
Robotiem specifisks Python#
Ievads#
VR rovera robotam ir piedziņas mehānisms, attāluma sensors un darbības, kas ir unikālas Rover Rescue rotaļu laukumam.
Visas standarta VEXcode VR metodes ir pieejamas lietošanai Rover Rescue rotaļu laukumā. Zemāk ir saraksts ar visām pieejamajām rotaļu laukumam specifiskajām metodēm:
Piedziņa — pārvietojiet un uzraugiet VR roveru.
Darbības
drive— Pārvieto VR roveru uz priekšu vai atpakaļ uz visiem laikiem.drive_for— Pārvieto VR roveru uz priekšu vai atpakaļ noteiktu attālumu.turn- Pagriež VR roveru pa kreisi vai pa labi uz visiem laikiem.turn_for— Pagriež VR roveru pa kreisi vai pa labi par noteiktu grādu skaitu.turn_to_heading— Pagriež VR roveru noteiktā virzienā no -359 līdz 359 grādiem.drive_to— Vada VR roveru tieši atlasītā objekta virzienā.turn_to— Pagriež VR roveru pret izvēlēto objektu.go_to— Pagriež un vada VR roveru uz izvēlēto objektu.stop— Aptur VR rovera kustību.
Mutatori
set_heading– Maina VR rovera pašreizējo virzienu uz jaunu.set_timeout— Iestata, cik ilgā laikā VR Rover mēģinās pabeigt kustību.set_drive_velocity– Norāda VR Roveram, cik ātri braukt.set_turn_velocity– Norāda VR roveram, cik ātri pagriezties.
Geters
Konsole — izdrukājiet vērtības konsolē un uzraugiet tās.
Drukāt
brain.print— Konsolē parāda tekstu, skaitļus vai mainīgo vērtības.brain.new_line— Pārvieto konsoles kursoru uz nākamās rindas sākumu.brain.set_print_color— Iestata krāsu, kas tiek izmantota konsolē drukātajam tekstam.brain.clear— Notīra visas rindas no konsoles.
Monitors
monitor_variable— Pievieno cilnei Monitor vienu vai vairākus iepriekš definētus mainīgos.monitor_sensor— Pievieno vienu vai vairākas sensora vērtības cilnei Monitor.
Detekcija — ar rovera attāluma sensoru nosaka tuvumā esošos objektus.
Attālums
found_object— Atgriež, vai attāluma sensors ir noteicis objektu.get_distance— Atgriež attālumu līdz tuvākajam atrastajam objektam.
Darbības — mijiedarbojieties ar rovera resursiem, ienaidniekiem un iebūvētajām mākslīgā intelekta sistēmām.
Darbības
pickup- Savāc minerālus.drop- Pilieni minerālvielām.use— Izmanto minerālus enerģijas atjaunošanai.absorb_radiation— Absorbē ienaidnieka starojumu.standby— Pārslēdz VR roveru gaidīšanas režīmā, līdz tiek sasniegts akumulatora uzlādes slieksnis.
Geters
angle— Atgriež objekta virzienu grādos.get_distance— Atgriež attālumu līdz objektam milimetros vai collās.location— Atgriež objekta X vai Y koordinātu milimetros vai collās.battery— Atgriež VR Rovera akumulatora līmeni.minerals_stored— Atgriež, cik daudz minerālu pārvadā VR roveris.storage_capacity— Atgriež VR Rovera kravnesību.level— Atgriež VR rovera pašreizējo līmeni.exp— Atgriež VR rovera pašreizējos pieredzes punktus.enemy_level— Atgriež tuvākā atklātā ienaidnieka līmeni.enemy_radiation— Atgriež tuvākā noteiktā ienaidnieka radiāciju.detects— Atgriež, vai VR roveris savā noteikšanas rādiusā atrod minerālus vai ienaidniekus.sees— Atgriež, vai VR roveris redz objektu savā redzamības diapazonā.under_attack— Atgriež, vai VR roveris pašlaik tiek uzbrukts.
Atzvanīšanas
on_under_attack— Veic atzvanu, kad VR roveris tiek uzbrukts.on_level_up— Veic atzvanu, kad VR roveris paaugstina līmeni.
Šajā lapā esošajos piemēros tiek izmantota noklusējuma Playground sākuma pozīcija.
Piedziņa#
Piedziņa kontrolē VR rovera braukšanu un pagriezienus. Piedziņa var pārvietoties uz priekšu vai atpakaļ, pagriezties pa kreisi vai pa labi, mainīt virzienu un braukt minerālu, ienaidnieku vai bāzes virzienā.
Darbības#
braukt#
drive pārvieto VR Rover uz priekšu vai atpakaļ bezgalīgi. VR Rover turpinās kustēties, līdz tam tiks dota cita darbība, piemēram, pagriezties vai apstāties.
Usage:
drivetrain.drive(direction)
Parametri |
Apraksts |
|---|---|
|
VR Rovera kustības virziens: |
def main():
    drivetrain.drive(FORWARD)
    wait(2, SECONDS)
    drivetrain.stop()

# VR threads — Do not delete
vr_thread(main)
braukt_pēc#
drive_for pārvieto VR roveru uz priekšu vai atpakaļ noteiktu attālumu. Projekts gaidīs, līdz VR rover būs pabeidzis kustību, pirms tiks palaista nākamā koda rinda.
Usage:
drivetrain.drive_for(direction, distance, units, wait=True)
Parametri |
Apraksts |
|---|---|
|
VR Rovera kustības virziens: |
|
VR Rovera nobrauktais attālums. Tas var būt vesels skaitlis |
|
Attāluma mērvienība: |
|
Neobligāti. |
def main():
    drivetrain.drive_for(FORWARD, 200, MM)

# VR threads — Do not delete
vr_thread(main)
pagrieziens#
turn pagriež VR Roveru pa kreisi vai pa labi uz visiem laikiem. VR Rover turpinās griezties, līdz tam tiks dota cita darbība, piemēram, braukšana vai apstāšanās.
Usage:
drivetrain.turn(direction)
Parametri |
Apraksts |
|---|---|
|
VR Rovera pagrieziena virziens: |
def main():
    drivetrain.turn(RIGHT)
    wait(2, SECONDS)
    drivetrain.stop()

# VR threads — Do not delete
vr_thread(main)
pagrieziens_par#
turn_for pagriež VR roveru pa kreisi vai pa labi par noteiktu grādu skaitu. Pagrieziens ir relatīvs attiecībā pret VR rovera pašreizējo pozīciju. Projekts gaidīs, līdz VR rover būs pabeidzis pagriešanos, pirms tiks palaista nākamā koda rinda.
Usage:
drivetrain.turn_for(direction, angle, units, wait=True)
Parametri |
Apraksts |
|---|---|
|
VR Rovera pagrieziena virziens: |
|
VR Rovera pagriezienu grādu skaits. Tas var būt vesels skaitlis |
|
Rotācijas vienība: |
|
Neobligāti. |
def main():
    drivetrain.turn_for(RIGHT, 90, DEGREES)

# VR threads — Do not delete
vr_thread(main)
pagrieziena_uz_virzienu#
Virziens ir VR rovera pavērsiena virziens, mērīts grādos. turn_to_heading pagriež VR roveru noteiktā virzienā no -359 līdz 359 grādiem. VR rover pagriezīsies īsākajā virzienā, lai sasniegtu mērķa virzienu.
VR Rovera sākuma kurss ir 0 grādi.
Projekts gaidīs, līdz VR Rover būs pabeidzis griešanos, pirms tiks palaista nākamā koda rinda.
Usage:
drivetrain.turn_to_heading(heading, units, wait=True)
Parametri |
Apraksts |
|---|---|
|
Virziens, kurā VR roveram jābūt pagrieztam, grādos. Tas var būt vesels skaitlis |
|
Virziena mērvienība: |
|
Neobligāti. |
def main():
    drivetrain.turn_to_heading(90, DEGREES)

# VR threads — Do not delete
vr_thread(main)
braukt_uz#
drive_to vada VR roveru tieši atlasītā objekta virzienā.
Usage:
drivetrain.drive_to(object, wait=True)
Parametri |
Apraksts |
|---|---|
|
Uz kuru objektu VR roveris brauks:
|
|
Neobligāti. |
Ja VR rovera redzes diapazonā netiek atklāts minerāls vai ienaidnieks, kad tiek izsaukta komanda drive_to , VR rover nebrauks. Bāzi vienmēr var mērķēt.
Ja VR Rover atrod vairākus minerālus vai vairākus ienaidniekus, tas brauks tuvākās iespējas virzienā.
def main():
    drivetrain.drive_to(MINERALS)

# VR threads — Do not delete
vr_thread(main)
pagrieziens_uz#
turn_to pagriež VR roveru pret izvēlēto objektu.
Usage:
drivetrain.turn_to(object, wait=True)
Parametri |
Apraksts |
|---|---|
|
Pret kuru objektu pagriezīsies VR roveris:
|
|
Neobligāti.
|
Ja VR rovera redzes diapazonā netiek atklāts minerāls vai ienaidnieks, kad tiek izsaukta komanda turn_to , VR rover nepagriezīsies. Bāzi vienmēr var mērķēt.
Ja VR roveris atrod vairākus minerālus vai vairākus ienaidniekus, tas pagriezīsies pret tuvāko variantu.
def main():
    drivetrain.turn_to(MINERALS)

# VR threads — Do not delete
vr_thread(main)
iet_uz#
go_to pagriežas un vada VR roveru uz izvēlēto objektu.
Usage:
drivetrain.go_to(object, wait=True)
Parametri |
Apraksts |
|---|---|
|
Uz kuru objektu VR roveris pagriezīsies un brauks:
|
|
Neobligāti. |
Ja VR rovera redzes diapazonā netiek atklāts minerāls vai ienaidnieks, kad tiek izsaukta komanda go_to , VR roveris nebrauks. Bāzi vienmēr var mērķēt.
Ja VR roveris atrod vairākus minerālus vai vairākus ienaidniekus, tas pārvietosies uz tuvāko opciju.
def main():
    drivetrain.go_to(MINERALS)

# VR threads — Do not delete
vr_thread(main)
apstāties#
stop aptur VR Rovera kustību.
Usage:
drivetrain.stop()
Parametri |
Apraksts |
|---|---|
Šai metodei nav parametru. |
def main():
    drivetrain.drive(FORWARD)
    wait(2, SECONDS)
    drivetrain.stop()

# VR threads — Do not delete
vr_thread(main)
Mutatori#
set_header#
Virziens ir VR Rovera pavērsiena virziens, mērīts grādos. set_heading maina VR Rovera pašreizējo virzienu uz jaunu virziena vērtību.
Piemēram, ja VR Rover ir pagriezies pa labi, kursa iestatīšana uz 0 grādiem padara šo labo pozīciju par jauno 0 grādu. Pēc tam VR Rover var pagriezties uz citām pozīcijām, pamatojoties uz šo jauno kursu.
Usage:
drivetrain.set_heading(heading, units)
Parametri |
Apraksts |
|---|---|
|
Virziena vērtība grādos, kas jāiestata VR roveram. Tā var būt vesels skaitlis |
|
Virziena mērvienība: |
def main():
    drivetrain.set_heading(0, DEGREES)

# VR threads — Do not delete
vr_thread(main)
iestatīts_laika_izslēgums#
set_timeout nosaka, cik ilgā laikā VR Rover mēģinās pabeigt kustību. Ja VR Rover nevar pabeigt šajā laikā, tas pārtrauks mēģinājumu un pāries uz nākamo koda rindiņu. Tas neļauj VR Rover iestrēgt kustībā.
Usage:
drivetrain.set_timeout(value, units)
Parametri |
Apraksts |
|---|---|
|
Laiks, kurā VR Rover var mēģināt pabeigt kustību. Tas var būt pozitīvs skaitlis |
|
Laika mērvienība: |
def main():
    drivetrain.set_timeout(1, SECONDS)

# VR threads — Do not delete
vr_thread(main)
iestatīt_piedziņas_ātrumu#
set_drive_velocity norāda VR Roveram, cik ātri tam jābrauc. Augstāka procentuālā vērtība liek VR Roveram braukt ātrāk, bet zemāka procentuālā vērtība liek VR Roveram braukt lēnāk.
Katrs projekts sākas ar VR Roveru, kas pēc noklusējuma brauc ar 50% ātrumu.
Piezīme: Lielāks ātrums padara VR roveru ātrāku, taču tas var būt mazāk precīzs. Mazāks ātrums padara VR roveru lēnāku, taču tas var būt precīzāks.
Usage:
drivetrain.set_drive_velocity(velocity, units)
Parametri |
Apraksts |
|---|---|
|
Braukšanas ātrums no 0% līdz 100%. Tas var būt vesels skaitlis |
|
Ātruma mērvienība: |
def main():
    drivetrain.set_drive_velocity(50, PERCENT)

# VR threads — Do not delete
vr_thread(main)
iestatīts_pagrieziena_ātrums#
set_turn_velocity norāda VR Roveram, cik ātri griezties. Augstāka procentuālā vērtība liek VR Roveram griezties ātrāk, bet zemāka procentuālā vērtība liek VR Roveram griezties lēnāk.
Katrs projekts sākas ar VR Rovera griešanos ar 50% ātrumu pēc noklusējuma.
Piezīme: Lielāks ātrums liek VR roveram griezties ātrāk, taču tas var būt mazāk precīzs. Mazāks ātrums liek VR roveram griezties lēnāk, taču tas var būt precīzāks.
Usage:
drivetrain.set_turn_velocity(velocity, units)
Parametri |
Apraksts |
|---|---|
|
Griešanās ātrums no 0% līdz 100%. Tas var būt vesels skaitlis |
|
Ātruma mērvienība: |
def main():
    drivetrain.set_turn_velocity(50, PERCENT)

# VR threads — Do not delete
vr_thread(main)
Getteri#
virsraksts#
Virziens ir VR Rovera pavērsiena virziens, mērīts grādos. heading atgriež VR Rovera pašreizējo virzienu no 0 līdz 359,99 grādiem.
VR Rovera sākuma kurss ir 0 grādi.
Usage:
drivetrain.heading(units)
Parametri |
Apraksts |
|---|---|
|
Virziena mērvienība: |
def main():
    brain.screen.print(drivetrain.heading(DEGREES))

# VR threads — Do not delete
vr_thread(main)
ir_pabeigts#
is_done atgriež, vai VR Rover ir pabeidzis kustību, kā Būla vērtību. To var izmantot, lai kontrolētu citu darbību laiku, pamatojoties uz VR Rover kustību.
True— VR roveris ir pabeidzis kustību.False— VR roveris joprojām kustas.
Šī metode darbojas kopā ar Drivetrain metodēm, kurām ir parametrs wait , piemēram, drive_for, turn_for, turn_to_heading, drive_to, turn_to un go_to.
Usage:
drivetrain.is_done()
Parametri |
Apraksts |
|---|---|
Šai metodei nav parametru. |
def main():
    drivetrain.drive_for(FORWARD, 200, MM, wait=False)
    wait(0.1, SECONDS)
    if drivetrain.is_done():
        brain.screen.print("Drive complete")

# VR threads — Do not delete
vr_thread(main)
pārvietojas#
is_moving atgriež, vai VR Rover pārvietojas, kā Būla vērtību. To var izmantot, lai kontrolētu citu darbību laiku, pamatojoties uz VR Rover kustību.
True— VR roveris kustas.False— VR roveris nekustas.
Usage:
drivetrain.is_moving()
Parametri |
Apraksts |
|---|---|
Šai metodei nav parametru. |
def main():
    drivetrain.drive_for(FORWARD, 200, MM, wait=False)
    wait(0.1, SECONDS)
    if drivetrain.is_moving():
        brain.screen.print("Still moving")

# VR threads — Do not delete
vr_thread(main)
Konsole#
Kamēr projekts darbojas, konsolē tiek parādīts teksts, skaitļi un mainīgo vērtības. Konsoles metodes var arī pārvietot kursoru uz jaunu rindu, iestatīt teksta krāsu, kas tiek drukāta pēc krāsas maiņas, notīrīt konsoli un pievienot mainīgos vai sensoru vērtības cilnei Monitor.
Drukāt#
smadzeņu.druka#
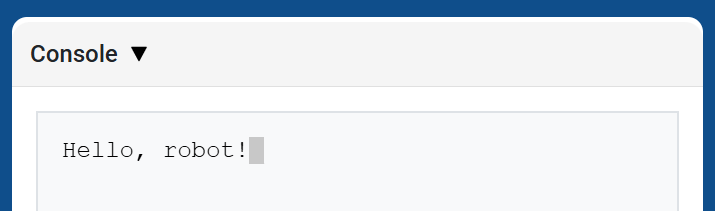
brain.print konsolē parāda tekstu, skaitļus vai mainīgo vērtības, izmantojot pašreizējo kursora pozīciju.
Izmantojiet brain.new_line, ja vēlaties, lai nākamā drukātā vērtība sāktos jaunā rindā.
Usage:
brain.print(value)
Parametri |
Apraksts |
|---|---|
|
Teksts, skaitlis vai mainīgā vērtība, kas jāparāda konsolē. |
def main():
    # Display a message in the Console
    brain.print("Hello, rover!")

# VR threads — Do not delete
vr_thread(main)
smadzenes.jauna_rinda#
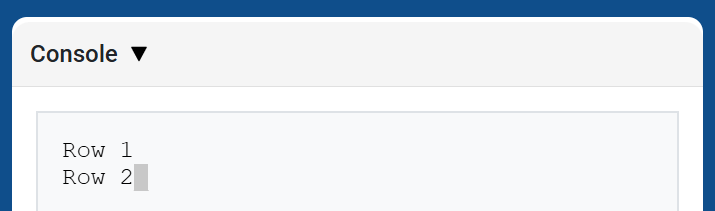
brain.new_line pārvieto kursoru uz 1. kolonnu nākamajā konsoles rindā. Nākamā izdrukātā vērtība parādīsies šajā rindā.
Usage:
brain.new_line()
Parametri |
Apraksts |
|---|---|
Šai metodei nav parametru. |
def main():
    # Print on two rows
    brain.print("Row 1")
    brain.new_line()
    brain.print("Row 2")

# VR threads — Do not delete
vr_thread(main)
brain.set_print_color#
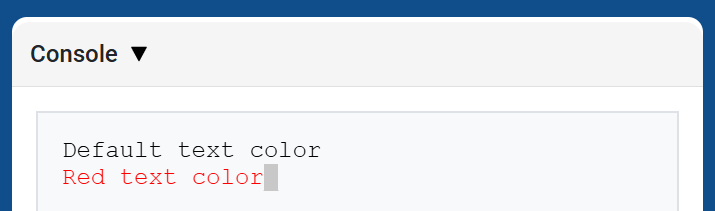
brain.set_print_color iestata krāsu, kas tiek izmantota tekstam, kurš tiek drukāts konsolē pēc šīs metodes izmantošanas. Projekta sākumā konsoles teksta krāsa tiek iestatīta uz BLACK.
Usage:
brain.set_print_color(color)
Parametri |
Apraksts |
|---|---|
|
Konsolē drukājamā teksta krāsa:
|
def main():
    # Print text in different colors
    brain.print("Default text color")
    brain.new_line()
    brain.set_print_color(RED)
    brain.print("Red text color")

# VR threads — Do not delete
vr_thread(main)
smadzenes.tīras#
brain.clear notīra visas rindas no konsoles un pārvieto kursoru atpakaļ uz 1. rindu.
Usage:
brain.clear()
Parametri |
Apraksts |
|---|---|
Šai metodei nav parametru. |
def main():
    # Display text, then clear it after two seconds
    brain.print("This will disappear...")
    wait(2, SECONDS)
    brain.clear()

# VR threads — Do not delete
vr_thread(main)
Monitors#
monitora_mainīgais#
monitor_variable pievieno vienu vai vairākus iepriekš definētus mainīgos VEXcode cilnei Monitor. Tas ļauj vērot mainīgā vērtības izmaiņas projekta darbības laikā.
Mainīgajiem jābūt globāliem monitor_variable varētu veiksmīgi uzraudzīt. Norādiet katra mainīgā nosaukumu kā virkni.
Usage:
monitor_variable(“variable”)
monitor_variable(“variable1”, “variable2”)
Parametri |
Apraksts |
|---|---|
|
Iepriekš definēta globālā mainīgā nosaukums, kas jāuzrauga, norādot kā virkni. Lai uzraudzītu vairākus mainīgos, atdaliet katru mainīgā nosaukumu ar komatu. |
def main():
    # Monitor the amount of loops
    global loops
    monitor_variable("loops")

    # Drive forward 3 times
    for loops in range(3):
        drivetrain.drive_for(FORWARD, 200, MM)

# VR threads — Do not delete
vr_thread(main)
monitora_sensors#
monitor_sensor pievieno vienu vai vairākas sensoru vērtības cilnei “Monitor” programmā VEXcode. Tas ļauj vērot sensoru vērtību izmaiņas projekta darbības laikā.
Norādiet katra sensora vērtību kā virkni.
Usage:
monitor_sensor(“sensor”)
monitor_sensor(“sensor1”, “sensor2”)
Parametri |
Apraksts |
|---|---|
|
Sensora vērtība, kas jāuzrauga, norādīta kā virkne. Lai uzraudzītu vairākas sensora vērtības, atdaliet katru sensora vērtību ar komatu. Atbalstītie sensoru identifikatori ietver:
|
def main():
    # Monitor the rover's battery
    monitor_sensor("rover.battery")
    drivetrain.drive_for(FORWARD, 200, MM)

# VR threads — Do not delete
vr_thread(main)
Sensori#
Attālums#
atrastais_objekts#
found_object atgriež, vai attāluma sensors atrod objektu.
Usage:
distance.found_object()
Parametri |
Apraksts |
|---|---|
Šai metodei nav parametru. |
def main():
    if distance.found_object():
        brain.screen.print("Object detected")

# VR threads — Do not delete
vr_thread(main)
iegūt_attālumu#
get_distance atgriež attālumu līdz tuvākajam attāluma sensora noteiktajam objektam.
Usage:
distance.get_distance(units)
Parametri |
Apraksts |
|---|---|
|
Attāluma mērvienība: |
def main():
    brain.screen.print(distance.get_distance(MM))

# VR threads — Do not delete
vr_thread(main)
Darbības#
Darbības#
pikaps#
pickup savāc minerālus.
Usage:
rover.pickup(object)
Parametri |
Apraksts |
|---|---|
|
Objekts, ko VR Rover var pacelt:
|
def main():
    rover.pickup(MINERALS)

# VR threads — Do not delete
vr_thread(main)
piliens#
drop piliens nesa minerālvielas.
Usage:
rover.drop(object)
Parametri |
Apraksts |
|---|---|
|
Objekts, ko VR Rover var nomest:
|
def main():
    rover.drop(MINERALS)

# VR threads — Do not delete
vr_thread(main)
lietošana#
use izmanto minerālus enerģijas atjaunošanai. Lai minerālus varētu izmantot, tiem jāatrodas uz zemes.
Usage:
rover.use(object)
Parametri |
Apraksts |
|---|---|
|
Objekts, ko VR Rover var izmantot:
|
def main():
    rover.use(MINERALS)

# VR threads — Do not delete
vr_thread(main)
absorbēt_starojumu#
absorb_radiation absorbē ienaidnieka starojumu.
Usage:
rover.absorb_radiation(object)
Parametri |
Apraksts |
|---|---|
|
Objekts, no kura VR roveris var absorbēt starojumu:
|
def main():
    rover.absorb_radiation(ENEMY)

# VR threads — Do not delete
vr_thread(main)
gaidīšanas režīmā#
standby pārslēdz VR Rover gaidīšanas režīmā, līdz tiek sasniegts norādītais akumulatora slieksnis.
Usage:
rover.standby(percent)
Parametri |
Apraksts |
|---|---|
|
Akumulatora slieksnis, kas liek VR Rover iziet no gaidīšanas režīma, no |
Ja izvēlētais slieksnis ir vienāds ar pašreizējo akumulatora līmeni vai lielāks par to, VR Rover nepāries gaidīšanas režīmā.
def main():
    rover.standby(50)

# VR threads — Do not delete
vr_thread(main)
Getteri#
leņķis#
angle atgriež atlasītā objekta virzienu grādos.
Usage:
rover.angle(object)
Parametri |
Apraksts |
|---|---|
|
Objekts, par kuru jāziņo virziens:
|
Minerālu un ienaidnieku gadījumā objektam jāatrodas 1000 mm attālumā un VR rovera redzeslokā. Par bāzi vienmēr var ziņot.
def main():
    brain.screen.print(rover.angle(MINERALS))

# VR threads — Do not delete
vr_thread(main)
iegūt_attālumu#
get_distance atgriež attālumu no VR Rover līdz atlasītajam objektam.
Usage:
rover.get_distance(object, units=MM)
Parametri |
Apraksts |
|---|---|
|
Ziņojamais attālums līdz objektam:
|
|
Pēc izvēles. Attāluma ziņošanai izmantotā mērvienība: |
Minerālu un ienaidnieku gadījumā objektam jāatrodas 1000 mm attālumā un VR rovera redzeslokā. Par bāzi vienmēr var ziņot.
Šķēršļu un apdraudējumu gadījumā metode ziņo par redzamā objekta attālumu. Ja neviens nav redzams, tā atgriež 1000 mm vai 39.37 collas.
def main():
    brain.screen.print(rover.get_distance(MINERALS, MM))

# VR threads — Do not delete
vr_thread(main)
atrašanās vieta#
location atgriež atlasītā objekta X vai Y koordinātu atrašanās vietu.
Usage:
rover.location(object, axis, units)
Parametri |
Apraksts |
|---|---|
|
Ziņojams objekts par atrašanās vietu:
|
|
Kuru koordinātu atgriezt:
|
|
Atrašanās vietas ziņošanai izmantotā mērvienība: |
Minerālu un ienaidnieku gadījumā objektam jāatrodas 1000 mm attālumā un VR rovera redzeslokā. Par bāzi vienmēr var ziņot.
def main():
    brain.screen.print(rover.location(MINERALS, X, MM))

# VR threads — Do not delete
vr_thread(main)
akumulators#
battery atgriež VR Rover pašreizējo akumulatora līmeni.
Usage:
rover.battery()
Parametri |
Apraksts |
|---|---|
Šai metodei nav parametru. |
def main():
    brain.screen.print(rover.battery())

# VR threads — Do not delete
vr_thread(main)
minerāli_uzglabāti#
minerals_stored atgriež pašreizējo VR Rovera noliktavā esošo minerālu daudzumu.
Usage:
rover.minerals_stored()
Parametri |
Apraksts |
|---|---|
Šai metodei nav parametru. |
def main():
    brain.screen.print(rover.minerals_stored())

# VR threads — Do not delete
vr_thread(main)
uzglabāšanas_ietilpība#
storage_capacity atgriež VR Rovera kravnesību.
Usage:
rover.storage_capacity()
Parametri |
Apraksts |
|---|---|
Šai metodei nav parametru. |
def main():
    brain.screen.print(rover.storage_capacity())

# VR threads — Do not delete
vr_thread(main)
līmenis#
level atgriež VR Rovera pašreizējo līmeni.
Usage:
rover.level()
Parametri |
Apraksts |
|---|---|
Šai metodei nav parametru. |
def main():
    brain.screen.print(rover.level())

# VR threads — Do not delete
vr_thread(main)
pieredze#
exp atgriež VR rovera pieredzes punktu skaitu pašreizējā līmenī.
Usage:
rover.exp()
Parametri |
Apraksts |
|---|---|
Šai metodei nav parametru. |
def main():
    brain.screen.print(rover.exp())

# VR threads — Do not delete
vr_thread(main)
ienaidnieka_līmenis#
enemy_level atgriež VR Rovera noteiktā tuvākā ienaidnieka līmeni.
Usage:
rover.enemy_level()
Parametri |
Apraksts |
|---|---|
Šai metodei nav parametru. |
Ja rovera noteikšanas rādiusā netiek atklāts neviens ienaidnieks, šī metode atgriež 0.
def main():
    brain.screen.print(rover.enemy_level())

# VR threads — Do not delete
vr_thread(main)
ienaidnieka_radiācija#
enemy_radiation atgriež VR Rovera noteiktā tuvākā ienaidnieka radiāciju.
Usage:
rover.enemy_radiation()
Parametri |
Apraksts |
|---|---|
Šai metodei nav parametru. |
Ja rovera noteikšanas rādiusā netiek atklāts neviens ienaidnieks, šī metode atgriež 0.
def main():
    brain.screen.print(rover.enemy_radiation())

# VR threads — Do not delete
vr_thread(main)
atklāj#
detects atgriež, vai VR roveris savā noteikšanas rādiusā nosaka minerālus vai ienaidniekus.
Usage:
rover.detects(object)
Parametri |
Apraksts |
|---|---|
|
Atklājamais objekts:
|
VR Rovera noteikšanas rādiuss ir 800 mm.
def main():
    if rover.detects(MINERALS):
        brain.screen.print("Minerals detected")

# VR threads — Do not delete
vr_thread(main)
redz#
sees atgriež, vai VR Rover redz atlasīto objektu savā redzamības diapazonā.
Usage:
rover.sees(object)
Parametri |
Apraksts |
|---|---|
|
Apskatāmais objekts:
|
VR Rover var redzēt objektus 1000 mm attālumā un 40 grādu redzeslaukā.
def main():
    if rover.sees(MINERALS):
        brain.screen.print("Minerals in view")

# VR threads — Do not delete
vr_thread(main)
zem_uzbrukuma#
under_attack atgriež, vai VR rover pašlaik atrodas ienaidnieka uzbrukumā.
Usage:
rover.under_attack()
Parametri |
Apraksts |
|---|---|
Šai metodei nav parametru. |
def main():
    if rover.under_attack():
        brain.screen.print("The rover is under attack!")

# VR threads — Do not delete
vr_thread(main)
Atzvanīšanas#
uzbrukumā#
on_under_attack reģistrē atzvanīšanas funkciju, kas darbojas, kad VR roveris saņem bojājumus no ienaidnieka.
Usage:
rover.on_under_attack(callback)
Parametri |
Apraksts |
|---|---|
|
Funkcija, kas jādarbojas, kad VR roveris tiek uzbrukts. |
def under_attack():
    brain.screen.print("The rover is under attack!")

def main():
    rover.on_under_attack(under_attack)
    wait(0.15, SECONDS)

# VR threads — Do not delete
vr_thread(main)
uz_līmeņa_augšējā#
on_level_up reģistrē atzvanīšanas funkciju, kas darbojas, kad VR roveris pārvietojas no viena līmeņa uz nākamo.
Usage:
rover.on_level_up(callback)
Parametri |
Apraksts |
|---|---|
|
Funkcija, kas darbojas, kad VR roveris paaugstina līmeni. |
def level_up():
    brain.screen.print("The rover leveled up!")

def main():
    rover.on_level_up(level_up)
    wait(0.15, SECONDS)

# VR threads — Do not delete
vr_thread(main)