
Robotlara Özel Python#
giriiş#
VR Rover Robotu, bir Tahrik Sistemi, Mesafe Sensörü ve Rover Rescue Oyun Alanına özgü eylemler içerir.
Tüm standart VEXcode VR yöntemleri Rover Rescue Playground’da kullanılabilir. Aşağıda, Playground’a özgü tüm kullanılabilir yöntemlerin listesi bulunmaktadır:
Aktarma Sistemi - VR Rover’ı hareket ettirin ve izleyin.
İşlemler
drive- VR Rover’ı sonsuza dek ileri veya geri hareket ettirir.drive_for- VR Rover’ı belirli bir mesafe boyunca ileri veya geri hareket ettirir.turn- VR Rover’ı sonsuza dek sola veya sağa döndürür.turn_for- VR Rover’ı belirli sayıda derece sola veya sağa döndürür.turn_to_heading- VR Rover’ı -359 ile 359 derece arasında belirli bir yöne çevirir.drive_to- VR Rover’ı seçilen nesneye doğru düz bir şekilde sürer.turn_to- VR Rover’ı seçilen nesneye doğru çevirir.go_to- VR Rover’ı döndürür ve seçilen nesneye doğru sürer.stop- VR Rover’ın hareketini durdurur.
Değiştiriciler
set_heading– VR Rover’ın mevcut yönünü yeni bir yöne değiştirir.set_timeout- VR Rover’ın bir hareketi tamamlamak için ne kadar süre deneyeceğini ayarlar.set_drive_velocity– VR Rover’a ne kadar hızlı sürüleceğini söyler.set_turn_velocity– VR Rover’a ne kadar hızlı döneceğini söyler.
Alıcılar
Konsol – Konsola yazdırın ve değerleri izleyin.
Yazdır
brain.print— Konsolda metin, sayı veya değişken değerleri görüntüler.brain.new_line— Konsol imlecini bir sonraki satırın başına taşır.brain.set_print_color— Konsolda yazdırılan metin için kullanılan rengi ayarlar.brain.clear— Konsoldaki tüm satırları temizler.
Monitör
monitor_variable— İzleme sekmesine bir veya daha fazla önceden tanımlanmış değişken ekler.monitor_sensor— İzleme sekmesine bir veya daha fazla sensör değeri ekler.
Algılama - Gezici aracın Mesafe Sensörü ile yakındaki nesneleri algılayın.
Mesafe
found_object- Mesafe Sensörünün bir nesne algılayıp algılamadığını döndürür.get_distance- En yakın tespit edilen nesneye olan mesafeyi döndürür.
Eylemler - Aracın kaynaklarıyla, düşmanlarıyla ve yerleşik yapay zeka sistemleriyle etkileşim kurun.
İşlemler
pickup- Mineralleri toplar.drop- Mineral damlaları.use- Enerjiyi yenilemek için mineraller kullanır.absorb_radiation- Düşmandan gelen radyasyonu emer.standby- VR Rover’ı pil eşiğine ulaşılana kadar bekleme moduna geçirir.
Alıcılar
angle- Bir nesnenin yönünü derece cinsinden döndürür.get_distance- Bir nesneye olan mesafeyi milimetre veya inç cinsinden döndürür.location- Bir nesnenin X veya Y koordinatını milimetre veya inç cinsinden döndürür.battery- VR Rover’ın pil seviyesini döndürür.minerals_stored- VR Rover’ın taşıdığı mineral sayısını döndürür.storage_capacity- VR Rover’ın taşıma kapasitesini döndürür.level- VR Rover’ın mevcut seviyesini döndürür.exp- VR Rover’ın mevcut deneyim puanlarını döndürür.enemy_level- Tespit edilen en yakın düşmanın seviyesini döndürür.enemy_radiation- Tespit edilen en yakın düşmanın radyasyonunu döndürür.detectsalgılıyor - VR Rover’ın algılama yarıçapı içinde mineral veya düşman algılayıp algılamadığını döndürür.sees- VR Rover’ın görüş alanında bir nesne görüp görmediğini döndürür.under_attack- VR Rover’ın şu anda saldırı altında olup olmadığını döndürür.
Geri Aramalar
on_under_attack- VR Rover saldırıya uğradığında bir geri çağırma işlevi çalıştırır.on_level_up- VR Rover seviye atladığında bir geri çağırma işlevi çalıştırır.
Bu sayfadaki örnekler, varsayılan Oyun Alanı başlangıç konumunu kullanmaktadır.
Aktarma organları#
Tahrik sistemi, VR Rover’ın nasıl hareket ettiğini ve döndüğünü kontrol eder. Tahrik sistemi ileri veya geri hareket edebilir, sola veya sağa dönebilir, yön değiştirebilir ve minerallere, düşmanlara veya üsse doğru ilerleyebilir.
Eylemler#
sürmek#
drive VR Rover’ı sonsuza dek ileri veya geri hareket ettirir. VR Rover, dönme veya durma gibi başka bir işlem verilene kadar hareket etmeye devam edecektir.
Usage:
drivetrain.drive(direction)
Parametreler |
Tanım |
|---|---|
|
VR Rover’ın hareket yönü: |
def main():
    drivetrain.drive(FORWARD)
    wait(2, SECONDS)
    drivetrain.stop()

# VR threads — Do not delete
vr_thread(main)
sürüş_için#
drive_for komutu, VR Rover’ı belirli bir mesafe boyunca ileri veya geri hareket ettirir. Proje, bir sonraki kod satırı çalışmadan önce VR Rover’ın hareketini tamamlamasını bekleyecektir.
Usage:
drivetrain.drive_for(direction, distance, units, wait=True)
Parametreler |
Tanım |
|---|---|
|
VR Rover’ın hareket yönü: |
|
VR Rover’ın kat ettiği mesafe. Bu, |
|
Mesafe birimi: |
|
İsteğe bağlı. |
def main():
    drivetrain.drive_for(FORWARD, 200, MM)

# VR threads — Do not delete
vr_thread(main)
dönüş#
turn VR Rover’ı sonsuza dek sola veya sağa döndürür. VR Rover, sürüş veya durma gibi başka bir işlem verilene kadar dönmeye devam edecektir.
Usage:
drivetrain.turn(direction)
Parametreler |
Tanım |
|---|---|
|
VR Rover’ın dönüş yönü: |
def main():
    drivetrain.turn(RIGHT)
    wait(2, SECONDS)
    drivetrain.stop()

# VR threads — Do not delete
vr_thread(main)
sıra_için#
turn_for fonksiyonu, VR Rover’ı belirli bir derece kadar sola veya sağa döndürür. Dönüş, VR Rover’ın mevcut konumuna göre belirlenir. Proje, bir sonraki kod satırı çalışmadan önce VR Rover’ın dönüşünün tamamlanmasını bekleyecektir.
Usage:
drivetrain.turn_for(direction, angle, units, wait=True)
Parametreler |
Tanım |
|---|---|
|
VR Rover’ın dönüş yönü: |
|
VR Rover’ın döndüğü derece sayısı. Bu, |
|
Dönme birimi: |
|
İsteğe bağlı. |
def main():
    drivetrain.turn_for(RIGHT, 90, DEGREES)

# VR threads — Do not delete
vr_thread(main)
başlığa dön#
Yön, VR Rover’ın baktığı yönü derece cinsinden ifade eder. turn_to_heading komutu, VR Rover’ı -359 ile 359 derece arasında belirli bir yöne çevirir. VR Rover, hedef yöne ulaşmak için en kısa yöne dönecektir.
VR Rover’ın başlangıç yönü 0 derecedir.
Proje, VR Rover dönüş işlemini tamamlayana kadar bir sonraki kod satırını çalıştırmayacak.
Usage:
drivetrain.turn_to_heading(heading, units, wait=True)
Parametreler |
Tanım |
|---|---|
|
VR Rover’ın bakması gereken yön, derece cinsinden. Bu, -359 ile 359 arasında bir tamsayı |
|
Başlık birimi: |
|
İsteğe bağlı. |
def main():
    drivetrain.turn_to_heading(90, DEGREES)

# VR threads — Do not delete
vr_thread(main)
sürüşe#
drive_to komutu, VR Rover’ı seçilen nesneye doğru düz bir şekilde sürer.
Usage:
drivetrain.drive_to(object, wait=True)
Parametreler |
Tanım |
|---|---|
|
VR Rover hangi hedefe doğru gidecek:
|
|
İsteğe bağlı. |
drive_to komutu çağrıldığında VR Rover’ın görüş alanında bir mineral veya düşman tespit edilmezse, VR Rover hareket etmeyecektir. Üs her zaman hedef alınabilir.
VR Rover, birden fazla mineral veya düşman tespit ederse, daha yakın olan seçeneğe doğru ilerleyecektir.
def main():
    drivetrain.drive_to(MINERALS)

# VR threads — Do not delete
vr_thread(main)
dönüş#
turn_to komutu, VR Rover’ı seçilen nesneye doğru çevirir.
Usage:
drivetrain.turn_to(object, wait=True)
Parametreler |
Tanım |
|---|---|
|
VR Rover hangi nesneye doğru dönecek:
|
|
İsteğe bağlı.
|
turn_to komutu çağrıldığında VR Rover’ın görüş alanında bir mineral veya düşman tespit edilmezse, VR Rover dönmeyecektir. Üs her zaman hedef alınabilir.
VR Rover birden fazla mineral veya düşman tespit ederse, daha yakın olan seçeneğe yönelecektir.
def main():
    drivetrain.turn_to(MINERALS)

# VR threads — Do not delete
vr_thread(main)
git#
go_to komutu, VR Rover’ı seçilen nesneye doğru döndürür ve sürer.
Usage:
drivetrain.go_to(object, wait=True)
Parametreler |
Tanım |
|---|---|
|
VR Rover hangi nesneye dönecek ve oraya doğru ilerleyecek:
|
|
İsteğe bağlı. |
go_to komutu çağrıldığında VR Rover’ın görüş alanında bir mineral veya düşman tespit edilmezse, VR Rover hareket etmeyecektir. Üs her zaman hedef alınabilir.
VR Rover birden fazla mineral veya düşman tespit ederse, daha yakın olan seçeneğe doğru hareket edecektir.
def main():
    drivetrain.go_to(MINERALS)

# VR threads — Do not delete
vr_thread(main)
durmak#
stop VR Rover’ın hareketini durdurur.
Usage:
drivetrain.stop()
Parametreler |
Tanım |
|---|---|
Bu yöntemin parametresi yoktur. |
def main():
    drivetrain.drive(FORWARD)
    wait(2, SECONDS)
    drivetrain.stop()

# VR threads — Do not delete
vr_thread(main)
Mutatörler#
başlık belirle#
Yön, VR Rover’ın baktığı yönü derece cinsinden ifade eder. set_heading komutu, VR Rover’ın mevcut yönünü yeni bir yön değerine değiştirir.
Örneğin, VR Rover sağa doğru dönmüşse, yönü 0 dereceye ayarlamak, sağa dönük bu pozisyonu yeni 0 derece yapar. Ardından VR Rover, bu yeni yöne göre diğer pozisyonlara dönebilir.
Usage:
drivetrain.set_heading(heading, units)
Parametreler |
Tanım |
|---|---|
|
VR Rover için ayarlanacak yön değeri, derece cinsinden. Bu, |
|
Başlık birimi: |
def main():
    drivetrain.set_heading(0, DEGREES)

# VR threads — Do not delete
vr_thread(main)
zaman aşımını ayarla#
set_timeout , VR Rover’ın bir hareketi tamamlamak için ne kadar süre deneyeceğini belirler. VR Rover bu süre içinde hareketi tamamlayamazsa, denemeyi bırakır ve bir sonraki kod satırına geçer. Bu, VR Rover’ın bir harekette takılıp kalmasını önler.
Usage:
drivetrain.set_timeout(value, units)
Parametreler |
Tanım |
|---|---|
|
VR Rover’ın bir hareketi tamamlamaya çalışabileceği süre. Bu, pozitif bir tamsayı |
|
Zaman birimi: |
def main():
    drivetrain.set_timeout(1, SECONDS)

# VR threads — Do not delete
vr_thread(main)
sürüş hızını ayarla#
set_drive_velocity komutu, VR Rover’a ne kadar hızlı gideceğini söyler. Daha yüksek bir yüzde, VR Rover’ın daha hızlı, daha düşük bir yüzde ise daha yavaş gitmesini sağlar.
Her proje, VR Rover’ın varsayılan olarak %50 hızda hareket etmesiyle başlar.
Not: Daha yüksek hız, VR Rover’ın daha hızlı hareket etmesini sağlar, ancak hassasiyeti azalabilir. Daha düşük hız ise VR Rover’ın daha yavaş hareket etmesini sağlar, ancak hassasiyeti artabilir.
Usage:
drivetrain.set_drive_velocity(velocity, units)
Parametreler |
Tanım |
|---|---|
|
Sürüş hızı %0 ile %100 arasında değişir. Bu değer |
|
Hız birimi: % |
def main():
    drivetrain.set_drive_velocity(50, PERCENT)

# VR threads — Do not delete
vr_thread(main)
dönüş hızını ayarla#
set_turn_velocity komutu, VR Rover’ın ne kadar hızlı döneceğini belirler. Daha yüksek bir yüzde, VR Rover’ın daha hızlı dönmesini, daha düşük bir yüzde ise daha yavaş dönmesini sağlar.
Her proje, VR Rover’ın varsayılan olarak %50 hızla dönmesiyle başlar.
Not: Daha yüksek hız, VR Rover’ın daha hızlı dönmesine neden olur, ancak hassasiyeti azalabilir. Daha düşük hız ise VR Rover’ın daha yavaş dönmesine neden olur, ancak hassasiyeti artabilir.
Usage:
drivetrain.set_turn_velocity(velocity, units)
Parametreler |
Tanım |
|---|---|
|
The velocity to turn with from 0% to 100%. This can be an |
|
Hız birimi: % |
def main():
    drivetrain.set_turn_velocity(50, PERCENT)

# VR threads — Do not delete
vr_thread(main)
Getters#
başlık#
Yön, VR Rover’ın baktığı yönü derece cinsinden ifade eder. heading VR Rover’ın mevcut yönünü 0 ile 359,99 derece arasında döndürür.
VR Rover’ın başlangıç yönü 0 derecedir.
Usage:
drivetrain.heading(units)
Parametreler |
Tanım |
|---|---|
|
Başlık birimi: |
def main():
    brain.screen.print(drivetrain.heading(DEGREES))

# VR threads — Do not delete
vr_thread(main)
tamamlandı#
is_done , VR Rover’ın hareketinin tamamlanıp tamamlanmadığını Boolean bir değer olarak döndürür. Bu, VR Rover’ın hareketine bağlı olarak diğer davranışların zamanlamasını kontrol etmek için kullanılabilir.
True— VR Rover hareket etmeyi bitirdi.False— VR Rover hala hareket halinde.
This method works together with Drivetrain methods that have the wait parameter, such as drive_for, turn_for, turn_to_heading, drive_to, turn_to, and go_to.
Usage:
drivetrain.is_done()
Parametreler |
Tanım |
|---|---|
Bu yöntemin parametresi yoktur. |
def main():
    drivetrain.drive_for(FORWARD, 200, MM, wait=False)
    wait(0.1, SECONDS)
    if drivetrain.is_done():
        brain.screen.print("Drive complete")

# VR threads — Do not delete
vr_thread(main)
hareket ediyor#
is_moving , VR Rover’ın hareket edip etmediğini Boolean bir değer olarak döndürür. Bu, VR Rover’ın hareketine bağlı olarak diğer davranışların zamanlamasını kontrol etmek için kullanılabilir.
True— VR Rover hareket ediyor.False— VR Rover hareket etmiyor.
Usage:
drivetrain.is_moving()
Parametreler |
Tanım |
|---|---|
Bu yöntemin parametresi yoktur. |
def main():
    drivetrain.drive_for(FORWARD, 200, MM, wait=False)
    wait(0.1, SECONDS)
    if drivetrain.is_moving():
        brain.screen.print("Still moving")

# VR threads — Do not delete
vr_thread(main)
Konsol#
Konsol, bir proje çalışırken metin, sayılar ve değişken değerlerini görüntüler. Konsol yöntemleri ayrıca imleci yeni bir satıra taşıyabilir, renk değiştirildikten sonra yazdırılan metnin rengini ayarlayabilir, konsolu temizleyebilir ve Monitör sekmesine değişkenler veya sensör değerleri ekleyebilir.
Yazdır#
beyin.baskı#
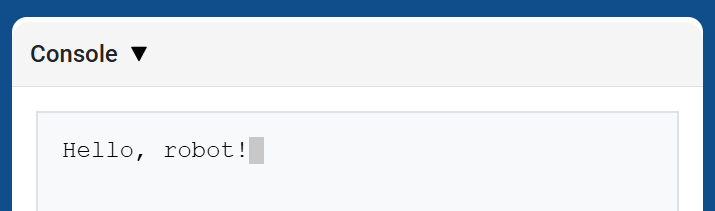
brain.print komutu, geçerli imleç konumunu kullanarak Konsola metin, sayı veya değişken değerleri görüntüler.
Sonraki yazdırılan değerin yeni bir satırda başlamasını istediğinizde brain.new_line kullanın.
Usage:
brain.print(value)
Parametreler |
Tanım |
|---|---|
|
Konsolda görüntülenecek metin, sayı veya değişken değeri. |
def main():
    # Display a message in the Console
    brain.print("Hello, rover!")

# VR threads — Do not delete
vr_thread(main)
beyin.yeni_satır#
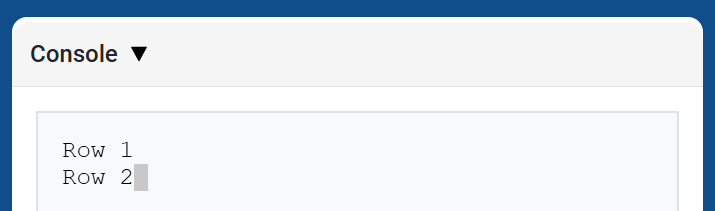
brain.new_line komutu, imleci Konsol’daki bir sonraki satırın 1. sütununa taşır. Yazdırılacak bir sonraki değer o satırda görünecektir.
Usage:
brain.new_line()
Parametreler |
Tanım |
|---|---|
Bu yöntemin parametresi yoktur. |
def main():
    # Print on two rows
    brain.print("Row 1")
    brain.new_line()
    brain.print("Row 2")

# VR threads — Do not delete
vr_thread(main)
beyin.yazdırma_rengini_ayarla#
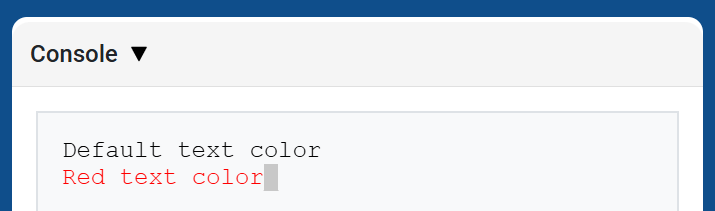
brain.set_print_color Bu yöntem kullanıldıktan sonra Konsolda yazdırılan metin için kullanılacak rengi ayarlar. Bir projenin başlangıcında, Konsol metin rengi BLACK olarak ayarlanır.
Usage:
brain.set_print_color(color)
Parametreler |
Tanım |
|---|---|
|
Konsol ekranında yazdırılacak metin için kullanılacak renk:
|
def main():
    # Print text in different colors
    brain.print("Default text color")
    brain.new_line()
    brain.set_print_color(RED)
    brain.print("Red text color")

# VR threads — Do not delete
vr_thread(main)
beyin.temiz#
brain.clear komutu, Konsoldaki tüm satırları temizler ve imleci 1. satıra geri taşır.
Usage:
brain.clear()
Parametreler |
Tanım |
|---|---|
Bu yöntemin parametresi yoktur. |
def main():
    # Display text, then clear it after two seconds
    brain.print("This will disappear...")
    wait(2, SECONDS)
    brain.clear()

# VR threads — Do not delete
vr_thread(main)
Monitör#
monitör_değişkeni#
monitor_variable komutu, VEXcode’daki İzleme sekmesine bir veya daha fazla önceden tanımlanmış değişken ekler. Bu sayede, bir proje çalışırken bir değişkenin değerinin değişimini izleyebilirsiniz.
Değişkenlerin başarılı monitor_variable izlenebilmesi için global olmaları gerekir. Her değişken adını bir dize olarak belirtin.
Usage:
monitor_variable(“variable”)
monitor_variable(“variable1”, “variable2”)
Parametreler |
Tanım |
|---|---|
|
İzlenecek önceden tanımlanmış global bir değişkenin adı, bir dize olarak verilmelidir. Birden fazla değişkeni izlemek için, her değişken adını virgülle ayırın. |
def main():
    # Monitor the amount of loops
    global loops
    monitor_variable("loops")

    # Drive forward 3 times
    for loops in range(3):
        drivetrain.drive_for(FORWARD, 200, MM)

# VR threads — Do not delete
vr_thread(main)
monitör_sensörü#
monitor_sensor komutu, VEXcode’daki İzleme sekmesine bir veya daha fazla sensör değeri ekler. Bu sayede proje çalışırken sensör değerlerindeki değişiklikleri izleyebilirsiniz.
Her bir sensör değerini bir dize olarak girin.
Usage:
monitor_sensor(“sensor”)
monitor_sensor(“sensor1”, “sensor2”)
Parametreler |
Tanım |
|---|---|
|
The sensor value to monitor, given as a string. To monitor more than one sensor value, separate each sensor value with a comma. Supported sensor identifiers include:
|
def main():
    # Monitor the rover's battery
    monitor_sensor("rover.battery")
    drivetrain.drive_for(FORWARD, 200, MM)

# VR threads — Do not delete
vr_thread(main)
Algılama#
Mesafe#
bulunan_nesne#
found_object , Mesafe Sensörünün bir nesne algılayıp algılamadığını döndürür.
Usage:
distance.found_object()
Parametreler |
Tanım |
|---|---|
Bu yöntemin parametresi yoktur. |
def main():
    if distance.found_object():
        brain.screen.print("Object detected")

# VR threads — Do not delete
vr_thread(main)
mesafeyi al#
get_distance Mesafe Sensöründen algılanan en yakın nesneye olan mesafeyi döndürür.
Usage:
distance.get_distance(units)
Parametreler |
Tanım |
|---|---|
|
Mesafe birimi: |
def main():
    brain.screen.print(distance.get_distance(MM))

# VR threads — Do not delete
vr_thread(main)
Eylemler#
Eylemler#
toplamak#
pickup mineral toplar.
Usage:
rover.pickup(object)
Parametreler |
Tanım |
|---|---|
|
VR Rover’ın toplayabileceği nesne:
|
def main():
    rover.pickup(MINERALS)

# VR threads — Do not delete
vr_thread(main)
düşürmek#
drop damla taşınan mineraller.
Usage:
rover.drop(object)
Parametreler |
Tanım |
|---|---|
|
VR Rover’ın bırakabileceği nesne:
|
def main():
    rover.drop(MINERALS)

# VR threads — Do not delete
vr_thread(main)
kullanmak#
use yenilemek için mineralleri kullanır. Minerallerin kullanılabilmesi için yerde bulunmaları gerekir.
Usage:
rover.use(object)
Parametreler |
Tanım |
|---|---|
|
VR Rover’ın kullanabileceği nesne:
|
def main():
    rover.use(MINERALS)

# VR threads — Do not delete
vr_thread(main)
radyasyonu emmek#
absorb_radiation düşmandan gelen radyasyonu emer.
Usage:
rover.absorb_radiation(object)
Parametreler |
Tanım |
|---|---|
|
VR Rover’ın radyasyonunu emebileceği nesne:
|
def main():
    rover.absorb_radiation(ENEMY)

# VR threads — Do not delete
vr_thread(main)
yanında olmak#
standby komutu, belirtilen pil eşiğine ulaşılana kadar VR Rover’ı bekleme moduna geçirir.
Usage:
rover.standby(percent)
Parametreler |
Tanım |
|---|---|
|
VR Rover’ın bekleme modundan çıkmasına neden olan pil eşiği, |
Seçilen eşik değeri mevcut pil seviyesine eşit veya ondan yüksekse, VR Rover bekleme moduna geçmeyecektir.
def main():
    rover.standby(50)

# VR threads — Do not delete
vr_thread(main)
Getters#
açı#
angle seçilen nesneye olan yönü derece cinsinden döndürür.
Usage:
rover.angle(object)
Parametreler |
Tanım |
|---|---|
|
Yönünü bildireceğiniz nesne:
|
Mineraller ve düşmanlar için, nesnenin 1000 mm içinde ve VR Rover’ın görüş alanında olması gerekir. Üs her zaman rapor edilebilir.
def main():
    brain.screen.print(rover.angle(MINERALS))

# VR threads — Do not delete
vr_thread(main)
mesafeyi al#
get_distance , VR Rover’dan seçilen nesneye olan mesafeyi döndürür.
Usage:
rover.get_distance(object, units=MM)
Parametreler |
Tanım |
|---|---|
|
Mesafe bildirilecek nesne:
|
|
İsteğe bağlı. Mesafeyi bildirmek için kullanılan birim: |
Mineraller ve düşmanlar için, nesnenin 1000 mm içinde ve VR Rover’ın görüş alanında olması gerekir. Üs her zaman rapor edilebilir.
Engeller ve tehlikeler için, yöntem görünür nesne mesafesini bildirir. Görünürde hiçbir şey yoksa, 1000 mm veya 39.37 inç değerini döndürür.
def main():
    brain.screen.print(rover.get_distance(MINERALS, MM))

# VR threads — Do not delete
vr_thread(main)
konum#
location , seçilen nesnenin X veya Y koordinat konumunu döndürür.
Usage:
rover.location(object, axis, units)
Parametreler |
Tanım |
|---|---|
|
Konumunu bildireceğiniz nesne:
|
|
Hangi koordinatı döndürmek istiyorsunuz:
|
|
Konumu bildirmek için kullanılan birim: |
Mineraller ve düşmanlar için, nesnenin 1000 mm içinde ve VR Rover’ın görüş alanında olması gerekir. Üs her zaman rapor edilebilir.
def main():
    brain.screen.print(rover.location(MINERALS, X, MM))

# VR threads — Do not delete
vr_thread(main)
pil#
battery komutu, VR Rover’ın mevcut pil seviyesini gösterir.
Usage:
rover.battery()
Parametreler |
Tanım |
|---|---|
Bu yöntemin parametresi yoktur. |
def main():
    brain.screen.print(rover.battery())

# VR threads — Do not delete
vr_thread(main)
mineraller_depolandı#
minerals_stored , VR Rover’ın depoladığı mevcut mineral miktarını döndürür.
Usage:
rover.minerals_stored()
Parametreler |
Tanım |
|---|---|
Bu yöntemin parametresi yoktur. |
def main():
    brain.screen.print(rover.minerals_stored())

# VR threads — Do not delete
vr_thread(main)
depolama_kapasitesi#
storage_capacity , VR Rover’ın taşıma kapasitesini döndürür.
Usage:
rover.storage_capacity()
Parametreler |
Tanım |
|---|---|
Bu yöntemin parametresi yoktur. |
def main():
    brain.screen.print(rover.storage_capacity())

# VR threads — Do not delete
vr_thread(main)
seviye#
level , VR Rover’ın mevcut seviyesini döndürür.
Usage:
rover.level()
Parametreler |
Tanım |
|---|---|
Bu yöntemin parametresi yoktur. |
def main():
    brain.screen.print(rover.level())

# VR threads — Do not delete
vr_thread(main)
deneyim#
exp VR Rover’ın mevcut seviyede sahip olduğu Deneyim Puanı sayısını döndürür.
Usage:
rover.exp()
Parametreler |
Tanım |
|---|---|
Bu yöntemin parametresi yoktur. |
def main():
    brain.screen.print(rover.exp())

# VR threads — Do not delete
vr_thread(main)
düşman_seviyesi#
enemy_level , VR Rover tarafından tespit edilen en yakın düşmanın seviyesini döndürür.
Usage:
rover.enemy_level()
Parametreler |
Tanım |
|---|---|
Bu yöntemin parametresi yoktur. |
Rover’ın algılama yarıçapı içinde hiçbir düşman tespit edilmediğinde, bu yöntem 0 değerini döndürür.
def main():
    brain.screen.print(rover.enemy_level())

# VR threads — Do not delete
vr_thread(main)
düşman_radyasyonu#
enemy_radiation , VR Rover tarafından tespit edilen en yakın düşmanın radyasyonunu döndürür.
Usage:
rover.enemy_radiation()
Parametreler |
Tanım |
|---|---|
Bu yöntemin parametresi yoktur. |
Rover’ın algılama yarıçapı içinde hiçbir düşman tespit edilmediğinde, bu yöntem 0 değerini döndürür.
def main():
    brain.screen.print(rover.enemy_radiation())

# VR threads — Do not delete
vr_thread(main)
algılar#
detects Rover’ın algılama yarıçapı içinde mineral veya düşman tespit edip etmediğini gösterir.
Usage:
rover.detects(object)
Parametreler |
Tanım |
|---|---|
|
Tespit edilecek nesne:
|
VR Rover’ın algılama yarıçapı 800 mm’dir.
def main():
    if rover.detects(MINERALS):
        brain.screen.print("Minerals detected")

# VR threads — Do not delete
vr_thread(main)
görüyor#
sees ise doğru sonucu döndürür.
Usage:
rover.sees(object)
Parametreler |
Tanım |
|---|---|
|
Görülecek nesne:
|
VR Rover, 1000 mm içindeki ve 40 derecelik görüş alanı içindeki nesneleri görebilir.
def main():
    if rover.sees(MINERALS):
        brain.screen.print("Minerals in view")

# VR threads — Do not delete
vr_thread(main)
saldırı altında#
under_attack , VR Rover’ın şu anda bir düşman saldırısı altında olup olmadığını döndürür.
Usage:
rover.under_attack()
Parametreler |
Tanım |
|---|---|
Bu yöntemin parametresi yoktur. |
def main():
    if rover.under_attack():
        brain.screen.print("The rover is under attack!")

# VR threads — Do not delete
vr_thread(main)
Geri aramalar#
saldırı altında#
on_under_attack , VR Rover düşmandan hasar aldığında çalışan bir geri çağırma fonksiyonu kaydeder.
Usage:
rover.on_under_attack(callback)
Parametreler |
Tanım |
|---|---|
|
VR Rover saldırıya uğradığında çalıştırılacak fonksiyon. |
def under_attack():
    brain.screen.print("The rover is under attack!")

def main():
    rover.on_under_attack(under_attack)
    wait(0.15, SECONDS)

# VR threads — Do not delete
vr_thread(main)
seviye atlamada#
on_level_up , VR Rover bir seviyeden diğerine geçtiğinde çalışan bir geri çağırma fonksiyonu kaydeder.
Usage:
rover.on_level_up(callback)
Parametreler |
Tanım |
|---|---|
|
VR Rover seviye atladığında çalıştırılacak fonksiyon. |
def level_up():
    brain.screen.print("The rover leveled up!")

def main():
    rover.on_level_up(level_up)
    wait(0.15, SECONDS)

# VR threads — Do not delete
vr_thread(main)