
রোবট-নির্দিষ্ট পাইথন#
ভূমিকা#
ভিআর রোভার রোবটটিতে একটি ড্রাইভট্রেন, দূরত্ব সেন্সর এবং রোভার রেসকিউ প্লেগ্রাউন্ডের জন্য অনন্য কিছু কার্যকলাপ অন্তর্ভুক্ত রয়েছে।
রোভার রেসকিউ প্লেগ্রাউন্ডে সমস্ত স্ট্যান্ডার্ড VEXcode VR পদ্ধতি ব্যবহারের জন্য উপলব্ধ। নিচে সমস্ত উপলব্ধ প্লেগ্রাউন্ড-নির্দিষ্ট পদ্ধতির একটি তালিকা দেওয়া হল:
ড্রাইভট্রেন - ভিআর রোভারটিকে চালনা ও পর্যবেক্ষণ করুন।
কর্ম
drive- ভিআর রোভারটিকে অনির্দিষ্টকালের জন্য সামনে বা পিছনে চালায়।drive_for- ভিআর রোভারটিকে একটি নির্দিষ্ট দূরত্ব পর্যন্ত সামনে বা পিছনে নিয়ে যায়।turn- ভিআর রোভারটিকে অনির্দিষ্টকালের জন্য বামে বা ডানে ঘোরায়।turn_for- ভিআর রোভারটিকে একটি নির্দিষ্ট সংখ্যক ডিগ্রিতে বামে বা ডানে ঘোরায়।turn_to_heading- ভিআর রোভারকে -359 থেকে 359 ডিগ্রির মধ্যে একটি নির্দিষ্ট দিকে মুখ করে ঘোরায়।drive_to- ভিআর রোভারটিকে নির্বাচিত বস্তুর দিকে সোজা চালনা করে।turn_to- ভিআর রোভারটিকে নির্বাচিত বস্তুর দিকে মুখ ফেরায়।go_to- ভিআর রোভারটিকে ঘুরিয়ে নির্বাচিত বস্তুর দিকে নিয়ে যায়।stop- ভিআর রোভারের চলাচল থামিয়ে দেয়।
Mutators
set_heading– ভিআর রোভারের বর্তমান হেডিং একটি নতুন হেডিং-এ পরিবর্তন করে।set_timeout- ভিআর রোভার একটি চলাচল শেষ করার জন্য কত সময় চেষ্টা করবে তা নির্ধারণ করে।set_drive_velocity– ভিআর রোভারকে বলে দেয় কত দ্রুত চালাতে হবে।set_turn_velocity– ভিআর রোভারকে বলে দেয় কত দ্রুত ঘুরতে হবে।
গেটার্স
কনসোল – কনসোলে প্রিন্ট করুন এবং মানগুলো পর্যবেক্ষণ করুন।
প্রিন্ট
brain.print— কনসোলে টেক্সট, সংখ্যা, অথবা ভেরিয়েবলের মান প্রদর্শন করে।brain.new_line— কনসোল কার্সারকে পরবর্তী সারির শুরুতে নিয়ে যায়।brain.set_print_color— কনসোলে প্রিন্ট করা টেক্সটের জন্য ব্যবহৃত রঙ সেট করে।brain.clear— কনসোল থেকে সমস্ত সারি মুছে ফেলে।
মনিটর
monitor_variable— মনিটর ট্যাবে এক বা একাধিক পূর্বনির্ধারিত ভেরিয়েবল যোগ করে।monitor_sensor— মনিটর ট্যাবে এক বা একাধিক সেন্সর মান যোগ করে।
সেন্সিং - রোভারের ডিসটেন্স সেন্সরের সাহায্যে কাছাকাছি থাকা বস্তু শনাক্ত করুন।
দূরত্ব
found_object- দূরত্ব সেন্সরটি কোনো বস্তু সনাক্ত করতে পেরেছে কিনা তা ফেরত দেয়।get_distance- নিকটতম সনাক্তকৃত বস্তুর দূরত্ব ফেরত দেয়।
কার্যকলাপ - রোভারের সম্পদ, শত্রু এবং অন্তর্নির্মিত এআই সিস্টেমের সাথে মিথস্ক্রিয়া করুন।
কর্ম
pickup- খনিজ পদার্থ সংগ্রহ করে।drop- খনিজ পদার্থ ফেলে।use- শক্তি পুনরুদ্ধার করতে খনিজ ব্যবহার করে।absorb_radiation- শত্রুর বিকিরণ শোষণ করে।standby- ব্যাটারির চার্জ নির্দিষ্ট পরিমাণে না পৌঁছানো পর্যন্ত ভিআর রোভারকে স্ট্যান্ডবাই মোডে রাখে।
গেটার্স
angle- কোনও বস্তুর দিক ডিগ্রিতে ফেরত দেয়।get_distance- কোনো বস্তুর দূরত্ব মিলিমিটার বা ইঞ্চিতে ফেরত দেয়।location- কোনো বস্তুর X বা Y স্থানাঙ্ক মিলিমিটার বা ইঞ্চিতে ফেরত দেয়।battery- ভিআর রোভারের ব্যাটারির স্তর ফেরত দেয়।minerals_stored- ভিআর রোভারটি কত খনিজ বহন করছে তা ফেরত দেয়।storage_capacity- ভিআর রোভারের বহন ক্ষমতা ফেরত দেয়।level- ভিআর রোভারের বর্তমান লেভেল ফেরত দেয়।exp- ভিআর রোভারের বর্তমান অভিজ্ঞতা পয়েন্ট ফেরত দেয়।enemy_level- নিকটতম শনাক্তকৃত শত্রুর স্তর ফেরত দেয়।enemy_radiation- নিকটতম শনাক্তকৃত শত্রুর বিকিরণ ফেরত দেয়।detects- ভিআর রোভারটি তার সনাক্তকরণ ব্যাসার্ধের মধ্যে খনিজ বা শত্রু সনাক্ত করে কিনা তা ফেরত দেয়।sees- ভিআর রোভারটি তার দৃষ্টিসীমার মধ্যে কোনো বস্তু দেখতে পাচ্ছে কিনা তা ফেরত দেয়।under_attack- ভিআর রোভারটি বর্তমানে আক্রমণের শিকার কিনা তা ফেরত দেয়।
কলব্যাক
on_under_attack- ভিআর রোভার আক্রান্ত হলে একটি কলব্যাক চালায়।on_level_up- ভিআর রোভারের লেভেল বাড়লে একটি কলব্যাক রান করে।
এই পৃষ্ঠার উদাহরণগুলিতে প্লেগ্রাউন্ডের ডিফল্ট শুরুর অবস্থান ব্যবহার করা হয়েছে।
ড্রাইভট্রেন#
ড্রাইভট্রেন ভিআর রোভারের চালনা ও মোড় নেওয়া নিয়ন্ত্রণ করে। ড্রাইভট্রেনটি সামনে বা পেছনে যেতে, বামে বা ডানে ঘুরতে, নির্দিষ্ট দিকে মোড় নিতে এবং খনিজ পদার্থ, শত্রু বা ঘাঁটির দিকে এগিয়ে যেতে পারে।
কর্ম#
ড্রাইভ#
drive ভিআর রোভারটিকে অনির্দিষ্টকালের জন্য সামনে বা পেছনে চালায়। ভিআর রোভারটি ততক্ষণ চলতে থাকবে যতক্ষণ না এটিকে মোড় নেওয়া বা থামানোর মতো অন্য কোনো কাজ দেওয়া হয়।
Usage:
drivetrain.drive(direction)
প্যারামিটার |
বর্ণনা |
|---|---|
|
ভিআর রোভারের চলার দিক: |
def main():
    drivetrain.drive(FORWARD)
    wait(2, SECONDS)
    drivetrain.stop()

# VR threads — Do not delete
vr_thread(main)
ড্রাইভের জন্য#
drive_for ভিআর রোভারটিকে একটি নির্দিষ্ট দূরত্ব পর্যন্ত সামনে বা পেছনে চালনা করে। ভিআর রোভারটির চালনা শেষ না হওয়া পর্যন্ত প্রজেক্টটি অপেক্ষা করবে এবং তারপরেই কোডের পরবর্তী লাইনটি রান করবে।
Usage:
drivetrain.drive_for(direction, distance, units, wait=True)
প্যারামিটার |
বর্ণনা |
|---|---|
|
ভিআর রোভারের চলার দিক: |
|
ভিআর রোভার যে দূরত্ব অতিক্রম করে। এটি একটি পূর্ণসংখ্যা |
|
দূরত্বের একক: |
|
ঐচ্ছিক। |
def main():
    drivetrain.drive_for(FORWARD, 200, MM)

# VR threads — Do not delete
vr_thread(main)
পালা#
turn ভিআর রোভারটিকে অনির্দিষ্টকালের জন্য বামে বা ডানে ঘোরায়। ভিআর রোভারটি ততক্ষণ ঘুরতে থাকবে যতক্ষণ না এটিকে চালানো বা থামানোর মতো অন্য কোনো কাজ দেওয়া হয়।
Usage:
drivetrain.turn(direction)
প্যারামিটার |
বর্ণনা |
|---|---|
|
ভিআর রোভার যেদিকে ঘোরে: |
def main():
    drivetrain.turn(RIGHT)
    wait(2, SECONDS)
    drivetrain.stop()

# VR threads — Do not delete
vr_thread(main)
পালা_জন্য#
turn_for ভিআর রোভারকে একটি নির্দিষ্ট সংখ্যক ডিগ্রিতে বামে বা ডানে ঘোরায়। এই মোড়টি ভিআর রোভারের বর্তমান অবস্থানের সাপেক্ষে হয়। ভিআর রোভারের মোড় নেওয়া শেষ না হওয়া পর্যন্ত প্রজেক্টটি অপেক্ষা করবে এবং তারপরেই কোডের পরবর্তী লাইনটি রান করবে।
Usage:
drivetrain.turn_for(direction, angle, units, wait=True)
প্যারামিটার |
বর্ণনা |
|---|---|
|
ভিআর রোভার যেদিকে ঘোরে: |
|
ভিআর রোভারটি যত ডিগ্রি ঘোরে। এটি একটি পূর্ণসংখ্যা |
|
ঘূর্ণন একক: |
|
ঐচ্ছিক। |
def main():
    drivetrain.turn_for(RIGHT, 90, DEGREES)

# VR threads — Do not delete
vr_thread(main)
শিরোনামে ঘুরুন#
হেডিং হলো ভিআর রোভারের অভিমুখ, যা ডিগ্রিতে পরিমাপ করা হয়। turn_to_heading ভিআর রোভারকে -৩৫৯ থেকে ৩৫৯ ডিগ্রির মধ্যে একটি নির্দিষ্ট হেডিং-এর দিকে ঘোরায়। ভিআর রোভারটি লক্ষ্য হেডিং-এ পৌঁছানোর জন্য সবচেয়ে ছোট পথটি বেছে নেবে।
ভিআর রোভারটির প্রারম্ভিক অভিমুখ ০ ডিগ্রি।
পরবর্তী কোড লাইনটি চলার আগে, ভিআর রোভারটির ঘোরা শেষ হওয়া পর্যন্ত প্রজেক্টটি অপেক্ষা করবে।
Usage:
drivetrain.turn_to_heading(heading, units, wait=True)
প্যারামিটার |
বর্ণনা |
|---|---|
|
ভিআর রোভারটি যে দিকে মুখ করবে, তা ডিগ্রিতে পরিমাপ করতে হবে। এটি একটি পূর্ণসংখ্যা |
|
শিরোনামের একক: |
|
ঐচ্ছিক। |
def main():
    drivetrain.turn_to_heading(90, DEGREES)

# VR threads — Do not delete
vr_thread(main)
ড্রাইভ_টু#
drive_to ভিআর রোভারটিকে নির্বাচিত বস্তুর দিকে সোজা চালিত করে।
Usage:
drivetrain.drive_to(object, wait=True)
প্যারামিটার |
বর্ণনা |
|---|---|
|
Which object the VR Rover will drive to:
|
|
ঐচ্ছিক। |
যখন drive_to কল করা হয়, তখন যদি ভিআর রোভারের দৃষ্টিসীমার মধ্যে কোনো খনিজ বা শত্রু শনাক্ত না হয়, তবে ভিআর রোভারটি চলবে না। ঘাঁটিটিকে সর্বদা লক্ষ্যবস্তু করা যেতে পারে।
যদি ভিআর রোভার একাধিক খনিজ বা একাধিক শত্রু শনাক্ত করে, তবে এটি কাছের বিকল্পটির দিকে এগিয়ে যাবে।
def main():
    drivetrain.drive_to(MINERALS)

# VR threads — Do not delete
vr_thread(main)
পালা#
turn_to ভিআর রোভারটিকে নির্বাচিত বস্তুর দিকে মুখ করায়।
Usage:
drivetrain.turn_to(object, wait=True)
প্যারামিটার |
বর্ণনা |
|---|---|
|
Which object the VR Rover will turn toward:
|
|
ঐচ্ছিক।
|
যখন turn_to কল করা হয়, তখন যদি ভিআর রোভারের দৃষ্টিসীমার মধ্যে কোনো খনিজ বা শত্রু শনাক্ত না হয়, তবে ভিআর রোভারটি ঘুরবে না। ঘাঁটিটিকে সর্বদা লক্ষ্যবস্তু করা যাবে।
যদি ভিআর রোভার একাধিক খনিজ বা একাধিক শত্রু শনাক্ত করে, তবে এটি কাছের বিকল্পটির দিকে ঘুরে যাবে।
def main():
    drivetrain.turn_to(MINERALS)

# VR threads — Do not delete
vr_thread(main)
যান#
go_to ভিআর রোভারটিকে ঘুরিয়ে নির্বাচিত বস্তুর দিকে চালনা করে।
Usage:
drivetrain.go_to(object, wait=True)
প্যারামিটার |
বর্ণনা |
|---|---|
|
Which object the VR Rover will turn and drive to:
|
|
ঐচ্ছিক। |
যখন go_to কল করা হয়, তখন যদি ভিআর রোভারের দৃষ্টিসীমার মধ্যে কোনো খনিজ বা শত্রু শনাক্ত না হয়, তবে ভিআর রোভারটি চলবে না। ঘাঁটিটিকে সর্বদা লক্ষ্যবস্তু করা যেতে পারে।
যদি ভিআর রোভার একাধিক খনিজ বা একাধিক শত্রু শনাক্ত করে, তবে এটি কাছের বিকল্পটির দিকে চলে যাবে।
def main():
    drivetrain.go_to(MINERALS)

# VR threads — Do not delete
vr_thread(main)
থামুন#
stop ভিআর রোভারের চলাচল থামিয়ে দেয়।
Usage:
drivetrain.stop()
প্যারামিটার |
বর্ণনা |
|---|---|
এই পদ্ধতিতে কোনো প্যারামিটার নেই। |
def main():
    drivetrain.drive(FORWARD)
    wait(2, SECONDS)
    drivetrain.stop()

# VR threads — Do not delete
vr_thread(main)
মিউটেটর#
শিরোনাম সেট করুন#
হেডিং হলো ভিআর রোভারের অভিমুখ, যা ডিগ্রিতে পরিমাপ করা হয়। set_heading ভিআর রোভারের বর্তমান হেডিং পরিবর্তন করে একটি নতুন হেডিং মানে সেট করে।
উদাহরণস্বরূপ, যদি ভিআর রোভারটি ডানদিকে মুখ করে, তবে এর হেডিং ০ ডিগ্রিতে সেট করলে সেই ডানমুখী অবস্থানটিই নতুন ০ ডিগ্রি হয়ে যায়। এরপর ভিআর রোভারটি সেই নতুন হেডিং-এর উপর ভিত্তি করে অন্যান্য অবস্থানে ঘুরতে পারে।
Usage:
drivetrain.set_heading(heading, units)
প্যারামিটার |
বর্ণনা |
|---|---|
|
ভিআর রোভারের জন্য নির্ধারণ করার হেডিং মান, ডিগ্রিতে। এটি একটি পূর্ণসংখ্যা |
|
শিরোনামের একক: |
def main():
    drivetrain.set_heading(0, DEGREES)

# VR threads — Do not delete
vr_thread(main)
সেট_টাইমআউট#
set_timeout নির্ধারণ করে যে ভিআর রোভার একটি চলাচল শেষ করার জন্য কতটুকু সময় চেষ্টা করবে। যদি ভিআর রোভার সেই সময়ের মধ্যে কাজটি শেষ করতে না পারে, তবে এটি চেষ্টা করা বন্ধ করে দেবে এবং কোডের পরবর্তী লাইনে চলে যাবে। এর ফলে ভিআর রোভার কোনো একটি চলাচলে আটকে যায় না।
Usage:
drivetrain.set_timeout(value, units)
প্যারামিটার |
বর্ণনা |
|---|---|
|
ভিআর রোভারটি একটি চলাচল শেষ করার জন্য যে পরিমাণ সময় চেষ্টা করতে পারে। এটি একটি ধনাত্মক |
|
সময়ের একক: |
def main():
    drivetrain.set_timeout(1, SECONDS)

# VR threads — Do not delete
vr_thread(main)
সেট_ড্রাইভ_বেগ#
set_drive_velocity ভিআর রোভারকে বলে দেয় এটি কত দ্রুত চলবে। উচ্চতর শতাংশ ভিআর রোভারকে আরও দ্রুত এবং নিম্নতর শতাংশ ভিআর রোভারকে আরও ধীরে চালায়।
প্রতিটি প্রজেক্ট ডিফল্টরূপে ভিআর রোভারের ৫০% গতিতে চলার মাধ্যমে শুরু হয়।
দ্রষ্টব্য: উচ্চ বেগ ভিআর রোভারকে আরও দ্রুত চালায়, কিন্তু এর নির্ভুলতা কম হতে পারে। নিম্ন বেগ ভিআর রোভারকে আরও ধীরে চালায়, কিন্তু এটি আরও নির্ভুল হতে পারে।
Usage:
drivetrain.set_drive_velocity(velocity, units)
প্যারামিটার |
বর্ণনা |
|---|---|
|
০% থেকে ১০০% পর্যন্ত চালনার বেগ। এটি একটি পূর্ণসংখ্যা |
|
বেগের একক: |
def main():
    drivetrain.set_drive_velocity(50, PERCENT)

# VR threads — Do not delete
vr_thread(main)
সেট_টার্ন_ভেলোসিটি#
set_turn_velocity set_turn_velocity ভিআর রোভারকে বলে দেয় এটি কত দ্রুত ঘুরবে। উচ্চতর শতাংশ ভিআর রোভারকে দ্রুত ঘোরায় এবং নিম্নতর শতাংশ ভিআর রোভারকে ধীরে ঘোরায়।
প্রতিটি প্রকল্প ডিফল্টরূপে ভিআর রোভারের ৫০% গতিতে ঘোরার মাধ্যমে শুরু হয়।
দ্রষ্টব্য: বেশি গতিবেগ ভিআর রোভারকে দ্রুত ঘোরাতে সাহায্য করে, কিন্তু এর ফলে মোড় নেওয়ার নির্ভুলতা কমে যেতে পারে। কম গতিবেগ ভিআর রোভারকে ধীরে ঘোরাতে সাহায্য করে, কিন্তু এর ফলে মোড় নেওয়ার নির্ভুলতা বাড়তে পারে।
Usage:
drivetrain.set_turn_velocity(velocity, units)
প্যারামিটার |
বর্ণনা |
|---|---|
|
বাঁক নেওয়ার বেগ ০% থেকে ১০০% পর্যন্ত। এটি একটি পূর্ণসংখ্যা |
|
বেগের একক: |
def main():
    drivetrain.set_turn_velocity(50, PERCENT)

# VR threads — Do not delete
vr_thread(main)
গেটার্স#
শিরোনাম#
হেডিং হলো ভিআর রোভারের অভিমুখ, যা ডিগ্রিতে পরিমাপ করা হয়। heading ভিআর রোভারের বর্তমান হেডিং ০ থেকে ৩৫৯.৯৯ ডিগ্রির মধ্যে ফেরত দেয়।
ভিআর রোভারটির প্রারম্ভিক অভিমুখ ০ ডিগ্রি।
Usage:
drivetrain.heading(units)
প্যারামিটার |
বর্ণনা |
|---|---|
|
শিরোনামের একক: |
def main():
    brain.screen.print(drivetrain.heading(DEGREES))

# VR threads — Do not delete
vr_thread(main)
সম্পন্ন হয়েছে#
is_done একটি বুলিয়ান মান হিসাবে ফেরত দেয় যে ভিআর রোভারটির চলাচল শেষ হয়েছে কিনা। ভিআর রোভারের চলাচলের উপর ভিত্তি করে অন্যান্য আচরণের সময় নিয়ন্ত্রণ করতে এটি ব্যবহার করা যেতে পারে।
True— ভিআর রোভারটির চলাচল শেষ হয়েছে।False— ভিআর রোভারটি এখনও চলছে।
এই পদ্ধতিটি সেইসব ড্রাইভট্রেন পদ্ধতির সাথে একত্রে কাজ করে যাদের wait প্যারামিটার রয়েছে, যেমন drive_for, turn_for, turn_to_heading, drive_to, turn_to, এবং go_to।
Usage:
drivetrain.is_done()
প্যারামিটার |
বর্ণনা |
|---|---|
এই পদ্ধতিতে কোনো প্যারামিটার নেই। |
def main():
    drivetrain.drive_for(FORWARD, 200, MM, wait=False)
    wait(0.1, SECONDS)
    if drivetrain.is_done():
        brain.screen.print("Drive complete")

# VR threads — Do not delete
vr_thread(main)
চলমান#
is_moving একটি বুলিয়ান মান হিসাবে ফেরত দেয় যে ভিআর রোভারটি চলছে কিনা। ভিআর রোভারের চলাচলের উপর ভিত্তি করে অন্যান্য আচরণের সময় নিয়ন্ত্রণ করতে এটি ব্যবহার করা যেতে পারে।
True— ভিআর রোভারটি চলছে।False— ভিআর রোভারটি নড়ছে না।
Usage:
drivetrain.is_moving()
প্যারামিটার |
বর্ণনা |
|---|---|
এই পদ্ধতিতে কোনো প্যারামিটার নেই। |
def main():
    drivetrain.drive_for(FORWARD, 200, MM, wait=False)
    wait(0.1, SECONDS)
    if drivetrain.is_moving():
        brain.screen.print("Still moving")

# VR threads — Do not delete
vr_thread(main)
কনসোল#
প্রজেক্ট চলার সময় কনসোল টেক্সট, সংখ্যা এবং ভেরিয়েবলের মান প্রদর্শন করে। কনসোল মেথডগুলো কার্সারকে নতুন সারিতে সরাতে, রঙ পরিবর্তনের পর প্রিন্ট হওয়া টেক্সটের রঙ নির্ধারণ করতে, কনসোল পরিষ্কার করতে এবং মনিটর ট্যাবে ভেরিয়েবল বা সেন্সরের মান যোগ করতে পারে।
প্রিন্ট#
মস্তিষ্ক.প্রিন্ট#
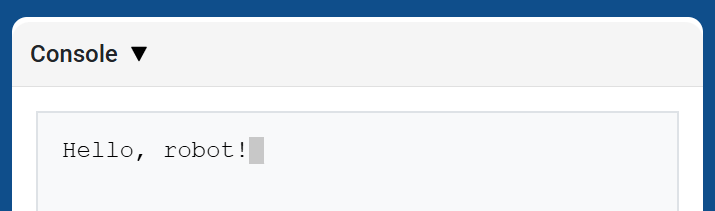
brain.print বর্তমান কার্সার অবস্থান ব্যবহার করে কনসোলে টেক্সট, সংখ্যা বা ভেরিয়েবলের মান প্রদর্শন করে।
পরবর্তী মুদ্রিত মান একটি নতুন সারিতে শুরু করতে চাইলে brain.new_line ব্যবহার করুন।
Usage:
brain.print(value)
প্যারামিটার |
বর্ণনা |
|---|---|
|
কনসোলে প্রদর্শন করার জন্য টেক্সট, সংখ্যা, বা ভেরিয়েবলের মান। |
def main():
    # Display a message in the Console
    brain.print("Hello, rover!")

# VR threads — Do not delete
vr_thread(main)
মস্তিষ্ক.নতুন_লাইন#
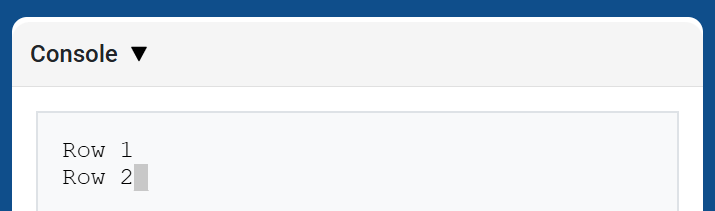
brain.new_line কনসোলের পরবর্তী সারির ১ নম্বর কলামে কার্সারকে নিয়ে যায়। পরবর্তী যে মানটি প্রিন্ট করা হবে, তা সেই সারিতে প্রদর্শিত হবে।
Usage:
brain.new_line()
প্যারামিটার |
বর্ণনা |
|---|---|
এই পদ্ধতিতে কোনো প্যারামিটার নেই। |
def main():
    # Print on two rows
    brain.print("Row 1")
    brain.new_line()
    brain.print("Row 2")

# VR threads — Do not delete
vr_thread(main)
brain.set_print_color#
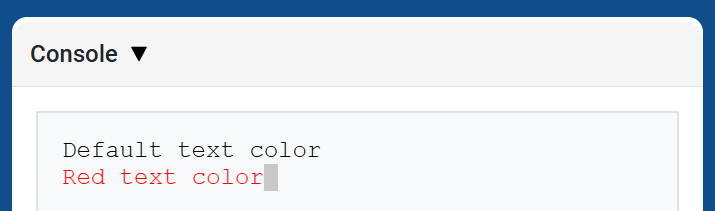
brain.set_print_color এই মেথডটি ব্যবহার করার পর কনসোলে প্রিন্ট হওয়া টেক্সটের জন্য ব্যবহৃত রঙ সেট করে। একটি প্রজেক্টের শুরুতে, কনসোলের টেক্সটের রঙ BLACK এ সেট করা থাকে।
Usage:
brain.set_print_color(color)
প্যারামিটার |
বর্ণনা |
|---|---|
|
The color to use for text printed in the Console:
|
def main():
    # Print text in different colors
    brain.print("Default text color")
    brain.new_line()
    brain.set_print_color(RED)
    brain.print("Red text color")

# VR threads — Do not delete
vr_thread(main)
মস্তিষ্ক পরিষ্কার#
brain.clear কনসোল থেকে সমস্ত সারি মুছে ফেলে এবং কার্সারকে সারি ১-এ ফিরিয়ে নিয়ে যায়।
Usage:
brain.clear()
প্যারামিটার |
বর্ণনা |
|---|---|
এই পদ্ধতিতে কোনো প্যারামিটার নেই। |
def main():
    # Display text, then clear it after two seconds
    brain.print("This will disappear...")
    wait(2, SECONDS)
    brain.clear()

# VR threads — Do not delete
vr_thread(main)
মনিটর#
মনিটর_ভেরিয়েবল#
monitor_variable VEXcode-এর মনিটর ট্যাবে এক বা একাধিক পূর্বনির্ধারিত ভেরিয়েবল যোগ করে। এর মাধ্যমে, কোনো প্রজেক্ট চলার সময় আপনি একটি ভেরিয়েবলের মানের পরিবর্তন পর্যবেক্ষণ করতে পারবেন।
সফলভাবে মনিটর করার জন্য ভেরিয়েবলগুলোকে অবশ্যই গ্লোবাল হতে হবে monitor_variable
Usage:
monitor_variable(“variable”)
monitor_variable(“variable1”, “variable2”)
প্যারামিটার |
বর্ণনা |
|---|---|
|
পর্যবেক্ষণ করার জন্য একটি পূর্বনির্ধারিত গ্লোবাল ভেরিয়েবলের নাম, যা একটি স্ট্রিং হিসাবে দেওয়া হয়। একাধিক ভেরিয়েবল পর্যবেক্ষণ করতে, প্রতিটি ভেরিয়েবলের নাম কমা দিয়ে আলাদা করুন। |
def main():
    # Monitor the amount of loops
    global loops
    monitor_variable("loops")

    # Drive forward 3 times
    for loops in range(3):
        drivetrain.drive_for(FORWARD, 200, MM)

# VR threads — Do not delete
vr_thread(main)
মনিটর_সেন্সর#
monitor_sensor VEXcode-এর মনিটর ট্যাবে এক বা একাধিক সেন্সর মান যোগ করে। এর মাধ্যমে, কোনো প্রজেক্ট চলার সময় আপনি সেন্সর মানগুলোর পরিবর্তন পর্যবেক্ষণ করতে পারবেন।
প্রতিটি সেন্সর মান স্ট্রিং হিসেবে প্রদান করুন।
Usage:
monitor_sensor(“sensor”)
monitor_sensor(“sensor1”, “sensor2”)
প্যারামিটার |
বর্ণনা |
|---|---|
|
পর্যবেক্ষণ করার জন্য সেন্সরের মানটি একটি স্ট্রিং হিসাবে দিতে হবে। একাধিক সেন্সরের মান পর্যবেক্ষণ করতে, প্রতিটি মানকে কমা দিয়ে আলাদা করুন। সমর্থিত সেন্সর শনাক্তকারীগুলির মধ্যে রয়েছে:
|
def main():
    # Monitor the rover's battery
    monitor_sensor("rover.battery")
    drivetrain.drive_for(FORWARD, 200, MM)

# VR threads — Do not delete
vr_thread(main)
সংবেদন#
দূরত্ব#
পাওয়া_বস্তু#
found_object রিটার্ন করে যে ডিস্টেন্স সেন্সরটি কোনো বস্তু শনাক্ত করেছে কিনা।
Usage:
distance.found_object()
প্যারামিটার |
বর্ণনা |
|---|---|
এই পদ্ধতিতে কোনো প্যারামিটার নেই। |
def main():
    if distance.found_object():
        brain.screen.print("Object detected")

# VR threads — Do not delete
vr_thread(main)
দূরত্ব পান#
get_distance ডিসটেন্স সেন্সর থেকে শনাক্ত করা নিকটতম বস্তুর দূরত্ব ফেরত দেয়।
Usage:
distance.get_distance(units)
প্যারামিটার |
বর্ণনা |
|---|---|
|
দূরত্বের একক: |
def main():
    brain.screen.print(distance.get_distance(MM))

# VR threads — Do not delete
vr_thread(main)
কর্ম#
কর্ম#
পিকআপ#
pickup খনিজ পদার্থ সংগ্রহ করে।
Usage:
rover.pickup(object)
প্যারামিটার |
বর্ণনা |
|---|---|
|
ভিআর রোভার যে বস্তুগুলো তুলতে পারে:
|
def main():
    rover.pickup(MINERALS)

# VR threads — Do not delete
vr_thread(main)
ড্রপ#
drop ফোঁটা খনিজ বহন করেছে।
Usage:
rover.drop(object)
প্যারামিটার |
বর্ণনা |
|---|---|
|
ভিআর রোভার যে বস্তুটি ফেলতে পারে:
|
def main():
    rover.drop(MINERALS)

# VR threads — Do not delete
vr_thread(main)
ব্যবহার#
use uses minerals to restore energy. Minerals must be on the ground to be used.
Usage:
rover.use(object)
প্যারামিটার |
বর্ণনা |
|---|---|
|
ভিআর রোভার যে বস্তুগুলো ব্যবহার করতে পারে:
|
def main():
    rover.use(MINERALS)

# VR threads — Do not delete
vr_thread(main)
বিকিরণ শোষণ#
absorb_radiation শত্রুর তেজস্ক্রিয়তা শোষণ করে।
Usage:
rover.absorb_radiation(object)
প্যারামিটার |
বর্ণনা |
|---|---|
|
যে বস্তুগুলো থেকে ভিআর রোভার বিকিরণ শোষণ করতে পারে:
|
def main():
    rover.absorb_radiation(ENEMY)

# VR threads — Do not delete
vr_thread(main)
স্ট্যান্ডবাই#
standby ভিআর রোভারকে স্ট্যান্ডবাই মোডে রাখে যতক্ষণ না নির্দিষ্ট ব্যাটারি থ্রেশহোল্ডে পৌঁছায়।
Usage:
rover.standby(percent)
প্যারামিটার |
বর্ণনা |
|---|---|
|
ব্যাটারির সেই সীমা, যা ভিআর রোভারকে স্ট্যান্ডবাই মোড থেকে বের করে আনে, যার মান |
নির্বাচিত থ্রেশহোল্ড যদি বর্তমান ব্যাটারি লেভেলের সমান বা তার বেশি হয়, তাহলে ভিআর রোভার স্ট্যান্ডবাই মোডে প্রবেশ করবে না।
def main():
    rover.standby(50)

# VR threads — Do not delete
vr_thread(main)
গেটার্স#
কোণ#
angle নির্বাচিত অবজেক্টের দিক ডিগ্রিতে ফেরত দেয়।
Usage:
rover.angle(object)
প্যারামিটার |
বর্ণনা |
|---|---|
|
The object to report the direction of:
|
খনিজ পদার্থ এবং শত্রুদের ক্ষেত্রে, বস্তুটি অবশ্যই ১০০০ মিমি-এর মধ্যে এবং ভিআর রোভারের দৃষ্টিসীমার মধ্যে থাকতে হবে। ঘাঁটি সম্পর্কে সর্বদা জানানো যেতে পারে।
def main():
    brain.screen.print(rover.angle(MINERALS))

# VR threads — Do not delete
vr_thread(main)
দূরত্ব পান#
get_distance ভিআর রোভার থেকে নির্বাচিত বস্তুর দূরত্ব ফেরত দেয়।
Usage:
rover.get_distance(object, units=MM)
প্যারামিটার |
বর্ণনা |
|---|---|
|
The object to report distance to:
|
|
ঐচ্ছিক। দূরত্ব পরিমাপের একক: |
খনিজ পদার্থ এবং শত্রুদের ক্ষেত্রে, বস্তুটি অবশ্যই ১০০০ মিমি-এর মধ্যে এবং ভিআর রোভারের দৃষ্টিসীমার মধ্যে থাকতে হবে। ঘাঁটি সম্পর্কে সর্বদা জানানো যেতে পারে।
বাধা এবং বিপদের ক্ষেত্রে, এই পদ্ধতিটি দৃশ্যমান বস্তুর দূরত্ব রিপোর্ট করে। যদি দৃষ্টিসীমার মধ্যে কোনোটি না থাকে, তবে এটি 1000 মিমি বা 39.37 ইঞ্চি রিটার্ন করে।
def main():
    brain.screen.print(rover.get_distance(MINERALS, MM))

# VR threads — Do not delete
vr_thread(main)
অবস্থান#
location নির্বাচিত অবজেক্টের X বা Y স্থানাঙ্ক অবস্থান ফেরত দেয়।
Usage:
rover.location(object, axis, units)
প্যারামিটার |
বর্ণনা |
|---|---|
|
The object to report the location of:
|
|
কোন স্থানাঙ্কটি ফেরত দিতে হবে:
|
|
অবস্থান জানানোর জন্য ব্যবহৃত একক: |
খনিজ পদার্থ এবং শত্রুদের ক্ষেত্রে, বস্তুটি অবশ্যই ১০০০ মিমি-এর মধ্যে এবং ভিআর রোভারের দৃষ্টিসীমার মধ্যে থাকতে হবে। ঘাঁটি সম্পর্কে সর্বদা জানানো যেতে পারে।
def main():
    brain.screen.print(rover.location(MINERALS, X, MM))

# VR threads — Do not delete
vr_thread(main)
ব্যাটারি#
battery ভিআর রোভারের বর্তমান ব্যাটারি লেভেল দেখায়।
Usage:
rover.battery()
প্যারামিটার |
বর্ণনা |
|---|---|
এই পদ্ধতিতে কোনো প্যারামিটার নেই। |
def main():
    brain.screen.print(rover.battery())

# VR threads — Do not delete
vr_thread(main)
খনিজ_সংরক্ষিত#
minerals_stored ভিআর রোভারের সঞ্চয়ে থাকা খনিজের বর্তমান পরিমাণ ফেরত দেয়।
Usage:
rover.minerals_stored()
প্যারামিটার |
বর্ণনা |
|---|---|
এই পদ্ধতিতে কোনো প্যারামিটার নেই। |
def main():
    brain.screen.print(rover.minerals_stored())

# VR threads — Do not delete
vr_thread(main)
স্টোরেজ_ক্যাপাসিটি#
storage_capacity ভিআর রোভারের বহন ক্ষমতা ফেরত দেয়।
Usage:
rover.storage_capacity()
প্যারামিটার |
বর্ণনা |
|---|---|
এই পদ্ধতিতে কোনো প্যারামিটার নেই। |
def main():
    brain.screen.print(rover.storage_capacity())

# VR threads — Do not delete
vr_thread(main)
স্তর#
level ভিআর রোভারের বর্তমান লেভেল ফেরত দেয়।
Usage:
rover.level()
প্যারামিটার |
বর্ণনা |
|---|---|
এই পদ্ধতিতে কোনো প্যারামিটার নেই। |
def main():
    brain.screen.print(rover.level())

# VR threads — Do not delete
vr_thread(main)
অভিজ্ঞতা#
exp বর্তমান লেভেলে ভিআর রোভারের এক্সপেরিয়েন্স পয়েন্টের সংখ্যা দেখায়।
Usage:
rover.exp()
প্যারামিটার |
বর্ণনা |
|---|---|
এই পদ্ধতিতে কোনো প্যারামিটার নেই। |
def main():
    brain.screen.print(rover.exp())

# VR threads — Do not delete
vr_thread(main)
শত্রুর স্তর#
enemy_level ভিআর রোভার দ্বারা শনাক্ত করা নিকটতম শত্রুর লেভেল ফেরত দেয়।
Usage:
rover.enemy_level()
প্যারামিটার |
বর্ণনা |
|---|---|
এই পদ্ধতিতে কোনো প্যারামিটার নেই। |
রোভারের শনাক্তকরণ ব্যাসার্ধের মধ্যে কোনো শত্রু শনাক্ত না হলে, এই পদ্ধতিটি 0 রিটার্ন করে।
def main():
    brain.screen.print(rover.enemy_level())

# VR threads — Do not delete
vr_thread(main)
শত্রু_বিকিরণ#
enemy_radiation ভিআর রোভার দ্বারা শনাক্তকৃত নিকটতম শত্রুর বিকিরণ ফেরত দেয়।
Usage:
rover.enemy_radiation()
প্যারামিটার |
বর্ণনা |
|---|---|
এই পদ্ধতিতে কোনো প্যারামিটার নেই। |
রোভারের শনাক্তকরণ ব্যাসার্ধের মধ্যে কোনো শত্রু শনাক্ত না হলে, এই পদ্ধতিটি 0 রিটার্ন করে।
def main():
    brain.screen.print(rover.enemy_radiation())

# VR threads — Do not delete
vr_thread(main)
শনাক্ত করে#
detects নির্দেশ করে যে ভিআর রোভারটি তার শনাক্তকরণ ব্যাসার্ধের মধ্যে খনিজ পদার্থ বা শত্রু শনাক্ত করেছে কিনা।
Usage:
rover.detects(object)
প্যারামিটার |
বর্ণনা |
|---|---|
|
শনাক্ত করার বস্তু:
|
ভিআর রোভারের শনাক্তকরণ ব্যাসার্ধ হলো ৮০০ মিমি।
def main():
    if rover.detects(MINERALS):
        brain.screen.print("Minerals detected")

# VR threads — Do not delete
vr_thread(main)
দেখে#
sees বিকল্পটি নির্দেশ করে যে ভিআর রোভারটি তার দৃষ্টিসীমার মধ্যে নির্বাচিত বস্তুটি দেখতে পাচ্ছে কি না।
Usage:
rover.sees(object)
প্যারামিটার |
বর্ণনা |
|---|---|
|
The object to see:
|
ভিআর রোভারটি ১০০০ মিমি দূরত্বের মধ্যে এবং এর ৪০-ডিগ্রি দৃষ্টিসীমার ভেতরের বস্তু দেখতে পারে।
def main():
    if rover.sees(MINERALS):
        brain.screen.print("Minerals in view")

# VR threads — Do not delete
vr_thread(main)
আক্রমণের শিকার#
under_attack নির্দেশ করে যে ভিআর রোভারটি বর্তমানে কোনো শত্রুর আক্রমণের শিকার হচ্ছে কি না।
Usage:
rover.under_attack()
প্যারামিটার |
বর্ণনা |
|---|---|
এই পদ্ধতিতে কোনো প্যারামিটার নেই। |
def main():
    if rover.under_attack():
        brain.screen.print("The rover is under attack!")

# VR threads — Do not delete
vr_thread(main)
কলব্যাক#
আক্রমণের শিকার#
on_under_attack একটি কলব্যাক ফাংশন রেজিস্টার করে যা ভিআর রোভার শত্রুর দ্বারা ক্ষতিগ্রস্ত হলে চলে।
Usage:
rover.on_under_attack(callback)
প্যারামিটার |
বর্ণনা |
|---|---|
|
ভিআর রোভার আক্রান্ত হলে চালু হওয়ার ফাংশন। |
def under_attack():
    brain.screen.print("The rover is under attack!")

def main():
    rover.on_under_attack(under_attack)
    wait(0.15, SECONDS)

# VR threads — Do not delete
vr_thread(main)
অন_লেভেল_আপ#
on_level_up একটি কলব্যাক ফাংশন রেজিস্টার করে যা ভিআর রোভার এক লেভেল থেকে পরবর্তী লেভেলে যাওয়ার সময় রান করে।
Usage:
rover.on_level_up(callback)
প্যারামিটার |
বর্ণনা |
|---|---|
|
ভিআর রোভারের লেভেল বাড়লে যে ফাংশনটি চালু হবে। |
def level_up():
    brain.screen.print("The rover leveled up!")

def main():
    rover.on_level_up(level_up)
    wait(0.15, SECONDS)

# VR threads — Do not delete
vr_thread(main)