
Python specyficzny dla robotów#
Wstęp#
Robot VR Rover zawiera układ napędowy, czujnik odległości i funkcje charakterystyczne dla placu zabaw Rover Rescue.
Wszystkie standardowe metody VEXcode VR są dostępne do użycia w Rover Rescue Playground. Poniżej znajduje się lista wszystkich dostępnych metod specyficznych dla Playground:
Układ napędowy — poruszaj i monitoruj łazik VR.
Akcje
drive- Przesuwa VR Rover do przodu lub do tyłu w nieskończoność.drive_for- Przesuwa VR Rover do przodu lub do tyłu o określoną odległość.turn- Skręca VR Rover w lewo lub prawo na zawsze.turn_for- Skręca VR Rover w lewo lub prawo o określoną liczbę stopni.turn_to_heading- Obraca VR Rover w kierunku określonego kierunku od -359 do 359 stopni.drive_to- Kieruje VR Rover prosto w kierunku wybranego obiektu.turn_to- Obraca VR Rover w stronę wybranego obiektu.go_to- Obraca i kieruje VR Rover do wybranego obiektu.stop- Zatrzymuje ruch VR Rovera.
Mutatory
set_heading– Zmienia aktualny kierunek VR Rovera na nowy kierunek.set_timeout- Ustawia czas, przez jaki VR Rover będzie próbował zakończyć ruch.set_drive_velocity– Informuje VR Rover, z jaką prędkością ma jechać.set_turn_velocity– Informuje VR Rover, jak szybko ma skręcić.
Getterzy
Konsola – Drukuj do konsoli i monitoruj wartości.
Wydrukować
brain.print— Wyświetla tekst, liczby lub wartości zmiennych w konsoli.brain.new_line— Przesuwa kursor konsoli na początek następnego wiersza.brain.set_print_color— Ustawia kolor używany do drukowania tekstu w konsoli.brain.clear— Czyści wszystkie wiersze z konsoli.
Monitor
monitor_variable— Dodaje jedną lub więcej predefiniowanych zmiennych do karty Monitor.monitor_sensor— Dodaje jedną lub więcej wartości czujnika do karty Monitor.
Czuwanie - wykrywanie pobliskich obiektów za pomocą czujnika odległości łazika.
Dystans
found_object- Zwraca informację, czy czujnik odległości wykrył obiekt.get_distance- Zwraca odległość do najbliższego wykrytego obiektu.
Akcje – wchodź w interakcję z zasobami łazika, wrogami i wbudowanymi systemami sztucznej inteligencji.
Akcje
pickup- Podnosi minerały.drop- Krople minerałów.use- Wykorzystuje minerały do przywracania energii.absorb_radiation- Absorbuje promieniowanie od wroga.standby- Przełącza VR Rover w tryb czuwania do momentu osiągnięcia progu naładowania baterii.
Getterzy
kąt
angle- Zwraca kierunek obiektu w stopniach.get_distance- Zwraca odległość do obiektu w milimetrach lub calach.location- Zwraca współrzędną X lub Y obiektu w milimetrach lub calach.battery- Zwraca poziom naładowania baterii VR Rover.minerals_stored- Zwraca liczbę minerałów przewożonych przez VR Rover.storage_capacity- Zwraca ładowność VR Rover.level- Zwraca aktualny poziom VR Rover.exp- Zwraca aktualne punkty doświadczenia VR Rovera.enemy_level- Zwraca poziom najbliższego wykrytego wroga.enemy_radiation- Zwraca promieniowanie najbliższego wykrytego wroga.detects- Zwraca informację, czy VR Rover wykrywa minerały lub wrogów w swoim promieniu wykrywania.sees- Zwraca informację, czy VR Rover widzi obiekt w swoim zasięgu widzenia.under_attack- Zwraca informację, czy VR Rover jest obecnie atakowany.
Oddzwonienia
on_under_attack- Uruchamia wywołanie zwrotne, gdy VR Rover zostanie zaatakowany.on_level_up- Uruchamia wywołanie zwrotne, gdy VR Rover osiągnie odpowiedni poziom.
Przykłady na tej stronie wykorzystują domyślną pozycję startową placu zabaw.
Układ napędowy#
Układ napędowy steruje jazdą i skręcaniem łazika VR. Układ napędowy może poruszać się do przodu lub do tyłu, skręcać w lewo lub w prawo, zmieniać kierunki oraz kierować się w stronę minerałów, wrogów lub bazy.
Akcje#
prowadzić#
Napęd drive powoduje nieograniczony ruch VR Rovera do przodu lub do tyłu. VR Rover będzie się poruszał, dopóki nie zostanie mu przydzielona inna czynność, taka jak obrót lub zatrzymanie.
Usage:
drivetrain.drive(direction)
Parametry |
Opis |
|---|---|
|
Kierunek, w którym porusza się VR Rover: |
def main():
    drivetrain.drive(FORWARD)
    wait(2, SECONDS)
    drivetrain.stop()

# VR threads — Do not delete
vr_thread(main)
drive_for#
drive_for przesuwa łazik VR do przodu lub do tyłu o określoną odległość. Projekt będzie czekał, aż łazik VR zakończy ruch, zanim uruchomi się kolejny wiersz kodu.
Usage:
drivetrain.drive_for(direction, distance, units, wait=True)
Parametry |
Opis |
|---|---|
|
Kierunek, w którym porusza się VR Rover: |
|
Odległość pokonywana przez łazik VR. Może to być liczba całkowita |
|
Jednostka odległości: |
|
Opcjonalnie. |
def main():
    drivetrain.drive_for(FORWARD, 200, MM)

# VR threads — Do not delete
vr_thread(main)
zakręt#
turn powoduje nieograniczony obrót VR Rovera w lewo lub w prawo. VR Rover będzie się obracał, dopóki nie zostanie mu przydzielona inna czynność, np. jazda lub zatrzymanie.
Usage:
drivetrain.turn(direction)
Parametry |
Opis |
|---|---|
|
Kierunek, w którym skręca VR Rover: |
def main():
    drivetrain.turn(RIGHT)
    wait(2, SECONDS)
    drivetrain.stop()

# VR threads — Do not delete
vr_thread(main)
turn_for#
turn_for obraca łazik VR w lewo lub w prawo o określoną liczbę stopni. Obrót jest względny do aktualnej pozycji łazika VR. Projekt będzie czekał, aż łazik VR zakończy obrót, zanim uruchomi się kolejny wiersz kodu.
Usage:
drivetrain.turn_for(direction, angle, units, wait=True)
Parametry |
Opis |
|---|---|
|
Kierunek, w którym skręca VR Rover: |
|
Liczba stopni obrotu łazika VR. Może to być liczba całkowita |
|
Jednostka obrotu: |
|
Opcjonalnie. |
def main():
    drivetrain.turn_for(RIGHT, 90, DEGREES)

# VR threads — Do not delete
vr_thread(main)
skręć_do_nagłówka#
Kurs to kierunek, w którym zwrócony jest łazik VR, mierzony w stopniach. turn_to_heading obraca łazik VR w określonym kierunku od -359 do 359 stopni. łazik VR skręci w najkrótszym kierunku, aby osiągnąć docelowy kurs.
Początkowy kierunek VR Rovera wynosi 0 stopni.
Projekt będzie czekał, aż VR Rover zakończy obrót, zanim zostanie uruchomiony kolejny wiersz kodu.
Usage:
drivetrain.turn_to_heading(heading, units, wait=True)
Parametry |
Opis |
|---|---|
|
Kierunek, w którym powinien być zwrócony łazik VR, wyrażony w stopniach. Może to być liczba całkowita |
|
Jednostka nagłówkowa: |
|
Opcjonalnie. |
def main():
    drivetrain.turn_to_heading(90, DEGREES)

# VR threads — Do not delete
vr_thread(main)
drive_to#
drive_to kieruje VR Rover bezpośrednio w kierunku wybranego obiektu.
Usage:
drivetrain.drive_to(object, wait=True)
Parametry |
Opis |
|---|---|
|
Do którego obiektu będzie kierował się łazik VR:
|
|
Opcjonalnie. |
Jeśli minerał lub wróg nie zostanie wykryty w zasięgu widzenia łazika VR po wywołaniu polecenia drive_to , łazik VR nie ruszy. Baza zawsze może zostać namierzona.
Jeśli VR Rover wykryje kilka minerałów lub kilku wrogów, skieruje się w stronę bliższej opcji.
def main():
    drivetrain.drive_to(MINERALS)

# VR threads — Do not delete
vr_thread(main)
skręć_do#
turn_to obraca VR Rover w stronę wybranego obiektu.
Usage:
drivetrain.turn_to(object, wait=True)
Parametry |
Opis |
|---|---|
|
W stronę którego obiektu zwróci się łazik VR:
|
|
Opcjonalnie.
|
Jeśli minerał lub wróg nie zostanie wykryty w zasięgu widzenia łazika VR po wywołaniu funkcji turn_to , łazik VR nie obróci się. Baza zawsze może zostać namierzona.
Jeśli VR Rover wykryje kilka minerałów lub kilku wrogów, skieruje się w stronę bliższej opcji.
def main():
    drivetrain.turn_to(MINERALS)

# VR threads — Do not delete
vr_thread(main)
idź_do#
go_to obraca się i kieruje VR Rover do wybranego obiektu.
Usage:
drivetrain.go_to(object, wait=True)
Parametry |
Opis |
|---|---|
|
Do którego obiektu łazik VR się obróci i do którego pojedzie:
|
|
Opcjonalnie. |
Jeśli minerał lub wróg nie zostanie wykryty w zasięgu widzenia łazika VR po wywołaniu komendy go_to , łazik VR nie ruszy. Baza zawsze może zostać namierzona.
Jeśli VR Rover wykryje kilka minerałów lub kilku wrogów, przesunie się w stronę bliższej opcji.
def main():
    drivetrain.go_to(MINERALS)

# VR threads — Do not delete
vr_thread(main)
zatrzymywać się#
stop zatrzymuje ruch VR Rovera.
Usage:
drivetrain.stop()
Parametry |
Opis |
|---|---|
Ta metoda nie ma żadnych parametrów. |
def main():
    drivetrain.drive(FORWARD)
    wait(2, SECONDS)
    drivetrain.stop()

# VR threads — Do not delete
vr_thread(main)
Mutatory#
ustaw_nagłówek#
Kurs to kierunek, w którym zwrócony jest VR Rover, mierzony w stopniach. set_heading zmienia aktualny kurs VR Rover na nową wartość kursu.
Na przykład, jeśli VR Rover obrócił się w prawo, ustawienie kierunku na 0 stopni spowoduje, że ta pozycja skierowana w prawo stanie się nowym 0 stopniem. Następnie VR Rover może obrócić się w inne pozycje w oparciu o ten nowy kierunek.
Usage:
drivetrain.set_heading(heading, units)
Parametry |
Opis |
|---|---|
|
Wartość kierunku w stopniach, którą należy ustawić dla VR Rover. Może to być |
|
Jednostka nagłówkowa: |
def main():
    drivetrain.set_heading(0, DEGREES)

# VR threads — Do not delete
vr_thread(main)
ustaw_limit_czasu#
set_timeout ustawia, ile czasu łazik VR będzie próbował zakończyć ruch. Jeśli łazik VR nie zdoła zakończyć ruchu w tym czasie, przerwie próby i przejdzie do następnego wiersza kodu. Zapobiega to zablokowaniu ruchu przez łazik VR.
Usage:
drivetrain.set_timeout(value, units)
Parametry |
Opis |
|---|---|
|
Czas, przez jaki łazik VR może próbować zakończyć ruch. Może to być dodatnia liczba całkowita |
|
Jednostka czasu: |
def main():
    drivetrain.set_timeout(1, SECONDS)

# VR threads — Do not delete
vr_thread(main)
ustaw_prędkość_napędu#
set_drive_velocity określa prędkość VR Rovera. Wyższy procent sprawia, że VR Rover jedzie szybciej, a niższy – wolniej.
Każdy projekt rozpoczyna się od jazdy VR Rover z domyślną prędkością 50%.
Uwaga: Wyższa prędkość sprawia, że napęd VR Rover jest szybszy, ale może być mniej precyzyjny. Niższa prędkość sprawia, że napęd VR Rover jest wolniejszy, ale może być bardziej precyzyjny.
Usage:
drivetrain.set_drive_velocity(velocity, units)
Parametry |
Opis |
|---|---|
|
Prędkość jazdy od 0% do 100%. Może to być liczba całkowita |
|
Jednostka prędkości: |
def main():
    drivetrain.set_drive_velocity(50, PERCENT)

# VR threads — Do not delete
vr_thread(main)
ustaw_prędkość_obrotu#
set_turn_velocity określa prędkość skrętu VR Rovera. Wyższy procent powoduje, że VR Rover skręca szybciej, a niższy – że skręca wolniej.
Każdy projekt rozpoczyna się od tego, że VR Rover domyślnie obraca się z prędkością 50%.
Uwaga: Większa prędkość sprawia, że łazik VR skręca szybciej, ale może być mniej precyzyjny. Niższa prędkość sprawia, że łazik VR skręca wolniej, ale może być bardziej precyzyjny.
Usage:
drivetrain.set_turn_velocity(velocity, units)
Parametry |
Opis |
|---|---|
|
Prędkość obrotu od 0% do 100%. Może to być liczba całkowita |
|
Jednostka prędkości: |
def main():
    drivetrain.set_turn_velocity(50, PERCENT)

# VR threads — Do not delete
vr_thread(main)
Getters#
nagłówek#
Kurs to kierunek, w którym zwrócony jest VR Rover, mierzony w stopniach. heading zwraca aktualny kurs VR Rover od 0 do 359,99 stopnia.
Początkowy kierunek VR Rovera wynosi 0 stopni.
Usage:
drivetrain.heading(units)
Parametry |
Opis |
|---|---|
|
Jednostka nagłówkowa: |
def main():
    brain.screen.print(drivetrain.heading(DEGREES))

# VR threads — Do not delete
vr_thread(main)
jest_zrobione#
is_done zwraca wartość logiczną, czy łazik VR zakończył ruch. Można tego użyć do sterowania czasem innych zachowań na podstawie ruchu łazika VR.
True— VR Rover zakończył ruch.False— VR Rover nadal się porusza.
Ta metoda działa razem z metodami Drivetrain, które mają parametr wait wait , takimi jak drive_for, turn_for, turn_to_heading, drive_to, turn_to i go_to.
Usage:
drivetrain.is_done()
Parametry |
Opis |
|---|---|
Ta metoda nie ma żadnych parametrów. |
def main():
    drivetrain.drive_for(FORWARD, 200, MM, wait=False)
    wait(0.1, SECONDS)
    if drivetrain.is_done():
        brain.screen.print("Drive complete")

# VR threads — Do not delete
vr_thread(main)
jest_poruszający się#
is_moving zwraca wartość logiczną, czy łazik VR się porusza. Można tego użyć do sterowania czasem innych zachowań na podstawie ruchu łazika VR.
True— łazik VR się porusza.False— VR Rover się nie porusza.
Usage:
drivetrain.is_moving()
Parametry |
Opis |
|---|---|
Ta metoda nie ma żadnych parametrów. |
def main():
    drivetrain.drive_for(FORWARD, 200, MM, wait=False)
    wait(0.1, SECONDS)
    if drivetrain.is_moving():
        brain.screen.print("Still moving")

# VR threads — Do not delete
vr_thread(main)
Konsola#
Konsola wyświetla tekst, liczby i wartości zmiennych podczas działania projektu. Metody konsoli mogą również przenosić kursor do nowego wiersza, ustawiać kolor tekstu drukowanego po zmianie koloru, czyścić Konsolę oraz dodawać zmienne lub wartości czujników do karty Monitor.
Wydrukować#
mózg.odcisk#
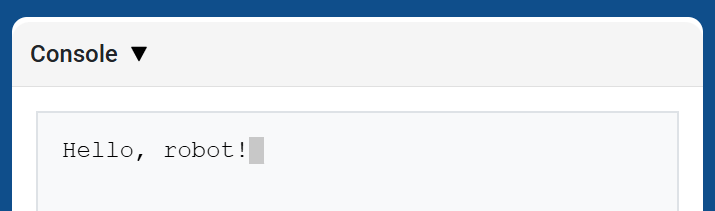
brain.print wyświetla tekst, liczby lub wartości zmiennych w konsoli, korzystając z bieżącej pozycji kursora.
Użyj brain.new_line, jeśli chcesz, aby następna wydrukowana wartość zaczynała się w nowym wierszu.
Usage:
brain.print(value)
Parametry |
Opis |
|---|---|
|
Tekst, liczba lub wartość zmiennej do wyświetlenia w konsoli. |
def main():
    # Display a message in the Console
    brain.print("Hello, rover!")

# VR threads — Do not delete
vr_thread(main)
mózg.nowa_linia#
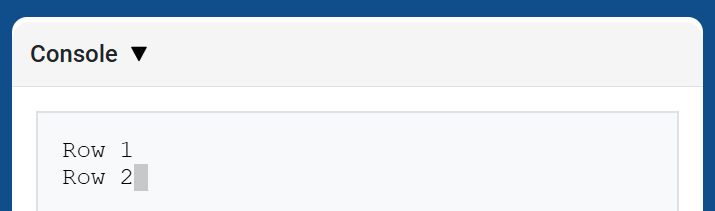
brain.new_line przenosi kursor do kolumny 1 w następnym wierszu w konsoli. Kolejna wydrukowana wartość pojawi się w tym wierszu.
Usage:
brain.new_line()
Parametry |
Opis |
|---|---|
Ta metoda nie ma żadnych parametrów. |
def main():
    # Print on two rows
    brain.print("Row 1")
    brain.new_line()
    brain.print("Row 2")

# VR threads — Do not delete
vr_thread(main)
brain.set_print_color#
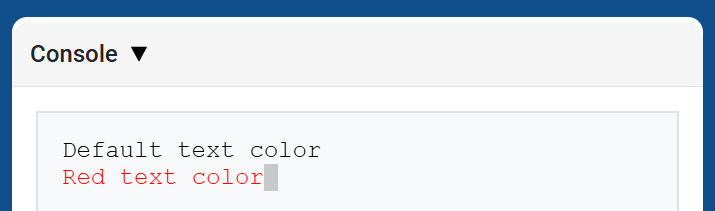
brain.set_print_color ustawia kolor tekstu drukowanego w konsoli po użyciu tej metody. Na początku projektu kolor tekstu w konsoli jest ustawiony na BLACK.
Usage:
brain.set_print_color(color)
Parametry |
Opis |
|---|---|
|
Kolor używany do drukowania tekstu w konsoli:
|
def main():
    # Print text in different colors
    brain.print("Default text color")
    brain.new_line()
    brain.set_print_color(RED)
    brain.print("Red text color")

# VR threads — Do not delete
vr_thread(main)
mózg.czysty#
brain.clear czyści wszystkie wiersze z konsoli i przenosi kursor z powrotem do wiersza 1.
Usage:
brain.clear()
Parametry |
Opis |
|---|---|
Ta metoda nie ma żadnych parametrów. |
def main():
    # Display text, then clear it after two seconds
    brain.print("This will disappear...")
    wait(2, SECONDS)
    brain.clear()

# VR threads — Do not delete
vr_thread(main)
Monitor#
zmienna_monitora#
monitor_variable dodaje jedną lub więcej predefiniowanych zmiennych do zakładki Monitor w VEXcode. Pozwala to obserwować zmiany wartości zmiennej podczas działania projektu.
Zmienne muszą być globalne dla wartości monitor_variable aby można je było prawidłowo monitorować. Podaj nazwę każdej zmiennej jako ciąg znaków.
Usage:
monitor_variable(“variable”)
monitor_variable(“variable1”, “variable2”)
Parametry |
Opis |
|---|---|
|
Nazwa predefiniowanej zmiennej globalnej do monitorowania, podana jako ciąg znaków. Aby monitorować więcej niż jedną zmienną, oddziel każdą nazwę zmiennej przecinkiem. |
def main():
    # Monitor the amount of loops
    global loops
    monitor_variable("loops")

    # Drive forward 3 times
    for loops in range(3):
        drivetrain.drive_for(FORWARD, 200, MM)

# VR threads — Do not delete
vr_thread(main)
czujnik_monitora#
monitor_sensor dodaje jedną lub więcej wartości czujników do zakładki Monitor w VEXcode. Pozwala to obserwować zmiany wartości czujników podczas działania projektu.
Podaj każdą wartość czujnika jako ciąg znaków.
Usage:
monitor_sensor(“sensor”)
monitor_sensor(“sensor1”, “sensor2”)
Parametry |
Opis |
|---|---|
|
The sensor value to monitor, given as a string. To monitor more than one sensor value, separate each sensor value with a comma. Supported sensor identifiers include:
|
def main():
    # Monitor the rover's battery
    monitor_sensor("rover.battery")
    drivetrain.drive_for(FORWARD, 200, MM)

# VR threads — Do not delete
vr_thread(main)
Wyczuwanie#
Dystans#
znaleziony_obiekt#
found_object zwraca informację, czy czujnik odległości wykrył obiekt.
Usage:
distance.found_object()
Parametry |
Opis |
|---|---|
Ta metoda nie ma żadnych parametrów. |
def main():
    if distance.found_object():
        brain.screen.print("Object detected")

# VR threads — Do not delete
vr_thread(main)
pobierz_odległość#
get_distance zwraca odległość do najbliższego wykrytego obiektu z czujnika odległości.
Usage:
distance.get_distance(units)
Parametry |
Opis |
|---|---|
|
Jednostka odległości: |
def main():
    brain.screen.print(distance.get_distance(MM))

# VR threads — Do not delete
vr_thread(main)
Akcje#
Akcje#
ulec poprawie#
pickup podnosi minerały.
Usage:
rover.pickup(object)
Parametry |
Opis |
|---|---|
|
Obiekt, który może podnieść łazik VR:
|
def main():
    rover.pickup(MINERALS)

# VR threads — Do not delete
vr_thread(main)
upuszczać#
drop kropla niesionych minerałów.
Usage:
rover.drop(object)
Parametry |
Opis |
|---|---|
|
Przedmiot, który może upuścić łazik VR:
|
def main():
    rover.drop(MINERALS)

# VR threads — Do not delete
vr_thread(main)
używać#
use wykorzystuje minerały do odzyskiwania energii. Minerały muszą znajdować się na ziemi, aby można je było wykorzystać.
Usage:
rover.use(object)
Parametry |
Opis |
|---|---|
|
Obiekt, którego może używać łazik VR:
|
def main():
    rover.use(MINERALS)

# VR threads — Do not delete
vr_thread(main)
absorbować_promieniowanie#
absorb_radiation pochłania promieniowanie od wroga.
Usage:
rover.absorb_radiation(object)
Parametry |
Opis |
|---|---|
|
Obiekt, z którego łazik VR może absorbować promieniowanie:
|
def main():
    rover.absorb_radiation(ENEMY)

# VR threads — Do not delete
vr_thread(main)
czuwanie#
standby przełącza VR Rover w tryb czuwania do momentu osiągnięcia określonego progu naładowania baterii.
Usage:
rover.standby(percent)
Parametry |
Opis |
|---|---|
|
Próg naładowania baterii powodujący wyjście VR Rovera z trybu czuwania, od |
Jeśli wybrany próg jest równy lub wyższy od aktualnego poziomu naładowania baterii, VR Rover nie przejdzie w tryb czuwania.
def main():
    rover.standby(50)

# VR threads — Do not delete
vr_thread(main)
Getters#
kąt#
Kąt angle zwraca kierunek w stopniach do wybranego obiektu.
Usage:
rover.angle(object)
Parametry |
Opis |
|---|---|
|
Obiekt, którego kierunek należy zgłosić:
|
W przypadku minerałów i wrogów obiekt musi znajdować się w odległości do 1000 mm i w polu widzenia łazika VR. Bazę można zawsze zgłosić.
def main():
    brain.screen.print(rover.angle(MINERALS))

# VR threads — Do not delete
vr_thread(main)
pobierz_odległość#
get_distance zwraca odległość od VR Rover do wybranego obiektu.
Usage:
rover.get_distance(object, units=MM)
Parametry |
Opis |
|---|---|
|
Obiekt, do którego należy podać odległość:
|
|
Opcjonalnie. Jednostka używana do podawania odległości: |
W przypadku minerałów i wrogów obiekt musi znajdować się w odległości do 1000 mm i w polu widzenia łazika VR. Bazę można zawsze zgłosić.
W przypadku przeszkód i zagrożeń metoda podaje widoczną odległość obiektu. Jeśli żaden z nich nie jest widoczny, zwraca wartość 1000 mm lub 39.37 cale.
def main():
    brain.screen.print(rover.get_distance(MINERALS, MM))

# VR threads — Do not delete
vr_thread(main)
lokalizacja#
location zwraca współrzędne X lub Y położenia wybranego obiektu.
Usage:
rover.location(object, axis, units)
Parametry |
Opis |
|---|---|
|
Obiekt, którego lokalizację należy zgłosić:
|
|
Które współrzędne zwrócić:
|
|
Jednostka używana do raportowania lokalizacji: |
W przypadku minerałów i wrogów obiekt musi znajdować się w odległości do 1000 mm i w polu widzenia łazika VR. Bazę można zawsze zgłosić.
def main():
    brain.screen.print(rover.location(MINERALS, X, MM))

# VR threads — Do not delete
vr_thread(main)
bateria#
battery zwraca aktualny poziom naładowania baterii VR Rover.
Usage:
rover.battery()
Parametry |
Opis |
|---|---|
Ta metoda nie ma żadnych parametrów. |
def main():
    brain.screen.print(rover.battery())

# VR threads — Do not delete
vr_thread(main)
minerały_magazynowane#
minerals_stored zwraca aktualną ilość minerałów przechowywanych w magazynie VR Rover.
Usage:
rover.minerals_stored()
Parametry |
Opis |
|---|---|
Ta metoda nie ma żadnych parametrów. |
def main():
    brain.screen.print(rover.minerals_stored())

# VR threads — Do not delete
vr_thread(main)
pojemność_magazynowa#
storage_capacity zwraca ładowność VR Rover.
Usage:
rover.storage_capacity()
Parametry |
Opis |
|---|---|
Ta metoda nie ma żadnych parametrów. |
def main():
    brain.screen.print(rover.storage_capacity())

# VR threads — Do not delete
vr_thread(main)
poziom#
Poziom level zwraca aktualny poziom VR Rover.
Usage:
rover.level()
Parametry |
Opis |
|---|---|
Ta metoda nie ma żadnych parametrów. |
def main():
    brain.screen.print(rover.level())

# VR threads — Do not delete
vr_thread(main)
do potęgi#
exp zwraca liczbę punktów doświadczenia, które VR Rover ma na aktualnym poziomie.
Usage:
rover.exp()
Parametry |
Opis |
|---|---|
Ta metoda nie ma żadnych parametrów. |
def main():
    brain.screen.print(rover.exp())

# VR threads — Do not delete
vr_thread(main)
poziom_wroga#
enemy_level zwraca poziom najbliższego wroga wykrytego przez VR Rover.
Usage:
rover.enemy_level()
Parametry |
Opis |
|---|---|
Ta metoda nie ma żadnych parametrów. |
Jeśli w promieniu wykrywania łazika nie zostanie wykryty żaden wróg, ta metoda zwraca 0.
def main():
    brain.screen.print(rover.enemy_level())

# VR threads — Do not delete
vr_thread(main)
promieniowanie_wroga#
enemy_radiation zwraca promieniowanie najbliższego wroga wykrytego przez VR Rover.
Usage:
rover.enemy_radiation()
Parametry |
Opis |
|---|---|
Ta metoda nie ma żadnych parametrów. |
Jeśli w promieniu wykrywania łazika nie zostanie wykryty żaden wróg, ta metoda zwraca 0.
def main():
    brain.screen.print(rover.enemy_radiation())

# VR threads — Do not delete
vr_thread(main)
wykrywa#
detects zwraca informację, czy VR Rover wykrył minerały lub wrogów w swoim promieniu wykrywania.
Usage:
rover.detects(object)
Parametry |
Opis |
|---|---|
|
Obiekt do wykrycia:
|
Promień wykrywania VR Rovera wynosi 800 mm.
def main():
    if rover.detects(MINERALS):
        brain.screen.print("Minerals detected")

# VR threads — Do not delete
vr_thread(main)
widzi#
sees zwraca informację, czy VR Rover widzi wybrany obiekt w swoim zasięgu widzenia.
Usage:
rover.sees(object)
Parametry |
Opis |
|---|---|
|
Obiekt do zobaczenia:
|
Łazik VR może widzieć obiekty o promieniu 1000 mm i w 40-stopniowym polu widzenia.
def main():
    if rover.sees(MINERALS):
        brain.screen.print("Minerals in view")

# VR threads — Do not delete
vr_thread(main)
atakowany#
under_attack zwraca informację, czy VR Rover jest aktualnie atakowany przez wroga.
Usage:
rover.under_attack()
Parametry |
Opis |
|---|---|
Ta metoda nie ma żadnych parametrów. |
def main():
    if rover.under_attack():
        brain.screen.print("The rover is under attack!")

# VR threads — Do not delete
vr_thread(main)
Wywołania zwrotne#
on_under_attack#
on_under_attack rejestruje funkcję wywołania zwrotnego, która jest uruchamiana, gdy VR Rover odniesie obrażenia od wroga.
Usage:
rover.on_under_attack(callback)
Parametry |
Opis |
|---|---|
|
Funkcja uruchamiana w przypadku ataku na VR Rover. |
def under_attack():
    brain.screen.print("The rover is under attack!")

def main():
    rover.on_under_attack(under_attack)
    wait(0.15, SECONDS)

# VR threads — Do not delete
vr_thread(main)
on_level_up#
on_level_up rejestruje funkcję wywołania zwrotnego, która jest uruchamiana, gdy VR Rover przemieszcza się z jednego poziomu na następny.
Usage:
rover.on_level_up(callback)
Parametry |
Opis |
|---|---|
|
Funkcja uruchamiana, gdy VR Rover osiągnie odpowiedni poziom. |
def level_up():
    brain.screen.print("The rover leveled up!")

def main():
    rover.on_level_up(level_up)
    wait(0.15, SECONDS)

# VR threads — Do not delete
vr_thread(main)