
Robotspecifikus Python#
Bevezetés#
A VR Rover Robot hajtáslánccal, távolságérzékelővel és a Rover Rescue játszótérre jellemző funkciókkal rendelkezik.
Minden szabványos VEXcode VR metódus elérhető a Rover Rescue Játszótéren. Az alábbiakban felsoroljuk az összes elérhető Játszótér-specifikus metódust:
Hajtáslánc – Mozgasd és figyeld a VR Rovert.
Műveletek
drive- A VR Rovert előre vagy hátra mozgatja örökké.drive_for- Megadott távolságra előre vagy hátra mozgatja a VR Rovert.turn- A VR Rovert örökre balra vagy jobbra forgatja.turn_for- Meghatározott fokkal balra vagy jobbra forgatja a VR Rovert.turn_to_heading- A VR Rovert egy adott irányba fordítja -359 és 359 fok között.drive_to- Egyenesen a kiválasztott objektum felé hajtja a VR Rovert.turn_to- A VR Rovert a kiválasztott objektum felé fordítja.go_to- Megfordul és a VR Rovert a kiválasztott objektumhoz vezeti.stop- Megállítja a VR Rover mozgását.
Mutátorok
set_heading– Megváltoztatja a VR Rover aktuális irányát egy új irányra.set_timeout- Beállítja, hogy mennyi idő alatt próbálja meg a VR Rover befejezni a mozgást.set_drive_velocity– Megadja a VR Rovernek a sebességét.set_turn_velocity– Megadja a VR Rovernek a fordulási sebességét.
Getterek
Konzol – Kiíratja a konzolra és figyeli az értékeket.
Nyomtatás
brain.print— Szöveget, számokat vagy változóértékeket jelenít meg a konzolon.brain.new_line— A konzol kurzort a következő sor elejére mozgatja.brain.set_print_color— Beállítja a konzolban nyomtatott szöveg színét.brain.clear— Törli az összes sort a konzolból.
Monitor
monitor_variable— Egy vagy több előre definiált változót ad hozzá a Monitor laphoz.monitor_sensor— Egy vagy több érzékelőértéket ad hozzá a Monitor fülhöz.
Érzékelés – A rover távolságérzékelőjével észleli a közeli tárgyakat.
Távolság
found_object- Visszaadja, hogy a távolságérzékelő érzékelt-e tárgyat.get_distance- Visszaadja a legközelebbi detektált objektumtól való távolságot.
Akciók – Interakcióba léphetsz a rover erőforrásaival, ellenségeivel és beépített mesterséges intelligencia rendszereivel.
Műveletek
pickup- Ásványokat gyűjt.drop- Ásványi anyagokat cseppent.use- Ásványokat használ az energia helyreállítására.absorb_radiation- Elnyeli az ellenség sugárzását.standby- A VR Rovert készenléti üzemmódba helyezi, amíg az akkumulátor töltöttségi szintje el nem éri a beállított küszöbértéket.
Getterek
angle– Visszaadja egy objektum irányát fokban.get_distance- Visszaadja az objektumtól való távolságot milliméterben vagy hüvelykben.location- Visszaadja egy objektum X vagy Y koordinátáját milliméterben vagy hüvelykben.battery– Visszaadja a VR Rover akkumulátorának töltöttségi szintjét.minerals_stored– Visszaadja, hogy mennyi ásványt szállít a VR Rover.storage_capacity– Visszaadja a VR Rover teherbírását.level– Visszaadja a VR Rover aktuális szintjét.exp- Visszaadja a VR Rover aktuális tapasztalati pontjait.enemy_level- Visszaadja a legközelebbi észlelt ellenség szintjét.enemy_radiation- Visszaadja a legközelebbi észlelt ellenség sugárzási szintjét.detects– Visszaadja, hogy a VR Rover észlel-e ásványokat vagy ellenségeket az észlelési sugarában.sees– Visszaadja, hogy a VR Rover lát-e egy objektumot a látóterében.under_attack- Visszaadja, hogy a VR Rover jelenleg támadás alatt áll-e.
Visszahívások
on_under_attack- Visszahívást indít, amikor a VR Rovert megtámadják.on_level_up- Visszahívást futtat, amikor a VR Rover szintet lép.
Az ezen az oldalon található példák az alapértelmezett Játszótér kezdőpozícióját használják.
Hajtáslánc#
A hajtáslánc vezérli a VR Rover vezetését és fordulását. A hajtáslánc előre vagy hátra mozoghat, balra vagy jobbra fordulhat, irányt vehet, és ásványok, ellenségek vagy a bázis felé haladhat.
Műveletek#
hajtás#
drive A VR Rover a végtelenségig előre vagy hátra mozog. A VR Rover addig fog mozogni, amíg egy másik műveletet nem kap, például fordulást vagy megállást.
Usage:
drivetrain.drive(direction)
Paraméterek |
Leírás |
|---|---|
|
A VR Rover mozgásiránya: |
def main():
    drivetrain.drive(FORWARD)
    wait(2, SECONDS)
    drivetrain.stop()

# VR threads — Do not delete
vr_thread(main)
drive_for#
drive_for paraméterrel a VR Rover előre vagy hátra mozgatható egy adott távolságra. A projekt megvárja, amíg a VR Rover befejezi a mozgást, mielőtt a következő kódsort futtatná.
Usage:
drivetrain.drive_for(direction, distance, units, wait=True)
Paraméterek |
Leírás |
|---|---|
|
A VR Rover mozgásiránya: |
|
A VR Rover által megtett távolság. Ez lehet |
|
A távolság mértékegysége: |
|
Opcionális. |
def main():
    drivetrain.drive_for(FORWARD, 200, MM)

# VR threads — Do not delete
vr_thread(main)
fordulat#
turn A VR Rover örökre balra vagy jobbra forgatható. A VR Rover addig fog forogni, amíg egy másik műveletet nem kap, például vezetést vagy megállást.
Usage:
drivetrain.turn(direction)
Paraméterek |
Leírás |
|---|---|
|
A VR Rover fordulási iránya: |
def main():
    drivetrain.turn(RIGHT)
    wait(2, SECONDS)
    drivetrain.stop()

# VR threads — Do not delete
vr_thread(main)
fordulj_hoz#
turn_for paraméterrel a VR Rover balra vagy jobbra forgatható egy megadott számú fokkal. A fordulat a VR Rover aktuális pozíciójához viszonyítva értendő. A projekt megvárja, amíg a VR Rover befejezi a fordulást, mielőtt a következő kódsort futtatná.
Usage:
drivetrain.turn_for(direction, angle, units, wait=True)
Paraméterek |
Leírás |
|---|---|
|
A VR Rover fordulási iránya: |
|
A VR Rover által elfordult fokok száma. Ez lehet |
|
A forgási egység: |
|
Opcionális. |
def main():
    drivetrain.turn_for(RIGHT, 90, DEGREES)

# VR threads — Do not delete
vr_thread(main)
fordulj_felé#
A haladási irány az az irány, amerre a VR Rover néz, fokban mérve. turn_to_heading Az 1-es érték a VR Rovert egy adott irányba fordítja -359 és 359 fok között. A VR Rover a legrövidebb irányba fordul a cél eléréséhez.
A VR Rover kezdő iránya 0 fok.
A projekt megvárja, amíg a VR Rover befejezi a fordulást, mielőtt a következő kódsor lefutna.
Usage:
drivetrain.turn_to_heading(heading, units, wait=True)
Paraméterek |
Leírás |
|---|---|
|
Az az irány, amerre a VR Rovernek néznie kell, fokban. Ez lehet egy |
|
Az irány mértékegysége: |
|
Opcionális. |
def main():
    drivetrain.turn_to_heading(90, DEGREES)

# VR threads — Do not delete
vr_thread(main)
autóút#
drive_to A VR Rovert egyenesen a kiválasztott objektum felé hajtja.
Usage:
drivetrain.drive_to(object, wait=True)
Paraméterek |
Leírás |
|---|---|
|
Melyik objektumhoz fog menni a VR Rover?
|
|
Opcionális. |
Ha drive_to parancs meghívásakor nem észlelhető ásvány vagy ellenség a VR rover látótávolságán belül, a VR rover nem fog elindulni. A bázis mindig célba vehető.
Ha a VR Rover több ásványt vagy több ellenséget észlel, akkor a közelebbi lehetőség felé indul.
def main():
    drivetrain.drive_to(MINERALS)

# VR threads — Do not delete
vr_thread(main)
fordulj_oda#
turn_to A VR Rovert a kiválasztott objektum felé fordítja.
Usage:
drivetrain.turn_to(object, wait=True)
Paraméterek |
Leírás |
|---|---|
|
Melyik tárgy felé fog fordulni a VR Rover:
|
|
Opcionális.
|
Ha turn_to parancs meghívásakor nem észlelhető ásvány vagy ellenség a VR rover látótávolságán belül, a VR rover nem fordul meg. A bázis mindig célba vehető.
Ha a VR Rover több ásványt vagy több ellenséget észlel, a közelebbi opció felé fordul.
def main():
    drivetrain.turn_to(MINERALS)

# VR threads — Do not delete
vr_thread(main)
menj_ide#
go_to megfordul és a VR Rovert a kiválasztott objektumhoz vezeti.
Usage:
drivetrain.go_to(object, wait=True)
Paraméterek |
Leírás |
|---|---|
|
Melyik tárgy felé fog fordulni és menni a VR Rover?
|
|
Opcionális. |
Ha go_to parancs meghívásakor nem észlelhető ásvány vagy ellenség a VR rover látótávolságán belül, a VR rover nem indul el. A bázis mindig célba vehető.
Ha a VR Rover több ásványt vagy több ellenséget észlel, akkor a közelebbi opcióhoz mozdul.
def main():
    drivetrain.go_to(MINERALS)

# VR threads — Do not delete
vr_thread(main)
Stop#
stop leállítja a VR Rover mozgását.
Usage:
drivetrain.stop()
Paraméterek |
Leírás |
|---|---|
Ennek a metódusnak nincsenek paraméterei. |
def main():
    drivetrain.drive(FORWARD)
    wait(2, SECONDS)
    drivetrain.stop()

# VR threads — Do not delete
vr_thread(main)
Mutátorok#
set_heading#
A haladási irány a VR Rover fordulási iránya, fokban mérve. set_heading paraméterrel a VR Rover aktuális haladási iránya egy új haladási értékre módosítható.
Például, ha a VR Rover jobbra fordult, és a haladási irány 0 fokra állítása a jobbra néző pozíciót teszi az új 0 fokká. Ezután a VR Rover az új irány alapján más pozíciókba fordulhat.
Usage:
drivetrain.set_heading(heading, units)
Paraméterek |
Leírás |
|---|---|
|
A VR Roverhez beállítandó irányérték fokban. Ez lehet |
|
Az irány mértékegysége: |
def main():
    drivetrain.set_heading(0, DEGREES)

# VR threads — Do not delete
vr_thread(main)
időkorlát beállítása#
set_timeout beállítja, hogy mennyi idő alatt próbáljon meg a VR Rover befejezni egy mozgást. Ha a VR Rover nem tud befejezni ennyi idő alatt, akkor leállítja a próbálkozást, és a kód következő sorára ugrik. Ez megakadályozza, hogy a VR Rover elakadjon egy mozgásnál.
Usage:
drivetrain.set_timeout(value, units)
Paraméterek |
Leírás |
|---|---|
|
Az az időtartam, ameddig a VR Rover megpróbálhat befejezni egy mozgást. Ez lehet pozitív |
|
Az időegység: |
def main():
    drivetrain.set_timeout(1, SECONDS)

# VR threads — Do not delete
vr_thread(main)
set_drive_velocity#
set_drive_velocity megmondja a VR Rovernek, hogy milyen gyorsan haladjon. Magasabb százalékérték esetén a VR Rover gyorsabban, alacsonyabb százalékérték esetén pedig lassabban halad.
Minden projekt azzal kezdődik, hogy a VR Rover alapértelmezés szerint 50%-os sebességgel halad.
Megjegyzés: A nagyobb sebesség gyorsabbá teszi a VR Rover vezetését, de kevésbé pontos lehet. Az alacsonyabb sebesség lassabbá teszi a VR Rover vezetését, de pontosabb lehet.
Usage:
drivetrain.set_drive_velocity(velocity, units)
Paraméterek |
Leírás |
|---|---|
|
A hajtandó sebesség 0%-tól 100%-ig. Ez lehet |
|
A sebesség mértékegysége: |
def main():
    drivetrain.set_drive_velocity(50, PERCENT)

# VR threads — Do not delete
vr_thread(main)
fordulási_sebesség_beállítása#
set_turn_velocity megmondja a VR Rovernek, hogy milyen gyorsan forduljon. Magasabb százalékos érték esetén a VR Rover gyorsabban, alacsonyabb százalékos érték esetén pedig lassabban fordul.
Minden projekt azzal kezdődik, hogy a VR Rover alapértelmezés szerint 50%-os sebességgel forog.
Megjegyzés: A nagyobb sebesség gyorsabbá teszi a VR Rover fordulását, de kevésbé pontos lehet. Az alacsonyabb sebesség lassabbá teszi a VR Rover fordulását, de pontosabb lehet.
Usage:
drivetrain.set_turn_velocity(velocity, units)
Paraméterek |
Leírás |
|---|---|
|
A fordulatszám 0%-tól 100%-ig. Ez lehet |
|
A sebesség mértékegysége: |
def main():
    drivetrain.set_turn_velocity(50, PERCENT)

# VR threads — Do not delete
vr_thread(main)
Getterek#
cím#
A haladási irány a VR Rover által mutatott irány, fokban mérve. heading a VR Rover aktuális haladási irányát adja vissza 0 és 359,99 fok között.
A VR Rover kezdő iránya 0 fok.
Usage:
drivetrain.heading(units)
Paraméterek |
Leírás |
|---|---|
|
Az irány mértékegysége: |
def main():
    brain.screen.print(drivetrain.heading(DEGREES))

# VR threads — Do not delete
vr_thread(main)
kész#
is_done Logikai értékként adja vissza, hogy a VR Rover befejezte-e a mozgást. Ez felhasználható más viselkedések időzítésének szabályozására a VR Rover mozgása alapján.
True— A VR Rover mozgása befejeződött.False— A VR Rover még mindig mozog.
Ez a metódus együtt működik a wait paraméterrel rendelkező Drivetrain metódusokkal, mint például a drive_for, turn_for, turn_to_heading, drive_to, turn_to és go_to.
Usage:
drivetrain.is_done()
Paraméterek |
Leírás |
|---|---|
Ennek a metódusnak nincsenek paraméterei. |
def main():
    drivetrain.drive_for(FORWARD, 200, MM, wait=False)
    wait(0.1, SECONDS)
    if drivetrain.is_done():
        brain.screen.print("Drive complete")

# VR threads — Do not delete
vr_thread(main)
mozgásban van#
is_moving Logikai értékként adja vissza, hogy a VR Rover mozog-e. Ez felhasználható más viselkedések időzítésének szabályozására a VR Rover mozgása alapján.
True— A VR Rover mozog.False— A VR Rover nem mozog.
Usage:
drivetrain.is_moving()
Paraméterek |
Leírás |
|---|---|
Ennek a metódusnak nincsenek paraméterei. |
def main():
    drivetrain.drive_for(FORWARD, 200, MM, wait=False)
    wait(0.1, SECONDS)
    if drivetrain.is_moving():
        brain.screen.print("Still moving")

# VR threads — Do not delete
vr_thread(main)
Konzol#
A konzol szöveget, számokat és változóértékeket jelenít meg egy projekt futása közben. A konzolmetódusok segítségével a kurzor új sorba helyezhető, beállítható a színmódosítás után kinyomtatott szöveg színe, törölhető a konzol, valamint változók vagy érzékelőértékek adhatók hozzá a Monitor laphoz.
Nyomtatás#
agy.nyomtatás#
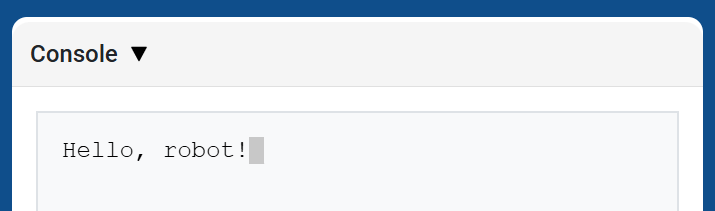
brain.print A szöveg, számok vagy változóértékek megjelenítése a konzolban az aktuális kurzorpozíció felhasználásával.
Használd a brain.new_line függvényt, ha azt szeretnéd, hogy a következő kiíratott érték új sorban kezdődjön.
Usage:
brain.print(value)
Paraméterek |
Leírás |
|---|---|
|
A konzolon megjelenítendő szöveg, szám vagy változó értéke. |
def main():
    # Display a message in the Console
    brain.print("Hello, rover!")

# VR threads — Do not delete
vr_thread(main)
agy.új_sor#
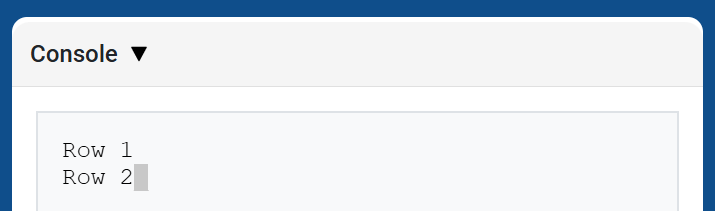
brain.new_line parancs a kurzort a konzol következő sorának 1. oszlopába helyezi. A következő kiíratott érték ezen a sorban fog megjelenni.
Usage:
brain.new_line()
Paraméterek |
Leírás |
|---|---|
Ennek a metódusnak nincsenek paraméterei. |
def main():
    # Print on two rows
    brain.print("Row 1")
    brain.new_line()
    brain.print("Row 2")

# VR threads — Do not delete
vr_thread(main)
agy.készlet_nyomtatási_szín#
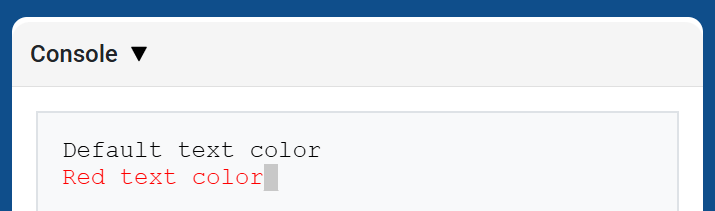
brain.set_print_color paraméterrel beállítható a konzolban kinyomtatott szöveg színe a metódus használata után. A projekt elején a konzol szövegszíne BLACK értékre van állítva.
Usage:
brain.set_print_color(color)
Paraméterek |
Leírás |
|---|---|
|
A konzolban nyomtatott szöveg színe:
|
def main():
    # Print text in different colors
    brain.print("Default text color")
    brain.new_line()
    brain.set_print_color(RED)
    brain.print("Red text color")

# VR threads — Do not delete
vr_thread(main)
agy.tiszta#
brain.clear parancs törli az összes sort a konzolból, és visszahelyezi a kurzort az 1. sorba.
Usage:
brain.clear()
Paraméterek |
Leírás |
|---|---|
Ennek a metódusnak nincsenek paraméterei. |
def main():
    # Display text, then clear it after two seconds
    brain.print("This will disappear...")
    wait(2, SECONDS)
    brain.clear()

# VR threads — Do not delete
vr_thread(main)
Monitor#
monitor_változó#
monitor_variable Az 1-es paraméter egy vagy több előre definiált változót ad hozzá a VEXcode Monitor lapjához. Ez lehetővé teszi egy változó értékének változásának figyelését a projekt futása közben.
A változóknak globálisaknak kell lenniük ahhoz, hogy monitor_variable sikeresen monitorozhassa őket. Adja meg az egyes változók nevét karakterláncként.
Usage:
monitor_variable(“variable”)
monitor_variable(“variable1”, “variable2”)
Paraméterek |
Leírás |
|---|---|
|
Egy előre definiált globális változó neve, amelyet figyelni kell, karakterláncként megadva. Egynél több változó figyeléséhez vesszővel kell elválasztani az egyes változók nevét. |
def main():
    # Monitor the amount of loops
    global loops
    monitor_variable("loops")

    # Drive forward 3 times
    for loops in range(3):
        drivetrain.drive_for(FORWARD, 200, MM)

# VR threads — Do not delete
vr_thread(main)
monitor_érzékelő#
monitor_sensor A VEXcode Monitor füléhez egy vagy több érzékelőértéket ad hozzá. Ez lehetővé teszi az érzékelőértékek változásának figyelését egy projekt futása közben.
Adja meg az egyes érzékelők értékeit karakterláncként.
Usage:
monitor_sensor(“sensor”)
monitor_sensor(“sensor1”, “sensor2”)
Paraméterek |
Leírás |
|---|---|
|
A figyelendő érzékelőérték karakterláncként megadva. Egynél több érzékelőérték figyeléséhez vesszővel válassza el az egyes érzékelőértékeket. A támogatott érzékelőazonosítók a következők:
|
def main():
    # Monitor the rover's battery
    monitor_sensor("rover.battery")
    drivetrain.drive_for(FORWARD, 200, MM)

# VR threads — Do not delete
vr_thread(main)
Érzékelés#
Távolság#
talált_tárgy#
found_object visszaadja, hogy a távolságérzékelő érzékel-e objektumot.
Usage:
distance.found_object()
Paraméterek |
Leírás |
|---|---|
Ennek a metódusnak nincsenek paraméterei. |
def main():
    if distance.found_object():
        brain.screen.print("Object detected")

# VR threads — Do not delete
vr_thread(main)
távolság_lekérése#
get_distance visszaadja a távolságérzékelőtől mért legközelebbi érzékelt objektum távolságát.
Usage:
distance.get_distance(units)
Paraméterek |
Leírás |
|---|---|
|
A távolság mértékegysége: |
def main():
    brain.screen.print(distance.get_distance(MM))

# VR threads — Do not delete
vr_thread(main)
Műveletek#
Műveletek#
felvétel#
pickup ásványokat vesz fel.
Usage:
rover.pickup(object)
Paraméterek |
Leírás |
|---|---|
|
A VR Rover által felvehető tárgy:
|
def main():
    rover.pickup(MINERALS)

# VR threads — Do not delete
vr_thread(main)
csepp#
drop csepp ásványi anyagokat hordozott.
Usage:
rover.drop(object)
Paraméterek |
Leírás |
|---|---|
|
A tárgy, amit a VR Rover le tud dobni:
|
def main():
    rover.drop(MINERALS)

# VR threads — Do not delete
vr_thread(main)
használat#
use ásványokat használ az energia helyreállítására. Az ásványoknak a földön kell lenniük ahhoz, hogy felhasználhatók legyenek.
Usage:
rover.use(object)
Paraméterek |
Leírás |
|---|---|
|
A VR Rover által használható tárgy:
|
def main():
    rover.use(MINERALS)

# VR threads — Do not delete
vr_thread(main)
elnyeli_sugárzást#
absorb_radiation elnyeli az ellenség sugárzását.
Usage:
rover.absorb_radiation(object)
Paraméterek |
Leírás |
|---|---|
|
A tárgy, amelynek a VR Rover képes elnyelni a sugárzást:
|
def main():
    rover.absorb_radiation(ENEMY)

# VR threads — Do not delete
vr_thread(main)
készenlétben lévő#
standby Az 1-es beállítással a VR Rover készenléti üzemmódba kapcsolható, amíg el nem éri a megadott akkumulátor-küszöbértéket.
Usage:
rover.standby(percent)
Paraméterek |
Leírás |
|---|---|
|
Az az akkumulátor küszöbérték, amelynél a VR Rover kilép a készenléti módból, |
Ha a kiválasztott küszöbérték egyenlő vagy meghaladja az aktuális akkumulátorszintet, a VR Rover nem lép készenléti üzemmódba.
def main():
    rover.standby(50)

# VR threads — Do not delete
vr_thread(main)
Getterek#
szög#
angle visszaadja a kiválasztott objektum irányát fokban.
Usage:
rover.angle(object)
Paraméterek |
Leírás |
|---|---|
|
Az objektum, aminek az irányát kell jelentenie:
|
Ásványok és ellenségek esetén a tárgynak 1000 mm-en belül és a VR Rover látómezejében kell lennie. A bázist mindig jelenteni lehet.
def main():
    brain.screen.print(rover.angle(MINERALS))

# VR threads — Do not delete
vr_thread(main)
távolság_lekérése#
get_distance visszaadja a VR Rover és a kiválasztott objektum közötti távolságot.
Usage:
rover.get_distance(object, units=MM)
Paraméterek |
Leírás |
|---|---|
|
A jelentendő objektum távolsága:
|
|
Opcionális. A távolság jelzésére használt mértékegység: |
Ásványok és ellenségek esetén a tárgynak 1000 mm-en belül és a VR Rover látómezejében kell lennie. A bázist mindig jelenteni lehet.
Akadályok és veszélyek esetén a metódus a látható tárgy távolságát jelenti. Ha egy sem látható, akkor 1000 mm-t vagy 39.37 hüvelyket ad vissza.
def main():
    brain.screen.print(rover.get_distance(MINERALS, MM))

# VR threads — Do not delete
vr_thread(main)
elhelyezkedés#
location visszaadja a kiválasztott objektum X vagy Y koordinátájú helyét.
Usage:
rover.location(object, axis, units)
Paraméterek |
Leírás |
|---|---|
|
A jelentendő objektum:
|
|
Melyik koordinátát kell visszaadni:
|
|
A helymeghatározáshoz használt mértékegység: |
Ásványok és ellenségek esetén a tárgynak 1000 mm-en belül és a VR Rover látómezejében kell lennie. A bázist mindig jelenteni lehet.
def main():
    brain.screen.print(rover.location(MINERALS, X, MM))

# VR threads — Do not delete
vr_thread(main)
akkumulátor#
battery visszaadja a VR Rover aktuális akkumulátorszintjét.
Usage:
rover.battery()
Paraméterek |
Leírás |
|---|---|
Ennek a metódusnak nincsenek paraméterei. |
def main():
    brain.screen.print(rover.battery())

# VR threads — Do not delete
vr_thread(main)
tárolt ásványok#
minerals_stored visszaadja a VR Rover által tárolt ásványok aktuális mennyiségét.
Usage:
rover.minerals_stored()
Paraméterek |
Leírás |
|---|---|
Ennek a metódusnak nincsenek paraméterei. |
def main():
    brain.screen.print(rover.minerals_stored())

# VR threads — Do not delete
vr_thread(main)
tárolókapacitás#
storage_capacity A VR Rover teherbírását adja vissza.
Usage:
rover.storage_capacity()
Paraméterek |
Leírás |
|---|---|
Ennek a metódusnak nincsenek paraméterei. |
def main():
    brain.screen.print(rover.storage_capacity())

# VR threads — Do not delete
vr_thread(main)
szint#
level értéke a VR Rover aktuális szintjét adja vissza.
Usage:
rover.level()
Paraméterek |
Leírás |
|---|---|
Ennek a metódusnak nincsenek paraméterei. |
def main():
    brain.screen.print(rover.level())

# VR threads — Do not delete
vr_thread(main)
tapasztalat#
exp visszaadja a VR Rover jelenlegi szintjén lévő tapasztalati pontjainak számát.
Usage:
rover.exp()
Paraméterek |
Leírás |
|---|---|
Ennek a metódusnak nincsenek paraméterei. |
def main():
    brain.screen.print(rover.exp())

# VR threads — Do not delete
vr_thread(main)
ellenséges_szint#
enemy_level Az 1-es érték a VR Rover által észlelt legközelebbi ellenség szintjét adja vissza.
Usage:
rover.enemy_level()
Paraméterek |
Leírás |
|---|---|
Ennek a metódusnak nincsenek paraméterei. |
Ha a rover észlelési sugarán belül nem észlelhető ellenség, akkor ez a metódus 0 értéket ad vissza.
def main():
    brain.screen.print(rover.enemy_level())

# VR threads — Do not delete
vr_thread(main)
ellenséges_sugárzás#
enemy_radiation Visszaadja a VR Rover által észlelt legközelebbi ellenség sugárzását.
Usage:
rover.enemy_radiation()
Paraméterek |
Leírás |
|---|---|
Ennek a metódusnak nincsenek paraméterei. |
Ha a rover észlelési sugarán belül nem észlelhető ellenség, akkor ez a metódus 0 értéket ad vissza.
def main():
    brain.screen.print(rover.enemy_radiation())

# VR threads — Do not delete
vr_thread(main)
észleli#
detects értéket, ami azt adja vissza, hogy a VR Rover ásványokat vagy ellenségeket észlel-e az észlelési sugarában.
Usage:
rover.detects(object)
Paraméterek |
Leírás |
|---|---|
|
A detektálandó tárgy:
|
A VR Rover érzékelési sugara 800 mm.
def main():
    if rover.detects(MINERALS):
        brain.screen.print("Minerals detected")

# VR threads — Do not delete
vr_thread(main)
lát#
sees ami visszaadja, hogy a VR Rover látja-e a kiválasztott objektumot a látóterében.
Usage:
rover.sees(object)
Paraméterek |
Leírás |
|---|---|
|
A látandó tárgy:
|
A VR Rover 1000 mm-en belüli és 40 fokos látómezőjén belüli tárgyakat képes látni.
def main():
    if rover.sees(MINERALS):
        brain.screen.print("Minerals in view")

# VR threads — Do not delete
vr_thread(main)
támadás alatt#
under_attack visszaadja, hogy a VR Rover jelenleg ellenséges támadás alatt áll-e.
Usage:
rover.under_attack()
Paraméterek |
Leírás |
|---|---|
Ennek a metódusnak nincsenek paraméterei. |
def main():
    if rover.under_attack():
        brain.screen.print("The rover is under attack!")

# VR threads — Do not delete
vr_thread(main)
Visszahívások#
támadás alatt#
on_under_attack egy visszahívó függvényt regisztrál, amely akkor fut le, amikor a VR Rover sebzést szenved egy ellenségtől.
Usage:
rover.on_under_attack(callback)
Paraméterek |
Leírás |
|---|---|
|
A függvény, amely akkor fut, amikor a VR Rover támadás alatt áll. |
def under_attack():
    brain.screen.print("The rover is under attack!")

def main():
    rover.on_under_attack(under_attack)
    wait(0.15, SECONDS)

# VR threads — Do not delete
vr_thread(main)
on_level_up#
A on_level_up egy visszahívó függvényt regisztrál, amely akkor fut le, amikor a VR Rover egyik szintről a következőre lép.
Usage:
rover.on_level_up(callback)
Paraméterek |
Leírás |
|---|---|
|
A függvény akkor fut, amikor a VR Rover szintet lép. |
def level_up():
    brain.screen.print("The rover leveled up!")

def main():
    rover.on_level_up(level_up)
    wait(0.15, SECONDS)

# VR threads — Do not delete
vr_thread(main)