
Python Khusus Robot#
Perkenalan#
Robot VR Rover mencakup Sistem Penggerak, Sensor Jarak, dan aksi unik untuk Rover Rescue Playground.
Semua metode VEXcode VR standar tersedia untuk digunakan di Rover Rescue Playground. Berikut adalah daftar semua metode khusus Playground yang tersedia:
Sistem Penggerak - Menggerakkan dan memantau VR Rover.
Tindakan
drive- Menggerakkan VR Rover maju atau mundur selamanya.drive_for- Menggerakkan VR Rover maju atau mundur sejauh jarak tertentu.turn- Memutar VR Rover ke kiri atau ke kanan selamanya.turn_for- Memutar VR Rover ke kiri atau ke kanan dengan jumlah derajat tertentu.turn_to_heading- Memutar VR Rover untuk menghadap arah tertentu dari -359 hingga 359 derajat.drive_to- Mengarahkan VR Rover lurus ke arah objek yang dipilih.turn_to- Memutar VR Rover untuk menghadap objek yang dipilih.go_to- Memutar dan mengemudikan VR Rover ke objek yang dipilih.stop- Menghentikan pergerakan VR Rover.
Mutator
set_heading– Mengubah arah VR Rover saat ini ke arah yang baru.set_timeout- Mengatur berapa lama VR Rover akan mencoba menyelesaikan suatu gerakan.set_drive_velocity– Memberi tahu VR Rover seberapa cepat harus berkendara.set_turn_velocity– Memberi tahu VR Rover seberapa cepat harus berbelok.
Penangkap
Konsol – Cetak ke Konsol dan pantau nilai.
Mencetak
brain.print— Menampilkan teks, angka, atau nilai variabel di Konsol.brain.new_line— Memindahkan kursor Konsol ke awal baris berikutnya.brain.set_print_color— Mengatur warna yang digunakan untuk teks yang dicetak di Konsol.brain.clear— Menghapus semua baris dari Konsol.
Monitor
monitor_variable— Menambahkan satu atau lebih variabel yang telah ditentukan sebelumnya ke tab Monitor.monitor_sensor— Menambahkan satu atau lebih nilai sensor ke tab Monitor.
Penginderaan - Mendeteksi objek di sekitar dengan Sensor Jarak rover.
Jarak
found_object- Mengembalikan apakah Sensor Jarak mendeteksi suatu objek.get_distance- Mengembalikan jarak ke objek terdekat yang terdeteksi.
Aksi - Berinteraksi dengan sumber daya, musuh, dan sistem AI bawaan rover.
Tindakan
pickup- Mengambil mineral.drop- Meneteskan mineral.use- Menggunakan mineral untuk memulihkan energi.absorb_radiation- Menyerap radiasi dari musuh.standby- Menempatkan VR Rover ke mode siaga hingga ambang batas baterai tercapai.
Penangkap
angle- Mengembalikan arah ke suatu objek dalam derajat.get_distance- Mengembalikan jarak ke suatu objek dalam milimeter atau inci.location- Mengembalikan koordinat X atau Y dari suatu objek dalam milimeter atau inci.battery- Mengembalikan level baterai VR Rover.minerals_stored- Mengembalikan jumlah mineral yang dibawa oleh VR Rover.storage_capacity- Mengembalikan kapasitas angkut VR Rover.level- Mengembalikan level VR Rover saat ini.exp- Mengembalikan poin pengalaman VR Rover saat ini.enemy_level- Mengembalikan level musuh terdekat yang terdeteksi.enemy_radiation- Mengembalikan radiasi musuh terdekat yang terdeteksi.detects- Mengembalikan apakah VR Rover mendeteksi mineral atau musuh dalam radius deteksinya.sees- Mengembalikan apakah VR Rover melihat suatu objek dalam jangkauan penglihatannya.under_attack- Mengembalikan apakah VR Rover saat ini sedang diserang.
Panggilan Balik
on_under_attack- Menjalankan callback ketika VR Rover diserang.on_level_up- Menjalankan callback ketika VR Rover naik level.
Contoh-contoh pada halaman ini menggunakan posisi awal Playground default.
Sistem penggerak#
Sistem penggerak mengontrol cara VR Rover bergerak dan berbelok. Sistem penggerak dapat bergerak maju atau mundur, berbelok ke kiri atau kanan, berbelok ke arah tertentu, dan bergerak menuju mineral, musuh, atau pangkalan.
Tindakan#
menyetir#
Perintah drive menggerakkan VR Rover maju atau mundur tanpa batas. VR Rover akan terus bergerak hingga diberi tindakan lain, seperti berbelok atau berhenti.
Usage:
drivetrain.drive(direction)
Parameter |
Keterangan |
|---|---|
|
Arah pergerakan VR Rover: |
def main():
    drivetrain.drive(FORWARD)
    wait(2, SECONDS)
    drivetrain.stop()

# VR threads — Do not delete
vr_thread(main)
dorongan untuk#
Perintah drive_for menggerakkan VR Rover maju atau mundur sejauh jarak tertentu. Proyek akan menunggu hingga VR Rover selesai bergerak sebelum baris kode berikutnya dijalankan.
Usage:
drivetrain.drive_for(direction, distance, units, wait=True)
Parameter |
Keterangan |
|---|---|
|
Arah pergerakan VR Rover: |
|
Jarak yang ditempuh oleh VR Rover. Ini bisa berupa bilangan |
|
Satuan jarak: |
|
Opsional. |
def main():
    drivetrain.drive_for(FORWARD, 200, MM)

# VR threads — Do not delete
vr_thread(main)
berbelok#
Perintah turn akan memutar VR Rover ke kiri atau ke kanan selamanya. VR Rover akan terus berputar hingga diberi tindakan lain, seperti mengemudi atau berhenti.
Usage:
drivetrain.turn(direction)
Parameter |
Keterangan |
|---|---|
|
Arah putaran VR Rover: |
def main():
    drivetrain.turn(RIGHT)
    wait(2, SECONDS)
    drivetrain.stop()

# VR threads — Do not delete
vr_thread(main)
putar untuk#
turn_for memutar VR Rover ke kiri atau ke kanan dengan jumlah derajat tertentu. Putaran tersebut relatif terhadap posisi VR Rover saat ini. Proyek akan menunggu hingga VR Rover selesai berputar sebelum baris kode berikutnya dijalankan.
Usage:
drivetrain.turn_for(direction, angle, units, wait=True)
Parameter |
Keterangan |
|---|---|
|
Arah putaran VR Rover: |
|
Jumlah derajat putaran VR Rover. Ini bisa berupa bilangan |
|
Satuan rotasi: |
|
Opsional. |
def main():
    drivetrain.turn_for(RIGHT, 90, DEGREES)

# VR threads — Do not delete
vr_thread(main)
belok_ke_arah#
Arah haluan adalah arah yang dihadapi oleh VR Rover, diukur dalam derajat. turn_to_heading memutar VR Rover untuk menghadap arah haluan tertentu dari -359 hingga 359 derajat. VR Rover akan berbelok melalui arah terpendek untuk mencapai arah haluan target.
Arah awal VR Rover adalah 0 derajat.
Proyek ini akan menunggu hingga VR Rover selesai berbelok sebelum menjalankan baris kode berikutnya.
Usage:
drivetrain.turn_to_heading(heading, units, wait=True)
Parameter |
Keterangan |
|---|---|
|
Arah yang harus dihadapi oleh VR Rover, dalam derajat. Ini bisa berupa bilangan |
|
Satuan arah: |
|
Opsional. |
def main():
    drivetrain.turn_to_heading(90, DEGREES)

# VR threads — Do not delete
vr_thread(main)
berkendara ke#
Perintah drive_to mengarahkan VR Rover langsung menuju objek yang dipilih.
Usage:
drivetrain.drive_to(object, wait=True)
Parameter |
Keterangan |
|---|---|
|
Objek mana yang akan dituju oleh VR Rover:
|
|
Opsional. |
Jika mineral atau musuh tidak terdeteksi dalam jangkauan visual VR Rover saat perintah drive_to dipanggil, VR Rover tidak akan bergerak. Pangkalan selalu dapat dijadikan target.
Jika VR Rover mendeteksi beberapa mineral atau beberapa musuh, ia akan bergerak menuju pilihan yang lebih dekat.
def main():
    drivetrain.drive_to(MINERALS)

# VR threads — Do not delete
vr_thread(main)
beralih ke#
turn_to memutar VR Rover untuk menghadap objek yang dipilih.
Usage:
drivetrain.turn_to(object, wait=True)
Parameter |
Keterangan |
|---|---|
|
Objek mana yang akan dituju oleh VR Rover:
|
|
Opsional.
|
Jika mineral atau musuh tidak terdeteksi dalam jangkauan visual VR Rover saat perintah turn_to dipanggil, VR Rover tidak akan berbelok. Pangkalan selalu dapat dijadikan target.
Jika VR Rover mendeteksi beberapa mineral atau beberapa musuh, ia akan berbelok ke arah pilihan yang lebih dekat.
def main():
    drivetrain.turn_to(MINERALS)

# VR threads — Do not delete
vr_thread(main)
pergi ke#
go_to berputar dan mengemudikan VR Rover ke objek yang dipilih.
Usage:
drivetrain.go_to(object, wait=True)
Parameter |
Keterangan |
|---|---|
|
Objek mana yang akan dituju oleh VR Rover:
|
|
Opsional. |
Jika mineral atau musuh tidak terdeteksi dalam jangkauan visual VR Rover saat perintah go_to dipanggil, VR Rover tidak akan bergerak. Pangkalan selalu dapat dijadikan target.
Jika VR Rover mendeteksi banyak mineral atau banyak musuh, ia akan bergerak ke opsi yang lebih dekat.
def main():
    drivetrain.go_to(MINERALS)

# VR threads — Do not delete
vr_thread(main)
berhenti#
stop menghentikan pergerakan VR Rover.
Usage:
drivetrain.stop()
Parameter |
Keterangan |
|---|---|
Metode ini tidak memiliki parameter. |
def main():
    drivetrain.drive(FORWARD)
    wait(2, SECONDS)
    drivetrain.stop()

# VR threads — Do not delete
vr_thread(main)
Mutator#
atur_judul#
Heading adalah arah yang dihadapi VR Rover, diukur dalam derajat. set_heading mengubah heading VR Rover saat ini ke nilai heading baru.
Sebagai contoh, jika VR Rover telah berputar menghadap ke kanan, mengatur haluan ke 0 derajat akan menjadikan posisi menghadap ke kanan tersebut sebagai 0 derajat yang baru. Kemudian VR Rover dapat berputar ke posisi lain berdasarkan haluan baru tersebut.
Usage:
drivetrain.set_heading(heading, units)
Parameter |
Keterangan |
|---|---|
|
Nilai haluan, dalam derajat, yang akan diatur untuk VR Rover. Ini bisa berupa bilangan |
|
Satuan arah: |
def main():
    drivetrain.set_heading(0, DEGREES)

# VR threads — Do not delete
vr_thread(main)
waktu habis#
set_timeout mengatur berapa lama VR Rover akan mencoba menyelesaikan suatu gerakan. Jika VR Rover tidak dapat menyelesaikannya dalam waktu tersebut, ia akan berhenti mencoba dan melanjutkan ke baris kode berikutnya. Ini mencegah VR Rover terjebak pada suatu gerakan.
Usage:
drivetrain.set_timeout(value, units)
Parameter |
Keterangan |
|---|---|
|
Jumlah waktu yang dapat dicoba oleh VR Rover untuk menyelesaikan suatu pergerakan. Ini bisa berupa bilangan bulat positif |
|
Satuan waktu: |
def main():
    drivetrain.set_timeout(1, SECONDS)

# VR threads — Do not delete
vr_thread(main)
set_drive_velocity#
set_drive_velocity memberi tahu VR Rover seberapa cepat harus mengemudi. Persentase yang lebih tinggi membuat VR Rover mengemudi lebih cepat dan persentase yang lebih rendah membuat VR Rover mengemudi lebih lambat.
Setiap proyek dimulai dengan VR Rover yang melaju dengan kecepatan 50% secara default.
Catatan: Kecepatan yang lebih tinggi membuat VR Rover melaju lebih cepat, tetapi mungkin kurang presisi. Kecepatan yang lebih rendah membuat VR Rover melaju lebih lambat, tetapi bisa lebih presisi.
Usage:
drivetrain.set_drive_velocity(velocity, units)
Parameter |
Keterangan |
|---|---|
|
Kecepatan untuk mengemudi dari 0% hingga 100%. Ini bisa berupa bilangan |
|
Satuan kecepatan: |
def main():
    drivetrain.set_drive_velocity(50, PERCENT)

# VR threads — Do not delete
vr_thread(main)
set_turn_velocity#
set_turn_velocity memberi tahu VR Rover seberapa cepat harus berbelok. Persentase yang lebih tinggi membuat VR Rover berbelok lebih cepat dan persentase yang lebih rendah membuat VR Rover berbelok lebih lambat.
Setiap proyek dimulai dengan VR Rover yang berputar dengan kecepatan 50% secara default.
Catatan: Kecepatan yang lebih tinggi membuat VR Rover berbelok lebih cepat, tetapi mungkin kurang presisi. Kecepatan yang lebih rendah membuat VR Rover berbelok lebih lambat, tetapi bisa lebih presisi.
Usage:
drivetrain.set_turn_velocity(velocity, units)
Parameter |
Keterangan |
|---|---|
|
Kecepatan untuk berbelok dari 0% hingga 100%. Ini bisa berupa bilangan |
|
Satuan kecepatan: |
def main():
    drivetrain.set_turn_velocity(50, PERCENT)

# VR threads — Do not delete
vr_thread(main)
Pencari#
menuju#
Heading adalah arah yang dihadapi VR Rover, diukur dalam derajat. heading mengembalikan heading VR Rover saat ini dari 0 hingga 359,99 derajat.
Arah awal VR Rover adalah 0 derajat.
Usage:
drivetrain.heading(units)
Parameter |
Keterangan |
|---|---|
|
Satuan arah: |
def main():
    brain.screen.print(drivetrain.heading(DEGREES))

# VR threads — Do not delete
vr_thread(main)
selesai#
is_done mengembalikan nilai Boolean yang menunjukkan apakah VR Rover telah selesai bergerak. Ini dapat digunakan untuk mengontrol waktu perilaku lain berdasarkan pergerakan VR Rover.
True— VR Rover telah selesai bergerak.False— VR Rover masih bergerak.
Metode ini bekerja bersama dengan metode Drivetrain yang memiliki parameter wait , seperti drive_for, turn_for, turn_to_heading, drive_to, turn_to, dan go_to.
Usage:
drivetrain.is_done()
Parameter |
Keterangan |
|---|---|
Metode ini tidak memiliki parameter. |
def main():
    drivetrain.drive_for(FORWARD, 200, MM, wait=False)
    wait(0.1, SECONDS)
    if drivetrain.is_done():
        brain.screen.print("Drive complete")

# VR threads — Do not delete
vr_thread(main)
sedang bergerak#
is_moving mengembalikan nilai Boolean yang menunjukkan apakah VR Rover sedang bergerak. Ini dapat digunakan untuk mengontrol waktu perilaku lain berdasarkan pergerakan VR Rover.
True— VR Rover sedang bergerak.False— VR Rover tidak bergerak.
Usage:
drivetrain.is_moving()
Parameter |
Keterangan |
|---|---|
Metode ini tidak memiliki parameter. |
def main():
    drivetrain.drive_for(FORWARD, 200, MM, wait=False)
    wait(0.1, SECONDS)
    if drivetrain.is_moving():
        brain.screen.print("Still moving")

# VR threads — Do not delete
vr_thread(main)
Menghibur#
Konsol menampilkan teks, angka, dan nilai variabel saat proyek sedang berjalan. Metode konsol juga dapat memindahkan kursor ke baris baru, mengatur warna teks yang dicetak setelah warna diubah, membersihkan konsol, dan menambahkan variabel atau nilai sensor ke tab Monitor.
Mencetak#
otak.cetak#
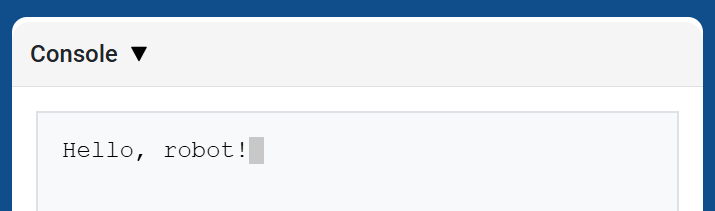
brain.print menampilkan teks, angka, atau nilai variabel di Konsol menggunakan posisi kursor saat ini.
Gunakan brain.new_line ketika Anda ingin nilai cetak berikutnya dimulai pada baris baru.
Usage:
brain.print(value)
Parameter |
Keterangan |
|---|---|
|
Teks, angka, atau nilai variabel yang akan ditampilkan di Konsol. |
def main():
    # Display a message in the Console
    brain.print("Hello, rover!")

# VR threads — Do not delete
vr_thread(main)
otak.baris_baru#
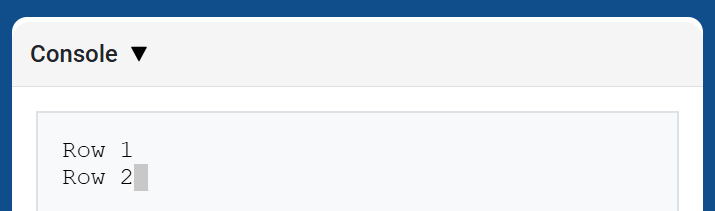
brain.new_line memindahkan kursor ke kolom 1 pada baris berikutnya di Konsol. Nilai berikutnya yang dicetak akan muncul pada baris tersebut.
Usage:
brain.new_line()
Parameter |
Keterangan |
|---|---|
Metode ini tidak memiliki parameter. |
def main():
    # Print on two rows
    brain.print("Row 1")
    brain.new_line()
    brain.print("Row 2")

# VR threads — Do not delete
vr_thread(main)
otak.atur_warna_cetak#
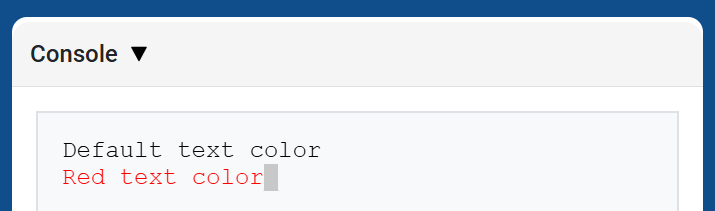
brain.set_print_color mengatur warna yang digunakan untuk teks yang dicetak di Konsol setelah metode ini digunakan. Pada awal proyek, warna teks Konsol diatur ke BLACK.
Usage:
brain.set_print_color(color)
Parameter |
Keterangan |
|---|---|
|
Warna yang digunakan untuk teks yang dicetak di Konsol:
|
def main():
    # Print text in different colors
    brain.print("Default text color")
    brain.new_line()
    brain.set_print_color(RED)
    brain.print("Red text color")

# VR threads — Do not delete
vr_thread(main)
otak.jernih#
brain.clear menghapus semua baris dari Konsol dan memindahkan kursor kembali ke Baris 1.
Usage:
brain.clear()
Parameter |
Keterangan |
|---|---|
Metode ini tidak memiliki parameter. |
def main():
    # Display text, then clear it after two seconds
    brain.print("This will disappear...")
    wait(2, SECONDS)
    brain.clear()

# VR threads — Do not delete
vr_thread(main)
Monitor#
variabel_monitor#
monitor_variable menambahkan satu atau lebih variabel yang telah ditentukan sebelumnya ke tab Monitor di VEXcode. Ini memungkinkan Anda untuk mengamati perubahan nilai variabel saat proyek sedang berjalan.
Variabel harus bersifat global agar monitor_variable dapat memantaunya dengan sukses. Berikan setiap nama variabel sebagai string.
Usage:
monitor_variable(“variable”)
monitor_variable(“variable1”, “variable2”)
Parameter |
Keterangan |
|---|---|
|
Nama variabel global yang telah ditentukan sebelumnya untuk dipantau, diberikan sebagai string. Untuk memantau lebih dari satu variabel, pisahkan setiap nama variabel dengan koma. |
def main():
    # Monitor the amount of loops
    global loops
    monitor_variable("loops")

    # Drive forward 3 times
    for loops in range(3):
        drivetrain.drive_for(FORWARD, 200, MM)

# VR threads — Do not delete
vr_thread(main)
monitor_sensor#
monitor_sensor menambahkan satu atau lebih nilai sensor ke tab Monitor di VEXcode. Ini memungkinkan Anda untuk mengamati perubahan nilai sensor saat proyek sedang berjalan.
Berikan setiap nilai sensor sebagai string.
Usage:
monitor_sensor(“sensor”)
monitor_sensor(“sensor1”, “sensor2”)
Parameter |
Keterangan |
|---|---|
|
Nilai sensor yang akan dipantau, diberikan sebagai string. Untuk memantau lebih dari satu nilai sensor, pisahkan setiap nilai sensor dengan koma. Pengidentifikasi sensor yang didukung meliputi:
|
def main():
    # Monitor the rover's battery
    monitor_sensor("rover.battery")
    drivetrain.drive_for(FORWARD, 200, MM)

# VR threads — Do not delete
vr_thread(main)
Penginderaan#
Jarak#
objek ditemukan#
found_object mengembalikan nilai apakah Sensor Jarak mendeteksi suatu objek.
Usage:
distance.found_object()
Parameter |
Keterangan |
|---|---|
Metode ini tidak memiliki parameter. |
def main():
    if distance.found_object():
        brain.screen.print("Object detected")

# VR threads — Do not delete
vr_thread(main)
mendapatkan jarak#
get_distance mengembalikan jarak ke objek terdekat yang terdeteksi dari Sensor Jarak.
Usage:
distance.get_distance(units)
Parameter |
Keterangan |
|---|---|
|
Satuan jarak: |
def main():
    brain.screen.print(distance.get_distance(MM))

# VR threads — Do not delete
vr_thread(main)
Tindakan#
Tindakan#
menjemput#
pickup mineral.
Usage:
rover.pickup(object)
Parameter |
Keterangan |
|---|---|
|
Objek yang dapat diambil oleh VR Rover:
|
def main():
    rover.pickup(MINERALS)

# VR threads — Do not delete
vr_thread(main)
menjatuhkan#
drop tetes mengandung mineral.
Usage:
rover.drop(object)
Parameter |
Keterangan |
|---|---|
|
Objek yang dapat dijatuhkan oleh VR Rover:
|
def main():
    rover.drop(MINERALS)

# VR threads — Do not delete
vr_thread(main)
menggunakan#
use mineral untuk memulihkan energi. Mineral harus berada di tanah agar dapat digunakan.
Usage:
rover.use(object)
Parameter |
Keterangan |
|---|---|
|
Objek yang dapat digunakan oleh VR Rover:
|
def main():
    rover.use(MINERALS)

# VR threads — Do not delete
vr_thread(main)
menyerap_radiasi#
absorb_radiation menyerap radiasi dari musuh.
Usage:
rover.absorb_radiation(object)
Parameter |
Keterangan |
|---|---|
|
Objek yang radiasinya dapat diserap oleh VR Rover:
|
def main():
    rover.absorb_radiation(ENEMY)

# VR threads — Do not delete
vr_thread(main)
siaga#
standby menempatkan VR Rover ke mode siaga hingga ambang batas baterai yang ditentukan tercapai.
Usage:
rover.standby(percent)
Parameter |
Keterangan |
|---|---|
|
Ambang batas baterai yang menyebabkan VR Rover keluar dari mode siaga, dari |
Jika ambang batas yang dipilih sama dengan atau di atas level baterai saat ini, VR Rover tidak akan memasuki mode siaga.
def main():
    rover.standby(50)

# VR threads — Do not delete
vr_thread(main)
Pencari#
sudut#
angle mengembalikan arah dalam derajat ke objek yang dipilih.
Usage:
rover.angle(object)
Parameter |
Keterangan |
|---|---|
|
Objek yang dilaporkan arahnya:
|
Untuk mineral dan musuh, objek harus berada dalam jarak 1000 mm dan dalam bidang pandang VR Rover. Pangkalan selalu dapat dilaporkan.
def main():
    brain.screen.print(rover.angle(MINERALS))

# VR threads — Do not delete
vr_thread(main)
mendapatkan jarak#
get_distance mengembalikan jarak dari VR Rover ke objek yang dipilih.
Usage:
rover.get_distance(object, units=MM)
Parameter |
Keterangan |
|---|---|
|
Objek yang akan dilaporkan jaraknya:
|
|
Opsional. Satuan yang digunakan untuk melaporkan jarak: |
Untuk mineral dan musuh, objek harus berada dalam jarak 1000 mm dan dalam bidang pandang VR Rover. Pangkalan selalu dapat dilaporkan.
Untuk halangan dan bahaya, metode ini melaporkan jarak objek yang terlihat. Jika tidak ada yang terlihat, metode ini mengembalikan 1000 mm atau 39.37 inci.
def main():
    brain.screen.print(rover.get_distance(MINERALS, MM))

# VR threads — Do not delete
vr_thread(main)
lokasi#
location mengembalikan koordinat X atau Y dari objek yang dipilih.
Usage:
rover.location(object, axis, units)
Parameter |
Keterangan |
|---|---|
|
Objek yang lokasinya akan dilaporkan:
|
|
Koordinat mana yang akan dikembalikan:
|
|
Satuan yang digunakan untuk melaporkan lokasi: |
Untuk mineral dan musuh, objek harus berada dalam jarak 1000 mm dan dalam bidang pandang VR Rover. Pangkalan selalu dapat dilaporkan.
def main():
    brain.screen.print(rover.location(MINERALS, X, MM))

# VR threads — Do not delete
vr_thread(main)
baterai#
battery mengembalikan level baterai VR Rover saat ini.
Usage:
rover.battery()
Parameter |
Keterangan |
|---|---|
Metode ini tidak memiliki parameter. |
def main():
    brain.screen.print(rover.battery())

# VR threads — Do not delete
vr_thread(main)
mineral_tersimpan#
minerals_stored mengembalikan jumlah mineral yang saat ini dimiliki VR Rover dalam penyimpanan.
Usage:
rover.minerals_stored()
Parameter |
Keterangan |
|---|---|
Metode ini tidak memiliki parameter. |
def main():
    brain.screen.print(rover.minerals_stored())

# VR threads — Do not delete
vr_thread(main)
kapasitas_penyimpanan#
storage_capacity mengembalikan kapasitas angkut VR Rover.
Usage:
rover.storage_capacity()
Parameter |
Keterangan |
|---|---|
Metode ini tidak memiliki parameter. |
def main():
    brain.screen.print(rover.storage_capacity())

# VR threads — Do not delete
vr_thread(main)
tingkat#
level mengembalikan level VR Rover saat ini.
Usage:
rover.level()
Parameter |
Keterangan |
|---|---|
Metode ini tidak memiliki parameter. |
def main():
    brain.screen.print(rover.level())

# VR threads — Do not delete
vr_thread(main)
pengalaman#
exp mengembalikan jumlah Poin Pengalaman yang dimiliki VR Rover pada level saat ini.
Usage:
rover.exp()
Parameter |
Keterangan |
|---|---|
Metode ini tidak memiliki parameter. |
def main():
    brain.screen.print(rover.exp())

# VR threads — Do not delete
vr_thread(main)
level musuh#
enemy_level mengembalikan level musuh terdekat yang terdeteksi oleh VR Rover.
Usage:
rover.enemy_level()
Parameter |
Keterangan |
|---|---|
Metode ini tidak memiliki parameter. |
Ketika tidak ada musuh yang terdeteksi dalam radius deteksi rover, metode ini mengembalikan 0.
def main():
    brain.screen.print(rover.enemy_level())

# VR threads — Do not delete
vr_thread(main)
radiasi musuh#
enemy_radiation mengembalikan radiasi musuh terdekat yang terdeteksi oleh VR Rover.
Usage:
rover.enemy_radiation()
Parameter |
Keterangan |
|---|---|
Metode ini tidak memiliki parameter. |
Ketika tidak ada musuh yang terdeteksi dalam radius deteksi rover, metode ini mengembalikan 0.
def main():
    brain.screen.print(rover.enemy_radiation())

# VR threads — Do not delete
vr_thread(main)
mendeteksi#
detects mengembalikan nilai yang menunjukkan apakah VR Rover mendeteksi mineral atau musuh dalam radius deteksinya.
Usage:
rover.detects(object)
Parameter |
Keterangan |
|---|---|
|
Objek yang akan dideteksi:
|
Radius deteksi VR Rover adalah 800 mm.
def main():
    if rover.detects(MINERALS):
        brain.screen.print("Minerals detected")

# VR threads — Do not delete
vr_thread(main)
melihat#
sees mengembalikan nilai yang menunjukkan apakah VR Rover melihat objek yang dipilih dalam jangkauan penglihatannya.
Usage:
rover.sees(object)
Parameter |
Keterangan |
|---|---|
|
Objek yang harus dilihat:
|
VR Rover dapat melihat objek dalam jarak 1000 mm dan di dalam bidang pandangnya yang berukuran 40 derajat.
def main():
    if rover.sees(MINERALS):
        brain.screen.print("Minerals in view")

# VR threads — Do not delete
vr_thread(main)
diserang#
under_attack mengembalikan nilai yang menunjukkan apakah VR Rover saat ini sedang diserang oleh musuh.
Usage:
rover.under_attack()
Parameter |
Keterangan |
|---|---|
Metode ini tidak memiliki parameter. |
def main():
    if rover.under_attack():
        brain.screen.print("The rover is under attack!")

# VR threads — Do not delete
vr_thread(main)
Panggilan balik#
sedang_diserang#
on_under_attack mendaftarkan fungsi callback yang berjalan ketika VR Rover menerima kerusakan dari musuh.
Usage:
rover.on_under_attack(callback)
Parameter |
Keterangan |
|---|---|
|
Fungsi yang akan dijalankan ketika VR Rover diserang. |
def under_attack():
    brain.screen.print("The rover is under attack!")

def main():
    rover.on_under_attack(under_attack)
    wait(0.15, SECONDS)

# VR threads — Do not delete
vr_thread(main)
naik_level#
on_level_up mendaftarkan fungsi callback yang berjalan ketika VR Rover berpindah dari satu level ke level berikutnya.
Usage:
rover.on_level_up(callback)
Parameter |
Keterangan |
|---|---|
|
Fungsi yang akan dijalankan saat VR Rover naik level. |
def level_up():
    brain.screen.print("The rover leveled up!")

def main():
    rover.on_level_up(level_up)
    wait(0.15, SECONDS)

# VR threads — Do not delete
vr_thread(main)