
Robottikohtainen Python#
Johdanto#
VR-mönkijärobotissa on voimansiirto, etäisyysanturi ja toimintoja, jotka ovat ainutlaatuisia Mönkijäpelastus-leikkikentälle.
Kaikki VEXcode VR -standardimetodit ovat käytettävissä Rover Rescue -leikkikentällä. Alla on luettelo kaikista käytettävissä olevista leikkikenttäkohtaisista metodeista:
Voimansiirto – Liikuta ja valvo VR-mönkijää.
Toiminnot
drive- Liikuttaa VR-mönkijää eteen- tai taaksepäin ikuisesti.drive_for- Liikuttaa VR-mönkijää eteen- tai taaksepäin tietyn matkan.turn- Kääntää VR-mönkijää vasemmalle tai oikealle ikuisesti.turn_for- Kääntää VR-mönkijää vasemmalle tai oikealle tietyn astemäärän.turn_to_heading- Kääntää VR-mönkijän tiettyyn suuntaan -359 asteesta 359 asteeseen.drive_to- Ajaa VR-mönkijää suoraan kohti valittua kohdetta.turn_to- Kääntää VR-mönkijän valittua kohdetta kohti.go_to- Kääntää ja ajaa VR-mönkijän valittuun kohteeseen.stop- Pysäyttää VR-mönkijän liikkeen.
Mutaattorit
set_heading– Muuttaa VR-mönkijän nykyisen suunnan uuteen suuntaan.set_timeout- Määrittää, kuinka kauan VR-mönkijä yrittää suorittaa liikkeen loppuun.set_drive_velocity– Kertoo VR-mönkijälle, kuinka nopeasti sen tulisi ajaa.set_turn_velocity– Kertoo VR-mönkijälle, kuinka nopeasti sen tulisi kääntyä.
Getters
Konsoli – Tulosta konsoliin ja valvo arvoja.
Painaa
brain.print— Näyttää tekstiä, numeroita tai muuttujien arvoja konsolissa.brain.new_line— Siirtää konsolin kohdistimen seuraavan rivin alkuun.brain.set_print_color— Asettaa konsolissa tulostettavan tekstin värin.brain.clear— Tyhjentää kaikki rivit konsolista.
Näyttö
monitor_variable— Lisää yhden tai useamman ennalta määritetyn muuttujan Monitor-välilehdelle.monitor_sensor— Lisää yhden tai useamman anturin arvon Näyttö-välilehdelle.
Tunnistus – Havaitse lähellä olevat kohteet mönkijän etäisyysanturilla.
Etäisyys
found_object- Palauttaa, havaitseeko etäisyysanturi kohteen.get_distance- Palauttaa etäisyyden lähimpään havaittuun kohteeseen.
Toiminnot – Ole vuorovaikutuksessa mönkijän resurssien, vihollisten ja sisäänrakennettujen tekoälyjärjestelmien kanssa.
Toiminnot
pickup- Poimii mineraaleja.drop- Tiputtaa mineraaleja.use- Käyttää mineraaleja energian palauttamiseen.absorb_radiation- Imee vihollisen säteilyä.standby- Siirtää VR-mönkijän valmiustilaan, kunnes akun varaustaso on saavutettu.
Getters
angle- Palauttaa kohteen suunnan asteina.get_distance- Palauttaa etäisyyden kohteeseen millimetreinä tai tuumina.location- Palauttaa objektin X- tai Y-koordinaatin millimetreinä tai tuumina.battery- Palauttaa VR-mönkijän akun varaustason.minerals_stored- Palauttaa VR-mönkijän kuljettaman mineraalien määrän.storage_capacity- Palauttaa VR-mönkijän kantokyvyn.level- Palauttaa VR-mönkijän nykyisen tason.exp- Palauttaa VR-mönkijän nykyiset kokemuspisteet.enemy_level- Palauttaa lähimpänä havaitun vihollisen tason.enemy_radiation- Palauttaa lähimpänä havaitun vihollisen säteilyn.detects- Palauttaa, havaitseeko VR-mönkijä mineraaleja vai vihollisia tunnistusalueellaan.sees- Palauttaa, näkeekö VR-mönkijä näköalueellaan olevan kohteen.under_attack- Palauttaa, onko VR-mönkijä parhaillaan hyökkäyksen kohteena.
Takaisinsoitto
on_under_attack- Suorittaa takaisinkutsutoiminnon, kun VR-mönkijää hyökätään.on_level_up- Suorittaa takaisinkutsutoiminnon, kun VR-mönkijä nousee tasolle.
Tämän sivun esimerkeissä käytetään leikkikentän oletusarvoista aloituskohtaa.
Voimansiirto#
Voimansiirto ohjaa VR-mönkijän ajoa ja kääntymistä. Voimansiirto voi liikkua eteen- tai taaksepäin, kääntyä vasemmalle tai oikealle, kääntyä eri suuntiin ja ajaa kohti mineraaleja, vihollisia tai tukikohtaa.
Toiminnot#
ajaa#
drive liikuttaa VR-mönkijää eteen- tai taaksepäin loputtomasti. VR-mönkijä jatkaa liikkumistaan, kunnes sille annetaan jokin muu toiminto, kuten kääntyminen tai pysähtyminen.
Usage:
drivetrain.drive(direction)
Parametrit |
Kuvaus |
|---|---|
|
VR-mönkijän liikkumissuunta: |
def main():
    drivetrain.drive(FORWARD)
    wait(2, SECONDS)
    drivetrain.stop()

# VR threads — Do not delete
vr_thread(main)
aja_for#
drive_for liikuttaa VR-mönkijää eteen- tai taaksepäin tietyn matkan. Projekti odottaa, kunnes VR-mönkijä on liikkunut, ennen seuraavan koodirivin suorittamista.
Usage:
drivetrain.drive_for(direction, distance, units, wait=True)
Parametrit |
Kuvaus |
|---|---|
|
VR-mönkijän liikkumissuunta: |
|
VR-mönkijän kulkema matka. Tämä voi olla kokonaisluku |
|
Etäisyyden yksikkö: |
|
Valinnainen. |
def main():
    drivetrain.drive_for(FORWARD, 200, MM)

# VR threads — Do not delete
vr_thread(main)
käännös#
turn kääntää VR-mönkijää vasemmalle tai oikealle ikuisesti. VR-mönkijä jatkaa kääntymistä, kunnes sille annetaan toinen toiminto, kuten ajaminen tai pysähtyminen.
Usage:
drivetrain.turn(direction)
Parametrit |
Kuvaus |
|---|---|
|
VR-mönkijän kääntymissuunta: |
def main():
    drivetrain.turn(RIGHT)
    wait(2, SECONDS)
    drivetrain.stop()

# VR threads — Do not delete
vr_thread(main)
vuoro_kohtaan#
turn_for kääntää VR-mönkijää vasemmalle tai oikealle tietyn astemäärän. Käännös on suhteessa VR-mönkijän nykyiseen sijaintiin. Projekti odottaa, kunnes VR-mönkijä on kääntynyt, ennen kuin seuraava koodirivi suoritetaan.
Usage:
drivetrain.turn_for(direction, angle, units, wait=True)
Parametrit |
Kuvaus |
|---|---|
|
VR-mönkijän kääntymissuunta: |
|
VR-mönkijän kääntymiskertojen määrä asteina. Tämä voi olla kokonaisluku |
|
Pyörimisyksikkö: |
|
Valinnainen. |
def main():
    drivetrain.turn_for(RIGHT, 90, DEGREES)

# VR threads — Do not delete
vr_thread(main)
käänny_suuntaan#
Suunta on VR-mönkijän osoittama suunta asteina. turn_to_heading kääntää VR-mönkijän tiettyyn suuntaan -359 - 359 astetta. VR-mönkijä kääntyy lyhyimpään suuntaan saavuttaakseen kohdesuunnan.
VR-mönkijän lähtösuunta on 0 astetta.
Projekti odottaa, kunnes VR-mönkijä on kääntynyt, ennen kuin seuraava koodirivi suoritetaan.
Usage:
drivetrain.turn_to_heading(heading, units, wait=True)
Parametrit |
Kuvaus |
|---|---|
|
VR-mönkijän tulisi osoittaa asteina. Tämä voi olla kokonaisluku |
|
Kulmayksikkö: |
|
Valinnainen. |
def main():
    drivetrain.turn_to_heading(90, DEGREES)

# VR threads — Do not delete
vr_thread(main)
aja_kohde#
drive_to ajaa VR-mönkijää suoraan kohti valittua kohdetta.
Usage:
drivetrain.drive_to(object, wait=True)
Parametrit |
Kuvaus |
|---|---|
|
Minne kohteeseen VR-mönkijä ajaa:
|
|
Valinnainen. |
Jos VR-mönkijän näkökentässä ei havaita mineraalia tai vihollista, kun käsky drive_to annetaan, VR-mönkijä ei aja. Tukikohtaan voi aina ottaa tähtäyksen.
Jos VR-mönkijä havaitsee useita mineraaleja tai useita vihollisia, se ajaa lähempänä olevaa vaihtoehtoa kohti.
def main():
    drivetrain.drive_to(MINERALS)

# VR threads — Do not delete
vr_thread(main)
käänny_kohtaan#
turn_to kääntää VR-mönkijän valittua kohdetta kohti.
Usage:
drivetrain.turn_to(object, wait=True)
Parametrit |
Kuvaus |
|---|---|
|
Mitä kohdetta kohti VR-mönkijä kääntyy:
|
|
Valinnainen.
|
Jos VR-mönkijän näköalueella ei havaita mineraalia tai vihollista, kun käskyä turn_to kutsutaan, VR-mönkijä ei käänny. Tukikohtaan voi aina ottaa tähtäyksen.
Jos VR-mönkijä havaitsee useita mineraaleja tai useita vihollisia, se kääntyy lähempänä olevaa vaihtoehtoa kohti.
def main():
    drivetrain.turn_to(MINERALS)

# VR threads — Do not delete
vr_thread(main)
mene_kohteeseen#
go_to kääntyy ja ajaa VR-mönkijän valittuun kohteeseen.
Usage:
drivetrain.go_to(object, wait=True)
Parametrit |
Kuvaus |
|---|---|
|
Minkä kohteen luo VR-mönkijä kääntyy ja ajaa:
|
|
Valinnainen. |
Jos VR-mönkijän näkökentässä ei havaita mineraalia tai vihollista, kun käskyä go_to kutsutaan, VR-mönkijä ei aja. Tukikohtaan voi aina ottaa tähtäyksen.
Jos VR-mönkijä havaitsee useita mineraaleja tai useita vihollisia, se siirtyy lähimpänä olevaan vaihtoehtoon.
def main():
    drivetrain.go_to(MINERALS)

# VR threads — Do not delete
vr_thread(main)
Stop#
stop pysäyttää VR-mönkijän liikkeen.
Usage:
drivetrain.stop()
Parametrit |
Kuvaus |
|---|---|
Tällä menetelmällä ei ole parametreja. |
def main():
    drivetrain.drive(FORWARD)
    wait(2, SECONDS)
    drivetrain.stop()

# VR threads — Do not delete
vr_thread(main)
Mutaattorit#
set_header#
Suunta on VR-mönkijän suunta asteina mitattuna. set_heading muuttaa VR-mönkijän nykyisen suunnan uuteen suunta-arvoon.
Jos esimerkiksi VR-mönkijä on kääntynyt oikealle ja suunnan asettaminen 0 asteeseen tekee oikealle osoittavasta asennosta uuden 0 asteen. Tämän jälkeen VR-mönkijä voi kääntyä muihin asemihin uuden suunnan perusteella.
Usage:
drivetrain.set_heading(heading, units)
Parametrit |
Kuvaus |
|---|---|
|
VR-mönkijälle asetettava suunta-arvo asteina. Tämä voi olla kokonaisluku |
|
Kulmayksikkö: |
def main():
    drivetrain.set_heading(0, DEGREES)

# VR threads — Do not delete
vr_thread(main)
asetettu_aikakatkaisu#
set_timeout asettaa ajan, jonka VR-mönkijä yrittää suorittaa liikkeen loppuun. Jos VR-mönkijä ei pysty suorittamaan sitä loppuun tässä ajassa, se lopettaa yrittämisen ja siirtyy seuraavalle koodiriville. Tämä estää VR-mönkijää jumiutumasta liikkeeseen.
Usage:
drivetrain.set_timeout(value, units)
Parametrit |
Kuvaus |
|---|---|
|
Aika, jonka VR-mönkijä voi yrittää suorittaa liikkeen loppuun. Tämä voi olla positiivinen kokonaisluku |
|
Aikayksikkö: |
def main():
    drivetrain.set_timeout(1, SECONDS)

# VR threads — Do not delete
vr_thread(main)
aseta_ajonopeus#
set_drive_velocity kertoo VR-mönkijälle, kuinka nopeasti sen tulisi ajaa. Suurempi prosenttiosuus saa VR-mönkijän ajamaan nopeammin ja pienempi prosenttiosuus saa VR-mönkijän ajamaan hitaammin.
Jokainen projekti alkaa VR-mönkijällä, joka ajaa oletuksena 50 % nopeudella.
Huomaa: Suurempi nopeus saa VR-mönkijän ajamaan nopeammin, mutta se voi olla epätarkempi. Pienempi nopeus tekee VR-mönkijästä hitaamman, mutta se voi olla tarkempi.
Usage:
drivetrain.set_drive_velocity(velocity, units)
Parametrit |
Kuvaus |
|---|---|
|
Ajonopeus välillä 0–100 %. Tämä voi olla kokonaisluku |
|
Nopeuden yksikkö: |
def main():
    drivetrain.set_drive_velocity(50, PERCENT)

# VR threads — Do not delete
vr_thread(main)
aseta_käännösnopeus#
set_turn_velocity kertoo VR-mönkijän kääntymisnopeuden. Suurempi prosenttiosuus saa VR-mönkijän kääntymään nopeammin ja pienempi prosenttiosuus saa VR-mönkijän kääntymään hitaammin.
Jokainen projekti alkaa VR-mönkijän pyöriessä oletusarvoisesti 50 % nopeudella.
Huomaa: Suurempi nopeus saa VR-mönkijän kääntymään nopeammin, mutta se voi olla epätarkempi. Pienempi nopeus saa VR-mönkijän kääntymään hitaammin, mutta se voi olla tarkempi.
Usage:
drivetrain.set_turn_velocity(velocity, units)
Parametrit |
Kuvaus |
|---|---|
|
Kääntymisnopeus väliltä 0–100 %. Tämä voi olla kokonaisluku |
|
Nopeuden yksikkö: |
def main():
    drivetrain.set_turn_velocity(50, PERCENT)

# VR threads — Do not delete
vr_thread(main)
Getterit#
otsikko#
Suunta on VR-mönkijän suunta asteina mitattuna. heading palauttaa VR-mönkijän nykyisen suunnan 0–359,99 astetta.
VR-mönkijän lähtösuunta on 0 astetta.
Usage:
drivetrain.heading(units)
Parametrit |
Kuvaus |
|---|---|
|
Kulmayksikkö: |
def main():
    brain.screen.print(drivetrain.heading(DEGREES))

# VR threads — Do not delete
vr_thread(main)
on_valmis#
is_done palauttaa totuusarvona tiedon siitä, onko VR-mönkijän liikkuminen päättynyt. Tätä voidaan käyttää muiden VR-mönkijän liikkeeseen perustuvien toimintojen ajoituksen hallintaan.
True— VR-mönkijä on liikkunut loppuun.False— VR-mönkijä liikkuu edelleen.
Tämä metodi toimii yhdessä Drivetrain-metodien kanssa, joilla on wait -parametri, kuten drive_for, turn_for, turn_to_heading, drive_to, turn_to ja go_to.
Usage:
drivetrain.is_done()
Parametrit |
Kuvaus |
|---|---|
Tällä menetelmällä ei ole parametreja. |
def main():
    drivetrain.drive_for(FORWARD, 200, MM, wait=False)
    wait(0.1, SECONDS)
    if drivetrain.is_done():
        brain.screen.print("Drive complete")

# VR threads — Do not delete
vr_thread(main)
liikkuu#
is_moving palauttaa totuusarvona tiedon siitä, liikkuuko VR-mönkijä. Tätä voidaan käyttää muiden VR-mönkijän liikkeen perusteella tapahtuvien toimintojen ajoituksen hallintaan.
True— VR-mönkijä liikkuu.False— VR-mönkijä ei liiku.
Usage:
drivetrain.is_moving()
Parametrit |
Kuvaus |
|---|---|
Tällä menetelmällä ei ole parametreja. |
def main():
    drivetrain.drive_for(FORWARD, 200, MM, wait=False)
    wait(0.1, SECONDS)
    if drivetrain.is_moving():
        brain.screen.print("Still moving")

# VR threads — Do not delete
vr_thread(main)
Konsoli#
Konsoli näyttää tekstiä, numeroita ja muuttujien arvoja projektin ollessa käynnissä. Konsolimetodit voivat myös siirtää kohdistimen uudelle riville, asettaa tulostettavan tekstin värin värin muutoksen jälkeen, tyhjentää konsolin ja lisätä muuttujia tai anturiarvoja Näyttö-välilehdelle.
Painaa#
aivot.tuloste#
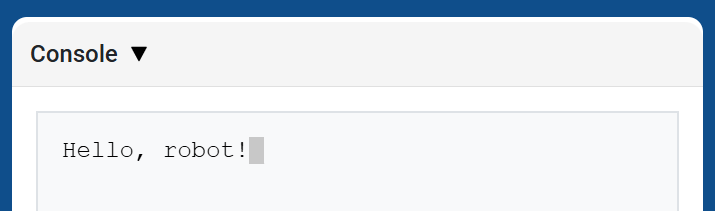
brain.print näyttää tekstiä, numeroita tai muuttujien arvoja konsolissa käyttäen kohdistimen nykyistä sijaintia.
Käytä brain.new_line, kun haluat seuraavan tulostettavan arvon alkavan uudelta riviltä.
Usage:
brain.print(value)
Parametrit |
Kuvaus |
|---|---|
|
Konsolissa näytettävä teksti, numero tai muuttujan arvo. |
def main():
    # Display a message in the Console
    brain.print("Hello, rover!")

# VR threads — Do not delete
vr_thread(main)
aivot.uusi_rivi#
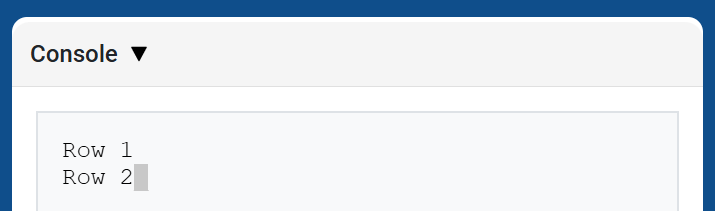
brain.new_line siirtää kohdistimen konsolin seuraavan rivin sarakkeeseen 1. Seuraava tulostettava arvo näkyy kyseisellä rivillä.
Usage:
brain.new_line()
Parametrit |
Kuvaus |
|---|---|
Tällä menetelmällä ei ole parametreja. |
def main():
    # Print on two rows
    brain.print("Row 1")
    brain.new_line()
    brain.print("Row 2")

# VR threads — Do not delete
vr_thread(main)
aivot.seta_tulostusväri#
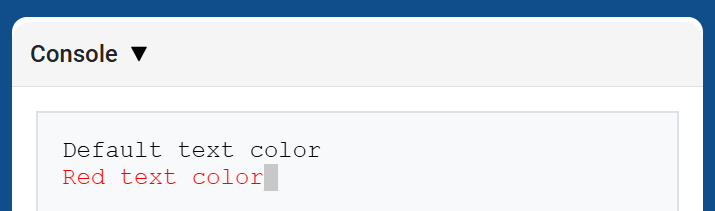
brain.set_print_color asettaa konsoliin tulostettavan tekstin värin tämän metodin käytön jälkeen. Projektin alussa konsolin tekstin väriksi asetetaan BLACK.
Usage:
brain.set_print_color(color)
Parametrit |
Kuvaus |
|---|---|
|
Konsolissa tulostettavan tekstin väri:
|
def main():
    # Print text in different colors
    brain.print("Default text color")
    brain.new_line()
    brain.set_print_color(RED)
    brain.print("Red text color")

# VR threads — Do not delete
vr_thread(main)
aivot.kirkas#
brain.clear tyhjentää kaikki rivit konsolista ja siirtää kohdistimen takaisin riville 1.
Usage:
brain.clear()
Parametrit |
Kuvaus |
|---|---|
Tällä menetelmällä ei ole parametreja. |
def main():
    # Display text, then clear it after two seconds
    brain.print("This will disappear...")
    wait(2, SECONDS)
    brain.clear()

# VR threads — Do not delete
vr_thread(main)
Näyttö#
monitori_muuttuja#
monitor_variable lisää yhden tai useamman ennalta määritetyn muuttujan VEXcoden Monitor-välilehdelle. Tämän avulla voit seurata muuttujan arvon muutosta projektin ollessa käynnissä.
Variables must be global for monitor_variable to monitor them successfully. Provide each variable name as a string.
Usage:
monitor_variable(“variable”)
monitor_variable(“variable1”, “variable2”)
Parametrit |
Kuvaus |
|---|---|
|
Valvottavan ennalta määritetyn globaalin muuttujan nimi merkkijonona. Jos haluat valvoa useampaa kuin yhtä muuttujaa, erota muuttujien nimet pilkulla. |
def main():
    # Monitor the amount of loops
    global loops
    monitor_variable("loops")

    # Drive forward 3 times
    for loops in range(3):
        drivetrain.drive_for(FORWARD, 200, MM)

# VR threads — Do not delete
vr_thread(main)
monitorianturi#
monitor_sensor lisää yhden tai useamman anturin arvon VEXcoden Monitor-välilehdelle. Tämän avulla voit seurata anturin arvojen muutoksia projektin ollessa käynnissä.
Anna jokaisen anturin arvo merkkijonona.
Usage:
monitor_sensor(“sensor”)
monitor_sensor(“sensor1”, “sensor2”)
Parametrit |
Kuvaus |
|---|---|
|
The sensor value to monitor, given as a string. To monitor more than one sensor value, separate each sensor value with a comma. Supported sensor identifiers include:
|
def main():
    # Monitor the rover's battery
    monitor_sensor("rover.battery")
    drivetrain.drive_for(FORWARD, 200, MM)

# VR threads — Do not delete
vr_thread(main)
Tunnistaminen#
Etäisyys#
löydetty_objekti#
found_object palauttaa, havaitseeko etäisyysanturi kohteen.
Usage:
distance.found_object()
Parametrit |
Kuvaus |
|---|---|
Tällä menetelmällä ei ole parametreja. |
def main():
    if distance.found_object():
        brain.screen.print("Object detected")

# VR threads — Do not delete
vr_thread(main)
hae_etäisyys#
get_distance palauttaa etäisyyden lähimpään havaittuun kohteeseen etäisyysanturista.
Usage:
distance.get_distance(units)
Parametrit |
Kuvaus |
|---|---|
|
Etäisyysyksikkö: |
def main():
    brain.screen.print(distance.get_distance(MM))

# VR threads — Do not delete
vr_thread(main)
Toiminnot#
Toiminnot#
nouto#
pickup poimii mineraaleja.
Usage:
rover.pickup(object)
Parametrit |
Kuvaus |
|---|---|
|
VR-mönkijän nostama esine:
|
def main():
    rover.pickup(MINERALS)

# VR threads — Do not delete
vr_thread(main)
pudota#
drop tippa kantoi mineraaleja.
Usage:
rover.drop(object)
Parametrit |
Kuvaus |
|---|---|
|
VR-mönkijän pudottama esine:
|
def main():
    rover.drop(MINERALS)

# VR threads — Do not delete
vr_thread(main)
käyttää#
use käyttää mineraaleja energian palauttamiseen. Mineraalien on oltava maassa, jotta niitä voidaan käyttää.
Usage:
rover.use(object)
Parametrit |
Kuvaus |
|---|---|
|
VR-mönkijän käyttämä esine:
|
def main():
    rover.use(MINERALS)

# VR threads — Do not delete
vr_thread(main)
absorboi_säteilyä#
absorb_radiation absorboi vihollisen säteilyä.
Usage:
rover.absorb_radiation(object)
Parametrit |
Kuvaus |
|---|---|
|
Esine, josta VR-mönkijä voi absorboida säteilyä:
|
def main():
    rover.absorb_radiation(ENEMY)

# VR threads — Do not delete
vr_thread(main)
valmiustilassa#
standby asettaa VR-mönkijän valmiustilaan, kunnes määritetty akun varaustaso saavutetaan.
Usage:
rover.standby(percent)
Parametrit |
Kuvaus |
|---|---|
|
Akun varaustaso, joka saa VR-mönkijän poistumaan valmiustilasta, välillä |
Jos valittu kynnysarvo on yhtä suuri tai suurempi kuin akun nykyinen varaustaso, VR-mönkijä ei siirry valmiustilaan.
def main():
    rover.standby(50)

# VR threads — Do not delete
vr_thread(main)
Getterit#
kulma#
angle palauttaa valitun objektin suunnan asteina.
Usage:
rover.angle(object)
Parametrit |
Kuvaus |
|---|---|
|
Kohde, jonka suuntaa haluat ilmoittaa:
|
Mineraalien ja vihollisten kohdalla kohteen on oltava 1000 mm:n sisällä ja VR-mönkijän näkökentässä. Tukikohdasta voi aina ilmoittaa.
def main():
    brain.screen.print(rover.angle(MINERALS))

# VR threads — Do not delete
vr_thread(main)
hae_etäisyys#
get_distance palauttaa etäisyyden VR-mönkijästä valittuun objektiin.
Usage:
rover.get_distance(object, units=MM)
Parametrit |
Kuvaus |
|---|---|
|
Ilmoitettava etäisyys kohteeseen:
|
|
Valinnainen. Etäisyyden ilmoittamiseen käytetty yksikkö: |
Mineraalien ja vihollisten kohdalla kohteen on oltava 1000 mm:n sisällä ja VR-mönkijän näkökentässä. Tukikohdasta voi aina ilmoittaa.
Esteiden ja vaarojen tapauksessa metodi raportoi näkyvän kohteen etäisyyden. Jos yhtäkään ei ole näkyvissä, se palauttaa arvon 1000 mm tai 39.37 tuumaa.
def main():
    brain.screen.print(rover.get_distance(MINERALS, MM))

# VR threads — Do not delete
vr_thread(main)
sijainti#
location palauttaa valitun objektin X- tai Y-koordinaattisijainnin.
Usage:
rover.location(object, axis, units)
Parametrit |
Kuvaus |
|---|---|
|
Kohde, jonka sijainnin raportoidaan:
|
|
Palautettava koordinaatti:
|
|
Sijainnin ilmoittamiseen käytetty yksikkö: |
Mineraalien ja vihollisten kohdalla kohteen on oltava 1000 mm:n sisällä ja VR-mönkijän näkökentässä. Tukikohdasta voi aina ilmoittaa.
def main():
    brain.screen.print(rover.location(MINERALS, X, MM))

# VR threads — Do not delete
vr_thread(main)
akku#
battery palauttaa VR-mönkijän akun nykyisen varaustason.
Usage:
rover.battery()
Parametrit |
Kuvaus |
|---|---|
Tällä menetelmällä ei ole parametreja. |
def main():
    brain.screen.print(rover.battery())

# VR threads — Do not delete
vr_thread(main)
mineraalit_varastoitu#
minerals_stored palauttaa VR-mönkijän varastossa olevien mineraalien nykyisen määrän.
Usage:
rover.minerals_stored()
Parametrit |
Kuvaus |
|---|---|
Tällä menetelmällä ei ole parametreja. |
def main():
    brain.screen.print(rover.minerals_stored())

# VR threads — Do not delete
vr_thread(main)
tallennuskapasiteetti#
storage_capacity palauttaa VR-mönkijän kantokyvyn.
Usage:
rover.storage_capacity()
Parametrit |
Kuvaus |
|---|---|
Tällä menetelmällä ei ole parametreja. |
def main():
    brain.screen.print(rover.storage_capacity())

# VR threads — Do not delete
vr_thread(main)
taso#
level palauttaa VR-mönkijän nykyisen tason.
Usage:
rover.level()
Parametrit |
Kuvaus |
|---|---|
Tällä menetelmällä ei ole parametreja. |
def main():
    brain.screen.print(rover.level())

# VR threads — Do not delete
vr_thread(main)
kokemus#
exp palauttaa VR-mönkijän kokemuspisteiden määrän nykyisellä tasolla.
Usage:
rover.exp()
Parametrit |
Kuvaus |
|---|---|
Tällä menetelmällä ei ole parametreja. |
def main():
    brain.screen.print(rover.exp())

# VR threads — Do not delete
vr_thread(main)
vihollisen_taso#
enemy_level palauttaa VR-mönkijän havaitseman lähimmän vihollisen tason.
Usage:
rover.enemy_level()
Parametrit |
Kuvaus |
|---|---|
Tällä menetelmällä ei ole parametreja. |
Kun mönkijän tunnistusalueella ei havaita vihollista, tämä metodi palauttaa arvon 0.
def main():
    brain.screen.print(rover.enemy_level())

# VR threads — Do not delete
vr_thread(main)
vihollisen_säteily#
enemy_radiation palauttaa VR-mönkijän havaitseman lähimmän vihollisen säteilyn.
Usage:
rover.enemy_radiation()
Parametrit |
Kuvaus |
|---|---|
Tällä menetelmällä ei ole parametreja. |
Kun mönkijän tunnistusalueella ei havaita vihollista, tämä metodi palauttaa arvon 0.
def main():
    brain.screen.print(rover.enemy_radiation())

# VR threads — Do not delete
vr_thread(main)
havaitsee#
detects palauttaa, havaitseeko VR-mönkijä mineraaleja vai vihollisia tunnistusalueellaan.
Usage:
rover.detects(object)
Parametrit |
Kuvaus |
|---|---|
|
Havaittava kohde:
|
VR-mönkijän tunnistusetäisyys on 800 mm.
def main():
    if rover.detects(MINERALS):
        brain.screen.print("Minerals detected")

# VR threads — Do not delete
vr_thread(main)
näkee#
sees palauttaa, näkeekö VR-mönkijä valitun kohteen näköalueellaan.
Usage:
rover.sees(object)
Parametrit |
Kuvaus |
|---|---|
|
Nähtävä kohde:
|
VR-mönkijä näkee esineitä 1000 mm:n säteellä ja 40 asteen näkökentän sisällä.
def main():
    if rover.sees(MINERALS):
        brain.screen.print("Minerals in view")

# VR threads — Do not delete
vr_thread(main)
hyökkäyksen kohteena#
under_attack palauttaa, onko VR-mönkijä parhaillaan vihollisen hyökkäyksen kohteena.
Usage:
rover.under_attack()
Parametrit |
Kuvaus |
|---|---|
Tällä menetelmällä ei ole parametreja. |
def main():
    if rover.under_attack():
        brain.screen.print("The rover is under attack!")

# VR threads — Do not delete
vr_thread(main)
Takaisinkutsut#
hyökkäyksen_kohteessa#
on_under_attack rekisteröi takaisinkutsufunktion, joka suoritetaan, kun VR-mönkijä saa vahinkoa viholliselta.
Usage:
rover.on_under_attack(callback)
Parametrit |
Kuvaus |
|---|---|
|
Funktio, joka suoritetaan, kun VR-mönkijää vastaan hyökätään. |
def under_attack():
    brain.screen.print("The rover is under attack!")

def main():
    rover.on_under_attack(under_attack)
    wait(0.15, SECONDS)

# VR threads — Do not delete
vr_thread(main)
on_level_up#
on_level_up rekisteröi takaisinkutsufunktion, joka suoritetaan, kun VR-mönkijä siirtyy tasolta toiselle.
Usage:
rover.on_level_up(callback)
Parametrit |
Kuvaus |
|---|---|
|
Funktio, joka suoritetaan, kun VR-mönkijä nousee tasolle. |
def level_up():
    brain.screen.print("The rover leveled up!")

def main():
    rover.on_level_up(level_up)
    wait(0.15, SECONDS)

# VR threads — Do not delete
vr_thread(main)