
Python spécifique aux robots#
Introduction#
Le robot VR Rover comprend un système de transmission, un capteur de distance et des actions uniques au terrain de jeu Rover Rescue.
Toutes les méthodes VR standard de VEXcode sont disponibles dans le Playground Rover Rescue. Vous trouverez ci-dessous la liste de toutes les méthodes spécifiques au Playground disponibles :
Groupe motopropulseur - Déplacez et surveillez le VR Rover.
Actes
drive- Déplace le VR Rover vers l’avant ou vers l’arrière en permanence.drive_for- Déplace le VR Rover vers l’avant ou vers l’arrière sur une distance spécifique.turn- Fait tourner le VR Rover à gauche ou à droite en permanence.turn_for- Fait tourner le VR Rover à gauche ou à droite d’un nombre spécifique de degrés.turn_to_heading- Tourne le VR Rover pour faire face à un cap spécifique de -359 à 359 degrés.drive_to- Conduit le VR Rover directement vers l’objet sélectionné.turn_to- Tourne le VR Rover pour faire face à l’objet sélectionné.go_to- Tourne et conduit le VR Rover vers l’objet sélectionné.stop- Arrête le mouvement du VR Rover.
Mutateurs
set_heading– Change le cap actuel du VR Rover en un nouveau cap.set_timeout- Définit le temps que le VR Rover essaiera de mettre pour terminer un mouvement.set_drive_velocity– Indique au VR Rover à quelle vitesse conduire.set_turn_velocity– Indique au VR Rover à quelle vitesse tourner.
Attrapeurs
Console – Afficher les valeurs dans la console et surveiller les valeurs.
Imprimer
brain.print— Affiche du texte, des nombres ou des valeurs de variables dans la console.brain.new_line— Déplace le curseur de la console au début de la ligne suivante.brain.set_print_color— Définit la couleur utilisée pour le texte imprimé dans la console.brain.clear— Efface toutes les lignes de la console.
Moniteur
monitor_variable— Ajoute une ou plusieurs variables prédéfinies à l’onglet Monitor.monitor_sensor— Ajoute une ou plusieurs valeurs de capteur à l’onglet Moniteur.
Détection - Détecter les objets à proximité grâce au capteur de distance du rover.
Distance
found_object- Renvoie si le capteur de distance détecte un objet.get_distance- Renvoie la distance à l’objet détecté le plus proche.
Actions - Interagissez avec les ressources du rover, ses ennemis et ses systèmes d’IA intégrés.
Actes
pickup- Ramasse les minéraux.drop- Gouttes de minéraux.use- Utilise des minéraux pour restaurer l’énergie.absorb_radiation- Absorbe les radiations d’un ennemi.standby- Met le VR Rover en mode veille jusqu’à ce qu’un seuil de batterie soit atteint.
Attrapeurs
angle- Renvoie la direction d’un objet en degrés.get_distance- Renvoie la distance à un objet en millimètres ou en pouces.location- Renvoie les coordonnées X ou Y d’un objet en millimètres ou en pouces.battery- Renvoie le niveau de batterie du VR Rover.minerals_stored- Renvoie le nombre de minéraux que le VR Rover transporte.storage_capacity- Renvoie la capacité de transport du VR Rover.level- Renvoie le niveau actuel du VR Rover.exp- Renvoie les points d’expérience actuels du VR Rover.enemy_level- Renvoie le niveau de l’ennemi détecté le plus proche.enemy_radiation- Renvoie le rayonnement de l’ennemi détecté le plus proche.detects- Renvoie si le VR Rover détecte des minéraux ou des ennemis dans son rayon de détection.sees- Renvoie si le VR Rover voit un objet dans son champ de vision.under_attack- Renvoie si le VR Rover est actuellement sous attaque.
Rappels
on_under_attack- Exécute un rappel lorsque le VR Rover est attaqué.on_level_up- Exécute un rappel lorsque le VR Rover passe au niveau supérieur.
Les exemples de cette page utilisent la position de départ par défaut du Playground.
Transmission#
Le système de transmission contrôle la façon dont le VR Rover se déplace et tourne. Il peut avancer ou reculer, tourner à gauche ou à droite, s’orienter et se diriger vers les minéraux, les ennemis ou la base.
Actes#
conduire#
La touche drive . Le VR Rover continuera d’avancer jusqu’à ce qu’une autre action lui soit donnée, comme tourner ou s’arrêter.
Usage:
drivetrain.drive(direction)
Paramètres |
Description |
|---|---|
|
Direction de déplacement du VR Rover : |
def main():
    drivetrain.drive(FORWARD)
    wait(2, SECONDS)
    drivetrain.stop()

# VR threads — Do not delete
vr_thread(main)
conduire_pour#
La commande drive_for déplace le VR Rover vers l’avant ou vers l’arrière sur une distance spécifique. Le programme attendra que le VR Rover ait terminé son déplacement avant d’exécuter la ligne de code suivante.
Usage:
drivetrain.drive_for(direction, distance, units, wait=True)
Paramètres |
Description |
|---|---|
|
Direction de déplacement du VR Rover : |
|
La distance parcourue par le VR Rover. Cela peut être un entier |
|
L’unité de distance : |
|
Optionnel. |
def main():
    drivetrain.drive_for(FORWARD, 200, MM)

# VR threads — Do not delete
vr_thread(main)
tourner#
turn le VR Rover tourne à gauche ou à droite en continu. Il continuera de tourner jusqu’à ce qu’une autre action lui soit donnée, comme avancer ou s’arrêter.
Usage:
drivetrain.turn(direction)
Paramètres |
Description |
|---|---|
|
Direction dans laquelle tourne le VR Rover : |
def main():
    drivetrain.turn(RIGHT)
    wait(2, SECONDS)
    drivetrain.stop()

# VR threads — Do not delete
vr_thread(main)
tourner_pour#
La fonction turn_for fait pivoter le VR Rover vers la gauche ou la droite d’un nombre précis de degrés. La rotation est relative à la position actuelle du VR Rover. Le programme attendra la fin de la rotation avant d’exécuter la ligne de code suivante.
Usage:
drivetrain.turn_for(direction, angle, units, wait=True)
Paramètres |
Description |
|---|---|
|
Direction dans laquelle tourne le VR Rover : |
|
Le nombre de degrés de rotation du VR Rover. Cela peut être un entier |
|
L’unité de rotation : |
|
Optionnel. |
def main():
    drivetrain.turn_for(RIGHT, 90, DEGREES)

# VR threads — Do not delete
vr_thread(main)
tourner_vers_la_direction#
Le cap est la direction vers laquelle le VR Rover est orienté, mesurée en degrés. turn_to_heading oriente le VR Rover vers un cap spécifique compris entre -359 et 359 degrés. Le VR Rover empruntera le chemin le plus court pour atteindre le cap cible.
Le cap initial du VR Rover est de 0 degré.
Le projet attendra que le VR Rover ait fini de tourner avant d’exécuter la ligne de code suivante.
Usage:
drivetrain.turn_to_heading(heading, units, wait=True)
Paramètres |
Description |
|---|---|
|
La direction vers laquelle le VR Rover doit être orienté, en degrés. Cela peut être un entier |
|
L’unité d’en-tête : |
|
Optionnel. |
def main():
    drivetrain.turn_to_heading(90, DEGREES)

# VR threads — Do not delete
vr_thread(main)
conduire_vers#
La commande drive_to dirige le VR Rover directement vers l’objet sélectionné.
Usage:
drivetrain.drive_to(object, wait=True)
Paramètres |
Description |
|---|---|
|
Vers quel objet le VR Rover se dirigera-t-il ?
|
|
Optionnel. |
Si aucun minéral ni ennemi n’est détecté dans le champ de vision du VR Rover lors de l’appel drive_to , le VR Rover ne se déplacera pas. La base peut toujours être ciblée.
Si le VR Rover détecte plusieurs minéraux ou plusieurs ennemis, il se dirigera vers l’option la plus proche.
def main():
    drivetrain.drive_to(MINERALS)

# VR threads — Do not delete
vr_thread(main)
tourner_vers#
turn_to oriente le VR Rover vers l’objet sélectionné.
Usage:
drivetrain.turn_to(object, wait=True)
Paramètres |
Description |
|---|---|
|
Vers quel objet le rover VR se tournera-t-il ?
|
|
Facultatif.
|
Si aucun minéral ni ennemi n’est détecté dans le champ de vision du VR Rover lors de l’appel turn_to , le VR Rover ne tournera pas. La base peut toujours être ciblée.
Si le VR Rover détecte plusieurs minéraux ou plusieurs ennemis, il se dirigera vers l’option la plus proche.
def main():
    drivetrain.turn_to(MINERALS)

# VR threads — Do not delete
vr_thread(main)
aller_à#
go_to tourne et conduit le VR Rover vers l’objet sélectionné.
Usage:
drivetrain.go_to(object, wait=True)
Paramètres |
Description |
|---|---|
|
Vers quel objet le VR Rover se dirigera-t-il ?
|
|
Optionnel. |
Si aucun minéral ni ennemi n’est détecté dans le champ de vision du VR Rover lors de l’appel go_to , le VR Rover ne se déplacera pas. La base peut toujours être ciblée.
Si le VR Rover détecte plusieurs minéraux ou plusieurs ennemis, il se déplacera vers l’option la plus proche.
def main():
    drivetrain.go_to(MINERALS)

# VR threads — Do not delete
vr_thread(main)
arrêt#
stop arrête le mouvement du VR Rover.
Usage:
drivetrain.stop()
Paramètres |
Description |
|---|---|
Cette méthode ne comporte aucun paramètre. |
def main():
    drivetrain.drive(FORWARD)
    wait(2, SECONDS)
    drivetrain.stop()

# VR threads — Do not delete
vr_thread(main)
Mutateurs#
définir_en-tête#
Le cap est la direction vers laquelle le VR Rover est orienté, mesurée en degrés. La commande set_heading modifie le cap actuel du VR Rover en lui attribuant une nouvelle valeur.
Par exemple, si le VR Rover s’est orienté vers la droite, le fait de régler son cap à 0 degré définit cette position comme le nouveau cap zéro. Le VR Rover peut ensuite s’orienter vers d’autres positions en fonction de ce nouveau cap.
Usage:
drivetrain.set_heading(heading, units)
Paramètres |
Description |
|---|---|
|
La valeur du cap, en degrés, à définir pour le VR Rover. Cela peut être un entier |
|
L’unité d’en-tête : |
def main():
    drivetrain.set_heading(0, DEGREES)

# VR threads — Do not delete
vr_thread(main)
définir_délai#
La valeur set_timeout définit le délai maximal pendant lequel le VR Rover tente de terminer un mouvement. Si le VR Rover ne parvient pas à terminer dans ce délai, il interrompt ses tentatives et passe à la ligne de code suivante. Cela évite que le VR Rover ne se bloque lors d’un mouvement.
Usage:
drivetrain.set_timeout(value, units)
Paramètres |
Description |
|---|---|
|
Le temps pendant lequel le VR Rover peut tenter de terminer un mouvement. Cela peut être un entier positif |
|
L’unité de temps : |
def main():
    drivetrain.set_timeout(1, SECONDS)

# VR threads — Do not delete
vr_thread(main)
définir_vitesse_de_conduite#
La valeur set_drive_velocity indique au VR Rover sa vitesse de déplacement. Un pourcentage plus élevé augmente la vitesse du VR Rover, et un pourcentage plus faible la diminue.
Chaque projet commence par défaut avec le VR Rover roulant à 50 % de sa vitesse maximale.
Remarque : Une vitesse plus élevée rend le VR Rover plus rapide, mais sa précision peut être moindre. Une vitesse plus faible le rend plus lent, mais sa précision peut être accrue.
Usage:
drivetrain.set_drive_velocity(velocity, units)
Paramètres |
Description |
|---|---|
|
La vitesse à laquelle conduire de 0% à 100%. Cela peut être un entier |
|
L’unité de vitesse : |
def main():
    drivetrain.set_drive_velocity(50, PERCENT)

# VR threads — Do not delete
vr_thread(main)
définir_vitesse_de_virage#
La valeur set_turn_velocity indique au VR Rover sa vitesse de rotation. Un pourcentage plus élevé accélère la rotation, et un pourcentage plus faible la ralentit.
Chaque projet commence par défaut avec le VR Rover tournant à 50 % de sa vitesse maximale.
Remarque : Une vitesse plus élevée accélère les virages du VR Rover, mais peut nuire à sa précision. À l’inverse, une vitesse plus faible ralentit les virages, mais peut améliorer la précision.
Usage:
drivetrain.set_turn_velocity(velocity, units)
Paramètres |
Description |
|---|---|
|
La vitesse de rotation de 0% à 100%. Cela peut être un entier |
|
L’unité de vitesse : |
def main():
    drivetrain.set_turn_velocity(50, PERCENT)

# VR threads — Do not delete
vr_thread(main)
Getters#
titre#
Le cap est la direction vers laquelle le VR Rover est orienté, mesurée en degrés. La commande heading renvoie le cap actuel du VR Rover, compris entre 0 et 359,99 degrés.
Le cap initial du VR Rover est de 0 degré.
Usage:
drivetrain.heading(units)
Paramètres |
Description |
|---|---|
|
L’unité d’en-tête : |
def main():
    brain.screen.print(drivetrain.heading(DEGREES))

# VR threads — Do not delete
vr_thread(main)
est_terminé#
La fonction is_done renvoie is_done , indiquant si le VR Rover a terminé son déplacement (valeur booléenne). Cette information peut servir à contrôler le déclenchement d’autres actions en fonction des mouvements du VR Rover.
True— Le VR Rover a terminé son déplacement.False— Le VR Rover est toujours en mouvement.
Cette méthode fonctionne avec les méthodes Drivetrain qui ont le paramètre wait , telles que drive_for, turn_for, turn_to_heading, drive_to, turn_to, et go_to.
Usage:
drivetrain.is_done()
Paramètres |
Description |
|---|---|
Cette méthode ne comporte aucun paramètre. |
def main():
    drivetrain.drive_for(FORWARD, 200, MM, wait=False)
    wait(0.1, SECONDS)
    if drivetrain.is_done():
        brain.screen.print("Drive complete")

# VR threads — Do not delete
vr_thread(main)
est_en_mouvement#
La fonction is_moving (valeur booléenne is_moving indique si le VR Rover est en mouvement. Cette information peut être utilisée pour contrôler le déclenchement d’autres comportements en fonction des déplacements du VR Rover.
True— Le VR Rover est en mouvement.False— Le VR Rover ne bouge pas.
Usage:
drivetrain.is_moving()
Paramètres |
Description |
|---|---|
Cette méthode ne comporte aucun paramètre. |
def main():
    drivetrain.drive_for(FORWARD, 200, MM, wait=False)
    wait(0.1, SECONDS)
    if drivetrain.is_moving():
        brain.screen.print("Still moving")

# VR threads — Do not delete
vr_thread(main)
Console#
La console affiche du texte, des nombres et les valeurs des variables pendant l’exécution d’un projet. Les méthodes de la console permettent également de déplacer le curseur vers une nouvelle ligne, de définir la couleur du texte affiché après modification, d’effacer la console et d’ajouter des variables ou des valeurs de capteurs à l’onglet Moniteur.
Imprimer#
cerveau.imprimer#
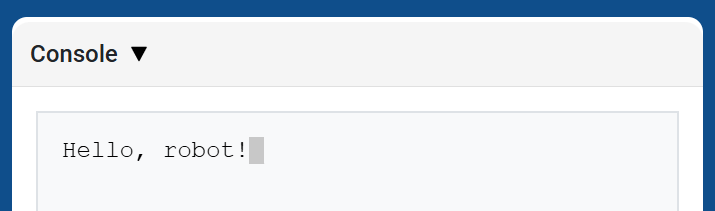
brain.print affiche du texte, des nombres ou des valeurs de variables dans la console en utilisant la position actuelle du curseur.
Utilisez brain.new_line lorsque vous souhaitez que la prochaine valeur imprimée commence sur une nouvelle ligne.
Usage:
brain.print(value)
Paramètres |
Description |
|---|---|
|
Le texte, le nombre ou la valeur de variable à afficher dans la console. |
def main():
    # Display a message in the Console
    brain.print("Hello, rover!")

# VR threads — Do not delete
vr_thread(main)
cerveau.nouvelle_ligne#
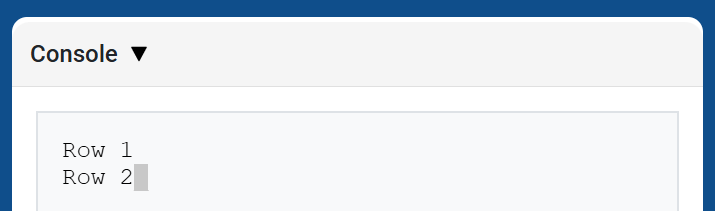
brain.new_line déplace le curseur à la première colonne de la ligne suivante dans la console. La valeur suivante affichée apparaîtra sur cette ligne.
Usage:
brain.new_line()
Paramètres |
Description |
|---|---|
Cette méthode ne comporte aucun paramètre. |
def main():
    # Print on two rows
    brain.print("Row 1")
    brain.new_line()
    brain.print("Row 2")

# VR threads — Do not delete
vr_thread(main)
cerveau.définir_couleur_d’impression#
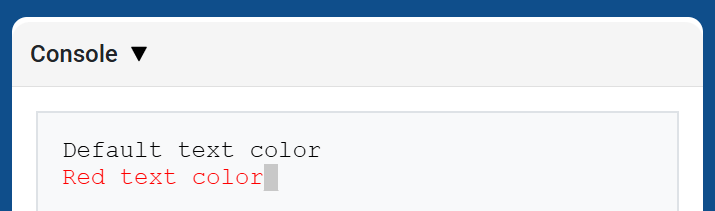
brain.set_print_color définit la couleur utilisée pour le texte imprimé dans la console après l’utilisation de cette méthode. Au début d’un projet, la couleur du texte de la console est définie sur BLACK.
Usage:
brain.set_print_color(color)
Paramètres |
Description |
|---|---|
|
Couleur à utiliser pour le texte imprimé dans la console :
|
def main():
    # Print text in different colors
    brain.print("Default text color")
    brain.new_line()
    brain.set_print_color(RED)
    brain.print("Red text color")

# VR threads — Do not delete
vr_thread(main)
cerveau.clair#
La commande brain.clear efface toutes les lignes de la console et déplace le curseur vers la ligne 1.
Usage:
brain.clear()
Paramètres |
Description |
|---|---|
Cette méthode ne comporte aucun paramètre. |
def main():
    # Display text, then clear it after two seconds
    brain.print("This will disappear...")
    wait(2, SECONDS)
    brain.clear()

# VR threads — Do not delete
vr_thread(main)
Moniteur#
variable de surveillance#
L’option monitor_variable ajoute une ou plusieurs variables prédéfinies à l’onglet « Surveillance » de VEXcode. Cela vous permet de suivre l’évolution de la valeur d’une variable pendant l’exécution d’un projet.
Pour que la surveillance des variables fonctionne correctement, monitor_variable doivent être globales. Veuillez indiquer le nom de chaque variable sous forme de chaîne de caractères.
Usage:
monitor_variable(“variable”)
monitor_variable(“variable1”, “variable2”)
Paramètres |
Description |
|---|---|
|
Nom d’une variable globale prédéfinie à surveiller, sous forme de chaîne de caractères. Pour surveiller plusieurs variables, séparez leurs noms par une virgule. |
def main():
    # Monitor the amount of loops
    global loops
    monitor_variable("loops")

    # Drive forward 3 times
    for loops in range(3):
        drivetrain.drive_for(FORWARD, 200, MM)

# VR threads — Do not delete
vr_thread(main)
capteur_de_surveillance#
L’option monitor_sensor ajoute une ou plusieurs valeurs de capteur à l’onglet Moniteur de VEXcode. Cela vous permet de suivre l’évolution des valeurs des capteurs pendant l’exécution d’un projet.
Fournissez la valeur de chaque capteur sous forme de chaîne de caractères.
Usage:
monitor_sensor(“sensor”)
monitor_sensor(“sensor1”, “sensor2”)
Paramètres |
Description |
|---|---|
|
La valeur du capteur à surveiller, sous forme de chaîne de caractères. Pour surveiller plusieurs valeurs de capteur, séparez-les par une virgule. Identifiants de capteurs pris en charge :
|
def main():
    # Monitor the rover's battery
    monitor_sensor("rover.battery")
    drivetrain.drive_for(FORWARD, 200, MM)

# VR threads — Do not delete
vr_thread(main)
Détection#
Distance#
objet trouvé#
found_object indique si le capteur de distance détecte un objet.
Usage:
distance.found_object()
Paramètres |
Description |
|---|---|
Cette méthode ne comporte aucun paramètre. |
def main():
    if distance.found_object():
        brain.screen.print("Object detected")

# VR threads — Do not delete
vr_thread(main)
obtenir_distance#
get_distance renvoie la distance à l’objet détecté le plus proche à partir du capteur de distance.
Usage:
distance.get_distance(units)
Paramètres |
Description |
|---|---|
|
Unité de distance : |
def main():
    brain.screen.print(distance.get_distance(MM))

# VR threads — Do not delete
vr_thread(main)
Actes#
Actes#
ramasser#
pickup ramasse des minéraux.
Usage:
rover.pickup(object)
Paramètres |
Description |
|---|---|
|
Objets que le VR Rover peut ramasser :
|
def main():
    rover.pickup(MINERALS)

# VR threads — Do not delete
vr_thread(main)
baisse#
drop goutte transportait des minéraux.
Usage:
rover.drop(object)
Paramètres |
Description |
|---|---|
|
Objets que le VR Rover peut larguer :
|
def main():
    rover.drop(MINERALS)

# VR threads — Do not delete
vr_thread(main)
utiliser#
use utilise des minéraux pour restaurer l’énergie. Les minéraux doivent se trouver au sol pour être utilisés.
Usage:
rover.use(object)
Paramètres |
Description |
|---|---|
|
L’objet que le VR Rover peut utiliser :
|
def main():
    rover.use(MINERALS)

# VR threads — Do not delete
vr_thread(main)
absorber_radiation#
absorb_radiation absorbe les radiations d’un ennemi.
Usage:
rover.absorb_radiation(object)
Paramètres |
Description |
|---|---|
|
L’objet dont le VR Rover peut absorber le rayonnement :
|
def main():
    rover.absorb_radiation(ENEMY)

# VR threads — Do not delete
vr_thread(main)
attendre#
standby met le VR Rover en mode veille jusqu’à ce que le seuil de batterie spécifié soit atteint.
Usage:
rover.standby(percent)
Paramètres |
Description |
|---|---|
|
Le seuil de batterie qui fait sortir le VR Rover du mode veille, de |
Si le seuil sélectionné est égal ou supérieur au niveau actuel de la batterie, le VR Rover ne passera pas en mode veille.
def main():
    rover.standby(50)

# VR threads — Do not delete
vr_thread(main)
Getters#
angle#
angle renvoie la direction en degrés vers l’objet sélectionné.
Usage:
rover.angle(object)
Paramètres |
Description |
|---|---|
|
L’objet dont il faut indiquer la direction :
|
Pour les minéraux et les ennemis, l’objet doit se trouver à moins de 1 000 mm et dans le champ de vision du rover VR. La base peut toujours être signalée.
def main():
    brain.screen.print(rover.angle(MINERALS))

# VR threads — Do not delete
vr_thread(main)
obtenir_distance#
get_distance renvoie la distance entre le VR Rover et l’objet sélectionné.
Usage:
rover.get_distance(object, units=MM)
Paramètres |
Description |
|---|---|
|
Objet dont la distance doit être signalée :
|
|
Facultatif. Unité de mesure de la distance : |
Pour les minéraux et les ennemis, l’objet doit se trouver à moins de 1 000 mm et dans le champ de vision du rover VR. La base peut toujours être signalée.
En cas d’obstacles ou de dangers, la méthode indique la distance de l’objet visible. Si aucun obstacle n’est visible, elle renvoie 1000 mm ou 39.37 pouces.
def main():
    brain.screen.print(rover.get_distance(MINERALS, MM))

# VR threads — Do not delete
vr_thread(main)
emplacement#
location renvoie les coordonnées X ou Y de l’objet sélectionné.
Usage:
rover.location(object, axis, units)
Paramètres |
Description |
|---|---|
|
L’objet dont il faut signaler la position :
|
|
Quelle coordonnée renvoyer :
|
|
Unité utilisée pour indiquer la position : |
Pour les minéraux et les ennemis, l’objet doit se trouver à moins de 1 000 mm et dans le champ de vision du rover VR. La base peut toujours être signalée.
def main():
    brain.screen.print(rover.location(MINERALS, X, MM))

# VR threads — Do not delete
vr_thread(main)
batterie#
La fonction battery renvoie le niveau de batterie actuel du VR Rover.
Usage:
rover.battery()
Paramètres |
Description |
|---|---|
Cette méthode ne comporte aucun paramètre. |
def main():
    brain.screen.print(rover.battery())

# VR threads — Do not delete
vr_thread(main)
minéraux_stockés#
minerals_stored renvoie la quantité actuelle de minéraux stockés par le VR Rover.
Usage:
rover.minerals_stored()
Paramètres |
Description |
|---|---|
Cette méthode ne comporte aucun paramètre. |
def main():
    brain.screen.print(rover.minerals_stored())

# VR threads — Do not delete
vr_thread(main)
capacité_de_stockage#
storage_capacity renvoie la capacité de transport du VR Rover.
Usage:
rover.storage_capacity()
Paramètres |
Description |
|---|---|
Cette méthode ne comporte aucun paramètre. |
def main():
    brain.screen.print(rover.storage_capacity())

# VR threads — Do not delete
vr_thread(main)
niveau#
level renvoie le niveau actuel du VR Rover.
Usage:
rover.level()
Paramètres |
Description |
|---|---|
Cette méthode ne comporte aucun paramètre. |
def main():
    brain.screen.print(rover.level())

# VR threads — Do not delete
vr_thread(main)
exp#
exp renvoie le nombre de points d’expérience que le VR Rover possède au niveau actuel.
Usage:
rover.exp()
Paramètres |
Description |
|---|---|
Cette méthode ne comporte aucun paramètre. |
def main():
    brain.screen.print(rover.exp())

# VR threads — Do not delete
vr_thread(main)
niveau_ennemi#
enemy_level renvoie le niveau de l’ennemi le plus proche détecté par le VR Rover.
Usage:
rover.enemy_level()
Paramètres |
Description |
|---|---|
Cette méthode ne comporte aucun paramètre. |
Lorsque aucun ennemi n’est détecté dans le rayon de détection du rover, cette méthode renvoie 0.
def main():
    brain.screen.print(rover.enemy_level())

# VR threads — Do not delete
vr_thread(main)
radiation_ennemie#
enemy_radiation renvoie le rayonnement de l’ennemi le plus proche détecté par le VR Rover.
Usage:
rover.enemy_radiation()
Paramètres |
Description |
|---|---|
Cette méthode ne comporte aucun paramètre. |
Lorsque aucun ennemi n’est détecté dans le rayon de détection du rover, cette méthode renvoie 0.
def main():
    brain.screen.print(rover.enemy_radiation())

# VR threads — Do not delete
vr_thread(main)
détecte#
detects indique si le VR Rover détecte des minéraux ou des ennemis dans son rayon de détection.
Usage:
rover.detects(object)
Paramètres |
Description |
|---|---|
|
Objet à détecter :
|
Le rayon de détection du VR Rover est de 800 mm.
def main():
    if rover.detects(MINERALS):
        brain.screen.print("Minerals detected")

# VR threads — Do not delete
vr_thread(main)
voit#
sees indique s’il le voit.
Usage:
rover.sees(object)
Paramètres |
Description |
|---|---|
|
L’objet à observer :
|
Le VR Rover peut voir les objets situés à moins de 1000 mm et à l’intérieur de son champ de vision de 40 degrés.
def main():
    if rover.sees(MINERALS):
        brain.screen.print("Minerals in view")

# VR threads — Do not delete
vr_thread(main)
sous_attaque#
under_attack indique si le VR Rover est actuellement attaqué par un ennemi.
Usage:
rover.under_attack()
Paramètres |
Description |
|---|---|
Cette méthode ne comporte aucun paramètre. |
def main():
    if rover.under_attack():
        brain.screen.print("The rover is under attack!")

# VR threads — Do not delete
vr_thread(main)
Rappels#
sous attaque#
on_under_attack enregistre une fonction de rappel qui s’exécute lorsque le VR Rover subit des dégâts d’un ennemi.
Usage:
rover.on_under_attack(callback)
Paramètres |
Description |
|---|---|
|
Fonction à exécuter lorsque le VR Rover est attaqué. |
def under_attack():
    brain.screen.print("The rover is under attack!")

def main():
    rover.on_under_attack(under_attack)
    wait(0.15, SECONDS)

# VR threads — Do not delete
vr_thread(main)
on_level_up#
on_level_up enregistre une fonction de rappel qui s’exécute lorsque le VR Rover passe d’un niveau à l’autre.
Usage:
rover.on_level_up(callback)
Paramètres |
Description |
|---|---|
|
La fonction à exécuter lorsque le VR Rover passe au niveau supérieur. |
def level_up():
    brain.screen.print("The rover leveled up!")

def main():
    rover.on_level_up(level_up)
    wait(0.15, SECONDS)

# VR threads — Do not delete
vr_thread(main)