
Robotspecifik Python#
Introduktion#
VR-roverroboten har en drivlina, avståndssensor och åtgärder som är unika för Rover Rescue Playground.
Alla standardmetoder för VEXcode VR är tillgängliga för användning i Rover Rescue Playground. Nedan följer en lista över alla tillgängliga Playground-specifika metoder:
Drivinstruktioner - Flytta och övervaka VR-rovern.
Åtgärder
drive- Rör VR Rover framåt eller bakåt för alltid.drive_for– Flyttar VR Rover framåt eller bakåt ett visst avstånd.turn- Svänger VR-rovern åt vänster eller höger för alltid.turn_for– Svänger VR-rovern åt vänster eller höger ett visst antal grader.turn_to_heading– Vrider VR-rovern mot en specifik kurs från -359 till 359 grader.drive_to– Kör VR-rovern rakt mot det valda objektet.turn_to– Vrider VR-rovern så att den är vänd mot det valda objektet.go_to- Vänd och kör VR-rovern till det valda objektet.stop– Stoppar VR-roverns rörelse.
Mutatorer
set_heading– Ändrar VR-roverns aktuella kurs till en ny kurs.set_timeout- Anger hur lång tid VR-rovern ska försöka slutföra en rörelse.set_drive_velocity– Anger hur snabbt VR-rovern ska köras.set_turn_velocity– Anger hur snabbt VR-rovern ska svänga.
Hämtarna
Konsol – Skriv ut till konsolen och övervaka värden.
Skriva ut
brain.print— Visar text, siffror eller variabelvärden i konsolen.brain.new_line— Flyttar konsolmarkören till början av nästa rad.brain.set_print_color— Anger färgen som används för text som skrivs ut i konsolen.brain.clear— Rensar alla rader från konsolen.
Övervaka
monitor_variable— Lägger till en eller flera fördefinierade variabler på fliken Monitor.monitor_sensor— Lägger till ett eller flera sensorvärden på fliken Monitor.
Avkänning - Upptäck närliggande objekt med roverns avståndssensor.
Avstånd
found_object– Returnerar om avståndssensorn detekterar ett objekt.get_distance- Returnerar avståndet till närmaste detekterade objekt.
Åtgärder – Interagera med roverns resurser, fiender och inbyggda AI-system.
Åtgärder
pickup- Plockar upp mineraler.drop- Droppar mineraler.use- Använder mineraler för att återställa energi.absorb_radiation– Absorberar strålning från en fiende.standby– Sätter VR Rover i standbyläge tills ett batteritröskelvärde har uppnåtts.
Hämtarna
angle- Returnerar riktningen till ett objekt i grader.get_distance- Returnerar avståndet till ett objekt i millimeter eller tum.location- Returnerar X- eller Y-koordinaten för ett objekt i millimeter eller tum.battery– Returnerar VR Rovers batterinivå.minerals_stored– Returnerar hur många mineraler VR-rovern bär.storage_capacity- Returnerar VR-roverns bärkapacitet.level– Returnerar VR-roverns aktuella nivå.exp– Returnerar VR-roverns nuvarande erfarenhetspoäng.enemy_level– Returnerar nivån för den närmaste upptäckta fienden.enemy_radiation– Returnerar strålningen från den närmaste upptäckta fienden.detects– Returnerar om VR-rovern detekterar mineraler eller fiender inom sin detekteringsradie.sees– Returnerar om VR-rovern ser ett objekt inom sitt synfält.under_attack– Returnerar om VR-rovern för närvarande är under attack.
Återuppringningar
on_under_attack- Kör ett återanrop när VR-rovern attackeras.on_level_up- Kör ett återanrop när VR-rovern går upp i nivå.
Exemplen på den här sidan använder standardstartpositionen för Playground.
Drivlina#
Drivlinan styr hur VR-rovern kör och svänger. Drivlinan kan röra sig framåt eller bakåt, svänga vänster eller höger, vända sig mot riktningar och köra mot mineraler, fiender eller basen.
Åtgärder#
köra#
drive flyttar VR Rovern framåt eller bakåt för alltid. VR Rovern fortsätter att röra sig tills den får en annan åtgärd, som att svänga eller stanna.
Usage:
drivetrain.drive(direction)
Parametrar |
Beskrivning |
|---|---|
|
Den riktning VR Rover rör sig: |
def main():
    drivetrain.drive(FORWARD)
    wait(2, SECONDS)
    drivetrain.stop()

# VR threads — Do not delete
vr_thread(main)
kör_för#
drive_for flyttar VR-rovern framåt eller bakåt ett visst avstånd. Projektet väntar tills VR-rovern är klar innan nästa kodrad körs.
Usage:
drivetrain.drive_for(direction, distance, units, wait=True)
Parametrar |
Beskrivning |
|---|---|
|
Den riktning VR Rover rör sig: |
|
Sträckan som VR-rovern kör. Detta kan vara ett heltal |
|
Avståndsenheten: |
|
Valfritt. |
def main():
    drivetrain.drive_for(FORWARD, 200, MM)

# VR threads — Do not delete
vr_thread(main)
sväng#
turn vrider VR-rovern åt vänster eller höger för alltid. VR-rovern fortsätter att vrida tills den får en annan åtgärd, som att köra eller stanna.
Usage:
drivetrain.turn(direction)
Parametrar |
Beskrivning |
|---|---|
|
Riktningen VR Rover svänger: |
def main():
    drivetrain.turn(RIGHT)
    wait(2, SECONDS)
    drivetrain.stop()

# VR threads — Do not delete
vr_thread(main)
vänd_för#
turn_for vrider VR-rovern åt vänster eller höger ett visst antal grader. Vridningen är relativ till VR-roverns aktuella position. Projektet väntar tills VR-rovern har vridit klart innan nästa kodrad körs.
Usage:
drivetrain.turn_for(direction, angle, units, wait=True)
Parametrar |
Beskrivning |
|---|---|
|
Riktningen VR Rover svänger: |
|
Antalet grader som VR-rovern roterar. Detta kan vara ett heltal |
|
Rotationsenheten: |
|
Valfritt. |
def main():
    drivetrain.turn_for(RIGHT, 90, DEGREES)

# VR threads — Do not delete
vr_thread(main)
sväng_till_rubrik#
En kurs är den riktning VR-Rovern är vänd mot, mätt i grader. turn_to_heading vrider VR-Rovern mot en specifik kurs från -359 till 359 grader. VR-Rovern kommer att svänga den kortaste riktningen för att nå målkursen.
VR-roverns startkurs är 0 grader.
Projektet väntar tills VR-rovern har snurrat klart innan nästa kodrad körs.
Usage:
drivetrain.turn_to_heading(heading, units, wait=True)
Parametrar |
Beskrivning |
|---|---|
|
Riktningen som VR-rovern ska vara vänd i grader. Detta kan vara ett heltal |
|
Kursenheten: |
|
Valfritt. |
def main():
    drivetrain.turn_to_heading(90, DEGREES)

# VR threads — Do not delete
vr_thread(main)
drive_to#
drive_to kör VR Rover rakt mot det valda objektet.
Usage:
drivetrain.drive_to(object, wait=True)
Parametrar |
Beskrivning |
|---|---|
|
Vilket objekt VR-rovern kommer att köra till:
|
|
Valfritt. |
Om en mineral eller fiende inte upptäcks inom VR-roverns synfält när drive_to anropas, kommer VR-rovern inte att köra. Basen kan alltid riktas in.
Om VR-rovern upptäcker flera mineraler eller flera fiender, kommer den att köra mot det närmaste alternativet.
def main():
    drivetrain.drive_to(MINERALS)

# VR threads — Do not delete
vr_thread(main)
sväng_till#
turn_to vrider VR-rovern så att den är vänd mot det valda objektet.
Usage:
drivetrain.turn_to(object, wait=True)
Parametrar |
Beskrivning |
|---|---|
|
Vilket objekt VR-rovern kommer att vända sig mot:
|
|
Valfritt.
|
Om en mineral eller fiende inte detekteras inom VR-roverns synfält när turn_to anropas, kommer VR-rovern inte att vända sig. Basen kan alltid riktas in.
Om VR-rovern upptäcker flera mineraler eller flera fiender, kommer den att vända sig mot det närmare alternativet.
def main():
    drivetrain.turn_to(MINERALS)

# VR threads — Do not delete
vr_thread(main)
gå_till#
go_to vänder och kör VR-rovern till det valda objektet.
Usage:
drivetrain.go_to(object, wait=True)
Parametrar |
Beskrivning |
|---|---|
|
Vilket objekt VR-rovern kommer att vända och köra till:
|
|
Valfritt. |
Om en mineral eller fiende inte upptäcks inom VR-roverns synfält när go_to anropas, kommer VR-rovern inte att köra. Basen kan alltid riktas in.
Om VR-rovern upptäcker flera mineraler eller flera fiender, kommer den att gå till det närmare alternativet.
def main():
    drivetrain.go_to(MINERALS)

# VR threads — Do not delete
vr_thread(main)
stopp#
stop stoppar VR Rovers rörelse.
Usage:
drivetrain.stop()
Parametrar |
Beskrivning |
|---|---|
Den här metoden har inga parametrar. |
def main():
    drivetrain.drive(FORWARD)
    wait(2, SECONDS)
    drivetrain.stop()

# VR threads — Do not delete
vr_thread(main)
Mutatorer#
set_header#
En kurs är den riktning VR-Rovern är vänd mot, mätt i grader. set_heading ändrar VR-Roverns aktuella kurs till ett nytt kursvärde.
Om VR-rovern till exempel har svängt åt höger och kursen ställs in på 0 grader, blir den högervända positionen den nya 0 grader. Då kan VR-rovern svänga till andra positioner baserat på den nya kursen.
Usage:
drivetrain.set_heading(heading, units)
Parametrar |
Beskrivning |
|---|---|
|
Kursvärdet, i grader, som ska ställas in för VR Rover. Detta kan vara ett heltal |
|
Kursenheten: |
def main():
    drivetrain.set_heading(0, DEGREES)

# VR threads — Do not delete
vr_thread(main)
set_timeout#
set_timeout anger hur lång tid VR-rovern ska försöka slutföra en rörelse. Om VR-rovern inte kan slutföra inom den tiden kommer den att sluta försöka och gå vidare till nästa kodrad. Detta förhindrar att VR-rovern fastnar i en rörelse.
Usage:
drivetrain.set_timeout(value, units)
Parametrar |
Beskrivning |
|---|---|
|
Den tid som VR-rovern kan försöka slutföra en rörelse. Detta kan vara ett positivt |
|
Tidsenheten: |
def main():
    drivetrain.set_timeout(1, SECONDS)

# VR threads — Do not delete
vr_thread(main)
set_drive_velocity#
set_drive_velocity anger hur snabbt VR-Rovern ska köras. En högre procentandel gör att VR-Rovern kör snabbare och en lägre procentandel gör att VR-Rovern kör långsammare.
Varje projekt börjar med att VR-Rovern kör med 50 % hastighet som standard.
Obs: En högre hastighet gör att VR-rovern kör snabbare, men den kan vara mindre exakt. En lägre hastighet gör att VR-rovern kör långsammare, men den kan vara mer exakt.
Usage:
drivetrain.set_drive_velocity(velocity, units)
Parametrar |
Beskrivning |
|---|---|
|
Hastigheten att köra med från 0 % till 100 %. Detta kan vara ett heltal |
|
Hastighetsenheten: |
def main():
    drivetrain.set_drive_velocity(50, PERCENT)

# VR threads — Do not delete
vr_thread(main)
set_turn_velocity#
set_turn_velocity anger hur snabbt VR-rovern ska svänga. En högre procentandel gör att VR-rovern svänger snabbare och en lägre procentandel gör att VR-rovern svänger långsammare.
Varje projekt börjar med att VR-rovern roterar med 50 % hastighet som standard.
Obs: En högre hastighet gör att VR-rovern svänger snabbare, men den kan vara mindre exakt. En lägre hastighet gör att VR-rovern svänger långsammare, men den kan vara mer exakt.
Usage:
drivetrain.set_turn_velocity(velocity, units)
Parametrar |
Beskrivning |
|---|---|
|
Hastigheten att rotera med från 0 % till 100 %. Detta kan vara ett heltal |
|
Hastighetsenheten: |
def main():
    drivetrain.set_turn_velocity(50, PERCENT)

# VR threads — Do not delete
vr_thread(main)
Getters#
rubrik#
En kurs är den riktning VR-Rovern är vänd i, mätt i grader. heading returnerar VR-Roverns aktuella kurs från 0 till 359,99 grader.
VR-roverns startkurs är 0 grader.
Usage:
drivetrain.heading(units)
Parametrar |
Beskrivning |
|---|---|
|
Kursenheten: |
def main():
    brain.screen.print(drivetrain.heading(DEGREES))

# VR threads — Do not delete
vr_thread(main)
är_klar#
is_done returnerar om VR-rovern är klar med sin rörelse, som ett booleskt värde. Detta kan användas för att styra tidpunkten för andra beteenden baserat på VR-roverns rörelse.
True— VR-rovern är klar med sin rörelse.False— VR-rovern rör sig fortfarande.
Den här metoden fungerar tillsammans med Drivetrain-metoder som har parametern wait , såsom drive_for, turn_for, turn_to_heading, drive_to, turn_to och go_to.
Usage:
drivetrain.is_done()
Parametrar |
Beskrivning |
|---|---|
Den här metoden har inga parametrar. |
def main():
    drivetrain.drive_for(FORWARD, 200, MM, wait=False)
    wait(0.1, SECONDS)
    if drivetrain.is_done():
        brain.screen.print("Drive complete")

# VR threads — Do not delete
vr_thread(main)
rör sig#
is_moving returnerar huruvida VR-rovern rör sig, som ett booleskt värde. Detta kan användas för att styra tidpunkten för andra beteenden baserat på VR-roverns rörelse.
True— VR-rovern rör sig.False— VR-rovern rör sig inte.
Usage:
drivetrain.is_moving()
Parametrar |
Beskrivning |
|---|---|
Den här metoden har inga parametrar. |
def main():
    drivetrain.drive_for(FORWARD, 200, MM, wait=False)
    wait(0.1, SECONDS)
    if drivetrain.is_moving():
        brain.screen.print("Still moving")

# VR threads — Do not delete
vr_thread(main)
Trösta#
Konsolen visar text, siffror och variabelvärden medan ett projekt körs. Konsolmetoder kan också flytta markören till en ny rad, ställa in färgen på texten som skrivs ut efter att färgen har ändrats, rensa konsolen och lägga till variabler eller sensorvärden på fliken Monitor.
Skriva ut#
hjärnavtryck#
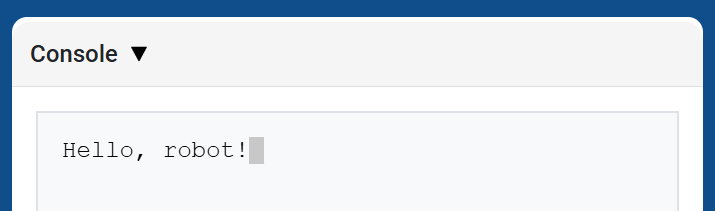
brain.print visar text, siffror eller variabelvärden i konsolen med hjälp av markörens aktuella position.
Använd brain.new_line när du vill att nästa utskrivna värde ska börja på en ny rad.
Usage:
brain.print(value)
Parametrar |
Beskrivning |
|---|---|
|
Texten, talet eller variabelvärdet som ska visas i konsolen. |
def main():
    # Display a message in the Console
    brain.print("Hello, rover!")

# VR threads — Do not delete
vr_thread(main)
hjärna.ny_rad#
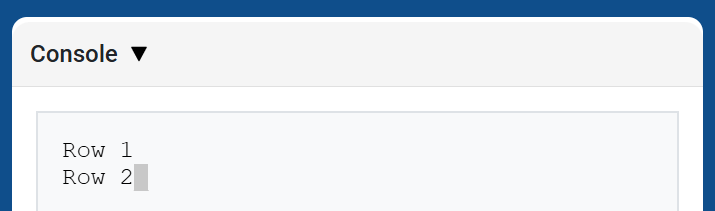
brain.new_line flyttar markören till kolumn 1 på nästa rad i konsolen. Nästa värde som skrivs ut kommer att visas på den raden.
Usage:
brain.new_line()
Parametrar |
Beskrivning |
|---|---|
Den här metoden har inga parametrar. |
def main():
    # Print on two rows
    brain.print("Row 1")
    brain.new_line()
    brain.print("Row 2")

# VR threads — Do not delete
vr_thread(main)
hjärnan.set_print_color#
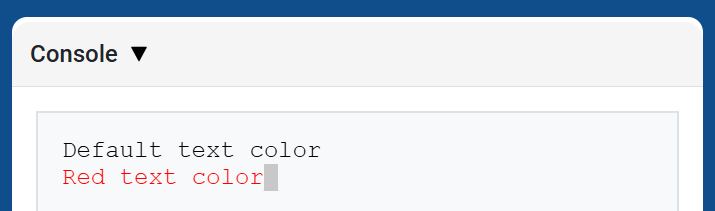
brain.set_print_color anger färgen som används för text som skrivs ut i konsolen efter att den här metoden har använts. I början av ett projekt är konsolens textfärg inställd på BLACK.
Usage:
brain.set_print_color(color)
Parametrar |
Beskrivning |
|---|---|
|
Färgen som ska användas för text som skrivs ut i konsolen:
|
def main():
    # Print text in different colors
    brain.print("Default text color")
    brain.new_line()
    brain.set_print_color(RED)
    brain.print("Red text color")

# VR threads — Do not delete
vr_thread(main)
hjärna.klar#
brain.clear rensar alla rader från konsolen och flyttar markören tillbaka till rad 1.
Usage:
brain.clear()
Parametrar |
Beskrivning |
|---|---|
Den här metoden har inga parametrar. |
def main():
    # Display text, then clear it after two seconds
    brain.print("This will disappear...")
    wait(2, SECONDS)
    brain.clear()

# VR threads — Do not delete
vr_thread(main)
Övervaka#
monitor_variabel#
monitor_variable lägger till en eller flera fördefinierade variabler till fliken Monitor i VEXcode. Detta låter dig se en variabels värde ändras medan ett projekt körs.
Variabler måste vara globala för att monitor_variable ska kunna övervakas. Ange varje variabelnamn som en sträng.
Usage:
monitor_variable(“variable”)
monitor_variable(“variable1”, “variable2”)
Parametrar |
Beskrivning |
|---|---|
|
Namnet på en fördefinierad global variabel som ska övervakas, angivet som en sträng. För att övervaka mer än en variabel, separera varje variabelnamn med ett kommatecken. |
def main():
    # Monitor the amount of loops
    global loops
    monitor_variable("loops")

    # Drive forward 3 times
    for loops in range(3):
        drivetrain.drive_for(FORWARD, 200, MM)

# VR threads — Do not delete
vr_thread(main)
monitor_sensor#
monitor_sensor lägger till ett eller flera sensorvärden till fliken Monitor i VEXcode. Detta låter dig se sensorvärden ändras medan ett projekt körs.
Ange varje sensorvärde som en sträng.
Usage:
monitor_sensor(“sensor”)
monitor_sensor(“sensor1”, “sensor2”)
Parametrar |
Beskrivning |
|---|---|
|
The sensor value to monitor, given as a string. To monitor more than one sensor value, separate each sensor value with a comma. Supported sensor identifiers include:
|
def main():
    # Monitor the rover's battery
    monitor_sensor("rover.battery")
    drivetrain.drive_for(FORWARD, 200, MM)

# VR threads — Do not delete
vr_thread(main)
Avkänning#
Avstånd#
hittat_objekt#
found_object returnerar om avståndssensorn detekterar ett objekt.
Usage:
distance.found_object()
Parametrar |
Beskrivning |
|---|---|
Den här metoden har inga parametrar. |
def main():
    if distance.found_object():
        brain.screen.print("Object detected")

# VR threads — Do not delete
vr_thread(main)
få_avstånd#
get_distance returnerar avståndet till det närmaste detekterade objektet från avståndssensorn.
Usage:
distance.get_distance(units)
Parametrar |
Beskrivning |
|---|---|
|
Avståndsenhet: |
def main():
    brain.screen.print(distance.get_distance(MM))

# VR threads — Do not delete
vr_thread(main)
Åtgärder#
Åtgärder#
upphämtning#
pickup plockar upp mineraler.
Usage:
rover.pickup(object)
Parametrar |
Beskrivning |
|---|---|
|
Föremålet som VR-rovern kan plocka upp:
|
def main():
    rover.pickup(MINERALS)

# VR threads — Do not delete
vr_thread(main)
släppa#
drop droppe bar mineraler.
Usage:
rover.drop(object)
Parametrar |
Beskrivning |
|---|---|
|
Föremålet som VR-rovern kan släppa:
|
def main():
    rover.drop(MINERALS)

# VR threads — Do not delete
vr_thread(main)
använda#
use använder mineraler för att återställa energi. Mineraler måste finnas på marken för att kunna användas.
Usage:
rover.use(object)
Parametrar |
Beskrivning |
|---|---|
|
Objektet som VR-rovern kan använda:
|
def main():
    rover.use(MINERALS)

# VR threads — Do not delete
vr_thread(main)
absorbera_strålning#
absorb_radiation absorberar strålning från en fiende.
Usage:
rover.absorb_radiation(object)
Parametrar |
Beskrivning |
|---|---|
|
Föremålet som VR-rovern kan absorbera strålning från:
|
def main():
    rover.absorb_radiation(ENEMY)

# VR threads — Do not delete
vr_thread(main)
standby#
standby försätter VR Rover i standbyläge tills den angivna batteritröskeln har uppnåtts.
Usage:
rover.standby(percent)
Parametrar |
Beskrivning |
|---|---|
|
Batteritröskeln som gör att VR Rover avslutar standby-läge, från |
Om det valda tröskelvärdet är lika med eller över den aktuella batterinivån, kommer VR Rover inte att gå in i standbyläge.
def main():
    rover.standby(50)

# VR threads — Do not delete
vr_thread(main)
Getters#
vinkel#
angle returnerar riktningen i grader till det valda objektet.
Usage:
rover.angle(object)
Parametrar |
Beskrivning |
|---|---|
|
Objektet att rapportera riktningen för:
|
För mineraler och fiender måste objektet vara inom 1000 mm och inom VR-roverns synfält. Basen kan alltid rapporteras.
def main():
    brain.screen.print(rover.angle(MINERALS))

# VR threads — Do not delete
vr_thread(main)
få_avstånd#
get_distance returnerar avståndet från VR-rovern till det valda objektet.
Usage:
rover.get_distance(object, units=MM)
Parametrar |
Beskrivning |
|---|---|
|
Objektet att rapportera avstånd till:
|
|
Valfritt. Enheten som används för att rapportera avståndet: |
För mineraler och fiender måste objektet vara inom 1000 mm och inom VR-roverns synfält. Basen kan alltid rapporteras.
För hinder och faror rapporterar metoden avståndet till det synliga objektet. Om inget objekt är synligt returnerar den 1000 mm eller 39.37 tum.
def main():
    brain.screen.print(rover.get_distance(MINERALS, MM))

# VR threads — Do not delete
vr_thread(main)
plats#
location returnerar X- eller Y-koordinatpositionen för det valda objektet.
Usage:
rover.location(object, axis, units)
Parametrar |
Beskrivning |
|---|---|
|
Objektet att rapportera platsen för:
|
|
Vilken koordinat som ska returneras:
|
|
Enheten som används för att rapportera platsen: |
För mineraler och fiender måste objektet vara inom 1000 mm och inom VR-roverns synfält. Basen kan alltid rapporteras.
def main():
    brain.screen.print(rover.location(MINERALS, X, MM))

# VR threads — Do not delete
vr_thread(main)
batteri#
battery returnerar VR Rovers aktuella batterinivå.
Usage:
rover.battery()
Parametrar |
Beskrivning |
|---|---|
Den här metoden har inga parametrar. |
def main():
    brain.screen.print(rover.battery())

# VR threads — Do not delete
vr_thread(main)
mineraler_lagrade#
minerals_stored returnerar den aktuella mängden mineraler som VR-rovern har lagrat.
Usage:
rover.minerals_stored()
Parametrar |
Beskrivning |
|---|---|
Den här metoden har inga parametrar. |
def main():
    brain.screen.print(rover.minerals_stored())

# VR threads — Do not delete
vr_thread(main)
lagringskapacitet#
storage_capacity returnerar VR Rovers bärkapacitet.
Usage:
rover.storage_capacity()
Parametrar |
Beskrivning |
|---|---|
Den här metoden har inga parametrar. |
def main():
    brain.screen.print(rover.storage_capacity())

# VR threads — Do not delete
vr_thread(main)
nivå#
level returnerar den aktuella nivån för VR Rover.
Usage:
rover.level()
Parametrar |
Beskrivning |
|---|---|
Den här metoden har inga parametrar. |
def main():
    brain.screen.print(rover.level())

# VR threads — Do not delete
vr_thread(main)
exp#
exp returnerar antalet erfarenhetspoäng som VR-rovern har på den aktuella nivån.
Usage:
rover.exp()
Parametrar |
Beskrivning |
|---|---|
Den här metoden har inga parametrar. |
def main():
    brain.screen.print(rover.exp())

# VR threads — Do not delete
vr_thread(main)
fiendenivå#
enemy_level returnerar nivån för den närmaste fienden som upptäckts av VR-rovern.
Usage:
rover.enemy_level()
Parametrar |
Beskrivning |
|---|---|
Den här metoden har inga parametrar. |
När ingen fiende detekteras inom roverns detekteringsradie returnerar den här metoden 0.
def main():
    brain.screen.print(rover.enemy_level())

# VR threads — Do not delete
vr_thread(main)
fiendens_strålning#
enemy_radiation returnerar strålningen från den närmaste fienden som upptäckts av VR-rovern.
Usage:
rover.enemy_radiation()
Parametrar |
Beskrivning |
|---|---|
Den här metoden har inga parametrar. |
När ingen fiende detekteras inom roverns detekteringsradie returnerar den här metoden 0.
def main():
    brain.screen.print(rover.enemy_radiation())

# VR threads — Do not delete
vr_thread(main)
upptäcker#
detects returnerar om VR-rovern detekterar mineraler eller fiender inom sin detekteringsradie.
Usage:
rover.detects(object)
Parametrar |
Beskrivning |
|---|---|
|
Objektet att detektera:
|
VR Rovers detekteringsradie är 800 mm.
def main():
    if rover.detects(MINERALS):
        brain.screen.print("Minerals detected")

# VR threads — Do not delete
vr_thread(main)
ser#
sees returnerar om VR-rovern ser det valda objektet inom sitt synområde.
Usage:
rover.sees(object)
Parametrar |
Beskrivning |
|---|---|
|
Föremålet att se:
|
VR-rovern kan se objekt inom 1000 mm och inom dess 40-graders synfält.
def main():
    if rover.sees(MINERALS):
        brain.screen.print("Minerals in view")

# VR threads — Do not delete
vr_thread(main)
under_attack#
under_attack returnerar om VR-rovern för närvarande är under attack från en fiende.
Usage:
rover.under_attack()
Parametrar |
Beskrivning |
|---|---|
Den här metoden har inga parametrar. |
def main():
    if rover.under_attack():
        brain.screen.print("The rover is under attack!")

# VR threads — Do not delete
vr_thread(main)
Återuppringningar#
under_attack#
on_under_attack registrerar en återuppringningsfunktion som körs när VR-rovern tar skada från en fiende.
Usage:
rover.on_under_attack(callback)
Parametrar |
Beskrivning |
|---|---|
|
Funktionen som ska köras när VR-rovern är under attack. |
def under_attack():
    brain.screen.print("The rover is under attack!")

def main():
    rover.on_under_attack(under_attack)
    wait(0.15, SECONDS)

# VR threads — Do not delete
vr_thread(main)
på_nivå_upp#
on_level_up registrerar en callback-funktion som körs när VR-rovern förflyttar sig från en nivå till nästa.
Usage:
rover.on_level_up(callback)
Parametrar |
Beskrivning |
|---|---|
|
Funktionen som ska köras när VR-rovern går upp i nivå. |
def level_up():
    brain.screen.print("The rover leveled up!")

def main():
    rover.on_level_up(level_up)
    wait(0.15, SECONDS)

# VR threads — Do not delete
vr_thread(main)