
रोबोट-विशिष्ट पायथन#
परिचय#
वीआर रोवर रोबोट में ड्राइवट्रेन, दूरी सेंसर और रोवर रेस्क्यू प्लेग्राउंड के लिए अद्वितीय क्रियाएं शामिल हैं।
सभी मानक VEXcode VR विधियाँ Rover Rescue प्लेग्राउंड में उपयोग के लिए उपलब्ध हैं। नीचे सभी उपलब्ध प्लेग्राउंड-विशिष्ट विधियों की सूची दी गई है:
ड्राइवट्रेन - वीआर रोवर को चलाएं और उसकी निगरानी करें।
कार्यवाही
drive- वीआर रोवर को हमेशा के लिए आगे या पीछे ले जाता है।drive_for- वीआर रोवर को एक विशिष्ट दूरी के लिए आगे या पीछे ले जाता है।turn- वीआर रोवर को हमेशा के लिए बाएँ या दाएँ घुमाता है।turn_for- वीआर रोवर को एक विशिष्ट संख्या में डिग्री के लिए बाएँ या दाएँ घुमाता है।turn_to_heading- वीआर रोवर को -359 से 359 डिग्री तक एक विशिष्ट हेडिंग का सामना करने के लिए मोड़ता है।drive_to- वीआर रोवर को सीधे चयनित वस्तु की ओर ले जाता है।turn_to- चयनित वस्तु का सामना करने के लिए वीआर रोवर को घुमाता है।go_to- चयनित वस्तु तक वीआर रोवर को मोड़ता और चलाता है।stop- वीआर रोवर की गति को रोकता है।
म्यूटेटर्स
set_heading– वीआर रोवर की वर्तमान दिशा को नई दिशा में बदलता है।set_timeout- यह निर्धारित करता है कि वीआर रोवर किसी गतिविधि को पूरा करने के लिए कितना समय लेगा।set_drive_velocity– वीआर रोवर को बताता है कि कितनी तेज़ी से ड्राइव करना है।set_turn_velocity– वीआर रोवर को बताता है कि कितनी तेज़ी से मुड़ना है।
गेटर्स
कंसोल – कंसोल पर प्रिंट करें और मानों की निगरानी करें।
प्रिंट
brain.print— कंसोल में टेक्स्ट, संख्याएँ या चर मान प्रदर्शित करता है।brain.new_line— कंसोल कर्सर को अगली पंक्ति की शुरुआत में ले जाता है।brain.set_print_color— कंसोल में मुद्रित पाठ के लिए उपयोग किए जाने वाले रंग को सेट करता है।brain.clear— कंसोल से सभी पंक्तियों को साफ़ करता है।
निगरानी करना
monitor_variable— मॉनिटर टैब में एक या अधिक पूर्वनिर्धारित चर जोड़ता है।monitor_sensor— मॉनिटर टैब में एक या अधिक सेंसर मान जोड़ता है।
संवेदन - रोवर के दूरी संवेदक की सहायता से आस-पास की वस्तुओं का पता लगाना।
दूरी
found_object- लौटाता है कि दूरी सेंसर किसी वस्तु का पता लगाता है या नहीं।get_distance- निकटतम पता लगाए गए ऑब्जेक्ट की दूरी लौटाता है।
कार्य - रोवर के संसाधनों, दुश्मनों और अंतर्निहित एआई सिस्टम के साथ बातचीत करें।
कार्यवाही
pickup- खनिज उठाता है.drop- खनिज बूंदें.use- ऊर्जा बहाल करने के लिए खनिजों का उपयोग करता है।absorb_radiation- दुश्मन से विकिरण को अवशोषित करता है।standby- बैटरी सीमा तक पहुंचने तक वीआर रोवर को स्टैंडबाय मोड में डाल देता है।
गेटर्स
angle- डिग्री में किसी वस्तु की दिशा लौटाता है।get_distance- मिलीमीटर या इंच में किसी वस्तु की दूरी लौटाता है।location- मिलीमीटर या इंच में किसी वस्तु का X या Y निर्देशांक लौटाता है।battery- वीआर रोवर का बैटरी स्तर लौटाता है।minerals_stored- लौटाता है कि वीआर रोवर कितने खनिज ले जा रहा है।storage_capacity- वीआर रोवर की वहन क्षमता लौटाता है।level- वीआर रोवर का वर्तमान स्तर लौटाता है।exp- वीआर रोवर के वर्तमान अनुभव अंक लौटाता है।enemy_level- निकटतम पता लगाए गए दुश्मन का स्तर लौटाता है।enemy_radiation- निकटतम पता लगाए गए दुश्मन के विकिरण को लौटाता है।detects- यह बताता है कि क्या वीआर रोवर अपने पता लगाने के दायरे में खनिजों या दुश्मनों का पता लगाता है।sees- यह बताता है कि क्या वीआर रोवर अपनी दृष्टि सीमा में किसी वस्तु को देखता है।under_attack- यह बताता है कि क्या वीआर रोवर वर्तमान में हमले के अधीन है।
कॉलबैक
on_under_attack- वीआर रोवर पर हमला होने पर कॉलबैक चलाता है।on_level_up- वीआर रोवर के स्तर बढ़ने पर कॉलबैक चलाता है।
इस पृष्ठ पर दिए गए उदाहरण डिफ़ॉल्ट प्लेग्राउंड प्रारंभ स्थिति का उपयोग करते हैं।
ड्राइवट्रेन#
ड्राइवट्रेन वीआर रोवर के चलने और मुड़ने के तरीके को नियंत्रित करता है। ड्राइवट्रेन आगे या पीछे जा सकता है, बाएं या दाएं मुड़ सकता है, दिशाओं के अनुसार मुड़ सकता है और खनिजों, दुश्मनों या बेस की ओर बढ़ सकता है।
कार्रवाई#
गाड़ी चलाना#
drive बटन दबाने पर VR रोवर लगातार आगे या पीछे चलता रहता है। VR रोवर तब तक चलता रहेगा जब तक उसे कोई और क्रिया, जैसे कि मोड़ना या रोकना, न दी जाए।
Usage:
drivetrain.drive(direction)
पैरामीटर |
विवरण |
|---|---|
|
वीआर रोवर की गति की दिशा: |
def main():
    drivetrain.drive(FORWARD)
    wait(2, SECONDS)
    drivetrain.stop()

# VR threads — Do not delete
vr_thread(main)
ड्राइव_के लिए#
drive_for कमांड VR रोवर को एक निश्चित दूरी तक आगे या पीछे ले जाता है। प्रोजेक्ट तब तक प्रतीक्षा करेगा जब तक VR रोवर चलना बंद नहीं कर देता, उसके बाद ही कोड की अगली पंक्ति चलेगी।
Usage:
drivetrain.drive_for(direction, distance, units, wait=True)
पैरामीटर |
विवरण |
|---|---|
|
वीआर रोवर की गति की दिशा: |
|
वीआर रोवर द्वारा तय की गई दूरी। यह |
|
दूरी की इकाई: |
|
यह वैकल्पिक है। |
def main():
    drivetrain.drive_for(FORWARD, 200, MM)

# VR threads — Do not delete
vr_thread(main)
मोड़#
VR रोवर को turn बटन दबाने पर वह हमेशा के लिए बाएं या दाएं मुड़ जाता है। VR रोवर तब तक घूमता रहेगा जब तक उसे कोई और क्रिया, जैसे चलाना या रोकना, करने को न कहा जाए।
Usage:
drivetrain.turn(direction)
पैरामीटर |
विवरण |
|---|---|
|
वीआर रोवर के मुड़ने की दिशा: |
def main():
    drivetrain.turn(RIGHT)
    wait(2, SECONDS)
    drivetrain.stop()

# VR threads — Do not delete
vr_thread(main)
मोड़ के लिए#
turn_for VR रोवर को एक निश्चित डिग्री तक बाएँ या दाएँ घुमाता है। यह घुमाव VR रोवर की वर्तमान स्थिति के सापेक्ष होता है। VR रोवर का घुमाव पूरा होने तक प्रोजेक्ट अगली कोड लाइन नहीं चलाएगा।
Usage:
drivetrain.turn_for(direction, angle, units, wait=True)
पैरामीटर |
विवरण |
|---|---|
|
वीआर रोवर के मुड़ने की दिशा: |
|
वीआर रोवर जितने डिग्री घूमता है, उसकी संख्या। यह |
|
घूर्णन इकाई: |
|
यह वैकल्पिक है। |
def main():
    drivetrain.turn_for(RIGHT, 90, DEGREES)

# VR threads — Do not delete
vr_thread(main)
शीर्षक की ओर मुड़ें#
हेडिंग वह दिशा है जिस ओर वीआर रोवर का मुख है, जिसे डिग्री में मापा जाता है। turn_to_heading वीआर रोवर को -359 से 359 डिग्री के बीच किसी विशिष्ट हेडिंग की ओर मोड़ता है। वीआर रोवर लक्ष्य हेडिंग तक पहुँचने के लिए सबसे छोटी दिशा में मुड़ेगा।
वीआर रोवर की प्रारंभिक दिशा 0 डिग्री है।
यह प्रोजेक्ट तब तक प्रतीक्षा करेगा जब तक कि वीआर रोवर का घूमना पूरा नहीं हो जाता, उसके बाद ही कोड की अगली पंक्ति चलेगी।
Usage:
drivetrain.turn_to_heading(heading, units, wait=True)
पैरामीटर |
विवरण |
|---|---|
|
वीआर रोवर का मुख किस दिशा में होना चाहिए, डिग्री में। यह -359 से 359 तक का पूर्णांक ( |
|
हेडिंग इकाई: |
|
यह वैकल्पिक है। |
def main():
    drivetrain.turn_to_heading(90, DEGREES)

# VR threads — Do not delete
vr_thread(main)
तक गाड़ी चलाना#
drive_to वीआर रोवर को सीधे चयनित वस्तु की ओर ले जाता है।
Usage:
drivetrain.drive_to(object, wait=True)
पैरामीटर |
विवरण |
|---|---|
|
वीआर रोवर किस वस्तु की ओर जाएगा:
|
|
वैकल्पिक। |
यदि drive_to फ़ंक्शन को कॉल करते समय VR रोवर की दृश्य सीमा में कोई खनिज या शत्रु नहीं पाया जाता है, तो VR रोवर आगे नहीं बढ़ेगा। बेस को हमेशा निशाना बनाया जा सकता है।
यदि वीआर रोवर एक से अधिक खनिजों या एक से अधिक दुश्मनों का पता लगाता है, तो वह निकटतम विकल्प की ओर बढ़ेगा।
def main():
    drivetrain.drive_to(MINERALS)

# VR threads — Do not delete
vr_thread(main)
सहायता मांगना#
turn_to VR रोवर को चयनित वस्तु की ओर घुमाता है।
Usage:
drivetrain.turn_to(object, wait=True)
पैरामीटर |
विवरण |
|---|---|
|
वीआर रोवर किस वस्तु की ओर मुड़ेगा:
|
|
वैकल्पिक।
|
यदि turn_to फ़ंक्शन को कॉल करते समय VR रोवर की दृश्य सीमा में कोई खनिज या शत्रु नहीं पाया जाता है, तो VR रोवर नहीं मुड़ेगा। बेस को हमेशा निशाना बनाया जा सकता है।
यदि वीआर रोवर एक से अधिक खनिजों या एक से अधिक दुश्मनों का पता लगाता है, तो यह निकटतम विकल्प की ओर मुड़ जाएगा।
def main():
    drivetrain.turn_to(MINERALS)

# VR threads — Do not delete
vr_thread(main)
जाओ#
go_to मुड़ता है और VR रोवर को चयनित वस्तु तक ले जाता है।
Usage:
drivetrain.go_to(object, wait=True)
पैरामीटर |
विवरण |
|---|---|
|
वीआर रोवर किस वस्तु की ओर मुड़ेगा और जाएगा:
|
|
वैकल्पिक। |
यदि go_to कॉल किए जाने पर VR रोवर की दृश्य सीमा में कोई खनिज या शत्रु नहीं पाया जाता है, तो VR रोवर आगे नहीं बढ़ेगा। बेस को हमेशा निशाना बनाया जा सकता है।
यदि वीआर रोवर एक से अधिक खनिजों या एक से अधिक दुश्मनों का पता लगाता है, तो यह निकटतम विकल्प की ओर बढ़ेगा।
def main():
    drivetrain.go_to(MINERALS)

# VR threads — Do not delete
vr_thread(main)
रुकना#
stop वीआर रोवर की गति को रोकता है।
Usage:
drivetrain.stop()
पैरामीटर |
विवरण |
|---|---|
इस विधि के कोई मानदंड नहीं हैं। |
def main():
    drivetrain.drive(FORWARD)
    wait(2, SECONDS)
    drivetrain.stop()

# VR threads — Do not delete
vr_thread(main)
उत्परिवर्तक#
शीर्षक सेट करें#
हेडिंग वह दिशा है जिस ओर वीआर रोवर का मुख है, जिसे डिग्री में मापा जाता है। set_heading वीआर रोवर की वर्तमान हेडिंग को एक नए हेडिंग मान में बदल देता है।
उदाहरण के लिए, यदि वीआर रोवर दाईं ओर मुड़ गया है, तो हेडिंग को 0 डिग्री पर सेट करने से वह दाईं ओर की स्थिति ही नई 0 डिग्री बन जाती है। फिर वीआर रोवर उस नई हेडिंग के आधार पर अन्य स्थितियों में मुड़ सकता है।
Usage:
drivetrain.set_heading(heading, units)
पैरामीटर |
विवरण |
|---|---|
|
वीआर रोवर के लिए निर्धारित की जाने वाली दिशा का मान (डिग्री में)। यह |
|
हेडिंग इकाई: |
def main():
    drivetrain.set_heading(0, DEGREES)

# VR threads — Do not delete
vr_thread(main)
सेट_टाइमआउट#
set_timeout निर्धारित करता है कि VR रोवर किसी गतिविधि को पूरा करने के लिए कितना समय लेगा। यदि VR रोवर उस समय में गतिविधि पूरी नहीं कर पाता है, तो वह प्रयास करना बंद कर देगा और कोड की अगली पंक्ति पर चला जाएगा। इससे VR रोवर को गतिविधि में अटकने से बचाया जा सकता है।
Usage:
drivetrain.set_timeout(value, units)
पैरामीटर |
विवरण |
|---|---|
|
वीआर रोवर को किसी गतिविधि को पूरा करने के लिए मिलने वाला समय। यह एक धनात्मक पूर्णांक |
|
समय इकाई: |
def main():
    drivetrain.set_timeout(1, SECONDS)

# VR threads — Do not delete
vr_thread(main)
सेट_ड्राइव_वेग#
set_drive_velocity VR रोवर को बताता है कि उसे कितनी गति से चलना है। उच्च प्रतिशत होने पर VR रोवर तेज़ चलता है और निम्न प्रतिशत होने पर VR रोवर धीमा चलता है।
प्रत्येक प्रोजेक्ट की शुरुआत में वीआर रोवर डिफ़ॉल्ट रूप से 50% वेग से चल रहा होता है।
ध्यान दें: अधिक वेग से वीआर रोवर की गति बढ़ जाती है, लेकिन सटीकता कम हो सकती है। कम वेग से वीआर रोवर की गति धीमी हो जाती है, लेकिन सटीकता अधिक हो सकती है।
Usage:
drivetrain.set_drive_velocity(velocity, units)
पैरामीटर |
विवरण |
|---|---|
|
0% से 100% तक की गति, जिसके साथ वाहन चलाना है। यह एक पूर्णांक |
|
वेग इकाई: |
def main():
    drivetrain.set_drive_velocity(50, PERCENT)

# VR threads — Do not delete
vr_thread(main)
सेट_टर्न_वेलोसिटी#
set_turn_velocity VR रोवर को बताता है कि उसे कितनी तेज़ी से मुड़ना है। उच्च प्रतिशत होने पर VR रोवर तेज़ी से मुड़ता है और निम्न प्रतिशत होने पर VR रोवर धीरे मुड़ता है।
प्रत्येक प्रोजेक्ट की शुरुआत में वीआर रोवर डिफ़ॉल्ट रूप से 50% वेग से घूमना शुरू कर देता है।
ध्यान दें: अधिक वेग से वीआर रोवर तेजी से मुड़ता है, लेकिन सटीकता कम हो सकती है। कम वेग से वीआर रोवर धीरे मुड़ता है, लेकिन सटीकता अधिक हो सकती है।
Usage:
drivetrain.set_turn_velocity(velocity, units)
पैरामीटर |
विवरण |
|---|---|
|
0% से 100% तक घूमने की गति। यह एक पूर्णांक |
|
वेग इकाई: |
def main():
    drivetrain.set_turn_velocity(50, PERCENT)

# VR threads — Do not delete
vr_thread(main)
टिककर खेल#
शीर्षक#
हेडिंग वह दिशा है जिस ओर वीआर रोवर का मुख है, जिसे डिग्री में मापा जाता है। heading वीआर रोवर की वर्तमान हेडिंग को 0 से 359.99 डिग्री तक दर्शाता है।
वीआर रोवर की प्रारंभिक दिशा 0 डिग्री है।
Usage:
drivetrain.heading(units)
पैरामीटर |
विवरण |
|---|---|
|
हेडिंग इकाई: |
def main():
    brain.screen.print(drivetrain.heading(DEGREES))

# VR threads — Do not delete
vr_thread(main)
कर दिया है#
is_done बूलियन मान के रूप में यह बताता है कि VR रोवर ने चलना समाप्त कर दिया है या नहीं। इसका उपयोग VR रोवर की गति के आधार पर अन्य व्यवहारों के समय को नियंत्रित करने के लिए किया जा सकता है।
True— वीआर रोवर की गति समाप्त हो गई है।False— वीआर रोवर अभी भी चल रहा है।
यह विधि ड्राइवट्रेन विधियों के साथ मिलकर काम करती है जिनमें wait पैरामीटर होता है, जैसे कि drive_for, turn_for, turn_to_heading, drive_to, turn_to, और go_to।
Usage:
drivetrain.is_done()
पैरामीटर |
विवरण |
|---|---|
इस विधि के कोई मानदंड नहीं हैं। |
def main():
    drivetrain.drive_for(FORWARD, 200, MM, wait=False)
    wait(0.1, SECONDS)
    if drivetrain.is_done():
        brain.screen.print("Drive complete")

# VR threads — Do not delete
vr_thread(main)
चल रहा है#
is_moving बूलियन मान के रूप में यह बताता है कि VR रोवर चल रहा है या नहीं। इसका उपयोग VR रोवर की गति के आधार पर अन्य व्यवहारों के समय को नियंत्रित करने के लिए किया जा सकता है।
True— वीआर रोवर चल रहा है।False— वीआर रोवर नहीं चल रहा है।
Usage:
drivetrain.is_moving()
पैरामीटर |
विवरण |
|---|---|
इस विधि के कोई मानदंड नहीं हैं। |
def main():
    drivetrain.drive_for(FORWARD, 200, MM, wait=False)
    wait(0.1, SECONDS)
    if drivetrain.is_moving():
        brain.screen.print("Still moving")

# VR threads — Do not delete
vr_thread(main)
सांत्वना देना#
प्रोजेक्ट के चलने के दौरान कंसोल टेक्स्ट, संख्याएँ और वेरिएबल मान प्रदर्शित करता है। कंसोल विधियों का उपयोग कर्सर को नई पंक्ति में ले जाने, रंग बदलने के बाद प्रिंट होने वाले टेक्स्ट का रंग सेट करने, कंसोल को साफ़ करने और मॉनिटर टैब में वेरिएबल या सेंसर मान जोड़ने के लिए भी किया जा सकता है।
छाप#
ब्रेन.प्रिंट#
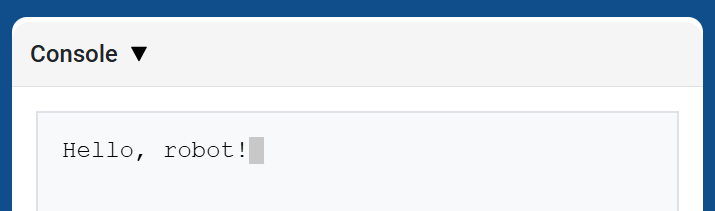
brain.print वर्तमान कर्सर स्थिति का उपयोग करके कंसोल में टेक्स्ट, संख्याएँ या चर मान प्रदर्शित करता है।
जब आप चाहते हैं कि अगला मुद्रित मान एक नई पंक्ति से शुरू हो, तो brain.new_line का उपयोग करें।
Usage:
brain.print(value)
पैरामीटर |
विवरण |
|---|---|
|
कंसोल में प्रदर्शित करने के लिए टेक्स्ट, संख्या या वेरिएबल का मान। |
def main():
    # Display a message in the Console
    brain.print("Hello, rover!")

# VR threads — Do not delete
vr_thread(main)
मस्तिष्क.नई_रेखा#
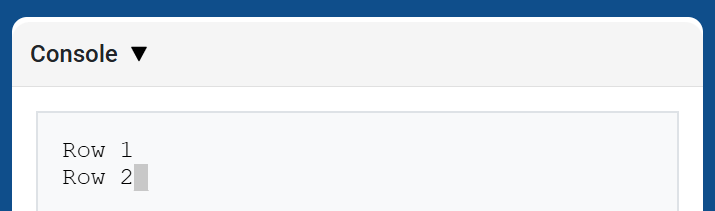
brain.new_line कर्सर को कंसोल में अगली पंक्ति के कॉलम 1 पर ले जाता है। प्रिंट होने वाला अगला मान उसी पंक्ति में दिखाई देगा।
Usage:
brain.new_line()
पैरामीटर |
विवरण |
|---|---|
इस विधि के कोई मानदंड नहीं हैं। |
def main():
    # Print on two rows
    brain.print("Row 1")
    brain.new_line()
    brain.print("Row 2")

# VR threads — Do not delete
vr_thread(main)
ब्रेन.सेट_प्रिंट_कलर#
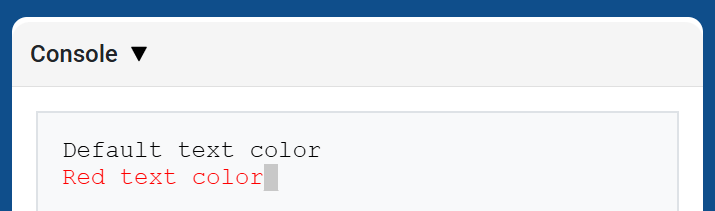
brain.set_print_color इस विधि का उपयोग करने के बाद कंसोल में मुद्रित पाठ के लिए उपयोग किए जाने वाले रंग को सेट करता है। किसी प्रोजेक्ट की शुरुआत में, कंसोल पाठ का रंग BLACK पर सेट होता है।
Usage:
brain.set_print_color(color)
पैरामीटर |
विवरण |
|---|---|
|
कंसोल में प्रिंट होने वाले टेक्स्ट के लिए उपयोग किए जाने वाले रंग:
|
def main():
    # Print text in different colors
    brain.print("Default text color")
    brain.new_line()
    brain.set_print_color(RED)
    brain.print("Red text color")

# VR threads — Do not delete
vr_thread(main)
मस्तिष्क.स्पष्ट#
brain.clear कंसोल से सभी पंक्तियों को साफ़ करता है और कर्सर को वापस पंक्ति 1 पर ले जाता है।
Usage:
brain.clear()
पैरामीटर |
विवरण |
|---|---|
इस विधि के कोई मानदंड नहीं हैं। |
def main():
    # Display text, then clear it after two seconds
    brain.print("This will disappear...")
    wait(2, SECONDS)
    brain.clear()

# VR threads — Do not delete
vr_thread(main)
निगरानी करना#
मॉनिटर_चर#
monitor_variable VEXcode के मॉनिटर टैब में एक या अधिक पूर्वनिर्धारित चर जोड़ता है। इससे आप प्रोजेक्ट के चलने के दौरान किसी चर के मान में होने वाले परिवर्तन को देख सकते हैं।
वेरिएबल्स को सफलतापूर्वक मॉनिटर करने के लिए monitor_variable प्रत्येक वेरिएबल का नाम स्ट्रिंग के रूप में प्रदान करें।
Usage:
monitor_variable(“variable”)
monitor_variable(“variable1”, “variable2”)
पैरामीटर |
विवरण |
|---|---|
|
मॉनिटर किए जाने वाले पूर्वनिर्धारित वैश्विक चर का नाम, स्ट्रिंग के रूप में दिया गया है। एक से अधिक चरों को मॉनिटर करने के लिए, प्रत्येक चर के नाम को अल्पविराम से अलग करें। |
def main():
    # Monitor the amount of loops
    global loops
    monitor_variable("loops")

    # Drive forward 3 times
    for loops in range(3):
        drivetrain.drive_for(FORWARD, 200, MM)

# VR threads — Do not delete
vr_thread(main)
मॉनिटर_सेंसर#
monitor_sensor VEXcode के मॉनिटर टैब में एक या अधिक सेंसर मान जोड़ता है। इससे आप प्रोजेक्ट के चलने के दौरान सेंसर मानों में होने वाले परिवर्तनों को देख सकते हैं।
प्रत्येक सेंसर का मान एक स्ट्रिंग के रूप में प्रदान करें।
Usage:
monitor_sensor(“sensor”)
monitor_sensor(“sensor1”, “sensor2”)
पैरामीटर |
विवरण |
|---|---|
|
मॉनिटर किए जाने वाले सेंसर का मान एक स्ट्रिंग के रूप में दिया गया है। एक से अधिक सेंसर मानों को मॉनिटर करने के लिए, प्रत्येक सेंसर मान को अल्पविराम से अलग करें। समर्थित सेंसर पहचानकर्ताओं में शामिल हैं:
|
def main():
    # Monitor the rover's battery
    monitor_sensor("rover.battery")
    drivetrain.drive_for(FORWARD, 200, MM)

# VR threads — Do not delete
vr_thread(main)
संवेदन#
दूरी#
मिली वस्तु#
found_object यह बताता है कि दूरी सेंसर किसी वस्तु का पता लगाता है या नहीं।
Usage:
distance.found_object()
पैरामीटर |
विवरण |
|---|---|
इस विधि के कोई मानदंड नहीं हैं। |
def main():
    if distance.found_object():
        brain.screen.print("Object detected")

# VR threads — Do not delete
vr_thread(main)
दूरी प्राप्त करें#
get_distance दूरी सेंसर से निकटतम पता लगाए गए ऑब्जेक्ट की दूरी लौटाता है।
Usage:
distance.get_distance(units)
पैरामीटर |
विवरण |
|---|---|
|
दूरी की इकाई: |
def main():
    brain.screen.print(distance.get_distance(MM))

# VR threads — Do not delete
vr_thread(main)
कार्रवाई#
कार्रवाई#
उठाना#
pickup खनिज उठाता है।
Usage:
rover.pickup(object)
पैरामीटर |
विवरण |
|---|---|
|
वीआर रोवर द्वारा उठाई जा सकने वाली वस्तुएँ:
|
def main():
    rover.pickup(MINERALS)

# VR threads — Do not delete
vr_thread(main)
बूँद#
drop बूंद में खनिज मौजूद थे।
Usage:
rover.drop(object)
पैरामीटर |
विवरण |
|---|---|
|
वीआर रोवर द्वारा गिराई जा सकने वाली वस्तुएँ:
|
def main():
    rover.drop(MINERALS)

# VR threads — Do not delete
vr_thread(main)
उपयोग#
use ऊर्जा की बहाली के लिए खनिजों का उपयोग करता है। उपयोग के लिए खनिजों का जमीन पर मौजूद होना आवश्यक है।
Usage:
rover.use(object)
पैरामीटर |
विवरण |
|---|---|
|
वीआर रोवर जिन वस्तुओं का उपयोग कर सकता है:
|
def main():
    rover.use(MINERALS)

# VR threads — Do not delete
vr_thread(main)
विकिरण अवशोषित करें#
absorb_radiation दुश्मन से विकिरण अवशोषित करता है।
Usage:
rover.absorb_radiation(object)
पैरामीटर |
विवरण |
|---|---|
|
वीआर रोवर जिस वस्तु से विकिरण अवशोषित कर सकता है:
|
def main():
    rover.absorb_radiation(ENEMY)

# VR threads — Do not delete
vr_thread(main)
समर्थन करना#
standby निर्दिष्ट बैटरी सीमा तक पहुंचने तक वीआर रोवर को स्टैंडबाय मोड में डाल देता है।
Usage:
rover.standby(percent)
पैरामीटर |
विवरण |
|---|---|
|
बैटरी की सीमा जिसके कारण वीआर रोवर स्टैंडबाय मोड से बाहर निकलता है, |
यदि चयनित सीमा वर्तमान बैटरी स्तर के बराबर या उससे अधिक है, तो वीआर रोवर स्टैंडबाय मोड में प्रवेश नहीं करेगा।
def main():
    rover.standby(50)

# VR threads — Do not delete
vr_thread(main)
टिककर खेल#
कोण#
angle चयनित वस्तु की दिशा डिग्री में लौटाता है।
Usage:
rover.angle(object)
पैरामीटर |
विवरण |
|---|---|
|
दिशा की सूचना देने वाली वस्तु:
|
खनिजों और शत्रुओं के लिए, वस्तु 1000 मिमी के भीतर और वीआर रोवर के दृश्य क्षेत्र में होनी चाहिए। बेस की जानकारी हमेशा दी जा सकती है।
def main():
    brain.screen.print(rover.angle(MINERALS))

# VR threads — Do not delete
vr_thread(main)
दूरी प्राप्त करें#
get_distance चयनित ऑब्जेक्ट से VR रोवर की दूरी लौटाता है।
Usage:
rover.get_distance(object, units=MM)
पैरामीटर |
विवरण |
|---|---|
|
दूरी बताने वाली वस्तु:
|
|
वैकल्पिक। दूरी बताने के लिए प्रयुक्त इकाई: |
खनिजों और शत्रुओं के लिए, वस्तु 1000 मिमी के भीतर और वीआर रोवर के दृश्य क्षेत्र में होनी चाहिए। बेस की जानकारी हमेशा दी जा सकती है।
बाधाओं और खतरों के लिए, यह विधि दृश्यमान वस्तु की दूरी बताती है। यदि कोई भी वस्तु दिखाई नहीं देती है, तो यह 1000 मिमी या 39.37 इंच लौटाती है।
def main():
    brain.screen.print(rover.get_distance(MINERALS, MM))

# VR threads — Do not delete
vr_thread(main)
जगह#
location चयनित वस्तु के X या Y निर्देशांक स्थान को लौटाता है।
Usage:
rover.location(object, axis, units)
पैरामीटर |
विवरण |
|---|---|
|
जिस वस्तु के स्थान की सूचना देनी है:
|
|
कौन सा निर्देशांक लौटाना है:
|
|
स्थान बताने के लिए प्रयुक्त इकाई: |
खनिजों और शत्रुओं के लिए, वस्तु 1000 मिमी के भीतर और वीआर रोवर के दृश्य क्षेत्र में होनी चाहिए। बेस की जानकारी हमेशा दी जा सकती है।
def main():
    brain.screen.print(rover.location(MINERALS, X, MM))

# VR threads — Do not delete
vr_thread(main)
बैटरी#
battery वीआर रोवर का वर्तमान बैटरी स्तर लौटाता है।
Usage:
rover.battery()
पैरामीटर |
विवरण |
|---|---|
इस विधि के कोई मानदंड नहीं हैं। |
def main():
    brain.screen.print(rover.battery())

# VR threads — Do not delete
vr_thread(main)
खनिज_संग्रहित#
minerals_stored VR रोवर के पास भंडार में मौजूद खनिजों की वर्तमान मात्रा लौटाता है।
Usage:
rover.minerals_stored()
पैरामीटर |
विवरण |
|---|---|
इस विधि के कोई मानदंड नहीं हैं। |
def main():
    brain.screen.print(rover.minerals_stored())

# VR threads — Do not delete
vr_thread(main)
भंडारण क्षमता#
storage_capacity VR रोवर की वहन क्षमता लौटाता है।
Usage:
rover.storage_capacity()
पैरामीटर |
विवरण |
|---|---|
इस विधि के कोई मानदंड नहीं हैं। |
def main():
    brain.screen.print(rover.storage_capacity())

# VR threads — Do not delete
vr_thread(main)
स्तर#
level वीआर रोवर का वर्तमान स्तर लौटाता है।
Usage:
rover.level()
पैरामीटर |
विवरण |
|---|---|
इस विधि के कोई मानदंड नहीं हैं। |
def main():
    brain.screen.print(rover.level())

# VR threads — Do not delete
vr_thread(main)
ऍक्स्प#
exp वर्तमान स्तर पर VR रोवर के पास मौजूद अनुभव अंकों की संख्या लौटाता है।
Usage:
rover.exp()
पैरामीटर |
विवरण |
|---|---|
इस विधि के कोई मानदंड नहीं हैं। |
def main():
    brain.screen.print(rover.exp())

# VR threads — Do not delete
vr_thread(main)
दुश्मन का स्तर#
enemy_level VR रोवर द्वारा पता लगाए गए निकटतम दुश्मन का स्तर लौटाता है।
Usage:
rover.enemy_level()
पैरामीटर |
विवरण |
|---|---|
इस विधि के कोई मानदंड नहीं हैं। |
जब रोवर के पता लगाने के दायरे में कोई दुश्मन नहीं पाया जाता है, तो यह विधि 0 लौटाती है।
def main():
    brain.screen.print(rover.enemy_level())

# VR threads — Do not delete
vr_thread(main)
दुश्मन_विकिरण#
enemy_radiation VR रोवर द्वारा पता लगाए गए निकटतम दुश्मन के विकिरण को लौटाता है।
Usage:
rover.enemy_radiation()
पैरामीटर |
विवरण |
|---|---|
इस विधि के कोई मानदंड नहीं हैं। |
जब रोवर के पता लगाने के दायरे में कोई दुश्मन नहीं पाया जाता है, तो यह विधि 0 लौटाती है।
def main():
    brain.screen.print(rover.enemy_radiation())

# VR threads — Do not delete
vr_thread(main)
पहचान लेता है#
detects का मतलब है कि वीआर रोवर ने अपने पता लगाने के दायरे में खनिजों या दुश्मनों का पता लगाया है या नहीं।
Usage:
rover.detects(object)
पैरामीटर |
विवरण |
|---|---|
|
पता लगाने योग्य वस्तु:
|
वीआर रोवर की पता लगाने की त्रिज्या 800 मिमी है।
def main():
    if rover.detects(MINERALS):
        brain.screen.print("Minerals detected")

# VR threads — Do not delete
vr_thread(main)
देखता है#
sees
Usage:
rover.sees(object)
पैरामीटर |
विवरण |
|---|---|
|
देखने योग्य वस्तुएँ:
|
वीआर रोवर 1000 मिमी के भीतर और अपने 40 डिग्री के दृश्य क्षेत्र के अंदर की वस्तुओं को देख सकता है।
def main():
    if rover.sees(MINERALS):
        brain.screen.print("Minerals in view")

# VR threads — Do not delete
vr_thread(main)
हमले के तहत#
under_attack यह बताता है कि क्या VR रोवर वर्तमान में किसी दुश्मन के हमले के अधीन है।
Usage:
rover.under_attack()
पैरामीटर |
विवरण |
|---|---|
इस विधि के कोई मानदंड नहीं हैं। |
def main():
    if rover.under_attack():
        brain.screen.print("The rover is under attack!")

# VR threads — Do not delete
vr_thread(main)
कॉलबैक#
हमले के तहत#
on_under_attack एक कॉलबैक फ़ंक्शन को पंजीकृत करता है जो तब चलता है जब VR रोवर को दुश्मन से नुकसान होता है।
Usage:
rover.on_under_attack(callback)
पैरामीटर |
विवरण |
|---|---|
|
वीआर रोवर पर हमला होने पर चलने वाला फ़ंक्शन। |
def under_attack():
    brain.screen.print("The rover is under attack!")

def main():
    rover.on_under_attack(under_attack)
    wait(0.15, SECONDS)

# VR threads — Do not delete
vr_thread(main)
ऑन_लेवल_अप#
on_level_up एक कॉलबैक फ़ंक्शन को पंजीकृत करता है जो तब चलता है जब VR रोवर एक स्तर से अगले स्तर पर जाता है।
Usage:
rover.on_level_up(callback)
पैरामीटर |
विवरण |
|---|---|
|
वीआर रोवर का लेवल बढ़ने पर चलने वाला फंक्शन। |
def level_up():
    brain.screen.print("The rover leveled up!")

def main():
    rover.on_level_up(level_up)
    wait(0.15, SECONDS)

# VR threads — Do not delete
vr_thread(main)