
Python, разработанный специально для роботов#
Введение#
Робот-вездеход VR Rover включает в себя трансмиссию, датчик расстояния и действия, уникальные для игровой площадки Rover Rescue.
Все стандартные методы VEXcode VR доступны для использования в среде Rover Rescue. Ниже приведен список всех доступных методов, специфичных для этой среды:
Трансмиссия — перемещение и мониторинг VR-вездехода.
Действия
drive- Двигает вездеход VR вперед или назад бесконечно.drive_for- Перемещает вездеход VR вперед или назад на определенное расстояние.turn- Поворачивает вездеход VR влево или вправо навсегда.turn_for- Поворачивает VR-ровер влево или вправо на определенное количество градусов.turn_to_heading- Поворачивает VR-ровер в определенном направлении от -359 до 359 градусов.drive_to- Направляет VR-ровер прямо к выбранному объекту.turn_to- Поворачивает VR-ровер лицом к выбранному объекту.go_to- Разворачивает и направляет VR-ровер к выбранному объекту.stop- Останавливает движение VR-ровера.
Мутаторы
set_heading– Изменяет текущее направление движения VR-вездехода на новое направление.set_timeout- Устанавливает, сколько времени VR-ровер будет пытаться завершить движение.set_drive_velocity– Указывает VR-роверу, с какой скоростью двигаться.set_turn_velocity– Указывает VR-роверу, с какой скоростью нужно поворачивать.
Геттеры
Консоль – Вывод значений в консоль и их мониторинг.
Печать
brain.print— Отображает текст, числа или значения переменных в консоли.brain.new_line— Перемещает курсор консоли в начало следующей строки.brain.set_print_color— Устанавливает цвет, используемый для текста, выводимого в консоль.brain.clear— Очищает все строки из консоли.
Монитор
monitor_variable— Добавляет одну или несколько предопределенных переменных на вкладку «Монитор».monitor_sensor— Добавляет одно или несколько значений датчика на вкладку «Монитор».
Обнаружение объектов — датчик расстояния марсохода.
Расстояние
found_object- Возвращает значение, указывающее, обнаружил ли датчик расстояния объект.get_distance- Возвращает расстояние до ближайшего обнаруженного объекта.
Действия — Взаимодействуйте с ресурсами марсохода, врагами и встроенными системами искусственного интеллекта.
Действия
pickup- Подбирает минералы.drop- Выпадает минералы.use- Использует минералы для восстановления энергии.absorb_radiation- Поглощает радиацию от врага.standby- Переводит VR-ровер в режим ожидания до достижения порогового значения заряда батареи.
Геттеры
angle- Возвращает направление к объекту в градусах.get_distance- Возвращает расстояние до объекта в миллиметрах или дюймах.location- Возвращает координату X или Y объекта в миллиметрах или дюймах.battery- Возвращает уровень заряда батареи VR-ровера.minerals_stored- Возвращает количество минералов, которые перевозит VR-ровер.storage_capacity- Возвращает грузоподъемность VR-ровера.level- Возвращает текущий уровень VR-вездехода.exp- Возвращает текущее количество очков опыта VR-вездехода.enemy_level- Возвращает уровень ближайшего обнаруженного врага.enemy_radiation- Возвращает радиацию ближайшего обнаруженного врага.detects- Возвращает значение, указывающее, обнаруживает ли VR-ровер минералы или врагов в радиусе обнаружения.sees- Возвращает значение, указывающее, видит ли VR-ровер объект в пределах своей зоны видимости.under_attack- Возвращает значение, указывающее, находится ли в данный момент VR-ровер под атакой.
Обратные звонки
on_under_attack- Выполняет обратный вызов при атаке на VR-ровер.on_level_up- Выполняет обратный вызов при повышении уровня VR-вездехода.
В примерах на этой странице используется начальная позиция по умолчанию в игровой зоне.
Трансмиссия#
Силовая установка управляет движением и поворотами вездехода VR. Она позволяет двигаться вперед или назад, поворачивать влево или вправо, менять курс и двигаться к месторождениям полезных ископаемых, врагам или базе.
Действия#
водить машину#
Привод drive перемещает вездеход VR вперед или назад бесконечно. Вездеход VR будет продолжать движение, пока ему не будет дано другое действие, например, поворот или остановка.
Usage:
drivetrain.drive(direction)
Параметры |
Описание |
|---|---|
|
Направление движения VR-ровера: |
def main():
    drivetrain.drive(FORWARD)
    wait(2, SECONDS)
    drivetrain.stop()

# VR threads — Do not delete
vr_thread(main)
drive_for#
drive_for перемещает VR-ровер вперед или назад на определенное расстояние. Проект будет ждать, пока VR-ровер не завершит движение, прежде чем будет выполнена следующая строка кода.
Usage:
drivetrain.drive_for(direction, distance, units, wait=True)
Параметры |
Описание |
|---|---|
|
Направление движения VR-ровера: |
|
Расстояние, пройденное вездеходом VR. Это может быть целое число |
|
Единица измерения расстояния: |
|
Необязательно. |
def main():
    drivetrain.drive_for(FORWARD, 200, MM)

# VR threads — Do not delete
vr_thread(main)
повернуть#
turn поворачивает VR-ровер влево или вправо бесконечно. VR-ровер будет продолжать поворачивать, пока ему не будет дано другое действие, например, движение или остановка.
Usage:
drivetrain.turn(direction)
Параметры |
Описание |
|---|---|
|
Направление поворота VR-ровера: |
def main():
    drivetrain.turn(RIGHT)
    wait(2, SECONDS)
    drivetrain.stop()

# VR threads — Do not delete
vr_thread(main)
turn_for#
turn_for поворачивает VR-ровер влево или вправо на определенное количество градусов. Поворот осуществляется относительно текущего положения VR-ровера. Проект будет ждать, пока VR-ровер не завершит поворот, прежде чем будет выполнена следующая строка кода.
Usage:
drivetrain.turn_for(direction, angle, units, wait=True)
Параметры |
Описание |
|---|---|
|
Направление поворота VR-ровера: |
|
Количество градусов, на которое поворачивается VR-ровер. Это может быть целое число |
|
Единица вращения: |
|
Необязательно. |
def main():
    drivetrain.turn_for(RIGHT, 90, DEGREES)

# VR threads — Do not delete
vr_thread(main)
turn_to_heading#
Направление — это то, в каком направлении смотрит VR-ровер, измеряемое в градусах. turn_to_heading поворачивает VR-ровер в определенном направлении от -359 до 359 градусов. VR-ровер повернется по кратчайшему направлению, чтобы достичь целевого курса.
Начальный курс марсохода VR составляет 0 градусов.
Проект будет ждать, пока VR-ровер не завершит вращение, прежде чем запустится следующая строка кода.
Usage:
drivetrain.turn_to_heading(heading, units, wait=True)
Параметры |
Описание |
|---|---|
|
Направление, в котором должен быть обращен VR-ровер, в градусах. Это может быть целое число |
|
Единица измерения заголовка: |
|
Необязательно. |
def main():
    drivetrain.turn_to_heading(90, DEGREES)

# VR threads — Do not delete
vr_thread(main)
drive_to#
drive_to направляет VR-ровер прямо к выбранному объекту.
Usage:
drivetrain.drive_to(object, wait=True)
Параметры |
Описание |
|---|---|
|
К какому объекту направится VR-ровер:
|
|
Необязательно. |
Если в зоне видимости VR-вездехода не обнаружен минерал или враг при вызове функции drive_to , VR-вездеход не будет двигаться. Базу всегда можно выбрать в качестве цели.
Если вездеход VR обнаружит несколько минералов или несколько врагов, он направится к ближайшему варианту.
def main():
    drivetrain.drive_to(MINERALS)

# VR threads — Do not delete
vr_thread(main)
turn_to#
turn_to поворачивает VR-ровер лицом к выбранному объекту.
Usage:
drivetrain.turn_to(object, wait=True)
Параметры |
Описание |
|---|---|
|
К какому объекту повернется VR-ровер:
|
|
Необязательно.
|
Если в зоне видимости VR-вездехода не обнаружен минерал или враг при вызове функции turn_to , VR-вездеход не будет поворачиваться. Базу всегда можно атаковать.
Если вездеход VR обнаружит несколько минералов или несколько врагов, он повернет в сторону ближайшего объекта.
def main():
    drivetrain.turn_to(MINERALS)

# VR threads — Do not delete
vr_thread(main)
go_to#
go_to поворачивает и направляет VR-ровер к выбранному объекту.
Usage:
drivetrain.go_to(object, wait=True)
Параметры |
Описание |
|---|---|
|
К какому объекту VR-ровер повернется и поедет:
|
|
Необязательно. |
Если в зоне видимости VR-вездехода не обнаружен минерал или враг при вызове функции go_to ), VR-вездеход не будет двигаться. Базу всегда можно выбрать в качестве цели.
Если VR-маршрутизатор обнаружит несколько минералов или несколько врагов, он переместится к ближайшему участку.
def main():
    drivetrain.go_to(MINERALS)

# VR threads — Do not delete
vr_thread(main)
останавливаться#
stop останавливает движение VR-ровера.
Usage:
drivetrain.stop()
Параметры |
Описание |
|---|---|
Этот метод не имеет параметров. |
def main():
    drivetrain.drive(FORWARD)
    wait(2, SECONDS)
    drivetrain.stop()

# VR threads — Do not delete
vr_thread(main)
Мутаторы#
set_heading#
Направление движения — это направление, в котором смотрит VR-ровер, измеряемое в градусах. Параметр set_heading изменяет текущее направление движения VR-ровера на новое значение.
Например, если VR-ровер повернулся вправо, установка курса на 0 градусов делает это положение, в котором он повернут вправо, новым значением 0 градусов. Затем VR-ровер может поворачиваться в другие положения, исходя из этого нового курса.
Usage:
drivetrain.set_heading(heading, units)
Параметры |
Описание |
|---|---|
|
Значение направления в градусах, которое нужно задать для VR-ровера. Это может быть целое число |
|
Единица измерения заголовка: |
def main():
    drivetrain.set_heading(0, DEGREES)

# VR threads — Do not delete
vr_thread(main)
set_timeout#
Параметр set_timeout задает время, в течение которого VR-ровер будет пытаться завершить движение. Если VR-ровер не сможет завершить движение за это время, он прекратит попытки и перейдет к следующей строке кода. Это предотвращает застревание VR-ровера на определенном этапе движения.
Usage:
drivetrain.set_timeout(value, units)
Параметры |
Описание |
|---|---|
|
Время, в течение которого VR-ровер может попытаться завершить движение. Это может быть положительное целое число |
|
Единица измерения времени: |
def main():
    drivetrain.set_timeout(1, SECONDS)

# VR threads — Do not delete
vr_thread(main)
set_drive_velocity#
Параметр set_drive_velocity определяет скорость движения VR-вездехода. Более высокое значение в процентах увеличивает скорость, а более низкое — уменьшает.
Каждый проект начинается с того, что VR-маршрутизатор движется со скоростью, составляющей по умолчанию 50% от максимальной.
Примечание: Более высокая скорость увеличивает скорость движения вездехода VR, но может снизить точность. Более низкая скорость уменьшает скорость движения вездехода VR, но может повысить точность.
Usage:
drivetrain.set_drive_velocity(velocity, units)
Параметры |
Описание |
|---|---|
|
Скорость движения от 0% до 100%. Это может быть целое число |
|
Единица измерения скорости: |
def main():
    drivetrain.set_drive_velocity(50, PERCENT)

# VR threads — Do not delete
vr_thread(main)
set_turn_velocity#
Параметр set_turn_velocity указывает VR-маршрутизатору, с какой скоростью он должен поворачивать. Более высокое значение в процентах приводит к более быстрому повороту VR-маршрутизатора, а более низкое — к более медленному.
Каждый проект начинается с того, что VR-ровер по умолчанию вращается со скоростью, составляющей 50% от его обычной.
Примечание: Более высокая скорость заставляет вездеход VR поворачивать быстрее, но точность может быть ниже. Более низкая скорость заставляет вездеход VR поворачивать медленнее, но точность может быть выше.
Usage:
drivetrain.set_turn_velocity(velocity, units)
Параметры |
Описание |
|---|---|
|
Скорость поворота от 0% до 100%. Это может быть целое число |
|
Единица измерения скорости: |
def main():
    drivetrain.set_turn_velocity(50, PERCENT)

# VR threads — Do not delete
vr_thread(main)
Геттеры#
заголовок#
Направление движения — это то, в каком направлении смотрит VR-ровер, измеренное в градусах. heading возвращает текущее направление движения VR-ромера от 0 до 359,99 градусов.
Начальный курс марсохода VR составляет 0 градусов.
Usage:
drivetrain.heading(units)
Параметры |
Описание |
|---|---|
|
Единица измерения заголовка: |
def main():
    brain.screen.print(drivetrain.heading(DEGREES))

# VR threads — Do not delete
vr_thread(main)
готово#
is_done возвращает значение логического типа (Boolean), указывающее, завершило ли движение VR-вездехода. Это можно использовать для управления временем выполнения других действий в зависимости от движения VR-вездехода.
True— VR-ровер завершил движение.False— VR-ровер всё ещё движется.
Этот метод работает совместно с методами Drivetrain, имеющими параметр wait , такими как drive_for, turn_for, turn_to_heading, drive_to, turn_to и go_to.
Usage:
drivetrain.is_done()
Параметры |
Описание |
|---|---|
Этот метод не имеет параметров. |
def main():
    drivetrain.drive_for(FORWARD, 200, MM, wait=False)
    wait(0.1, SECONDS)
    if drivetrain.is_done():
        brain.screen.print("Drive complete")

# VR threads — Do not delete
vr_thread(main)
is_moving#
is_moving` возвращает значение логического типа (Boolean), указывающее, движется ли VR-ровер. Это можно использовать для управления синхронизацией других действий в зависимости от движения VR-ровера.
True— VR-ровер движется.False— VR-ровер не движется.
Usage:
drivetrain.is_moving()
Параметры |
Описание |
|---|---|
Этот метод не имеет параметров. |
def main():
    drivetrain.drive_for(FORWARD, 200, MM, wait=False)
    wait(0.1, SECONDS)
    if drivetrain.is_moving():
        brain.screen.print("Still moving")

# VR threads — Do not delete
vr_thread(main)
Консоль#
В консоли отображаются текст, числа и значения переменных во время выполнения проекта. Методы консоли также позволяют перемещать курсор на новую строку, устанавливать цвет текста, выводимого после изменения цвета, очищать консоль и добавлять переменные или значения датчиков на вкладку «Монитор».
Печать#
мозг.принт#
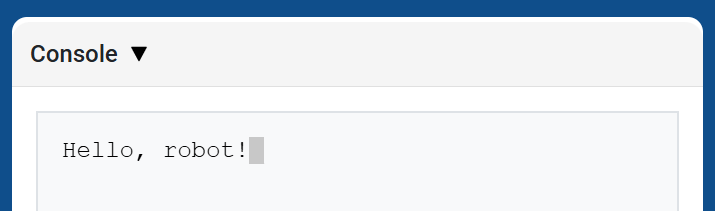
brain.print отображает текст, числа или значения переменных в консоли, используя текущую позицию курсора.
Используйте brain.new_line, если хотите, чтобы следующее выводимое значение начиналось с новой строки.
Usage:
brain.print(value)
Параметры |
Описание |
|---|---|
|
Текст, число или значение переменной для отображения в консоли. |
def main():
    # Display a message in the Console
    brain.print("Hello, rover!")

# VR threads — Do not delete
vr_thread(main)
мозг.новая_строка#
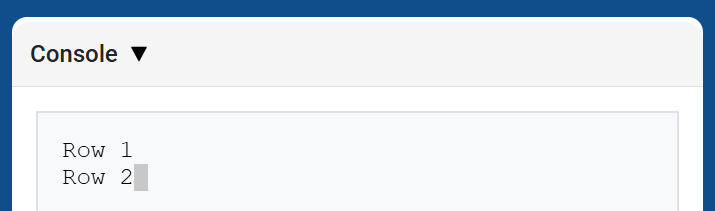
brain.new_line перемещает курсор в столбец 1 следующей строки в консоли. Следующее выводимое значение появится в этой строке.
Usage:
brain.new_line()
Параметры |
Описание |
|---|---|
Этот метод не имеет параметров. |
def main():
    # Print on two rows
    brain.print("Row 1")
    brain.new_line()
    brain.print("Row 2")

# VR threads — Do not delete
vr_thread(main)
brain.set_print_color#
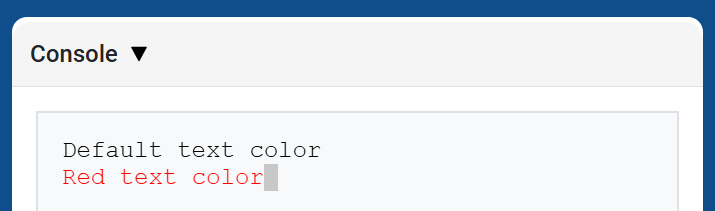
brain.set_print_color устанавливает цвет текста, отображаемого в консоли после применения этого метода. В начале проекта цвет текста в консоли устанавливается на BLACK.
Usage:
brain.set_print_color(color)
Параметры |
Описание |
|---|---|
|
Цвет текста, отображаемого в консоли:
|
def main():
    # Print text in different colors
    brain.print("Default text color")
    brain.new_line()
    brain.set_print_color(RED)
    brain.print("Red text color")

# VR threads — Do not delete
vr_thread(main)
мозг.чистый#
brain.clear очищает все строки в консоли и перемещает курсор обратно в строку 1.
Usage:
brain.clear()
Параметры |
Описание |
|---|---|
Этот метод не имеет параметров. |
def main():
    # Display text, then clear it after two seconds
    brain.print("This will disappear...")
    wait(2, SECONDS)
    brain.clear()

# VR threads — Do not delete
vr_thread(main)
Монитор#
переменная монитора#
Параметр monitor_variable добавляет одну или несколько предопределенных переменных на вкладку «Монитор» в VEXcode. Это позволяет отслеживать изменение значения переменной во время выполнения проекта.
Для успешного мониторинга переменных monitor_variable они должны быть глобальными. Укажите имя каждой переменной в виде строки.
Usage:
monitor_variable(“variable”)
monitor_variable(“variable1”, “variable2”)
Параметры |
Описание |
|---|---|
|
Имя предопределенной глобальной переменной для отслеживания, заданное в виде строки. Чтобы отслеживать несколько переменных, разделяйте имена переменных запятой. |
def main():
    # Monitor the amount of loops
    global loops
    monitor_variable("loops")

    # Drive forward 3 times
    for loops in range(3):
        drivetrain.drive_for(FORWARD, 200, MM)

# VR threads — Do not delete
vr_thread(main)
монитор_датчик#
Параметр monitor_sensor добавляет одно или несколько значений датчиков на вкладку «Монитор» в VEXcode. Это позволяет отслеживать изменение значений датчиков во время выполнения проекта.
Укажите значение каждого датчика в виде строки.
Usage:
monitor_sensor(“sensor”)
monitor_sensor(“sensor1”, “sensor2”)
Параметры |
Описание |
|---|---|
|
The sensor value to monitor, given as a string. To monitor more than one sensor value, separate each sensor value with a comma. Supported sensor identifiers include:
|
def main():
    # Monitor the rover's battery
    monitor_sensor("rover.battery")
    drivetrain.drive_for(FORWARD, 200, MM)

# VR threads — Do not delete
vr_thread(main)
Ощущение#
Расстояние#
найденный_объект#
found_object возвращает значение, указывающее, обнаружил ли датчик расстояния объект.
Usage:
distance.found_object()
Параметры |
Описание |
|---|---|
Этот метод не имеет параметров. |
def main():
    if distance.found_object():
        brain.screen.print("Object detected")

# VR threads — Do not delete
vr_thread(main)
get_distance#
get_distance возвращает расстояние до ближайшего обнаруженного объекта, измеренное датчиком расстояния.
Usage:
distance.get_distance(units)
Параметры |
Описание |
|---|---|
|
Единица измерения расстояния: |
def main():
    brain.screen.print(distance.get_distance(MM))

# VR threads — Do not delete
vr_thread(main)
Действия#
Действия#
подобрать#
pickup подбирает минералы.
Usage:
rover.pickup(object)
Параметры |
Описание |
|---|---|
|
Объект, который может поднять VR-ровер:
|
def main():
    rover.pickup(MINERALS)

# VR threads — Do not delete
vr_thread(main)
уронить#
drop капля перенесла минералы.
Usage:
rover.drop(object)
Параметры |
Описание |
|---|---|
|
Объект, который может сбросить VR-ровер:
|
def main():
    rover.drop(MINERALS)

# VR threads — Do not delete
vr_thread(main)
использовать#
use использует минералы для восстановления энергии. Минералы должны находиться на земле, чтобы их можно было использовать.
Usage:
rover.use(object)
Параметры |
Описание |
|---|---|
|
Объект, который может использовать VR-ровер:
|
def main():
    rover.use(MINERALS)

# VR threads — Do not delete
vr_thread(main)
поглощение_излучения#
absorb_radiation поглощает радиацию от врага.
Usage:
rover.absorb_radiation(object)
Параметры |
Описание |
|---|---|
|
Объект, от которого VR-ровер может поглощать излучение:
|
def main():
    rover.absorb_radiation(ENEMY)

# VR threads — Do not delete
vr_thread(main)
поддерживать#
standby переводит VR-ровер в режим ожидания до достижения заданного порогового значения заряда батареи.
Usage:
rover.standby(percent)
Параметры |
Описание |
|---|---|
|
Пороговое значение заряда батареи, при котором VR-ровер выходит из режима ожидания, составляет от |
Если выбранный пороговый уровень равен или превышает текущий уровень заряда батареи, VR-ровер не перейдет в режим ожидания.
def main():
    rover.standby(50)

# VR threads — Do not delete
vr_thread(main)
Геттеры#
угол#
angle возвращает направление в градусах к выбранному объекту.
Usage:
rover.angle(object)
Параметры |
Описание |
|---|---|
|
Объект, направление которого необходимо определить:
|
Для обнаружения минералов и врагов объект должен находиться в пределах 1000 мм и в поле зрения VR-вездехода. О местонахождении базы можно сообщить в любое время.
def main():
    brain.screen.print(rover.angle(MINERALS))

# VR threads — Do not delete
vr_thread(main)
get_distance#
get_distance возвращает расстояние от VR-ровера до выбранного объекта.
Usage:
rover.get_distance(object, units=MM)
Параметры |
Описание |
|---|---|
|
Объект, расстояние до которого необходимо указать:
|
|
Дополнительно. Единица измерения расстояния: |
Для обнаружения минералов и врагов объект должен находиться в пределах 1000 мм и в поле зрения VR-вездехода. О местонахождении базы можно сообщить в любое время.
Для обнаружения препятствий и опасностей метод сообщает расстояние до видимого объекта. Если в поле зрения ничего нет, он возвращает значение 1000 мм или 39.37 дюйма.
def main():
    brain.screen.print(rover.get_distance(MINERALS, MM))

# VR threads — Do not delete
vr_thread(main)
расположение#
Параметр location возвращает координаты X или Y выбранного объекта.
Usage:
rover.location(object, axis, units)
Параметры |
Описание |
|---|---|
|
Объект, местоположение которого необходимо сообщить:
|
|
Какие координаты нужно вернуть:
|
|
Единица измерения, используемая для указания местоположения: |
Для обнаружения минералов и врагов объект должен находиться в пределах 1000 мм и в поле зрения VR-вездехода. О местонахождении базы можно сообщить в любое время.
def main():
    brain.screen.print(rover.location(MINERALS, X, MM))

# VR threads — Do not delete
vr_thread(main)
батарея#
battery возвращает текущий уровень заряда батареи VR-ровера.
Usage:
rover.battery()
Параметры |
Описание |
|---|---|
Этот метод не имеет параметров. |
def main():
    brain.screen.print(rover.battery())

# VR threads — Do not delete
vr_thread(main)
минералы_хран#
minerals_stored возвращает текущее количество минералов, хранящихся в VR-ровере.
Usage:
rover.minerals_stored()
Параметры |
Описание |
|---|---|
Этот метод не имеет параметров. |
def main():
    brain.screen.print(rover.minerals_stored())

# VR threads — Do not delete
vr_thread(main)
емкость хранилища#
storage_capacity возвращает грузоподъемность VR-ровера.
Usage:
rover.storage_capacity()
Параметры |
Описание |
|---|---|
Этот метод не имеет параметров. |
def main():
    brain.screen.print(rover.storage_capacity())

# VR threads — Do not delete
vr_thread(main)
уровень#
level возвращает текущий уровень VR-вездехода.
Usage:
rover.level()
Параметры |
Описание |
|---|---|
Этот метод не имеет параметров. |
def main():
    brain.screen.print(rover.level())

# VR threads — Do not delete
vr_thread(main)
эксп#
exp возвращает количество очков опыта, которыми обладает VR-ровер на текущем уровне.
Usage:
rover.exp()
Параметры |
Описание |
|---|---|
Этот метод не имеет параметров. |
def main():
    brain.screen.print(rover.exp())

# VR threads — Do not delete
vr_thread(main)
уровень врага#
enemy_level возвращает уровень ближайшего врага, обнаруженного VR-вездеходом.
Usage:
rover.enemy_level()
Параметры |
Описание |
|---|---|
Этот метод не имеет параметров. |
Если в радиусе обнаружения марсохода не обнаружено врагов, этот метод возвращает 0.
def main():
    brain.screen.print(rover.enemy_level())

# VR threads — Do not delete
vr_thread(main)
враг_радиация#
enemy_radiation возвращает уровень радиации ближайшего врага, обнаруженного VR-вездеходом.
Usage:
rover.enemy_radiation()
Параметры |
Описание |
|---|---|
Этот метод не имеет параметров. |
Если в радиусе обнаружения марсохода не обнаружено врагов, этот метод возвращает 0.
def main():
    brain.screen.print(rover.enemy_radiation())

# VR threads — Do not delete
vr_thread(main)
обнаруживает#
detects возвращает значение, указывающее, обнаруживает ли VR-ровер минералы или врагов в радиусе своего обнаружения.
Usage:
rover.detects(object)
Параметры |
Описание |
|---|---|
|
Объект для обнаружения:
|
Радиус обнаружения марсохода VR составляет 800 мм.
def main():
    if rover.detects(MINERALS):
        brain.screen.print("Minerals detected")

# VR threads — Do not delete
vr_thread(main)
видит#
sees возвращает значение, указывающее, видит ли VR-ровер выбранный объект в пределах своей зоны видимости.
Usage:
rover.sees(object)
Параметры |
Описание |
|---|---|
|
Объект для наблюдения:
|
VR-маршрутизатор способен видеть объекты на расстоянии до 1000 мм и в пределах своего поля зрения в 40 градусов.
def main():
    if rover.sees(MINERALS):
        brain.screen.print("Minerals in view")

# VR threads — Do not delete
vr_thread(main)
под атакой#
under_attack возвращает значение, указывающее, находится ли в данный момент VR-ровер под атакой противника.
Usage:
rover.under_attack()
Параметры |
Описание |
|---|---|
Этот метод не имеет параметров. |
def main():
    if rover.under_attack():
        brain.screen.print("The rover is under attack!")

# VR threads — Do not delete
vr_thread(main)
Обратные звонки#
on_under_attack#
on_under_attack регистрирует функцию обратного вызова, которая запускается, когда VR-ровер получает урон от врага.
Usage:
rover.on_under_attack(callback)
Параметры |
Описание |
|---|---|
|
Функция, которая запускается при атаке на VR-ровер. |
def under_attack():
    brain.screen.print("The rover is under attack!")

def main():
    rover.on_under_attack(under_attack)
    wait(0.15, SECONDS)

# VR threads — Do not delete
vr_thread(main)
on_level_up#
on_level_up регистрирует функцию обратного вызова, которая запускается при перемещении VR-вездехода с одного уровня на другой.
Usage:
rover.on_level_up(callback)
Параметры |
Описание |
|---|---|
|
Функция, которая запускается при повышении уровня VR-вездехода. |
def level_up():
    brain.screen.print("The rover leveled up!")

def main():
    rover.on_level_up(level_up)
    wait(0.15, SECONDS)

# VR threads — Do not delete
vr_thread(main)