
IQ Rapid Relay (Swish)#
Swish to bot VEX IQ Hero używany na IQ 24-25 Rapid Relay Playground.
Przegląd robota#
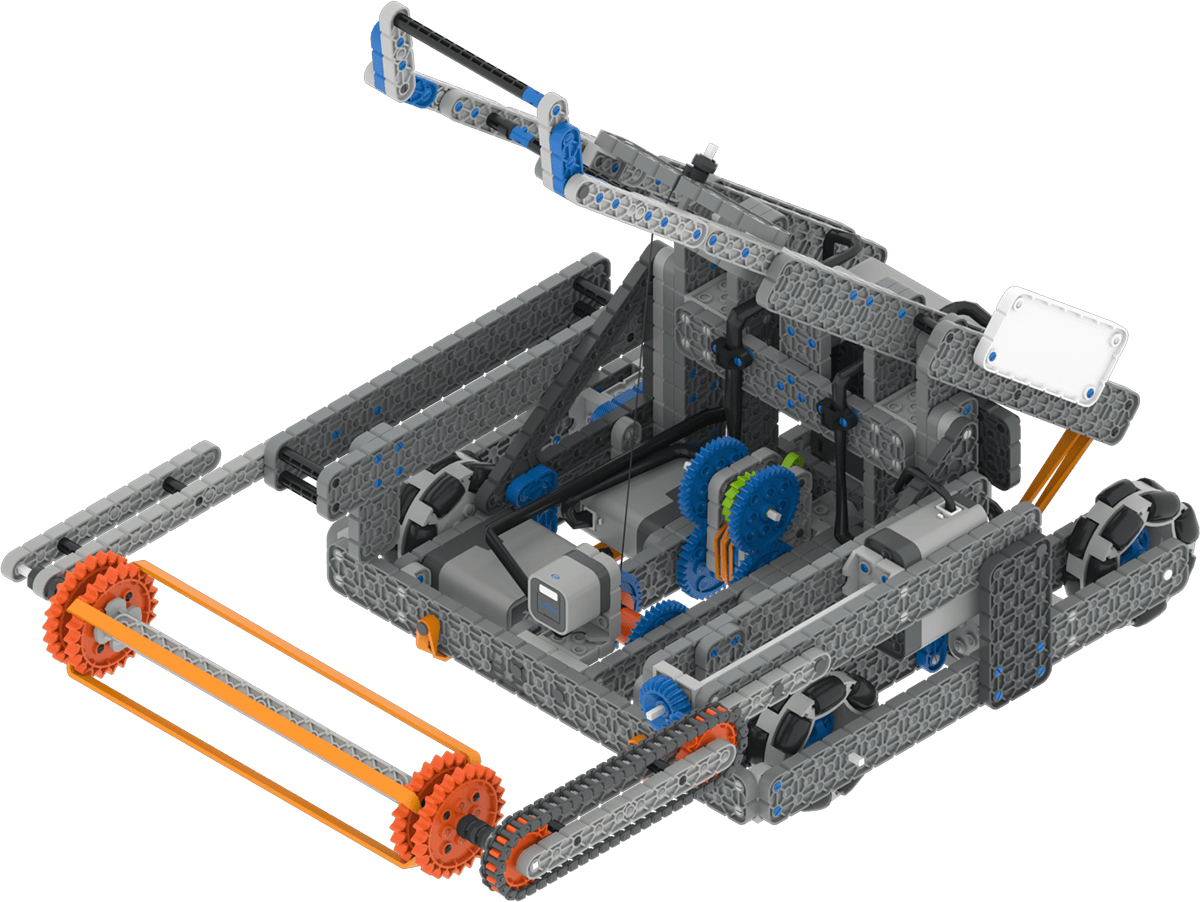
Swish obsługuje standardowe elementy sterujące i czujniki VR, takie jak czujnik bezwładnościowy i zegar mózgowy, a dodatkowe funkcje specyficzne dla Swish opisano w Blokach specyficznych dla robotów i Języku Python specyficznym dla robotów.
Grupy motoryczne#
Konfiguracja i |
Opis |
|---|---|
|
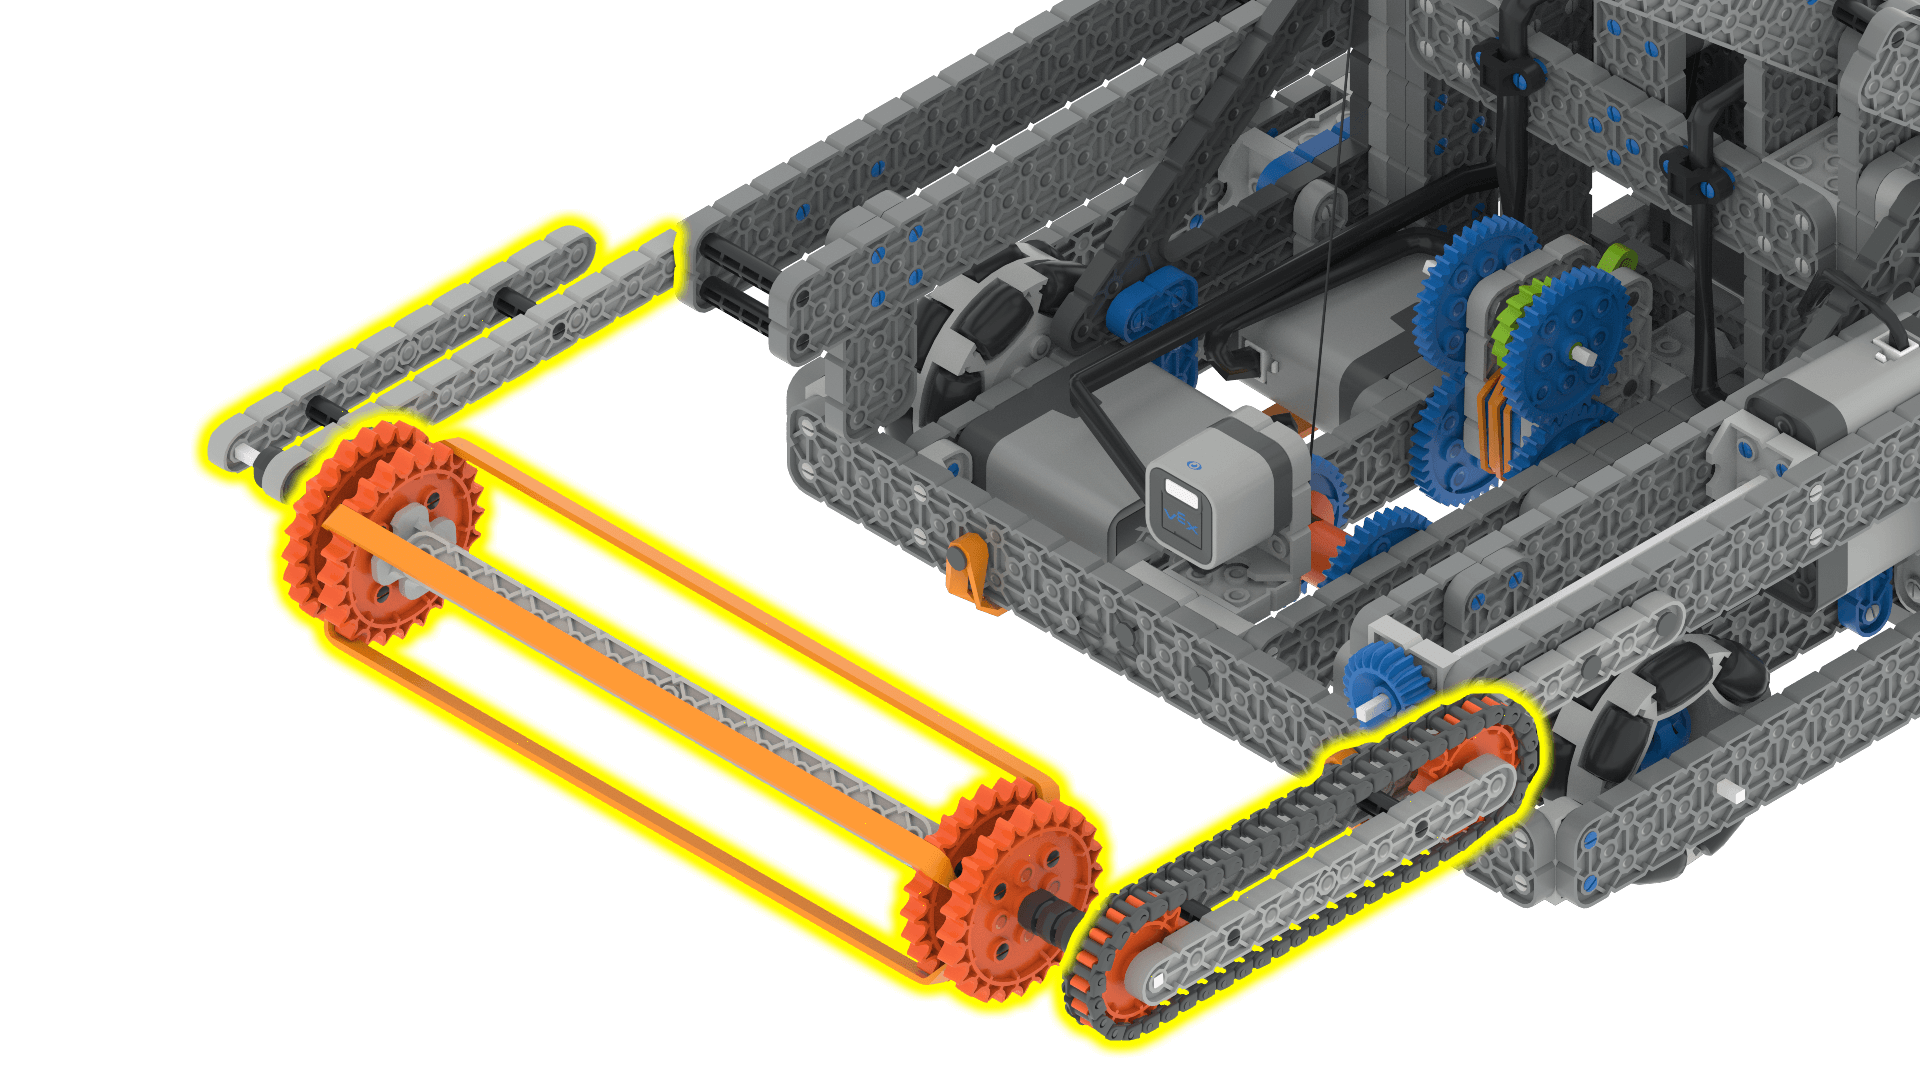
Silnik wlotowy można obracać do przodu i do tyłu, aby zbierać kule i umieszczać je na katapulcie. Silnik wlotowy musi się obracać przed zetknięciem się z kulą, aby ją podnieść. |
|
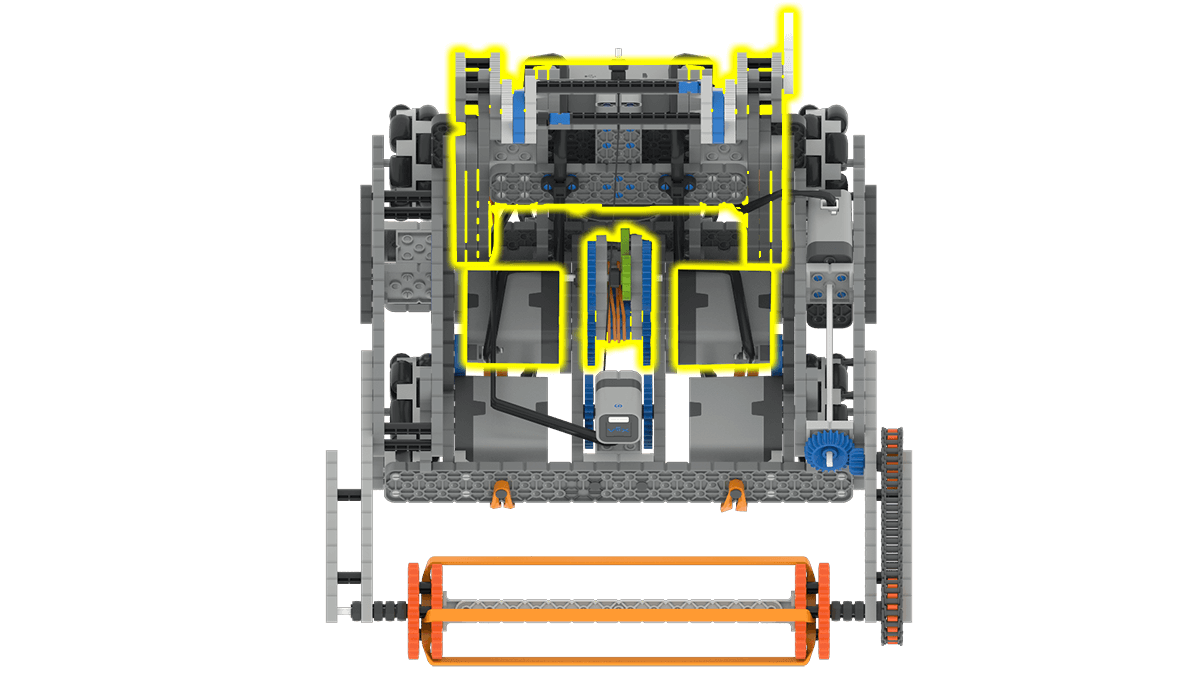
Grupa silników ramienia katapulty służy do wystrzeliwania piłek podniesionych przez robota. Aby podnieść piłkę, ramię katapulty musi zostać opuszczone o co najmniej 1350 stopni. Po podniesieniu lub zwolnieniu ramienia katapulty na dowolną odległość, automatycznie przesuwa się ono na maksymalną wysokość, umożliwiając wystrzelenie piłek. |
Komponenty i funkcje#
Komponent lub funkcja |
Używać |
Dokumentacja API |
|---|---|---|
Układ napędowy |
Porusza i obraca robota. |
|
Silnik dolotowy |
Obraca dwa koła z przodu robota. Umożliwia to podnoszenie piłek z podłoża. |
|
Grupa silników katapultowych |
Wystrzeliwuje piłki podniesione przez robota. |
|
Czujnik odległości tylnej |
Wykrywa, jak daleko tył robota znajduje się od ściany docelowej. |
|
Czujnik optyczny wlotu |
Wykrywa, czy w wlocie znajduje się piłka. |
|
Timer mózgu |
Śledzi czas, który upłynął od rozpoczęcia projektu. |
Place zabaw#
Plac gier i zabaw |
Opis |
|---|---|
Zbieraj i wystrzeliwuj piłki na wirtualnym polu umiejętności IQ 24-25. |