
V5 Over Under (Striker)#
Striker to bot-bohater VEX V5 używany w V5 23-24 Over Under Playground.
Przegląd robota#
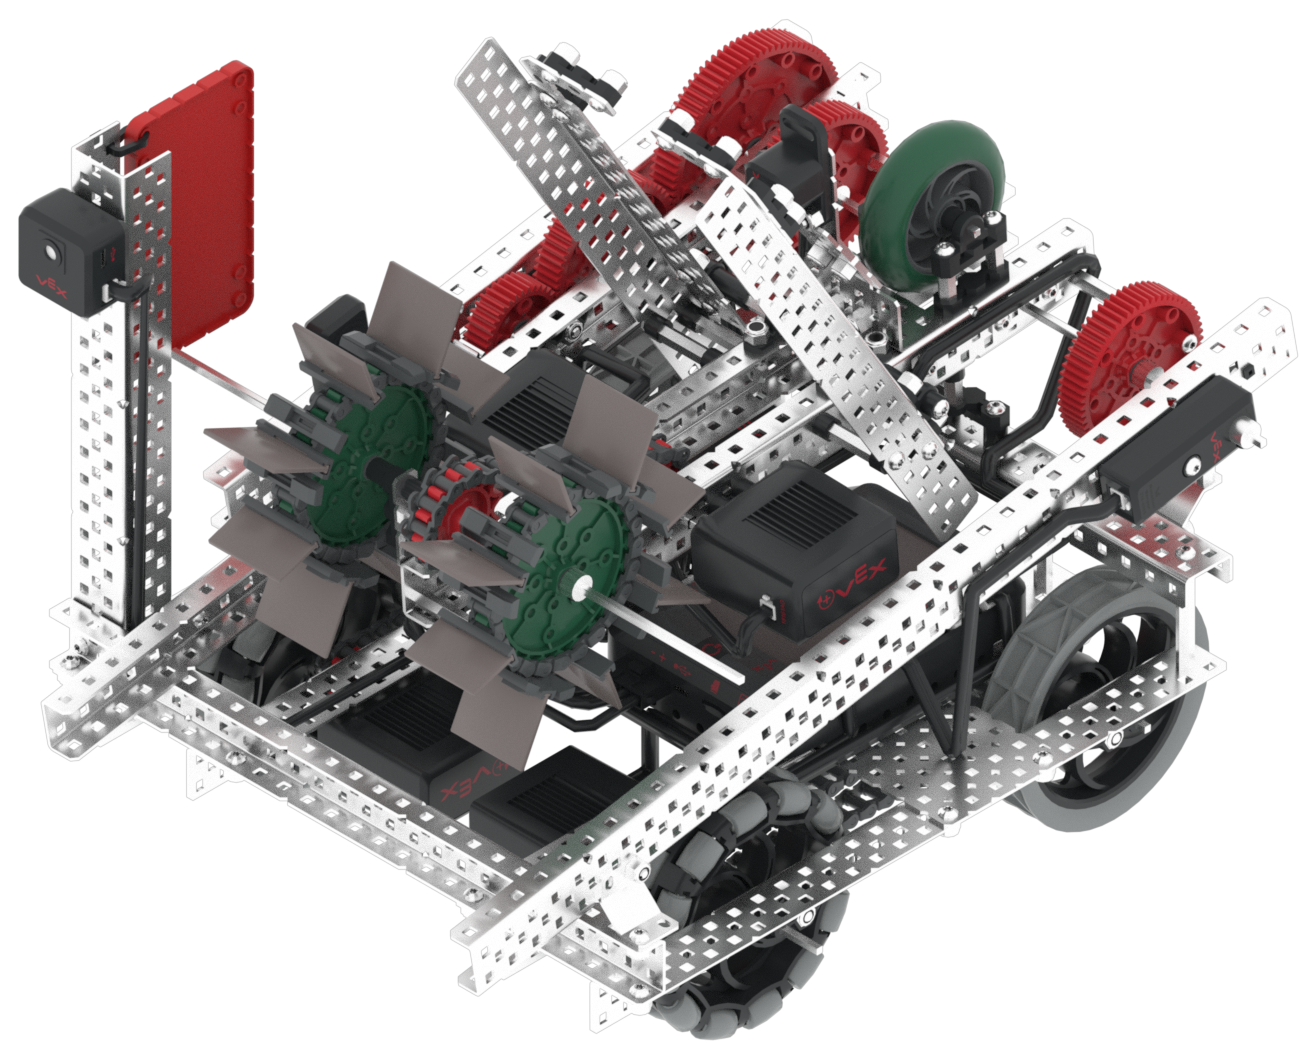
Striker obsługuje standardowe elementy sterujące i czujniki VR, takie jak czujnik bezwładnościowy i zegar mózgowy, a dodatkowe funkcje specyficzne dla Strikera opisano w Blokach specyficznych dla robotów i Języku Python specyficznym dla robotów.
Silniki#
Konfiguracja i |
Opis |
|---|---|
|
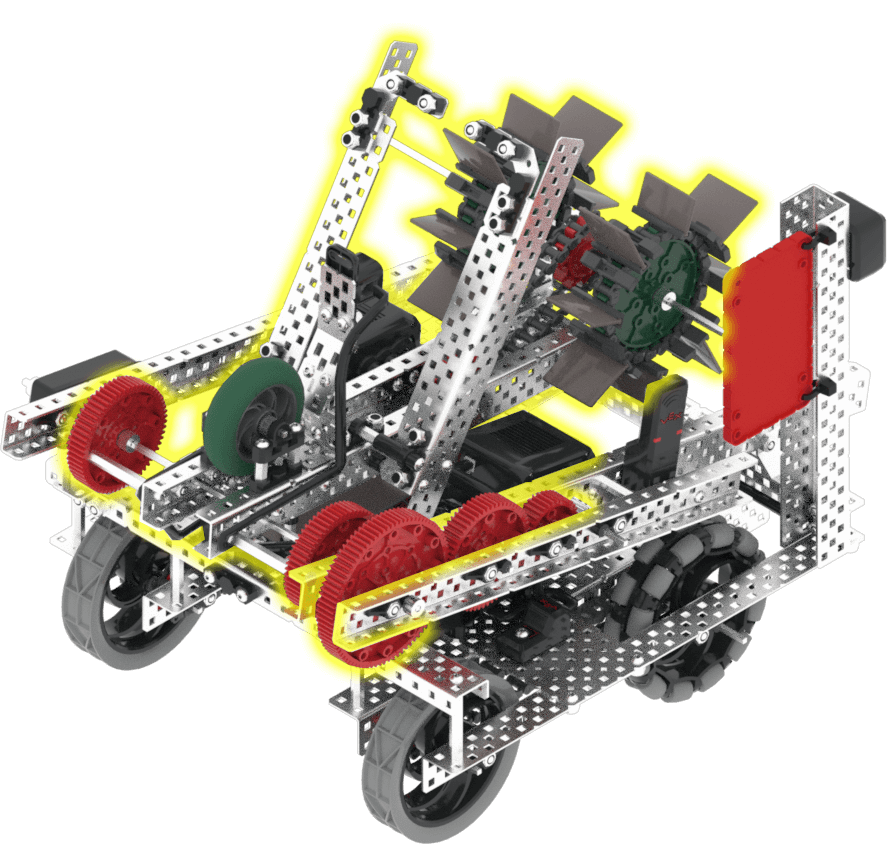
Ramię można podnosić i opuszczać. Dzięki temu robot może wykonywać takie czynności, jak transport obiektów w grze. Domyślnie ramię zaczyna się od 0 stopni i zostanie całkowicie opuszczone po obróceniu do przodu o 1200 stopni. |
|
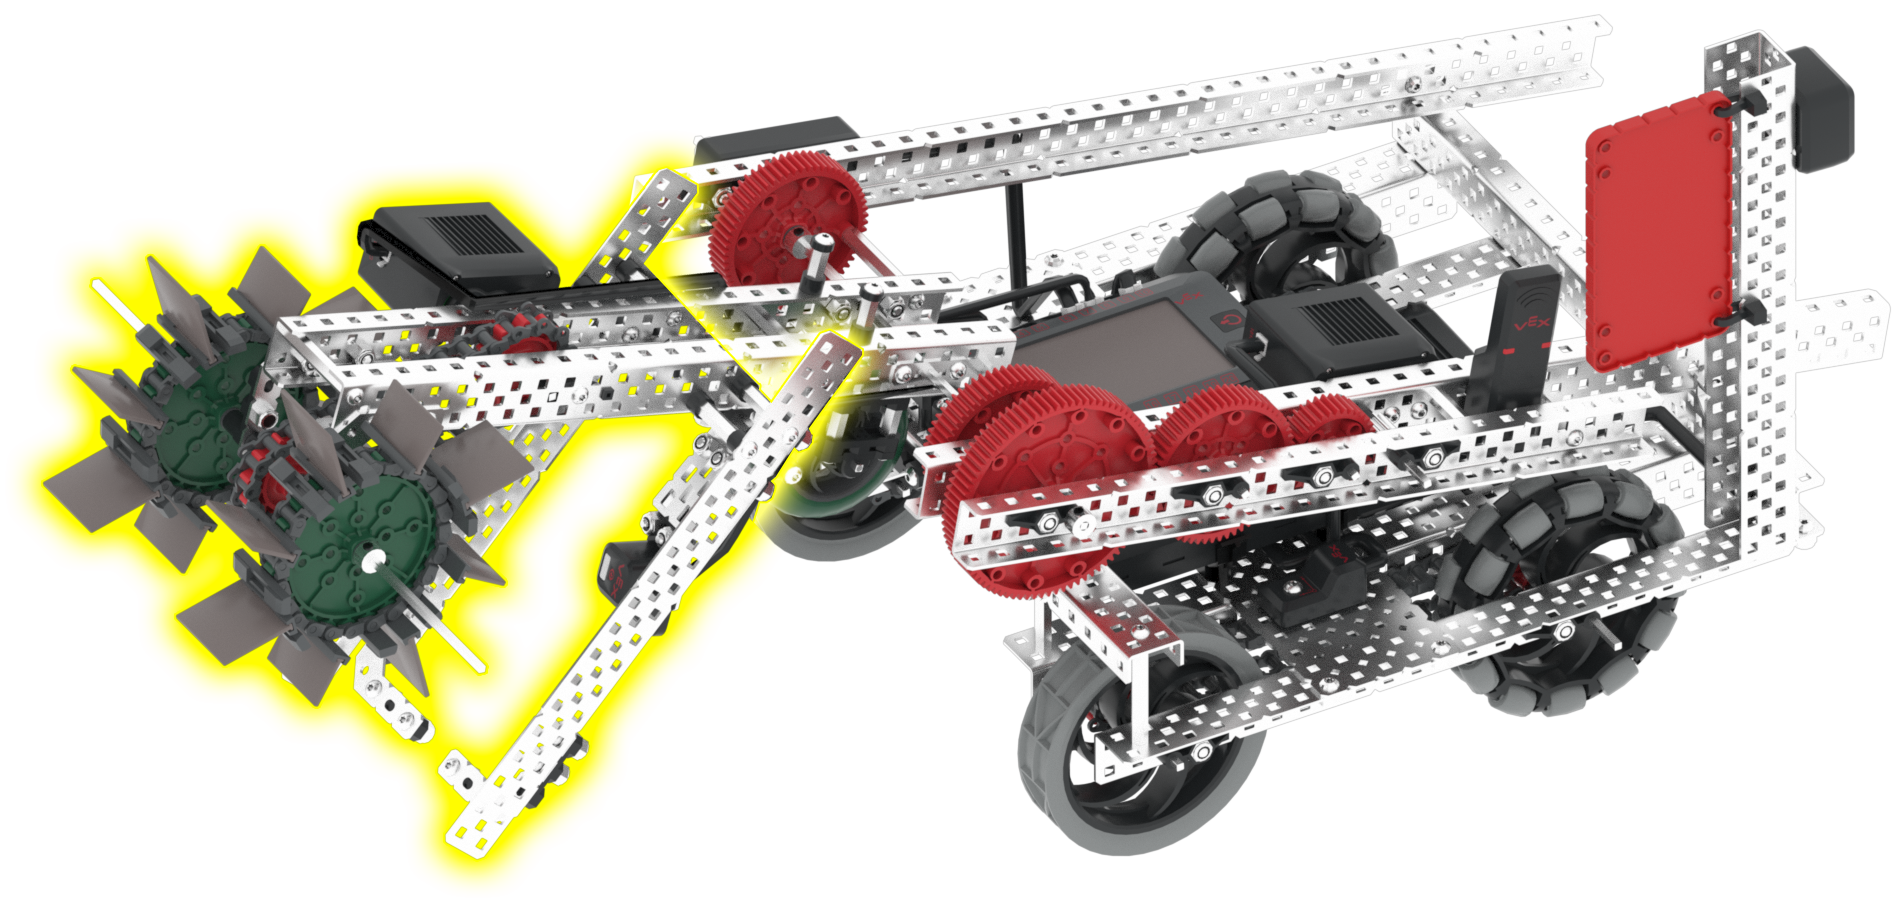
Wlot może obracać się do przodu i do tyłu. Dzięki temu robot może zbierać i punktować przedmioty w grze. Wlot zbierze Triball po obróceniu do przodu o 360 stopni i zdobędzie lub upuści Triball po obróceniu do tyłu o 360 stopni. |
Komponenty i funkcje#
Komponent lub funkcja |
Używać |
Dokumentacja API |
|---|---|---|
Układ napędowy |
Porusza i obraca robota. |
|
Silnik ramienia |
Ramię można podnosić i opuszczać. Dzięki temu robot może wykonywać takie czynności, jak transport obiektów w grze. Domyślnie ramię zaczyna się od 0 stopni i zostanie całkowicie opuszczone po obróceniu do przodu o 1200 stopni. |
|
Silnik dolotowy |
Wlot może obracać się do przodu i do tyłu. Dzięki temu robot może zbierać i punktować przedmioty w grze. Wlot zbierze Triball po obróceniu do przodu o 360 stopni i zdobędzie lub upuści Triball po obróceniu do tyłu o 360 stopni. |
|
Czujnik optyczny |
Wykrywa, czy obiekt znajduje się w pobliżu robota i jaki jest jego kolor. |
|
Czujnik obrotu |
Zwraca aktualny kąt obrotu i położenie silnika ramienia. |
|
Czujnik GPS |
Zwraca aktualną pozycję robota i kierunek, w którym podąża on na placu zabaw. |
|
Timer mózgu |
Śledzi czas, który upłynął od rozpoczęcia projektu. |
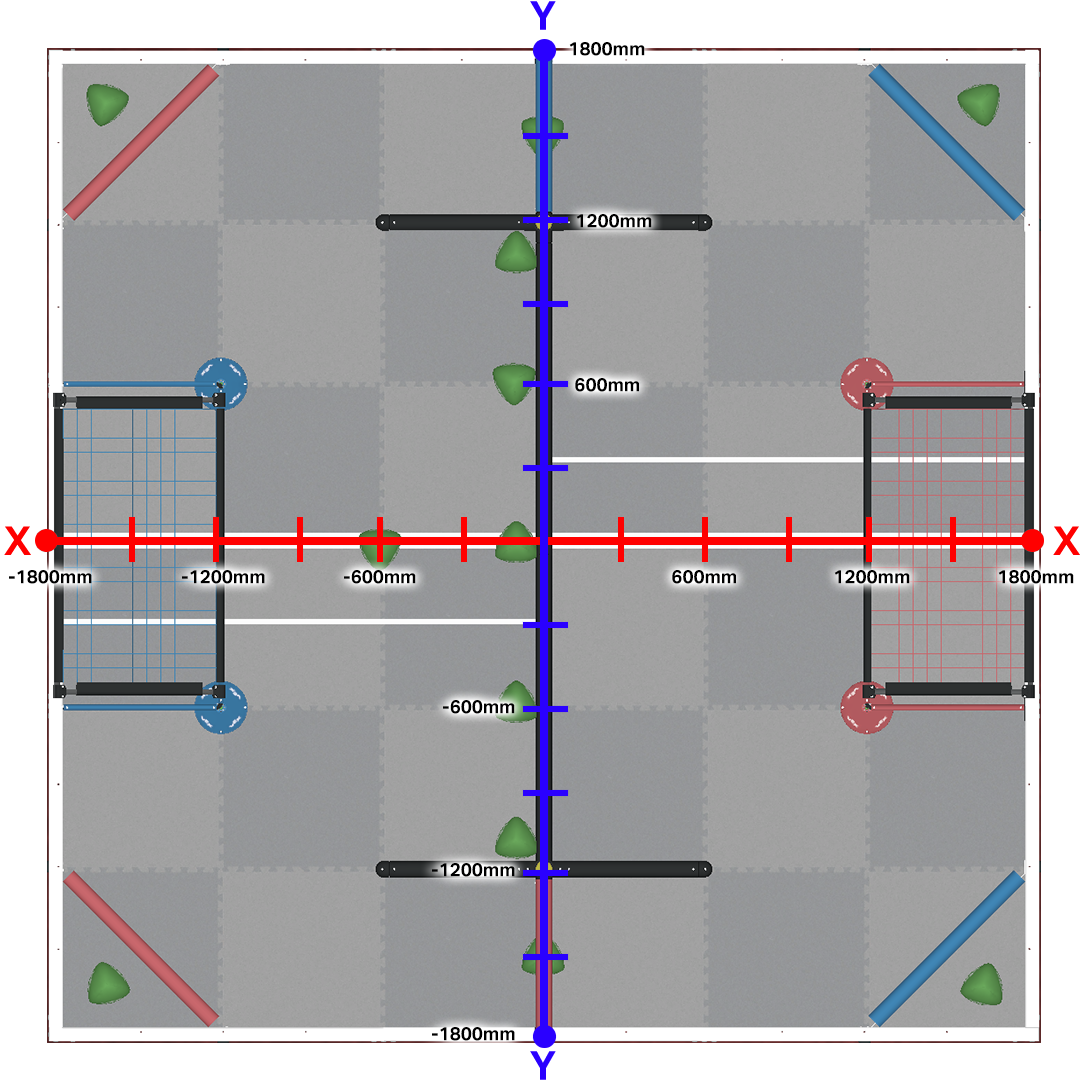
Czujnik GPS wykorzystuje do nawigacji kartezjański układ współrzędnych, przy czym środek pola znajduje się w początku układu współrzędnych (0, 0) i rozciąga się na 1800 mm w każdym kierunku.
Place zabaw#
Plac gier i zabaw |
Opis |
|---|---|
Zdobywaj punkty w Triballach i osiągaj sukcesy w wirtualnych umiejętnościach V5 23-24. |