
V5 High Stakes (Axel)#
Axel to bot-bohater VEX V5 używany w V5 24-25 High Stakes Playground.
Przegląd robota#
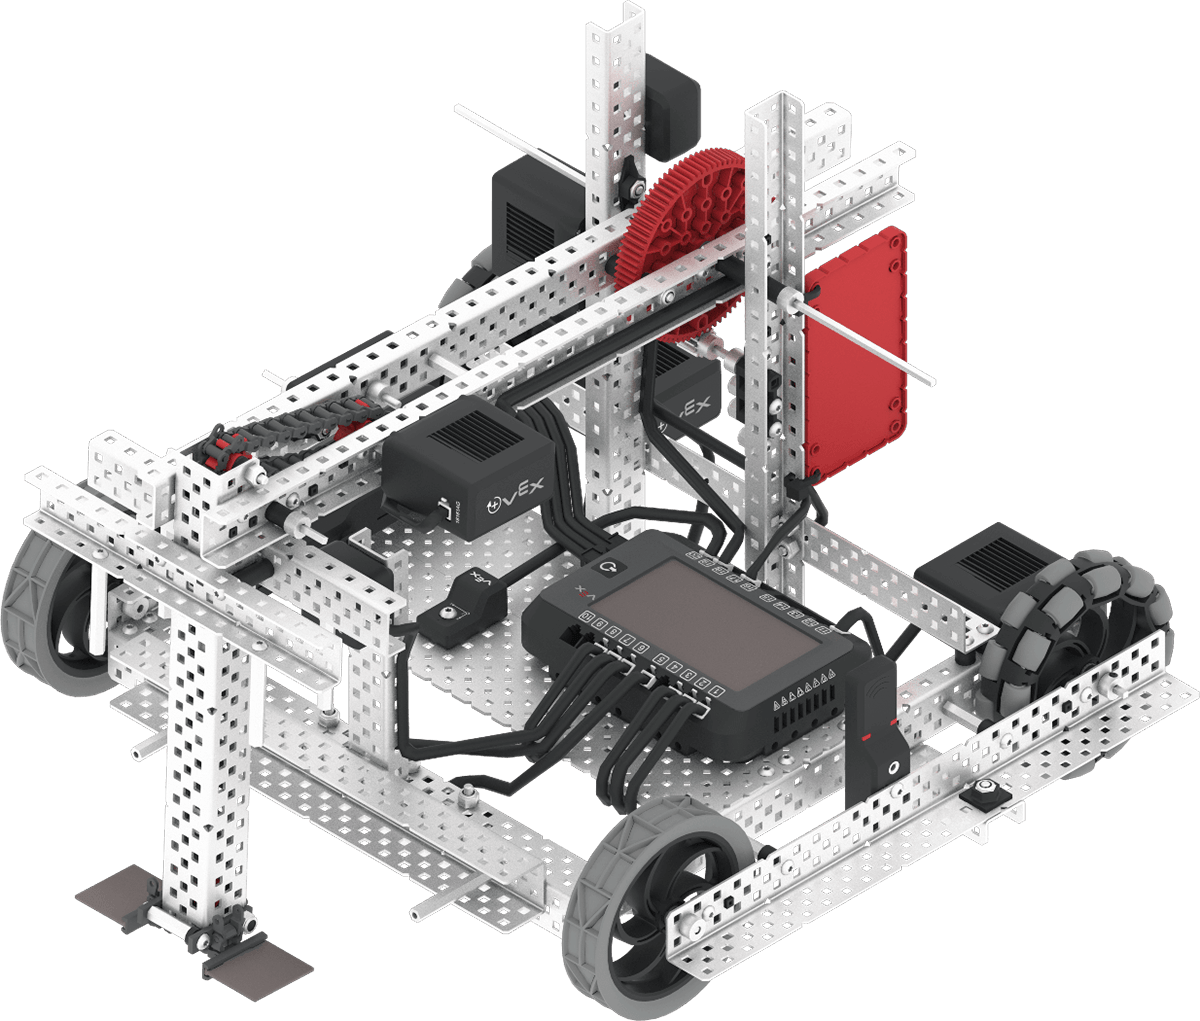
Axel obsługuje standardowe elementy sterujące i czujniki VR, takie jak czujnik bezwładnościowy i zegar mózgowy, a dodatkowe funkcje specyficzne dla Axela opisano w Blokach specyficznych dla robotów i Języku Python specyficznym dla robotów.
Silniki#
Konfiguracja i |
Opis |
|---|---|
|
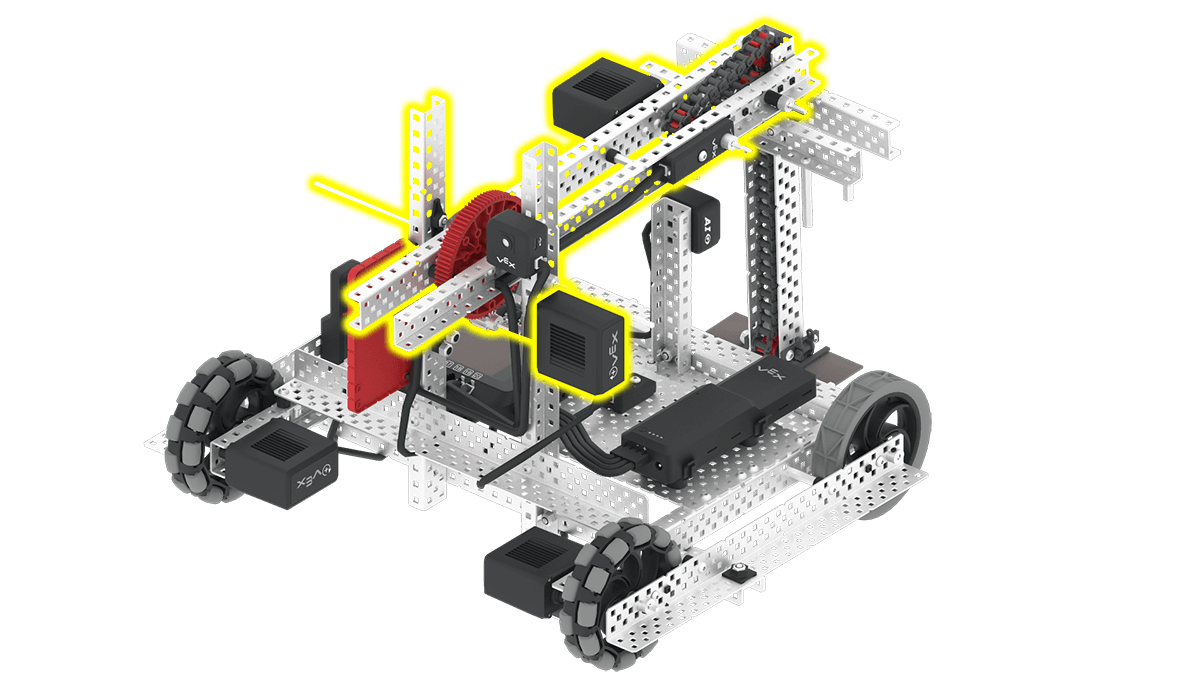
Ramię podnosi i opuszcza ramię Axela. Ramię musi być uniesione, aby nie blokowało czujnika AI Vision i nie blokowało pierścieni na paliki. |
|
Silnik popychacza przesuwa popychacz w dół ramienia. Umożliwia to zepchnięcie pierścieni z ramienia na pal. Pozycja popychacza w górnej części ramienia wynosi 0 stopni. |
Komponenty i funkcje#
Komponent lub funkcja |
Używać |
Dokumentacja API |
|---|---|---|
Układ napędowy |
Porusza i obraca robota. |
|
Silnik ramienia |
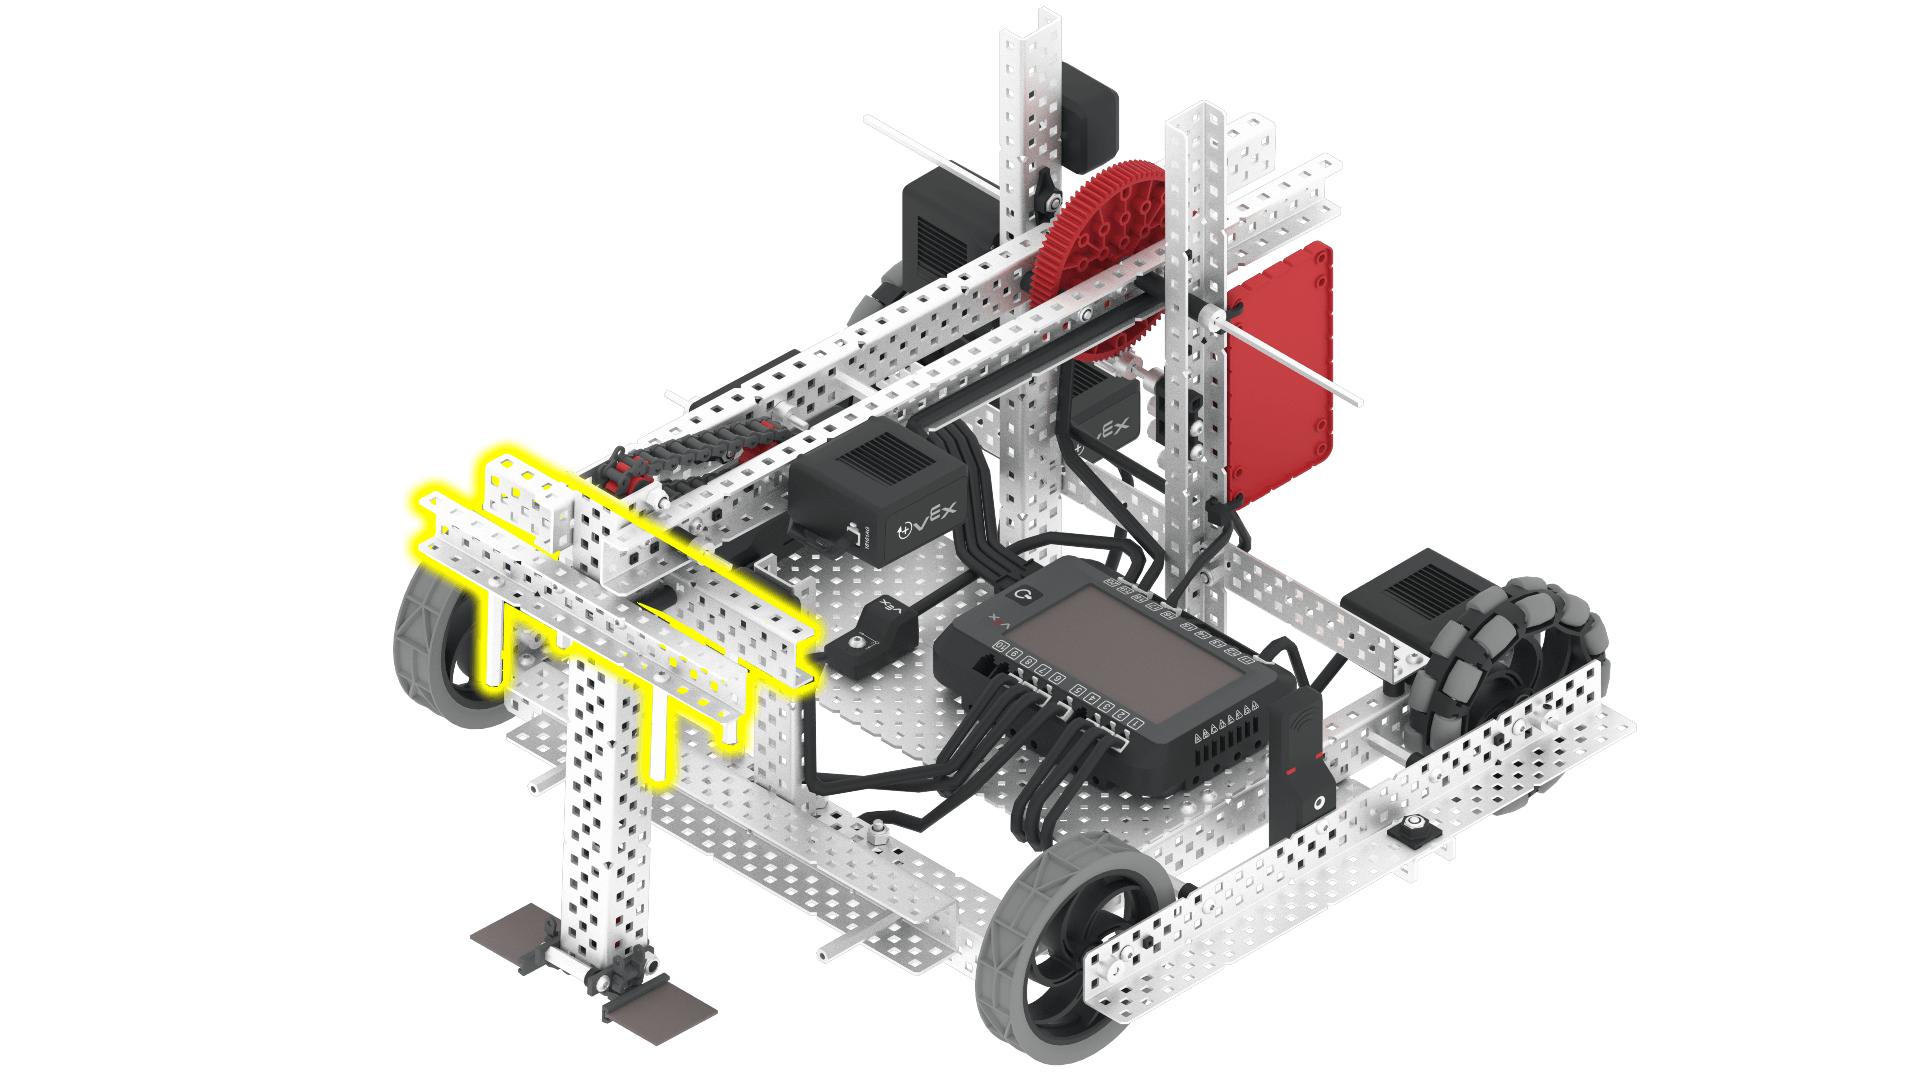
Podnosi i opuszcza ramię, aby manipulować obiektami w grze. Ramię musi być uniesione, aby nie blokowało czujnika wizyjnego AI, oraz aby wbijać pierścienie na paliki. Aby podnieść ramię wystarczająco wysoko, aby wbić pierścień na palik, ramię musi być uniesione o co najmniej 310 stopni. |
|
Silnik popychacza |
Przesuwa popychacz w dół ramienia. Umożliwia to zepchnięcie pierścieni z ramienia na pal. Pozycja popychacza w górnej części ramienia wynosi 0 stopni. Aby zepchnąć pierścień z ramienia, silnik popychacza musi się obniżyć o 780 stopni. |
|
Czujnik wizyjny AI |
Wykrywa obiekty w grze, dzięki czemu robot może samodzielnie orientować się w terenie. |
|
Czujnik odległości |
Zwraca informację o tym, jak daleko obiekt znajduje się od przodu robota. |
|
Czujnik optyczny |
Wykrywa obiekty przed robotem i określa ich kolor. |
|
Czujnik obrotu |
Zwraca aktualny kąt obrotu i położenie silnika popychacza. |
|
Czujnik GPS |
Zwraca aktualną pozycję robota i kierunek, w którym podąża on na placu zabaw. |
|
Timer mózgu |
Śledzi czas, który upłynął od rozpoczęcia projektu. |
Place zabaw#
Plac gier i zabaw |
Opis |
|---|---|
Zdobywaj pierścienie i bramki mobilne w wirtualnym polu umiejętności V5 24-25. |