
Nadpisanie V5 (Flex)#
Flex to bot bohatera VEX V5 używany w V5 26-27 Override Playground.
Przegląd robota#
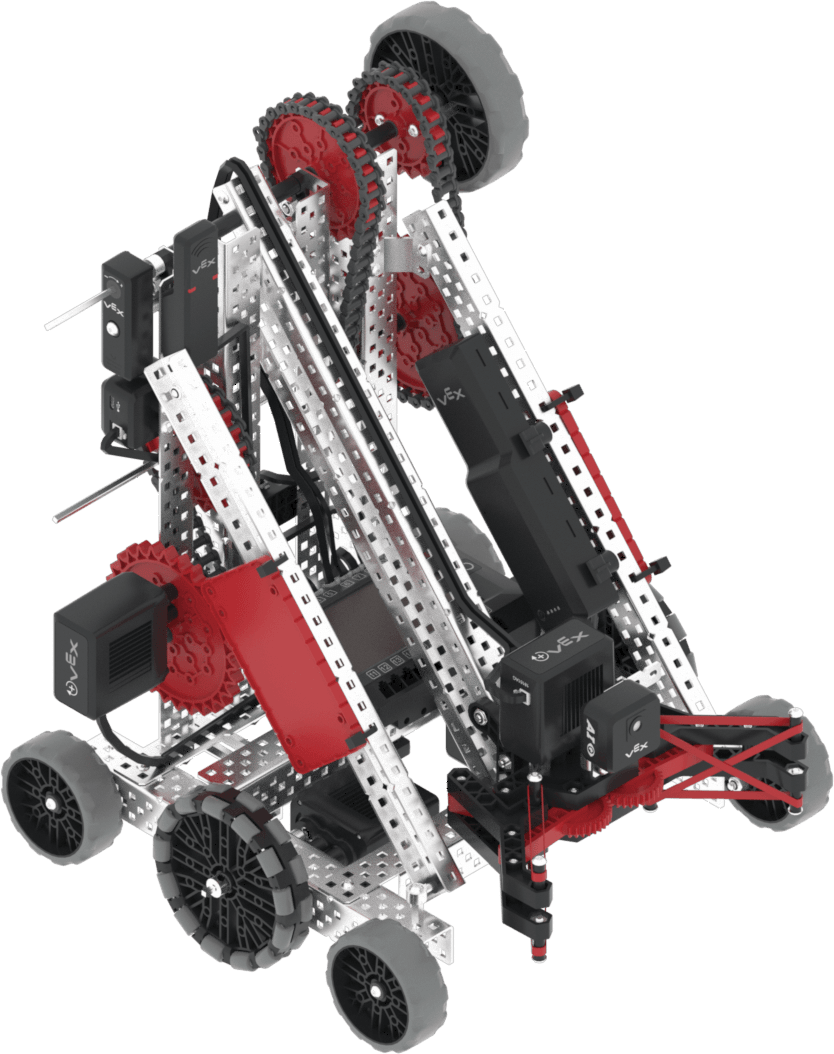
Flex obsługuje standardowe elementy sterujące i czujniki VR, takie jak czujnik bezwładnościowy i zegar mózgowy, a dodatkowe funkcje specyficzne dla Flexa opisano w Blokach specyficznych dla robotów i Języku Python specyficznym dla robotów.
Silniki#
Konfiguracja i |
Opis |
|---|---|
|
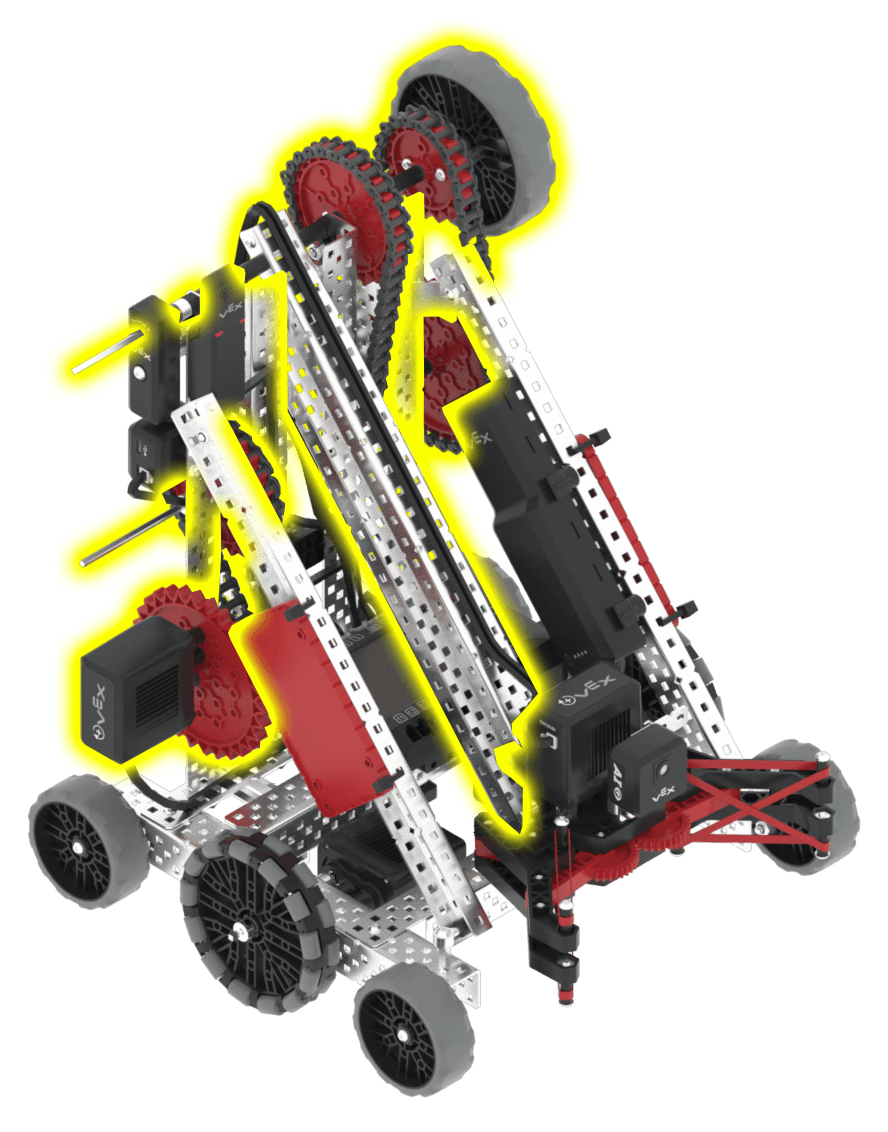
Podnosi i opuszcza ramię. Ramię jest w pozycji całkowicie uniesionej pod kątem 2000 stopni; pozycja wyjściowa to 0 stopni. |
|
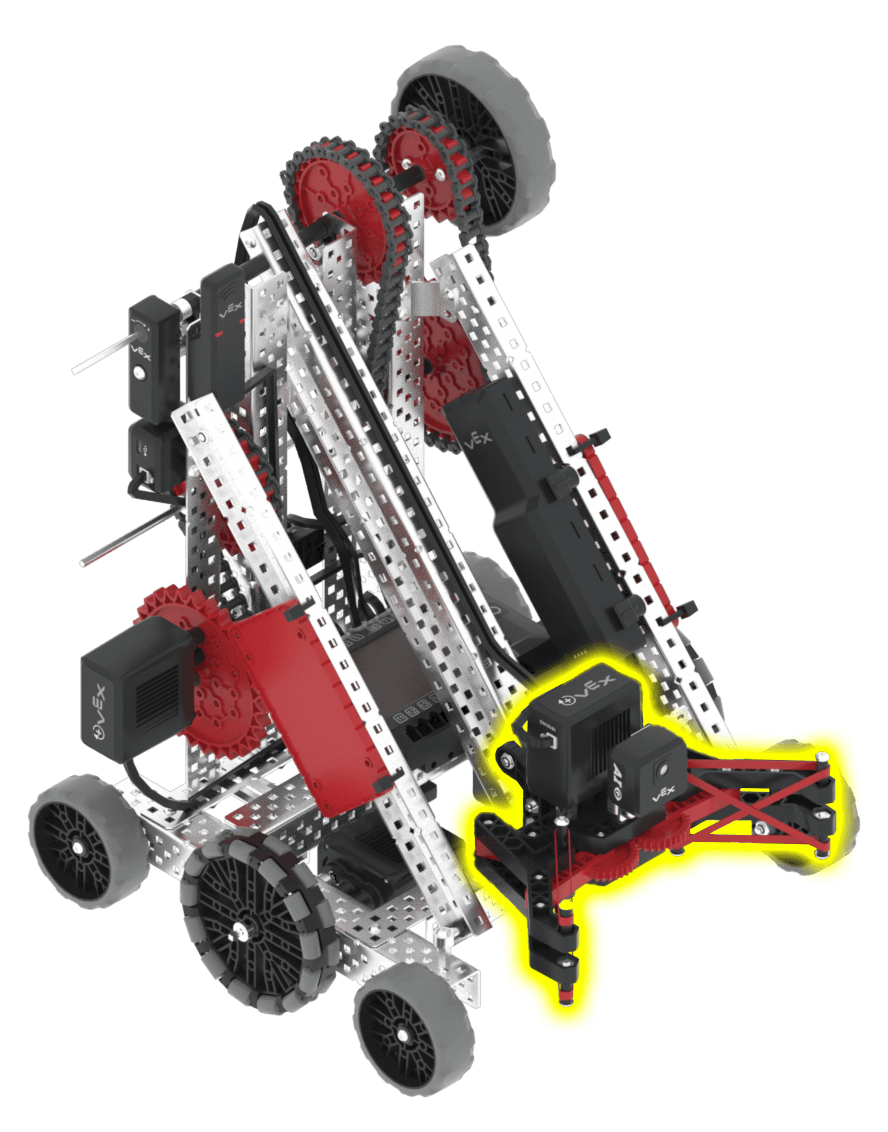
Otwiera i zamyka pazur. Pozycja wyjściowa to 467 stopni (pełne zamknięcie); pazur jest całkowicie otwarty przy 0 stopniach. |
Komponenty i funkcje#
Komponent lub funkcja |
Używać |
Dokumentacja API |
|---|---|---|
Układ napędowy |
Porusza i obraca robota. |
|
ArmMotor |
Podnosi i opuszcza ramię, aby wchodzić w interakcję z elementami gry. |
|
Silnik pazura |
Otwiera i zamyka pazur, aby chwytać i uwalniać elementy gry. |
|
Czujnik wizyjny AI |
Zamontowany na pazurze, skierowany do przodu. Wykrywa obiekty znajdujące się przed pazurem, umożliwiając robotowi autonomiczną orientację. Blokowany, gdy pazur trzyma szpilkę lub kubek, więc działa tylko wtedy, gdy pazur jest pusty. |
|
Czujnik odległości |
Zamontowany z przodu robota, skierowany do przodu. Wykrywa odległość przodu robota od obiektu. |
|
Czujnik GPS |
Zwraca aktualną pozycję robota i kierunek, w którym podąża on na placu zabaw. |
|
Timer mózgu |
Śledzi czas, który upłynął od rozpoczęcia projektu. |
Place zabaw#
Plac gier i zabaw |
Opis |
|---|---|
Zagraj w wyzwanie V5 26-27 Override Autonomous Coding Skills. |