
V5 Punkt krytyczny (Moby)#
Moby to bot-bohater VEX V5 używany w V5 21-22 Tipping Point Playground.
Przegląd robota#
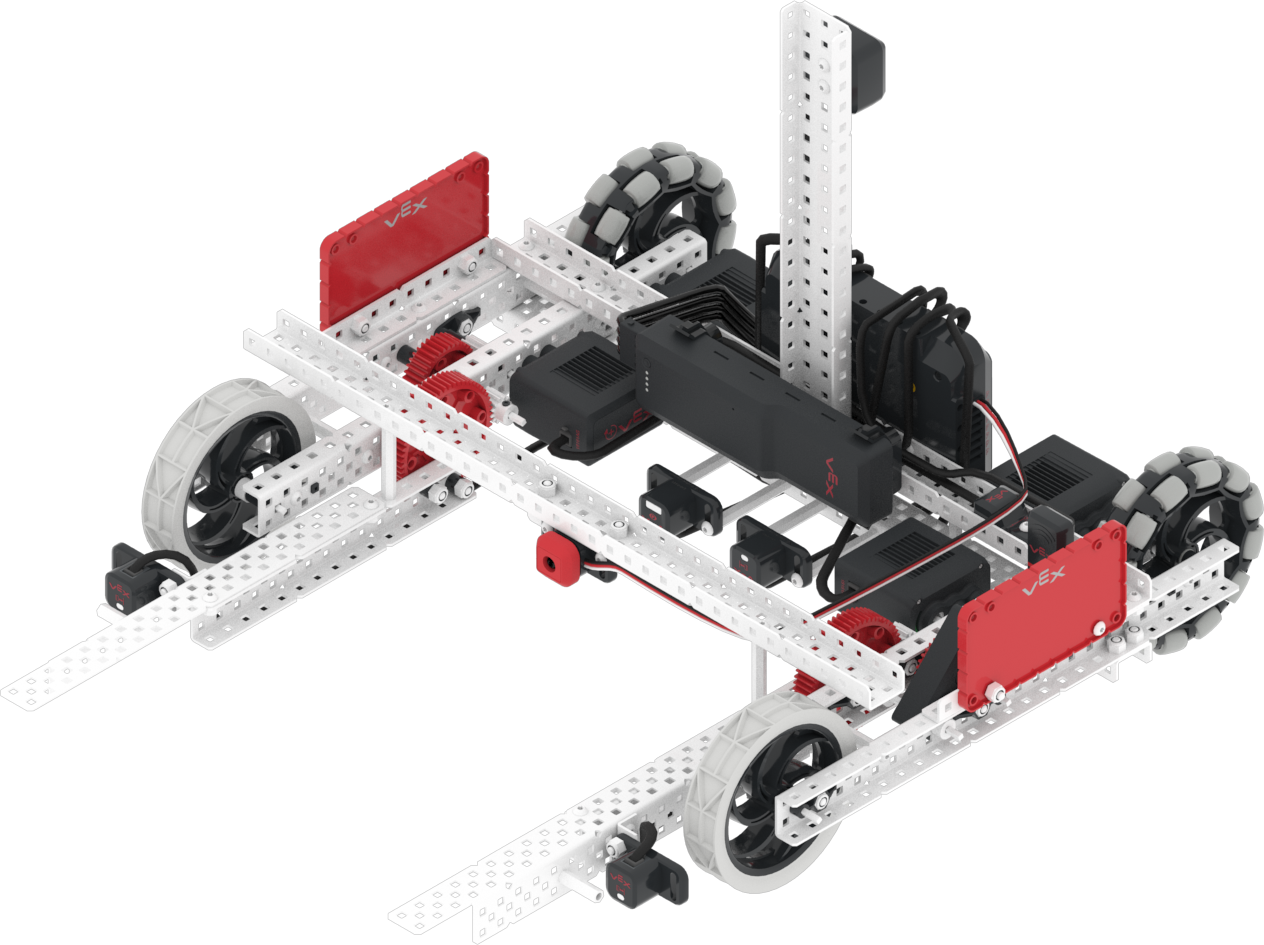
Moby obsługuje standardowe elementy sterujące i czujniki VR, takie jak czujnik bezwładnościowy i zegar mózgowy, a dodatkowe funkcje specyficzne dla Moby’ego opisano w Blokach specyficznych dla robotów i Języku Python specyficznym dla robotów.
Grupy motoryczne#
Konfiguracja i |
Opis |
|---|---|
|
Widły można podnosić i opuszczać. Dzięki temu robot może transportować i punktować pierścienie oraz bramki mobilne. Domyślne położenie grupy silników wideł to 0 stopni, a ich położenie zostanie obniżone w kierunku podłoża pod kątem 1700 stopni. |
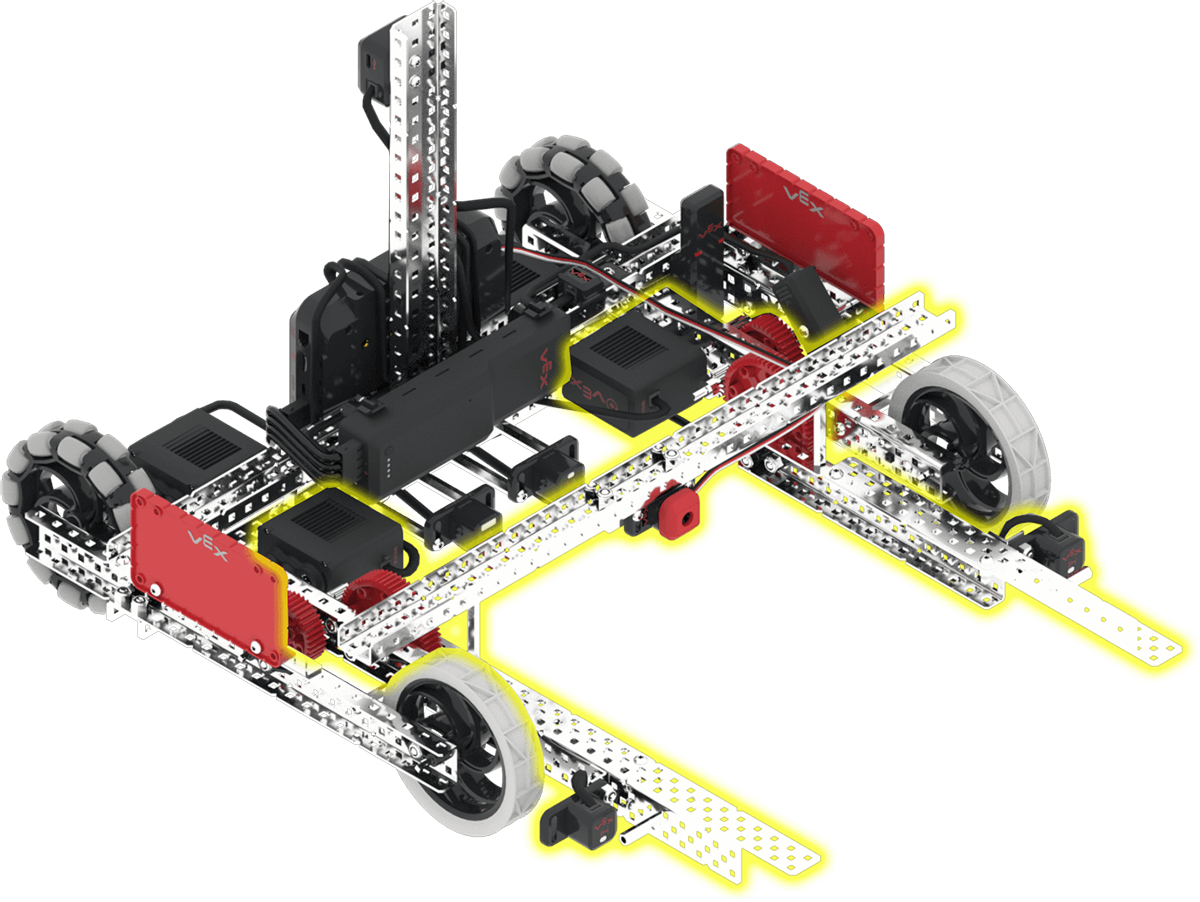
Komponenty i funkcje#
Komponent lub funkcja |
Używać |
Dokumentacja API |
|---|---|---|
Układ napędowy |
Porusza i obraca robota. |
|
Silnik widelca |
Podnosi i opuszcza widły. Dzięki temu robot może transportować i punktować pierścienie i bramki mobilne. |
|
Przełącznik zderzaka |
Wykrywa, gdy pierścień znajduje się w widełkach. |
|
Czujnik optyczny |
Wykrywa pierścienie między widłami robota. |
|
Czujnik obrotu |
Zwraca kąt wideł. |
|
Czujnik odległości |
Zwraca informację o tym, jak daleko obiekt znajduje się od przodu robota. |
|
Czujnik GPS |
Zwraca aktualną pozycję robota i kierunek, w którym podąża on na placu zabaw. |
|
Timer mózgu |
Śledzi czas, który upłynął od rozpoczęcia projektu. |
Place zabaw#
Plac gier i zabaw |
Opis |
|---|---|
Zdobywaj bramki mobilne, pierścienie i wysokości platform w wirtualnym polu umiejętności V5 21-22. |