
مستشعر القصور الذاتي والجيروسكوب#
مقدمة#
يحتوي جهاز VEX IQ (الجيل الثاني) على مستشعر قصور ذاتي مدمج. يقيس هذا المستشعر كيفية تحرك الجهاز ودورانه.
يستخدم المستشعر بالقصور الذاتي المدمج جزأين للقيام بذلك. يقيس الجيروسكوب الدوران، مثل الاتجاه والدوران ومعدل الدوران والاتجاه. بينما يقيس مقياس التسارع التغيرات في الحركة، مثل التسارع أو التباطؤ.
يتم ضبط مستشعر القصور الذاتي المدمج تلقائيًا ويكون جاهزًا للاستخدام عند بدء كل مشروع. يمكن أيضًا استخدام مستشعر جيروسكوبي خارجي، ولكن يجب ضبطه قبل الاستخدام. يقيس مستشعر VEX IQ الجيروسكوبي الخارجي الدوران فقط.
فيما يلي قائمة بجميع الكتل:
استشعار الجيروسكوبي — العمل مع قيم الاتجاه والدوران.
معايرة الجيروسكوب — يقوم بمعايرة مستشعر جيروسكوب خارجي تم تكوينه.
معايرة مستشعر القصور الذاتي للدماغ — يقوم بمعايرة مستشعر القصور الذاتي المدمج في الدماغ.
ضبط اتجاه القصور الذاتي/الجيروسكوب — يضبط اتجاه المستشعر الحالي على قيمة اتجاه جديدة.
ضبط دوران القصور الذاتي/الدوران الجيروسكوبي — يضبط الدوران الحالي للمستشعر على قيمة دوران جديدة.
زاوية اتجاه القصور الذاتي/الجيروسكوب — يشير إلى الاتجاه الذي يواجهه المستشعر، من 0 إلى 359.99 درجة.
زاوية الدوران بالقصور الذاتي/الدوران الجيروسكوبي — يبلغ عن مدى دوران المستشعر.
معدل الدوران — يُبلغ عن سرعة الدوران الحالية لمستشعر الدوران الخارجي.
الاستشعار بالقصور الذاتي — استخدم مستشعر القصور الذاتي المدمج في الدماغ.
التسارع — يوضح مدى سرعة تسارع أو تباطؤ الدماغ على المحور المحدد.
معدل الدوران — يبلغ عن مدى سرعة دوران الدماغ على المحور المحدد.
orientation — يُبلغ عن زاوية دوران الدماغ أو ميله أو انحرافه.
استشعار الجيروسكوب#
معايرة الجيروسكوب#
تقوم وحدة معايرة الجيروسكوب بمعايرة مستشعر الجيروسكوب الخارجي المُهيأ.
تساعد عملية المعايرة مستشعر الجيروسكوب على قياس الانعطافات بدقة. حافظ على ثبات المستشعر أثناء المعايرة. إذا تحرك المستشعر أثناء المعايرة، فقد لا تقيس قيم الاتجاه والدوران الانعطافات بدقة.
سينتظر المشروع حتى يتم الانتهاء من المعايرة قبل تشغيل الكتلة التالية في المكدس.
ملاحظة: هذه الوحدة متوفرة فقط في حالة وجود مستشعر جيروسكوبي مُهيأ.
معايرة [Gyro1 v] لمدة [2 v] ثانية
حدود |
وصف |
|---|---|
الجيروسكوب |
مستشعر الجيروسكوب الخارجي للمعايرة. |
مدة |
مدة معايرة المستشعر بالثواني:
|
مثال
عند البدء
[Calibrate a Gyro Sensor and display its angle of heading.]
معايرة [Gyro1 v] لمدة [2 v] ثانية
اطبع (اتجاه [Gyro1 v] بالدرجات) على الشاشة ◀ وانتقل للصف التالي
معايرة الدماغ بالقصور الذاتي#
تقوم كتلة معايرة BrainInertial بمعايرة مستشعر القصور الذاتي المدمج في الدماغ.
تساعد عملية المعايرة مستشعر القصور الذاتي على قياس الانعطافات بدقة. حافظ على ثبات الدماغ أثناء المعايرة. إذا تحرك الدماغ أثناء المعايرة، فقد لا تُقاس قيم الاتجاه والدوران ومعدل الدوران والاتجاه بشكل صحيح.
سينتظر المشروع حتى يتم الانتهاء من المعايرة قبل تشغيل الكتلة التالية في المكدس.
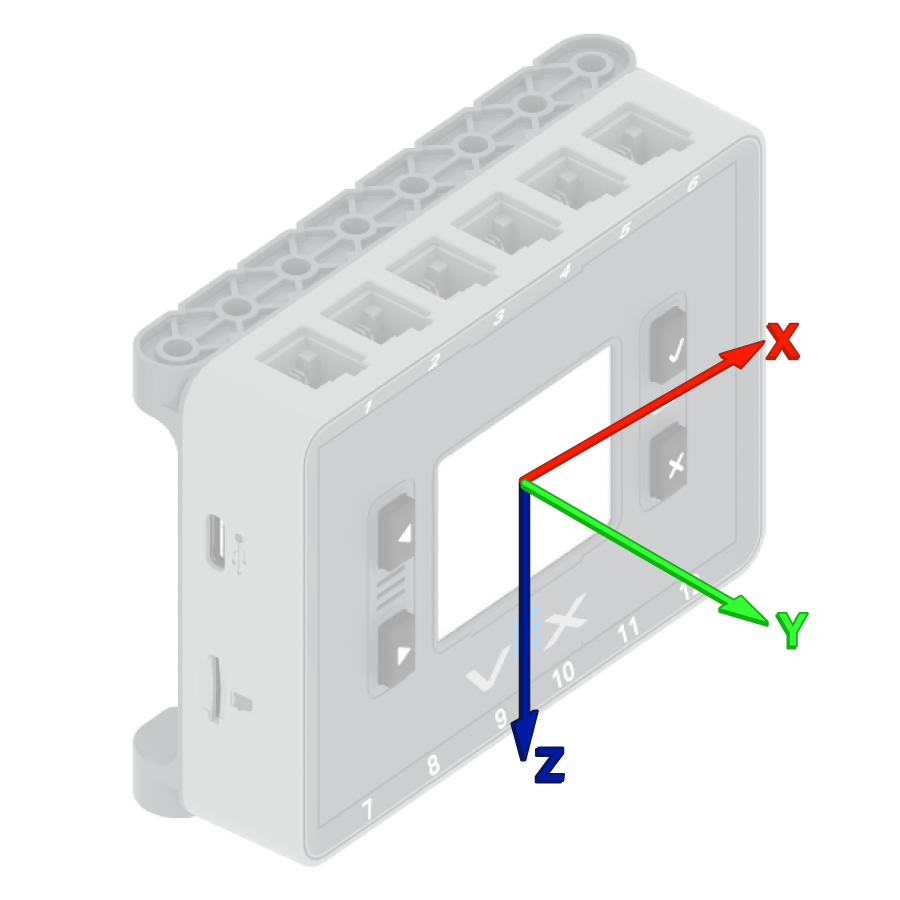
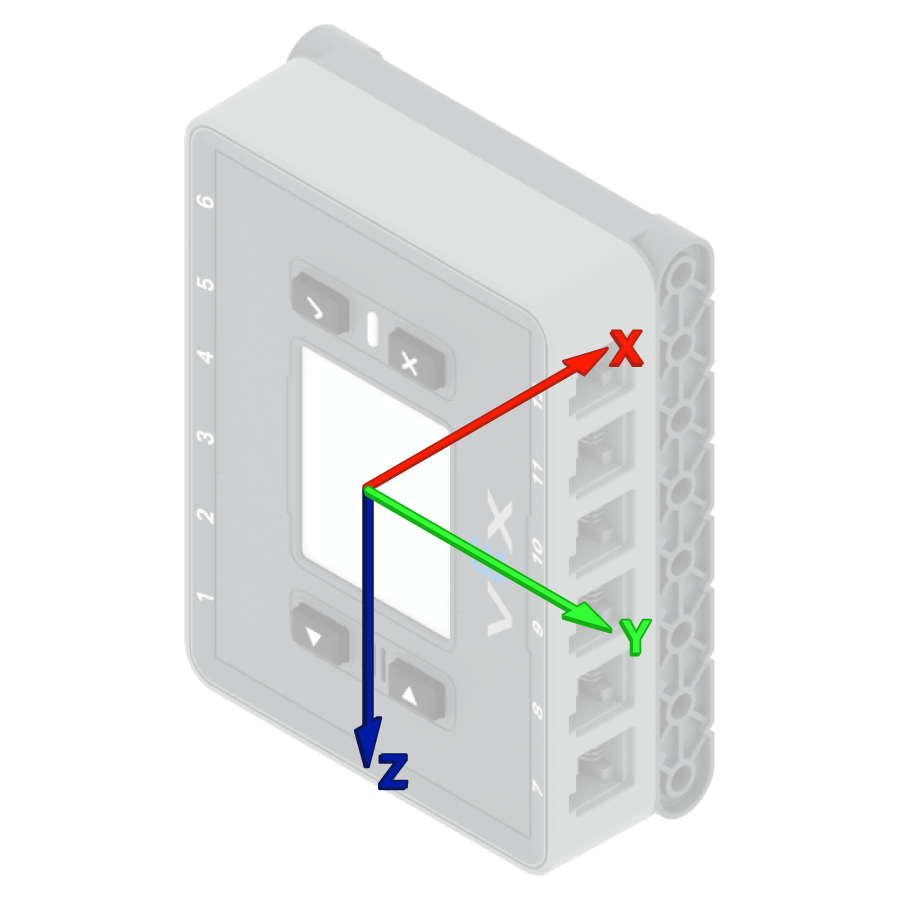
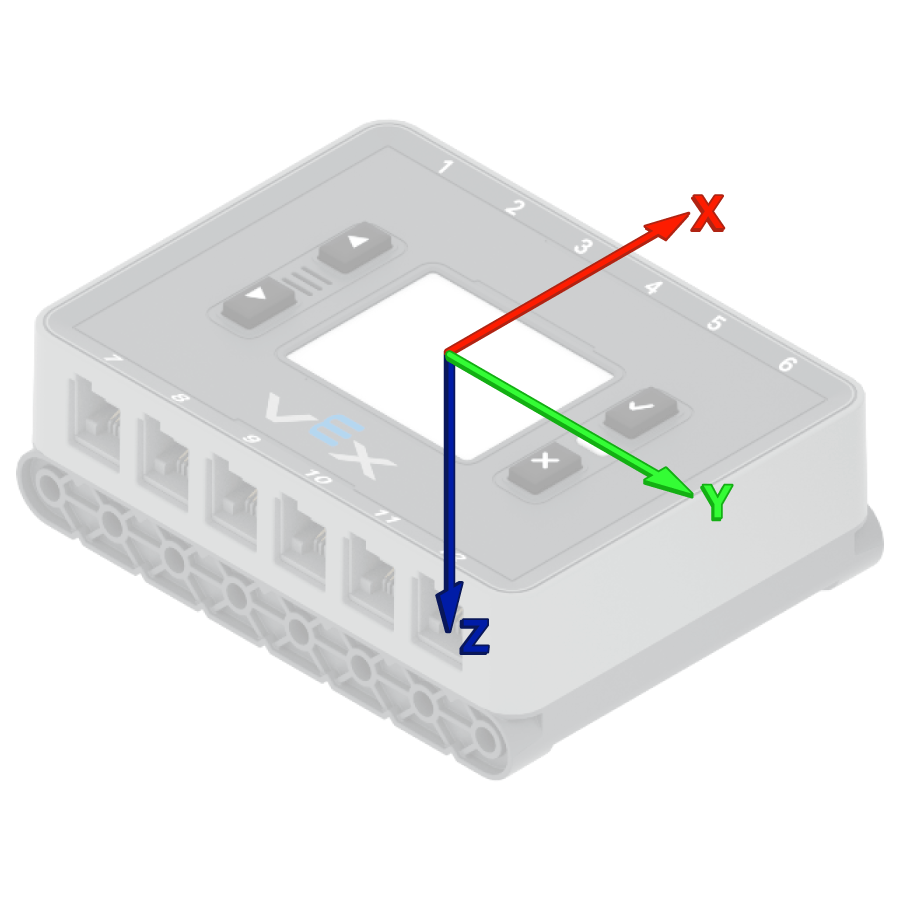
تحاول أنظمة VEX Brains معايرة نفسها تلقائيًا عند بدء كل مشروع. مع ذلك، إذا تم حمل الروبوت أو تحريكه أثناء بدء المشروع، فقد يفشل المستشعر في المعايرة بشكل صحيح أو قد يعطي معايرة غير صحيحة.
معايرة BrainInertial
حدود |
وصف |
|---|---|
لا يحتوي هذا الجزء على أي معلمات. |
مثال
عند البدء
[Calibrate the Brain's sensor and display its angle of heading.]
معايرة BrainInertial
اطبع (اتجاه [BrainInertial v] بالدرجات) على الشاشة ◀ وانتقل للصف التالي
ضبط اتجاه القصور الذاتي/الجيروسكوب#
الاتجاه هو الاتجاه الذي يواجهه المستشعر، ويُقاس بالدرجات من 0 إلى 359.99. تقوم كتلة ضبط اتجاه القصور الذاتي/الجيروسكوب بتغيير اتجاه المستشعر الحالي إلى قيمة اتجاه جديدة.
على سبيل المثال، إذا استدار المستشعر ليواجه اليمين، فإن ضبط الاتجاه على 0 درجة يجعل وضعية مواجهة اليمين هي الوضعية الجديدة 0 درجة. عندها يمكن للمستشعر تتبع الاتجاهات الأخرى بناءً على هذا الاتجاه الجديد.
اضبط اتجاه [Gyro1 v] إلى (0) درجة
حدود |
وصف |
|---|---|
الجيروسكوب |
المستشعر بالقصور الذاتي أو مستشعر الدوران المراد استخدامه. |
عنوان |
قيمة الاتجاه، بالدرجات، التي يجب ضبطها للمستشعر. يمكن أن تكون هذه القيمة من 0 إلى 359.99. |
مثال
عند البدء
[Turn to the new 0 degrees heading.]
اضبط اتجاه [Gyro1 v] إلى (90) درجة
استدر نحو الاتجاه (0) درجة ▶
ضبط الدوران بالقصور الذاتي/الدوران الجيروسكوبي#
الدوران هو مقدار دوران المستشعر، ويُقاس بالدرجات. على عكس الاتجاه، يمكن أن يزيد الدوران عن 359.99 درجة أو يقل عن صفر درجة. في بداية المشروع، تُضبط قيمة الدوران على صفر درجة. تقوم كتلة ضبط دوران الجيروسكوب/القصور الذاتي بتغيير قيمة الدوران الحالية للمستشعر إلى قيمة جديدة.
على سبيل المثال، إذا دار المستشعر دورتين كاملتين إلى اليمين، ستكون قيمة دورانه 720 درجة. ضبط الدوران على 0 درجة سيعيد ضبط قيمة الدوران من 720 إلى 0 درجة. بعد ذلك، يمكن للمستشعر تتبع الدورات بناءً على هذه القيمة الجديدة.
اضبط دوران [Gyro1 v] إلى (0) درجة
حدود |
وصف |
|---|---|
الجيروسكوب |
المستشعر بالقصور الذاتي أو مستشعر الدوران المراد استخدامه. |
تناوب |
قيمة الدوران، بالدرجات، التي يجب ضبطها للمستشعر. يمكن أن تكون هذه القيمة عددًا صحيحًا أو عددًا عشريًا. |
مثال
عند البدء
[Turn to the new 0 rotation.]
اضبط دوران [Gyro1 v] إلى (-100) درجة
استدر إلى دوران (0) درجة ▶
زاوية اتجاه القصور الذاتي/الجيروسكوب#
الاتجاه هو الاتجاه الذي يواجهه المستشعر، ويُقاس بالدرجات من 0 إلى 359.99. وتُبلغ وحدة زاوية اتجاه القصور الذاتي/الجيروسكوب عن الاتجاه الحالي للمستشعر.
الاتجاه الابتدائي هو 0 درجة. إذا تجاوز المستشعر 359.99 درجة، فسيعود الاتجاه إلى 0 درجة.
(اتجاه [Gyro1 v] بالدرجات)
حدود |
وصف |
|---|---|
الجيروسكوب |
المستشعر بالقصور الذاتي أو مستشعر الدوران للإبلاغ عن الاتجاه. |
مثال
عند البدء
[Display the Gyro Sensor's heading before and after rotating.]
اطبع (اتجاه [Gyro1 v] بالدرجات) على الشاشة ◀ وانتقل للصف التالي
استدر [يمين v] بمقدار (390) درجة ▶
اطبع (اتجاه [Gyro1 v] بالدرجات) على الشاشة ◀ وانتقل للصف التالي
زاوية الدوران بالقصور الذاتي/الدوران الجيروسكوبي#
الدوران هو مقدار دوران المستشعر، ويُقاس بالدرجات. على عكس الاتجاه، يمكن أن يزيد الدوران عن 359.99 درجة أو يقل عن صفر درجة. في بداية المشروع، تُضبط قيمة الدوران على صفر درجة. تُبلغ وحدة زاوية دوران الجيروسكوب/القصور الذاتي عن الدوران الحالي للمستشعر.
يؤدي الانعطاف يمينًا إلى زيادة الدوران، بينما يؤدي الانعطاف يسارًا إلى تقليله. على سبيل المثال، سيؤدي الانعطاف دورتين كاملتين إلى اليمين إلى دوران مقداره 720 درجة. أما الانعطاف دورة كاملة واحدة إلى اليسار من وضع الصفر، فسيؤدي إلى دوران مقداره -360 درجة.
(دوران [Gyro1 v] بالدرجات)
حدود |
وصف |
|---|---|
الجيروسكوب |
مستشعر القصور الذاتي أو مستشعر الدوران للإبلاغ عن الدوران منه. |
مثال
عند البدء
[Display the Gyro Sensor's angle of rotation before and after rotating.]
اطبع (دوران [Gyro1 v] بالدرجات) على الشاشة ◀ وانتقل للصف التالي
استدر [يمين v] بمقدار (390) درجة ▶
اطبع (دوران [Gyro1 v] بالدرجات) على الشاشة ◀ وانتقل للصف التالي
معدل الدوران#
تقوم وحدة قياس سرعة الدوران (معدل الجيروسكوب) بالإبلاغ عن سرعة دوران مستشعر الجيروسكوب الخارجي الحالية بالدرجات في الثانية \(dps\). يمكن أن تكون القيمة موجبة أو سالبة حسب اتجاه دوران مستشعر الجيروسكوب.
(معدل [Gyro1 v] بوحدة dps)
حدود |
وصف |
|---|---|
الجيروسكوب |
مستشعر الجيروسكوب الخارجي للإبلاغ عن سرعة الدوران. |
مثال
عند البدء
[Display the Gyro Sensor's current rotation speed.]
استدر [يمين v]
انتظر (1) ثانية
اطبع (معدل [Gyro1 v] بوحدة dps) على الشاشة ◀ وانتقل للصف التالي
الاستشعار بالقصور الذاتي#
تسريع#
التسارع هو مدى سرعة تسارع أو تباطؤ الدماغ. تقوم وحدة قياس التسارع بالإبلاغ عن تسارع الدماغ على طول المحور المحدد، من -4.00 جي إلى 4.00 جي.
وحدة قياس التسارع هي وحدة G. وحدة 1 G تعادل تقريبًا التسارع الذي تشعر به من الجاذبية وأنت جالس بلا حراك.
يمكن أن تكون القيمة موجبة أو سالبة حسب اتجاه التسارع على المحور المحدد. خيارات المحور هي س وص وع.
(تسارع BrainInertial لمحور [x v] بوحدة g)
حدود |
وصف |
|---|---|
محور |
المحور الذي يُقاس عليه التسارع:
|
مثال
عند البدء
[Display the acceleration along the x-axis while the drivetrain is moving.]
اضبط دقة الطباعة إلى [0.01 v] على الشاشة
اضبط سرعة القيادة إلى (100) %
اطبع [Resting: ] على الشاشة ◀ وانتقل للصف التالي
اطبع (تسارع BrainInertial لمحور [x v] بوحدة g) على الشاشة ◀ وانتقل للصف التالي
انتظر (1) ثانية
تشغيل [للأمام v] لمسافة (500) [مم v] ◀ ولا تنتظر
انتظر (0.1) ثانية
اطبع [Startup: ] على الشاشة ◀ وانتقل للصف التالي
اطبع (تسارع BrainInertial لمحور [x v] بوحدة g) على الشاشة ◀ وانتقل للصف التالي
معدل الدوران#
معدل الدوران هو سرعة دوران الدماغ. تقوم وحدة الإبلاغ عن معدل الدوران بالإبلاغ عن سرعة دوران الدماغ الحالية على طول المحور المحدد بالدرجات في الثانية \(dps\) كرقم عشري.
يمكن أن تكون القيمة موجبة أو سالبة اعتمادًا على اتجاه دوران الدماغ على ذلك المحور.
(معدل جيروسكوب BrainInertial لمحور [x v] بوحدة dps)
حدود |
وصف |
|---|---|
محور |
المحاور المستخدمة لعرض معدل الدوران:
|
مثال
عند البدء
[Display the gyro rate around the z-axis while the drivetrain is turning.]
استدر [يمين v]
انتظر (1) ثانية
اطبع (معدل جيروسكوب BrainInertial لمحور [z v] بوحدة dps) على الشاشة ◀ وانتقل للصف التالي
توجيه#
الاتجاه هو الزاوية الحالية للدماغ على محور دوران محدد. تقوم وحدة الإبلاغ عن الاتجاه بالإبلاغ عن دوران الدماغ أو ميله أو انحرافه، من -180.00 إلى 180.00 درجة.
يصف الدوران والانحراف والالتفاف طرقًا مختلفة يمكن للدماغ من خلالها أن يميل أو يدور.
(اتجاه BrainInertial لـ [roll v] بالدرجات)
حدود |
وصف |
|---|---|
محور |
محاور التوجيه المطلوب الإبلاغ عنها:
|
مثال
عند البدء
[Display the roll, pitch, and yaw of the Brain as it is rotated by hand.]
للأبد
امسح الشاشة
اطبع (اتجاه BrainInertial لـ [roll v] بالدرجات) على الشاشة ◀ وانتقل للصف التالي
اطبع (اتجاه BrainInertial لـ [pitch v] بالدرجات) على الشاشة ◀ وانتقل للصف التالي
اطبع (اتجاه BrainInertial لـ [yaw v] بالدرجات) على الشاشة ◀ وانتقل للصف التالي
اضبط المؤشر على الصف (1) العمود (1) على الشاشة
انتظر (0.05) ثانية
fin