
Inerciālais un žiroskopiskais sensors#
Ievads#
VEX IQ (2. paaudzes) smadzenēm ir iebūvēts inerciālais sensors. Šis sensors mēra, kā smadzenes kustas un griežas.
Iebūvētais inerciālais sensors šim nolūkam izmanto divas daļas. Žiroskops mēra pagriezienu, piemēram, virzienu, rotāciju, žiroskopa ātrumu un orientāciju. Akselerometrs mēra kustības izmaiņas, piemēram, paātrinājumu vai palēninājumu.
Iebūvētais inerciālais sensors tiek automātiski konfigurēts un gatavs lietošanai katra projekta sākumā. Var izmantot arī ārēju žiroskopisko sensoru, taču tas ir jākonfigurē pirms lietošanas. Ārējais VEX IQ žiroskopiskais sensors mēra tikai pagriezienu.
Zemāk ir visu bloku saraksts:
Žiroskopiskā uztveršana — darbs ar virziena un rotācijas vērtībām.
kalibrēt žiroskopu — Kalibrē konfigurētu ārējo žiroskopu sensoru.
kalibrēt smadzeņu inerciālo sensoru — Kalibrē smadzeņu iebūvēto inerciālo sensoru.
iestatīt inerciālo/žiroskopisko virzienu — Iestata sensora pašreizējo virzienu uz jaunu virziena vērtību.
iestatīt inerciālo/žiroskopisko rotāciju — Iestata sensora pašreizējo rotāciju uz jaunu rotācijas vērtību.
inerces/žiroskopiskā virziena leņķis — Ziņo sensora virzienu no 0 līdz 359,99 grādiem.
inerces/žiroskopiskās rotācijas leņķis — Ziņo, cik tālu sensors ir pagriezies.
žiroskopijas ātrums — Ziņo ārējā žiroskopiskā sensora pašreizējo rotācijas ātrumu.
Inerciālā uztveršana — izmantojiet iebūvēto BrainInertial Sensor.
paātrinājums — Ziņo, cik ātri smadzenes paātrinās vai palēninās izvēlētajā asī.
žiroskopijas ātrums — Ziņo, cik ātri smadzenes griežas pa izvēlēto asi.
orientation — Ziņo par smadzeņu rotācijas, slīpuma vai novirzes leņķi.
Žiroskopiskā uztveršana#
kalibrēt žiroskopu#
Žiroskopijas kalibrēšanas bloks kalibrē konfigurētu ārējo žiroskopijas sensoru.
Kalibrēšana palīdz žiroskopiskajam sensoram pareizi izmērīt pagriezienus. Kalibrēšanas laikā sensoram jābūt nekustīgam. Ja sensors kalibrēšanas laikā kustas, virziena un rotācijas vērtības var nepareizi izmērīt pagriezienus.
Projekts gaidīs, līdz tiks pabeigta kalibrēšana, pirms tiks palaists nākamais bloks kaudzē.
Piezīme: Šis bloks ir pieejams tikai, ja ir konfigurēts žiroskopiskais sensors.
kalibrēt [Gyro1 v] [2 v] sekundes
Parametri |
Apraksts |
|---|---|
žiroskops |
Ārējais žiroskopiskais sensors kalibrēšanai. |
ilgums |
Sensora kalibrēšanas ilgums sekundēs:
|
Piemērs
kad sākts
[Calibrate a Gyro Sensor and display its angle of heading.]
kalibrēt [Gyro1 v] [2 v] sekundes
drukāt ([Gyro1 v] virziena leņķis grādos) ekrānā ◀ un pāriet uz nākamo rindu
kalibrēt BrainInertial#
Kalibrēt BrainInertial steka bloks kalibrē Brain iebūvēto inerciālo sensoru.
Kalibrēšana palīdz inerciālajam sensoram pareizi izmērīt pagriezienus. Kalibrēšanas laikā smadzenes nedrīkst kustēties. Ja smadzenes kalibrēšanas laikā kustas, virziena, rotācijas, žiroskopiskā ātruma un orientācijas vērtības var netikt pareizi izmērītas.
Projekts gaidīs, līdz tiks pabeigta kalibrēšana, pirms tiks palaists nākamais bloks kaudzē.
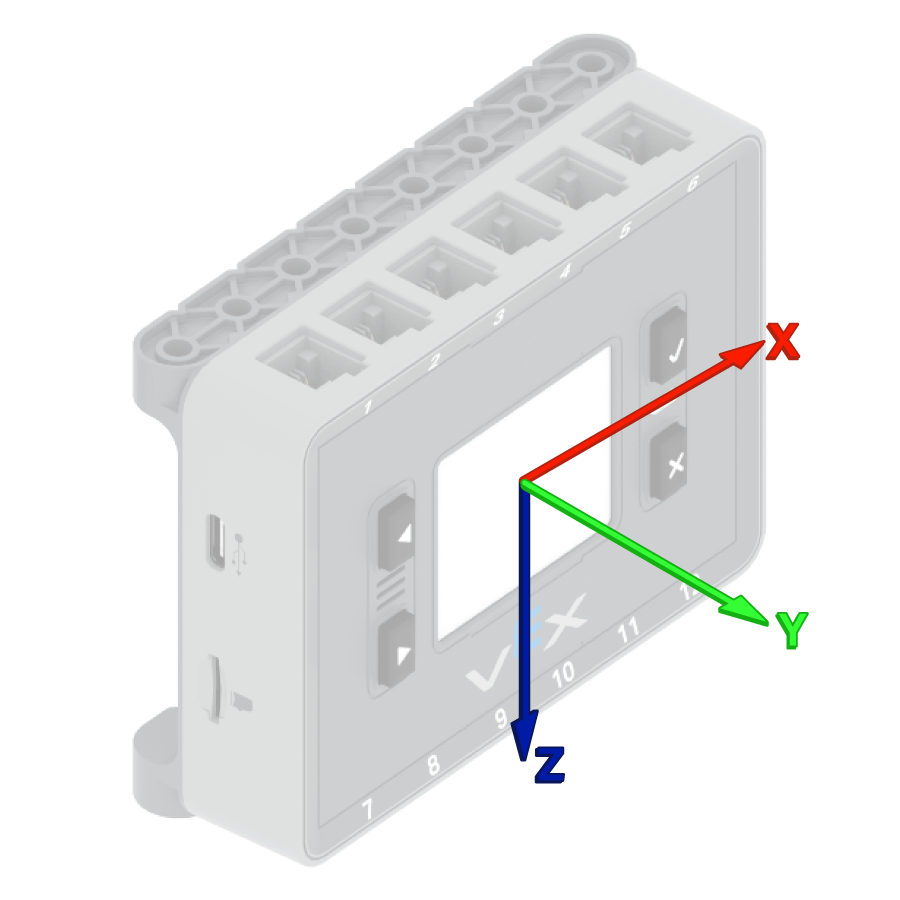
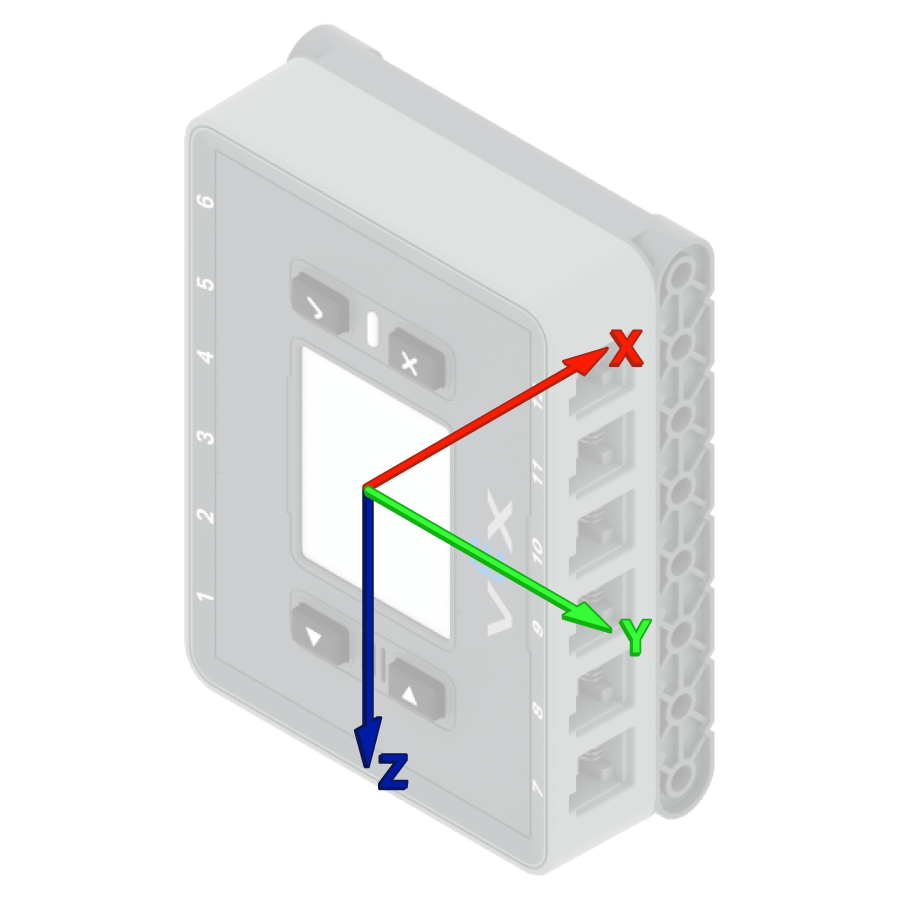
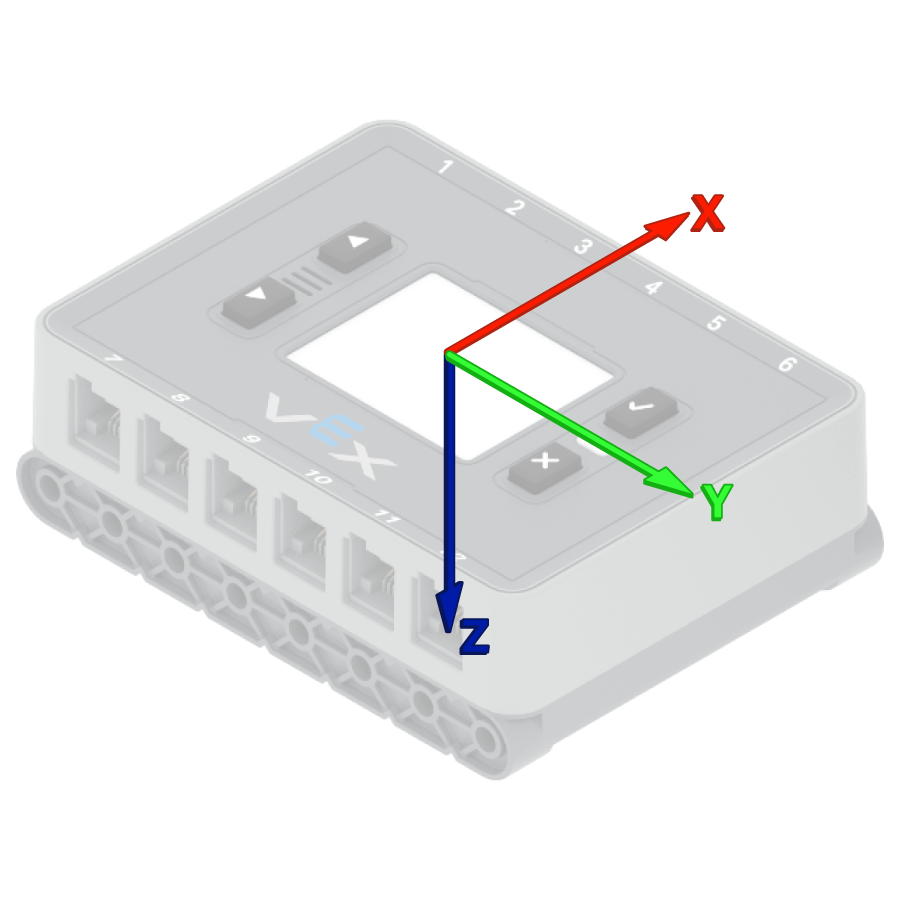
VEX smadzenes mēģina automātiski kalibrēties katra projekta sākumā. Tomēr, ja robots projekta sākumā tiek pārvietots, sensors var neveikt pareizu kalibrēšanu vai iegūt nepareizu kalibrēšanu.
kalibrēt BrainInertial
Parametri |
Apraksts |
|---|---|
Šim blokam nav parametru. |
Piemērs
kad sākts
[Calibrate the Brain's sensor and display its angle of heading.]
kalibrēt BrainInertial
drukāt ([BrainInertial v] virziena leņķis grādos) ekrānā ◀ un pāriet uz nākamo rindu
iestatīt inerciālo/žiroskopisko kursu#
Virziens ir sensora vērsts virziens, mērīts grādos no 0 līdz 359,99. inerciālās/žiroskopiskās virziena iestatīšanas bloks maina sensora pašreizējo virzienu uz jaunu virziena vērtību.
Piemēram, ja sensors ir pagriezies pa labi, virziena iestatīšana uz 0 grādiem padara šo labo pusi vērsto pozīciju par jauno 0 grādu. Pēc tam sensors var izsekot citiem virzieniem, pamatojoties uz šo jauno virzienu.
iestatīt [Gyro1 v] virziena leņķi uz (0) grādiem
Parametri |
Apraksts |
|---|---|
žiroskops |
Izmantojamais inerciālais vai žiroskopiskais sensors. |
virsraksts |
Sensora iestatītā virziena vērtība grādos. Tā var būt vērtība no 0 līdz 359,99. |
Piemērs
kad sākts
[Turn to the new 0 degrees heading.]
iestatīt [Gyro1 v] virziena leņķi uz (90) grādiem
griezties uz virziena leņķi (0) grādos ▶
iestatīt inerciālu/žiroskopisku rotāciju#
Rotācija ir sensora pagrieziena lielums, mērot grādos. Atšķirībā no virziena, rotācija var palielināties virs 359,99 grādiem vai samazināties zem 0 grādiem. Projekta sākumā rotācijas vērtība ir iestatīta uz 0 grādiem. Inerciālās/Žiroskopiskās rotācijas iestatīšana bloks maina sensora pašreizējo rotāciju uz jaunu vērtību.
Piemēram, ja sensors ir veicis divus pilnus pagriezienus pa labi, tā rotācijas vērtība būs 720 grādi. Iestatot rotāciju uz 0 grādiem, šī rotācija tiks atiestatīta no 720 uz 0 grādiem. Pēc tam sensors var izsekot rotācijām, pamatojoties uz šo jauno vērtību.
iestatīt [Gyro1 v] rotāciju uz (0) grādiem
Parametri |
Apraksts |
|---|---|
žiroskops |
Izmantojamais inerciālais vai žiroskopiskais sensors. |
rotācija |
Sensora rotācijas vērtība grādos. Tā var būt vesels skaitlis vai decimālskaitlis. |
Piemērs
kad sākts
[Turn to the new 0 rotation.]
iestatīt [Gyro1 v] rotāciju uz (-100) grādiem
griezties uz rotāciju (0) grādos ▶
inerces/žiroskopiskā virziena leņķis#
Virziens ir sensora vērsts virziens, mērīts grādos no 0 līdz 359,99. Inerciālā/žiroskopiskā virziena leņķa ziņotāja bloks ziņo par sensora pašreizējo virzienu.
Sākuma kurss ir 0 grādi. Ja sensors pagriežas virs 359,99 grādiem, kurss atgriežas pie 0 grādiem.
([Gyro1 v] virziena leņķis grādos)
Parametri |
Apraksts |
|---|---|
žiroskops |
Inerciālais vai žiroskopiskais sensors, no kura ziņot par virzienu. |
Piemērs
kad sākts
[Display the Gyro Sensor's heading before and after rotating.]
drukāt ([Gyro1 v] virziena leņķis grādos) ekrānā ◀ un pāriet uz nākamo rindu
griezties [pa labi v] par (390) grādiem ▶
drukāt ([Gyro1 v] virziena leņķis grādos) ekrānā ◀ un pāriet uz nākamo rindu
inerces/žiroskopiskā rotācijas leņķis#
Rotācija norāda, cik daudz sensors ir pagriezies, mērot grādos. Atšķirībā no virziena, rotācija var palielināties virs 359,99 grādiem vai samazināties zem 0 grādiem. Projekta sākumā rotācijas vērtība ir iestatīta uz 0 grādiem. Inerciālās/žiroskopiskās rotācijas leņķis ziņošanas bloks ziņo par sensora pašreizējo rotāciju.
Pagriežoties pa labi, rotācija palielinās, bet pagriežoties pa kreisi, tā samazinās. Piemēram, veicot divus pilnus pagriezienus pa labi, tiks iegūta 720 grādu rotācija. Pagriežoties vienu pilnu pagriezienu pa kreisi no 0 grādiem, tiks iegūta -360 grādu rotācija.
([Gyro1 v] rotācija grādos)
Parametri |
Apraksts |
|---|---|
žiroskops |
Inerciālais vai žiroskopiskais sensors, no kura ziņot par rotāciju. |
Piemērs
kad sākts
[Display the Gyro Sensor's angle of rotation before and after rotating.]
drukāt ([Gyro1 v] rotācija grādos) ekrānā ◀ un pāriet uz nākamo rindu
griezties [pa labi v] par (390) grādiem ▶
drukāt ([Gyro1 v] rotācija grādos) ekrānā ◀ un pāriet uz nākamo rindu
žiroskopa ātrums#
Žiroskopijas ātruma ziņotāja bloks ziņo par ārējā žiroskopiskā sensora pašreizējo griešanās ātrumu grādos sekundē \(dps\). Vērtība var būt pozitīva vai negatīva atkarībā no žiroskopiskā sensora griešanās virziena.
([Gyro1 v] ātrums dps)
Parametri |
Apraksts |
|---|---|
žiroskops |
Ārējais žiroskopiskais sensors, lai ziņotu par rotācijas ātrumu. |
Piemērs
kad sākts
[Display the Gyro Sensor's current rotation speed.]
griezties [pa labi v]
gaidīt (1) sekundes
drukāt ([Gyro1 v] ātrums dps) ekrānā ◀ un pāriet uz nākamo rindu
Inerciālā uztveršana#
paātrinājums#
Paātrinājums ir tas, cik ātri smadzenes paātrinās vai palēninās. Paātrinājuma ziņošanas bloks ziņo par smadzeņu paātrinājumu pa izvēlēto asi no -4,00 G līdz 4,00 G.
G ir mērvienība, ko izmanto paātrinājuma mērīšanai. 1 G ir aptuveni paātrinājums, ko jūtat no gravitācijas, sēžot nekustīgi.
Vērtība var būt pozitīva vai negatīva atkarībā no paātrinājuma virziena uz izvēlētās ass. Asu opcijas ir x, y un z.
(BrainInertial paātrinājums [x v] asī g)
Parametri |
Apraksts |
|---|---|
ass |
Ass, pa kuru mērīt paātrinājumu:
|
Piemērs
kad sākts
[Display the acceleration along the x-axis while the drivetrain is moving.]
iestatīt drukāšanas precizitāti uz [0.01 v] ekrānā
iestatīt braukšanas ātrumu uz (100) %
drukāt [Resting: ] ekrānā ◀ un pāriet uz nākamo rindu
drukāt (BrainInertial paātrinājums [x v] asī g) ekrānā ◀ un pāriet uz nākamo rindu
gaidīt (1) sekundes
braukt [uz priekšu v] par (500) [mm v] ◀ un negaidīt
gaidīt (0.1) sekundes
drukāt [Startup: ] ekrānā ◀ un pāriet uz nākamo rindu
drukāt (BrainInertial paātrinājums [x v] asī g) ekrānā ◀ un pāriet uz nākamo rindu
žiroskopa ātrums#
Žiroskopijas ātrums norāda, cik ātri smadzenes rotē. Žiroskopijas ātruma ziņotāja bloks ziņo par smadzeņu pašreizējo rotācijas ātrumu pa atlasīto asi grādos sekundē \(dps\) decimālskaitļa veidā.
Vērtība var būt pozitīva vai negatīva atkarībā no smadzeņu rotācijas virziena ap šo asi.
(BrainInertial žiroskopa ātrums [x v] asī dps)
Parametri |
Apraksts |
|---|---|
ass |
Ass, pa kuru jāziņo par žiroskopa ātrumu:
|
Piemērs
kad sākts
[Display the gyro rate around the z-axis while the drivetrain is turning.]
griezties [pa labi v]
gaidīt (1) sekundes
drukāt (BrainInertial žiroskopa ātrums [z v] asī dps) ekrānā ◀ un pāriet uz nākamo rindu
orientācija#
Orientācija ir smadzeņu pašreizējais leņķis attiecībā pret izvēlēto pagrieziena asi. Orientācijas ziņotāja bloks ziņo par smadzeņu sasvēršanos, slīpumu vai novirzi no -180,00 līdz 180,00 grādiem.
Roll, piķēšana un zvanīšana apraksta dažādus veidus, kā smadzenes var sasvērties vai pagriezties.
(BrainInertial orientācija [ripošana v] grādos)
Parametri |
Apraksts |
|---|---|
ass |
Ziņojamā orientācijas ass:
|
Piemērs
kad sākts
[Display the roll, pitch, and yaw of the Brain as it is rotated by hand.]
mūžīgi
notīrīt ekrānu
drukāt (BrainInertial orientācija [ripošana v] grādos) ekrānā ◀ un pāriet uz nākamo rindu
drukāt (BrainInertial orientācija [šūpošanās v] grādos) ekrānā ◀ un pāriet uz nākamo rindu
drukāt (BrainInertial orientācija [virpināšanās v] grādos) ekrānā ◀ un pāriet uz nākamo rindu
iestatīt kursoru uz rindu (1) kolonnu (1) ekrānā
gaidīt (0.05) sekundes
beigas