
Inercinis ir giroskopinis jutiklis#
Įvadas#
VEX IQ (2-osios kartos) smegenys turi įmontuotą inercinį jutiklį. Šis jutiklis matuoja, kaip juda ir sukasi smegenys.
Integruotas inercinis jutiklis tam naudoja dvi dalis. Giroskopas matuoja posūkius, pvz., kryptį, sukimąsi, giroskopo greitį ir orientaciją. Akselerometras matuoja judėjimo pokyčius, pvz., pagreitėjimą arba sulėtėjimą.
Integruotas inercinis jutiklis automatiškai konfigūruojamas ir paruošiamas naudoti kiekvieno projekto pradžioje. Taip pat galima naudoti išorinį giroskopinį jutiklį, tačiau jį reikia sukonfigūruoti prieš naudojimą. Išorinis VEX IQ giroskopinis jutiklis matuoja tik posūkį.
Žemiau pateikiamas visų blokų sąrašas:
Giroskopinis jutiklis – darbas su krypties ir sukimosi reikšmėmis.
kalibruoti giroskopą — Kalibruoja sukonfigūruotą išorinį giroskopo jutiklį.
kalibruoti smegenų inercinį jutiklį — Kalibruoja smegenų integruotą inercinį jutiklį.
nustatyti inercinę/giroskopinę kryptį – nustato dabartinę jutiklio kryptį į naują krypties reikšmę.
nustatyti inercinį/giroskopinį sukimą — Nustato dabartinį jutiklio sukimąsi į naują sukimosi vertę.
inercinio/giroskopinio krypties kampas – nurodo jutiklio kryptį nuo 0 iki 359,99 laipsnių.
inercinio/giroskopinio sukimosi kampas – nurodo, kiek pasisuko jutiklis.
gyros greitis — Praneša apie išorinio giroskopo jutiklio dabartinį sukimosi greitį.
Inercinis jutimas – naudokite integruotą „BrainInertial Sensor“ jutiklį.
pagreitis — Praneša, kaip greitai smegenys greitėja arba lėtėja pasirinktoje ašyje.
giroskopinis greitis — Praneša, kaip greitai smegenys sukasi pasirinkta ašimi.
orientation — Praneša apie smegenų posvyrio, polinkio arba posūkio kampą.
Giroskopinis jutiklis#
kalibruoti giroskopą#
Giroskopo kalibravimo blokas kalibruoja sukonfigūruotą išorinį giroskopo jutiklį.
Kalibravimas padeda giroskopiniam jutikliui teisingai išmatuoti posūkius. Kalibravimo metu jutiklis turi būti nejudinamas. Jei kalibravimo metu jutiklis juda, krypties ir sukimosi vertės gali neteisingai išmatuoti posūkius.
Projektas lauks, kol bus atliktas kalibravimas, prieš paleidžiant kitą bloką steke.
Pastaba: Šis blokas pasiekiamas tik, jei yra sukonfigūruotas giroskopinis jutiklis.
kalibruoti [Gyro1 v] per [2 v] sekundžių
Parametrai |
Aprašymas |
|---|---|
giroskopas |
Išorinis giroskopinis jutiklis kalibravimui. |
trukmė |
Kiek laiko sekundėmis reikia kalibruoti jutiklį:
|
Pavyzdys
kai pradėta
[Calibrate a Gyro Sensor and display its angle of heading.]
kalibruoti [Gyro1 v] per [2 v] sekundžių
spausdinti ([Gyro1 v] kryptis laipsniais) ekrane ◀ ir perkelti žymeklį į kitą eilutę
kalibruoti BrainInercial#
Kalibruoti BrainInertial blokas kalibruoja smegenų integruotą inercinį jutiklį.
Kalibravimas padeda inerciniam jutikliui teisingai išmatuoti posūkius. Kalibravimo metu smegenys turi būti nejudamos. Jei smegenys kalibravimo metu juda, krypties, sukimosi, giroskopo greičio ir orientacijos vertės gali būti išmatuotos neteisingai.
Projektas lauks, kol bus atliktas kalibravimas, prieš paleidžiant kitą bloką steke.
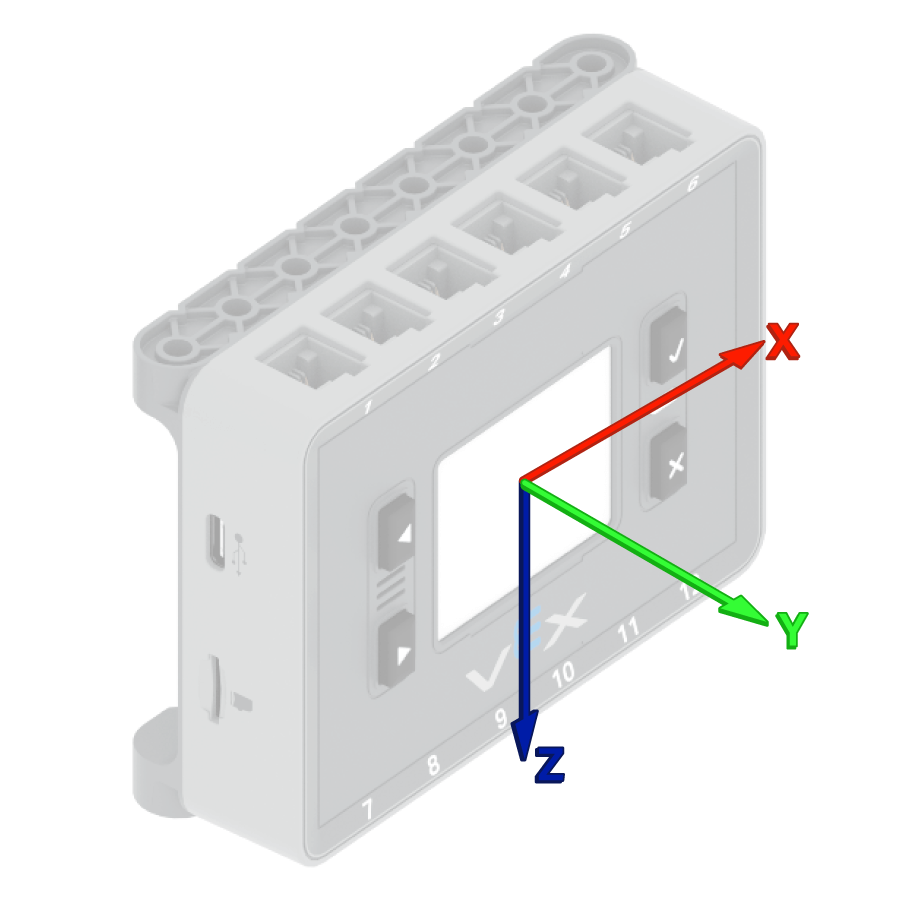
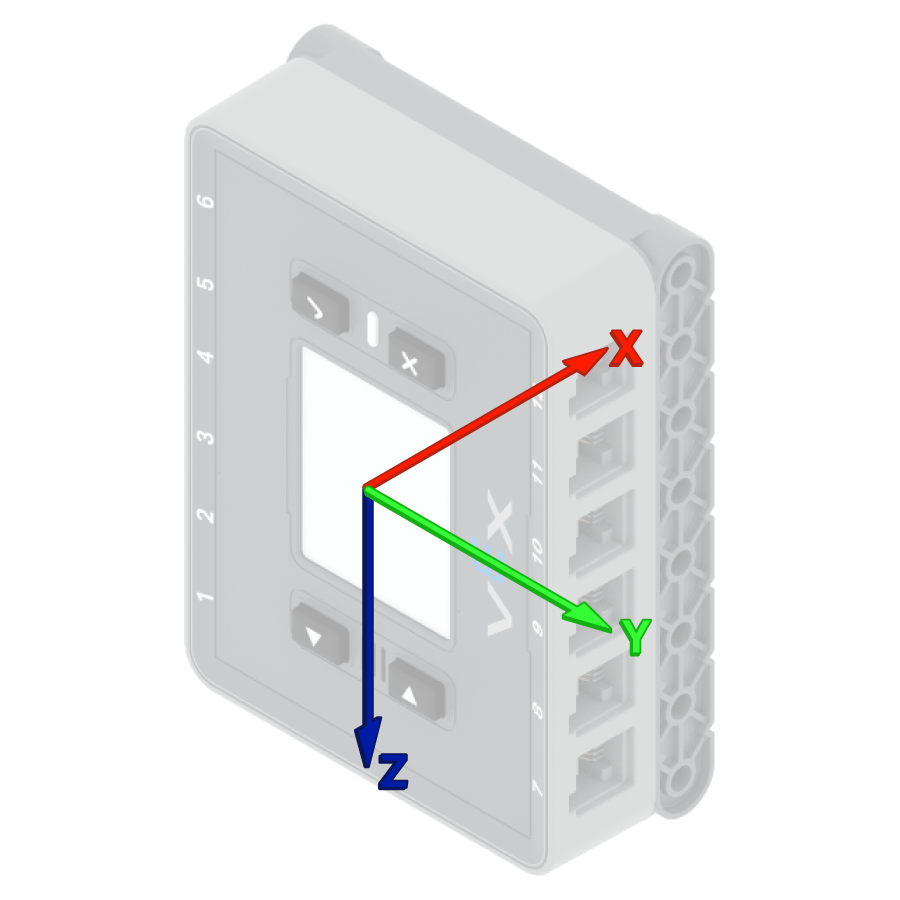
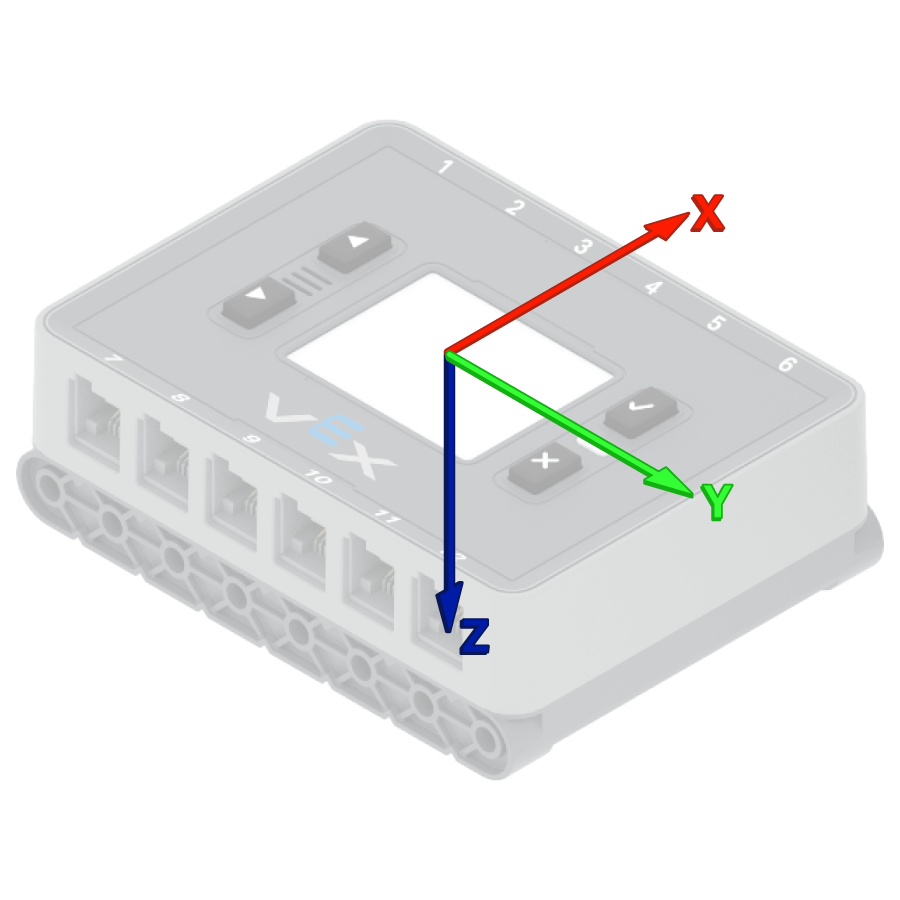
„VEX Brains“ bando automatiškai sukalibruotis kiekvieno projekto pradžioje. Tačiau jei robotas yra nešamas ar judinamas projekto pradžioje, jutiklis gali netinkamai sukalibruoti arba gauti neteisingą kalibravimą.
kalibruoti BrainInertial
Parametrai |
Aprašymas |
|---|---|
Šis blokas neturi parametrų. |
Pavyzdys
kai pradėta
[Calibrate the Brain's sensor and display its angle of heading.]
kalibruoti BrainInertial
spausdinti ([BrainInertial v] kryptis laipsniais) ekrane ◀ ir perkelti žymeklį į kitą eilutę
Nustatykite inercinį/giroskopinį kursą#
Kryptis – tai kryptis, kuria juda jutiklis, matuojama laipsniais nuo 0 iki 359,99. Inercijos/Giroskopo krypties nustatymas blokų bloke pakeičia dabartinę jutiklio kryptį į naują krypties reikšmę.
Pavyzdžiui, jei jutiklis pasisuko į dešinę, nustačius 0 laipsnių kryptį, ta dešinėn nukreipta padėtis tampa nauja 0 laipsnių. Tada jutiklis gali sekti kitas kryptis pagal tą naują kryptį.
nustatyti [Gyro1 v] kryptį į (0) laipsnių
Parametrai |
Aprašymas |
|---|---|
giroskopas |
Naudotinas inercinis arba giroskopinis jutiklis. |
antraštė |
Jutiklio krypties vertė laipsniais. Tai gali būti vertė nuo 0 iki 359,99. |
Pavyzdys
kai pradėta
[Turn to the new 0 degrees heading.]
nustatyti [Gyro1 v] kryptį į (90) laipsnių
sukti į (0) laipsnių kryptį ▶
Nustatykite inercinį/giroskopinį sukimąsi#
Pasukimas – tai jutiklio posūkis, matuojamas laipsniais. Skirtingai nuo krypties, sukimasis gali padidėti virš 359,99 laipsnio arba sumažėti žemiau 0 laipsnių. Projekto pradžioje sukimosi vertė nustatoma į 0 laipsnių. Bloko Inercijos/Giroskopo sukimosi nustatymas reikšmė pakeičia dabartinį jutiklio sukimąsi į naują vertę.
Pavyzdžiui, jei jutiklis atliko du pilnus posūkius į dešinę, jo posūkio vertė bus 720 laipsnių. Nustačius posūkį į 0 laipsnių, posūkis bus atstatytas iš 720 į 0 laipsnių. Tada jutiklis galės sekti posūkius pagal tą naują vertę.
nustatyti [Gyro1 v] posūkį į (0) laipsnių
Parametrai |
Aprašymas |
|---|---|
giroskopas |
Naudotinas inercinis arba giroskopinis jutiklis. |
rotacija |
Jutiklio sukimosi vertė laipsniais. Tai gali būti sveikasis skaičius arba dešimtainė trupmena. |
Pavyzdys
kai pradėta
[Turn to the new 0 rotation.]
nustatyti [Gyro1 v] posūkį į (-100) laipsnių
sukti į (0) laipsnių posūkį ▶
Inercinės / giroskopinės krypties kampas#
Kryptis – tai jutiklio judėjimo kryptis, matuojama laipsniais nuo 0 iki 359,99. Inercijos/giroskopinės krypties kampo reporterio blokas praneša apie dabartinę jutiklio kryptį.
Pradinė kryptis yra 0 laipsnių. Jei jutiklis pasisuka daugiau nei 359,99 laipsnio, kryptis grįžta prie 0 laipsnių.
([Gyro1 v] kryptis laipsniais)
Parametrai |
Aprašymas |
|---|---|
giroskopas |
Inercinis arba giroskopinis jutiklis, iš kurio pranešama apie kryptį. |
Pavyzdys
kai pradėta
[Display the Gyro Sensor's heading before and after rotating.]
spausdinti ([Gyro1 v] kryptis laipsniais) ekrane ◀ ir perkelti žymeklį į kitą eilutę
sukti [dešinėn v] per (390) laipsnių ▶
spausdinti ([Gyro1 v] kryptis laipsniais) ekrane ◀ ir perkelti žymeklį į kitą eilutę
Inercinio/giroskopinio sukimosi kampas#
Sukimasis rodo, kiek jutiklis pasisuko, matuojamas laipsniais. Skirtingai nuo krypties, sukimasis gali padidėti virš 359,99 laipsnio arba sumažėti žemiau 0 laipsnių. Projekto pradžioje sukimosi vertė nustatoma į 0 laipsnių. Inercijos/giroskopinio sukimosi kampo reporterio blokas praneša apie dabartinį jutiklio sukimąsi.
Sukant į dešinę, sukimasis padidėja, o sukant į kairę – sumažėja. Pavyzdžiui, padarius du pilnus apsisukimus į dešinę, bus parodytas 720 laipsnių pasisukimas. Pasukus vieną pilną apsisukimą į kairę nuo 0 laipsnių, bus parodytas -360 laipsnių pasisukimas.
([Gyro1 v] posūkis laipsniais)
Parametrai |
Aprašymas |
|---|---|
giroskopas |
Inercinis arba giroskopinis jutiklis, skirtas pranešti apie sukimąsi. |
Pavyzdys
kai pradėta
[Display the Gyro Sensor's angle of rotation before and after rotating.]
spausdinti ([Gyro1 v] posūkis laipsniais) ekrane ◀ ir perkelti žymeklį į kitą eilutę
sukti [dešinėn v] per (390) laipsnių ▶
spausdinti ([Gyro1 v] posūkis laipsniais) ekrane ◀ ir perkelti žymeklį į kitą eilutę
giroskopo greitis#
Giroskopo greičio reporterio blokas praneša apie išorinio giroskopo jutiklio dabartinį sukimosi greitį laipsniais per sekundę \(dps\). Reikšmė gali būti teigiama arba neigiama, priklausomai nuo giroskopo jutiklio sukimosi krypties.
([Gyro1 v] greitis dps)
Parametrai |
Aprašymas |
|---|---|
giroskopas |
Išorinis giroskopinis jutiklis, skirtas pranešti apie sukimosi greitį. |
Pavyzdys
kai pradėta
[Display the Gyro Sensor's current rotation speed.]
sukti [dešinėn v]
laukti (1) sekundžių
spausdinti ([Gyro1 v] greitis dps) ekrane ◀ ir perkelti žymeklį į kitą eilutę
Inercinis jutimas#
pagreitis#
Pagreitis rodo, kaip greitai smegenys greitėja arba lėtėja. Pagreičio reporterio blokas praneša apie smegenų pagreitį pasirinktoje ašyje nuo -4,00 G iki 4,00 G.
G yra pagreičio matavimo vienetas. 1 G yra maždaug tas pagreitis, kurį jaučiate dėl gravitacijos sėdėdami vietoje.
Reikšmė gali būti teigiama arba neigiama, priklausomai nuo pasirinktos ašies pagreičio krypties. Ašies parinktys yra x, y ir z.
(BrainInertial [x v] ašies pagreitis g)
Parametrai |
Aprašymas |
|---|---|
ašis |
Ašis, kuria matuojamas pagreitis:
|
Pavyzdys
kai pradėta
[Display the acceleration along the x-axis while the drivetrain is moving.]
nustatyti spausdinimo tikslumą į [0.01 v] ekrane
nustatyti važiavimo greitį į (100) %
spausdinti [Resting: ] ekrane ◀ ir perkelti žymeklį į kitą eilutę
spausdinti (BrainInertial [x v] ašies pagreitis g) ekrane ◀ ir perkelti žymeklį į kitą eilutę
laukti (1) sekundžių
važiuoti [pirmyn v] per (500) [mm v] ◀ ir nelaukti
laukti (0.1) sekundžių
spausdinti [Startup: ] ekrane ◀ ir perkelti žymeklį į kitą eilutę
spausdinti (BrainInertial [x v] ašies pagreitis g) ekrane ◀ ir perkelti žymeklį į kitą eilutę
giroskopo greitis#
Giroskopo greitis rodo, kaip greitai sukasi smegenys. Giroskopo greičio reporterio blokas praneša apie dabartinį smegenų sukimosi greitį pasirinkta ašimi laipsniais per sekundę \(dps\) dešimtainiu skaičiumi.
Reikšmė gali būti teigiama arba neigiama, priklausomai nuo smegenų sukimosi krypties aplink tą ašį.
(BrainInertial [x v] ašies giroskopo greitis dps)
Parametrai |
Aprašymas |
|---|---|
ašis |
Giroskopo dažnio pranešimo ašis:
|
Pavyzdys
kai pradėta
[Display the gyro rate around the z-axis while the drivetrain is turning.]
sukti [dešinėn v]
laukti (1) sekundžių
spausdinti (BrainInertial [z v] ašies giroskopo greitis dps) ekrane ◀ ir perkelti žymeklį į kitą eilutę
orientacija#
Orientacija yra dabartinis smegenų kampas pasirinktos sukimosi ašies atžvilgiu. Orientacijos pranešimo blokas praneša apie smegenų posvyrį, polinkio kampą arba nukrypimą nuo -180,00 iki 180,00 laipsnių.
Riedėjimas, posūkis ir sukimasis apibūdina skirtingus smegenų pakreipimo ar sukimosi būdus.
(BrainInertial [pasvirimas v] orientacija laipsniais)
Parametrai |
Aprašymas |
|---|---|
ašis |
Pranešama orientacijos ašis:
|
Pavyzdys
kai pradėta
[Display the roll, pitch, and yaw of the Brain as it is rotated by hand.]
amžinai
išvalyti ekraną
spausdinti (BrainInertial [pasvirimas v] orientacija laipsniais) ekrane ◀ ir perkelti žymeklį į kitą eilutę
spausdinti (BrainInertial [pakreipimas v] orientacija laipsniais) ekrane ◀ ir perkelti žymeklį į kitą eilutę
spausdinti (BrainInertial [sukimasis v] orientacija laipsniais) ekrane ◀ ir perkelti žymeklį į kitą eilutę
nustatyti žymeklį į eilutę (1) stulpelį (1) ekrane
laukti (0.05) sekundžių
pabaiga