
Inertie- en gyroscoopsensor#
Invoering#
De VEX IQ (2e generatie) Brain heeft een ingebouwde traagheidssensor. Deze sensor meet de bewegingen en draaiingen van de Brain.
De ingebouwde traagheidssensor gebruikt hiervoor twee onderdelen. De gyroscoop meet draaibewegingen, zoals richting, rotatie, gyroscoopsnelheid en oriëntatie. De accelerometer meet veranderingen in beweging, zoals versnellen of vertragen.
De ingebouwde traagheidssensor wordt automatisch geconfigureerd en is direct klaar voor gebruik bij aanvang van elk project. Er kan ook een externe gyroscoopsensor worden gebruikt, maar deze moet wel eerst worden geconfigureerd. De externe VEX IQ gyroscoopsensor meet alleen draaibewegingen.
Hieronder vindt u een lijst van alle blokken:
Gyroscoopsensor — Werkt met richtings- en rotatiewaarden.
gyroscoop kalibreren — Kalibreert een geconfigureerde externe gyroscoopsensor.
kalibreer BrainInertial — Kalibreert de ingebouwde traagheidssensor van de hersenen.
set Inertial/Gyro heading — Stelt de huidige richting van de sensor in op een nieuwe richtingwaarde.
Inertieel/Gyroscooprotatie instellen — Stelt de huidige rotatie van de sensor in op een nieuwe rotatiewaarde.
hoek van traagheids-/gyroscopische richting — Geeft de richting aan waarin de sensor wijst, van 0 tot 359,99 graden.
hoek van traagheids-/gyrorotatie — Geeft aan hoeveel de sensor is gedraaid.
snelheid van de gyroscoop — Geeft de huidige rotatiesnelheid van de externe gyroscoopsensor weer.
Traagheidsdetectie — Gebruik de ingebouwde BrainInertial Sensor.
acceleration — Rapporteert hoe snel de hersenen versnellen of vertragen op de geselecteerde as.
gyro rate — Rapporteert hoe snel de hersenen roteren om de geselecteerde as.
oriëntatie — Rapporteert de rol-, stamp- of gierhoek van de hersenen.
Gyrosensor#
kalibreer de gyroscoop#
Het stackblok calibrate gyro kalibreert een geconfigureerde externe gyroscoopsensor.
Kalibratie zorgt ervoor dat de gyroscoopsensor bochten correct meet. Houd de sensor stil tijdens de kalibratie. Als de sensor beweegt tijdens de kalibratie, kunnen de koers- en rotatiewaarden bochten onjuist meten.
Het project wacht tot de kalibratie is voltooid voordat het volgende blok in de reeks wordt uitgevoerd.
Let op: Dit blok is alleen beschikbaar als er een gyroscoopsensor is geconfigureerd.
kalibreer [Gyro1 v] gedurende [2 v] seconden
Parameters |
Beschrijving |
|---|---|
gyro |
De externe gyroscoopsensor voor kalibratie. |
duur |
Hoe lang moet de sensor gekalibreerd worden (in seconden):
|
Voorbeeld
wanneer gestart
[Calibrate a Gyro Sensor and display its angle of heading.]
kalibreer [Gyro1 v] gedurende [2 v] seconden
druk ([Gyro1 v] koers in graden) af op scherm ◀ en cursor naar volgende rij
kalibreer BrainInertial#
Het stackblok calibrate BrainInertial kalibreert de ingebouwde traagheidssensor van de Brain.
Kalibratie helpt de traagheidssensor om bochten correct te meten. Houd de sensor stil tijdens de kalibratie. Als de sensor beweegt tijdens de kalibratie, kunnen de waarden voor koers, rotatie, gyroscoopsnelheid en oriëntatie onjuist worden gemeten.
Het project wacht tot de kalibratie is voltooid voordat het volgende blok in de reeks wordt uitgevoerd.
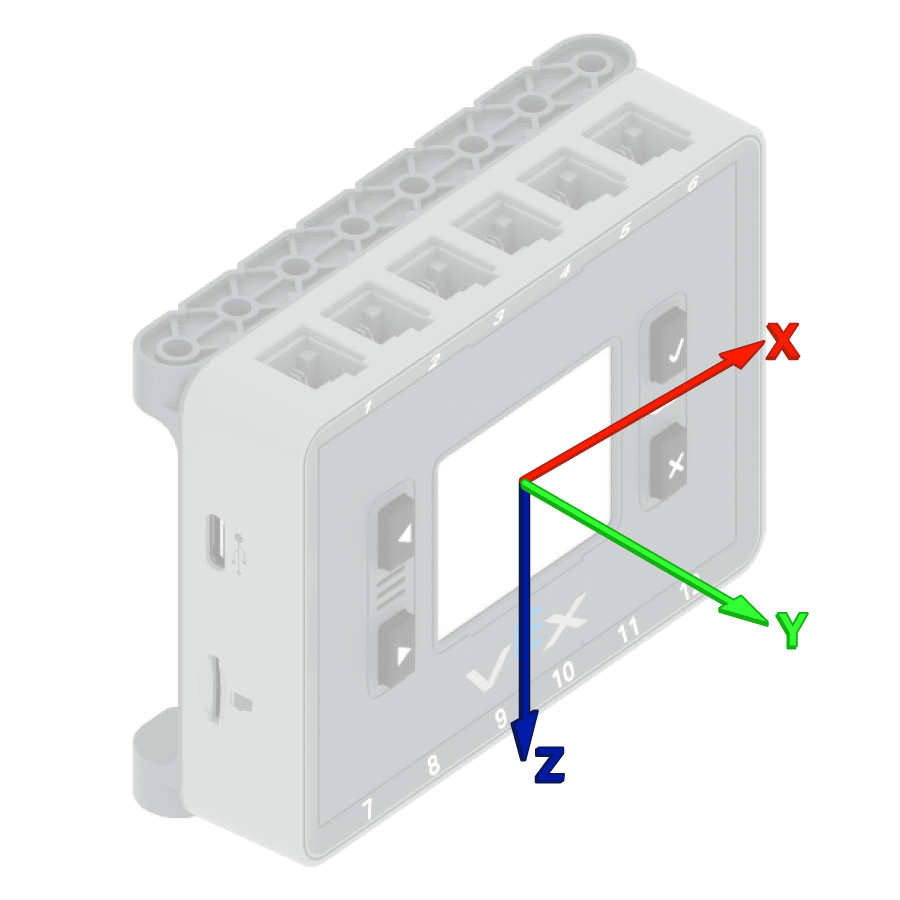
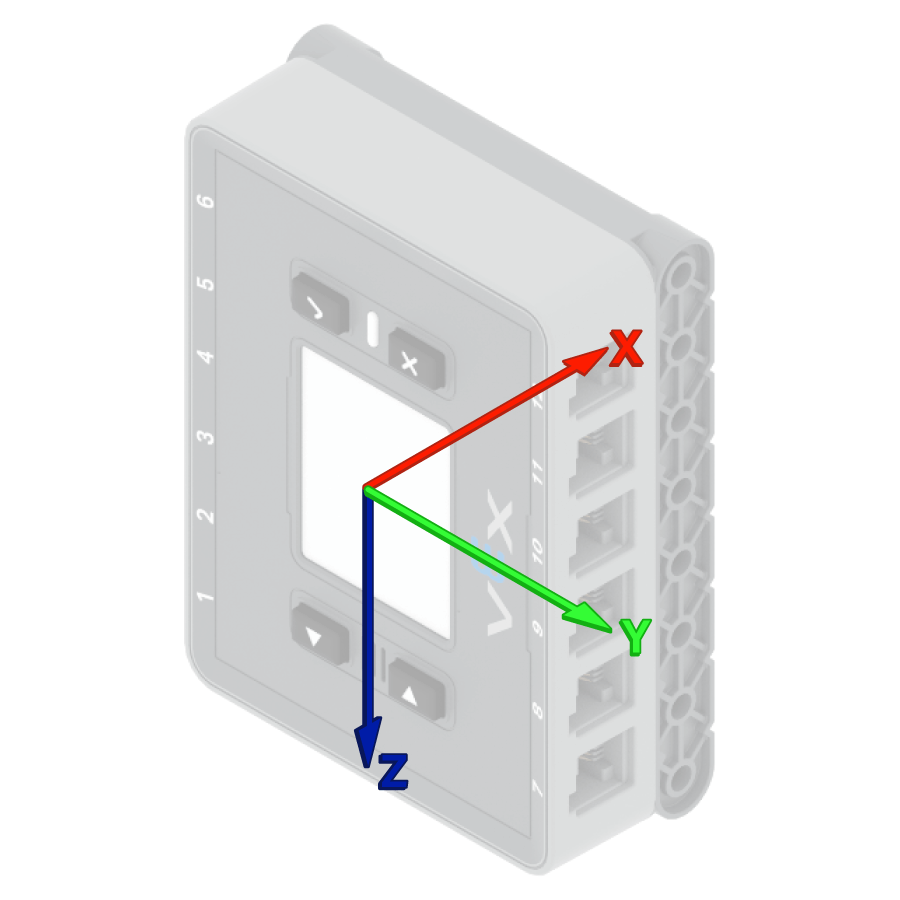
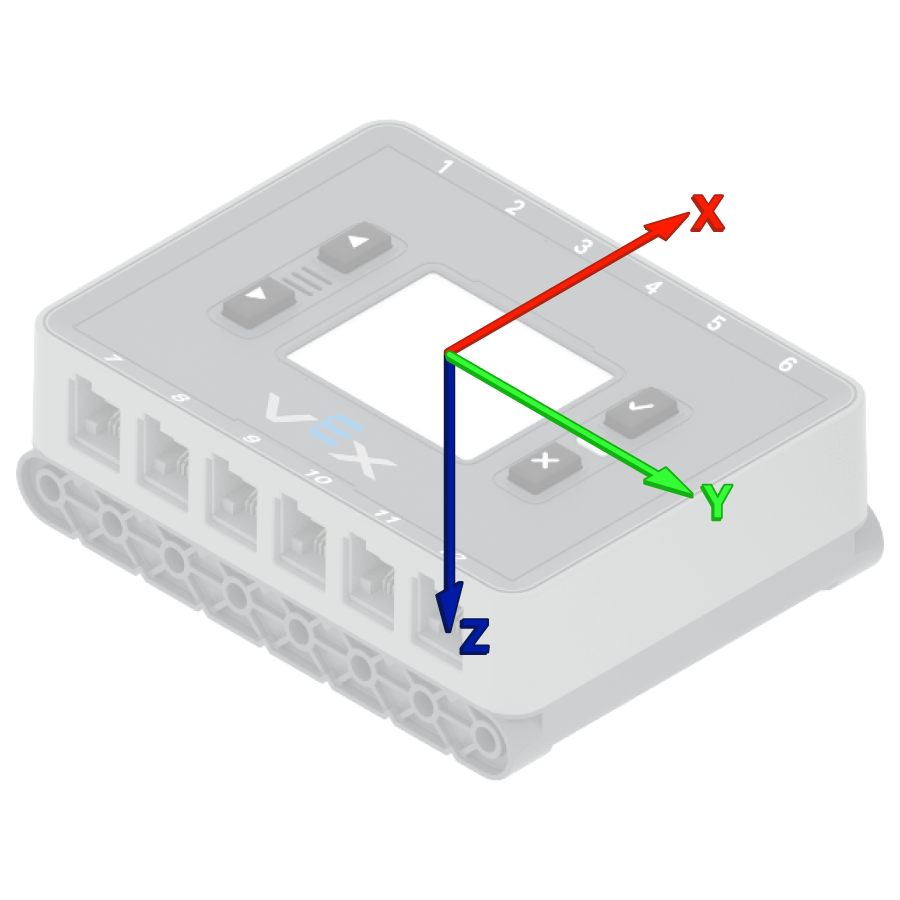
VEX Brains probeert zichzelf automatisch te kalibreren aan het begin van elk project. Als de robot echter tijdens de projectstart wordt gedragen of verplaatst, kan het zijn dat de sensor niet correct kalibreert of een onjuiste kalibratie geeft.
kalibreer BrainInertial
Parameters |
Beschrijving |
|---|---|
Dit blok heeft geen parameters. |
Voorbeeld
wanneer gestart
[Calibrate the Brain's sensor and display its angle of heading.]
kalibreer BrainInertial
druk ([BrainInertial v] koers in graden) af op scherm ◀ en cursor naar volgende rij
Inertie-/gyroscopische richting instellen#
Een koers is de richting waarin de sensor wijst, gemeten in graden van 0 tot 359,99. Het stackblok set Inertial/Gyro heading wijzigt de huidige koers van de sensor naar een nieuwe koerswaarde.
Als de sensor bijvoorbeeld naar rechts is gedraaid, zorgt het instellen van de koers op 0 graden ervoor dat die naar rechts gerichte positie de nieuwe 0 graden wordt. De sensor kan vervolgens andere koersen volgen op basis van die nieuwe richting.
stel [Gyro1 v] koers in op (0) graden
Parameters |
Beschrijving |
|---|---|
gyro |
De te gebruiken traagheidssensor of gyroscoopsensor. |
kop |
De richtingswaarde in graden die voor de sensor moet worden ingesteld. Dit kan een waarde zijn van 0 tot 359,99. |
Voorbeeld
wanneer gestart
[Turn to the new 0 degrees heading.]
stel [Gyro1 v] koers in op (90) graden
draai naar koers (0) graden ▶
Inertie/gyroscopische rotatie instellen#
Rotatie geeft aan hoeveel de sensor is gedraaid, gemeten in graden. In tegenstelling tot de richting kan de rotatie oplopen tot meer dan 359,99 graden of afnemen tot minder dan 0 graden. Aan het begin van een project wordt de rotatiewaarde ingesteld op 0 graden. Het stackblok set Inertial/Gyro rotation wijzigt de huidige rotatie van de sensor naar een nieuwe waarde.
Als de sensor bijvoorbeeld twee volledige omwentelingen naar rechts heeft gemaakt, is de rotatiewaarde 720 graden. Door de rotatie op 0 graden in te stellen, wordt deze gereset van 720 naar 0 graden. De sensor kan vervolgens rotaties registreren op basis van deze nieuwe waarde.
stel [Gyro1 v] rotatie in op (0) graden
Parameters |
Beschrijving |
|---|---|
gyro |
De te gebruiken traagheidssensor of gyroscoopsensor. |
rotatie |
De rotatiewaarde in graden die voor de sensor moet worden ingesteld. Dit kan een geheel getal of een decimaal getal zijn. |
Voorbeeld
wanneer gestart
[Turn to the new 0 rotation.]
stel [Gyro1 v] rotatie in op (-100) graden
draai naar rotatie (0) graden ▶
hoek van traagheids-/gyroscopische richting#
Een koers is de richting waarin de sensor wijst, gemeten in graden van 0 tot 359,99. Het hoek van de inertiële/gyroscopische koers rapporteert de huidige koers van de sensor.
De beginrichting is 0 graden. Als de sensor voorbij 359,99 graden draait, springt de richting terug naar 0 graden.
([Gyro1 v] koers in graden)
Parameters |
Beschrijving |
|---|---|
gyro |
De traagheidssensor of gyroscoopsensor gebruikt deze om de koers te bepalen. |
Voorbeeld
wanneer gestart
[Display the Gyro Sensor's heading before and after rotating.]
druk ([Gyro1 v] koers in graden) af op scherm ◀ en cursor naar volgende rij
draai [rechts v] voor (390) graden ▶
druk ([Gyro1 v] koers in graden) af op scherm ◀ en cursor naar volgende rij
hoek van traagheids-/gyroscopische rotatie#
Rotatie geeft aan hoeveel de sensor is gedraaid, gemeten in graden. In tegenstelling tot de richting kan de rotatie oplopen tot meer dan 359,99 graden of afnemen tot minder dan 0 graden. Aan het begin van een project wordt de rotatiewaarde ingesteld op 0 graden. Het hoek van inertiële/gyroscopische rotatie-rapportageblok geeft de huidige rotatie van de sensor weer.
Naar rechts draaien vergroot de rotatie, naar links draaien verkleint de rotatie. Twee volledige draaien naar rechts resulteren bijvoorbeeld in een rotatie van 720 graden. Eén volledige draai naar links vanuit 0 graden resulteert in een rotatie van -360 graden.
([Gyro1 v] rotatie in graden)
Parameters |
Beschrijving |
|---|---|
gyro |
De traagheidssensor of gyroscoopsensor meet de rotatie. |
Voorbeeld
wanneer gestart
[Display the Gyro Sensor's angle of rotation before and after rotating.]
druk ([Gyro1 v] rotatie in graden) af op scherm ◀ en cursor naar volgende rij
draai [rechts v] voor (390) graden ▶
druk ([Gyro1 v] rotatie in graden) af op scherm ◀ en cursor naar volgende rij
snelheid van de gyro#
Het snelheid van de gyroscoop-rapportageblok geeft de huidige rotatiesnelheid van de externe gyroscoopsensor weer in graden per seconde \(dps\). De waarde kan positief of negatief zijn, afhankelijk van de draairichting van de gyroscoopsensor.
([Gyro1 v] snelheid in dps)
Parameters |
Beschrijving |
|---|---|
gyro |
De externe gyroscoopsensor meet de rotatiesnelheid. |
Voorbeeld
wanneer gestart
[Display the Gyro Sensor's current rotation speed.]
draai [rechts v]
wacht (1) seconden
druk ([Gyro1 v] snelheid in dps) af op scherm ◀ en cursor naar volgende rij
Inertiële detectie#
versnelling#
Acceleratie geeft aan hoe snel de hersenen versnellen of vertragen. Het acceleratie-rapportageblok geeft de acceleratie van de hersenen weer langs de geselecteerde as, van -4,00 G tot 4,00 G.
Een G is een eenheid die gebruikt wordt om versnelling te meten. 1 G is ongeveer de versnelling die je voelt door de zwaartekracht als je stilzit.
De waarde kan positief of negatief zijn, afhankelijk van de richting van de versnelling op de geselecteerde as. De beschikbare assen zijn x, y en z.
(BrainInertial versnelling van [x v] as in g)
Parameters |
Beschrijving |
|---|---|
as |
De assen waarop de versnelling gemeten moet worden:
|
Voorbeeld
wanneer gestart
[Display the acceleration along the x-axis while the drivetrain is moving.]
stel afdrukprecisie in op [0.01 v] op scherm
stel rijsnelheid in op (100) %
druk [Resting: ] af op scherm ◀ en cursor naar volgende rij
druk (BrainInertial versnelling van [x v] as in g) af op scherm ◀ en cursor naar volgende rij
wacht (1) seconden
rijd [vooruit v] voor (500) [mm v] ◀ en niet wachten
wacht (0.1) seconden
druk [Startup: ] af op scherm ◀ en cursor naar volgende rij
druk (BrainInertial versnelling van [x v] as in g) af op scherm ◀ en cursor naar volgende rij
gyroscoopsnelheid#
De gyroscoopsnelheid geeft aan hoe snel de hersenen roteren. Het gyroscoopsnelheid-rapportageblok geeft de huidige rotatiesnelheid van de hersenen langs de geselecteerde as weer in graden per seconde \(dps\) als een decimaal getal.
De waarde kan positief of negatief zijn, afhankelijk van de richting waarin de hersenen om die as draaien.
(BrainInertial gyrosnelheid van [x v] as in dps)
Parameters |
Beschrijving |
|---|---|
as |
De as waarop de gyroscoopsnelheid moet worden weergegeven:
|
Voorbeeld
wanneer gestart
[Display the gyro rate around the z-axis while the drivetrain is turning.]
draai [rechts v]
wacht (1) seconden
druk (BrainInertial gyrosnelheid van [z v] as in dps) af op scherm ◀ en cursor naar volgende rij
oriëntatie#
De oriëntatie is de huidige hoek van de hersenen ten opzichte van een geselecteerde draaiingsas. Het oriëntatie-rapportageblok geeft de rol-, stamp- of gierhoek van de hersenen weer, van -180,00 tot 180,00 graden.
Rollen, stampen en gieren beschrijven verschillende manieren waarop de hersenen kunnen kantelen of draaien.
(BrainInertial oriëntatie van [roll v] in graden)
Parameters |
Beschrijving |
|---|---|
as |
De oriëntatie-as die moet worden gerapporteerd:
|
Voorbeeld
wanneer gestart
[Display the roll, pitch, and yaw of the Brain as it is rotated by hand.]
altijd
wis scherm
druk (BrainInertial oriëntatie van [roll v] in graden) af op scherm ◀ en cursor naar volgende rij
druk (BrainInertial oriëntatie van [pitch v] in graden) af op scherm ◀ en cursor naar volgende rij
druk (BrainInertial oriëntatie van [yaw v] in graden) af op scherm ◀ en cursor naar volgende rij
stel cursor in op rij (1) kolom (1) op scherm
wacht (0.05) seconden
einde