
Capteur inertiel et gyroscopique#
Introduction#
Le cerveau VEX IQ (2e génération) est doté d’un capteur inertiel intégré. Ce capteur mesure les mouvements et les rotations du cerveau.
Le capteur inertiel intégré utilise deux éléments : un gyroscope qui mesure les mouvements de rotation (cap, vitesse angulaire et orientation) et un accéléromètre qui mesure les variations de mouvement (accélération ou décélération).
Le capteur inertiel intégré est automatiquement configuré et prêt à l’emploi au début de chaque projet. Un capteur gyroscopique externe peut également être utilisé, mais il doit être configuré au préalable. Le capteur gyroscopique externe VEX IQ mesure uniquement les virages.
Vous trouverez ci-dessous la liste de tous les blocs :
Détection gyroscopique — Fonctionne avec les valeurs de cap et de rotation.
calibrer le gyroscope — Calibre un capteur gyroscopique externe configuré.
calibrer l’inertie cérébrale — Calibre le capteur inertiel intégré du cerveau.
définir le cap inertiel/gyroscopique — Définit le cap actuel du capteur sur une nouvelle valeur de cap.
définir la rotation inertielle/gyroscopique — Définit la rotation actuelle du capteur sur une nouvelle valeur de rotation.
angle de cap inertiel/gyroscopique — Indique la direction vers laquelle le capteur est orienté, de 0 à 359,99 degrés.
angle de rotation inertielle/gyroscopique — Indique la distance parcourue par le capteur.
taux du gyroscope — Indique la vitesse de rotation actuelle du capteur gyroscopique externe.
Détection inertielle — Utilisez le capteur inertiel cérébral intégré.
accélération — Indique la vitesse à laquelle le cerveau accélère ou ralentit sur l’axe sélectionné.
taux de rotation du gyroscope — Indique la vitesse de rotation du cerveau sur l’axe sélectionné.
orientation — Indique l’angle de roulis, de tangage ou de lacet du cerveau.
Détection gyroscopique#
calibrer le gyroscope#
Le bloc calibrate gyro permet de calibrer un capteur gyroscopique externe configuré.
L’étalonnage permet au capteur gyroscopique de mesurer correctement les virages. Veillez à ce que le capteur reste immobile pendant l’étalonnage. Si le capteur bouge pendant cette opération, les valeurs de cap et de rotation risquent d’être inexactes.
Le projet attendra la fin de l’étalonnage avant l’exécution du bloc suivant dans la pile.
Remarque : Ce bloc est uniquement disponible s’il existe un capteur gyroscopique configuré.
étalonner [Gyro1 v] pendant [2 v] secondes
Paramètres |
Description |
|---|---|
gyro |
Le capteur gyroscopique externe à calibrer. |
durée |
Durée d’étalonnage du capteur (en secondes) :
|
Exemple
au démarrage
[Calibrate a Gyro Sensor and display its angle of heading.]
étalonner [Gyro1 v] pendant [2 v] secondes
afficher (cap [Gyro1 v] en degrés) sur l'écran ◀ et placer le curseur sur la ligne suivante
calibrer BrainInertial#
Le bloc calibrate BrainInertial calibre le capteur inertiel intégré du cerveau.
L’étalonnage permet au capteur inertiel de mesurer correctement les virages. Veillez à ce que le module reste immobile pendant l’étalonnage. Si le module bouge, les valeurs de cap, de rotation, de vitesse radiale et d’orientation risquent d’être erronées.
Le projet attendra la fin de l’étalonnage avant l’exécution du bloc suivant dans la pile.
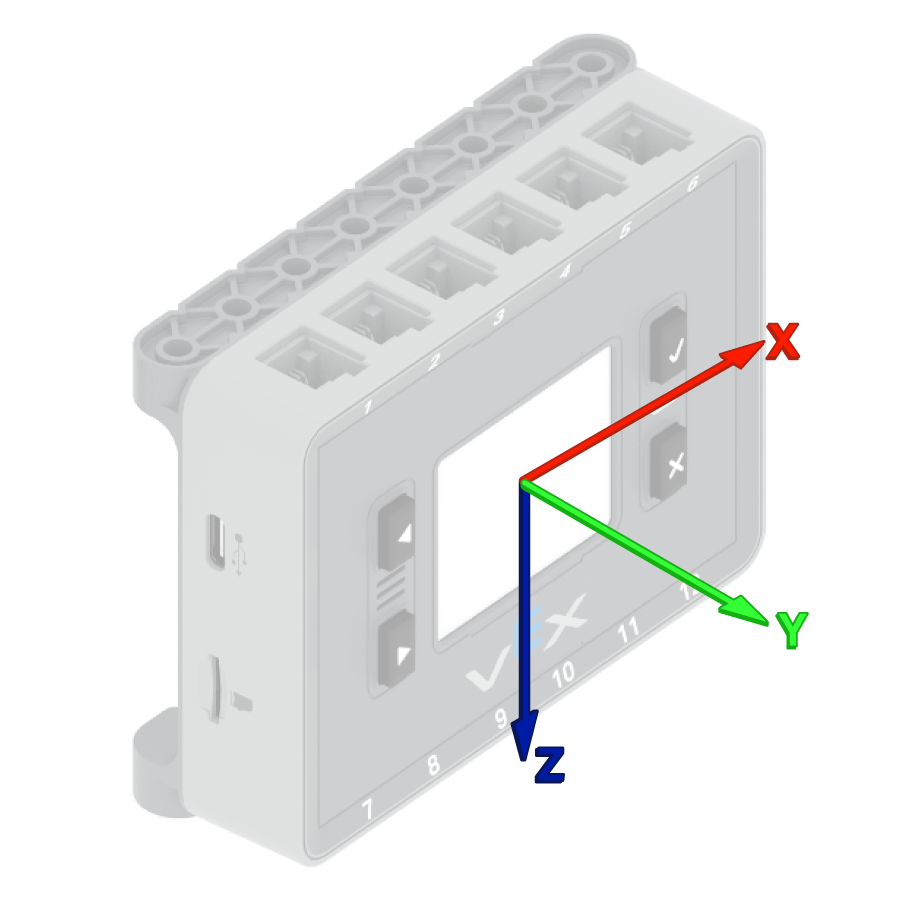
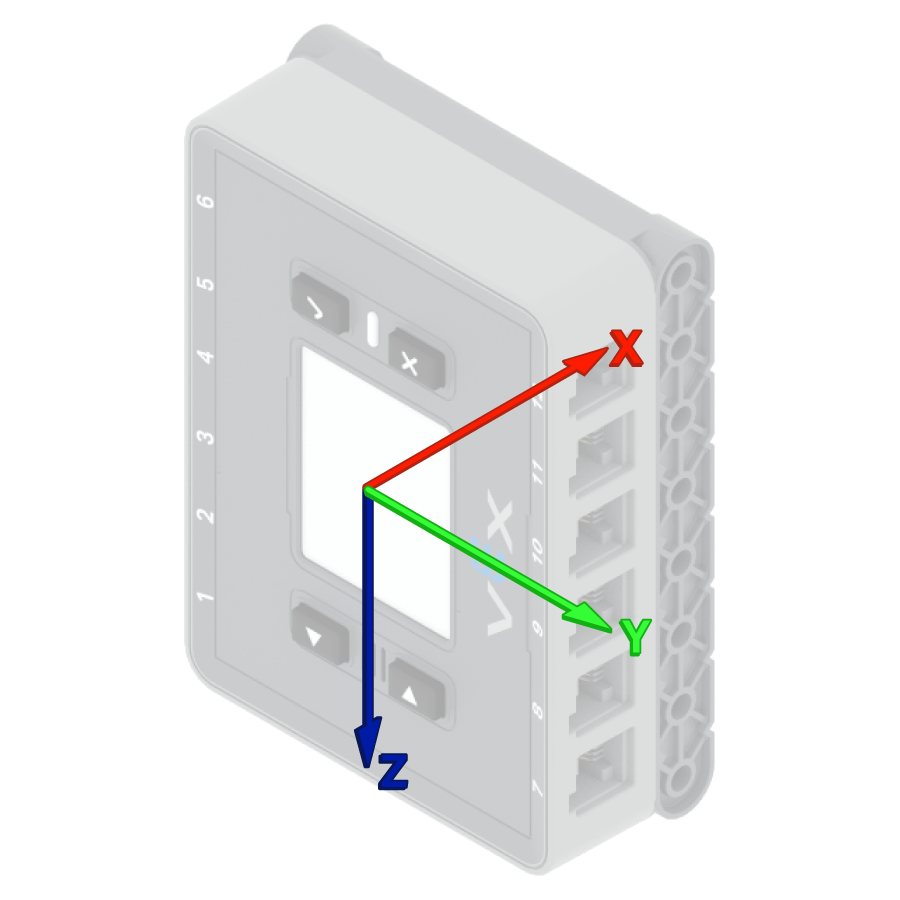
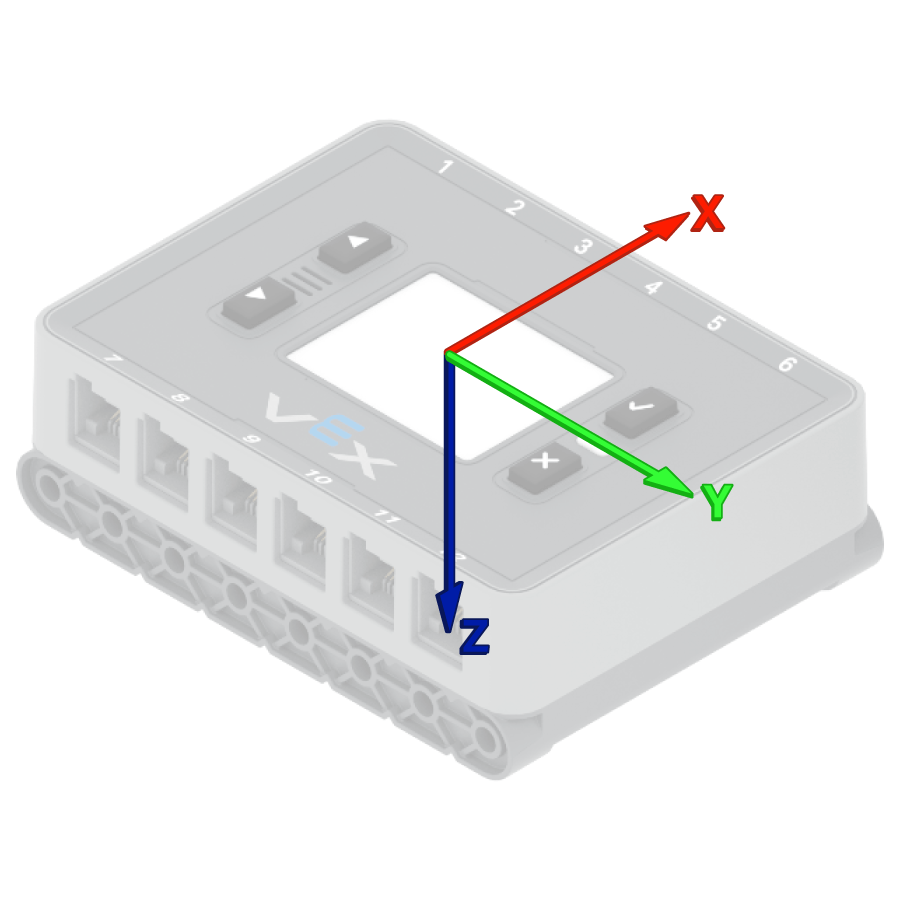
VEX Brains tente de s’auto-calibrer automatiquement au début de chaque projet. Toutefois, si le robot est transporté ou déplacé lors du démarrage du projet, le capteur risque de ne pas se calibrer correctement ou de fournir un étalonnage incorrect.
calibrer Capteur Inertiel interne
Paramètres |
Description |
|---|---|
Ce bloc ne comporte aucun paramètre. |
Exemple
au démarrage
[Calibrate the Brain's sensor and display its angle of heading.]
calibrer Capteur Inertiel interne
afficher (cap [BrainInertial v] en degrés) sur l'écran ◀ et placer le curseur sur la ligne suivante
Définir le cap inertiel/gyroscopique#
Le cap est la direction vers laquelle le capteur est orienté, mesurée en degrés de 0 à 359,99. Le bloc définir le cap inertiel/gyroscopique modifie le cap actuel du capteur en une nouvelle valeur de cap.
Par exemple, si le capteur est orienté vers la droite, le fait de régler son cap à 0 degré définit cette position comme le nouveau cap zéro. Le capteur peut alors suivre d’autres caps en fonction de cette nouvelle direction.
définir le cap [Gyro1 v] à (0) degrés
Paramètres |
Description |
|---|---|
gyro |
Le capteur inertiel ou gyroscopique à utiliser. |
titre |
Valeur du cap, en degrés, à définir pour le capteur. Cette valeur peut être comprise entre 0 et 359,99. |
Exemple
au démarrage
[Turn to the new 0 degrees heading.]
définir le cap [Gyro1 v] à (90) degrés
pivoter au cap (0) degrés ▶
définir la rotation inertielle/gyroscopique#
La rotation correspond à l’angle de rotation du capteur, mesuré en degrés. Contrairement au cap, la rotation peut dépasser 359,99 degrés ou être inférieure à 0 degré. Au début d’un projet, la valeur de rotation est fixée à 0 degré. Le bloc définir la rotation inertielle/gyroscopique permet de modifier la rotation actuelle du capteur.
Par exemple, si le capteur a effectué deux tours complets vers la droite, sa valeur de rotation sera de 720 degrés. Régler la rotation à 0 degré la remettra à zéro. Le capteur pourra ensuite suivre les rotations en fonction de cette nouvelle valeur.
régler la rotation de [Gyro1 v] à (0) degrés
Paramètres |
Description |
|---|---|
gyro |
Le capteur inertiel ou gyroscopique à utiliser. |
rotation |
Valeur de rotation, en degrés, à définir pour le capteur. Il peut s’agir d’un entier ou d’un nombre décimal. |
Exemple
au démarrage
[Turn to the new 0 rotation.]
régler la rotation de [Gyro1 v] à (-100) degrés
pivoter d'un angle de (0) degrés ▶
angle de cap inertiel/gyroscopique#
Le cap est la direction vers laquelle le capteur est orienté, mesurée en degrés de 0 à 359,99. Le bloc de rapport angle de cap inertiel/gyroscopique indique le cap actuel du capteur.
Le cap initial est de 0 degré. Si le capteur dépasse 359,99 degrés, le cap revient à 0 degré.
(cap [Gyro1 v] en degrés)
Paramètres |
Description |
|---|---|
gyro |
Le capteur inertiel ou gyroscopique qui indique le cap. |
Exemple
au démarrage
[Display the Gyro Sensor's heading before and after rotating.]
afficher (cap [Gyro1 v] en degrés) sur l'écran ◀ et placer le curseur sur la ligne suivante
pivoter [droite v] de (390) degrés ▶
afficher (cap [Gyro1 v] en degrés) sur l'écran ◀ et placer le curseur sur la ligne suivante
angle de rotation inertielle/gyroscopique#
La rotation correspond à l’angle de rotation du capteur, mesuré en degrés. Contrairement au cap, la rotation peut dépasser 359,99 degrés ou être inférieure à 0 degré. Au début d’un projet, la valeur de rotation est fixée à 0 degré. Le bloc de rapport angle de rotation inertielle/gyroscopique indique la rotation actuelle du capteur.
Tourner à droite augmente la rotation, et tourner à gauche la diminue. Par exemple, deux virages complets à droite correspondent à une rotation de 720 degrés. Un virage complet à gauche, à partir de 0 degré, correspond à une rotation de -360 degrés.
(rotation [Gyro1 v] en degrés)
Paramètres |
Description |
|---|---|
gyro |
Le capteur inertiel ou gyroscopique qui indique la rotation. |
Exemple
au démarrage
[Display the Gyro Sensor's angle of rotation before and after rotating.]
afficher (rotation [Gyro1 v] en degrés) sur l'écran ◀ et placer le curseur sur la ligne suivante
pivoter [droite v] de (390) degrés ▶
afficher (rotation [Gyro1 v] en degrés) sur l'écran ◀ et placer le curseur sur la ligne suivante
taux de gyroscope#
Le bloc rapport de vitesse du gyroscope indique la vitesse de rotation actuelle du capteur gyroscopique externe en degrés par seconde \(dps\). La valeur peut être positive ou négative selon le sens de rotation du capteur.
(taux de [Gyro1 v] en dps)
Paramètres |
Description |
|---|---|
gyro |
Le capteur gyroscopique externe permet de mesurer la vitesse de rotation. |
Exemple
au démarrage
[Display the Gyro Sensor's current rotation speed.]
pivoter [droite v]
attendre (1) secondes
afficher (taux de [Gyro1 v] en dps) sur l'écran ◀ et placer le curseur sur la ligne suivante
Détection inertielle#
accélération#
L’accélération correspond à la vitesse à laquelle le cerveau accélère ou ralentit. Le bloc accélération indique l’accélération du cerveau le long de l’axe sélectionné, de -4,00 G à 4,00 G.
Le G est une unité de mesure de l’accélération. 1 G correspond approximativement à l’accélération due à la gravité que vous ressentez lorsque vous êtes immobile.
La valeur peut être positive ou négative selon le sens de l’accélération sur l’axe sélectionné. Les axes disponibles sont x, y et z.
(Accélération du Capteur Inertiel interne selon l'axe [x v] en g)
Paramètres |
Description |
|---|---|
axe |
Axe de mesure de l’accélération :
|
Exemple
au démarrage
[Display the acceleration along the x-axis while the drivetrain is moving.]
définir la précision d'affichage [0.01 v] sur l'écran
définir la vitesse du mobile à (100) %
afficher [Resting: ] sur l'écran ◀ et placer le curseur sur la ligne suivante
afficher (Accélération du Capteur Inertiel interne selon l'axe [x v] en g) sur l'écran ◀ et placer le curseur sur la ligne suivante
attendre (1) secondes
se déplacer [avant v] sur (500) [mm v] ◀ et ne pas attendre
attendre (0.1) secondes
afficher [Startup: ] sur l'écran ◀ et placer le curseur sur la ligne suivante
afficher (Accélération du Capteur Inertiel interne selon l'axe [x v] en g) sur l'écran ◀ et placer le curseur sur la ligne suivante
vitesse du gyroscope#
La fréquence du gyroscope correspond à la vitesse de rotation du cerveau. Le bloc fréquence du gyroscope indique la vitesse de rotation actuelle du cerveau autour de l’axe sélectionné, exprimée en degrés par seconde \(dps\) sous forme de nombre décimal.
La valeur peut être positive ou négative selon le sens de rotation du cerveau sur cet axe.
(Vitesse angulaire du Capteur Inertiel interne selon [x v] en dps)
Paramètres |
Description |
|---|---|
axe |
Axe sur lequel indiquer la vitesse du gyroscope :
|
Exemple
au démarrage
[Display the gyro rate around the z-axis while the drivetrain is turning.]
pivoter [droite v]
attendre (1) secondes
afficher (Vitesse angulaire du Capteur Inertiel interne selon [z v] en dps) sur l'écran ◀ et placer le curseur sur la ligne suivante
orientation#
L’orientation correspond à l’angle actuel du cerveau sur un axe de rotation sélectionné. Le bloc orientation indique le roulis, le tangage ou le lacet du cerveau, de -180,00 à 180,00 degrés.
Le roulis, le tangage et le lacet décrivent différentes façons dont le cerveau peut s’incliner ou tourner.
(orientation du capteur inertiel interne selon [roulis v] en degrés)
Paramètres |
Description |
|---|---|
axe |
Axes d’orientation à indiquer :
|
Exemple
au démarrage
[Display the roll, pitch, and yaw of the Brain as it is rotated by hand.]
indéfiniment
effacer l'écran
afficher (orientation du capteur inertiel interne selon [roulis v] en degrés) sur l'écran ◀ et placer le curseur sur la ligne suivante
afficher (orientation du capteur inertiel interne selon [tangage v] en degrés) sur l'écran ◀ et placer le curseur sur la ligne suivante
afficher (orientation du capteur inertiel interne selon [lacet v] en degrés) sur l'écran ◀ et placer le curseur sur la ligne suivante
placer le curseur sur la ligne (1) et colonne (1) sur l'écran
attendre (0.05) secondes
fin