
Atalet ve Jiroskop Sensörü#
giriiş#
VEX IQ (2. nesil) Beyninde yerleşik bir Atalet Sensörü bulunur. Bu sensör, Beynin nasıl hareket ettiğini ve döndüğünü ölçer.
Dahili atalet sensörü bunu yapmak için iki parça kullanır. Jiroskop, yön, dönüş, jiroskop hızı ve yönelim gibi dönüşleri ölçer. İvmeölçer ise hızlanma veya yavaşlama gibi hareketlerdeki değişiklikleri ölçer.
Dahili atalet sensörü, her projenin başlangıcında otomatik olarak yapılandırılır ve kullanıma hazırdır. Harici bir jiroskop sensörü de kullanılabilir, ancak kullanımdan önce yapılandırılması gerekir. Harici VEX IQ jiroskop sensörü yalnızca dönüşü ölçer.
Aşağıda tüm blokların listesi bulunmaktadır:
Jiroskop Algılama — Yön ve dönüş değerleriyle çalışın.
jiroskopu kalibre et — Yapılandırılmış harici bir Jiroskop Sensörünü kalibre eder.
kalibre et BrainInertial — Beynin yerleşik Atalet Sensörünü kalibre eder.
Atalet/Jiroskop yönünü ayarla — Sensörün mevcut yönünü yeni bir yön değerine ayarlar.
Atalet/Jiroskop dönüşünü ayarla — Sensörün mevcut dönüşünü yeni bir dönüş değerine ayarlar.
Atalet/Jiroskop Yön Açısı — Sensörün baktığı yönü 0 ile 359,99 derece arasında bildirir.
Atalet/Jiroskop dönüş açısı — Sensörün ne kadar döndüğünü bildirir.
jiroskop hızı — Harici Jiroskop Sensörünün mevcut dönüş hızını bildirir.
Atalet Algılama — Dahili BrainAtalet Sensörünü kullanın.
ivme — Beynin seçilen eksende ne kadar hızlı hızlandığını veya yavaşladığını bildirir.
gyro rate — Beynin seçilen eksen üzerinde ne kadar hızlı döndüğünü bildirir.
oryantasyon — Beynin yuvarlanma, eğim veya sapma açısını bildirir.
Jiroskop Algılama#
jiroskopu kalibre et#
Jiroskop kalibrasyonu bloğu, yapılandırılmış harici bir jiroskop sensörünü kalibre eder.
Kalibrasyon, jiroskop sensörünün dönüşleri doğru şekilde ölçmesine yardımcı olur. Kalibrasyon sırasında sensörü sabit tutun. Sensör kalibrasyon sırasında hareket ederse, yön ve dönüş değerleri dönüşleri doğru şekilde ölçemeyebilir.
Proje, kalibrasyon tamamlanana kadar bir sonraki bloğun çalışmasını bekleyecektir.
Not: Bu blok yalnızca yapılandırılmış bir Jiroskop Sensörü varsa kullanılabilir.
[Gyro1 v] jiroskopu [2 v] saniye kalibre et
Parametreler |
Tanım |
|---|---|
döner |
Kalibrasyon için harici jiroskop sensörü. |
süre |
Sensörün kalibrasyon süresi (saniye cinsinden):
|
Örnek
başladığında
[Calibrate a Gyro Sensor and display its angle of heading.]
[Gyro1 v] jiroskopu [2 v] saniye kalibre et
ekranda ([Gyro1 v] yönü derece cinsinden) yazdır ◀ ve imleci sonraki satıra taşı
BeyinAtaletini kalibre et#
calibrate BrainInertial yığın bloğu, Beynin dahili Atalet Sensörünü kalibre eder.
Kalibrasyon, atalet sensörünün dönüşleri doğru şekilde ölçmesine yardımcı olur. Kalibrasyon sırasında beyni sabit tutun. Kalibrasyon sırasında beyin hareket ederse, yön, dönüş, jiroskop hızı ve yönelim değerleri doğru ölçülemeyebilir.
Proje, kalibrasyon tamamlanana kadar bir sonraki bloğun çalışmasını bekleyecektir.
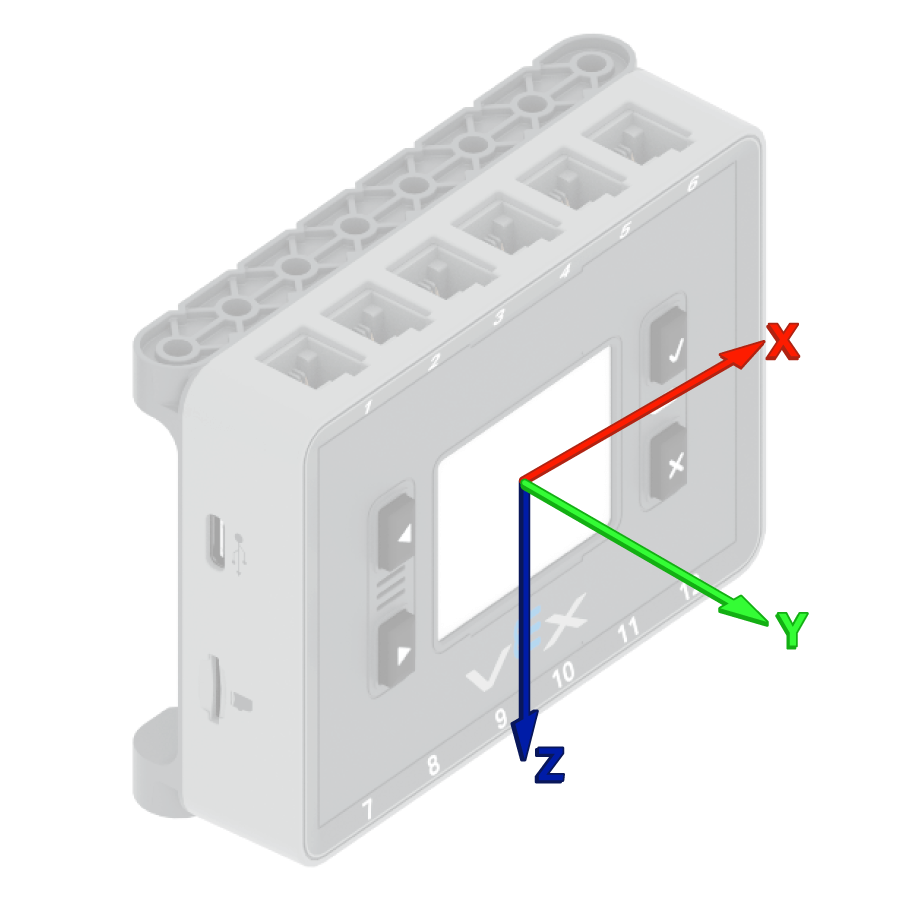
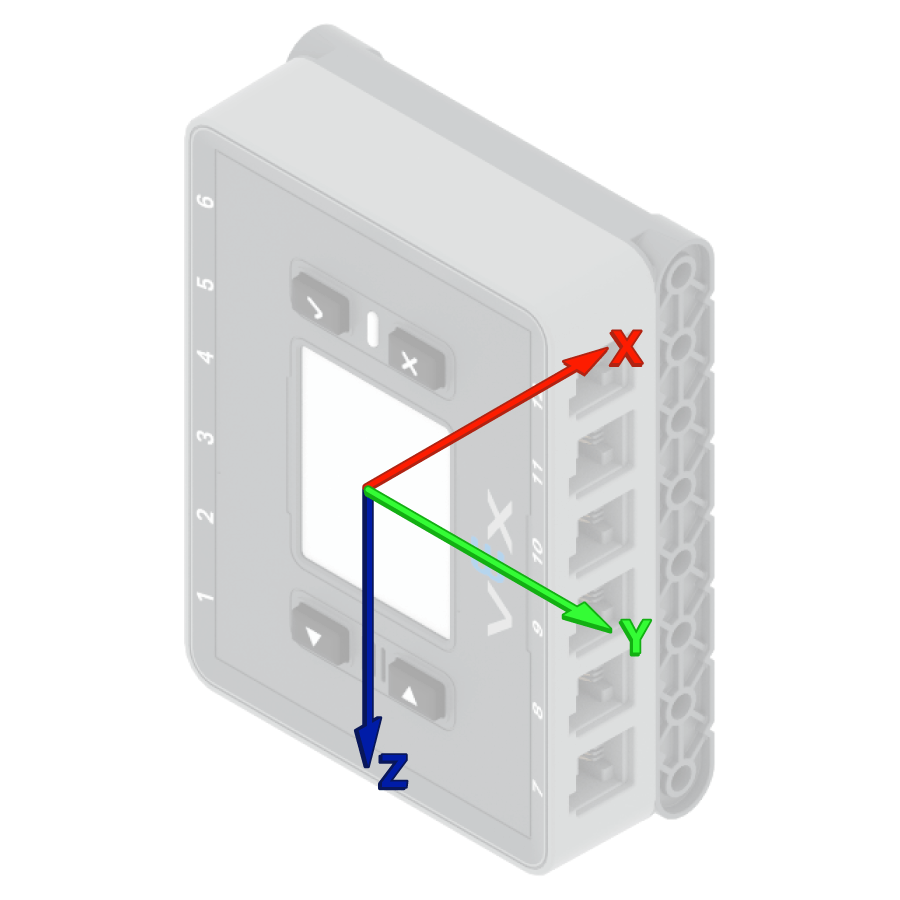
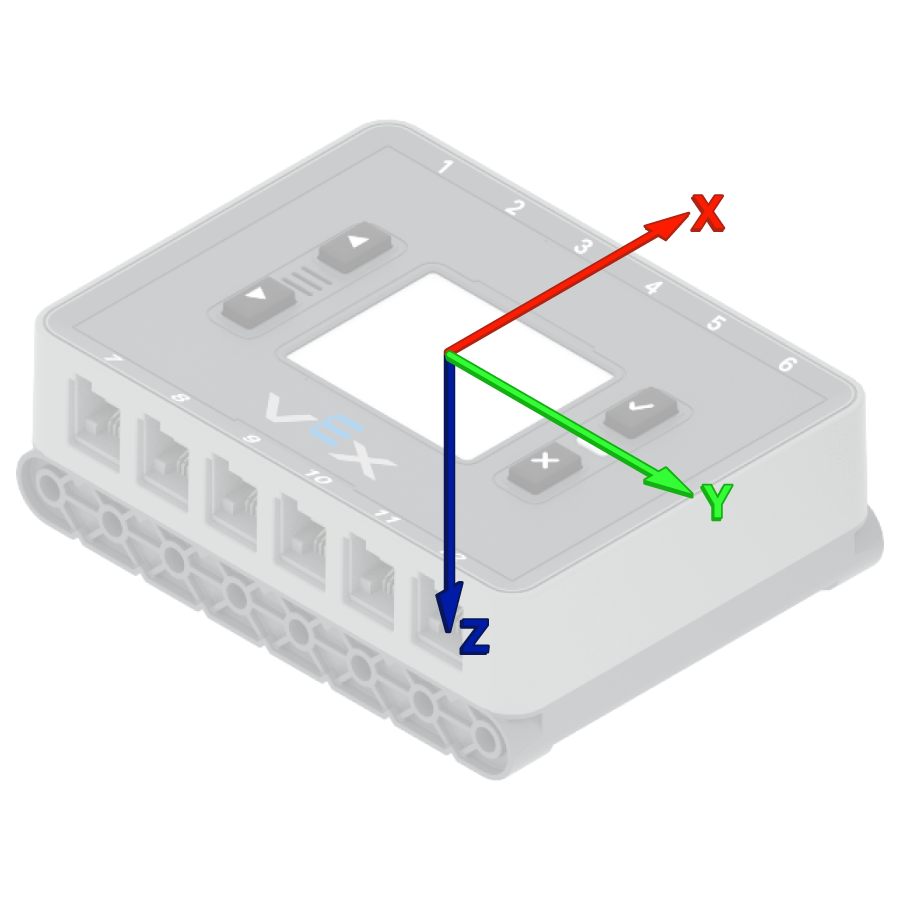
VEX Beyinleri, her projenin başlangıcında otomatik olarak kendilerini kalibre etmeye çalışır. Ancak, proje başlangıcında robot taşınıyorsa veya hareket ettiriliyorsa, sensör doğru şekilde kalibre edilemeyebilir veya yanlış kalibrasyon sonucu verebilir.
BrainInertial kalibre et
Parametreler |
Tanım |
|---|---|
Bu bloğun parametresi yok. |
Örnek
başladığında
[Calibrate the Brain's sensor and display its angle of heading.]
BrainInertial kalibre et
ekranda ([BrainInertial v] yönü derece cinsinden) yazdır ◀ ve imleci sonraki satıra taşı
Atalet/Jiroskop yönünü ayarla#
Yön, sensörün baktığı yönü ifade eder ve 0 ile 359,99 derece arasında ölçülür. Atalet/Jiroskop yönünü ayarla yığın bloğu, sensörün mevcut yönünü yeni bir yön değerine değiştirir.
Örneğin, sensör sağa doğru dönmüşse, yönü 0 dereceye ayarlamak, bu sağa dönük pozisyonu yeni 0 derece yapar. Ardından sensör, bu yeni yöne göre diğer yönleri takip edebilir.
[Gyro1 v] yönünü (0) derece olarak ayarla
Parametreler |
Tanım |
|---|---|
döner |
Kullanılacak atalet sensörü veya jiroskop sensörü. |
başlık |
Sensör için ayarlanacak yön değeri (derece cinsinden). Bu değer 0 ile 359,99 arasında olabilir. |
Örnek
başladığında
[Turn to the new 0 degrees heading.]
[Gyro1 v] yönünü (90) derece olarak ayarla
(0) derece yönüne dön ▶
Atalet/Jiroskop dönüşünü ayarla#
Dönme, sensörün ne kadar döndüğünü derece cinsinden ölçer. Yönün aksine, dönme 359,99 derecenin üzerine çıkabilir veya 0 derecenin altına düşebilir. Bir projenin başlangıcında, dönme değeri 0 dereceye ayarlanır. Atalet/Jiroskop Dönmesini Ayarla yığın bloğu, sensörün mevcut dönme değerini yeni bir değere değiştirir.
Örneğin, sensör sağa doğru iki tam tur atmışsa, dönüş değeri 720 derece olacaktır. Dönüşü 0 dereceye ayarlamak, bu dönüş değerini 720’den 0 dereceye sıfırlayacaktır. Ardından sensör, bu yeni değere göre dönüşleri takip edebilir.
[Gyro1 v] dönüşünü (0) derece olarak ayarla
Parametreler |
Tanım |
|---|---|
döner |
Kullanılacak atalet sensörü veya jiroskop sensörü. |
rotasyon |
Sensör için ayarlanacak dönüş değeri (derece cinsinden). Bu bir tamsayı veya ondalık sayı olabilir. |
Örnek
başladığında
[Turn to the new 0 rotation.]
[Gyro1 v] dönüşünü (-100) derece olarak ayarla
(0) derece dönüşüne dön ▶
Atalet/Jiroskop yön açısı#
Yön, sensörün baktığı yönü ifade eder ve 0 ile 359,99 derece arasında ölçülür. Atalet/Jiroskop Yön Açısı raporlama bloğu, sensörün mevcut yönünü bildirir.
Başlangıç yönü 0 derecedir. Sensör 359,99 derecenin üzerine çıkarsa, yön tekrar 0 dereceye döner.
([Gyro1 v] yönü derece cinsinden)
Parametreler |
Tanım |
|---|---|
döner |
Yön bilgisini iletmek için kullanılan atalet sensörü veya jiroskop sensörü. |
Örnek
başladığında
[Display the Gyro Sensor's heading before and after rotating.]
ekranda ([Gyro1 v] yönü derece cinsinden) yazdır ◀ ve imleci sonraki satıra taşı
[sağ v] yönüne (390) derece dön ▶
ekranda ([Gyro1 v] yönü derece cinsinden) yazdır ◀ ve imleci sonraki satıra taşı
Atalet/Jiroskop dönüş açısı#
Dönme, sensörün ne kadar döndüğünü derece cinsinden ölçer. Yönün aksine, dönme 359,99 derecenin üzerine çıkabilir veya 0 derecenin altına düşebilir. Bir projenin başlangıcında, dönme değeri 0 dereceye ayarlanır. Atalet/Jiroskop Dönme Açısı raporlayıcı bloğu, sensörün mevcut dönme açısını rapor eder.
Sağa dönmek dönüş açısını artırırken, sola dönmek dönüş açısını azaltır. Örneğin, sağa iki tam dönüş yapmak 720 derecelik bir dönüş olarak rapor edilir. 0 dereceden sola bir tam dönüş yapmak ise -360 derecelik bir dönüş olarak rapor edilir.
([Gyro1 v] dönüşü derece cinsinden)
Parametreler |
Tanım |
|---|---|
döner |
Dönme hareketini bildirmek için kullanılan atalet sensörü veya jiroskop sensörü. |
Örnek
başladığında
[Display the Gyro Sensor's angle of rotation before and after rotating.]
ekranda ([Gyro1 v] dönüşü derece cinsinden) yazdır ◀ ve imleci sonraki satıra taşı
[sağ v] yönüne (390) derece dön ▶
ekranda ([Gyro1 v] dönüşü derece cinsinden) yazdır ◀ ve imleci sonraki satıra taşı
jiroskop oranı#
Jiroskop dönüş hızı raporlama bloğu, harici Jiroskop Sensörünün mevcut dönüş hızını saniyede derece \(dps\) cinsinden rapor eder. Değer, Jiroskop Sensörünün dönüş yönüne bağlı olarak pozitif veya negatif olabilir.
([Gyro1 v] hızı dps cinsinden)
Parametreler |
Tanım |
|---|---|
döner |
Dönme hızını bildirmek için harici jiroskop sensörü. |
Örnek
başladığında
[Display the Gyro Sensor's current rotation speed.]
[sağ v] yönüne dön
(1) saniye bekle
ekranda ([Gyro1 v] hızı dps cinsinden) yazdır ◀ ve imleci sonraki satıra taşı
Atalet Algılama#
ivme#
İvme, beynin ne kadar hızlı hızlandığını veya yavaşladığını gösterir. İvme raporlayıcı bloğu, seçilen eksen boyunca beynin ivmesini -4,00 G ile 4,00 G arasında rapor eder.
G, ivmeyi ölçmek için kullanılan bir birimdir. 1 G, hareketsiz otururken yerçekiminden hissettiğiniz ivmeye yaklaşık olarak eşittir.
Değer, seçilen eksendeki ivmenin yönüne bağlı olarak pozitif veya negatif olabilir. Eksen seçenekleri x, y ve z’dir.
(BrainInertial [x v] ekseni ivmesi g cinsinden)
Parametreler |
Tanım |
|---|---|
eksen |
İvmenin ölçüleceği eksenler:
|
Örnek
başladığında
[Display the acceleration along the x-axis while the drivetrain is moving.]
ekranda yazdırma hassasiyetini [0.01 v] olarak ayarla
sürüş hızını (100) % olarak ayarla
ekranda [Resting: ] yazdır ◀ ve imleci sonraki satıra taşı
ekranda (BrainInertial [x v] ekseni ivmesi g cinsinden) yazdır ◀ ve imleci sonraki satıra taşı
(1) saniye bekle
[ileri v] yönünde (500) [mm v] sürdür ◀ ve bekleme
(0.1) saniye bekle
ekranda [Startup: ] yazdır ◀ ve imleci sonraki satıra taşı
ekranda (BrainInertial [x v] ekseni ivmesi g cinsinden) yazdır ◀ ve imleci sonraki satıra taşı
jiroskop oranı#
Jiroskop hızı, beynin ne kadar hızlı döndüğünü gösterir. Jiroskop hızı raporlayıcı bloğu, beynin seçilen eksen boyunca mevcut dönüş hızını saniyede derece \(dps\) cinsinden ondalık sayı olarak rapor eder.
Beynin o eksen üzerindeki dönüş yönüne bağlı olarak değer pozitif veya negatif olabilir.
(BrainInertial [x v] ekseni jiroskop hızı dps cinsinden)
Parametreler |
Tanım |
|---|---|
eksen |
Jiroskop hızının raporlanacağı eksenler:
|
Örnek
başladığında
[Display the gyro rate around the z-axis while the drivetrain is turning.]
[sağ v] yönüne dön
(1) saniye bekle
ekranda (BrainInertial [z v] ekseni jiroskop hızı dps cinsinden) yazdır ◀ ve imleci sonraki satıra taşı
oryantasyon#
Oryantasyon, Beynin seçilen bir dönme ekseni üzerindeki mevcut açısıdır. Oryantasyon raporlama bloğu, Beynin yuvarlanma, eğim veya sapma açılarını -180,00 ile 180,00 derece arasında rapor eder.
Yuvarlanma, eğim ve sapma, beynin eğilme veya dönme şekillerini tanımlayan farklı terimlerdir.
(BrainInertial [yalpa v] yönelimi derece cinsinden)
Parametreler |
Tanım |
|---|---|
eksen |
Bildirilecek yönelim ekseni:
|
Örnek
başladığında
[Display the roll, pitch, and yaw of the Brain as it is rotated by hand.]
sonsuza kadar
ekranı temizle
ekranda (BrainInertial [yalpa v] yönelimi derece cinsinden) yazdır ◀ ve imleci sonraki satıra taşı
ekranda (BrainInertial [yunuslama v] yönelimi derece cinsinden) yazdır ◀ ve imleci sonraki satıra taşı
ekranda (BrainInertial [sapma v] yönelimi derece cinsinden) yazdır ◀ ve imleci sonraki satıra taşı
imleci ekranda satır (1) sütun (1) konumuna taşı
(0.05) saniye bekle
son