
慣性センサーおよびジャイロセンサー#
導入#
VEX IQ(第2世代)のブレインには、慣性センサーが内蔵されています。このセンサーは、ブレインの動きや回転を測定します。
内蔵の慣性センサーは、この目的のために2つの部分を使用します。ジャイロスコープは、方位、回転、ジャイロレート、向きなどの回転を測定します。加速度計は、加速や減速などの動きの変化を測定します。
内蔵の慣性センサーは、プロジェクト開始時に自動的に設定され、すぐに使用できます。外部ジャイロセンサーも使用できますが、使用前に設定が必要です。外部VEX IQジャイロセンサーは、旋回のみを測定します。
以下はすべてのブロックのリストです。
ジャイロセンシング — 方位角と回転角の値を使用します。
calibrate gyro — 設定済みの外部ジャイロセンサーを校正します。
ブレイン慣性センサーのキャリブレーション — 脳に内蔵されている慣性センサーをキャリブレーションします。
慣性/ジャイロ方位を設定 — センサーの現在の方位を新しい方位値に設定します。
慣性/ジャイロ回転の設定 — センサーの現在の回転を新しい回転値に設定します。
慣性/ジャイロ方位角 — センサーが向いている方向を0~359.99度の範囲で報告します。
慣性/ジャイロ回転角度 — センサーがどれだけ回転したかを報告します。
ジャイロのレート — 外部ジャイロセンサーの現在の回転速度を報告します。
慣性センシング ― 内蔵の脳内慣性センサーを使用します。
加速度 — 選択された軸上で脳がどれだけ速く加速または減速しているかを報告します。
ジャイロレート — 脳が選択された軸を中心に回転する速度を報告します。
orientation — Brainのロール、ピッチ、またはヨーの角度を報告します。
ジャイロセンシング#
ジャイロを校正する#
calibrate gyroスタックブロックは、設定済みの外部ジャイロセンサーを校正します。
キャリブレーションを行うことで、ジャイロセンサーが旋回を正確に測定できるようになります。キャリブレーション中はセンサーを動かさないでください。キャリブレーション中にセンサーが動くと、方位角と回転角の値が正しく測定されない可能性があります。
プロジェクトは、キャリブレーションが完了するまで待機し、その後スタック内の次のブロックを実行します。
注: このブロックは、ジャイロセンサーが設定されている場合にのみ使用できます。
[Gyro1 v] を [2 v] 秒キャリブレート
パラメータ |
説明 |
|---|---|
ジャイロ |
校正する外部ジャイロセンサー。 |
間隔 |
センサーのキャリブレーションにかかる時間(秒):
|
例
開始したとき
[Calibrate a Gyro Sensor and display its angle of heading.]
[Gyro1 v] を [2 v] 秒キャリブレート
([Gyro1 v] のヘディング(度)) をスクリーンに表示 ◀ カーソルを次の行へ移動する
脳慣性モーメントを較正する#
calibrate BrainInertialスタックブロックは、Brainに内蔵されている慣性センサーを較正します。
キャリブレーションを行うことで、慣性センサーが旋回を正確に測定できるようになります。キャリブレーション中は、ブレインを動かさないようにしてください。キャリブレーション中にブレインが動くと、方位、回転、ジャイロレート、および姿勢の値が正しく測定されない可能性があります。
プロジェクトは、キャリブレーションが完了するまで待機し、その後スタック内の次のブロックを実行します。
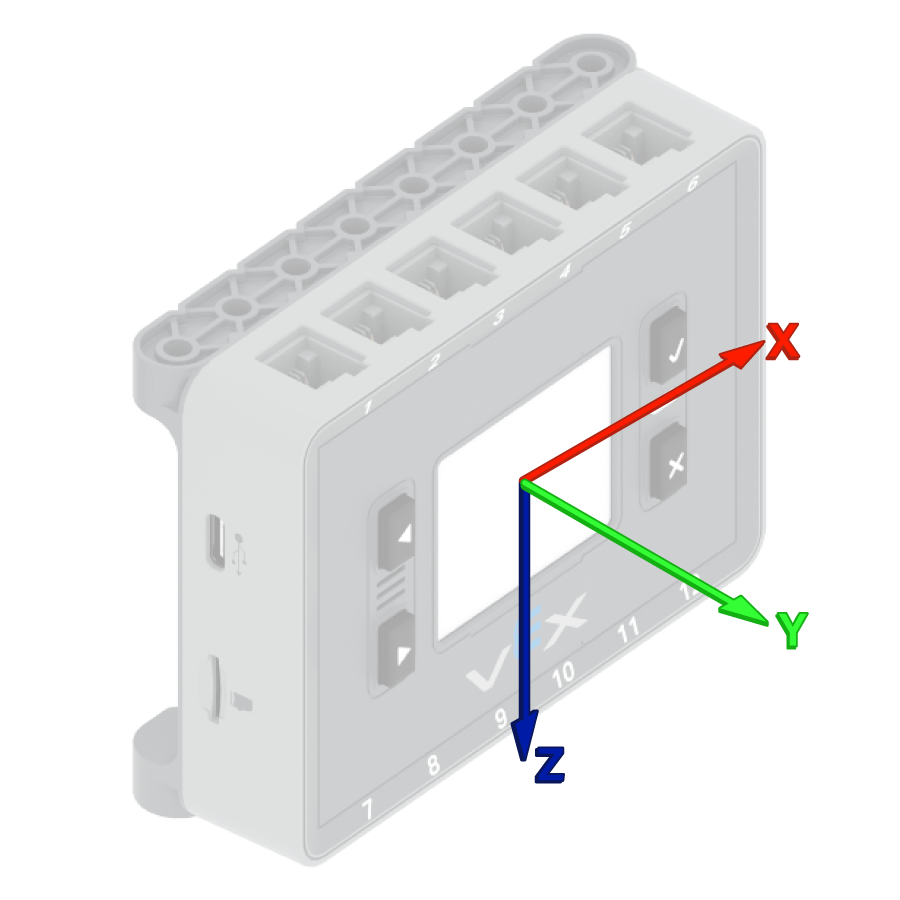
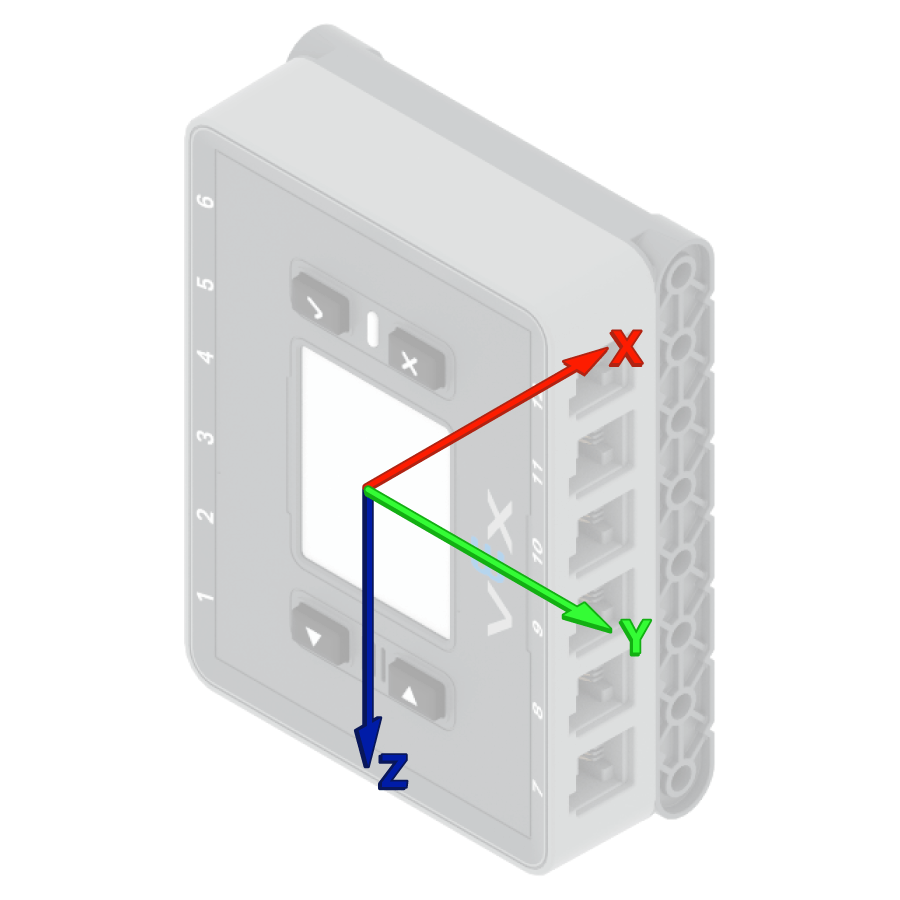
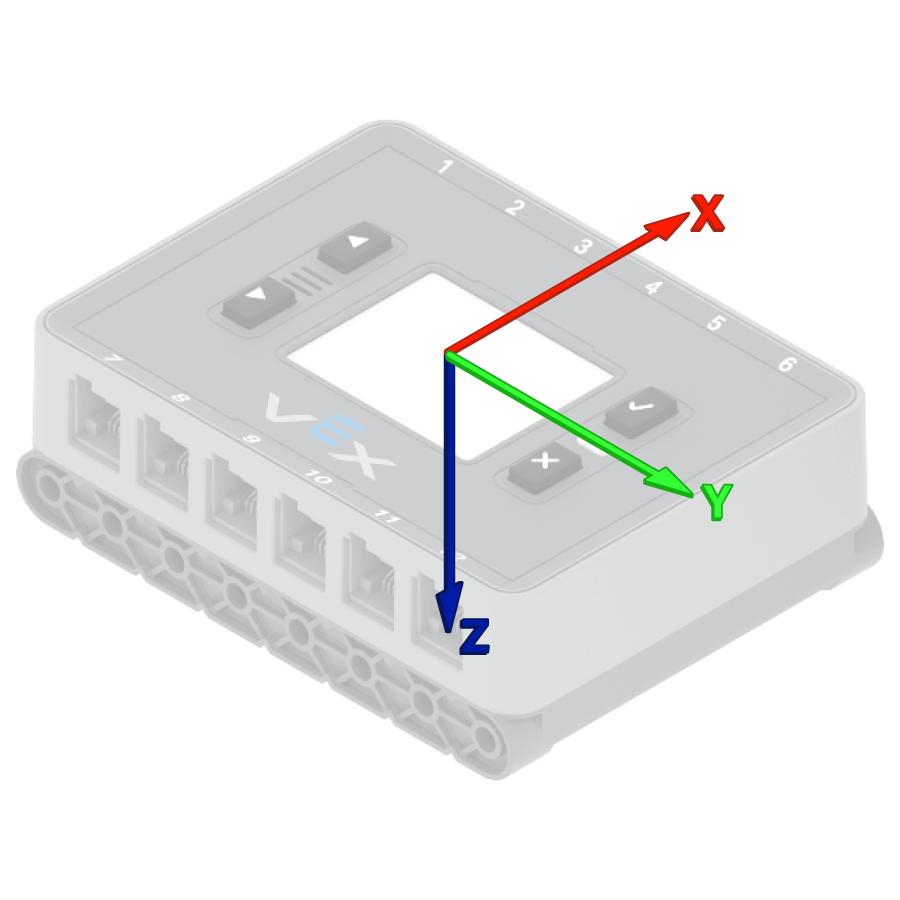
VEX Brainは、プロジェクト開始時に自動的にキャリブレーションを試みます。しかし、プロジェクト開始時にロボットが運ばれたり移動されたりしている場合、センサーが正しくキャリブレーションされないか、誤ったキャリブレーション結果となる可能性があります。
BrainInertial をキャリブレート
パラメータ |
説明 |
|---|---|
このブロックにはパラメータがありません。 |
例
開始したとき
[Calibrate the Brain's sensor and display its angle of heading.]
BrainInertial をキャリブレート
([BrainInertial v] のヘディング(度)) をスクリーンに表示 ◀ カーソルを次の行へ移動する
慣性/ジャイロ方位を設定する#
方位とは、センサーが向いている方向のことで、0度から359.99度までの角度で表されます。慣性/ジャイロ方位を設定スタックブロックは、センサーの現在の方位を新しい方位値に変更します。
例えば、センサーが右を向いた場合、方位を0度に設定すると、その右向きの位置が新たな0度になります。その後、センサーはその新たな方向に基づいて他の方位を追跡できます。
[Gyro1 v] のヘディングを (0) 度に設定
パラメータ |
説明 |
|---|---|
ジャイロ |
使用する慣性センサーまたはジャイロセンサー。 |
見出し |
センサーに設定する方位角の値(度単位)。0~359.99の範囲の値を指定できます。 |
例
開始したとき
[Turn to the new 0 degrees heading.]
[Gyro1 v] のヘディングを (90) 度に設定
ヘディング (0) 度へ旋回 ▶
慣性/ジャイロ回転を設定する#
回転とは、センサーがどれだけ回転したかを示す度数です。方位とは異なり、回転は359.99度を超えて増加したり、0度未満に減少したりすることがあります。プロジェクトの開始時には、回転値は0度に設定されています。set Inertial/Gyro rotationスタックブロックは、センサーの現在の回転を新しい値に変更します。
例えば、センサーが右に2回転した場合、回転値は720度になります。回転を0度に設定すると、回転値は720度から0度にリセットされます。その後、センサーはその新しい値に基づいて回転を追跡できます。
[Gyro1 v] の回転を (0) 度に設定
パラメータ |
説明 |
|---|---|
ジャイロ |
使用する慣性センサーまたはジャイロセンサー。 |
回転 |
センサーに設定する回転角度(度数)。整数または小数を指定できます。 |
例
開始したとき
[Turn to the new 0 rotation.]
[Gyro1 v] の回転を (-100) 度に設定
回転 (0) 度へ旋回 ▶
慣性/ジャイロ方位角#
方位とは、センサーが向いている方向のことで、0度から359.99度までの角度で測定されます。慣性/ジャイロ方位角レポーターブロックは、センサーの現在の方位を報告します。
開始時の方位は0度です。センサーが359.99度を超えて回転すると、方位は0度に戻ります。
([Gyro1 v] のヘディング(度))
パラメータ |
説明 |
|---|---|
ジャイロ |
方位を報告するための慣性センサーまたはジャイロセンサー。 |
例
開始したとき
[Display the Gyro Sensor's heading before and after rotating.]
([Gyro1 v] のヘディング(度)) をスクリーンに表示 ◀ カーソルを次の行へ移動する
[右 v] へ (390) 度旋回 ▶
([Gyro1 v] のヘディング(度)) をスクリーンに表示 ◀ カーソルを次の行へ移動する
慣性回転/ジャイロ回転の角度#
回転とは、センサーがどれだけ回転したかを示す度数です。方位とは異なり、回転は359.99度を超えて増加したり、0度未満に減少したりすることがあります。プロジェクトの開始時には、回転値は0度に設定されます。慣性/ジャイロ回転角度レポーターブロックは、センサーの現在の回転を報告します。
右に回すと回転角度が大きくなり、左に回すと回転角度が小さくなります。例えば、右に2回転すると720度の回転として表示されます。0度から左に1回転すると-360度の回転として表示されます。
([Gyro1 v] の回転角(度))
パラメータ |
説明 |
|---|---|
ジャイロ |
回転を報告するための慣性センサーまたはジャイロセンサー。 |
例
開始したとき
[Display the Gyro Sensor's angle of rotation before and after rotating.]
([Gyro1 v] の回転角(度)) をスクリーンに表示 ◀ カーソルを次の行へ移動する
[右 v] へ (390) 度旋回 ▶
([Gyro1 v] の回転角(度)) をスクリーンに表示 ◀ カーソルを次の行へ移動する
ジャイロのレート#
ジャイロ回転速度レポーターブロックは、外部ジャイロセンサーの現在の回転速度を1秒あたりの度数(dps)で報告します。この値は、ジャイロセンサーの回転方向に応じて正または負の値になります。
([Gyro1 v] のレート(dps))
パラメータ |
説明 |
|---|---|
ジャイロ |
回転速度を報告する外部ジャイロセンサー。 |
例
開始したとき
[Display the Gyro Sensor's current rotation speed.]
[右 v] へ旋回
(1) 秒待つ
([Gyro1 v] のレート(dps)) をスクリーンに表示 ◀ カーソルを次の行へ移動する
慣性センシング#
加速度#
加速度とは、脳がどれだけ速く加速または減速しているかを示すものです。加速度レポーターブロックは、選択された軸に沿った脳の加速度を-4.00Gから4.00Gの範囲で報告します。
Gは加速度を測定するために使用される単位です。1Gは、静止しているときに重力によって感じる加速度に相当します。
値は、選択した軸の加速度の方向に応じて正または負の値になります。軸のオプションは、x、y、zです。
(BrainInertial の [x v] 軸加速度(g))
パラメータ |
説明 |
|---|---|
軸 |
加速度を測定する軸:
|
例
開始したとき
[Display the acceleration along the x-axis while the drivetrain is moving.]
スクリーンの表示精度を [0.01 v] に設定
走行速度を (100) % に設定
[Resting: ] をスクリーンに表示 ◀ カーソルを次の行へ移動する
(BrainInertial の [x v] 軸加速度(g)) をスクリーンに表示 ◀ カーソルを次の行へ移動する
(1) 秒待つ
[前進 v] へ (500) [mm v] 走行 ◀ 待たない
(0.1) 秒待つ
[Startup: ] をスクリーンに表示 ◀ カーソルを次の行へ移動する
(BrainInertial の [x v] 軸加速度(g)) をスクリーンに表示 ◀ カーソルを次の行へ移動する
ジャイロレート#
ジャイロレートとは、脳が回転する速度のことです。ジャイロレートレポーターブロックは、選択された軸に沿った脳の現在の回転速度を、1秒あたりの度数(dps)で小数値として報告します。
その値は、脳がその軸を中心に回転する方向によって、正にも負にもなり得る。
(BrainInertial の [x v] 軸ジャイロレート(dps))
パラメータ |
説明 |
|---|---|
軸 |
ジャイロレートを報告する軸:
|
例
開始したとき
[Display the gyro rate around the z-axis while the drivetrain is turning.]
[右 v] へ旋回
(1) 秒待つ
(BrainInertial の [z v] 軸ジャイロレート(dps)) をスクリーンに表示 ◀ カーソルを次の行へ移動する
方向#
方向とは、選択された回転軸に対するブレインの現在の角度のことです。方向レポーターブロックは、ブレインのロール、ピッチ、またはヨーを-180.00度から180.00度の範囲で報告します。
ロール、ピッチ、ヨーは、脳が傾いたり回転したりするさまざまな方法を表す。
(BrainInertial の [ロール v] 方向(度))
パラメータ |
説明 |
|---|---|
軸 |
報告する姿勢軸:
|
例
開始したとき
[Display the roll, pitch, and yaw of the Brain as it is rotated by hand.]
ずっと
スクリーンをクリア
(BrainInertial の [ロール v] 方向(度)) をスクリーンに表示 ◀ カーソルを次の行へ移動する
(BrainInertial の [ピッチ v] 方向(度)) をスクリーンに表示 ◀ カーソルを次の行へ移動する
(BrainInertial の [ヨー v] 方向(度)) をスクリーンに表示 ◀ カーソルを次の行へ移動する
スクリーンのカーソルを行 (1) 列 (1) に設定
(0.05) 秒待つ
終わり