
Инерциальный и гироскопический датчик#
Введение#
В VEX IQ (2-го поколения) Brain встроен инерциальный датчик. Этот датчик измеряет, как движется и поворачивается Brain.
Встроенный инерциальный датчик использует для этого две части. Гироскоп измеряет повороты, такие как курс, вращение, угловую скорость и ориентацию. Акселерометр измеряет изменения движения, такие как ускорение или замедление.
Встроенный инерциальный датчик автоматически настраивается и готов к использованию в начале каждого проекта. Также можно использовать внешний гироскоп, но его необходимо настроить перед использованием. Внешний гироскоп VEX IQ измеряет только повороты.
Ниже приведён список всех блоков:
Гироскопическое определение направления — работа со значениями курса и вращения.
калибровка гироскопа — Калибрует настроенный внешний гироскопический датчик.
калибровка BrainInertial — Калибрует встроенный инерциальный датчик мозга.
установить инерциальный/гироскопический курс — Устанавливает текущий курс датчика на новое значение курса.
Установить вращение инерциального/гироскопического датчика — Устанавливает текущее вращение датчика на новое значение вращения.
угол инерциального/гироскопического курса — Сообщает направление, в котором направлен датчик, от 0 до 359,99 градусов.
угол вращения инерциального/гироскопического датчика — показывает, насколько повернулся датчик.
скорость вращения гироскопа — Сообщает текущую скорость вращения внешнего гироскопического датчика.
Инерционное зондирование — используйте встроенный инерциальный датчик BrainInertial.
ускорение — Показывает, насколько быстро мозг ускоряется или замедляется по выбранной оси.
скорость вращения гироскопа — Сообщает, с какой скоростью мозг вращается вокруг выбранной оси.
ориентация — Сообщает об угле крена, тангажа или рыскания мозга.
Гироскопическое датчик#
калибровка гироскопа#
Блок калибровки гироскопа калибрует настроенный внешний гироскопический датчик.
Калибровка помогает гироскопическому датчику правильно измерять повороты. Во время калибровки датчик должен оставаться неподвижным. Если датчик сместится во время калибровки, значения курса и вращения могут некорректно измерять повороты.
Проект будет ждать завершения калибровки, прежде чем запустится следующий блок в стеке.
Примечание: Этот блок доступен только при наличии настроенного гироскопического датчика.
калибровать [Gyro1 v] в течение [2 v] секунд
Параметры |
Описание |
|---|---|
гиро |
Для калибровки требуется внешний гироскопический датчик. |
продолжительность |
Время калибровки датчика в секундах:
|
Пример
при запуске
[Calibrate a Gyro Sensor and display its angle of heading.]
калибровать [Gyro1 v] в течение [2 v] секунд
вывести ([Gyro1 v] курс в градусах) на экран ◀ и перенести курсор на следующую строку
калибровка BrainInertial#
Блок calibrate BrainInertial выполняет калибровку встроенного инерциального датчика Brain.
Калибровка помогает инерциальному датчику правильно измерять повороты. Во время калибровки держите мозг неподвижно. Если мозг будет двигаться во время калибровки, значения курса, вращения, частоты вращения гироскопа и ориентации могут измеряться некорректно.
Проект будет ждать завершения калибровки, прежде чем запустится следующий блок в стеке.
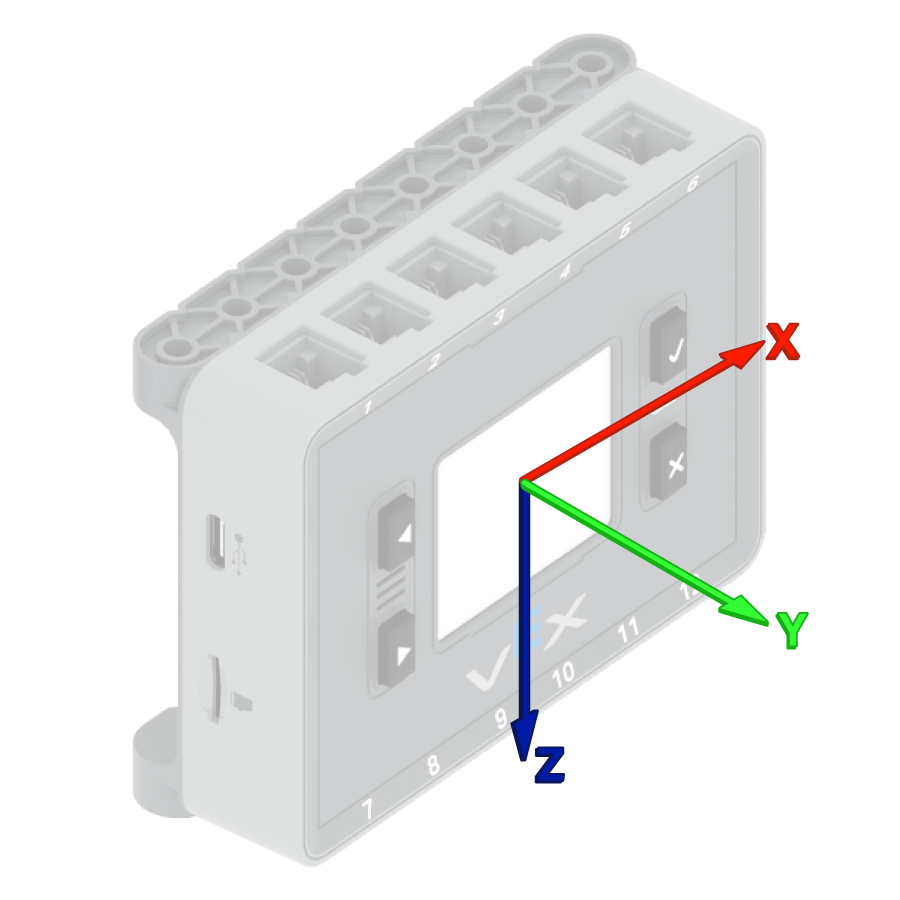
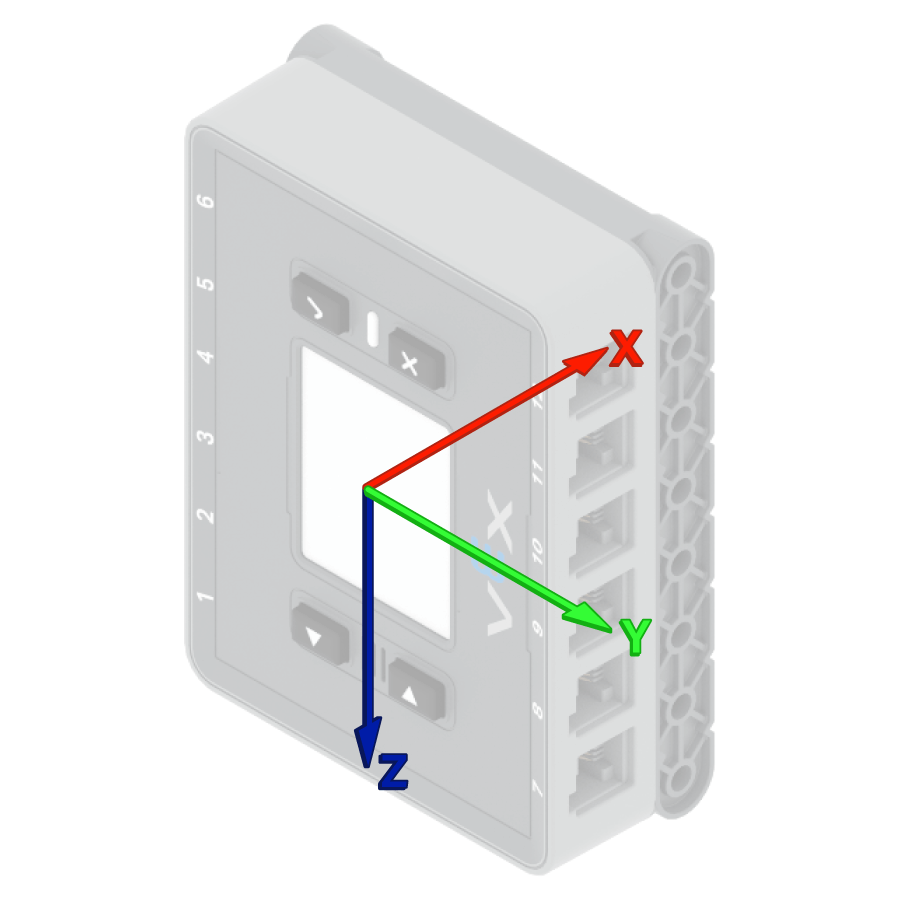
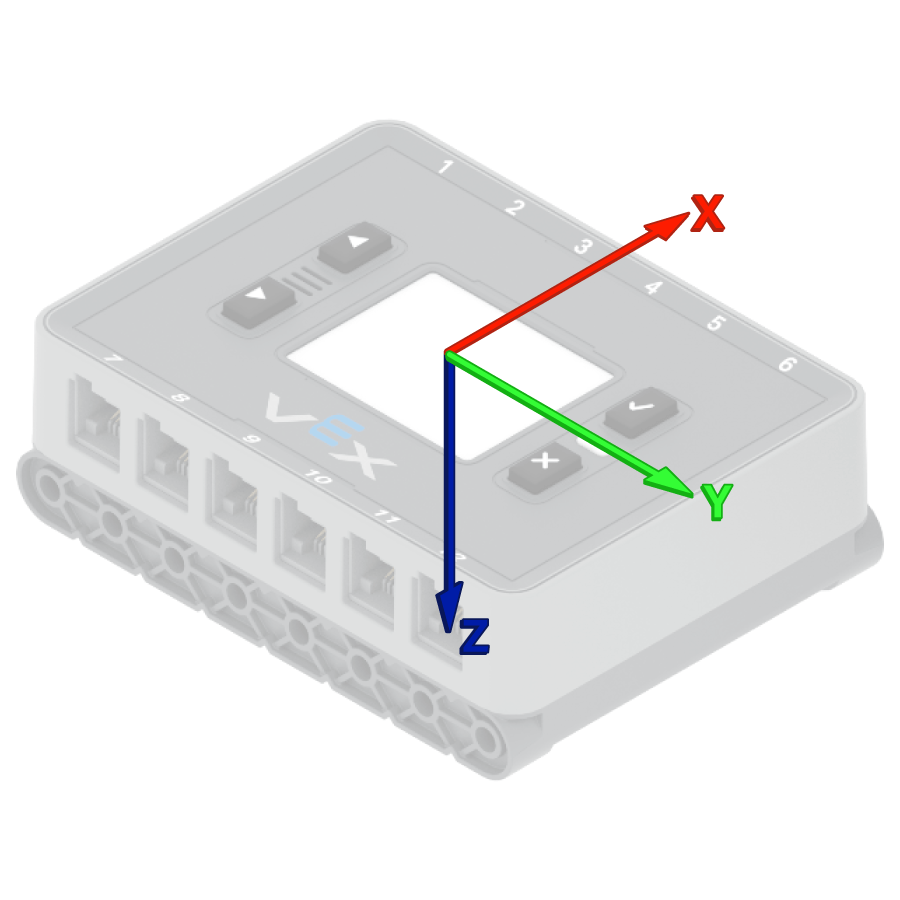
Датчики VEX Brains пытаются автоматически калиброваться в начале каждого проекта. Однако, если робота переносят или перемещают в начале проекта, датчик может не откалиброваться должным образом или выдать неверную калибровку.
калибровать BrainInertial
Параметры |
Описание |
|---|---|
Этот блок не имеет параметров. |
Пример
при запуске
[Calibrate the Brain's sensor and display its angle of heading.]
калибровать BrainInertial
вывести ([BrainInertial v] курс в градусах) на экран ◀ и перенести курсор на следующую строку
установить инерциальный/гироскопический курс#
Направление движения — это то, в каком направлении направлен датчик, измеряемое в градусах от 0 до 359,99. Блок set Inertial/Gyro heading изменяет текущее направление движения датчика на новое значение.
Например, если датчик повернулся вправо, установка направления на 0 градусов делает это положение, обращенное вправо, новым значением 0 градусов. Затем датчик может отслеживать другие направления, основываясь на этом новом направлении.
установить курс [Gyro1 v] (0) градусов
Параметры |
Описание |
|---|---|
гиро |
Какой инерциальный или гиродатчик следует использовать. |
заголовок |
Значение направления в градусах, которое необходимо задать для датчика. Это может быть значение от 0 до 359,99. |
Пример
при запуске
[Turn to the new 0 degrees heading.]
установить курс [Gyro1 v] (90) градусов
повернуть на курс (0) градусов ▶
установить вращение инерциального/гироскопического датчика#
Вращение — это величина поворота датчика, измеряемая в градусах. В отличие от курса, вращение может превышать 359,99 градусов или уменьшаться ниже 0 градусов. В начале проекта значение вращения устанавливается на 0 градусов. Блок set Inertial/Gyro rotation изменяет текущее значение вращения датчика на новое.
Например, если датчик совершил два полных оборота вправо, значение его поворота составит 720 градусов. Установка поворота на 0 градусов сбросит это значение с 720 до 0 градусов. После этого датчик сможет отслеживать повороты на основе этого нового значения.
установить вращение [Gyro1 v] (0) градусов
Параметры |
Описание |
|---|---|
гиро |
Какой инерциальный или гиродатчик следует использовать. |
вращение |
Значение угла поворота в градусах, которое необходимо задать для датчика. Это может быть целое число или десятичная дробь. |
Пример
при запуске
[Turn to the new 0 rotation.]
установить вращение [Gyro1 v] (-100) градусов
повернуть к вращению на (0) градусов ▶
угол инерциального/гироскопического курса#
Направление движения — это то, в каком направлении направлен датчик, измеряемое в градусах от 0 до 359,99. Блок отчета угол направления инерциального/гироскопического датчика отображает текущее направление движения датчика.
Начальный курс равен 0 градусам. Если датчик отклоняется более чем на 359,99 градуса, курс возвращается к 0 градусам.
([Gyro1 v] курс в градусах)
Параметры |
Описание |
|---|---|
гиро |
Инерциальный или гиродатчик используется для передачи курса. |
Пример
при запуске
[Display the Gyro Sensor's heading before and after rotating.]
вывести ([Gyro1 v] курс в градусах) на экран ◀ и перенести курсор на следующую строку
поворот [вправо v] на (390) градусов ▶
вывести ([Gyro1 v] курс в градусах) на экран ◀ и перенести курсор на следующую строку
угол вращения инерциального/гироскопического датчика#
Угол поворота — это величина, на которую повернулся датчик, измеряемая в градусах. В отличие от курса, угол поворота может превышать 359,99 градусов или уменьшаться ниже 0 градусов. В начале проекта значение угла поворота устанавливается равным 0 градусам. Блок отчета «Угол поворота инерциального/гироскопического датчика» отображает текущий угол поворота датчика.
Поворот вправо увеличивает угол поворота, а поворот влево уменьшает. Например, два полных оборота вправо приведут к повороту на 720 градусов. Один полный оборот влево от 0 градусов приведет к повороту на -360 градусов.
([Gyro1 v] вращение в градусах)
Параметры |
Описание |
|---|---|
гиро |
Инерциальный или гиродатчик используется для передачи данных о вращении. |
Пример
при запуске
[Display the Gyro Sensor's angle of rotation before and after rotating.]
вывести ([Gyro1 v] вращение в градусах) на экран ◀ и перенести курсор на следующую строку
поворот [вправо v] на (390) градусов ▶
вывести ([Gyro1 v] вращение в градусах) на экран ◀ и перенести курсор на следующую строку
скорость гироскопа#
Блок rate of gyro сообщает текущую скорость вращения внешнего гироскопического датчика в градусах в секунду (градусов в секунду). Значение может быть положительным или отрицательным в зависимости от направления вращения гироскопического датчика.
([Gyro1 v] угловая скорость в dps)
Параметры |
Описание |
|---|---|
гиро |
Для передачи данных о скорости вращения используется внешний гироскопический датчик. |
Пример
при запуске
[Display the Gyro Sensor's current rotation speed.]
поворот [вправо v]
ждать (1) секунд
вывести ([Gyro1 v] угловая скорость в dps) на экран ◀ и перенести курсор на следующую строку
Инерциальное зондирование#
ускорение#
Ускорение — это показатель того, насколько быстро мозг ускоряется или замедляется. Блок ускорения отображает ускорение мозга вдоль выбранной оси в диапазоне от -4,00 G до 4,00 G.
Гс — это единица измерения ускорения. 1 Гс — это примерно то ускорение, которое вы ощущаете под действием силы тяжести, сидя неподвижно.
Значение может быть положительным или отрицательным в зависимости от направления ускорения по выбранной оси. Доступные оси: x, y и z.
(BrainInertial ускорение по оси [x v] в g)
Параметры |
Описание |
|---|---|
ось |
Ось измерения ускорения:
|
Пример
при запуске
[Display the acceleration along the x-axis while the drivetrain is moving.]
установить точность печати [0.01 v] на экране
установить скорость движения (100) %
вывести [Resting: ] на экран ◀ и перенести курсор на следующую строку
вывести (BrainInertial ускорение по оси [x v] в g) на экран ◀ и перенести курсор на следующую строку
ждать (1) секунд
движение [вперёд v] на (500) [мм v] ◀ и не ждать
ждать (0.1) секунд
вывести [Startup: ] на экран ◀ и перенести курсор на следующую строку
вывести (BrainInertial ускорение по оси [x v] в g) на экран ◀ и перенести курсор на следующую строку
скорость вращения гироскопа#
Гироскопическая скорость — это скорость вращения мозга. Блок отображения гироскопической скорости сообщает текущую скорость вращения мозга вдоль выбранной оси в градусах в секунду (градусов в секунду) в виде десятичного числа.
Значение может быть положительным или отрицательным в зависимости от направления вращения мозга вокруг данной оси.
(BrainInertial угловая скорость по оси [x v] в dps)
Параметры |
Описание |
|---|---|
ось |
Ось, по которой следует отображать скорость вращения гироскопа:
|
Пример
при запуске
[Display the gyro rate around the z-axis while the drivetrain is turning.]
поворот [вправо v]
ждать (1) секунд
вывести (BrainInertial угловая скорость по оси [z v] в dps) на экран ◀ и перенести курсор на следующую строку
ориентация#
Ориентация — это текущий угол наклона мозга относительно выбранной оси поворота. Блок ориентации сообщает о крене, тангаже или рыскании мозга в диапазоне от -180,00 до 180,00 градусов.
Крен, тангаж и рыскание описывают различные способы наклона или поворота головного мозга.
(BrainInertial ориентация [крен v] в градусах)
Параметры |
Описание |
|---|---|
ось |
Ось ориентации для сообщения:
|
Пример
при запуске
[Display the roll, pitch, and yaw of the Brain as it is rotated by hand.]
вечно
очистить экран
вывести (BrainInertial ориентация [крен v] в градусах) на экран ◀ и перенести курсор на следующую строку
вывести (BrainInertial ориентация [тангаж v] в градусах) на экран ◀ и перенести курсор на следующую строку
вывести (BrainInertial ориентация [рыскание v] в градусах) на экран ◀ и перенести курсор на следующую строку
установить курсор на строку (1) столбец (1) на экране
ждать (0.05) секунд
конец