
Інерційний та гіроскопічний датчик#
Вступ#
VEX IQ (2-го покоління) Brain має вбудований інерційний датчик. Цей датчик вимірює, як рухається та обертається мозок.
Вбудований інерціальний датчик використовує для цього дві частини. Гіроскоп вимірює повороти, такі як напрямок, обертання, швидкість гіроскопа та орієнтація. Акселерометр вимірює зміни в русі, такі як прискорення або уповільнення.
Вбудований інерційний датчик автоматично налаштовується та готовий до використання на початку кожного проекту. Також можна використовувати зовнішній гіроскоп, але його необхідно налаштувати перед використанням. Зовнішній гіроскоп VEX IQ вимірює лише повороти.
Нижче наведено список усіх блоків:
Гіроскопічне зондування — робота зі значеннями курсу та обертання.
калібрувати гіроскоп — Калібрує налаштований зовнішній гіроскопічний датчик.
калібрувати BrainInertial — Калібрує вбудований інерційний датчик Brain.
встановити інерціальний/гіроскопічний курс — Встановлює поточний курс датчика на нове значення курсу.
встановити інерційне/гіроскопічне обертання — Встановлює поточне обертання датчика на нове значення обертання.
кут інерціального/гіроскопічного курсу — Повідомляє напрямок, у якому спрямований датчик, від 0 до 359,99 градусів.
кут інерційного/гіроскопічного обертання — Повідомляє, наскільки повернувся датчик.
швидкість обертання гіроскопа — Повідомляє поточну швидкість обертання зовнішнього гіроскопічного датчика.
Інерційне зондування — використовуйте вбудований інерційний датчик BrainInertial Sensor.
acceleration — Повідомляє, наскільки швидко мозок прискорюється або сповільнюється на вибраній осі.
швидкість гіроскопа — Повідомляє про швидкість обертання мозку навколо вибраної осі.
орієнтація — Повідомляє кут крен, тангаж або риськування Brain.
Гіроскопічне зондування#
калібрувати гіроскоп#
Блок стеку калібрування гіроскопа калібрує налаштований зовнішній гіроскопічний датчик.
Калібрування допомагає гіроскопічному датчику правильно вимірювати повороти. Тримайте датчик нерухомо під час калібрування. Якщо датчик рухається під час калібрування, значення курсу та обертання можуть неправильно вимірювати повороти.
Проєкт чекатиме на завершення калібрування, перш ніж запустити наступний блок у стеку.
Примітка: Цей блок доступний лише, якщо налаштовано гіроскопічний датчик.
калібрувати [Gyro1 v] протягом [2 v] секунд
Параметри |
Опис |
|---|---|
гіроскоп |
Зовнішній гіроскопічний датчик для калібрування. |
тривалість |
Тривалість калібрування датчика в секундах:
|
Приклад
коли запущено
[Calibrate a Gyro Sensor and display its angle of heading.]
калібрувати [Gyro1 v] протягом [2 v] секунд
вивести (курс [Gyro1 v] у градусах) на екран ◀ і перейти до наступного рядка
калібрування BrainInertial#
Блок стеку калібрування BrainInertial калібрує вбудований інерційний датчик Brain.
Калібрування допомагає інерціальному датчику правильно вимірювати повороти. Тримайте Brain нерухомо під час калібрування. Якщо Brain рухається під час калібрування, значення курсу, обертання, швидкості гіроскопа та орієнтації можуть вимірюватися неправильно.
Проєкт чекатиме на завершення калібрування, перш ніж запустити наступний блок у стеку.
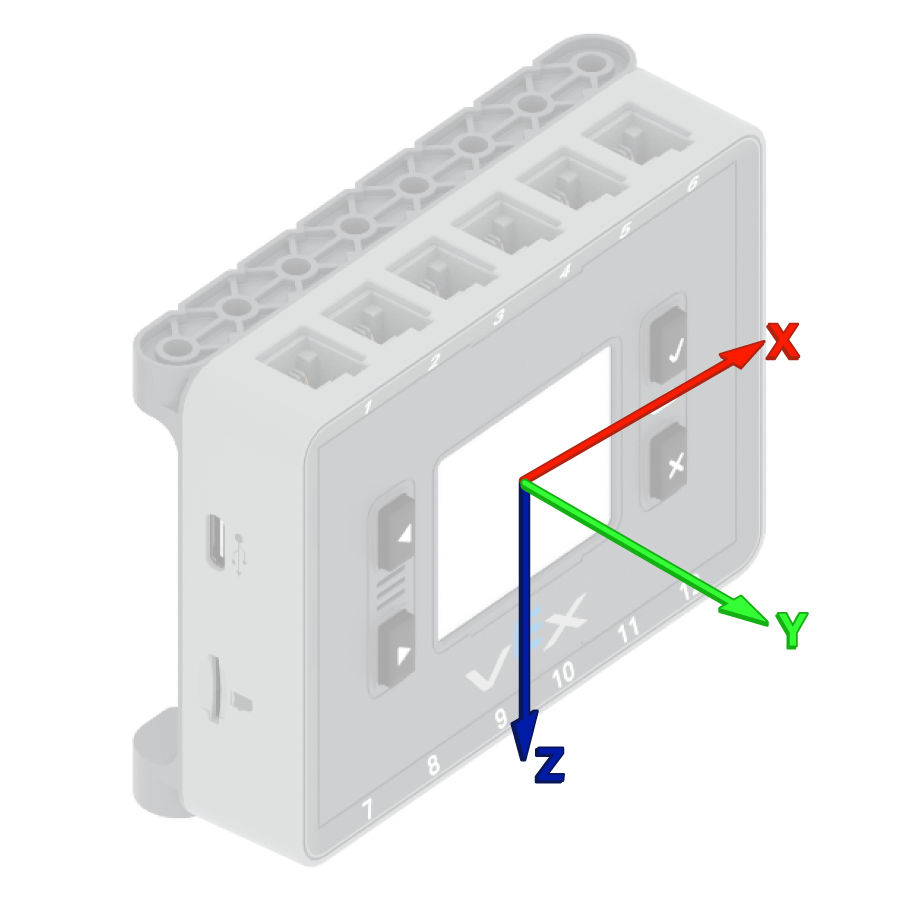
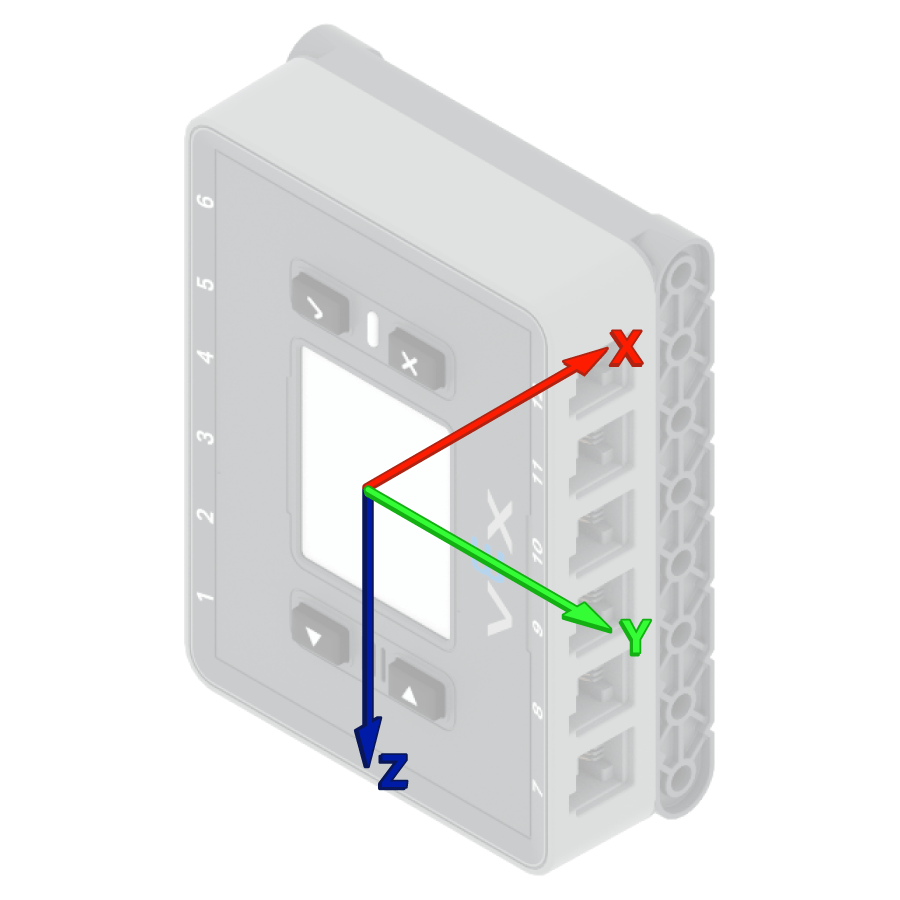
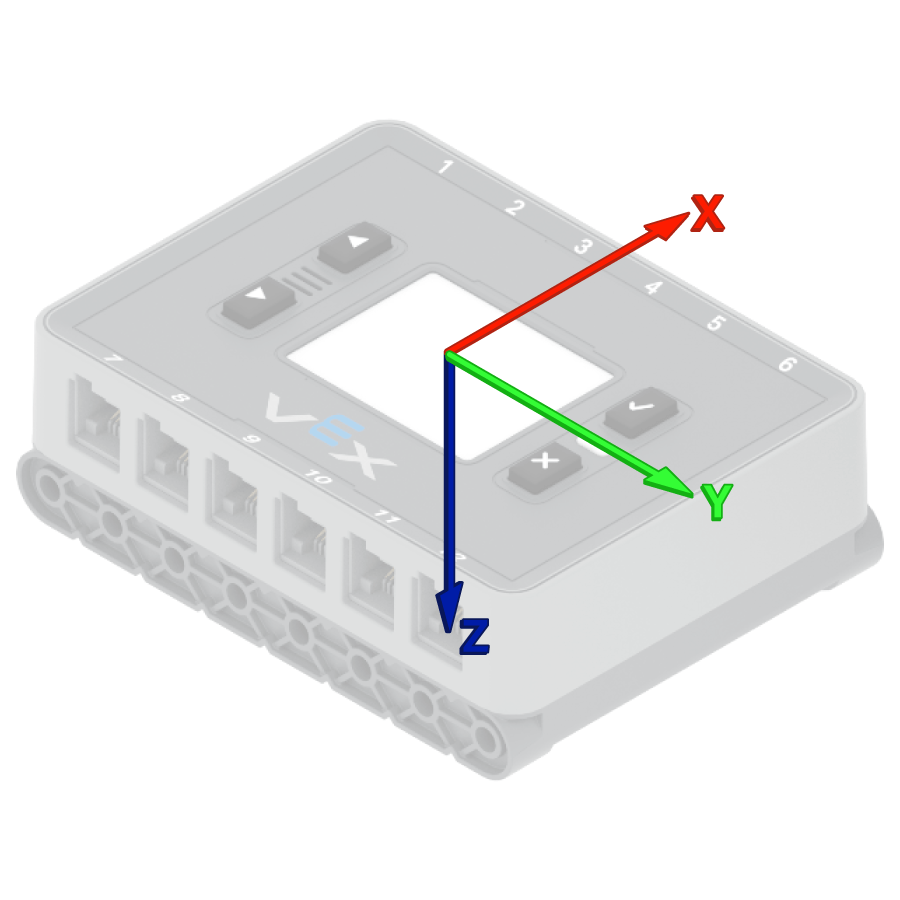
VEX Brains намагається автоматично калібрувати себе на початку кожного проєкту. Однак, якщо робота переносять або переміщують під час початку проєкту, датчик може не відкалібруватися належним чином або призвести до неправильного калібрування.
калібрувати BrainInertial
Параметри |
Опис |
|---|---|
Цей блок не має параметрів. |
Приклад
коли запущено
[Calibrate the Brain's sensor and display its angle of heading.]
калібрувати BrainInertial
вивести (курс [BrainInertial v] у градусах) на екран ◀ і перейти до наступного рядка
встановити інерціальний/гіроскопічний курс#
Курс – це напрямок, у якому спрямований датчик, виміряний у градусах від 0 до 359,99. Блок стеку set Inertial/Gyro heading змінює поточний курс датчика на нове значення курсу.
Наприклад, якщо датчик повернувся праворуч, встановлення курсу на 0 градусів робить це положення праворуч новим 0 градусами. Тоді датчик може відстежувати інші курси на основі цього нового напрямку.
встановити курс [Gyro1 v] (0) градусів
Параметри |
Опис |
|---|---|
гіроскоп |
Інерційний або гіроскопічний датчик для використання. |
заголовок |
Значення курсу в градусах, яке потрібно встановити для датчика. Це може бути значення від 0 до 359,99. |
Приклад
коли запущено
[Turn to the new 0 degrees heading.]
встановити курс [Gyro1 v] (90) градусів
повернути на курс (0) градусів ▶
встановити інерційне/гіроскопічне обертання#
Обертання – це кут повороту датчика, виміряний у градусах. На відміну від напрямку, обертання може збільшуватися понад 359,99 градусів або зменшуватися нижче 0 градусів. На початку проекту значення обертання встановлюється на 0 градусів. Блок стеку set Inertial/Gyro rotation змінює поточне обертання датчика на нове значення.
Наприклад, якщо датчик зробив два повних обертів праворуч, значення його обертання становитиме 720 градусів. Встановлення обертання на 0 градусів скине це обертання з 720 до 0 градусів. Потім датчик зможе відстежувати обертання на основі цього нового значення.
встановити обертання [Gyro1 v] (0) градусів
Параметри |
Опис |
|---|---|
гіроскоп |
Інерційний або гіроскопічний датчик для використання. |
обертання |
Значення повороту в градусах, яке потрібно встановити для датчика. Це може бути ціле або десяткове число. |
Приклад
коли запущено
[Turn to the new 0 rotation.]
встановити обертання [Gyro1 v] (-100) градусів
повернути на обертання (0) градусів ▶
кут інерційного/гіроскопічного курсу#
Курс – це напрямок, у якому спрямований датчик, що вимірюється в градусах від 0 до 359,99. Блок репортера кут інерціального/гіроскопічного курсу повідомляє поточний курс датчика.
Початковий курс становить 0 градусів. Якщо датчик повертається за межі 359,99 градусів, курс повертається до 0 градусів.
(курс [Gyro1 v] у градусах)
Параметри |
Опис |
|---|---|
гіроскоп |
Інерційний або гіроскопічний датчик, з якого потрібно повідомляти про напрямок. |
Приклад
коли запущено
[Display the Gyro Sensor's heading before and after rotating.]
вивести (курс [Gyro1 v] у градусах) на екран ◀ і перейти до наступного рядка
повернути [праворуч v] на (390) градусів ▶
вивести (курс [Gyro1 v] у градусах) на екран ◀ і перейти до наступного рядка
кут інерційного/гіроскопічного обертання#
Обертання – це кут повороту датчика, виміряний у градусах. На відміну від напрямку, обертання може збільшуватися понад 359,99 градусів або зменшуватися нижче 0 градусів. На початку проекту значення обертання встановлюється на 0 градусів. Блок звіту кут інерційного/гіроскопічного обертання повідомляє про поточне обертання датчика.
Поворот праворуч збільшує обертання, а поворот ліворуч зменшує. Наприклад, два повні обертки праворуч покажуть обертання на 720 градусів. Поворот на один повний оберт ліворуч від 0 градусів позначить обертання на -360 градусів.
(обертання [Gyro1 v] у градусах)
Параметри |
Опис |
|---|---|
гіроскоп |
Інерційний або гіроскопічний датчик, з якого потрібно повідомляти про обертання. |
Приклад
коли запущено
[Display the Gyro Sensor's angle of rotation before and after rotating.]
вивести (обертання [Gyro1 v] у градусах) на екран ◀ і перейти до наступного рядка
повернути [праворуч v] на (390) градусів ▶
вивести (обертання [Gyro1 v] у градусах) на екран ◀ і перейти до наступного рядка
швидкість гіроскопа#
Блок репортера rate of gyro повідомляє поточну швидкість обертання зовнішнього гіроскопічного датчика в градусах за секунду \(dps\). Значення може бути додатним або від’ємним залежно від напрямку обертання гіроскопічного датчика.
(кутова швидкість [Gyro1 v] у °/с)
Параметри |
Опис |
|---|---|
гіроскоп |
Зовнішній гіроскопічний датчик для передачі даних про швидкість обертання. |
Приклад
коли запущено
[Display the Gyro Sensor's current rotation speed.]
повернути [праворуч v]
чекати (1) секунд
вивести (кутова швидкість [Gyro1 v] у °/с) на екран ◀ і перейти до наступного рядка
Інерційне зондування#
прискорення#
Прискорення – це те, наскільки швидко мозок прискорюється або сповільнюється. Блок репортера прискорення повідомляє про прискорення мозку вздовж вибраної осі, від -4,00 G до 4,00 G.
G – це одиниця вимірювання прискорення. 1 G – це прискорення, яке ви відчуваєте від сили тяжіння, сидячи нерухомо.
Значення може бути додатним або від’ємним залежно від напрямку прискорення на вибраній осі. Варіанти осей: x, y та z.
(BrainInertial прискорення по осі [x v] у g)
Параметри |
Опис |
|---|---|
вісь |
Вісь для вимірювання прискорення:
|
Приклад
коли запущено
[Display the acceleration along the x-axis while the drivetrain is moving.]
встановити точність друку [0.01 v] на екрані
встановити швидкість руху (100) %
вивести [Resting: ] на екран ◀ і перейти до наступного рядка
вивести (BrainInertial прискорення по осі [x v] у g) на екран ◀ і перейти до наступного рядка
чекати (1) секунд
їхати [вперед v] на (500) [мм v] ◀ і не чекати
чекати (0.1) секунд
вивести [Startup: ] на екран ◀ і перейти до наступного рядка
вивести (BrainInertial прискорення по осі [x v] у g) на екран ◀ і перейти до наступного рядка
гіроскопічна швидкість#
Швидкість обертання гіроскопа – це швидкість обертання мозку. Блок репортера швидкість обертання гіроскопа повідомляє поточну швидкість обертання мозку вздовж вибраної осі в градусах за секунду \(dps\) у вигляді десяткового числа.
Значення може бути позитивним або негативним залежно від напрямку обертання мозку навколо цієї осі.
(BrainInertial кутова швидкість гіроскопа по осі [x v] у °/с)
Параметри |
Опис |
|---|---|
вісь |
Вісь, на якій потрібно повідомити про швидкість гіроскопа:
|
Приклад
коли запущено
[Display the gyro rate around the z-axis while the drivetrain is turning.]
повернути [праворуч v]
чекати (1) секунд
вивести (BrainInertial кутова швидкість гіроскопа по осі [z v] у °/с) на екран ◀ і перейти до наступного рядка
орієнтація#
Орієнтація – це поточний кут Brain на вибраній осі повороту. Блок звіту орієнтації повідомляє про крен, тангаж або рискування Brain від -180,00 до 180,00 градусів.
Крен, тангаж та риськання описують різні способи, якими мозок може нахилятися або повертатися.
(BrainInertial орієнтація [крен v] у градусах)
Параметри |
Опис |
|---|---|
вісь |
Вісь орієнтації для повідомлення:
|
Приклад
коли запущено
[Display the roll, pitch, and yaw of the Brain as it is rotated by hand.]
назавжди
очистити екран
вивести (BrainInertial орієнтація [крен v] у градусах) на екран ◀ і перейти до наступного рядка
вивести (BrainInertial орієнтація [тангаж v] у градусах) на екран ◀ і перейти до наступного рядка
вивести (BrainInertial орієнтація [рискання v] у градусах) на екран ◀ і перейти до наступного рядка
встановити курсор на рядок (1) стовпець (1) на екрані
чекати (0.05) секунд
Кінець