
慣性陀螺儀感測器#
介紹#
VEX IQ(第二代)大腦內建慣性感測器。此感測器用於測量大腦的運動和轉動情況。
內置慣性感測器由兩部分組成。陀螺儀測量轉向參數,例如航向、旋轉、陀螺儀速率和方向。加速度計測量運動變化,例如加速或減速。
內建慣性感測器在每個項目開始時都會自動配置並可直接使用。也可以使用外部陀螺儀感測器,但必須在使用前進行配置。外部 VEX IQ 陀螺儀感測器僅測量旋轉。
以下是所有模組的列表:
陀螺儀感測-處理航向和旋轉值。
校準陀螺儀 — 校準已配置的外部陀螺儀感測器。
校準大腦慣性 — 校準大腦內建的慣性感測器。
設定慣性/陀螺儀航向 — 將感測器的目前航向設定為新的航向值。
設定慣性/陀螺儀旋轉 — 將感測器的目前旋轉設定為新的旋轉值。
慣性/陀螺儀航向角 — 報告感測器朝向的方向,範圍從 0 到 359.99 度。
慣性/陀螺儀旋轉角度 — 報告感測器旋轉了多遠。
陀螺儀速率 — 報告外部陀螺儀感測器的目前旋轉速度。
慣性感測-使用內建的Brain慣性感測器。
加速度 — 報告大腦在選定軸上加速或減速的速度。
陀螺儀速率 — 報告大腦繞選定軸旋轉的速度。
orientation — 報告大腦的滾動、俯仰或偏航角度。
陀螺儀感#
校準陀螺儀#
校準陀螺儀堆疊模組用於校準已配置的外部陀螺儀感測器。
校準有助於陀螺儀感測器正確測量轉彎角度。校準過程中請保持感測器靜止。如果在校準過程中感測器移動,航向和旋轉值可能無法正確測量轉彎角度。
專案將等待校準完成後,才會執行堆疊中的下一個模組。
注意:此模組僅在配置了陀螺儀感應器後才可用。
校準 [Gyro1 v] 持續 [2 v] 秒
參數 |
描述 |
|---|---|
陀螺儀 |
外部陀螺儀感測器用於校準。 |
期間 |
感測器校準所需時間(秒):
|
例子
當開始時
[Calibrate a Gyro Sensor and display its angle of heading.]
校準 [Gyro1 v] 持續 [2 v] 秒
在螢幕上列印 ([Gyro1 v] 航向(度)) ◀ 並將游標移至下一列
校準 BrainInertial#
校準 BrainInertial 堆疊模組用於校準 Brain 內建的慣性感測器。
校準有助於慣性感測器正確測量轉向角度。校準期間請保持主機靜止。如果主機在校準期間移動,則航向、旋轉、陀螺儀速率和方向值可能無法正確測量。
專案將等待校準完成後,才會執行堆疊中的下一個模組。
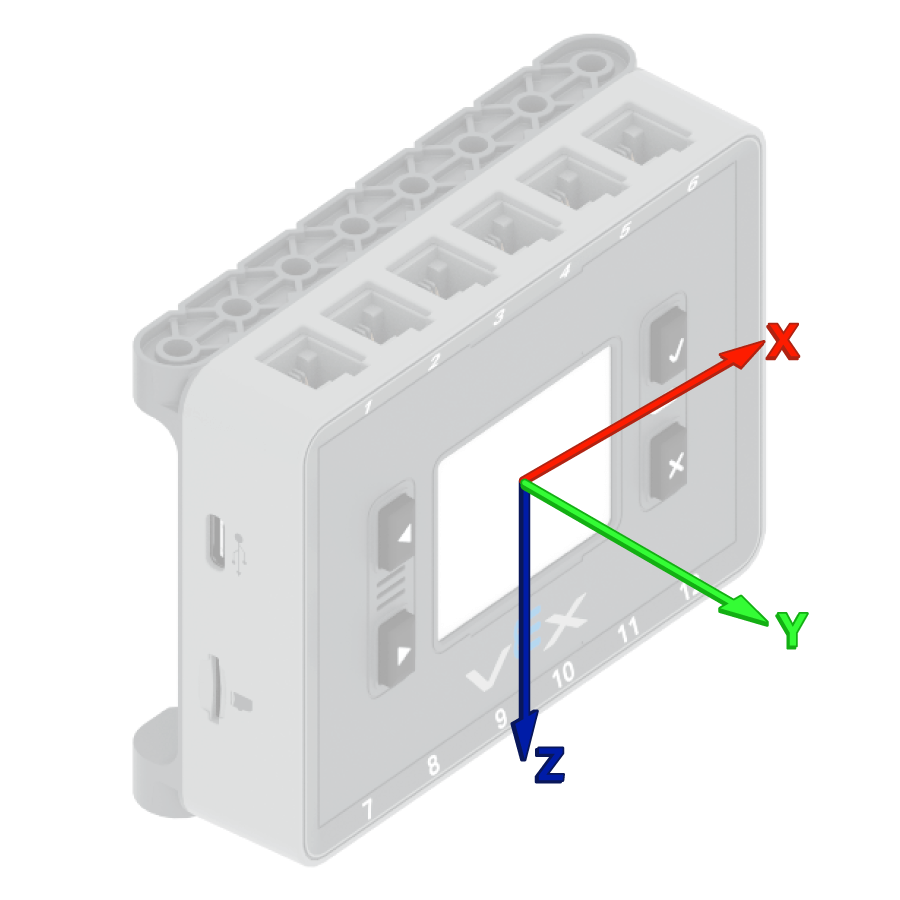
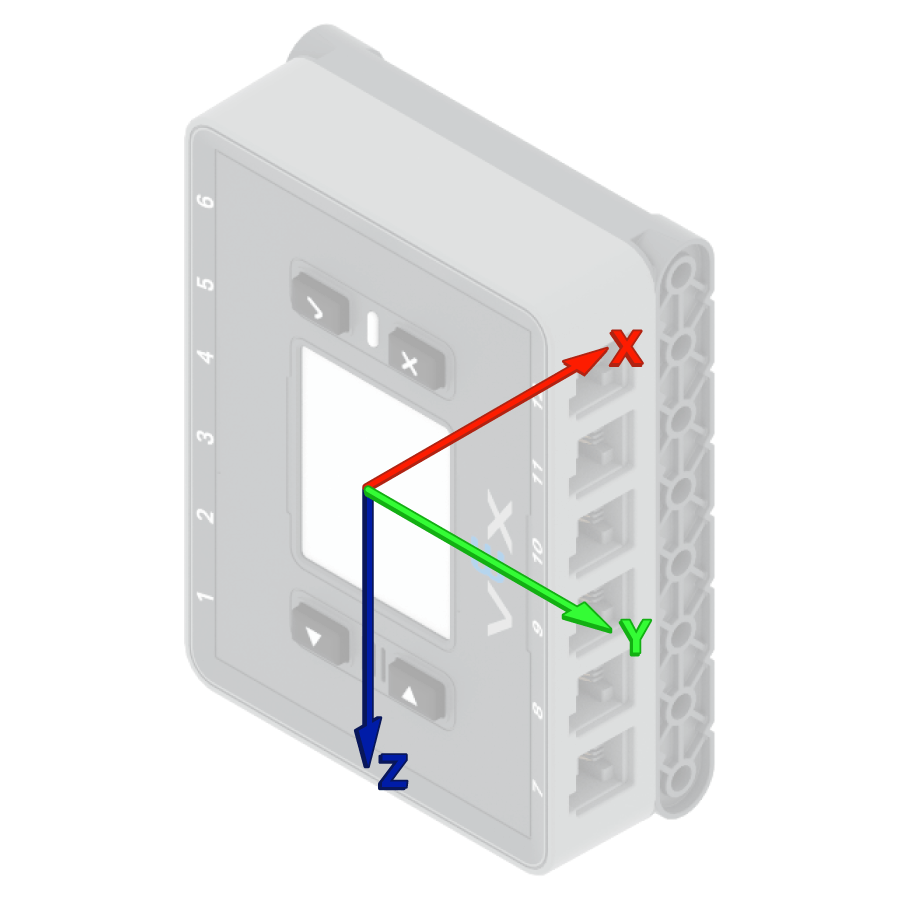
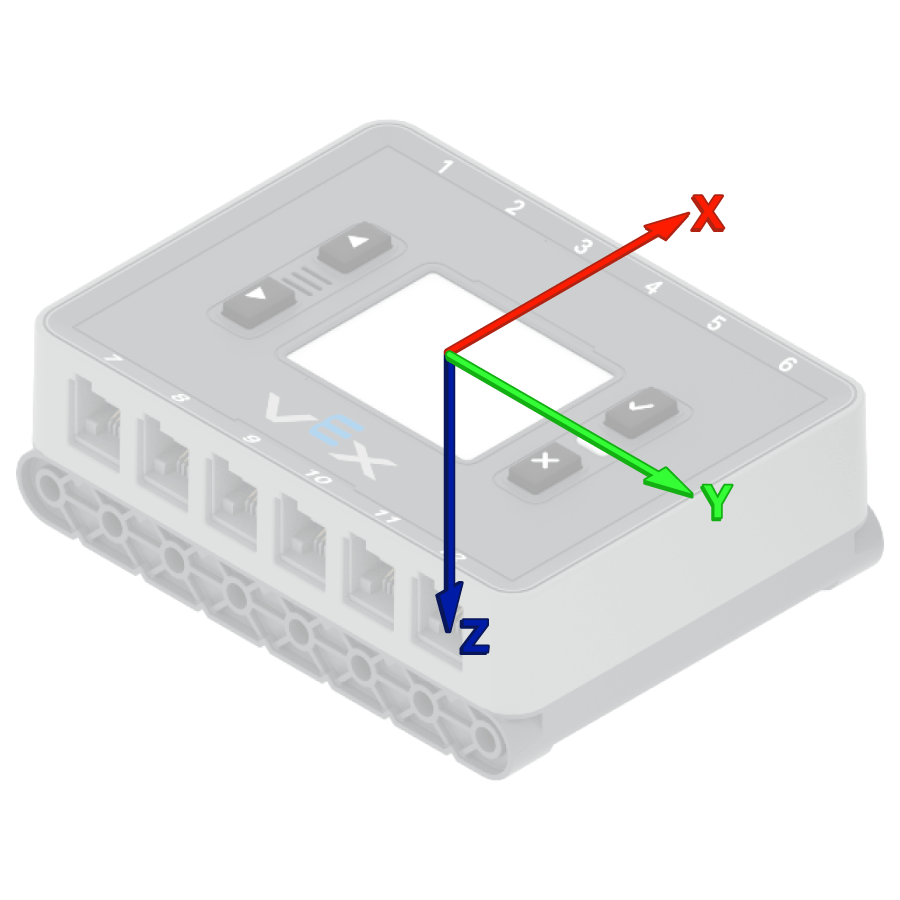
VEX Brains 會在每個專案開始時嘗試自動校準。但是,如果在專案開始期間機器人被搬運或移動,感測器可能無法正確校準或校準結果不準確。
校準 BrainInertial
參數 |
描述 |
|---|---|
此程式碼區塊沒有參數。 |
例子
當開始時
[Calibrate the Brain's sensor and display its angle of heading.]
校準 BrainInertial
在螢幕上列印 ([BrainInertial v] 航向(度)) ◀ 並將游標移至下一列
設定慣性/陀螺儀航向#
航向是指感測器朝向的方向,以度為單位,範圍從 0 到 359.99。 設定慣性/陀螺儀航向堆疊塊將感測器的當前航向變更為新的航向值。
例如,如果感測器已轉向右側,將航向設定為 0 度,則該右側位置將成為新的 0 度。然後,感測器可以根據該新方向追蹤其他航向。
設定 [Gyro1 v] 航向為 (0) 度
參數 |
描述 |
|---|---|
陀螺儀 |
要使用的慣性感測器或陀螺儀感測器。 |
標題 |
要設定的感測器航向值,單位為度。該值可以介於 0 到 359.99 之間。 |
例子
當開始時
[Turn to the new 0 degrees heading.]
設定 [Gyro1 v] 航向為 (90) 度
轉向航向 (0) 度 ▶
設定慣性/陀螺儀旋轉#
旋轉角度是指感測器轉動的程度,以度為單位。與航向不同,旋轉角度可以超過 359.99 度,也可以低於 0 度。在專案開始時,旋轉角度值設定為 0 度。 設定慣性/陀螺儀旋轉角度 程式碼區塊會將感測器的當前旋轉角度變更為新值。
例如,如果感測器向右旋轉了兩圈,其旋轉角度將為 720 度。將旋轉角度設為 0 度會將旋轉角度從 720 度重設為 0 度。然後,感測器可以根據這個新值追蹤旋轉。
設定 [Gyro1 v] 旋轉為 (0) 度
參數 |
描述 |
|---|---|
陀螺儀 |
要使用的慣性感測器或陀螺儀感測器。 |
旋轉 |
要設定的感測器旋轉值,以度為單位。可以是整數或小數。 |
例子
當開始時
[Turn to the new 0 rotation.]
設定 [Gyro1 v] 旋轉為 (-100) 度
轉至旋轉 (0) 度 ▶
慣性/陀螺儀航向角#
航向角是指感測器朝向的方向,以度為單位,範圍從 0 到 359.99。 慣性/陀螺儀航向角報告模組報告感測器的當前航向角。
初始航向為0度。如果感測器旋轉超過359.99度,航向將回落至0度。
([Gyro1 v] 航向(度))
參數 |
描述 |
|---|---|
陀螺儀 |
慣性感測器或陀螺儀感測器用於報告航向。 |
例子
當開始時
[Display the Gyro Sensor's heading before and after rotating.]
在螢幕上列印 ([Gyro1 v] 航向(度)) ◀ 並將游標移至下一列
向 [右 v] 轉 (390) 度 ▶
在螢幕上列印 ([Gyro1 v] 航向(度)) ◀ 並將游標移至下一列
慣性/陀螺旋轉角度#
旋轉角度是指感測器轉動的程度,以度為單位。與航向不同,旋轉角度可以超過 359.99 度,也可以低於 0 度。專案開始時,旋轉角度值設定為 0 度。 “慣性/陀螺儀旋轉角度”報告模組會報告感測器的當前旋轉角度。
向右轉動會增加旋轉角度,向左轉動會減少旋轉角度。例如,向右轉動兩圈,旋轉角度為 720 度。從 0 度向左轉一圈,旋轉角度為 -360 度。
([Gyro1 v] 旋轉(度))
參數 |
描述 |
|---|---|
陀螺儀 |
慣性感測器或陀螺儀感測器用於報告旋轉情況。 |
例子
當開始時
[Display the Gyro Sensor's angle of rotation before and after rotating.]
在螢幕上列印 ([Gyro1 v] 旋轉(度)) ◀ 並將游標移至下一列
向 [右 v] 轉 (390) 度 ▶
在螢幕上列印 ([Gyro1 v] 旋轉(度)) ◀ 並將游標移至下一列
陀螺儀速率#
「陀螺儀轉速」報告模組以度/秒 \(dps\) 為單位報告外部陀螺儀感測器的當前旋轉速度。該值可以是正數也可以是負數,這取決於陀螺儀感測器的旋轉方向。
([Gyro1 v] 速率(dps))
參數 |
描述 |
|---|---|
陀螺儀 |
外部陀螺儀感測器用於報告旋轉速度。 |
例子
當開始時
[Display the Gyro Sensor's current rotation speed.]
向 [右 v] 轉
等待 (1) 秒
在螢幕上列印 ([Gyro1 v] 速率(dps)) ◀ 並將游標移至下一列
慣性感測#
加速度#
加速度是指大腦加速或減速的速度。 加速度報告模組會報告大腦沿選定軸的加速度,範圍從 -4.00 G 到 4.00 G。
G是用來測量加速度的單位。 1G大約相當於你靜止坐著時感受到的重力加速度。
該值可以是正數也可以是負數,這取決於所選軸上的加速度方向。可選軸包括 x、y 和 z。
(BrainInertial [x v] 軸加速度(g))
參數 |
描述 |
|---|---|
軸 |
測量加速度的軸:
|
例子
當開始時
[Display the acceleration along the x-axis while the drivetrain is moving.]
在螢幕上設定列印精度為 [0.01 v]
設定行駛速度為 (100) %
在螢幕上列印 [Resting: ] ◀ 並將游標移至下一列
在螢幕上列印 (BrainInertial [x v] 軸加速度(g)) ◀ 並將游標移至下一列
等待 (1) 秒
行駛 [前方 v] (500) [mm v] ◀ 且不等待
等待 (0.1) 秒
在螢幕上列印 [Startup: ] ◀ 並將游標移至下一列
在螢幕上列印 (BrainInertial [x v] 軸加速度(g)) ◀ 並將游標移至下一列
陀螺儀速率#
陀螺儀速率是指大腦旋轉的速度。 陀螺儀速率報告模組以十進制數的形式報告大腦沿選定軸的當前旋轉速度,單位為度/秒 \(dps\)。
該值可以是正值也可以是負值,這取決於大腦繞著該軸旋轉的方向。
(BrainInertial [x v] 軸陀螺儀速率(dps))
參數 |
描述 |
|---|---|
軸 |
陀螺儀速率報告軸:
|
例子
當開始時
[Display the gyro rate around the z-axis while the drivetrain is turning.]
向 [右 v] 轉
等待 (1) 秒
在螢幕上列印 (BrainInertial [z v] 軸陀螺儀速率(dps)) ◀ 並將游標移至下一列
方向#
方向是指大腦在選定的旋轉軸上的當前角度。 方向報告模組報告大腦的橫滾角、俯仰角或偏航角,範圍從 -180.00 度到 180.00 度。
滾動、俯仰和偏航描述了大腦傾斜或轉動的不同方式。
(BrainInertial [側滾 v] 方向(度))
參數 |
描述 |
|---|---|
軸 |
要報告的方位軸:
|
例子
當開始時
[Display the roll, pitch, and yaw of the Brain as it is rotated by hand.]
永遠
清除螢幕
在螢幕上列印 (BrainInertial [側滾 v] 方向(度)) ◀ 並將游標移至下一列
在螢幕上列印 (BrainInertial [俯仰 v] 方向(度)) ◀ 並將游標移至下一列
在螢幕上列印 (BrainInertial [偏航 v] 方向(度)) ◀ 並將游標移至下一列
將游標設定到螢幕第 (1) 列第 (1) 欄
等待 (0.05) 秒
結束