
Inerciális és giroszkópos érzékelő#
Bevezetés#
A VEX IQ (2. generációs) agy beépített inerciális érzékelővel rendelkezik. Ez az érzékelő méri, hogyan mozog és forog az agy.
A beépített inerciális érzékelő két alkatrészt használ ehhez. A giroszkóp a fordulást méri, például az irányt, a forgást, a giroszkóp sebességét és az irányt. A gyorsulásmérő a mozgás változásait méri, például a gyorsulást vagy a lassulást.
A beépített inerciális érzékelő automatikusan konfigurálódik és használatra kész minden projekt kezdetén. Külső giroszkóp is használható, de azt használat előtt konfigurálni kell. A külső VEX IQ giroszkóp csak a fordulást méri.
Az alábbiakban az összes blokk listája található:
Giroszkópos érzékelés – Irány- és forgásértékekkel dolgozhat.
giroszkóp kalibrálása — Kalibrál egy konfigurált külső giroszkópot.
kalibrálja a BrainInertialt — Kalibrálja az agy beépített inerciális érzékelőjét.
inerciális/giroszkóp irány beállítása — Beállítja az érzékelő aktuális irányát egy új irányértékre.
tehetetlenségi/giroszkópos forgatás beállítása — Beállítja az érzékelő aktuális forgatását egy új forgatási értékre.
tehetetlenségi/giroszkóp irányszöge — Megjeleníti az érzékelő irányát 0 és 359,99 fok között.
tehetetlenségi/giroszkópiai forgásszög — Megjeleníti, hogy milyen messzire fordult el a szenzor.
gyro sebessége — Megjeleníti a külső giroszkóp aktuális forgási sebességét.
Inerciális érzékelés – Használja a beépített BrainInertial Sensort.
gyorsulás — Megadja, hogy az agy milyen gyorsan gyorsul vagy lassul a kiválasztott tengelyen.
giroszkóp sebesség — Megadja, hogy az agy milyen gyorsan forog a kiválasztott tengely körül.
orientation — Az agy dőlési, bólintási vagy elfordulási szögét jelenti.
Giroszkópos érzékelés#
giroszkóp kalibrálása#
A giroszkóp kalibrálása veremblokk egy konfigurált külső giroszkópot kalibrál.
A kalibrálás segít a giroszkóp szenzornak a fordulatok helyes mérésében. Tartsa mozdulatlanul az érzékelőt a kalibrálás során. Ha az érzékelő elmozdul a kalibrálás során, előfordulhat, hogy az irány- és forgási értékek nem mérik helyesen a fordulókat.
A projekt megvárja, amíg a kalibráció megtörténik, mielőtt a veremben lévő következő blokk futna.
Megjegyzés: Ez a blokk csak akkor érhető el, ha van konfigurált giroszkóp.
[Gyro1 v] kalibrálása [2 v] másodpercig
Paraméterek |
Leírás |
|---|---|
giroszkóp |
A külső giroszkóp kalibrálásához. |
időtartam |
Mennyi ideig kell kalibrálni az érzékelőt másodpercben:
|
Példa
amikor elindul
[Calibrate a Gyro Sensor and display its angle of heading.]
[Gyro1 v] kalibrálása [2 v] másodpercig
([Gyro1 v] iránya fokban) nyomtatása a képernyőn ◀ és kurzor a következő sorra
kalibrálja a BrainInertial-t#
A kalibráld a BrainInertialt veremblokk kalibrálja az agy beépített inerciális érzékelőjét.
A kalibrálás segít az inerciális érzékelőnek a fordulatok helyes mérésében. Tartsa az agyat mozdulatlanul a kalibrálás során. Ha az agy elmozdul a kalibrálás során, előfordulhat, hogy az irány, a forgás, a giroszkóp sebessége és az orientációs értékek nem fognak helyesen mérni.
A projekt megvárja, amíg a kalibráció megtörténik, mielőtt a veremben lévő következő blokk futna.
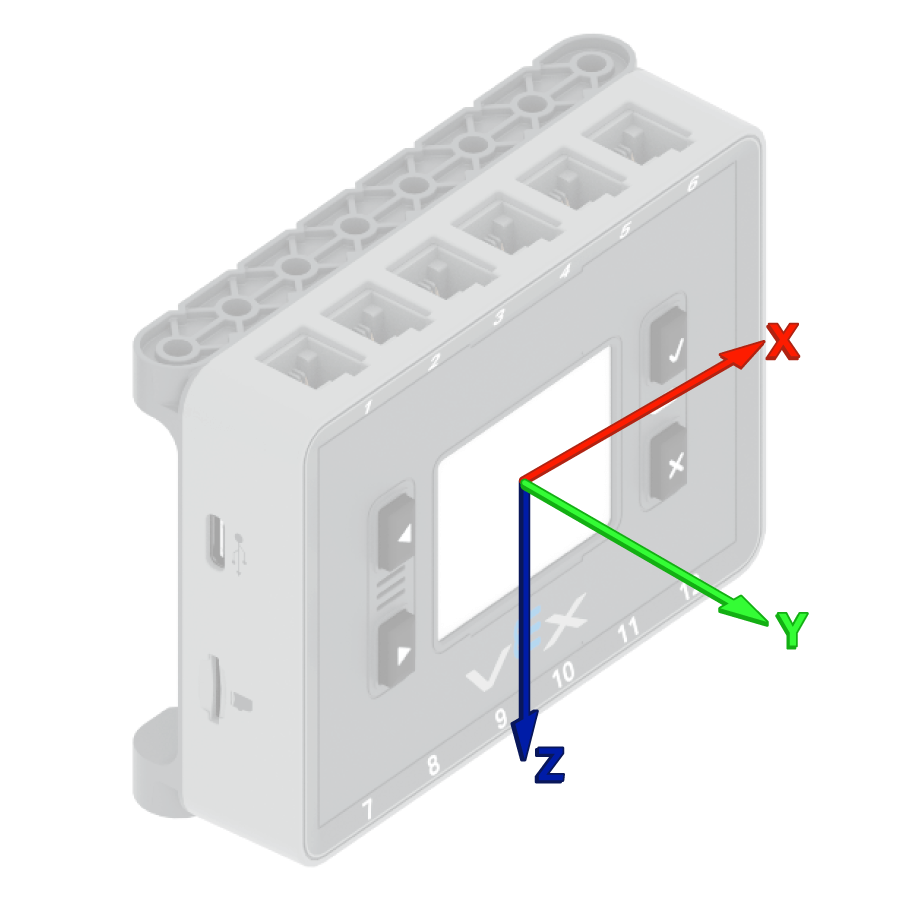
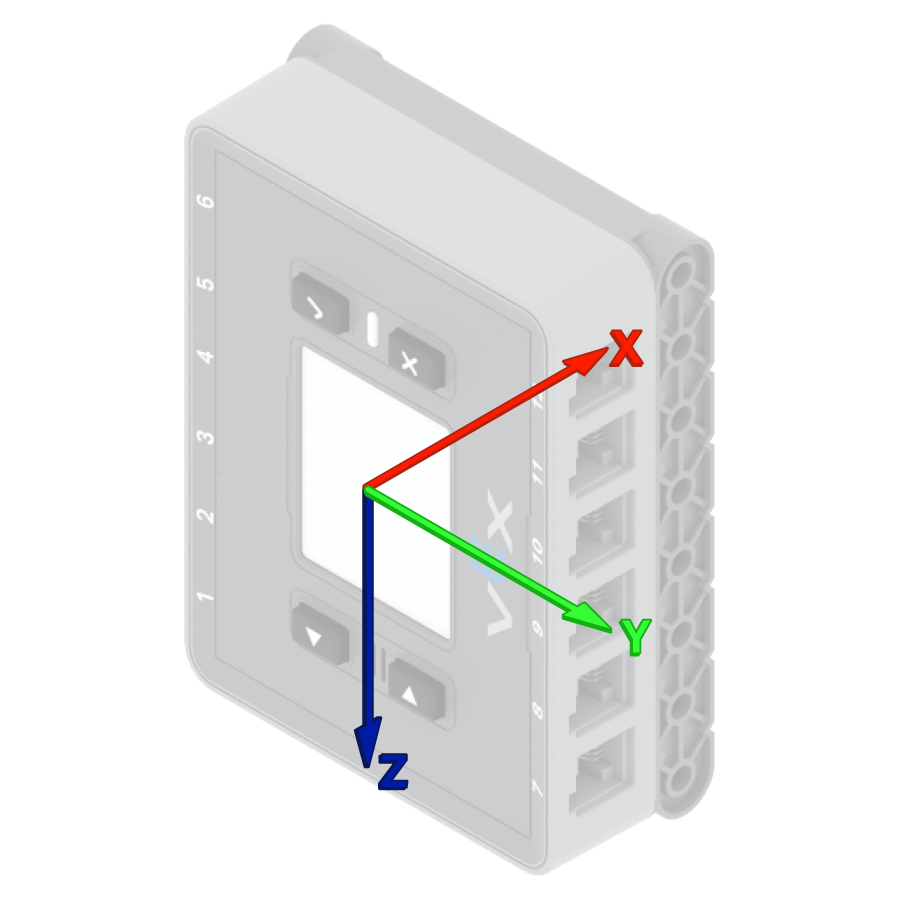
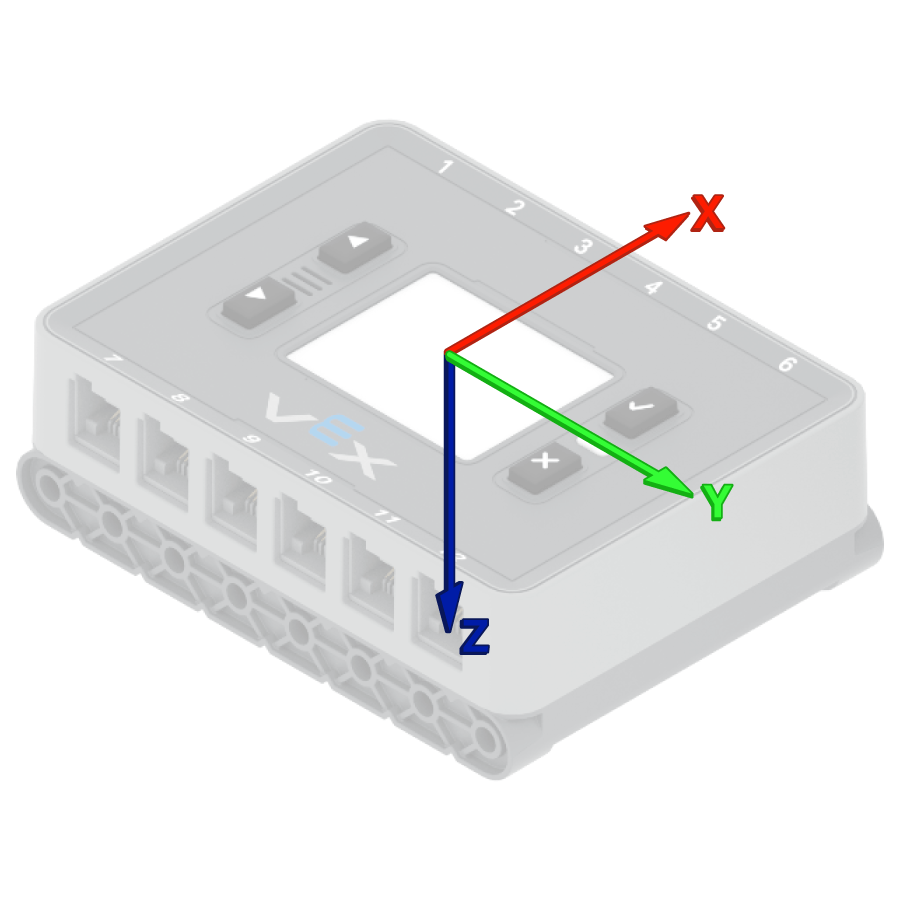
A VEX agyak minden projekt elején megpróbálják automatikusan kalibrálni magukat. Ha azonban a robotot a projekt kezdetekor szállítják vagy mozgatják, előfordulhat, hogy az érzékelő kalibrálása nem megfelelő, vagy helytelen kalibrációt eredményez.
BrainInertial kalibrálása
Paraméterek |
Leírás |
|---|---|
Ennek a blokknak nincsenek paraméterei. |
Példa
amikor elindul
[Calibrate the Brain's sensor and display its angle of heading.]
BrainInertial kalibrálása
([BrainInertial v] iránya fokban) nyomtatása a képernyőn ◀ és kurzor a következő sorra
Inerciális/giroszkópos irány beállítása#
A haladási irány az érzékelő iránya, 0 és 359,99 fok között mérve. Az inerciális/giroszkópikus haladási irány beállítása veremblokk az érzékelő aktuális haladási irányát egy új haladási értékre módosítja.
Például, ha az érzékelő jobbra fordult, és a haladási irány 0 fokra állítása a jobbra néző pozíciót teszi az új 0 fokká. Ezután az érzékelő az új irány alapján más haladási irányokat is követhet.
[Gyro1 v] irányának beállítása (0) fokra
Paraméterek |
Leírás |
|---|---|
giroszkóp |
A használandó inerciális vagy giroszkóp. |
cím |
Az érzékelőhöz beállítandó irányérték fokban. Ez 0 és 359,99 közötti érték lehet. |
Példa
amikor elindul
[Turn to the new 0 degrees heading.]
[Gyro1 v] irányának beállítása (90) fokra
fordulás (0) fokos irányba ▶
tehetetlenségi/giroszkópos forgatás beállítása#
Az elforgatás az érzékelő elfordulásának mértékét mutatja fokban mérve. Az irányváltással ellentétben az elforgatás 359,99 fok fölé növelhető, vagy 0 fok alá csökkenhet. Egy projekt elején az elforgatási érték 0 fokra van állítva. Az Tehetetlenségi/Giroforgás beállítása veremblokk az érzékelő aktuális elforgatását egy új értékre módosítja.
Például, ha az érzékelő két teljes fordulatot tett jobbra, akkor az elforgatási értéke 720 fok lesz. Ha az elforgatást 0 fokra állítja, az elforgatás 720-ról 0 fokra áll vissza. Ezután az érzékelő az új érték alapján tudja követni a forgásokat.
[Gyro1 v] forgásának beállítása (0) fokra
Paraméterek |
Leírás |
|---|---|
giroszkóp |
A használandó inerciális vagy giroszkóp. |
forgás |
Az érzékelőhöz beállítandó forgatási érték fokban. Ez lehet egész vagy tizedes szám. |
Példa
amikor elindul
[Turn to the new 0 rotation.]
[Gyro1 v] forgásának beállítása (-100) fokra
fordulás (0) fokos forgásba ▶
tehetetlenségi/giroszkópiai irányszög#
A haladási irány az érzékelő iránya, 0 és 359,99 fok között mérve. Az inerciális/giroszkópikus haladási irány szöge riporterblokk az érzékelő aktuális haladási irányát jelenti.
A kezdő irány 0 fok. Ha az érzékelő 359,99 fok fölé fordul, az irány visszaáll 0 fokra.
([Gyro1 v] iránya fokban)
Paraméterek |
Leírás |
|---|---|
giroszkóp |
Az inerciális vagy giroszkóp, amely a haladási irányt jelenti. |
Példa
amikor elindul
[Display the Gyro Sensor's heading before and after rotating.]
([Gyro1 v] iránya fokban) nyomtatása a képernyőn ◀ és kurzor a következő sorra
fordulás [jobbra v] irányba (390) fokkal ▶
([Gyro1 v] iránya fokban) nyomtatása a képernyőn ◀ és kurzor a következő sorra
tehetetlenségi/giroszkópiai forgásszög#
Az elfordulás az érzékelő elfordulásának mértékét mutatja fokban mérve. Az irányváltással ellentétben az elfordulás 359,99 fok fölé nőhet, vagy 0 fok alá csökkenhet. A projekt elején az elforgatási érték 0 fokra van állítva. Az tehetetlenségi/giroszkópiai elforgatás szöge riporterblokk az érzékelő aktuális elforgatását jelenti.
Jobbra fordulás növeli, balra fordulás pedig csökkenti az elfordulást. Például két teljes jobbra fordulás 720 fokos elfordulást eredményez. Egy teljes balra fordulás 0 fokról -360 fokos elfordulást eredményez.
([Gyro1 v] forgása fokban)
Paraméterek |
Leírás |
|---|---|
giroszkóp |
Az inerciális vagy giroszkóp, amely a forgást jelzi. |
Példa
amikor elindul
[Display the Gyro Sensor's angle of rotation before and after rotating.]
([Gyro1 v] forgása fokban) nyomtatása a képernyőn ◀ és kurzor a következő sorra
fordulás [jobbra v] irányba (390) fokkal ▶
([Gyro1 v] forgása fokban) nyomtatása a képernyőn ◀ és kurzor a következő sorra
giroszkóp sebessége#
A giroszkóp sebessége riporterblokk a külső giroszkóp aktuális forgási sebességét jelenti fok/másodpercben \(dps\). Az érték lehet pozitív vagy negatív a giroszkóp forgási irányától függően.
([Gyro1 v] sebessége dps-ben)
Paraméterek |
Leírás |
|---|---|
giroszkóp |
A külső giroszkóp a forgási sebesség jelentésére szolgál. |
Példa
amikor elindul
[Display the Gyro Sensor's current rotation speed.]
fordulás [jobbra v]
várakozás (1) másodpercig
([Gyro1 v] sebessége dps-ben) nyomtatása a képernyőn ◀ és kurzor a következő sorra
Inerciális érzékelés#
gyorsulás#
A gyorsulás az agy gyorsulását vagy lassulását jelzi. A gyorsulás riporterblokk az agy gyorsulását jelenti a kiválasztott tengely mentén, -4,00 G-től 4,00 G-ig.
A G a gyorsulás mérésére használt mértékegység. 1 G a gravitációból fakadó gyorsulást jelenti, amelyet egy helyben ülés közben érzünk.
Az érték lehet pozitív vagy negatív a kiválasztott tengely gyorsulási irányától függően. A tengelyopciók: x, y és z.
(BrainInertial gyorsulása [x v] tengelyen g-ben)
Paraméterek |
Leírás |
|---|---|
tengely |
A gyorsulás mérésére szolgáló tengely:
|
Példa
amikor elindul
[Display the acceleration along the x-axis while the drivetrain is moving.]
nyomtatási pontosság beállítása [0.01 v] értékre a képernyőn
hajtási sebesség beállítása (100) %
[Resting: ] nyomtatása a képernyőn ◀ és kurzor a következő sorra
(BrainInertial gyorsulása [x v] tengelyen g-ben) nyomtatása a képernyőn ◀ és kurzor a következő sorra
várakozás (1) másodpercig
hajtás [előre v] irányba (500) [mm v] értékkel ◀ és ne várjon
várakozás (0.1) másodpercig
[Startup: ] nyomtatása a képernyőn ◀ és kurzor a következő sorra
(BrainInertial gyorsulása [x v] tengelyen g-ben) nyomtatása a képernyőn ◀ és kurzor a következő sorra
giroszkóp sebesség#
A giroszkóp sebessége az agy forgási sebességét jelzi. A giroszkóp sebesség riporterblokk az agy aktuális forgási sebességét jelenti a kiválasztott tengely mentén fokban másodpercenként \(dps\), decimális számként.
Az érték lehet pozitív vagy negatív attól függően, hogy az agy milyen irányba forog az adott tengely körül.
(BrainInertial giroszkóp sebessége [x v] tengelyen dps-ben)
Paraméterek |
Leírás |
|---|---|
tengely |
A giroszkóp sebességét jelző tengely:
|
Példa
amikor elindul
[Display the gyro rate around the z-axis while the drivetrain is turning.]
fordulás [jobbra v]
várakozás (1) másodpercig
(BrainInertial giroszkóp sebessége [z v] tengelyen dps-ben) nyomtatása a képernyőn ◀ és kurzor a következő sorra
tájolás#
Az orientáció az agy aktuális szöge egy kiválasztott forgástengelyhez képest. Az orientáció riporterblokk az agy hengerlését, bólintását vagy elfordulását jelenti -180,00 és 180,00 fok között.
A gördülés, a bólintás és az elfordulás az agy különböző dőlési vagy fordulási módjait írják le.
(BrainInertial tájolása [dőlés v] fokban)
Paraméterek |
Leírás |
|---|---|
tengely |
A jelentendő orientációs tengely:
|
Példa
amikor elindul
[Display the roll, pitch, and yaw of the Brain as it is rotated by hand.]
örökre
képernyő törlése
(BrainInertial tájolása [dőlés v] fokban) nyomtatása a képernyőn ◀ és kurzor a következő sorra
(BrainInertial tájolása [billenés v] fokban) nyomtatása a képernyőn ◀ és kurzor a következő sorra
(BrainInertial tájolása [forgás v] fokban) nyomtatása a képernyőn ◀ és kurzor a következő sorra
kurzor beállítása (1). sor (1). oszlopába a képernyőn
várakozás (0.05) másodpercig
vége