
Trägheits- und Gyrosensor#
Einführung#
Das VEX IQ (2. Generation) Gehirn verfügt über einen eingebauten Inertialsensor. Dieser Sensor misst die Bewegungen und Drehungen des Gehirns.
Der integrierte Inertialsensor nutzt dafür zwei Komponenten. Das Gyroskop misst Drehbewegungen wie Richtung, Rotation, Kreiselrate und Orientierung. Der Beschleunigungsmesser misst Bewegungsänderungen wie Beschleunigung oder Verlangsamung.
Der integrierte Inertialsensor wird automatisch konfiguriert und ist zu Beginn jedes Projekts sofort einsatzbereit. Alternativ kann auch ein externer Gyrosensor verwendet werden, der jedoch vor der Verwendung konfiguriert werden muss. Der externe VEX IQ Gyrosensor misst ausschließlich Drehbewegungen.
Nachfolgend finden Sie eine Liste aller Blöcke:
Gyrosensorik – Arbeiten mit Kurs- und Rotationswerten.
calibrate gyro — Kalibriert einen konfigurierten externen Gyrosensor.
calibrate BrainInertial — Kalibriert den eingebauten Inertialsensor des Gehirns.
set Inertial/Gyro heading — Setzt die aktuelle Richtung des Sensors auf einen neuen Richtungswert.
set Inertial/Gyro rotation — Setzt die aktuelle Rotation des Sensors auf einen neuen Rotationswert.
Winkel der Trägheits-/Kreiselrichtung — Gibt die Richtung an, in die der Sensor zeigt, von 0 bis 359,99 Grad.
Winkel der Trägheits-/Gyro-Rotation — Gibt an, wie weit sich der Sensor gedreht hat.
Gyro-Rate — Gibt die aktuelle Rotationsgeschwindigkeit des externen Gyrosensors an.
Inertialsensorik – Nutzen Sie den integrierten BrainInertialsensor.
Beschleunigung — Gibt an, wie schnell das Gehirn auf der ausgewählten Achse beschleunigt oder abbremst.
Gyro-Rate — Gibt an, wie schnell sich das Gehirn um die ausgewählte Achse dreht.
orientation — Meldet den Roll-, Nick- oder Gierwinkel des Gehirns.
Gyrosensorik#
Gyroskop kalibrieren#
Der calirate gyro-Stackblock kalibriert einen konfigurierten externen Gyrosensor.
Die Kalibrierung hilft dem Gyrosensor, Drehungen korrekt zu messen. Halten Sie den Sensor während der Kalibrierung ruhig. Bewegt sich der Sensor während der Kalibrierung, werden Kurs- und Rotationswerte möglicherweise nicht korrekt erfasst.
Das Projekt wartet, bis die Kalibrierung abgeschlossen ist, bevor der nächste Block im Stapel ausgeführt wird.
Hinweis: Dieser Block ist nur verfügbar, wenn ein Gyrosensor konfiguriert ist.
kalibriere [Gyro1 v] für [2 v] Sekunden
Parameter |
Beschreibung |
|---|---|
Gyroskop |
Der externe Gyrosensor muss kalibriert werden. |
Dauer |
Dauer der Sensorkalibrierung in Sekunden:
|
Beispiel
wenn gestartet
[Calibrate a Gyro Sensor and display its angle of heading.]
kalibriere [Gyro1 v] für [2 v] Sekunden
drucke ([Gyro1 v] Kurswinkel in Grad) auf Bildschirm ◀ und Cursor in nächste Zeile
Gehirn-Trägheits-System kalibrieren#
Der calibrate BrainInertial-Stackblock kalibriert den im Brain integrierten Inertialsensor.
Die Kalibrierung hilft dem Inertialsensor, Drehungen korrekt zu messen. Halten Sie das Brain während der Kalibrierung ruhig. Bewegt sich das Brain während der Kalibrierung, werden Kurs, Rotation, Kreiselrate und Orientierung möglicherweise nicht korrekt gemessen.
Das Projekt wartet, bis die Kalibrierung abgeschlossen ist, bevor der nächste Block im Stapel ausgeführt wird.
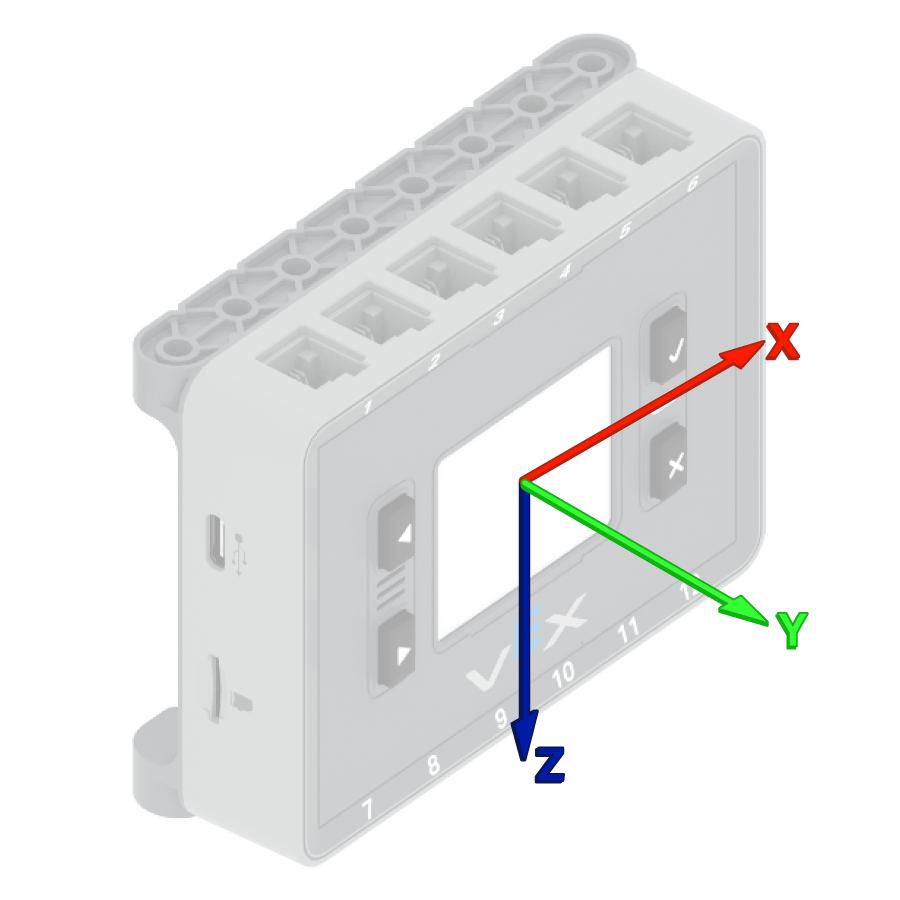
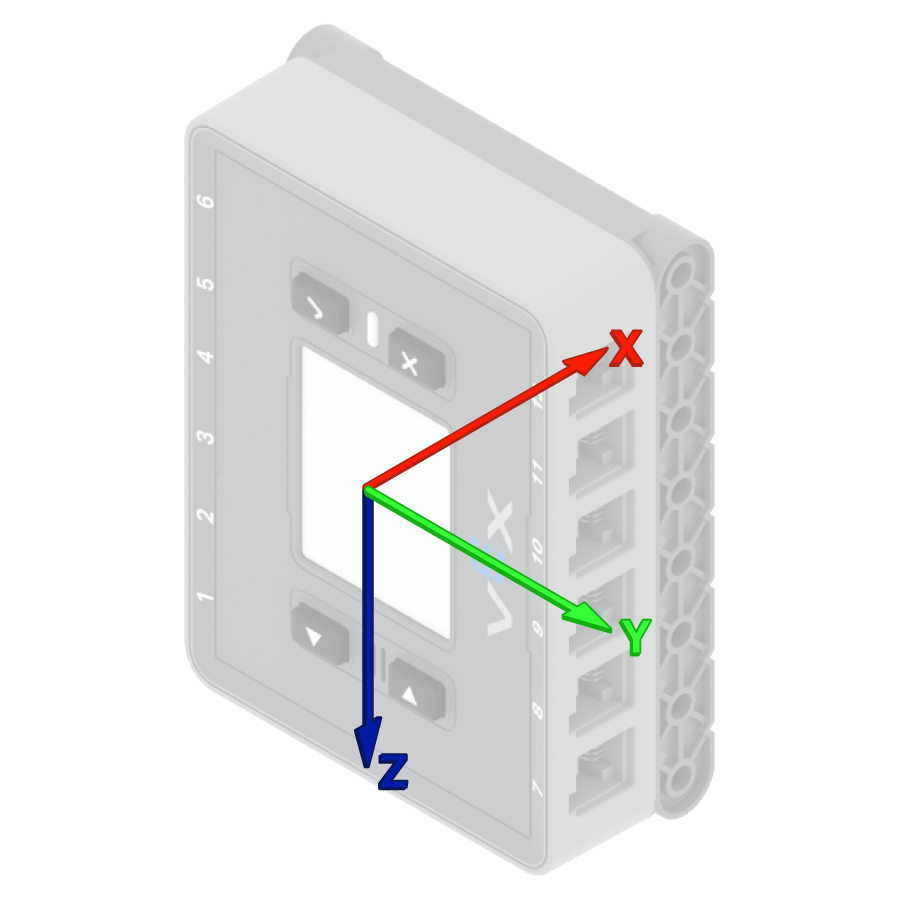
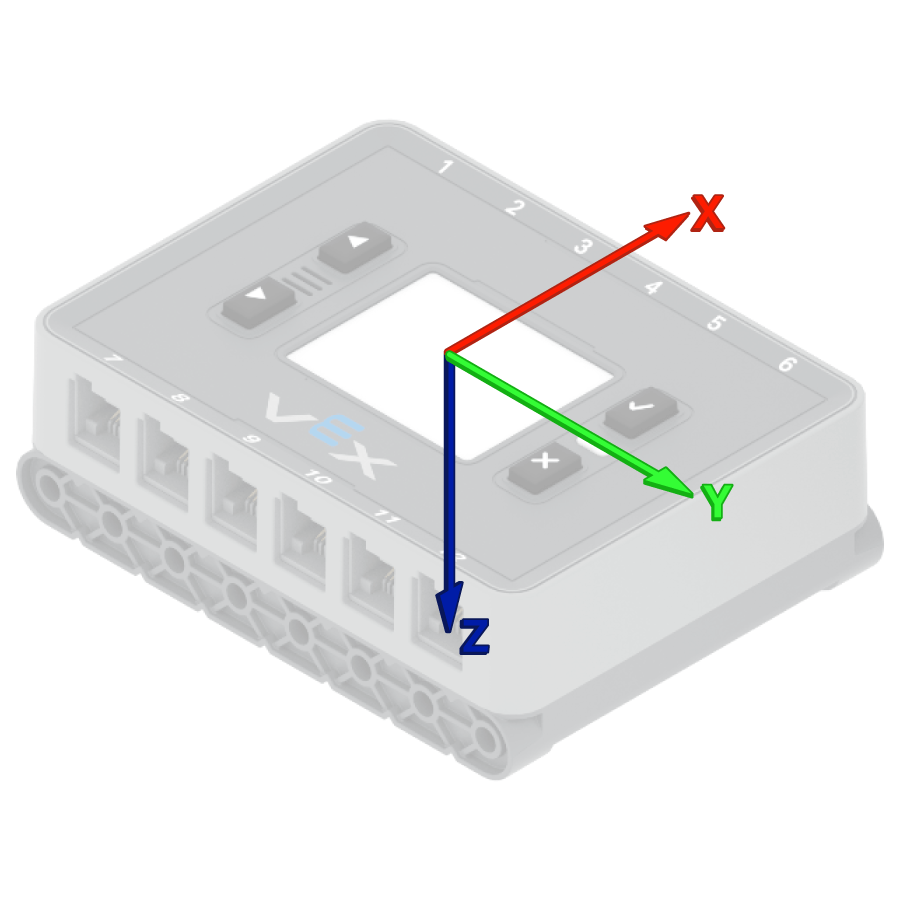
VEX Brains versuchen, sich zu Beginn jedes Projekts automatisch zu kalibrieren. Wird der Roboter jedoch während des Projektstarts getragen oder bewegt, kann es vorkommen, dass der Sensor nicht ordnungsgemäß kalibriert wird oder falsche Kalibrierungsergebnisse liefert.
kalibriere BrainInertial
Parameter |
Beschreibung |
|---|---|
Dieser Block hat keine Parameter. |
Beispiel
wenn gestartet
[Calibrate the Brain's sensor and display its angle of heading.]
kalibriere BrainInertial
drucke ([BrainInertial v] Kurswinkel in Grad) auf Bildschirm ◀ und Cursor in nächste Zeile
Trägheits-/Kreiselkurs einstellen#
Die Richtung, in die der Sensor zeigt, wird in Grad von 0 bis 359,99 gemessen. Der Stapelblock set Inertial/Gyro heading ändert die aktuelle Richtung des Sensors auf einen neuen Richtungswert.
Wenn sich der Sensor beispielsweise nach rechts gedreht hat, wird durch Einstellen der Ausrichtung auf 0 Grad diese Ausrichtung nach rechts zum neuen 0-Grad-Wert. Anschließend kann der Sensor basierend auf dieser neuen Richtung andere Ausrichtungen verfolgen.
setze [Gyro1 v] Kurswinkel auf (0) Grad
Parameter |
Beschreibung |
|---|---|
Gyroskop |
Der zu verwendende Trägheits- oder Gyrosensor. |
Überschrift |
Der für den Sensor einzustellende Kurswert in Grad. Dieser Wert kann zwischen 0 und 359,99 liegen. |
Beispiel
wenn gestartet
[Turn to the new 0 degrees heading.]
setze [Gyro1 v] Kurswinkel auf (90) Grad
drehe zu Kurswinkel (0) Grad ▶
Trägheits-/Kreiselrotation einstellen#
Die Rotation gibt an, um welchen Winkel sich der Sensor gedreht hat, gemessen in Grad. Im Gegensatz zur Ausrichtung kann die Rotation über 359,99 Grad hinausgehen oder unter 0 Grad fallen. Zu Beginn eines Projekts ist der Rotationswert auf 0 Grad eingestellt. Der Stapelblock Trägheits-/Gyro-Rotation festlegen ändert die aktuelle Rotation des Sensors auf einen neuen Wert.
Hat der Sensor beispielsweise zwei volle Umdrehungen nach rechts ausgeführt, beträgt sein Rotationswert 720 Grad. Durch Setzen der Rotation auf 0 Grad wird dieser Wert von 720 auf 0 Grad zurückgesetzt. Anschließend kann der Sensor Rotationen basierend auf diesem neuen Wert erfassen.
setze [Gyro1 v] Drehung auf (0) Grad
Parameter |
Beschreibung |
|---|---|
Gyroskop |
Der zu verwendende Trägheits- oder Gyrosensor. |
Drehung |
Der für den Sensor einzustellende Rotationswert in Grad. Dies kann eine ganze Zahl oder eine Dezimalzahl sein. |
Beispiel
wenn gestartet
[Turn to the new 0 rotation.]
setze [Gyro1 v] Drehung auf (-100) Grad
drehe zu Drehung (0) Grad ▶
Winkel der Trägheits-/Kreiselrichtung#
Die Richtung, in die der Sensor zeigt, wird in Grad von 0 bis 359,99 gemessen. Der Winkel der Trägheits-/Kreiselrichtung meldet die aktuelle Richtung des Sensors.
Der Ausgangskurs beträgt 0 Grad. Wenn der Sensor über 359,99 Grad hinaus dreht, springt der Kurs wieder auf 0 Grad zurück.
([Gyro1 v] Kurswinkel in Grad)
Parameter |
Beschreibung |
|---|---|
Gyroskop |
Der Trägheits- oder Kreiselsensor soll die Richtung melden. |
Beispiel
wenn gestartet
[Display the Gyro Sensor's heading before and after rotating.]
drucke ([Gyro1 v] Kurswinkel in Grad) auf Bildschirm ◀ und Cursor in nächste Zeile
drehe [rechts v] für (390) Grad ▶
drucke ([Gyro1 v] Kurswinkel in Grad) auf Bildschirm ◀ und Cursor in nächste Zeile
Winkel der Trägheits-/Kreiselrotation#
Die Rotation gibt an, um welchen Winkel sich der Sensor gedreht hat, gemessen in Grad. Im Gegensatz zur Ausrichtung kann die Rotation über 359,99 Grad steigen oder unter 0 Grad fallen. Zu Beginn eines Projekts ist der Rotationswert auf 0 Grad eingestellt. Der Winkel der Trägheits-/Gyro-Rotation meldet die aktuelle Rotation des Sensors.
Eine Rechtsdrehung erhöht die Rotation, eine Linksdrehung verringert sie. Beispielsweise ergibt eine zweifache Rechtsdrehung eine Rotation von 720 Grad. Eine volle Linksdrehung von 0 Grad aus ergibt eine Rotation von -360 Grad.
([Gyro1 v] Drehung in Grad)
Parameter |
Beschreibung |
|---|---|
Gyroskop |
Der Trägheits- oder Gyrosensor zur Erfassung der Rotation. |
Beispiel
wenn gestartet
[Display the Gyro Sensor's angle of rotation before and after rotating.]
drucke ([Gyro1 v] Drehung in Grad) auf Bildschirm ◀ und Cursor in nächste Zeile
drehe [rechts v] für (390) Grad ▶
drucke ([Gyro1 v] Drehung in Grad) auf Bildschirm ◀ und Cursor in nächste Zeile
Kreiselgeschwindigkeit#
Der Gyro-Reporterblock meldet die aktuelle Rotationsgeschwindigkeit des externen Gyrosensors in Grad pro Sekunde \(dps\). Der Wert kann positiv oder negativ sein, je nachdem, in welche Richtung sich der Gyrosensor dreht.
([Gyro1 v] Rate in dps)
Parameter |
Beschreibung |
|---|---|
Gyroskop |
Der externe Gyrosensor meldet die Rotationsgeschwindigkeit. |
Beispiel
wenn gestartet
[Display the Gyro Sensor's current rotation speed.]
drehe [rechts v]
warte (1) Sekunden
drucke ([Gyro1 v] Rate in dps) auf Bildschirm ◀ und Cursor in nächste Zeile
Trägheitssensorik#
Beschleunigung#
Die Beschleunigung beschreibt, wie schnell das Gehirn beschleunigt oder abbremst. Der Beschleunigungsbericht gibt die Beschleunigung des Gehirns entlang der ausgewählten Achse an, von -4,00 G bis 4,00 G.
Ein G ist eine Einheit zur Messung der Beschleunigung. 1 G entspricht etwa der Beschleunigung, die man im Ruhezustand durch die Schwerkraft spürt.
Der Wert kann positiv oder negativ sein, abhängig von der Richtung der Beschleunigung auf der ausgewählten Achse. Die Achsenoptionen sind x, y und z.
(BrainInertial Beschleunigung der [x v]-Achse in g)
Parameter |
Beschreibung |
|---|---|
Achse |
Die Achsen zur Messung der Beschleunigung:
|
Beispiel
wenn gestartet
[Display the acceleration along the x-axis while the drivetrain is moving.]
setze Druckgenauigkeit auf [0.01 v] auf Bildschirm
setze Fahrgeschwindigkeit auf (100) %
drucke [Resting: ] auf Bildschirm ◀ und Cursor in nächste Zeile
drucke (BrainInertial Beschleunigung der [x v]-Achse in g) auf Bildschirm ◀ und Cursor in nächste Zeile
warte (1) Sekunden
fahre [vorwärts v] für (500) [mm v] ◀ und nicht warten
warte (0.1) Sekunden
drucke [Startup: ] auf Bildschirm ◀ und Cursor in nächste Zeile
drucke (BrainInertial Beschleunigung der [x v]-Achse in g) auf Bildschirm ◀ und Cursor in nächste Zeile
Kreiselrate#
Die Gyro-Rate gibt an, wie schnell sich das Gehirn dreht. Der Gyro-Rate-Reporterblock meldet die aktuelle Rotationsgeschwindigkeit des Gehirns um die ausgewählte Achse in Grad pro Sekunde \(dps\) als Dezimalzahl.
Der Wert kann positiv oder negativ sein, je nachdem, in welche Richtung sich das Gehirn um diese Achse dreht.
(BrainInertial Gyrorate der [x v]-Achse in dps)
Parameter |
Beschreibung |
|---|---|
Achse |
Die Achsen, auf denen die Kreiselrate angezeigt wird:
|
Beispiel
wenn gestartet
[Display the gyro rate around the z-axis while the drivetrain is turning.]
drehe [rechts v]
warte (1) Sekunden
drucke (BrainInertial Gyrorate der [z v]-Achse in dps) auf Bildschirm ◀ und Cursor in nächste Zeile
Orientierung#
Die Orientierung beschreibt den aktuellen Winkel des Gehirns um eine ausgewählte Drehachse. Der Orientierungs-Berichtsblock meldet die Roll-, Nick- oder Gierbewegung des Gehirns im Bereich von -180,00 bis 180,00 Grad.
Rollen, Nicken und Gieren beschreiben verschiedene Arten, wie das Gehirn sich neigen oder drehen kann.
(BrainInertial Ausrichtung von [Roll v] in Grad)
Parameter |
Beschreibung |
|---|---|
Achse |
Die zu meldende Orientierungsachse:
|
Beispiel
wenn gestartet
[Display the roll, pitch, and yaw of the Brain as it is rotated by hand.]
für immer
Bildschirm löschen
drucke (BrainInertial Ausrichtung von [Roll v] in Grad) auf Bildschirm ◀ und Cursor in nächste Zeile
drucke (BrainInertial Ausrichtung von [Nick v] in Grad) auf Bildschirm ◀ und Cursor in nächste Zeile
drucke (BrainInertial Ausrichtung von [Gier v] in Grad) auf Bildschirm ◀ und Cursor in nächste Zeile
setze Cursor auf Zeile (1) Spalte (1) auf Bildschirm
warte (0.05) Sekunden
Ende