
জড়তা এবং জাইরো সেন্সর#
ভূমিকা#
VEX IQ (২য় প্রজন্ম) ব্রেইন-এ একটি অন্তর্নির্মিত ইনার্শিয়াল সেন্সর রয়েছে। এই সেন্সরটি পরিমাপ করে যে ব্রেইনটি কীভাবে নড়াচড়া করছে এবং ঘুরছে।
অন্তর্নির্মিত ইনার্শিয়াল সেন্সরটি এই কাজটি করার জন্য দুটি অংশ ব্যবহার করে। জাইরোস্কোপটি দিক পরিবর্তন পরিমাপ করে, যেমন—দিক, ঘূর্ণন, জাইরো রেট এবং অভিমুখ। অ্যাক্সেলেরোমিটারটি গতির পরিবর্তন পরিমাপ করে, যেমন—গতি বৃদ্ধি বা হ্রাস।
প্রতিটি প্রজেক্টের শুরুতে অন্তর্নির্মিত ইনার্শিয়াল সেন্সরটি স্বয়ংক্রিয়ভাবে কনফিগার হয়ে ব্যবহারের জন্য প্রস্তুত থাকে। একটি বাহ্যিক জাইরো সেন্সরও ব্যবহার করা যেতে পারে, তবে ব্যবহারের আগে এটিকে অবশ্যই কনফিগার করতে হবে। বাহ্যিক VEX IQ জাইরো সেন্সরটি শুধুমাত্র মোড় নেওয়া পরিমাপ করে।
নিম্নে সকল ব্লকের একটি তালিকা দেওয়া হলো:
জাইরো সেন্সিং — হেডিং এবং রোটেশন মান নিয়ে কাজ করে।
ক্যালিব্রেট জাইরো — একটি কনফিগার করা বাহ্যিক জাইরো সেন্সর ক্যালিব্রেট করে।
ব্রেইনইনার্শিয়াল ক্যালিব্রেট করুন — মস্তিষ্কের অন্তর্নির্মিত ইনার্শিয়াল সেন্সর ক্যালিব্রেট করে।
ইনার্শিয়াল/জাইরো হেডিং সেট করুন — সেন্সরের বর্তমান হেডিং একটি নতুন হেডিং মানে সেট করে।
ইনার্শিয়াল/জাইরো রোটেশন সেট করুন — সেন্সরের বর্তমান রোটেশনকে একটি নতুন রোটেশন মানে সেট করে।
জড়তা/জাইরো অভিমুখের কোণ — সেন্সরটি যে দিকে মুখ করে আছে তা জানায়, যার মান ০ থেকে ৩৫৯.৯৯ ডিগ্রি পর্যন্ত।
জড়তা/জাইরো ঘূর্ণনের কোণ — সেন্সরটি কতটুকু ঘুরেছে তা জানায়।
জাইরোর হার — বাহ্যিক জাইরো সেন্সরের বর্তমান ঘূর্ণন গতি রিপোর্ট করে।
জড়ত্বীয় সংবেদন — অন্তর্নির্মিত ব্রেইনইনার্শিয়াল সেন্সর ব্যবহার করুন।
জাইরো সেন্সিং#
জাইরো ক্যালিব্রেট করুন#
ক্যালিব্রেট গাইরো স্ট্যাক ব্লকটি একটি কনফিগার করা এক্সটার্নাল গাইরো সেন্সরকে ক্যালিব্রেট করে।
ক্যালিব্রেশন জাইরো সেন্সরকে বাঁক সঠিকভাবে পরিমাপ করতে সাহায্য করে। ক্যালিব্রেশনের সময় সেন্সরটি স্থির রাখুন। ক্যালিব্রেশনের সময় সেন্সরটি নড়ে গেলে, হেডিং এবং রোটেশন মান বাঁক সঠিকভাবে পরিমাপ করতে পারবে না।
স্ট্যাকের পরবর্তী ব্লকটি চলার আগে প্রজেক্টটি ক্যালিব্রেশন সম্পন্ন হওয়া পর্যন্ত অপেক্ষা করবে।
দ্রষ্টব্য: এই ব্লকটি শুধুমাত্র তখনই পাওয়া যাবে, যদি একটি জাইরো সেন্সর কনফিগার করা থাকে।
[2 v] সেকেন্ডের জন্য [Gyro1 v] ক্যালিব্রেট করো
প্যারামিটার |
বর্ণনা |
|---|---|
গাইরো |
বাহ্যিক জাইরো সেন্সরটি ক্যালিব্রেট করতে হবে। |
সময়কাল |
সেন্সরটি ক্যালিব্রেট করতে কতক্ষণ সময় লাগবে (সেকেন্ডে):
|
উদাহরণ
শুরু হলে
[Calibrate a Gyro Sensor and display its angle of heading.]
[2 v] সেকেন্ডের জন্য [Gyro1 v] ক্যালিব্রেট করো
স্ক্রিনে (ডিগ্রিতে [Gyro1 v]-এর দিকনির্দেশ) প্রিন্ট করো ◀ এবং কার্সার পরের সারিতে নিয়ে যাও
মস্তিষ্কের জড়তা ক্রমাঙ্কন করুন#
ক্যালিব্রেট ব্রেইনইনার্শিয়াল স্ট্যাক ব্লকটি মস্তিষ্কের অন্তর্নির্মিত ইনার্শিয়াল সেন্সরকে ক্যালিব্রেট করে।
ক্যালিব্রেশন ইনার্শিয়াল সেন্সরকে বাঁক সঠিকভাবে পরিমাপ করতে সাহায্য করে। ক্যালিব্রেশনের সময় ব্রেইনকে স্থির রাখুন। ক্যালিব্রেশনের সময় ব্রেইন নড়ে গেলে হেডিং, রোটেশন, জাইরো রেট এবং ওরিয়েন্টেশনের মান সঠিকভাবে পরিমাপ নাও হতে পারে।
স্ট্যাকের পরবর্তী ব্লকটি চলার আগে প্রজেক্টটি ক্যালিব্রেশন সম্পন্ন হওয়া পর্যন্ত অপেক্ষা করবে।
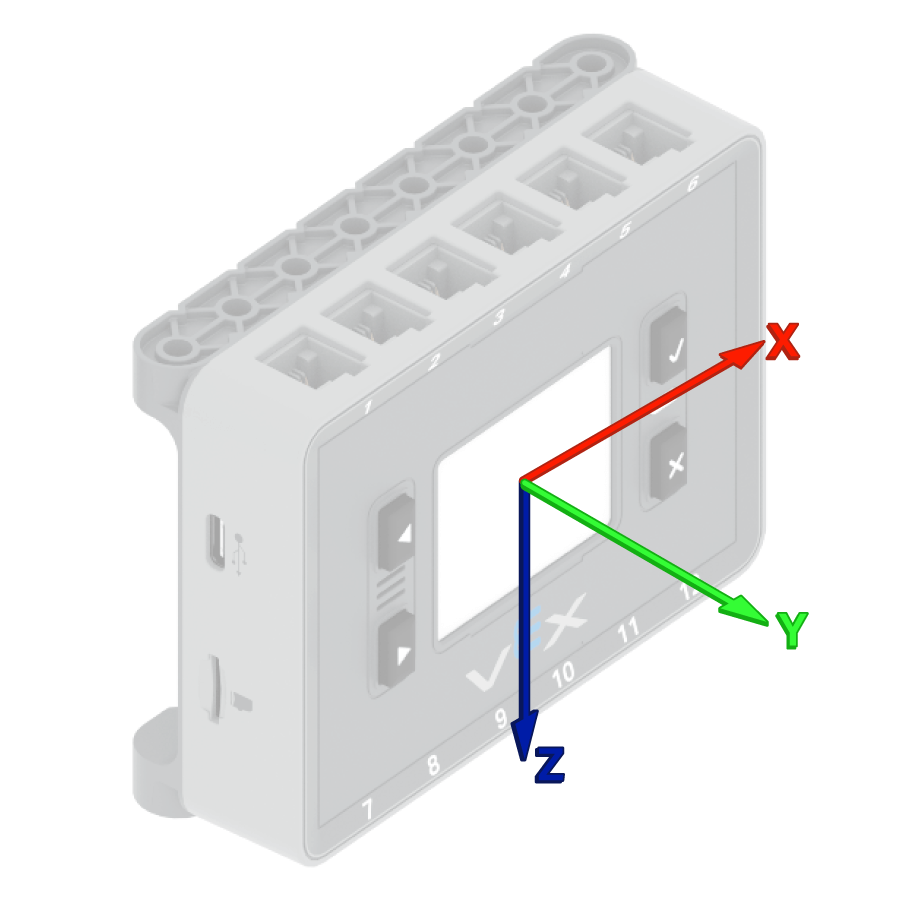
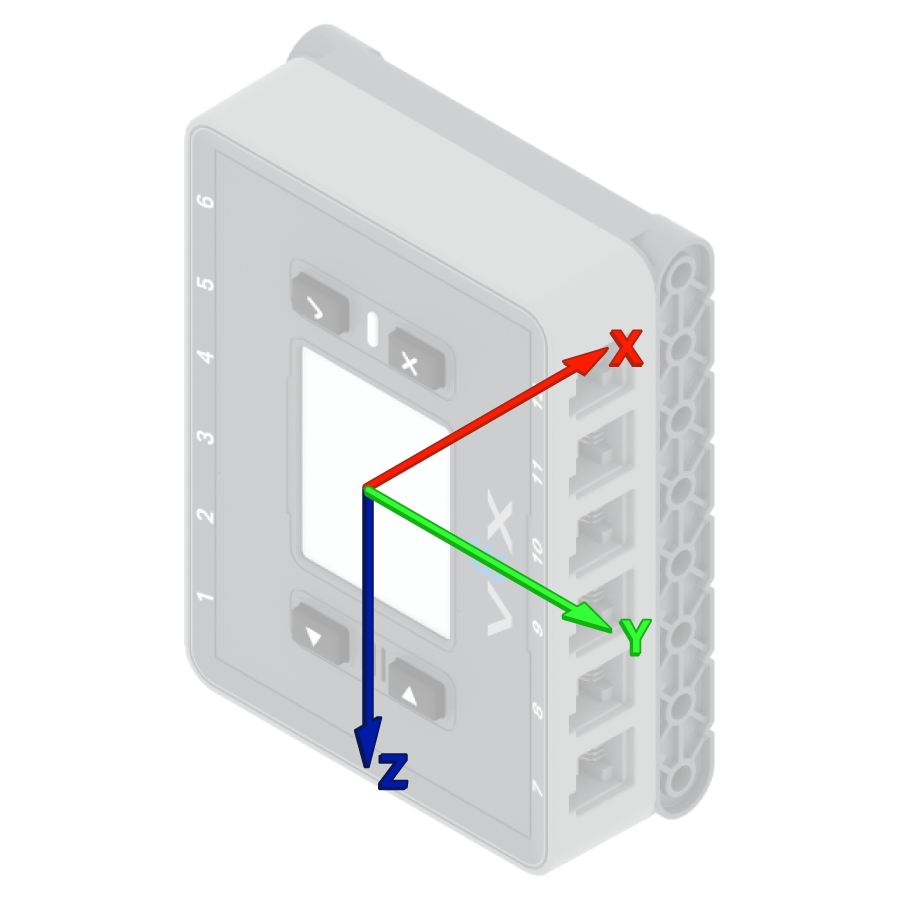
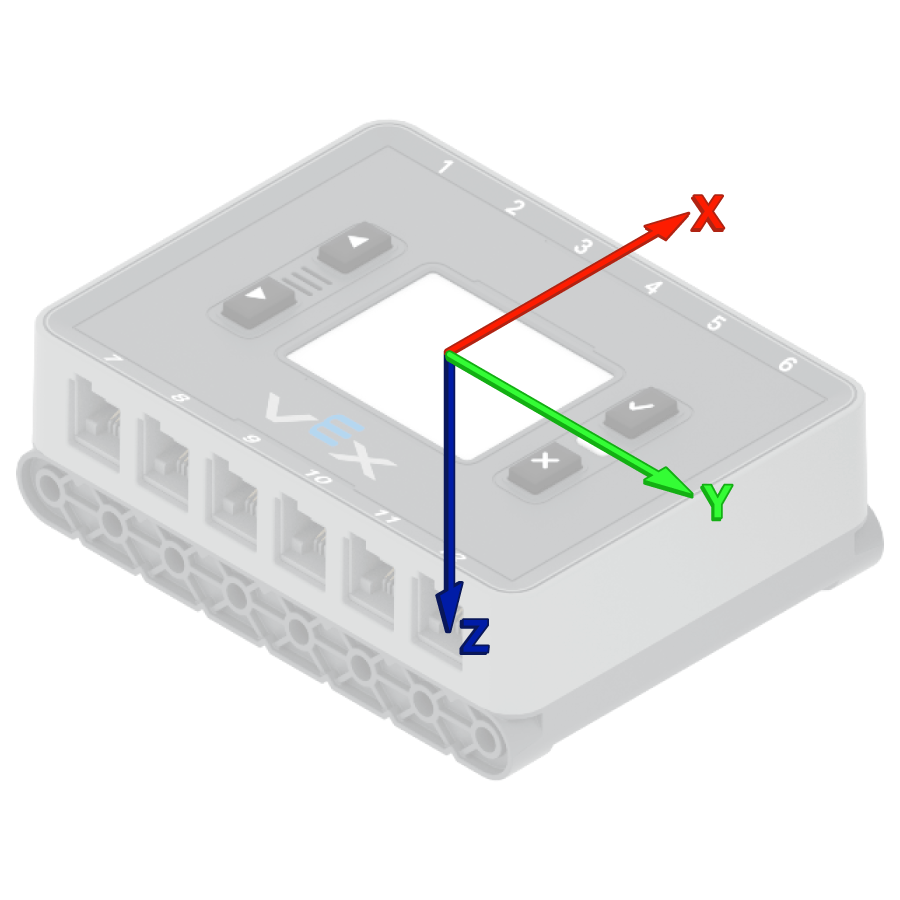
প্রতিটি প্রজেক্টের শুরুতে VEX Brains স্বয়ংক্রিয়ভাবে নিজেকে ক্যালিব্রেট করার চেষ্টা করে। তবে, প্রজেক্ট শুরুর সময় যদি রোবটটিকে বহন করা হয় বা সরানো হয়, তাহলে সেন্সরটি সঠিকভাবে ক্যালিব্রেট হতে ব্যর্থ হতে পারে অথবা ভুল ক্যালিব্রেশন দেখাতে পারে।
BrainInertial ক্যালিব্রেট করো
প্যারামিটার |
বর্ণনা |
|---|---|
এই ব্লকটির কোনো প্যারামিটার নেই। |
উদাহরণ
শুরু হলে
[Calibrate the Brain's sensor and display its angle of heading.]
BrainInertial ক্যালিব্রেট করো
স্ক্রিনে (ডিগ্রিতে [BrainInertial v]-এর দিকনির্দেশ) প্রিন্ট করো ◀ এবং কার্সার পরের সারিতে নিয়ে যাও
ইনার্শিয়াল/জাইরো হেডিং সেট করুন#
হেডিং হলো সেন্সরটির অভিমুখ, যা ০ থেকে ৩৫৯.৯৯ ডিগ্রির মধ্যে পরিমাপ করা হয়। সেট ইনার্শিয়াল/জাইরো হেডিং স্ট্যাক ব্লকটি সেন্সরটির বর্তমান হেডিং পরিবর্তন করে একটি নতুন হেডিং মানে সেট করে।
উদাহরণস্বরূপ, যদি সেন্সরটি ডানদিকে ঘুরে যায়, তাহলে হেডিং ০ ডিগ্রিতে সেট করলে সেই ডানমুখী অবস্থানটিই নতুন ০ ডিগ্রি হয়ে যায়। এরপর সেন্সরটি সেই নতুন দিকের ওপর ভিত্তি করে অন্যান্য হেডিং ট্র্যাক করতে পারে।
[Gyro1 v]-এর দিকনির্দেশ (0) ডিগ্রি সেট করো
প্যারামিটার |
বর্ণনা |
|---|---|
গাইরো |
ব্যবহার করার জন্য ইনার্শিয়াল বা জাইরো সেন্সর। |
শিরোনাম |
সেন্সরের জন্য নির্ধারিত হেডিং ভ্যালু, ডিগ্রিতে। এর মান ০ থেকে ৩৫৯.৯৯-এর মধ্যে হতে পারে। |
উদাহরণ
শুরু হলে
[Turn to the new 0 degrees heading.]
[Gyro1 v]-এর দিকনির্দেশ (90) ডিগ্রি সেট করো
(0) ডিগ্রি দিকনির্দেশে ঘোরো ▶
জড়/জাইরো ঘূর্ণন সেট করুন#
রোটেশন হলো সেন্সরটি কতটা ঘুরেছে, যা ডিগ্রিতে পরিমাপ করা হয়। হেডিং-এর মতো নয়, রোটেশন ৩৫৯.৯৯ ডিগ্রির বেশি বা ০ ডিগ্রির নিচে কমতে পারে। একটি প্রজেক্টের শুরুতে, রোটেশনের মান ০ ডিগ্রিতে সেট করা থাকে। সেট ইনার্শিয়াল/জাইরো রোটেশন স্ট্যাক ব্লকটি সেন্সরের বর্তমান রোটেশনকে একটি নতুন মানে পরিবর্তন করে।
উদাহরণস্বরূপ, যদি সেন্সরটি ডানদিকে দুটি পূর্ণ ঘূর্ণন সম্পন্ন করে, তবে এর ঘূর্ণন মান হবে ৭২০ ডিগ্রি। ঘূর্ণন মান ০ ডিগ্রিতে সেট করলে, তা ৭২০ থেকে ০ ডিগ্রিতে রিসেট হয়ে যাবে। এরপর সেন্সরটি সেই নতুন মানের উপর ভিত্তি করে ঘূর্ণন ট্র্যাক করতে পারবে।
[Gyro1 v]-এর ঘূর্ণন (0) ডিগ্রি সেট করো
প্যারামিটার |
বর্ণনা |
|---|---|
গাইরো |
ব্যবহার করার জন্য ইনার্শিয়াল বা জাইরো সেন্সর। |
ঘূর্ণন |
সেন্সরের জন্য ঘূর্ণনের মান, ডিগ্রিতে, নির্ধারণ করতে হবে। এটি একটি পূর্ণসংখ্যা বা দশমিক সংখ্যা হতে পারে। |
উদাহরণ
শুরু হলে
[Turn to the new 0 rotation.]
[Gyro1 v]-এর ঘূর্ণন (-100) ডিগ্রি সেট করো
(0) ডিগ্রি ঘূর্ণনে ঘোরো ▶
জড়তার কোণ/জাইরো হেডিং#
হেডিং হলো সেন্সরটির অভিমুখ, যা ০ থেকে ৩৫৯.৯৯ ডিগ্রির মধ্যে পরিমাপ করা হয়। অ্যাঙ্গেল অফ ইনার্শিয়াল/জাইরো হেডিং রিপোর্টার ব্লকটি সেন্সরটির বর্তমান হেডিং রিপোর্ট করে।
প্রাথমিক অভিমুখ ০ ডিগ্রি। যদি সেন্সরটি ৩৫৯.৯৯ ডিগ্রি অতিক্রম করে ঘোরে, তবে অভিমুখটি আবার ০ ডিগ্রিতে ফিরে আসে।
(ডিগ্রিতে [Gyro1 v]-এর দিকনির্দেশ)
প্যারামিটার |
বর্ণনা |
|---|---|
গাইরো |
দিক নির্ণয়ের জন্য ব্যবহৃত ইনার্শিয়াল বা জাইরো সেন্সর। |
উদাহরণ
শুরু হলে
[Display the Gyro Sensor's heading before and after rotating.]
স্ক্রিনে (ডিগ্রিতে [Gyro1 v]-এর দিকনির্দেশ) প্রিন্ট করো ◀ এবং কার্সার পরের সারিতে নিয়ে যাও
[ডান v] দিকে (390) ডিগ্রি ঘোরো ▶
স্ক্রিনে (ডিগ্রিতে [Gyro1 v]-এর দিকনির্দেশ) প্রিন্ট করো ◀ এবং কার্সার পরের সারিতে নিয়ে যাও
জড়তা/জাইরো ঘূর্ণনের কোণ#
রোটেশন হলো সেন্সরটি কতটা ঘুরেছে, যা ডিগ্রিতে পরিমাপ করা হয়। হেডিং-এর মতো নয়, রোটেশন ৩৫৯.৯৯ ডিগ্রির বেশি বা ০ ডিগ্রির নিচে কমতে পারে। একটি প্রজেক্টের শুরুতে, রোটেশনের মান ০ ডিগ্রিতে সেট করা থাকে। অ্যাঙ্গেল অফ ইনার্শিয়াল/জাইরো রোটেশন রিপোর্টার ব্লকটি সেন্সরটির বর্তমান রোটেশন রিপোর্ট করে।
ডানদিকে ঘোরালে ঘূর্ণন বাড়ে এবং বামদিকে ঘোরালে ঘূর্ণন কমে। উদাহরণস্বরূপ, ডানদিকে দুটি পূর্ণ পাক দিলে ৭২০ ডিগ্রি ঘূর্ণন দেখানো হবে। ০ ডিগ্রি থেকে বামদিকে একটি পূর্ণ পাক দিলে -৩৬০ ডিগ্রি ঘূর্ণন দেখানো হবে।
(ডিগ্রিতে [Gyro1 v]-এর ঘূর্ণন)
প্যারামিটার |
বর্ণনা |
|---|---|
গাইরো |
ঘূর্ণন পরিমাপের জন্য ইনার্শিয়াল বা জাইরো সেন্সর ব্যবহার করা হয়। |
উদাহরণ
শুরু হলে
[Display the Gyro Sensor's angle of rotation before and after rotating.]
স্ক্রিনে (ডিগ্রিতে [Gyro1 v]-এর ঘূর্ণন) প্রিন্ট করো ◀ এবং কার্সার পরের সারিতে নিয়ে যাও
[ডান v] দিকে (390) ডিগ্রি ঘোরো ▶
স্ক্রিনে (ডিগ্রিতে [Gyro1 v]-এর ঘূর্ণন) প্রিন্ট করো ◀ এবং কার্সার পরের সারিতে নিয়ে যাও
জাইরোর হার#
রেট অফ জাইরো রিপোর্টার ব্লকটি এক্সটার্নাল জাইরো সেন্সরের বর্তমান ঘূর্ণন গতি ডিগ্রি প্রতি সেকেন্ড \(dps\) এককে রিপোর্ট করে। জাইরো সেন্সরটি কোন দিকে ঘুরছে তার উপর নির্ভর করে এই মান ধনাত্মক বা ঋণাত্মক হতে পারে।
(dps-এ [Gyro1 v]-এর হার)
প্যারামিটার |
বর্ণনা |
|---|---|
গাইরো |
ঘূর্ণন গতি জানানোর জন্য বাহ্যিক জাইরো সেন্সর। |
উদাহরণ
শুরু হলে
[Display the Gyro Sensor's current rotation speed.]
[ডান v] দিকে ঘোরো
(1) সেকেন্ড অপেক্ষা করো
স্ক্রিনে (dps-এ [Gyro1 v]-এর হার) প্রিন্ট করো ◀ এবং কার্সার পরের সারিতে নিয়ে যাও
জড়তা সংবেদন#
ত্বরণ#
ত্বরণ হলো মস্তিষ্ক কত দ্রুত গতি বাড়াচ্ছে বা কমাচ্ছে। ত্বরণ রিপোর্টার ব্লকটি নির্বাচিত অক্ষ বরাবর মস্তিষ্কের ত্বরণ রিপোর্ট করে, যার মান -৪.০০ G থেকে ৪.০০ G পর্যন্ত।
G হলো ত্বরণ পরিমাপের একটি একক। স্থিরভাবে বসে থাকার সময় অভিকর্ষের কারণে আপনি যে ত্বরণ অনুভব করেন, তা প্রায় ১ G-এর সমান।
নির্বাচিত অক্ষে ত্বরণের দিকের উপর নির্ভর করে মানটি ধনাত্মক বা ঋণাত্মক হতে পারে। অক্ষের বিকল্পগুলো হলো x, y, এবং z।
(BrainInertial-এর g-তে [x v] অক্ষের ত্বরণ)
প্যারামিটার |
বর্ণনা |
|---|---|
অক্ষ |
ত্বরণ পরিমাপের অক্ষ:
|
উদাহরণ
শুরু হলে
[Display the acceleration along the x-axis while the drivetrain is moving.]
স্ক্রিনে প্রিন্টের নির্ভুলতা [0.01 v] সেট করো
চালানোর গতি (100) % সেট করো
স্ক্রিনে [Resting: ] প্রিন্ট করো ◀ এবং কার্সার পরের সারিতে নিয়ে যাও
স্ক্রিনে (BrainInertial-এর g-তে [x v] অক্ষের ত্বরণ) প্রিন্ট করো ◀ এবং কার্সার পরের সারিতে নিয়ে যাও
(1) সেকেন্ড অপেক্ষা করো
[সামনে v] দিকে (500) [mm v] চালাও ◀ এবং অপেক্ষা করো না
(0.1) সেকেন্ড অপেক্ষা করো
স্ক্রিনে [Startup: ] প্রিন্ট করো ◀ এবং কার্সার পরের সারিতে নিয়ে যাও
স্ক্রিনে (BrainInertial-এর g-তে [x v] অক্ষের ত্বরণ) প্রিন্ট করো ◀ এবং কার্সার পরের সারিতে নিয়ে যাও
জাইরো রেট#
জাইরো রেট হলো মস্তিষ্কের ঘূর্ণনের গতি। জাইরো রেট রিপোর্টার ব্লকটি নির্বাচিত অক্ষ বরাবর মস্তিষ্কের বর্তমান ঘূর্ণন গতিকে ডিগ্রি প্রতি সেকেন্ড \(dps\) এককে একটি দশমিক সংখ্যা হিসেবে রিপোর্ট করে।
ঐ অক্ষ বরাবর মস্তিষ্ক যেদিকে ঘুরছে, তার উপর নির্ভর করে মানটি ধনাত্মক বা ঋণাত্মক হতে পারে।
(BrainInertial-এর dps-এ [x v] অক্ষের জাইরো রেট)
প্যারামিটার |
বর্ণনা |
|---|---|
অক্ষ |
যে অক্ষে জাইরো রেট রিপোর্ট করতে হবে:
|
উদাহরণ
শুরু হলে
[Display the gyro rate around the z-axis while the drivetrain is turning.]
[ডান v] দিকে ঘোরো
(1) সেকেন্ড অপেক্ষা করো
স্ক্রিনে (BrainInertial-এর dps-এ [z v] অক্ষের জাইরো রেট) প্রিন্ট করো ◀ এবং কার্সার পরের সারিতে নিয়ে যাও
অভিমুখীকরণ#
ওরিয়েন্টেশন হলো একটি নির্বাচিত ঘূর্ণন অক্ষের উপর ব্রেইনের বর্তমান কোণ। ওরিয়েন্টেশন রিপোর্টার ব্লকটি -১৮০.০০ থেকে ১৮০.০০ ডিগ্রির মধ্যে ব্রেইনের রোল, পিচ বা ইয়ো রিপোর্ট করে।
রোল, পিচ এবং ইয়ো মস্তিষ্কের হেলে পড়া বা ঘোরার বিভিন্ন পদ্ধতিকে বর্ণনা করে।
(BrainInertial-এর ডিগ্রিতে [রোল v] অভিমুখ)
প্যারামিটার |
বর্ণনা |
|---|---|
অক্ষ |
যে অভিমুখীকরণ অক্ষের প্রতিবেদন করতে হবে:
|
উদাহরণ
শুরু হলে
[Display the roll, pitch, and yaw of the Brain as it is rotated by hand.]
চিরকাল
স্ক্রিন মুছে দাও
স্ক্রিনে (BrainInertial-এর ডিগ্রিতে [রোল v] অভিমুখ) প্রিন্ট করো ◀ এবং কার্সার পরের সারিতে নিয়ে যাও
স্ক্রিনে (BrainInertial-এর ডিগ্রিতে [পিচ v] অভিমুখ) প্রিন্ট করো ◀ এবং কার্সার পরের সারিতে নিয়ে যাও
স্ক্রিনে (BrainInertial-এর ডিগ্রিতে [ইয়াও v] অভিমুখ) প্রিন্ট করো ◀ এবং কার্সার পরের সারিতে নিয়ে যাও
স্ক্রিনে সারি (1) কলাম (1)-এ কার্সার নিয়ে যাও
(0.05) সেকেন্ড অপেক্ষা করো
अंत