
Cảm biến quán tính và con quay hồi chuyển#
Giới thiệu#
Bộ não VEX IQ (thế hệ thứ 2) có cảm biến quán tính tích hợp. Cảm biến này đo lường chuyển động và hướng xoay của bộ não.
Cảm biến quán tính tích hợp sử dụng hai bộ phận để thực hiện điều này. Con quay hồi chuyển đo lường sự quay, chẳng hạn như hướng, độ xoay, tốc độ quay và hướng định vị. Gia tốc kế đo lường sự thay đổi trong chuyển động, chẳng hạn như tăng tốc hoặc giảm tốc.
Cảm biến quán tính tích hợp được cấu hình tự động và sẵn sàng sử dụng ngay khi bắt đầu mỗi dự án. Có thể sử dụng thêm cảm biến con quay hồi chuyển bên ngoài, nhưng cần phải cấu hình trước khi sử dụng. Cảm biến con quay hồi chuyển VEX IQ bên ngoài chỉ đo chuyển động quay.
Dưới đây là danh sách tất cả các khối:
Cảm biến con quay hồi chuyển — Làm việc với các giá trị hướng và xoay.
hiệu chỉnh con quay hồi chuyển — Hiệu chỉnh cảm biến con quay hồi chuyển bên ngoài đã được cấu hình.
hiệu chỉnh BrainInertial — Hiệu chỉnh cảm biến quán tính tích hợp của não.
Đặt hướng quán tính/con quay hồi chuyển — Đặt hướng hiện tại của cảm biến thành một giá trị hướng mới.
Đặt xoay quán tính/con quay hồi chuyển — Đặt giá trị xoay hiện tại của cảm biến thành một giá trị xoay mới.
góc hướng quán tính/con quay hồi chuyển — Báo cáo hướng mà cảm biến đang hướng tới, từ 0 đến 359,99 độ.
góc quay quán tính/con quay hồi chuyển — Cho biết cảm biến đã quay được bao xa.
tốc độ quay của con quay hồi chuyển — Báo cáo tốc độ quay hiện tại của Cảm biến Con quay hồi chuyển bên ngoài.
Cảm biến quán tính — Sử dụng cảm biến BrainInertial tích hợp.
gia tốc — Báo cáo mức độ não bộ đang tăng tốc hoặc giảm tốc trên trục đã chọn.
tốc độ quay — Báo cáo tốc độ quay của não trên trục đã chọn.
hướng — Báo cáo góc cuộn, nghiêng hoặc xoay của não.
Cảm biến con quay hồi chuyển#
hiệu chỉnh con quay hồi chuyển#
Khối hiệu chuẩn con quay hồi chuyển dùng để hiệu chuẩn cảm biến con quay hồi chuyển bên ngoài đã được cấu hình.
Việc hiệu chuẩn giúp cảm biến con quay hồi chuyển đo lường các góc quay một cách chính xác. Giữ cảm biến cố định trong quá trình hiệu chuẩn. Nếu cảm biến di chuyển trong quá trình hiệu chuẩn, các giá trị hướng và góc quay có thể không đo lường chính xác các góc quay.
Dự án sẽ chờ đến khi quá trình hiệu chuẩn hoàn tất trước khi khối lệnh tiếp theo trong chuỗi được chạy.
Lưu ý: Khối chức năng này chỉ khả dụng nếu có cảm biến con quay hồi chuyển được cấu hình.
hiệu chỉnh [Gyro1 v] trong [2 v] giây
Thông số |
Sự miêu tả |
|---|---|
con quay hồi chuyển |
Cảm biến con quay hồi chuyển bên ngoài để hiệu chuẩn. |
khoảng thời gian |
Thời gian hiệu chuẩn cảm biến (giây):
|
Ví dụ
khi bắt đầu
[Calibrate a Gyro Sensor and display its angle of heading.]
hiệu chỉnh [Gyro1 v] trong [2 v] giây
in (hướng [Gyro1 v] tính bằng độ) trên màn hình ◀ và đặt con trỏ xuống hàng tiếp theo
hiệu chỉnh BrainInertial#
Khối lệnh hiệu chỉnh BrainInertial dùng để hiệu chỉnh Cảm biến quán tính tích hợp sẵn trong não.
Hiệu chuẩn giúp cảm biến quán tính đo lường các hướng quay một cách chính xác. Giữ cho bộ não (Brain) đứng yên trong quá trình hiệu chuẩn. Nếu bộ não di chuyển trong quá trình hiệu chuẩn, các giá trị về hướng, độ xoay, tốc độ quay hồi chuyển và định hướng có thể không được đo chính xác.
Dự án sẽ chờ đến khi quá trình hiệu chuẩn hoàn tất trước khi khối lệnh tiếp theo trong chuỗi được chạy.
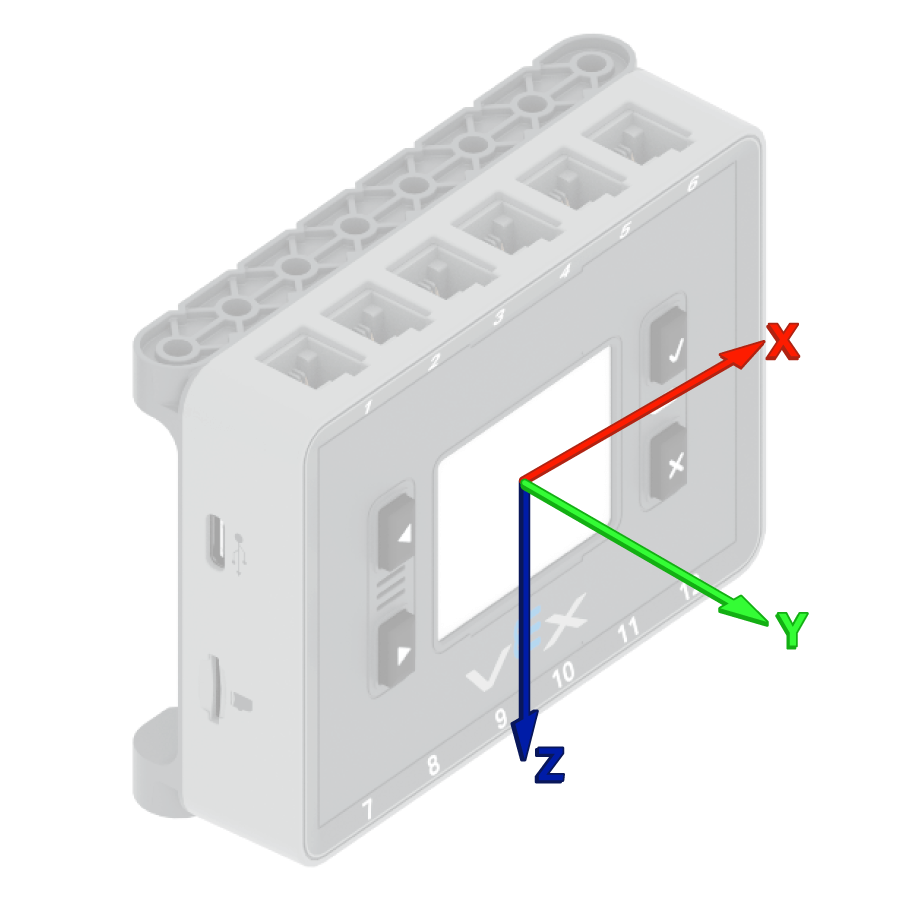
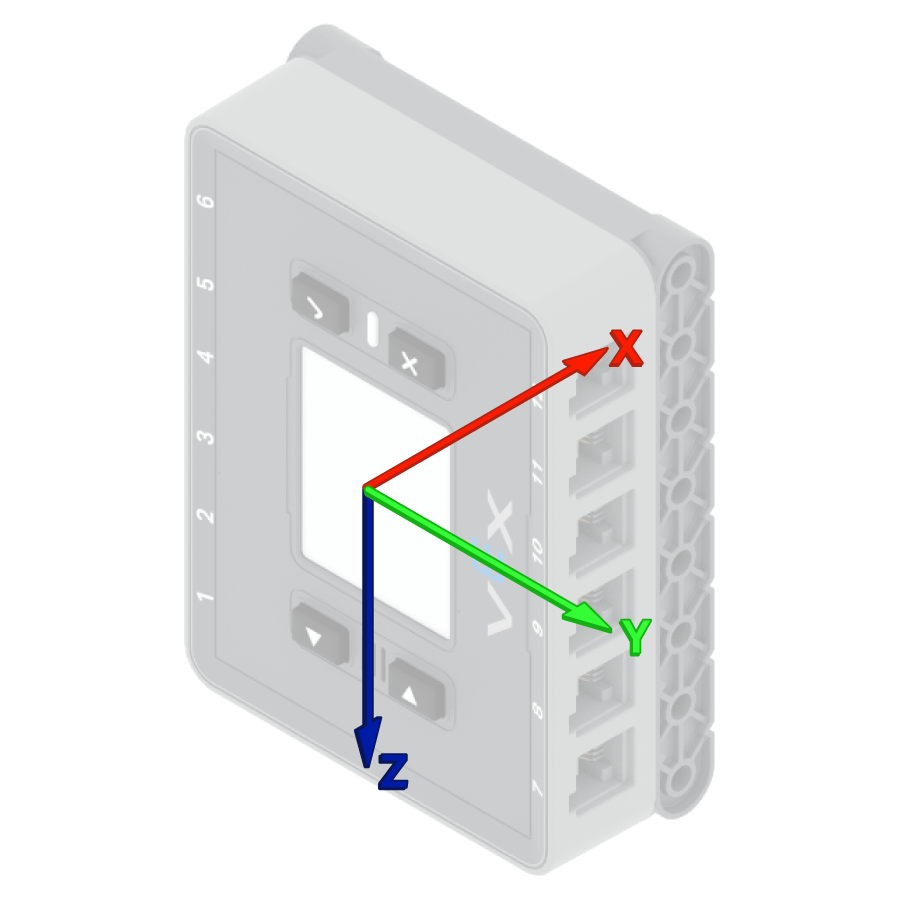
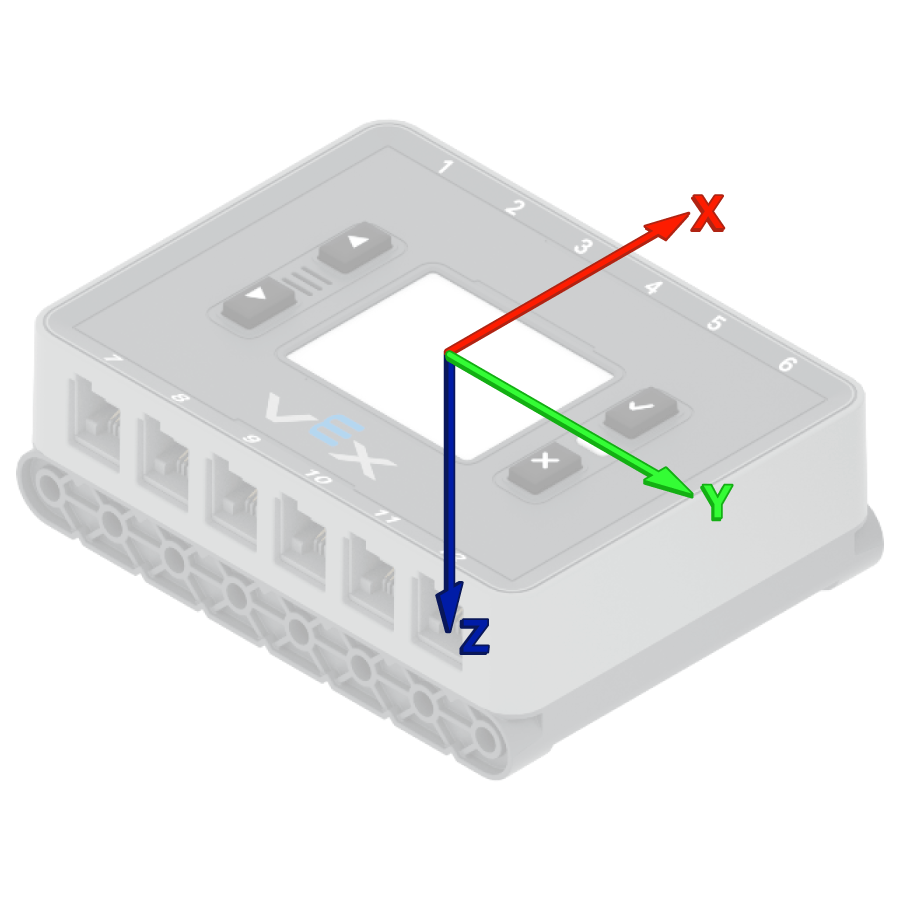
Bộ điều khiển VEX Brains cố gắng tự động hiệu chỉnh khi bắt đầu mỗi dự án. Tuy nhiên, nếu robot đang được mang hoặc di chuyển trong quá trình bắt đầu dự án, cảm biến có thể không hiệu chỉnh đúng cách hoặc cho kết quả hiệu chỉnh không chính xác.
hiệu chỉnh BrainInertial
Thông số |
Sự miêu tả |
|---|---|
Khối này không có tham số. |
Ví dụ
khi bắt đầu
[Calibrate the Brain's sensor and display its angle of heading.]
hiệu chỉnh BrainInertial
in (hướng [BrainInertial v] tính bằng độ) trên màn hình ◀ và đặt con trỏ xuống hàng tiếp theo
Đặt hướng quán tính/con quay hồi chuyển#
Hướng (heading) là hướng mà cảm biến đang đối mặt, được đo bằng độ từ 0 đến 359,99. Khối lệnh set Inertial/Gyro heading thay đổi hướng hiện tại của cảm biến thành một giá trị hướng mới.
Ví dụ, nếu cảm biến đã xoay sang bên phải, việc đặt hướng về 0 độ sẽ biến vị trí hướng sang phải đó thành 0 độ mới. Sau đó, cảm biến có thể theo dõi các hướng khác dựa trên hướng mới đó.
đặt hướng [Gyro1 v] thành (0) độ
Thông số |
Sự miêu tả |
|---|---|
con quay hồi chuyển |
Loại cảm biến quán tính hoặc con quay hồi chuyển cần sử dụng. |
tiêu đề |
Giá trị góc quay, tính bằng độ, cần thiết lập cho cảm biến. Giá trị này có thể nằm trong khoảng từ 0 đến 359,99. |
Ví dụ
khi bắt đầu
[Turn to the new 0 degrees heading.]
đặt hướng [Gyro1 v] thành (90) độ
quay đến hướng (0) độ ▶
thiết lập chế độ quay quán tính/con quay hồi chuyển#
Góc quay là lượng mà cảm biến đã xoay, được đo bằng độ. Không giống như hướng, góc quay có thể tăng lên quá 359,99 độ hoặc giảm xuống dưới 0 độ. Khi bắt đầu một dự án, giá trị góc quay được đặt là 0 độ. Khối lệnh set Inertial/Gyro rotation sẽ thay đổi góc quay hiện tại của cảm biến thành một giá trị mới.
Ví dụ, nếu cảm biến đã quay hai vòng hoàn chỉnh sang phải, giá trị quay của nó sẽ là 720 độ. Việc đặt giá trị quay về 0 độ sẽ thiết lập lại giá trị quay từ 720 về 0 độ. Sau đó, cảm biến có thể theo dõi các vòng quay dựa trên giá trị mới này.
đặt góc quay [Gyro1 v] thành (0) độ
Thông số |
Sự miêu tả |
|---|---|
con quay hồi chuyển |
Loại cảm biến quán tính hoặc con quay hồi chuyển cần sử dụng. |
xoay |
Giá trị xoay, tính bằng độ, cần thiết lập cho cảm biến. Giá trị này có thể là số nguyên hoặc số thập phân. |
Ví dụ
khi bắt đầu
[Turn to the new 0 rotation.]
đặt góc quay [Gyro1 v] thành (-100) độ
quay đến góc quay (0) độ ▶
góc hướng quán tính/con quay hồi chuyển#
Hướng là hướng mà cảm biến đang đối mặt, được đo bằng độ từ 0 đến 359,99. Khối báo cáo góc hướng quán tính/con quay hồi chuyển hiển thị hướng hiện tại của cảm biến.
Góc quay ban đầu là 0 độ. Nếu cảm biến quay vượt quá 359,99 độ, góc quay sẽ quay trở lại 0 độ.
(hướng [Gyro1 v] tính bằng độ)
Thông số |
Sự miêu tả |
|---|---|
con quay hồi chuyển |
Cảm biến quán tính hoặc con quay hồi chuyển dùng để báo cáo hướng di chuyển. |
Ví dụ
khi bắt đầu
[Display the Gyro Sensor's heading before and after rotating.]
in (hướng [Gyro1 v] tính bằng độ) trên màn hình ◀ và đặt con trỏ xuống hàng tiếp theo
quay [phải v] trong (390) độ ▶
in (hướng [Gyro1 v] tính bằng độ) trên màn hình ◀ và đặt con trỏ xuống hàng tiếp theo
góc quay quán tính/con quay hồi chuyển#
Góc quay là lượng mà cảm biến đã xoay, được đo bằng độ. Không giống như hướng, góc quay có thể tăng lên quá 359,99 độ hoặc giảm xuống dưới 0 độ. Khi bắt đầu một dự án, giá trị góc quay được đặt là 0 độ. Khối báo cáo góc quay quán tính/con quay hồi chuyển sẽ báo cáo góc quay hiện tại của cảm biến.
Xoay sang phải làm tăng góc quay, và xoay sang trái làm giảm góc quay. Ví dụ, xoay hai vòng sang phải sẽ cho kết quả góc quay là 720 độ. Xoay một vòng sang trái từ vị trí 0 độ sẽ cho kết quả góc quay là -360 độ.
(góc quay [Gyro1 v] tính bằng độ)
Thông số |
Sự miêu tả |
|---|---|
con quay hồi chuyển |
Cảm biến quán tính hoặc con quay hồi chuyển dùng để báo cáo chuyển động quay. |
Ví dụ
khi bắt đầu
[Display the Gyro Sensor's angle of rotation before and after rotating.]
in (góc quay [Gyro1 v] tính bằng độ) trên màn hình ◀ và đặt con trỏ xuống hàng tiếp theo
quay [phải v] trong (390) độ ▶
in (góc quay [Gyro1 v] tính bằng độ) trên màn hình ◀ và đặt con trỏ xuống hàng tiếp theo
tốc độ quay hồi chuyển#
Khối báo cáo tốc độ quay con quay hồi chuyển sẽ báo cáo tốc độ quay hiện tại của cảm biến con quay hồi chuyển bên ngoài theo độ trên giây \(dps\). Giá trị có thể dương hoặc âm tùy thuộc vào hướng quay của cảm biến con quay hồi chuyển.
(tốc độ [Gyro1 v] tính bằng dps)
Thông số |
Sự miêu tả |
|---|---|
con quay hồi chuyển |
Cảm biến con quay hồi chuyển bên ngoài dùng để báo cáo tốc độ quay. |
Ví dụ
khi bắt đầu
[Display the Gyro Sensor's current rotation speed.]
quay [phải v]
chờ (1) giây
in (tốc độ [Gyro1 v] tính bằng dps) trên màn hình ◀ và đặt con trỏ xuống hàng tiếp theo
Cảm biến quán tính#
gia tốc#
Gia tốc thể hiện tốc độ tăng hoặc giảm của não. Khối báo cáo gia tốc sẽ báo cáo gia tốc của não dọc theo trục đã chọn, từ -4,00 G đến 4,00 G.
G là đơn vị dùng để đo gia tốc. 1 G xấp xỉ gia tốc trọng trường mà bạn cảm nhận được khi ngồi yên.
Giá trị có thể dương hoặc âm tùy thuộc vào hướng gia tốc trên trục đã chọn. Các tùy chọn trục là x, y và z.
(BrainInertial gia tốc của trục [x v] tính bằng g)
Thông số |
Sự miêu tả |
|---|---|
trục |
Trục dùng để đo gia tốc:
|
Ví dụ
khi bắt đầu
[Display the acceleration along the x-axis while the drivetrain is moving.]
đặt độ chính xác in thành [0.01 v] trên màn hình
đặt vận tốc lái thành (100) %
in [Resting: ] trên màn hình ◀ và đặt con trỏ xuống hàng tiếp theo
in (BrainInertial gia tốc của trục [x v] tính bằng g) trên màn hình ◀ và đặt con trỏ xuống hàng tiếp theo
chờ (1) giây
lái [tiến v] trong (500) [mm v] ◀ và không chờ
chờ (0.1) giây
in [Startup: ] trên màn hình ◀ và đặt con trỏ xuống hàng tiếp theo
in (BrainInertial gia tốc của trục [x v] tính bằng g) trên màn hình ◀ và đặt con trỏ xuống hàng tiếp theo
tốc độ quay#
Tốc độ quay hồi chuyển là tốc độ quay của bộ não. Khối báo cáo tốc độ quay hồi chuyển hiển thị tốc độ quay hiện tại của bộ não dọc theo trục đã chọn tính bằng độ trên giây \(dps\) dưới dạng số thập phân.
Giá trị này có thể dương hoặc âm tùy thuộc vào hướng quay của não bộ trên trục đó.
(BrainInertial tốc độ con quay hồi chuyển của trục [x v] tính bằng dps)
Thông số |
Sự miêu tả |
|---|---|
trục |
Trục dùng để báo cáo tốc độ quay hồi chuyển:
|
Ví dụ
khi bắt đầu
[Display the gyro rate around the z-axis while the drivetrain is turning.]
quay [phải v]
chờ (1) giây
in (BrainInertial tốc độ con quay hồi chuyển của trục [z v] tính bằng dps) trên màn hình ◀ và đặt con trỏ xuống hàng tiếp theo
định hướng#
Hướng là góc hiện tại của não bộ trên một trục quay đã chọn. Khối báo cáo hướng hiển thị độ nghiêng, độ lắc hoặc độ xoay của não bộ, từ -180,00 đến 180,00 độ.
Lăn, nghiêng và xoay mô tả các cách khác nhau mà não có thể nghiêng hoặc xoay.
(BrainInertial góc định hướng của [roll v] tính bằng độ)
Thông số |
Sự miêu tả |
|---|---|
trục |
Trục định hướng cần báo cáo:
|
Ví dụ
khi bắt đầu
[Display the roll, pitch, and yaw of the Brain as it is rotated by hand.]
mãi mãi
xóa màn hình
in (BrainInertial góc định hướng của [roll v] tính bằng độ) trên màn hình ◀ và đặt con trỏ xuống hàng tiếp theo
in (BrainInertial góc định hướng của [pitch v] tính bằng độ) trên màn hình ◀ và đặt con trỏ xuống hàng tiếp theo
in (BrainInertial góc định hướng của [yaw v] tính bằng độ) trên màn hình ◀ và đặt con trỏ xuống hàng tiếp theo
đặt con trỏ đến hàng (1) cột (1) trên màn hình
chờ (0.05) giây
fin