
দেখতে#
কলম#
pen.move#
pen.move(action) মেথডটি ভিআর পেনের অবস্থান নির্ধারণ করতে ব্যবহৃত হয়।
এটি একটি অপেক্ষাবিহীন মেথড এবং এর পরবর্তী যেকোনো মেথড কোনো বিলম্ব ছাড়াই কার্যকর হতে পারে।
প্যারামিটার |
বর্ণনা |
|---|---|
|
ভিআর পেনের অবস্থান |
ফেরত: কিছুই না।
UP- কলমটি খেলার মাঠে দাগ টানবে না।DOWN- কলমটি খেলার মাঠে একটি রঙিন রেখা আঁকবে।
def main():
    # Position the VR Pen down.
    pen.move(DOWN)
    # Move forward for 400 mm to draw a line.
    drivetrain.drive_for(FORWARD, 400, MM)
pen.set_pen_color#
VR পেনের রঙ সেট করার জন্য pen.set_pen_color(color) মেথডটি ব্যবহৃত হয়।
এটি একটি অপেক্ষাবিহীন মেথড এবং এর পরবর্তী যেকোনো মেথড কোনো বিলম্ব ছাড়াই কার্যকর হতে পারে।
প্যারামিটার |
বর্ণনা |
|---|---|
|
ভিআর পেনের রঙ: |
ফেরত: কিছুই না।
def main():
    # Move the VR Pen down.
    pen.move(DOWN)
    # Set the VR Pen color to blue.
    pen.set_pen_color(BLUE)
    # Drive forward for 400 mm to draw a line.
    drivetrain.drive_for(FORWARD, 400, MM)
pen.set_pen_width#
VR পেনের প্রস্থ নির্ধারণ করতে pen.set_pen_width(width) pen.set_pen_width(width)
এটি একটি অপেক্ষাবিহীন মেথড এবং এর পরবর্তী যেকোনো মেথড কোনো বিলম্ব ছাড়াই কার্যকর হতে পারে।
প্যারামিটার |
বর্ণনা |
|---|---|
|
ভিআর পেনের প্রস্থ: |
ফেরত: কিছুই না।
ডিফল্ট ভিআর পেনের প্রস্থ হল THIN।
def main():
    # Move the VR Pen down.
    pen.move(DOWN)
    # Set the VR Pen's width to medium.
    pen.set_pen_width(MEDIUM)
    # Drive forward for 400 mm to draw a line.
    drivetrain.drive_for(FORWARD, 400, MM)
pen.set_pen_color_rgb#
VR পেনের রঙের RGB মান সেট করার জন্য pen.set_pen_color_rgb(red, green, blue, opacity) pen.set_pen_color_rgb(red, green, blue, opacity)
এটি একটি অপেক্ষাবিহীন মেথড এবং এর পরবর্তী যেকোনো মেথড কোনো বিলম্ব ছাড়াই কার্যকর হতে পারে।
প্যারামিটার |
বর্ণনা |
|---|---|
|
RGB মানে লাল রঙের তীব্রতা, যার পরিসর ০ থেকে ২৫৫। |
|
আরজিবি (RGB) মানে সবুজ রঙের তীব্রতা, যার পরিসর ০ থেকে ২৫৫। |
|
RGB মানে নীল রঙের তীব্রতা, যার পরিসর ০ থেকে ২৫৫। |
|
ভিআর পেনের রঙের স্বচ্ছতা, যা ০ থেকে ১০০ শতাংশ পর্যন্ত হতে পারে। |
ফেরত: কিছুই না।
def main():
    # Move the VR Pen down.
    pen.move(DOWN)
    # Set the color to orange at full opacity.
    pen.set_pen_color_rgb(225, 112, 52, 100)
    # Drive forward for 400 MM to draw a line.
    drivetrain.drive_for(FORWARD, 400, MM)
pen.fill#
` pen.fill(red, green, blue, opacity) মেথডটি ভিআর পেনটি যার উপরে থাকে, তার আকৃতি পূরণ করে, উদাহরণস্বরূপ:
|
|
|
|---|---|---|
গ্রিড লাইন |
গ্রিড বর্গক্ষেত্র |
যেসব খেলার মাঠে গ্রিড নেই, সেখানে এটি খেলার মাঠের পুরো মেঝে জুড়ে থাকে। |
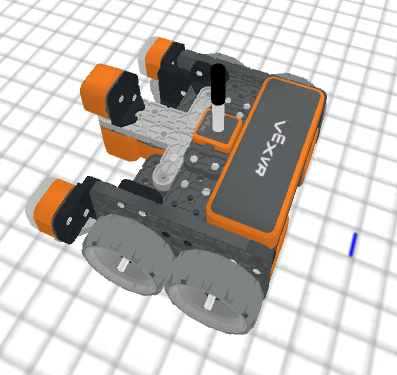
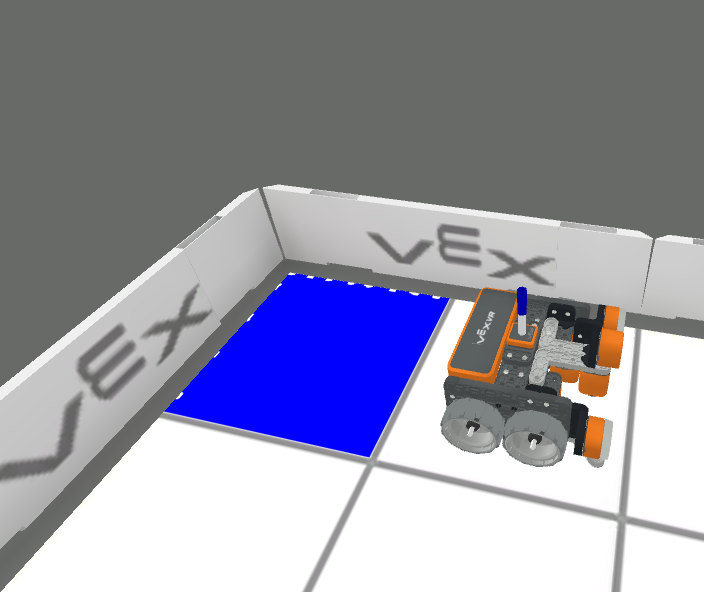
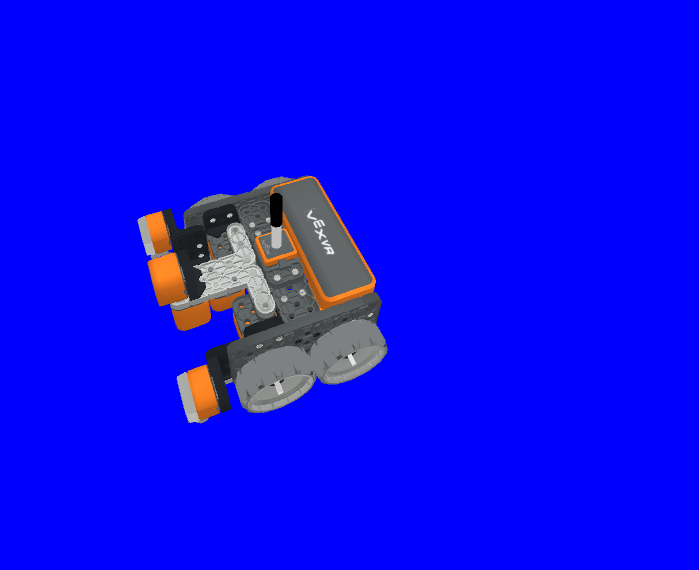
এটি একটি অপেক্ষাবিহীন মেথড এবং এর পরবর্তী যেকোনো মেথড কোনো বিলম্ব ছাড়াই কার্যকর হতে পারে।
প্যারামিটার |
বর্ণনা |
|---|---|
|
RGB মানে লাল রঙের তীব্রতা, যার পরিসর ০ থেকে ২৫৫। |
|
আরজিবি (RGB) মানে সবুজ রঙের তীব্রতা, যার পরিসর ০ থেকে ২৫৫। |
|
RGB মানে নীল রঙের তীব্রতা, যার পরিসর ০ থেকে ২৫৫। |
|
ভিআর পেনের রঙের স্বচ্ছতা, যা ০ থেকে ১০০ শতাংশ পর্যন্ত হতে পারে। |
ফেরত: কিছুই না।
def main():
    # Fill the playground's floor with blue at full opacity.
    pen.fill(43, 162, 202, 100)
প্রিন্ট#
brain.print#
brain.print(value, precision = 0) মেথডটি প্রিন্ট কনসোলে শব্দ, সংখ্যা এবং রিপোর্ট করা মান প্রিন্ট করতে ব্যবহৃত হয়।
এটি একটি অপেক্ষাবিহীন মেথড এবং এর পরবর্তী যেকোনো মেথড কোনো বিলম্ব ছাড়াই কার্যকর হতে পারে।
প্যারামিটার |
বর্ণনা |
|---|---|
|
যেকোনো শব্দ, সংখ্যা বা সেন্সর যা একটি মান প্রকাশ করে। শব্দগুলো অবশ্যই উদ্ধৃতি চিহ্নের মধ্যে থাকতে হবে: |
|
ঐচ্ছিক। সেন্সর বা ভেরিয়েবলের মান থেকে রিপোর্ট করা দশমিকের পরিমাণ, যেখানে নির্ভুলতা |
ফেরত: কিছুই না।
def main():
    # Print the Drivetrain's current heading in degrees with 2 decimal points.
    brain.print("Drivetrain's heading:",
        drivetrain.heading(DEGREES), precision = 2)
brain.clear#
brain.clear() মেথডটি প্রিন্ট কনসোলের সমস্ত সারি মুছে ফেলতে এবং কার্সারকে প্রথম লাইনে রিসেট করতে ব্যবহৃত হয়।
এটি একটি অপেক্ষাবিহীন মেথড এবং এর পরবর্তী যেকোনো মেথড কোনো বিলম্ব ছাড়াই কার্যকর হতে পারে।
ফেরত: কিছুই না।
def main():
    # Print "Project has started."
    brain.print("Project has started.")
    # Wait 3 seconds.
    wait(3, SECONDS)
    # Clear the print console.
    brain.clear()
brain.new_line#
প্রিন্ট কনসোলে কার্সারকে নতুন লাইনে সেট করতে brain.new_line() ব্যবহৃত হয়।
এটি একটি অপেক্ষাবিহীন মেথড এবং এর পরবর্তী যেকোনো মেথড কোনো বিলম্ব ছাড়াই কার্যকর হতে পারে।
ফেরত: কিছুই না।
def main():
    # Print "Project has started."
    brain.print("Project has started.")
    # Move the cursor to a new line.
    brain.new_line()
brain.set_print_color#
প্রিন্ট কনসোলে প্রিন্ট করা টেক্সটের রঙ সেট করতে brain.set_print_color(color) মেথডটি ব্যবহৃত হয়।
এটি একটি অপেক্ষাবিহীন মেথড এবং এর পরবর্তী যেকোনো মেথড কোনো বিলম্ব ছাড়াই কার্যকর হতে পারে।
প্যারামিটার |
বর্ণনা |
|---|---|
|
প্রিন্ট করার জন্য টেক্সটের রঙ: |
ফেরত: কিছুই না।
def main():
    # Set the print text color to red.
    brain.set_print_color(RED)
    # Print a message.
    brain.print("This is red!")
মনিটর_ভেরিয়েবল#
monitor_variable(“variable”, …) মেথডটি মনিটর কনসোলে ভেরিয়েবল যোগ করতে ব্যবহৃত হয়, যাতে ভেরিয়েবলগুলোর মান দেখা ও পর্যবেক্ষণ করা যায়।
এটি একটি অপেক্ষাবিহীন মেথড এবং এর পরবর্তী যেকোনো মেথড কোনো বিলম্ব ছাড়াই কার্যকর হতে পারে।
প্যারামিটার |
বর্ণনা |
|---|---|
|
পূর্বে সেট করা যেকোনো গ্লোবাল ভেরিয়েবল। |
ফেরত: কিছুই না।
# Create global variable.
disk_count = 1

def main():
    # Add disk_count to the Monitor Console.
    monitor_variable("disk_count")
মনিটর_সেন্সর#
monitor_sensor(“sensor”, …) মেথডটি মনিটর কনসোলে সেন্সর যোগ করতে ব্যবহৃত হয়, যাতে সেন্সরের মানগুলো পর্যবেক্ষণ করা যায়।
এটি একটি অপেক্ষাবিহীন মেথড এবং এর পরবর্তী যেকোনো মেথড কোনো বিলম্ব ছাড়াই কার্যকর হতে পারে।
প্যারামিটার |
বর্ণনা |
|---|---|
|
যেকোনো সমর্থিত সেন্সর শনাক্তকারী। |
ফেরত: কিছুই না।
সমর্থিত সেন্সর শনাক্তকারী:
brain.timer.timedrivetrain.is_donedrivetrain.is_movingdrivetrain.headingdrivetrain.rotationdrivetrain.velocity_rpmdrivetrain.velocity_percentarm_motor.is_donearm_motor.is_spinningarm_motor.position_degreesarm_motor.position_turnsarm_motor.velocity_rpmarm_motor.velocity_percentarm_motor_group.is_donearm_motor_group.is_spinningarm_motor_group.position_degreesarm_motor_group.position_turnsarm_motor_group.velocity_rpmarm_motor_group.velocity_percentintake_motor.is_doneintake_motor.is_spinningintake_motor.position_degreesintake_motor.position_turnsintake_motor.velocity_rpmintake_motor.velocity_percentintake_motor_group.is_doneintake_motor_group.is_spinningintake_motor_group.position_degreesintake_motor_group.position_turnsintake_motor_group.velocity_rpmintake_motor_group.velocity_percentcatapult_motor.is_donecatapult_motor.is_spinningcatapult_motor.position_degreescatapult_motor.position_turnscatapult_motor.velocity_rpmcatapult_motor.velocity_percentcatapult_tension_motor.is_donecatapult_tension_motor.is_spinningcatapult_tension_motor.position_degreescatapult_tension_motor.position_turnscatapult_tension_motor.velocity_rpmcatapult_tension_motor.velocity_percentintake_bumper.pressingbumper.pressingfront_distance.is_object_detectedfront_distance.object_distance_mmfront_distance.object_distance_inchesfront_optical.is_near_objectfront_optical.colorfront_optical.brightnessfront_optical.huecolor.is_near_objectcolor.colorcolor.brightnesscolor.hue
def main():
    # Add the VR Robot's positional coordinates to the monitor console.
    monitor_sensor("location.position")