
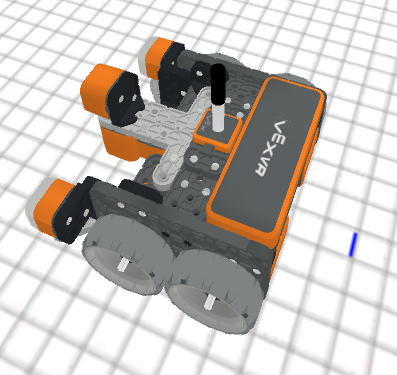
Ngoại hình#
Cái bút#
bút.di chuyển#
Phương thức pen.move(action) được sử dụng để thiết lập vị trí của bút VR.
Đây là phương pháp không chờ đợi và cho phép bất kỳ phương pháp nào tiếp theo được thực thi mà không bị trì hoãn.
Thông số |
Sự miêu tả |
|---|---|
|
Đặt vị trí của bút VR là |
Chính sách hoàn trả: Không có.
UP- bút không vẽ được đường kẻ trên sân chơi.DOWN- chiếc bút sẽ vẽ một đường màu trên sân chơi.
def main():
    # Position the VR Pen down.
    pen.move(DOWN)
    # Move forward for 400 mm to draw a line.
    drivetrain.drive_for(FORWARD, 400, MM)
bút.set_pen_color#
Phương thức pen.set_pen_color(color) được sử dụng để thiết lập màu sắc của bút VR.
Đây là phương pháp không chờ đợi và cho phép bất kỳ phương pháp nào tiếp theo được thực thi mà không bị trì hoãn.
Thông số |
Sự miêu tả |
|---|---|
|
Màu sắc của bút VR: |
Chính sách hoàn trả: Không có.
def main():
    # Move the VR Pen down.
    pen.move(DOWN)
    # Set the VR Pen color to blue.
    pen.set_pen_color(BLUE)
    # Drive forward for 400 mm to draw a line.
    drivetrain.drive_for(FORWARD, 400, MM)
bút.set_pen_width#
Phương thức pen.set_pen_width(width) được sử dụng để thiết lập chiều rộng của bút VR.
Đây là phương pháp không chờ đợi và cho phép bất kỳ phương pháp nào tiếp theo được thực thi mà không bị trì hoãn.
Thông số |
Sự miêu tả |
|---|---|
|
Độ rộng của bút VR: |
Chính sách hoàn trả: Không có.
Độ rộng mặc định của bút VR là THIN.
def main():
    # Move the VR Pen down.
    pen.move(DOWN)
    # Set the VR Pen's width to medium.
    pen.set_pen_width(MEDIUM)
    # Drive forward for 400 mm to draw a line.
    drivetrain.drive_for(FORWARD, 400, MM)
bút.set_pen_color_rgb#
Phương thức pen.set_pen_color_rgb(red, green, blue, opacity) được sử dụng để thiết lập giá trị RGB cho màu của bút VR.
Đây là phương pháp không chờ đợi và cho phép bất kỳ phương pháp nào tiếp theo được thực thi mà không bị trì hoãn.
Thông số |
Sự miêu tả |
|---|---|
|
Cường độ màu đỏ trong hệ màu RGB, nằm trong khoảng từ 0 đến 255. |
|
Cường độ màu xanh lá cây trong hệ màu RGB, nằm trong khoảng từ 0 đến 255. |
|
Cường độ màu xanh lam trong giá trị RGB, nằm trong khoảng từ 0 đến 255. |
|
Độ trong suốt của màu sắc trên bút VR Pen, từ 0 đến 100 phần trăm. |
Chính sách hoàn trả: Không có.
def main():
    # Move the VR Pen down.
    pen.move(DOWN)
    # Set the color to orange at full opacity.
    pen.set_pen_color_rgb(225, 112, 52, 100)
    # Drive forward for 400 MM to draw a line.
    drivetrain.drive_for(FORWARD, 400, MM)
bút.điền#
Phương thức pen.fill(red, green, blue, opacity) sẽ tô đầy hình dạng của bất cứ thứ gì mà bút VR Pen đang vẽ lên, ví dụ:
|
|
|
|---|---|---|
Đường lưới |
Ô vuông lưới |
Trên những sân chơi không có lưới, nó sẽ phủ kín toàn bộ diện tích sàn sân chơi. |
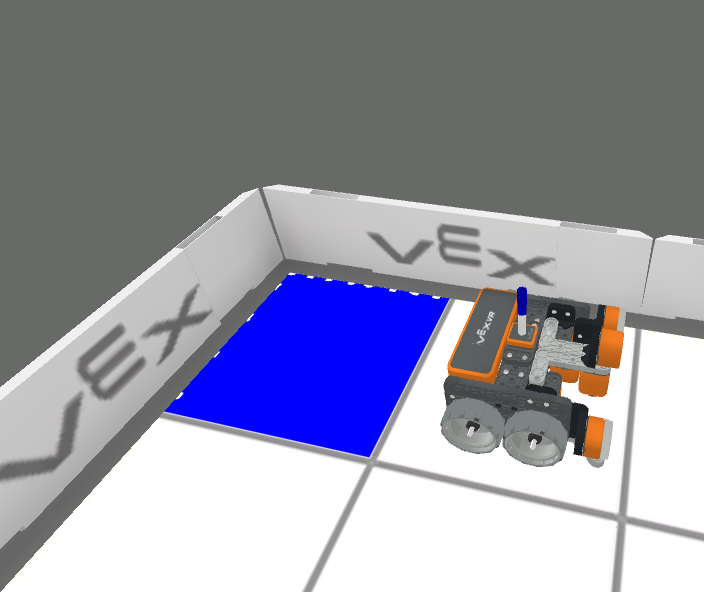
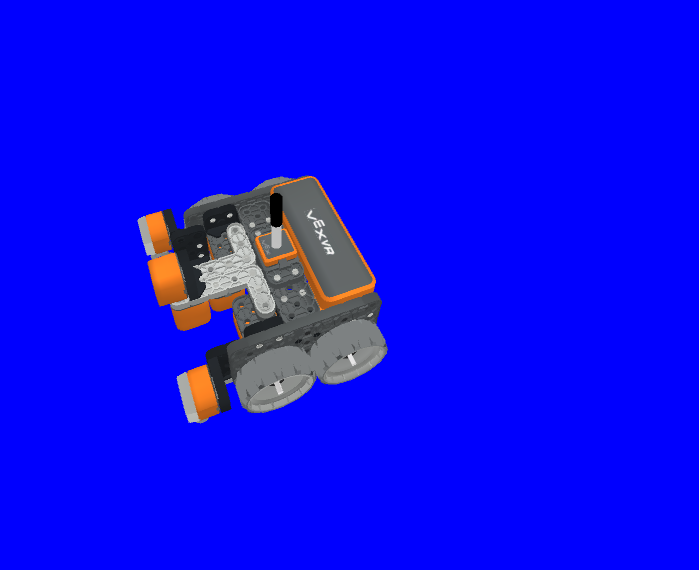
Đây là phương pháp không chờ đợi và cho phép bất kỳ phương pháp nào tiếp theo được thực thi mà không bị trì hoãn.
Thông số |
Sự miêu tả |
|---|---|
|
Cường độ màu đỏ trong hệ màu RGB, nằm trong khoảng từ 0 đến 255. |
|
Cường độ màu xanh lá cây trong hệ màu RGB, nằm trong khoảng từ 0 đến 255. |
|
Cường độ màu xanh lam trong giá trị RGB, nằm trong khoảng từ 0 đến 255. |
|
Độ trong suốt của màu sắc trên bút VR Pen, từ 0 đến 100 phần trăm. |
Chính sách hoàn trả: Không có.
def main():
    # Fill the playground's floor with blue at full opacity.
    pen.fill(43, 162, 202, 100)
In#
não.in#
Phương thức brain.print(value, precision = 0) được sử dụng để in chữ, số và giá trị được báo cáo ra Bảng điều khiển in.
Đây là phương pháp không chờ đợi và cho phép bất kỳ phương pháp nào tiếp theo được thực thi mà không bị trì hoãn.
Thông số |
Sự miêu tả |
|---|---|
|
Bất kỳ từ ngữ, số liệu hoặc cảm biến nào báo cáo một giá trị. Từ ngữ phải được đặt trong dấu ngoặc kép: |
|
Tùy chọn. Số lượng chữ số thập phân được báo cáo từ giá trị của cảm biến hoặc biến, từ độ chính xác |
Chính sách hoàn trả: Không có.
def main():
    # Print the Drivetrain's current heading in degrees with 2 decimal points.
    brain.print("Drivetrain's heading:",
        drivetrain.heading(DEGREES), precision = 2)
não.rõ ràng#
Phương thức brain.clear() được sử dụng để xóa tất cả các hàng trong Print Console và đặt lại con trỏ về dòng đầu tiên.
Đây là phương pháp không chờ đợi và cho phép bất kỳ phương pháp nào tiếp theo được thực thi mà không bị trì hoãn.
Chính sách hoàn trả: Không có.
def main():
    # Print "Project has started."
    brain.print("Project has started.")
    # Wait 3 seconds.
    wait(3, SECONDS)
    # Clear the print console.
    brain.clear()
não.dòng_mới#
Phương thức brain.new_line() được sử dụng để đặt con trỏ xuống dòng mới trong Bảng điều khiển in.
Đây là phương pháp không chờ đợi và cho phép bất kỳ phương pháp nào tiếp theo được thực thi mà không bị trì hoãn.
Chính sách hoàn trả: Không có.
def main():
    # Print "Project has started."
    brain.print("Project has started.")
    # Move the cursor to a new line.
    brain.new_line()
brain.set_print_color#
Phương thức brain.set_print_color(color) được sử dụng để thiết lập màu sắc của văn bản được in ra Bảng điều khiển in.
Đây là phương pháp không chờ đợi và cho phép bất kỳ phương pháp nào tiếp theo được thực thi mà không bị trì hoãn.
Thông số |
Sự miêu tả |
|---|---|
|
Màu chữ cần in: |
Chính sách hoàn trả: Không có.
def main():
    # Set the print text color to red.
    brain.set_print_color(RED)
    # Print a message.
    brain.print("This is red!")
biến giám sát#
Phương thức monitor_variable(“variable”, …) được sử dụng để thêm các biến vào Bảng điều khiển Giám sát để giá trị của các biến có thể được xem và giám sát.
Đây là phương pháp không chờ đợi và cho phép bất kỳ phương pháp nào tiếp theo được thực thi mà không bị trì hoãn.
Thông số |
Sự miêu tả |
|---|---|
|
Bất kỳ biến toàn cục nào đã được thiết lập trước đó. |
Chính sách hoàn trả: Không có.
# Create global variable.
disk_count = 1

def main():
    # Add disk_count to the Monitor Console.
    monitor_variable("disk_count")
cảm biến giám sát#
Phương thức monitor_sensor(“sensor”, …) được sử dụng để thêm các cảm biến vào bảng điều khiển giám sát để có thể theo dõi các giá trị cảm biến.
Đây là phương pháp không chờ đợi và cho phép bất kỳ phương pháp nào tiếp theo được thực thi mà không bị trì hoãn.
Thông số |
Sự miêu tả |
|---|---|
|
Bất kỳ mã định danh cảm biến nào được hỗ trợ. |
Chính sách hoàn trả: Không có.
Các mã định danh cảm biến được hỗ trợ:
brain.timer.timedrivetrain.is_donedrivetrain.is_movingdrivetrain.headingdrivetrain.rotationdrivetrain.velocity_rpmdrivetrain.velocity_percentarm_motor.is_donearm_motor.is_spinningarm_motor.position_degreesarm_motor.position_turnsarm_motor.velocity_rpmarm_motor.velocity_percentarm_motor_group.is_donearm_motor_group.is_spinningarm_motor_group.position_degreesarm_motor_group.position_turnsarm_motor_group.velocity_rpmarm_motor_group.velocity_percentintake_motor.is_doneintake_motor.is_spinningintake_motor.position_degreesintake_motor.position_turnsintake_motor.velocity_rpmintake_motor.velocity_percentintake_motor_group.is_doneintake_motor_group.is_spinningintake_motor_group.position_degreesintake_motor_group.position_turnsintake_motor_group.velocity_rpmintake_motor_group.velocity_percentcatapult_motor.is_donecatapult_motor.is_spinningcatapult_motor.position_degreescatapult_motor.position_turnscatapult_motor.velocity_rpmcatapult_motor.velocity_percentcatapult_tension_motor.is_donecatapult_tension_motor.is_spinningcatapult_tension_motor.position_degreescatapult_tension_motor.position_turnscatapult_tension_motor.velocity_rpmcatapult_tension_motor.velocity_percentintake_bumper.pressingbumper.pressingfront_distance.is_object_detectedfront_distance.object_distance_mmfront_distance.object_distance_inchesfront_optical.is_near_objectfront_optical.colorfront_optical.brightnessfront_optical.huecolor.is_near_objectcolor.colorcolor.brightnesscolor.hue
def main():
    # Add the VR Robot's positional coordinates to the monitor console.
    monitor_sensor("location.position")