
Penampilan#
Pena#
pen.move#
Metode pen.move(action) digunakan untuk mengatur posisi VR Pen.
Ini adalah metode tanpa menunggu dan memungkinkan metode selanjutnya untuk dieksekusi tanpa penundaan.
Parameter |
Keterangan |
|---|---|
|
Posisi VR Pen diatur sebagai |
Pengembalian: Tidak ada.
UP- pena tidak akan menggambar garis di taman bermain.DOWN- pena akan menggambar garis berwarna di taman bermain.
def main():
    # Position the VR Pen down.
    pen.move(DOWN)
    # Move forward for 400 mm to draw a line.
    drivetrain.drive_for(FORWARD, 400, MM)
pen.set_pen_color#
Metode pen.set_pen_color(color) digunakan untuk mengatur warna VR Pen.
Ini adalah metode tanpa menunggu dan memungkinkan metode selanjutnya untuk dieksekusi tanpa penundaan.
Parameter |
Keterangan |
|---|---|
|
Warna VR Pen: |
Pengembalian: Tidak ada.
def main():
    # Move the VR Pen down.
    pen.move(DOWN)
    # Set the VR Pen color to blue.
    pen.set_pen_color(BLUE)
    # Drive forward for 400 mm to draw a line.
    drivetrain.drive_for(FORWARD, 400, MM)
pen.set_pen_width#
Metode pen.set_pen_width(width) digunakan untuk mengatur lebar VR Pen.
Ini adalah metode tanpa menunggu dan memungkinkan metode selanjutnya untuk dieksekusi tanpa penundaan.
Parameter |
Keterangan |
|---|---|
|
Lebar Pena VR: |
Pengembalian: Tidak ada.
Lebar pena VR default adalah THIN.
def main():
    # Move the VR Pen down.
    pen.move(DOWN)
    # Set the VR Pen's width to medium.
    pen.set_pen_width(MEDIUM)
    # Drive forward for 400 mm to draw a line.
    drivetrain.drive_for(FORWARD, 400, MM)
pen.set_pen_color_rgb#
Metode pen.set_pen_color_rgb(red, green, blue, opacity) digunakan untuk mengatur nilai RGB untuk warna VR Pen.
Ini adalah metode tanpa menunggu dan memungkinkan metode selanjutnya untuk dieksekusi tanpa penundaan.
Parameter |
Keterangan |
|---|---|
|
Intensitas warna merah dalam nilai RGB, berkisar dari 0 hingga 255. |
|
Intensitas warna hijau dalam nilai RGB, berkisar dari 0 hingga 255. |
|
Intensitas warna biru dalam nilai RGB, berkisar dari 0 hingga 255. |
|
Tingkat transparansi warna VR Pen, berkisar dari 0 hingga 100 persen. |
Pengembalian: Tidak ada.
def main():
    # Move the VR Pen down.
    pen.move(DOWN)
    # Set the color to orange at full opacity.
    pen.set_pen_color_rgb(225, 112, 52, 100)
    # Drive forward for 400 MM to draw a line.
    drivetrain.drive_for(FORWARD, 400, MM)
pen.fill#
Metode pen.fill(red, green, blue, opacity) mengisi bentuk apa pun yang berada di atas VR Pen, misalnya:
|
|
|
|---|---|---|
Garis kisi |
Kotak kisi |
Di taman bermain tanpa grid, warna tersebut memenuhi seluruh lantai taman bermain. |
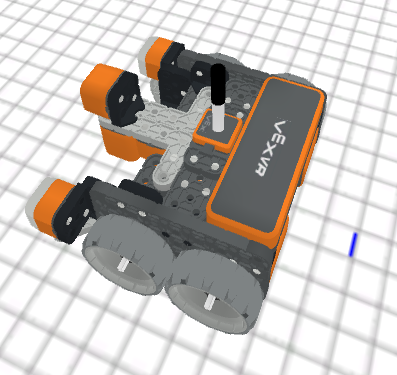
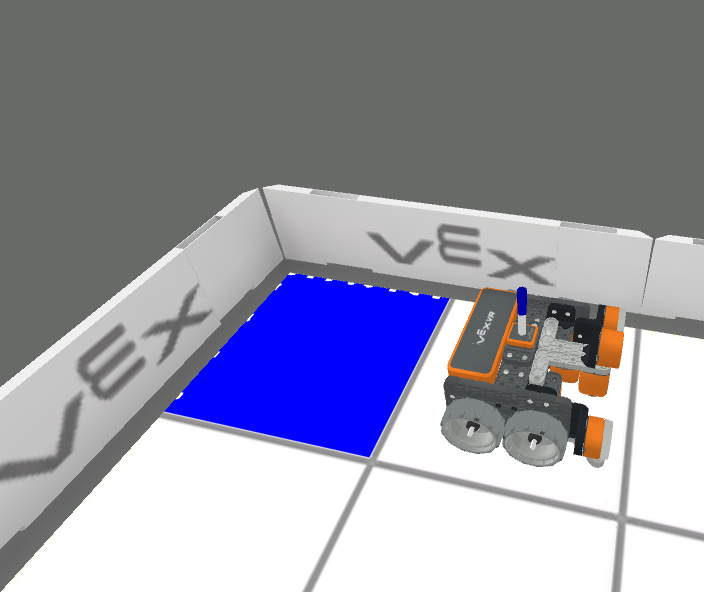
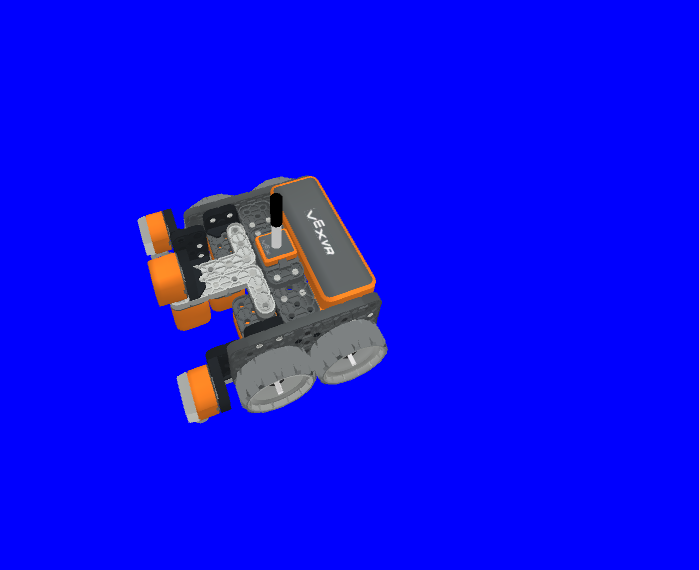
Ini adalah metode tanpa menunggu dan memungkinkan metode selanjutnya untuk dieksekusi tanpa penundaan.
Parameter |
Keterangan |
|---|---|
|
Intensitas warna merah dalam nilai RGB, berkisar dari 0 hingga 255. |
|
Intensitas warna hijau dalam nilai RGB, berkisar dari 0 hingga 255. |
|
Intensitas warna biru dalam nilai RGB, berkisar dari 0 hingga 255. |
|
Tingkat transparansi warna VR Pen, berkisar dari 0 hingga 100 persen. |
Pengembalian: Tidak ada.
def main():
    # Fill the playground's floor with blue at full opacity.
    pen.fill(43, 162, 202, 100)
Mencetak#
brain.print#
Metode brain.print(value, precision = 0) digunakan untuk mencetak kata, angka, dan nilai yang dilaporkan ke Konsol Cetak.
Ini adalah metode tanpa menunggu dan memungkinkan metode selanjutnya untuk dieksekusi tanpa penundaan.
Parameter |
Keterangan |
|---|---|
|
Semua kata, angka, atau sensor yang melaporkan nilai. Kata-kata harus berada dalam tanda kutip: |
|
Opsional. Jumlah angka desimal yang dilaporkan dari nilai sensor atau variabel, dari presisi |
Pengembalian: Tidak ada.
def main():
    # Print the Drivetrain's current heading in degrees with 2 decimal points.
    brain.print("Drivetrain's heading:",
        drivetrain.heading(DEGREES), precision = 2)
brain.clear#
Metode brain.clear() digunakan untuk menghapus semua baris di Konsol Cetak dan mengatur ulang kursor ke baris pertama.
Ini adalah metode tanpa menunggu dan memungkinkan metode selanjutnya untuk dieksekusi tanpa penundaan.
Pengembalian: Tidak ada.
def main():
    # Print "Project has started."
    brain.print("Project has started.")
    # Wait 3 seconds.
    wait(3, SECONDS)
    # Clear the print console.
    brain.clear()
brain.new_line#
Metode brain.new_line() digunakan untuk mengatur kursor ke baris baru di Konsol Cetak.
Ini adalah metode tanpa menunggu dan memungkinkan metode selanjutnya untuk dieksekusi tanpa penundaan.
Pengembalian: Tidak ada.
def main():
    # Print "Project has started."
    brain.print("Project has started.")
    # Move the cursor to a new line.
    brain.new_line()
brain.set_print_color#
Metode brain.set_print_color(color) digunakan untuk mengatur warna teks yang dicetak ke Konsol Cetak.
Ini adalah metode tanpa menunggu dan memungkinkan metode selanjutnya untuk dieksekusi tanpa penundaan.
Parameter |
Keterangan |
|---|---|
|
Warna teks yang akan dicetak: |
Pengembalian: Tidak ada.
def main():
    # Set the print text color to red.
    brain.set_print_color(RED)
    # Print a message.
    brain.print("This is red!")
variabel_monitor#
Metode monitor_variable(“variable”, …) digunakan untuk menambahkan variabel ke Konsol Monitor sehingga nilai variabel dapat dilihat dan dipantau.
Ini adalah metode tanpa menunggu dan memungkinkan metode selanjutnya untuk dieksekusi tanpa penundaan.
Parameter |
Keterangan |
|---|---|
|
Variabel global apa pun yang telah ditetapkan sebelumnya. |
Pengembalian: Tidak ada.
# Create global variable.
disk_count = 1

def main():
    # Add disk_count to the Monitor Console.
    monitor_variable("disk_count")
monitor_sensor#
Metode monitor_sensor(“sensor”, …) digunakan untuk menambahkan sensor ke konsol monitor sehingga nilai sensor dapat dipantau.
Ini adalah metode tanpa menunggu dan memungkinkan metode selanjutnya untuk dieksekusi tanpa penundaan.
Parameter |
Keterangan |
|---|---|
|
Pengidentifikasi sensor apa pun yang didukung. |
Pengembalian: Tidak ada.
Pengidentifikasi sensor yang didukung:
brain.timer.timedrivetrain.is_donedrivetrain.is_movingdrivetrain.headingdrivetrain.rotationdrivetrain.velocity_rpmdrivetrain.velocity_percentarm_motor.is_donearm_motor.is_spinningarm_motor.position_degreesarm_motor.position_turnsarm_motor.velocity_rpmarm_motor.velocity_percentarm_motor_group.is_donearm_motor_group.is_spinningarm_motor_group.position_degreesarm_motor_group.position_turnsarm_motor_group.velocity_rpmarm_motor_group.velocity_percentintake_motor.is_doneintake_motor.is_spinningintake_motor.position_degreesintake_motor.position_turnsintake_motor.velocity_rpmintake_motor.velocity_percentintake_motor_group.is_doneintake_motor_group.is_spinningintake_motor_group.position_degreesintake_motor_group.position_turnsintake_motor_group.velocity_rpmintake_motor_group.velocity_percentcatapult_motor.is_donecatapult_motor.is_spinningcatapult_motor.position_degreescatapult_motor.position_turnscatapult_motor.velocity_rpmcatapult_motor.velocity_percentcatapult_tension_motor.is_donecatapult_tension_motor.is_spinningcatapult_tension_motor.position_degreescatapult_tension_motor.position_turnscatapult_tension_motor.velocity_rpmcatapult_tension_motor.velocity_percentintake_bumper.pressingbumper.pressingfront_distance.is_object_detectedfront_distance.object_distance_mmfront_distance.object_distance_inchesfront_optical.is_near_objectfront_optical.colorfront_optical.brightnessfront_optical.huecolor.is_near_objectcolor.colorcolor.brightnesscolor.hue
def main():
    # Add the VR Robot's positional coordinates to the monitor console.
    monitor_sensor("location.position")