
Зовнішній вигляд#
Ручка#
pen.move#
Метод pen.move(action) використовується для встановлення положення VR-пера.
Це метод без очікування, який дозволяє будь-яким наступним методам виконуватися без затримки.
Параметри |
Опис |
|---|---|
|
Встановлене положення VR-ручки як |
Повернення: Немає.
UP- ручка не малює лінію на дитячому майданчику.DOWN- ручка намалює кольорову лінію на дитячому майданчику.
def main():
    # Position the VR Pen down.
    pen.move(DOWN)
    # Move forward for 400 mm to draw a line.
    drivetrain.drive_for(FORWARD, 400, MM)
pen.set_pen_color#
Метод pen.set_pen_color(color) використовується для встановлення кольору VR-пера.
Це метод без очікування, який дозволяє будь-яким наступним методам виконуватися без затримки.
Параметри |
Опис |
|---|---|
|
Колір VR-ручки: |
Повернення: Немає.
def main():
    # Move the VR Pen down.
    pen.move(DOWN)
    # Set the VR Pen color to blue.
    pen.set_pen_color(BLUE)
    # Drive forward for 400 mm to draw a line.
    drivetrain.drive_for(FORWARD, 400, MM)
pen.set_pen_width#
Метод pen.set_pen_width(width) використовується для встановлення ширини VR-пера.
Це метод без очікування, який дозволяє будь-яким наступним методам виконуватися без затримки.
Параметри |
Опис |
|---|---|
|
Ширина VR-пера: |
Повернення: Немає.
Ширина VR-перо за замовчуванням — THIN.
def main():
    # Move the VR Pen down.
    pen.move(DOWN)
    # Set the VR Pen's width to medium.
    pen.set_pen_width(MEDIUM)
    # Drive forward for 400 mm to draw a line.
    drivetrain.drive_for(FORWARD, 400, MM)
pen.set_pen_color_rgb#
Метод pen.set_pen_color_rgb(red, green, blue, opacity) використовується для встановлення значення RGB для кольору VR-пера.
Це метод без очікування, який дозволяє будь-яким наступним методам виконуватися без затримки.
Параметри |
Опис |
|---|---|
|
Інтенсивність червоного кольору в RGB-матриці, значення від 0 до 255. |
|
Інтенсивність зеленого кольору в значенні RGB, в діапазоні від 0 до 255. |
|
Інтенсивність синього кольору в значенні RGB, в діапазоні від 0 до 255. |
|
Прозорість кольору VR-ручки, в діапазоні від 0 до 100 відсотків. |
Повернення: Немає.
def main():
    # Move the VR Pen down.
    pen.move(DOWN)
    # Set the color to orange at full opacity.
    pen.set_pen_color_rgb(225, 112, 52, 100)
    # Drive forward for 400 MM to draw a line.
    drivetrain.drive_for(FORWARD, 400, MM)
pen.fill#
Метод pen.fill(red, green, blue, opacity) заповнює форму того, на чому знаходиться VR-перо, наприклад:
|
|
|
|---|---|---|
Лінії сітки |
Сітка квадрат |
На дитячих майданчиках без сітки вона заповнює всю поверхню майданчика. |
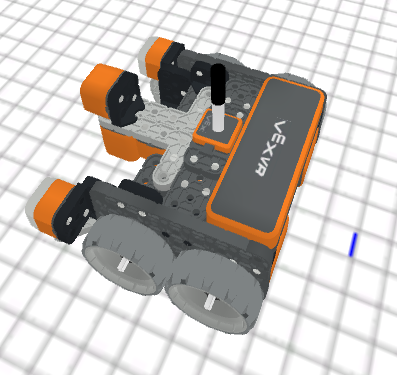
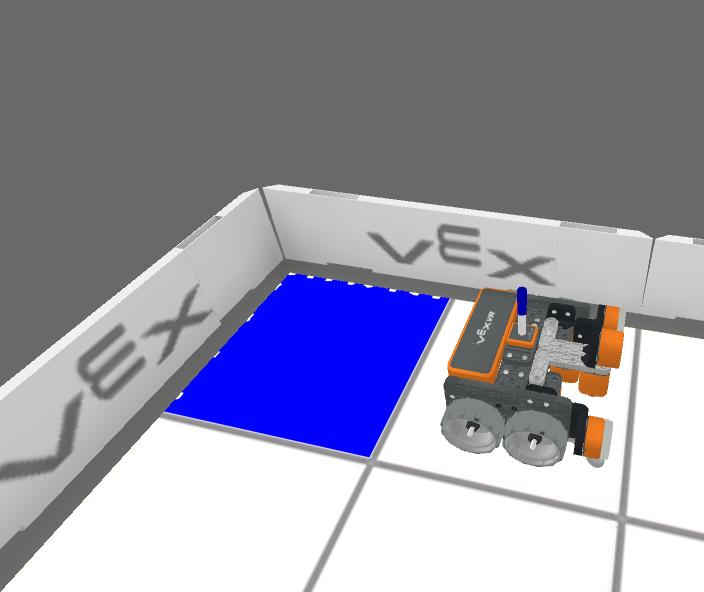
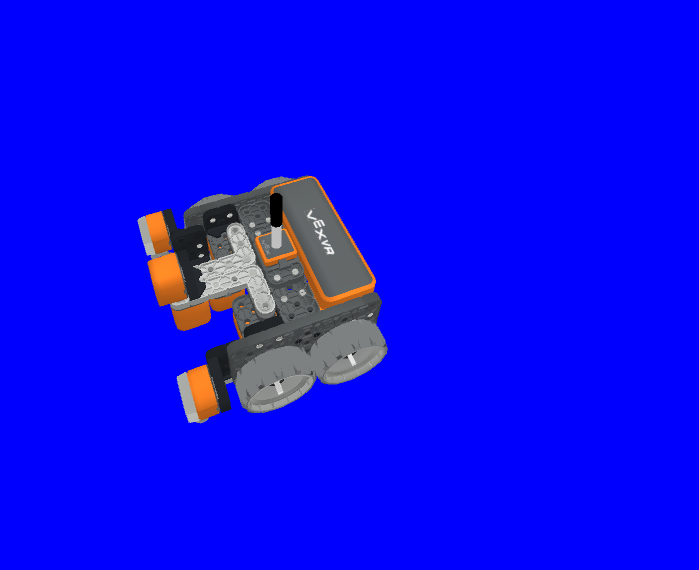
Це метод без очікування, який дозволяє будь-яким наступним методам виконуватися без затримки.
Параметри |
Опис |
|---|---|
|
Інтенсивність червоного кольору в RGB-матриці, значення від 0 до 255. |
|
Інтенсивність зеленого кольору в значенні RGB, в діапазоні від 0 до 255. |
|
Інтенсивність синього кольору в значенні RGB, в діапазоні від 0 до 255. |
|
Прозорість кольору VR-ручки, в діапазоні від 0 до 100 відсотків. |
Повернення: Немає.
def main():
    # Fill the playground's floor with blue at full opacity.
    pen.fill(43, 162, 202, 100)
Друк#
brain.print#
Метод brain.print(value, precision = 0) використовується для виведення слів, чисел та повідомлених значень на консоль друку.
Це метод без очікування, який дозволяє будь-яким наступним методам виконуватися без затримки.
Параметри |
Опис |
|---|---|
|
Будь-які слова, числа або датчики, що повідомляють значення. Слова мають бути взяті в лапки: |
|
Необов’язково. Кількість знаків після коми, що виводиться зі значення датчика або змінної, від |
Повернення: Немає.
def main():
    # Print the Drivetrain's current heading in degrees with 2 decimal points.
    brain.print("Drivetrain's heading:",
        drivetrain.heading(DEGREES), precision = 2)
brain.clear#
Метод brain.clear() використовується для очищення всіх рядків у консолі друку та скидання курсора до першого рядка.
Це метод без очікування, який дозволяє будь-яким наступним методам виконуватися без затримки.
Повернення: Немає.
def main():
    # Print "Project has started."
    brain.print("Project has started.")
    # Wait 3 seconds.
    wait(3, SECONDS)
    # Clear the print console.
    brain.clear()
brain.new_line#
Метод brain.new_line() використовується для встановлення курсора на новий рядок у консолі друку.
Це метод без очікування, який дозволяє будь-яким наступним методам виконуватися без затримки.
Повернення: Немає.
def main():
    # Print "Project has started."
    brain.print("Project has started.")
    # Move the cursor to a new line.
    brain.new_line()
brain.set_print_color#
Метод brain.set_print_color(color) використовується для встановлення кольору тексту, що друкується в консолі друку.
Це метод без очікування, який дозволяє будь-яким наступним методам виконуватися без затримки.
Параметри |
Опис |
|---|---|
|
Колір тексту для друку: |
Повернення: Немає.
def main():
    # Set the print text color to red.
    brain.set_print_color(RED)
    # Print a message.
    brain.print("This is red!")
змінна_монітора#
Метод monitor_variable(“variable”, …) використовується для додавання змінних до консолі моніторингу, щоб значення цих змінних можна було побачити та контролювати.
Це метод без очікування, який дозволяє будь-яким наступним методам виконуватися без затримки.
Параметри |
Опис |
|---|---|
|
Будь-яка раніше встановлена глобальна змінна. |
Повернення: Немає.
# Create global variable.
disk_count = 1

def main():
    # Add disk_count to the Monitor Console.
    monitor_variable("disk_count")
датчик_монітора#
Метод monitor_sensor(“sensor”, …) використовується для додавання датчиків до консолі моніторингу, щоб можна було контролювати значення датчиків.
Це метод без очікування, який дозволяє будь-яким наступним методам виконуватися без затримки.
Параметри |
Опис |
|---|---|
|
Будь-який підтримуваний ідентифікатор датчика. |
Повернення: Немає.
Підтримувані ідентифікатори датчиків:
brain.timer.timedrivetrain.is_donedrivetrain.is_movingdrivetrain.headingdrivetrain.rotationdrivetrain.velocity_rpmdrivetrain.velocity_percentarm_motor.is_donearm_motor.is_spinningarm_motor.position_degreesarm_motor.position_turnsarm_motor.velocity_rpmarm_motor.velocity_percentarm_motor_group.is_donearm_motor_group.is_spinningarm_motor_group.position_degreesarm_motor_group.position_turnsarm_motor_group.velocity_rpmarm_motor_group.velocity_percentintake_motor.is_doneintake_motor.is_spinningintake_motor.position_degreesintake_motor.position_turnsintake_motor.velocity_rpmintake_motor.velocity_percentintake_motor_group.is_doneintake_motor_group.is_spinningintake_motor_group.position_degreesintake_motor_group.position_turnsintake_motor_group.velocity_rpmintake_motor_group.velocity_percentcatapult_motor.is_donecatapult_motor.is_spinningcatapult_motor.position_degreescatapult_motor.position_turnscatapult_motor.velocity_rpmcatapult_motor.velocity_percentcatapult_tension_motor.is_donecatapult_tension_motor.is_spinningcatapult_tension_motor.position_degreescatapult_tension_motor.position_turnscatapult_tension_motor.velocity_rpmcatapult_tension_motor.velocity_percentintake_bumper.pressingbumper.pressingfront_distance.is_object_detectedfront_distance.object_distance_mmfront_distance.object_distance_inchesfront_optical.is_near_objectfront_optical.colorfront_optical.brightnessfront_optical.huecolor.is_near_objectcolor.colorcolor.brightnesscolor.hue
def main():
    # Add the VR Robot's positional coordinates to the monitor console.
    monitor_sensor("location.position")