
Ziet eruit#
Pen#
pen.move#
De methode pen.move(action) wordt gebruikt om de positie van de VR-pen in te stellen.
Dit is een niet-wachtende methode, waardoor alle daaropvolgende methoden zonder vertraging kunnen worden uitgevoerd.
Parameters |
Beschrijving |
|---|---|
|
De ingestelde positie van de VR-pen is |
Retourwaarde: Geen.
UP- de pen zal geen lijn op het speelplein trekken.DOWN- de pen zal een gekleurde lijn op het speelveld tekenen.
def main():
    # Position the VR Pen down.
    pen.move(DOWN)
    # Move forward for 400 mm to draw a line.
    drivetrain.drive_for(FORWARD, 400, MM)
pen.set_pen_color#
De methode pen.set_pen_color(color) wordt gebruikt om de kleur van de VR-pen in te stellen.
Dit is een niet-wachtende methode, waardoor alle daaropvolgende methoden zonder vertraging kunnen worden uitgevoerd.
Parameters |
Beschrijving |
|---|---|
|
De kleur van de VR-pen: |
Retourwaarde: Geen.
def main():
    # Move the VR Pen down.
    pen.move(DOWN)
    # Set the VR Pen color to blue.
    pen.set_pen_color(BLUE)
    # Drive forward for 400 mm to draw a line.
    drivetrain.drive_for(FORWARD, 400, MM)
pen.set_pen_width#
De methode pen.set_pen_width(width) wordt gebruikt om de breedte van de VR-pen in te stellen.
Dit is een niet-wachtende methode, waardoor alle daaropvolgende methoden zonder vertraging kunnen worden uitgevoerd.
Parameters |
Beschrijving |
|---|---|
|
De breedte van de VR-pen: |
Retourwaarde: Geen.
De standaard breedte van de VR-pen is THIN.
def main():
    # Move the VR Pen down.
    pen.move(DOWN)
    # Set the VR Pen's width to medium.
    pen.set_pen_width(MEDIUM)
    # Drive forward for 400 mm to draw a line.
    drivetrain.drive_for(FORWARD, 400, MM)
pen.set_pen_color_rgb#
De methode pen.set_pen_color_rgb(red, green, blue, opacity) wordt gebruikt om de RGB-waarde voor de kleur van de VR-pen in te stellen.
Dit is een niet-wachtende methode, waardoor alle daaropvolgende methoden zonder vertraging kunnen worden uitgevoerd.
Parameters |
Beschrijving |
|---|---|
|
De intensiteit van de kleur rood in de RGB-waarde, variërend van 0 tot 255. |
|
De intensiteit van de kleur groen in de RGB-waarde, variërend van 0 tot 255. |
|
De intensiteit van de kleur blauw in de RGB-waarde, variërend van 0 tot 255. |
|
De transparantie van de kleur van de VR-pen, variërend van 0 tot 100 procent. |
Retourwaarde: Geen.
def main():
    # Move the VR Pen down.
    pen.move(DOWN)
    # Set the color to orange at full opacity.
    pen.set_pen_color_rgb(225, 112, 52, 100)
    # Drive forward for 400 MM to draw a line.
    drivetrain.drive_for(FORWARD, 400, MM)
pen.fill#
De methode pen.fill(red, green, blue, opacity) vult de vorm van het object waarop de VR-pen zich bevindt, bijvoorbeeld:
|
|
|
|---|---|---|
Rasterlijnen |
Rastervierkant |
Op speelplaatsen zonder raster vult het de hele speelplaatsvloer. |
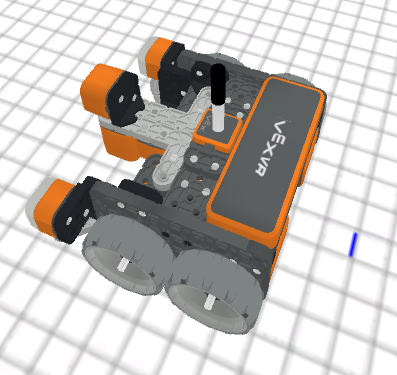
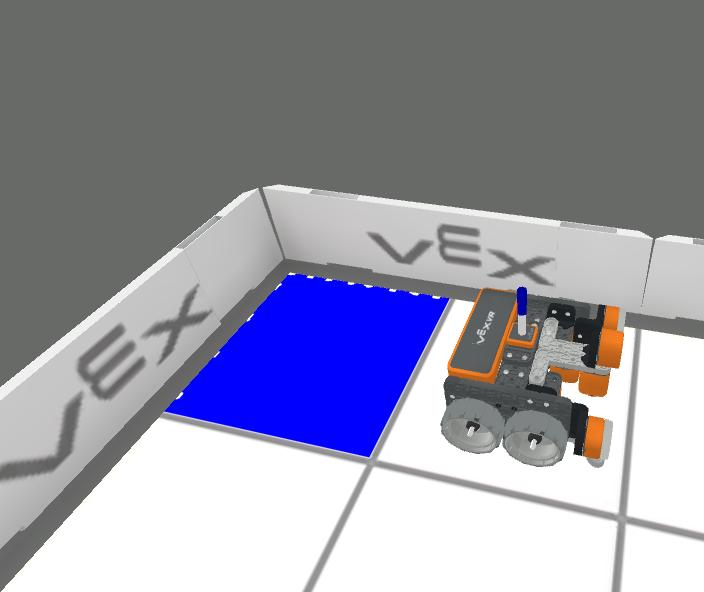
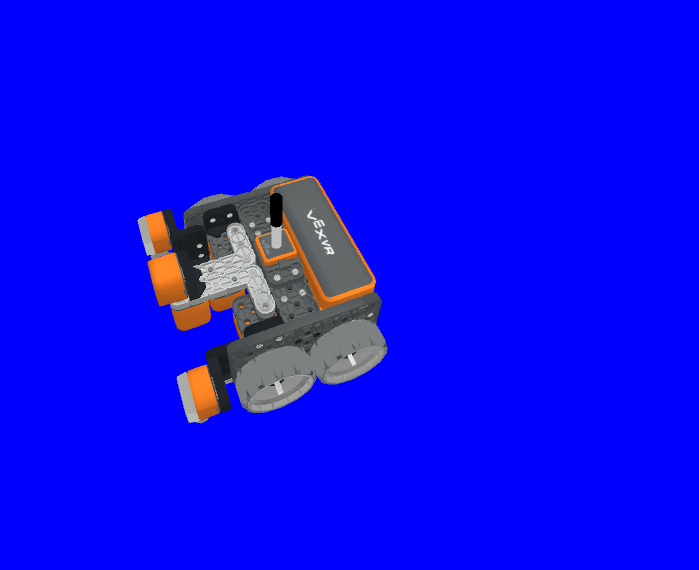
Dit is een niet-wachtende methode, waardoor alle daaropvolgende methoden zonder vertraging kunnen worden uitgevoerd.
Parameters |
Beschrijving |
|---|---|
|
De intensiteit van de kleur rood in de RGB-waarde, variërend van 0 tot 255. |
|
De intensiteit van de kleur groen in de RGB-waarde, variërend van 0 tot 255. |
|
De intensiteit van de kleur blauw in de RGB-waarde, variërend van 0 tot 255. |
|
De transparantie van de kleur van de VR-pen, variërend van 0 tot 100 procent. |
Retourwaarde: Geen.
def main():
    # Fill the playground's floor with blue at full opacity.
    pen.fill(43, 162, 202, 100)
Afdrukken#
brain.print#
De methode brain.print(value, precision = 0) wordt gebruikt om woorden, getallen en gerapporteerde waarden naar de printconsole af te drukken.
Dit is een niet-wachtende methode, waardoor alle daaropvolgende methoden zonder vertraging kunnen worden uitgevoerd.
Parameters |
Beschrijving |
|---|---|
|
Alle woorden, getallen of sensoren die een waarde rapporteren. Woorden moeten tussen aanhalingstekens staan: |
|
Optional. The amount of decimals reported from a value from a sensor or variable, from |
Retourwaarde: Geen.
def main():
    # Print the Drivetrain's current heading in degrees with 2 decimal points.
    brain.print("Drivetrain's heading:",
        drivetrain.heading(DEGREES), precision = 2)
brain.clear#
De methode brain.clear() wordt gebruikt om alle rijen in de Print Console te wissen en de cursor terug te zetten naar de eerste regel.
Dit is een niet-wachtende methode, waardoor alle daaropvolgende methoden zonder vertraging kunnen worden uitgevoerd.
Retourwaarde: Geen.
def main():
    # Print "Project has started."
    brain.print("Project has started.")
    # Wait 3 seconds.
    wait(3, SECONDS)
    # Clear the print console.
    brain.clear()
brain.new_line#
De methode brain.new_line() wordt gebruikt om de cursor op een nieuwe regel in de Print Console te plaatsen.
Dit is een niet-wachtende methode, waardoor alle daaropvolgende methoden zonder vertraging kunnen worden uitgevoerd.
Retourwaarde: Geen.
def main():
    # Print "Project has started."
    brain.print("Project has started.")
    # Move the cursor to a new line.
    brain.new_line()
brain.set_print_color#
De methode brain.set_print_color(color) wordt gebruikt om de kleur in te stellen van de tekst die naar de Print Console wordt afgedrukt.
Dit is een niet-wachtende methode, waardoor alle daaropvolgende methoden zonder vertraging kunnen worden uitgevoerd.
Parameters |
Beschrijving |
|---|---|
|
De kleur van de af te drukken tekst: |
Retourwaarde: Geen.
def main():
    # Set the print text color to red.
    brain.set_print_color(RED)
    # Print a message.
    brain.print("This is red!")
monitor_variabele#
De methode monitor_variable(“variable”, …) wordt gebruikt om variabelen toe te voegen aan de Monitor Console, zodat de waarde van de variabelen kan worden gezien en bewaakt.
Dit is een niet-wachtende methode, waardoor alle daaropvolgende methoden zonder vertraging kunnen worden uitgevoerd.
Parameters |
Beschrijving |
|---|---|
|
Elke eerder ingestelde globale variabele. |
Retourwaarde: Geen.
# Create global variable.
disk_count = 1

def main():
    # Add disk_count to the Monitor Console.
    monitor_variable("disk_count")
monitor_sensor#
De methode monitor_sensor(“sensor”, …) wordt gebruikt om sensoren aan de monitorconsole toe te voegen, zodat de sensorwaarden kunnen worden bewaakt.
Dit is een niet-wachtende methode, waardoor alle daaropvolgende methoden zonder vertraging kunnen worden uitgevoerd.
Parameters |
Beschrijving |
|---|---|
|
Elke ondersteunde sensor-ID. |
Retourwaarde: Geen.
Ondersteunde sensor-ID’s:
brain.timer.timedrivetrain.is_donedrivetrain.is_movingdrivetrain.headingdrivetrain.rotationdrivetrain.velocity_rpmdrivetrain.velocity_percentarm_motor.is_donearm_motor.is_spinningarm_motor.position_degreesarm_motor.position_turnsarm_motor.velocity_rpmarm_motor.velocity_percentarm_motor_group.is_donearm_motor_group.is_spinningarm_motor_group.position_degreesarm_motor_group.position_turnsarm_motor_group.velocity_rpmarm_motor_group.velocity_percentintake_motor.is_doneintake_motor.is_spinningintake_motor.position_degreesintake_motor.position_turnsintake_motor.velocity_rpmintake_motor.velocity_percentintake_motor_group.is_doneintake_motor_group.is_spinningintake_motor_group.position_degreesintake_motor_group.position_turnsintake_motor_group.velocity_rpmintake_motor_group.velocity_percentcatapult_motor.is_donecatapult_motor.is_spinningcatapult_motor.position_degreescatapult_motor.position_turnscatapult_motor.velocity_rpmcatapult_motor.velocity_percentcatapult_tension_motor.is_donecatapult_tension_motor.is_spinningcatapult_tension_motor.position_degreescatapult_tension_motor.position_turnscatapult_tension_motor.velocity_rpmcatapult_tension_motor.velocity_percentintake_bumper.pressingbumper.pressingfront_distance.is_object_detectedfront_distance.object_distance_mmfront_distance.object_distance_inchesfront_optical.is_near_objectfront_optical.colorfront_optical.brightnessfront_optical.huecolor.is_near_objectcolor.colorcolor.brightnesscolor.hue
def main():
    # Add the VR Robot's positional coordinates to the monitor console.
    monitor_sensor("location.position")