
Utseende#
Penna#
pen.move#
Metoden pen.move(action) används för att ställa in VR-pennans position.
Detta är en icke-väntande-metod och tillåter att alla efterföljande metoder körs utan fördröjning.
Parametrar |
Beskrivning |
|---|---|
|
VR-pennans position är inställd på |
Returer: Inga.
UP- pennan ritar inte en linje på lekplatsen.DOWN- pennan ritar en färgad linje på lekplatsen.
def main():
    # Position the VR Pen down.
    pen.move(DOWN)
    # Move forward for 400 mm to draw a line.
    drivetrain.drive_for(FORWARD, 400, MM)
pen.set_pen_color#
Metoden pen.set_pen_color(color) används för att ställa in färgen på VR-pennan.
Detta är en icke-väntande-metod och tillåter att alla efterföljande metoder körs utan fördröjning.
Parametrar |
Beskrivning |
|---|---|
|
VR-pennans färg: |
Returer: Inga.
def main():
    # Move the VR Pen down.
    pen.move(DOWN)
    # Set the VR Pen color to blue.
    pen.set_pen_color(BLUE)
    # Drive forward for 400 mm to draw a line.
    drivetrain.drive_for(FORWARD, 400, MM)
pen.set_pen_width#
Metoden pen.set_pen_width(width) används för att ställa in bredden på VR-pennan.
Detta är en icke-väntande-metod och tillåter att alla efterföljande metoder körs utan fördröjning.
Parametrar |
Beskrivning |
|---|---|
|
VR-pennans bredd: |
Returer: Inga.
Standardbredden för VR-pennan är THIN.
def main():
    # Move the VR Pen down.
    pen.move(DOWN)
    # Set the VR Pen's width to medium.
    pen.set_pen_width(MEDIUM)
    # Drive forward for 400 mm to draw a line.
    drivetrain.drive_for(FORWARD, 400, MM)
pen.set_pen_color_rgb#
Metoden pen.set_pen_color_rgb(red, green, blue, opacity) används för att ställa in RGB-värdet för VR-pennans färg.
Detta är en icke-väntande-metod och tillåter att alla efterföljande metoder körs utan fördröjning.
Parametrar |
Beskrivning |
|---|---|
|
Intensiteten hos färgen röd i RGB-värdet, från 0 till 255. |
|
Intensiteten hos färgen grön i RGB-värdet, från 0 till 255. |
|
Intensiteten hos färgen blå i RGB-värdet, från 0 till 255. |
|
Transparensen för VR-pennans färg, från 0 till 100 procent. |
Returer: Inga.
def main():
    # Move the VR Pen down.
    pen.move(DOWN)
    # Set the color to orange at full opacity.
    pen.set_pen_color_rgb(225, 112, 52, 100)
    # Drive forward for 400 MM to draw a line.
    drivetrain.drive_for(FORWARD, 400, MM)
pen.fill#
Metoden pen.fill(red, green, blue, opacity) fyller i formen av det som VR-pennan är ovanpå, till exempel:
|
|
|
|---|---|---|
Rutnät |
Rutnät |
På lekplatser utan rutnät fyller den hela lekplatsgolvet. |
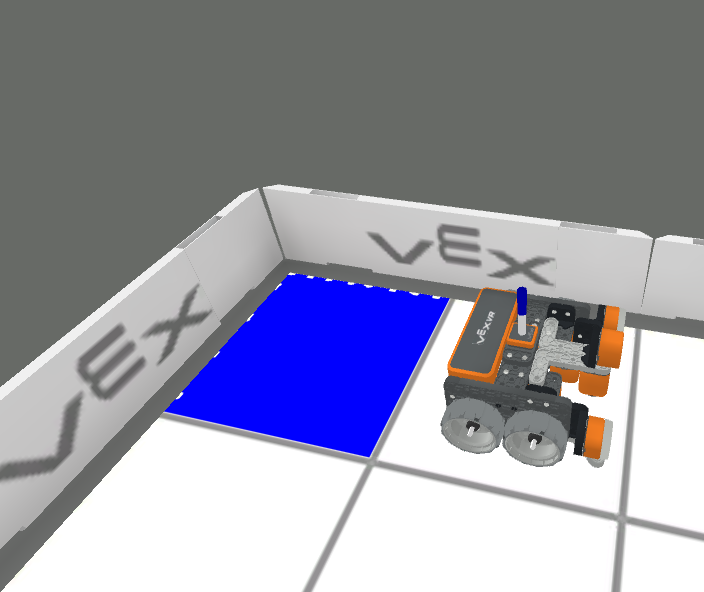
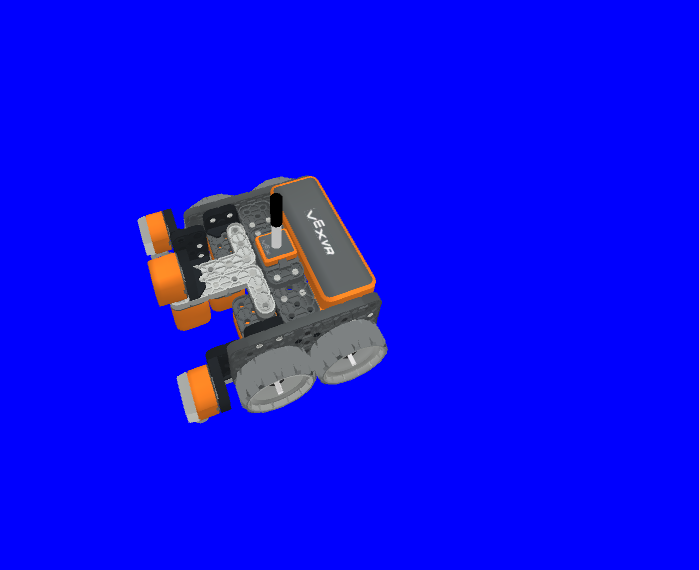
Detta är en icke-väntande-metod och tillåter att alla efterföljande metoder körs utan fördröjning.
Parametrar |
Beskrivning |
|---|---|
|
Intensiteten hos färgen röd i RGB-värdet, från 0 till 255. |
|
Intensiteten hos färgen grön i RGB-värdet, från 0 till 255. |
|
Intensiteten hos färgen blå i RGB-värdet, från 0 till 255. |
|
Transparensen för VR-pennans färg, från 0 till 100 procent. |
Returer: Inga.
def main():
    # Fill the playground's floor with blue at full opacity.
    pen.fill(43, 162, 202, 100)
Skriva ut#
brain.print#
Metoden brain.print(value, precision = 0) används för att skriva ut ord, siffror och rapporterade värden till utskriftskonsolen.
Detta är en icke-väntande-metod och tillåter att alla efterföljande metoder körs utan fördröjning.
Parametrar |
Beskrivning |
|---|---|
|
Alla ord, siffror eller sensorer som rapporterar ett värde. Ord måste vara inom citattecken: |
|
Valfritt. Antalet decimaler som rapporteras från ett värde från en sensor eller variabel, från |
Returer: Inga.
def main():
    # Print the Drivetrain's current heading in degrees with 2 decimal points.
    brain.print("Drivetrain's heading:",
        drivetrain.heading(DEGREES), precision = 2)
brain.clear#
Metoden brain.clear() används för att rensa alla rader i Print Console och återställer markören till den första raden.
Detta är en icke-väntande-metod och tillåter att alla efterföljande metoder körs utan fördröjning.
Returer: Inga.
def main():
    # Print "Project has started."
    brain.print("Project has started.")
    # Wait 3 seconds.
    wait(3, SECONDS)
    # Clear the print console.
    brain.clear()
brain.new_line#
Metoden brain.new_line() används för att placera markören på en ny rad i Print Console.
Detta är en icke-väntande-metod och tillåter att alla efterföljande metoder körs utan fördröjning.
Returer: Inga.
def main():
    # Print "Project has started."
    brain.print("Project has started.")
    # Move the cursor to a new line.
    brain.new_line()
brain.set_print_color#
Metoden brain.set_print_color(color) används för att ställa in färgen på texten som skrivs ut till utskriftskonsolen.
Detta är en icke-väntande-metod och tillåter att alla efterföljande metoder körs utan fördröjning.
Parametrar |
Beskrivning |
|---|---|
|
Färgen på texten som ska skrivas ut: |
Returer: Inga.
def main():
    # Set the print text color to red.
    brain.set_print_color(RED)
    # Print a message.
    brain.print("This is red!")
monitor_variabel#
Metoden monitor_variable(“variable”, …) används för att lägga till variabler i övervakningskonsolen så att variablernas värde kan ses och övervakas.
Detta är en icke-väntande-metod och tillåter att alla efterföljande metoder körs utan fördröjning.
Parametrar |
Beskrivning |
|---|---|
|
Alla tidigare inställda globala variabel. |
Returer: Inga.
# Create global variable.
disk_count = 1

def main():
    # Add disk_count to the Monitor Console.
    monitor_variable("disk_count")
monitor_sensor#
Metoden monitor_sensor(“sensor”, …) används för att lägga till sensorer i monitorkonsolen så att sensorvärdena kan övervakas.
Detta är en icke-väntande-metod och tillåter att alla efterföljande metoder körs utan fördröjning.
Parametrar |
Beskrivning |
|---|---|
|
Alla sensoridentifierare som stöds. |
Returer: Inga.
Sensoridentifierare som stöds:
brain.timer.timedrivetrain.is_donedrivetrain.is_movingdrivetrain.headingdrivetrain.rotationdrivetrain.velocity_rpmdrivetrain.velocity_percentarm_motor.is_donearm_motor.is_spinningarm_motor.position_degreesarm_motor.position_turnsarm_motor.velocity_rpmarm_motor.velocity_percentarm_motor_group.is_donearm_motor_group.is_spinningarm_motor_group.position_degreesarm_motor_group.position_turnsarm_motor_group.velocity_rpmarm_motor_group.velocity_percentintake_motor.is_doneintake_motor.is_spinningintake_motor.position_degreesintake_motor.position_turnsintake_motor.velocity_rpmintake_motor.velocity_percentintake_motor_group.is_doneintake_motor_group.is_spinningintake_motor_group.position_degreesintake_motor_group.position_turnsintake_motor_group.velocity_rpmintake_motor_group.velocity_percentcatapult_motor.is_donecatapult_motor.is_spinningcatapult_motor.position_degreescatapult_motor.position_turnscatapult_motor.velocity_rpmcatapult_motor.velocity_percentcatapult_tension_motor.is_donecatapult_tension_motor.is_spinningcatapult_tension_motor.position_degreescatapult_tension_motor.position_turnscatapult_tension_motor.velocity_rpmcatapult_tension_motor.velocity_percentintake_bumper.pressingbumper.pressingfront_distance.is_object_detectedfront_distance.object_distance_mmfront_distance.object_distance_inchesfront_optical.is_near_objectfront_optical.colorfront_optical.brightnessfront_optical.huecolor.is_near_objectcolor.colorcolor.brightnesscolor.hue
def main():
    # Add the VR Robot's positional coordinates to the monitor console.
    monitor_sensor("location.position")