
Vzhled#
Pero#
pen.move#
Metoda pen.move(action) se používá k nastavení pozice VR pera.
Toto je nečekající metoda, která umožňuje provedení všech následných metod bez zpoždění.
Parametry |
Popis |
|---|---|
|
Nastavená poloha VR pera je |
Vrácení: Žádné.
UP- pero nenakreslí čáru na hřišti.DOWN- pero nakreslí na hřišti barevnou čáru.
def main():
    # Position the VR Pen down.
    pen.move(DOWN)
    # Move forward for 400 mm to draw a line.
    drivetrain.drive_for(FORWARD, 400, MM)
pen.set_pen_color#
Metoda pen.set_pen_color(color) se používá k nastavení barvy VR pera.
Toto je nečekající metoda, která umožňuje provedení všech následných metod bez zpoždění.
Parametry |
Popis |
|---|---|
|
Barva VR pera: |
Vrácení: Žádné.
def main():
    # Move the VR Pen down.
    pen.move(DOWN)
    # Set the VR Pen color to blue.
    pen.set_pen_color(BLUE)
    # Drive forward for 400 mm to draw a line.
    drivetrain.drive_for(FORWARD, 400, MM)
pen.set_pen_width#
Metoda pen.set_pen_width(width) se používá k nastavení šířky VR pera.
Toto je nečekající metoda, která umožňuje provedení všech následných metod bez zpoždění.
Parametry |
Popis |
|---|---|
|
Šířka VR pera: |
Vrácení: Žádné.
Výchozí šířka VR pera je THIN.
def main():
    # Move the VR Pen down.
    pen.move(DOWN)
    # Set the VR Pen's width to medium.
    pen.set_pen_width(MEDIUM)
    # Drive forward for 400 mm to draw a line.
    drivetrain.drive_for(FORWARD, 400, MM)
pen.set_pen_color_rgb#
Metoda pen.set_pen_color_rgb(red, green, blue, opacity) se používá k nastavení hodnoty RGB pro barvu VR pera.
Toto je nečekající metoda, která umožňuje provedení všech následných metod bez zpoždění.
Parametry |
Popis |
|---|---|
|
Intenzita červené barvy v RGB prostoru v rozsahu od 0 do 255. |
|
Intenzita zelené barvy v RGB prostoru v rozsahu od 0 do 255. |
|
Intenzita modré barvy v RGB prostoru v rozsahu od 0 do 255. |
|
Průhlednost barvy VR pera v rozsahu od 0 do 100 procent. |
Vrácení: Žádné.
def main():
    # Move the VR Pen down.
    pen.move(DOWN)
    # Set the color to orange at full opacity.
    pen.set_pen_color_rgb(225, 112, 52, 100)
    # Drive forward for 400 MM to draw a line.
    drivetrain.drive_for(FORWARD, 400, MM)
pen.fill#
Metoda pen.fill(red, green, blue, opacity) vyplní tvar objektu, na kterém je VR pero, například:
|
|
|
|---|---|---|
Čáry mřížky |
Mřížka čtverec |
Na hřištích bez mřížky vyplňuje celou podlahu hřiště. |
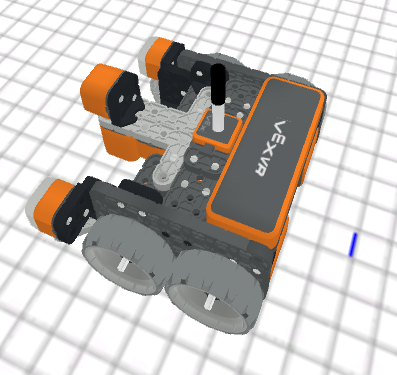
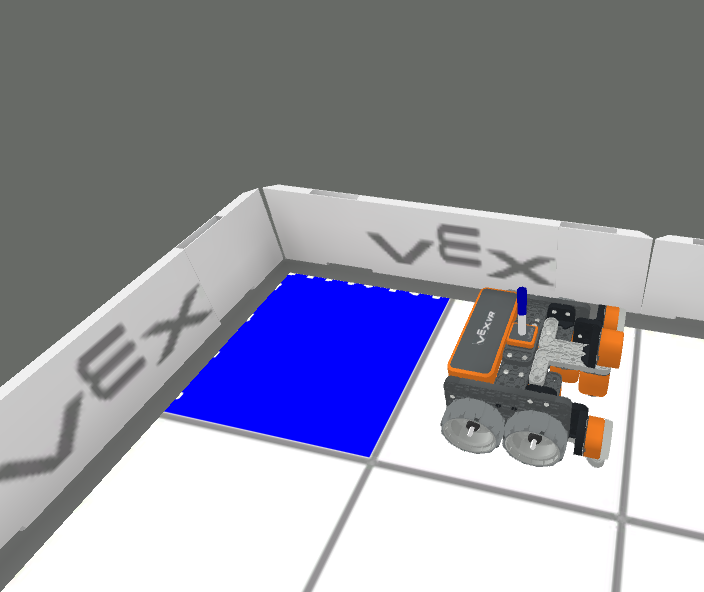
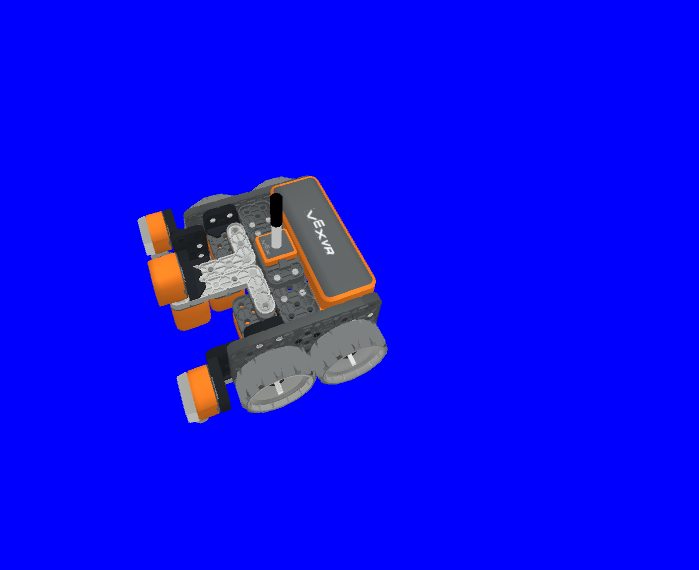
Toto je nečekající metoda, která umožňuje provedení všech následných metod bez zpoždění.
Parametry |
Popis |
|---|---|
|
Intenzita červené barvy v RGB prostoru v rozsahu od 0 do 255. |
|
Intenzita zelené barvy v RGB prostoru v rozsahu od 0 do 255. |
|
Intenzita modré barvy v RGB prostoru v rozsahu od 0 do 255. |
|
Průhlednost barvy VR pera v rozsahu od 0 do 100 procent. |
Vrácení: Žádné.
def main():
    # Fill the playground's floor with blue at full opacity.
    pen.fill(43, 162, 202, 100)
Vytisknout#
brain.print#
Metoda brain.print(value, precision = 0) se používá k výpisu slov, čísel a hlášených hodnot do konzole Print Console.
Toto je nečekající metoda, která umožňuje provedení všech následných metod bez zpoždění.
Parametry |
Popis |
|---|---|
|
Jakákoli slova, čísla nebo senzory, které hlásí hodnotu. Slova musí být v uvozovkách: |
|
Volitelné. Počet desetinných míst hlášených z hodnoty ze senzoru nebo proměnné, od |
Vrácení: Žádné.
def main():
    # Print the Drivetrain's current heading in degrees with 2 decimal points.
    brain.print("Drivetrain's heading:",
        drivetrain.heading(DEGREES), precision = 2)
brain.clear#
Metoda brain.clear() se používá k vymazání všech řádků v konzoli Print a resetuje kurzor na první řádek.
Toto je nečekající metoda, která umožňuje provedení všech následných metod bez zpoždění.
Vrácení: Žádné.
def main():
    # Print "Project has started."
    brain.print("Project has started.")
    # Wait 3 seconds.
    wait(3, SECONDS)
    # Clear the print console.
    brain.clear()
brain.new_line#
Metoda brain.new_line() se používá k nastavení kurzoru na nový řádek v konzoli Print Console.
Toto je nečekající metoda, která umožňuje provedení všech následných metod bez zpoždění.
Vrácení: Žádné.
def main():
    # Print "Project has started."
    brain.print("Project has started.")
    # Move the cursor to a new line.
    brain.new_line()
brain.set_print_color#
Metoda brain.set_print_color(color) se používá k nastavení barvy textu vytištěného do Print Console.
Toto je nečekající metoda, která umožňuje provedení všech následných metod bez zpoždění.
Parametry |
Popis |
|---|---|
|
Barva textu, který se má vytisknout: |
Vrácení: Žádné.
def main():
    # Set the print text color to red.
    brain.set_print_color(RED)
    # Print a message.
    brain.print("This is red!")
monitorovací_proměnná#
Metoda monitor_variable(“variable”, …) se používá k přidání proměnných do konzole Monitor, aby bylo možné vidět a monitorovat hodnotu těchto proměnných.
Toto je nečekající metoda, která umožňuje provedení všech následných metod bez zpoždění.
Parametry |
Popis |
|---|---|
|
Libovolná dříve nastavená globální proměnná. |
Vrácení: Žádné.
# Create global variable.
disk_count = 1

def main():
    # Add disk_count to the Monitor Console.
    monitor_variable("disk_count")
monitor_senzor#
Metoda monitor_sensor(“sensor”, …) se používá k přidání senzorů do konzole monitoru, aby bylo možné monitorovat hodnoty senzorů.
Toto je nečekající metoda, která umožňuje provedení všech následných metod bez zpoždění.
Parametry |
Popis |
|---|---|
|
Jakýkoli podporovaný identifikátor senzoru. |
Vrácení: Žádné.
Podporované identifikátory senzorů:
brain.timer.timedrivetrain.is_donedrivetrain.is_movingdrivetrain.headingdrivetrain.rotationdrivetrain.velocity_rpmdrivetrain.velocity_percentarm_motor.is_donearm_motor.is_spinningarm_motor.position_degreesarm_motor.position_turnsarm_motor.velocity_rpmarm_motor.velocity_percentarm_motor_group.is_donearm_motor_group.is_spinningarm_motor_group.position_degreesarm_motor_group.position_turnsarm_motor_group.velocity_rpmarm_motor_group.velocity_percentintake_motor.is_doneintake_motor.is_spinningintake_motor.position_degreesintake_motor.position_turnsintake_motor.velocity_rpmintake_motor.velocity_percentintake_motor_group.is_doneintake_motor_group.is_spinningintake_motor_group.position_degreesintake_motor_group.position_turnsintake_motor_group.velocity_rpmintake_motor_group.velocity_percentcatapult_motor.is_donecatapult_motor.is_spinningcatapult_motor.position_degreescatapult_motor.position_turnscatapult_motor.velocity_rpmcatapult_motor.velocity_percentcatapult_tension_motor.is_donecatapult_tension_motor.is_spinningcatapult_tension_motor.position_degreescatapult_tension_motor.position_turnscatapult_tension_motor.velocity_rpmcatapult_tension_motor.velocity_percentintake_bumper.pressingbumper.pressingfront_distance.is_object_detectedfront_distance.object_distance_mmfront_distance.object_distance_inchesfront_optical.is_near_objectfront_optical.colorfront_optical.brightnessfront_optical.huecolor.is_near_objectcolor.colorcolor.brightnesscolor.hue
def main():
    # Add the VR Robot's positional coordinates to the monitor console.
    monitor_sensor("location.position")