
Izskatās#
Pildspalva#
pen.move#
VR pildspalvas pozīcijas iestatīšanai tiek izmantota metode pen.move(action).
Šī ir negaidoša metode, kas ļauj visām nākamajām metodēm izpildīties bez kavēšanās.
Parametri |
Apraksts |
|---|---|
|
VR pildspalvas iestatītā pozīcija ir |
Atgriešana: Nav.
UP- pildspalva nevilks līniju rotaļu laukumā.DOWN— pildspalva rotaļu laukumā novilks krāsainu līniju.
def main():
    # Position the VR Pen down.
    pen.move(DOWN)
    # Move forward for 400 mm to draw a line.
    drivetrain.drive_for(FORWARD, 400, MM)
pen.set_pen_color#
VR pildspalvas krāsas iestatīšanai tiek izmantota metode pen.set_pen_color(color).
Šī ir negaidoša metode, kas ļauj visām nākamajām metodēm izpildīties bez kavēšanās.
Parametri |
Apraksts |
|---|---|
|
VR pildspalvas krāsa: |
Atgriešana: Nav.
def main():
    # Move the VR Pen down.
    pen.move(DOWN)
    # Set the VR Pen color to blue.
    pen.set_pen_color(BLUE)
    # Drive forward for 400 mm to draw a line.
    drivetrain.drive_for(FORWARD, 400, MM)
pen.set_pen_width#
VR pildspalvas platuma iestatīšanai tiek izmantota metode pen.set_pen_width(width).
Šī ir negaidoša metode, kas ļauj visām nākamajām metodēm izpildīties bez kavēšanās.
Parametri |
Apraksts |
|---|---|
|
VR pildspalvas platums: |
Atgriešana: Nav.
Noklusējuma VR pildspalvas platums ir THIN (0 Plāns 1).
def main():
    # Move the VR Pen down.
    pen.move(DOWN)
    # Set the VR Pen's width to medium.
    pen.set_pen_width(MEDIUM)
    # Drive forward for 400 mm to draw a line.
    drivetrain.drive_for(FORWARD, 400, MM)
pen.set_pen_color_rgb#
VR pildspalvas krāsas RGB vērtības iestatīšanai tiek izmantota metode pen.set_pen_color_rgb(red, green, blue, opacity)
Šī ir negaidoša metode, kas ļauj visām nākamajām metodēm izpildīties bez kavēšanās.
Parametri |
Apraksts |
|---|---|
|
Sarkanās krāsas intensitāte RGB vērtībā no 0 līdz 255. |
|
Zaļās krāsas intensitāte RGB vērtībā no 0 līdz 255. |
|
Zilās krāsas intensitāte RGB vērtībā no 0 līdz 255. |
|
VR pildspalvas krāsas caurspīdīgums no 0 līdz 100 procentiem. |
Atgriešana: Nav.
def main():
    # Move the VR Pen down.
    pen.move(DOWN)
    # Set the color to orange at full opacity.
    pen.set_pen_color_rgb(225, 112, 52, 100)
    # Drive forward for 400 MM to draw a line.
    drivetrain.drive_for(FORWARD, 400, MM)
pen.fill#
Metode pen.fill(red, green, blue, opacity) aizpilda VR pildspalvas virsmas formu, piemēram:
|
|
|
|---|---|---|
Režģa līnijas |
Režģa kvadrāts |
Rotaļu laukumos bez režģa tas aizpilda visu rotaļu laukuma grīdu. |
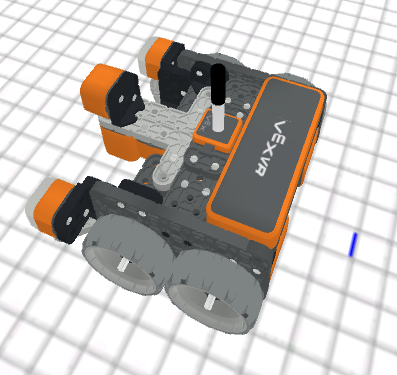
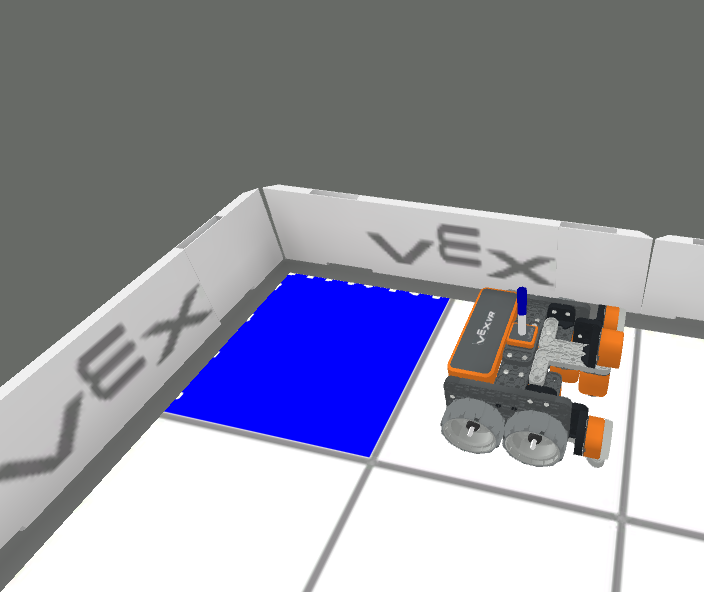
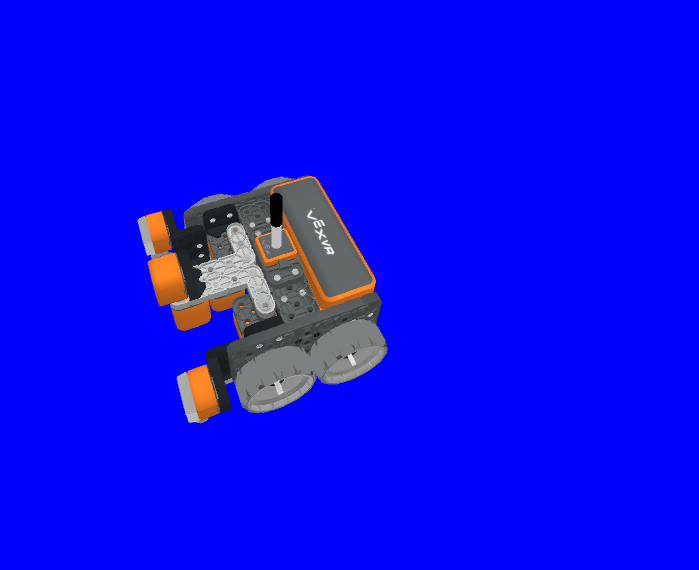
Šī ir negaidoša metode, kas ļauj visām nākamajām metodēm izpildīties bez kavēšanās.
Parametri |
Apraksts |
|---|---|
|
Sarkanās krāsas intensitāte RGB vērtībā no 0 līdz 255. |
|
Zaļās krāsas intensitāte RGB vērtībā no 0 līdz 255. |
|
Zilās krāsas intensitāte RGB vērtībā no 0 līdz 255. |
|
VR pildspalvas krāsas caurspīdīgums no 0 līdz 100 procentiem. |
Atgriešana: Nav.
def main():
    # Fill the playground's floor with blue at full opacity.
    pen.fill(43, 162, 202, 100)
Drukāt#
brain.print#
Metode brain.print(value, precision = 0) tiek izmantota, lai izdrukātu vārdus, skaitļus un ziņotās vērtības drukas konsolē.
Šī ir negaidoša metode, kas ļauj visām nākamajām metodēm izpildīties bez kavēšanās.
Parametri |
Apraksts |
|---|---|
|
Jebkuri vārdi, skaitļi vai sensori, kas ziņo par vērtību. Vārdiem jābūt pēdiņās: |
|
Pēc izvēles. Decimālzīmju skaits, kas tiek ziņots no sensora vai mainīgā vērtības, no |
Atgriešana: Nav.
def main():
    # Print the Drivetrain's current heading in degrees with 2 decimal points.
    brain.print("Drivetrain's heading:",
        drivetrain.heading(DEGREES), precision = 2)
brain.clear#
Metode brain.clear() tiek izmantota, lai notīrītu visas rindas Print Console un atiestatītu kursoru uz pirmo rindu.
Šī ir negaidoša metode, kas ļauj visām nākamajām metodēm izpildīties bez kavēšanās.
Atgriešana: Nav.
def main():
    # Print "Project has started."
    brain.print("Project has started.")
    # Wait 3 seconds.
    wait(3, SECONDS)
    # Clear the print console.
    brain.clear()
brain.new_line#
Metode brain.new_line() tiek izmantota, lai Print Console iestatītu kursoru jaunā rindā.
Šī ir negaidoša metode, kas ļauj visām nākamajām metodēm izpildīties bez kavēšanās.
Atgriešana: Nav.
def main():
    # Print "Project has started."
    brain.print("Project has started.")
    # Move the cursor to a new line.
    brain.new_line()
brain.set_print_color#
brain.set_print_color(color) metode tiek izmantota, lai iestatītu drukas konsolē drukātā teksta krāsu.
Šī ir negaidoša metode, kas ļauj visām nākamajām metodēm izpildīties bez kavēšanās.
Parametri |
Apraksts |
|---|---|
|
Drukājamā teksta krāsa: |
Atgriešana: Nav.
def main():
    # Set the print text color to red.
    brain.set_print_color(RED)
    # Print a message.
    brain.print("This is red!")
monitora_mainīgais#
Metode monitor_variable(“variable”, …) tiek izmantota, lai monitora konsolei pievienotu mainīgos, lai varētu redzēt un uzraudzīt mainīgo vērtības.
Šī ir negaidoša metode, kas ļauj visām nākamajām metodēm izpildīties bez kavēšanās.
Parametri |
Apraksts |
|---|---|
|
Jebkurš iepriekš iestatīts globālais mainīgais. |
Atgriešana: Nav.
# Create global variable.
disk_count = 1

def main():
    # Add disk_count to the Monitor Console.
    monitor_variable("disk_count")
monitora_sensors#
Metode monitor_sensor(“sensor”, …) tiek izmantota, lai monitora konsolei pievienotu sensorus, lai varētu uzraudzīt sensoru vērtības.
Šī ir negaidoša metode, kas ļauj visām nākamajām metodēm izpildīties bez kavēšanās.
Parametri |
Apraksts |
|---|---|
|
Jebkurš atbalstīts sensora identifikators. |
Atgriešana: Nav.
Atbalstītie sensoru identifikatori:
brain.timer.timedrivetrain.is_donedrivetrain.is_movingdrivetrain.headingdrivetrain.rotationdrivetrain.velocity_rpmdrivetrain.velocity_percentarm_motor.is_donearm_motor.is_spinningarm_motor.position_degreesarm_motor.position_turnsarm_motor.velocity_rpmarm_motor.velocity_percentarm_motor_group.is_donearm_motor_group.is_spinningarm_motor_group.position_degreesarm_motor_group.position_turnsarm_motor_group.velocity_rpmarm_motor_group.velocity_percentintake_motor.is_doneintake_motor.is_spinningintake_motor.position_degreesintake_motor.position_turnsintake_motor.velocity_rpmintake_motor.velocity_percentintake_motor_group.is_doneintake_motor_group.is_spinningintake_motor_group.position_degreesintake_motor_group.position_turnsintake_motor_group.velocity_rpmintake_motor_group.velocity_percentcatapult_motor.is_donecatapult_motor.is_spinningcatapult_motor.position_degreescatapult_motor.position_turnscatapult_motor.velocity_rpmcatapult_motor.velocity_percentcatapult_tension_motor.is_donecatapult_tension_motor.is_spinningcatapult_tension_motor.position_degreescatapult_tension_motor.position_turnscatapult_tension_motor.velocity_rpmcatapult_tension_motor.velocity_percentintake_bumper.pressingbumper.pressingfront_distance.is_object_detectedfront_distance.object_distance_mmfront_distance.object_distance_inchesfront_optical.is_near_objectfront_optical.colorfront_optical.brightnessfront_optical.huecolor.is_near_objectcolor.colorcolor.brightnesscolor.hue
def main():
    # Add the VR Robot's positional coordinates to the monitor console.
    monitor_sensor("location.position")