
Внешность#
Ручка#
pen.move#
Метод pen.move(action) используется для установки положения VR-пера.
Это метод, не требующий ожидания, и он позволяет выполнять любые последующие методы без задержки.
Параметры |
Описание |
|---|---|
|
Установите положение VR-стилуса следующим образом: |
Возврат товара: Нет.
UP- ручка не будет рисовать линию на детской площадке.DOWN- ручка нарисует цветную линию на детской площадке.
def main():
    # Position the VR Pen down.
    pen.move(DOWN)
    # Move forward for 400 mm to draw a line.
    drivetrain.drive_for(FORWARD, 400, MM)
pen.set_pen_color#
Метод pen.set_pen_color(color) используется для установки цвета VR-пера.
Это метод, не требующий ожидания, и он позволяет выполнять любые последующие методы без задержки.
Параметры |
Описание |
|---|---|
|
Цвет VR-стилуса: |
Возврат товара: Нет.
def main():
    # Move the VR Pen down.
    pen.move(DOWN)
    # Set the VR Pen color to blue.
    pen.set_pen_color(BLUE)
    # Drive forward for 400 mm to draw a line.
    drivetrain.drive_for(FORWARD, 400, MM)
pen.set_pen_width#
Метод pen.set_pen_width(width) ) используется для установки ширины VR-пера.
Это метод, не требующий ожидания, и он позволяет выполнять любые последующие методы без задержки.
Параметры |
Описание |
|---|---|
|
Ширина VR-стилуса: |
Возврат товара: Нет.
Ширина VR-пера по умолчанию равна THIN.
def main():
    # Move the VR Pen down.
    pen.move(DOWN)
    # Set the VR Pen's width to medium.
    pen.set_pen_width(MEDIUM)
    # Drive forward for 400 mm to draw a line.
    drivetrain.drive_for(FORWARD, 400, MM)
pen.set_pen_color_rgb#
Метод pen.set_pen_color_rgb(red, green, blue, opacity) используется для установки значения RGB для цвета VR-пера.
Это метод, не требующий ожидания, и он позволяет выполнять любые последующие методы без задержки.
Параметры |
Описание |
|---|---|
|
Интенсивность красного цвета в формате RGB, варьирующаяся от 0 до 255. |
|
Интенсивность зеленого цвета в формате RGB, варьирующаяся от 0 до 255. |
|
Интенсивность синего цвета в формате RGB, варьирующаяся от 0 до 255. |
|
Прозрачность цвета VR Pen варьируется от 0 до 100 процентов. |
Возврат товара: Нет.
def main():
    # Move the VR Pen down.
    pen.move(DOWN)
    # Set the color to orange at full opacity.
    pen.set_pen_color_rgb(225, 112, 52, 100)
    # Drive forward for 400 MM to draw a line.
    drivetrain.drive_for(FORWARD, 400, MM)
pen.fill#
Метод pen.fill(red, green, blue, opacity) заполняет область, на которой находится VR-перо, например:
|
|
|
|---|---|---|
Линии сетки |
Квадрат сетки |
На детских площадках без сетки она заполняет всю площадь игрового поля. |
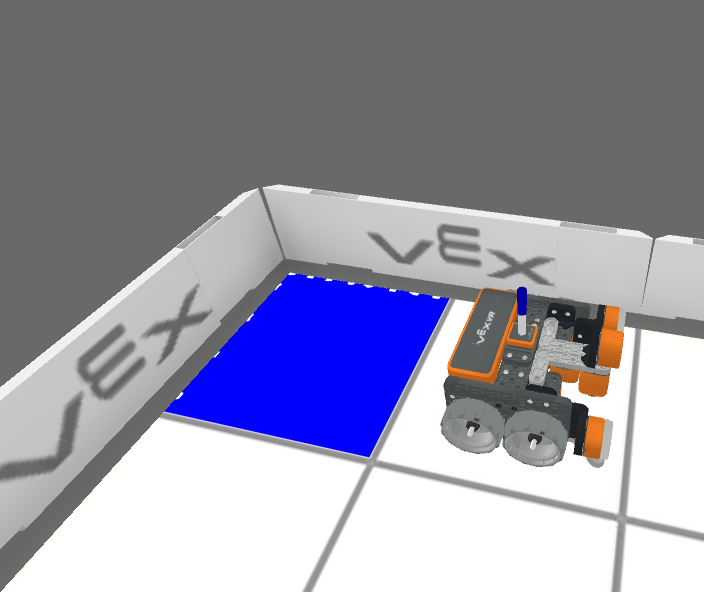
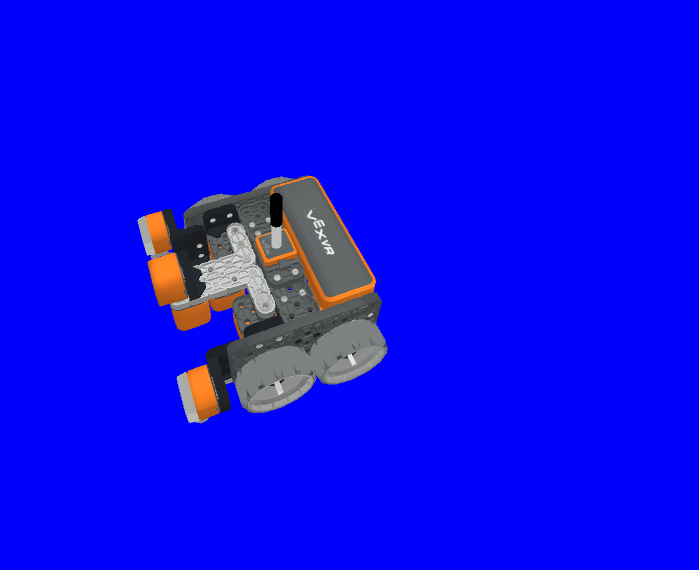
Это метод, не требующий ожидания, и он позволяет выполнять любые последующие методы без задержки.
Параметры |
Описание |
|---|---|
|
Интенсивность красного цвета в формате RGB, варьирующаяся от 0 до 255. |
|
Интенсивность зеленого цвета в формате RGB, варьирующаяся от 0 до 255. |
|
Интенсивность синего цвета в формате RGB, варьирующаяся от 0 до 255. |
|
Прозрачность цвета VR Pen варьируется от 0 до 100 процентов. |
Возврат товара: Нет.
def main():
    # Fill the playground's floor with blue at full opacity.
    pen.fill(43, 162, 202, 100)
Печать#
brain.print#
Метод brain.print(value, precision = 0) используется для вывода слов, чисел и значений в консоль вывода.
Это метод, не требующий ожидания, и он позволяет выполнять любые последующие методы без задержки.
Параметры |
Описание |
|---|---|
|
Любые слова, числа или показания датчиков, передающие значение. Слова должны быть заключены в кавычки: |
|
Необязательно. Количество десятичных знаков, отображаемых значением от датчика или переменной, от |
Возврат товара: Нет.
def main():
    # Print the Drivetrain's current heading in degrees with 2 decimal points.
    brain.print("Drivetrain's heading:",
        drivetrain.heading(DEGREES), precision = 2)
brain.clear#
Метод brain.clear() используется для очистки всех строк в консоли печати и сброса курсора на первую строку.
Это метод, не требующий ожидания, и он позволяет выполнять любые последующие методы без задержки.
Возврат товара: Нет.
def main():
    # Print "Project has started."
    brain.print("Project has started.")
    # Wait 3 seconds.
    wait(3, SECONDS)
    # Clear the print console.
    brain.clear()
brain.new_line#
Метод brain.new_line() используется для установки курсора на новую строку в консоли печати.
Это метод, не требующий ожидания, и он позволяет выполнять любые последующие методы без задержки.
Возврат товара: Нет.
def main():
    # Print "Project has started."
    brain.print("Project has started.")
    # Move the cursor to a new line.
    brain.new_line()
brain.set_print_color#
Метод brain.set_print_color(color) используется для установки цвета текста, выводимого в консоль печати.
Это метод, не требующий ожидания, и он позволяет выполнять любые последующие методы без задержки.
Параметры |
Описание |
|---|---|
|
Цвет текста для печати: |
Возврат товара: Нет.
def main():
    # Set the print text color to red.
    brain.set_print_color(RED)
    # Print a message.
    brain.print("This is red!")
переменная монитора#
Метод monitor_variable(“variable”, …) используется для добавления переменных в консоль монитора, чтобы их значения можно было видеть и отслеживать.
Это метод, не требующий ожидания, и он позволяет выполнять любые последующие методы без задержки.
Параметры |
Описание |
|---|---|
|
Любая ранее установленная глобальная переменная. |
Возврат товара: Нет.
# Create global variable.
disk_count = 1

def main():
    # Add disk_count to the Monitor Console.
    monitor_variable("disk_count")
монитор_датчик#
Метод monitor_sensor(“sensor”, …) используется для добавления датчиков к консоли монитора, чтобы можно было отслеживать значения датчиков.
Это метод, не требующий ожидания, и он позволяет выполнять любые последующие методы без задержки.
Параметры |
Описание |
|---|---|
|
Любой поддерживаемый идентификатор датчика. |
Возврат товара: Нет.
Поддерживаемые идентификаторы датчиков:
brain.timer.timedrivetrain.is_donedrivetrain.is_movingdrivetrain.headingdrivetrain.rotationdrivetrain.velocity_rpmdrivetrain.velocity_percentarm_motor.is_donearm_motor.is_spinningarm_motor.position_degreesarm_motor.position_turnsarm_motor.velocity_rpmarm_motor.velocity_percentarm_motor_group.is_donearm_motor_group.is_spinningarm_motor_group.position_degreesarm_motor_group.position_turnsarm_motor_group.velocity_rpmarm_motor_group.velocity_percentintake_motor.is_doneintake_motor.is_spinningintake_motor.position_degreesintake_motor.position_turnsintake_motor.velocity_rpmintake_motor.velocity_percentintake_motor_group.is_doneintake_motor_group.is_spinningintake_motor_group.position_degreesintake_motor_group.position_turnsintake_motor_group.velocity_rpmintake_motor_group.velocity_percentcatapult_motor.is_donecatapult_motor.is_spinningcatapult_motor.position_degreescatapult_motor.position_turnscatapult_motor.velocity_rpmcatapult_motor.velocity_percentcatapult_tension_motor.is_donecatapult_tension_motor.is_spinningcatapult_tension_motor.position_degreescatapult_tension_motor.position_turnscatapult_tension_motor.velocity_rpmcatapult_tension_motor.velocity_percentintake_bumper.pressingbumper.pressingfront_distance.is_object_detectedfront_distance.object_distance_mmfront_distance.object_distance_inchesfront_optical.is_near_objectfront_optical.colorfront_optical.brightnessfront_optical.huecolor.is_near_objectcolor.colorcolor.brightnesscolor.hue
def main():
    # Add the VR Robot's positional coordinates to the monitor console.
    monitor_sensor("location.position")