
दिखता है#
कलम#
pen.move#
pen.move(action) विधि का उपयोग VR पेन की स्थिति निर्धारित करने के लिए किया जाता है।
यह एक बिना प्रतीक्षा वाली विधि है और इसके बाद आने वाली सभी विधियों को बिना किसी देरी के निष्पादित करने की अनुमति देती है।
पैरामीटर |
विवरण |
|---|---|
|
वीआर पेन की निर्धारित स्थिति |
रिटर्न: कुछ नहीं।
UP- पेन खेल के मैदान पर रेखा नहीं खींचेगा।DOWN- पेन खेल के मैदान पर एक रंगीन रेखा खींचेगा।
def main():
    # Position the VR Pen down.
    pen.move(DOWN)
    # Move forward for 400 mm to draw a line.
    drivetrain.drive_for(FORWARD, 400, MM)
pen.set_pen_color#
pen.set_pen_color(color) विधि का उपयोग VR पेन का रंग सेट करने के लिए किया जाता है।
यह एक बिना प्रतीक्षा वाली विधि है और इसके बाद आने वाली सभी विधियों को बिना किसी देरी के निष्पादित करने की अनुमति देती है।
पैरामीटर |
विवरण |
|---|---|
|
वीआर पेन का रंग: |
रिटर्न: कुछ नहीं।
def main():
    # Move the VR Pen down.
    pen.move(DOWN)
    # Set the VR Pen color to blue.
    pen.set_pen_color(BLUE)
    # Drive forward for 400 mm to draw a line.
    drivetrain.drive_for(FORWARD, 400, MM)
pen.set_pen_width#
pen.set_pen_width(width) विधि का उपयोग VR पेन की चौड़ाई निर्धारित करने के लिए किया जाता है।
यह एक बिना प्रतीक्षा वाली विधि है और इसके बाद आने वाली सभी विधियों को बिना किसी देरी के निष्पादित करने की अनुमति देती है।
पैरामीटर |
विवरण |
|---|---|
|
वीआर पेन की चौड़ाई: |
रिटर्न: कुछ नहीं।
डिफ़ॉल्ट वीआर पेन की चौड़ाई THIN है।
def main():
    # Move the VR Pen down.
    pen.move(DOWN)
    # Set the VR Pen's width to medium.
    pen.set_pen_width(MEDIUM)
    # Drive forward for 400 mm to draw a line.
    drivetrain.drive_for(FORWARD, 400, MM)
pen.set_pen_color_rgb#
pen.set_pen_color_rgb(red, green, blue, opacity) विधि का उपयोग VR पेन के रंग के लिए RGB मान सेट करने के लिए किया जाता है।
यह एक बिना प्रतीक्षा वाली विधि है और इसके बाद आने वाली सभी विधियों को बिना किसी देरी के निष्पादित करने की अनुमति देती है।
पैरामीटर |
विवरण |
|---|---|
|
आरजीबी मान में लाल रंग की तीव्रता, जो 0 से 255 तक होती है। |
|
RGB मान में हरे रंग की तीव्रता, जो 0 से 255 तक होती है। |
|
RGB मान में नीले रंग की तीव्रता, जो 0 से 255 तक होती है। |
|
वीआर पेन के रंग की पारदर्शिता 0 से 100 प्रतिशत तक होती है। |
रिटर्न: कुछ नहीं।
def main():
    # Move the VR Pen down.
    pen.move(DOWN)
    # Set the color to orange at full opacity.
    pen.set_pen_color_rgb(225, 112, 52, 100)
    # Drive forward for 400 MM to draw a line.
    drivetrain.drive_for(FORWARD, 400, MM)
pen.fill#
pen.fill(red, green, blue, opacity) विधि VR पेन जिस भी सतह पर है, उसके आकार को भर देती है, उदाहरण के लिए:
|
|
|
|---|---|---|
ग्रिड रेखाएँ |
ग्रिड स्क्वायर |
जिन खेल के मैदानों में ग्रिड नहीं होता, वहां यह पूरे खेल के मैदान के फर्श को भर देता है। |
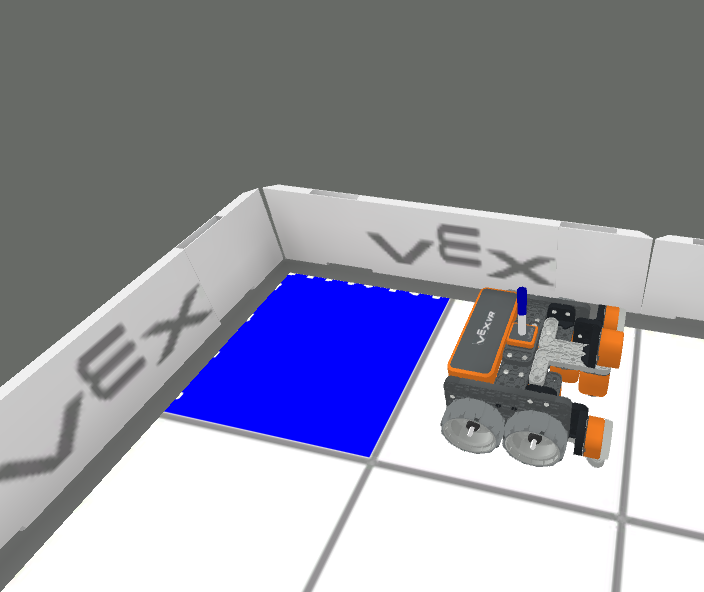
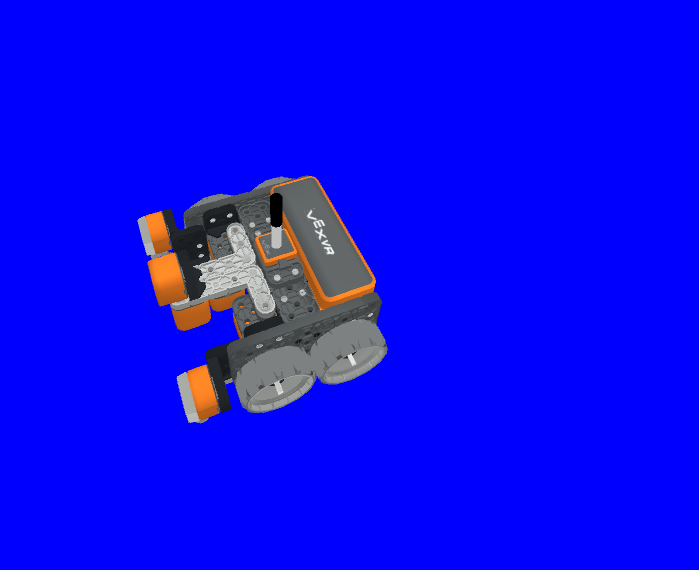
यह एक बिना प्रतीक्षा वाली विधि है और इसके बाद आने वाली सभी विधियों को बिना किसी देरी के निष्पादित करने की अनुमति देती है।
पैरामीटर |
विवरण |
|---|---|
|
आरजीबी मान में लाल रंग की तीव्रता, जो 0 से 255 तक होती है। |
|
RGB मान में हरे रंग की तीव्रता, जो 0 से 255 तक होती है। |
|
RGB मान में नीले रंग की तीव्रता, जो 0 से 255 तक होती है। |
|
वीआर पेन के रंग की पारदर्शिता 0 से 100 प्रतिशत तक होती है। |
रिटर्न: कुछ नहीं।
def main():
    # Fill the playground's floor with blue at full opacity.
    pen.fill(43, 162, 202, 100)
छाप#
brain.print#
brain.print(value, precision = 0) विधि का उपयोग शब्दों, संख्याओं और रिपोर्ट किए गए मानों को प्रिंट कंसोल पर प्रिंट करने के लिए किया जाता है।
यह एक बिना प्रतीक्षा वाली विधि है और इसके बाद आने वाली सभी विधियों को बिना किसी देरी के निष्पादित करने की अनुमति देती है।
पैरामीटर |
विवरण |
|---|---|
|
कोई भी शब्द, संख्या या सेंसर जो मान रिपोर्ट करते हैं। शब्द उद्धरण चिह्नों में होने चाहिए: |
|
वैकल्पिक। सेंसर या चर से प्राप्त मान से रिपोर्ट किए गए दशमलव की संख्या, |
रिटर्न: कुछ नहीं।
def main():
    # Print the Drivetrain's current heading in degrees with 2 decimal points.
    brain.print("Drivetrain's heading:",
        drivetrain.heading(DEGREES), precision = 2)
brain.clear#
brain.clear() विधि का उपयोग प्रिंट कंसोल में सभी पंक्तियों को साफ़ करने और कर्सर को पहली पंक्ति पर रीसेट करने के लिए किया जाता है।
यह एक बिना प्रतीक्षा वाली विधि है और इसके बाद आने वाली सभी विधियों को बिना किसी देरी के निष्पादित करने की अनुमति देती है।
रिटर्न: कुछ नहीं।
def main():
    # Print "Project has started."
    brain.print("Project has started.")
    # Wait 3 seconds.
    wait(3, SECONDS)
    # Clear the print console.
    brain.clear()
brain.new_line#
प्रिंट कंसोल में कर्सर को नई लाइन पर सेट करने के लिए brain.new_line() उपयोग किया जाता है।
यह एक बिना प्रतीक्षा वाली विधि है और इसके बाद आने वाली सभी विधियों को बिना किसी देरी के निष्पादित करने की अनुमति देती है।
रिटर्न: कुछ नहीं।
def main():
    # Print "Project has started."
    brain.print("Project has started.")
    # Move the cursor to a new line.
    brain.new_line()
brain.set_print_color#
brain.set_print_color(color) विधि का उपयोग प्रिंट कंसोल पर मुद्रित पाठ का रंग सेट करने के लिए किया जाता है।
यह एक बिना प्रतीक्षा वाली विधि है और इसके बाद आने वाली सभी विधियों को बिना किसी देरी के निष्पादित करने की अनुमति देती है।
पैरामीटर |
विवरण |
|---|---|
|
मुद्रित किए जाने वाले पाठ का रंग: |
रिटर्न: कुछ नहीं।
def main():
    # Set the print text color to red.
    brain.set_print_color(RED)
    # Print a message.
    brain.print("This is red!")
मॉनिटर_चर#
monitor_variable(“variable”, …) विधि का उपयोग मॉनिटर कंसोल में चर जोड़ने के लिए किया जाता है ताकि चर के मान को देखा और मॉनिटर किया जा सके।
यह एक बिना प्रतीक्षा वाली विधि है और इसके बाद आने वाली सभी विधियों को बिना किसी देरी के निष्पादित करने की अनुमति देती है।
पैरामीटर |
विवरण |
|---|---|
|
पहले से निर्धारित कोई भी वैश्विक चर। |
रिटर्न: कुछ नहीं।
# Create global variable.
disk_count = 1

def main():
    # Add disk_count to the Monitor Console.
    monitor_variable("disk_count")
मॉनिटर_सेंसर#
monitor_sensor(“sensor”, …) विधि का उपयोग मॉनिटर कंसोल में सेंसर जोड़ने के लिए किया जाता है ताकि सेंसर मानों की निगरानी की जा सके।
यह एक बिना प्रतीक्षा वाली विधि है और इसके बाद आने वाली सभी विधियों को बिना किसी देरी के निष्पादित करने की अनुमति देती है।
पैरामीटर |
विवरण |
|---|---|
|
कोई भी समर्थित सेंसर पहचानकर्ता। |
रिटर्न: कुछ नहीं।
समर्थित सेंसर पहचानकर्ता:
brain.timer.timedrivetrain.is_donedrivetrain.is_movingdrivetrain.headingdrivetrain.rotationdrivetrain.velocity_rpmdrivetrain.velocity_percentarm_motor.is_donearm_motor.is_spinningarm_motor.position_degreesarm_motor.position_turnsarm_motor.velocity_rpmarm_motor.velocity_percentarm_motor_group.is_donearm_motor_group.is_spinningarm_motor_group.position_degreesarm_motor_group.position_turnsarm_motor_group.velocity_rpmarm_motor_group.velocity_percentintake_motor.is_doneintake_motor.is_spinningintake_motor.position_degreesintake_motor.position_turnsintake_motor.velocity_rpmintake_motor.velocity_percentintake_motor_group.is_doneintake_motor_group.is_spinningintake_motor_group.position_degreesintake_motor_group.position_turnsintake_motor_group.velocity_rpmintake_motor_group.velocity_percentcatapult_motor.is_donecatapult_motor.is_spinningcatapult_motor.position_degreescatapult_motor.position_turnscatapult_motor.velocity_rpmcatapult_motor.velocity_percentcatapult_tension_motor.is_donecatapult_tension_motor.is_spinningcatapult_tension_motor.position_degreescatapult_tension_motor.position_turnscatapult_tension_motor.velocity_rpmcatapult_tension_motor.velocity_percentintake_bumper.pressingbumper.pressingfront_distance.is_object_detectedfront_distance.object_distance_mmfront_distance.object_distance_inchesfront_optical.is_near_objectfront_optical.colorfront_optical.brightnessfront_optical.huecolor.is_near_objectcolor.colorcolor.brightnesscolor.hue
def main():
    # Add the VR Robot's positional coordinates to the monitor console.
    monitor_sensor("location.position")