
Ulkonäkö#
Kynä#
pen.move#
pen.move(action) -metodia käytetään VR-kynän sijainnin asettamiseen.
Tämä on ei-odotus-menetelmä ja sallii kaikkien seuraavien metodien suorittamisen viiveettä.
Parametrit |
Kuvaus |
|---|---|
|
VR-kynän asetettu asento on |
Palautukset: Ei mitään.
UP- kynä ei piirrä viivaa leikkikentälle.DOWN- kynä piirtää värillisen viivan leikkikentälle.
def main():
    # Position the VR Pen down.
    pen.move(DOWN)
    # Move forward for 400 mm to draw a line.
    drivetrain.drive_for(FORWARD, 400, MM)
pen.set_pen_color#
pen.set_pen_color(color) -metodia käytetään VR-kynän värin asettamiseen.
Tämä on ei-odotus-menetelmä ja sallii kaikkien seuraavien metodien suorittamisen viiveettä.
Parametrit |
Kuvaus |
|---|---|
|
VR-kynän väri: |
Palautukset: Ei mitään.
def main():
    # Move the VR Pen down.
    pen.move(DOWN)
    # Set the VR Pen color to blue.
    pen.set_pen_color(BLUE)
    # Drive forward for 400 mm to draw a line.
    drivetrain.drive_for(FORWARD, 400, MM)
pen.set_pen_width#
pen.set_pen_width(width) -metodia käytetään VR-kynän leveyden asettamiseen.
Tämä on ei-odotus-menetelmä ja sallii kaikkien seuraavien metodien suorittamisen viiveettä.
Parametrit |
Kuvaus |
|---|---|
|
VR-kynän leveys: |
Palautukset: Ei mitään.
VR-kynän oletusleveys on THIN.
def main():
    # Move the VR Pen down.
    pen.move(DOWN)
    # Set the VR Pen's width to medium.
    pen.set_pen_width(MEDIUM)
    # Drive forward for 400 mm to draw a line.
    drivetrain.drive_for(FORWARD, 400, MM)
pen.set_pen_color_rgb#
pen.set_pen_color_rgb(red, green, blue, opacity) -metodia käytetään VR-kynän värin RGB-arvon asettamiseen.
Tämä on ei-odotus-menetelmä ja sallii kaikkien seuraavien metodien suorittamisen viiveettä.
Parametrit |
Kuvaus |
|---|---|
|
Punaisen värin intensiteetti RGB-arvossa, joka vaihtelee välillä 0 - 255. |
|
Vihreän värin intensiteetti RGB-arvossa, joka vaihtelee välillä 0 - 255. |
|
Sinisen värin intensiteetti RGB-arvossa, joka vaihtelee välillä 0 - 255. |
|
VR-kynän värin läpinäkyvyys, vaihdellen 0–100 prosentin välillä. |
Palautukset: Ei mitään.
def main():
    # Move the VR Pen down.
    pen.move(DOWN)
    # Set the color to orange at full opacity.
    pen.set_pen_color_rgb(225, 112, 52, 100)
    # Drive forward for 400 MM to draw a line.
    drivetrain.drive_for(FORWARD, 400, MM)
pen.fill#
pen.fill(red, green, blue, opacity) -metodi täyttää VR-kynän päällä olevan muodon, esimerkiksi:
|
|
|
|---|---|---|
Ruudukkoviivat |
Ruudukkoneliö |
Leikkikentillä, joilla ei ole ruudukkoa, se täyttää koko leikkikentän lattian. |
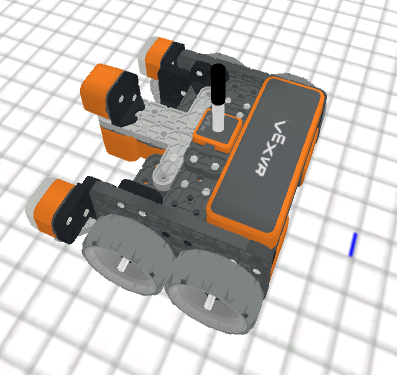
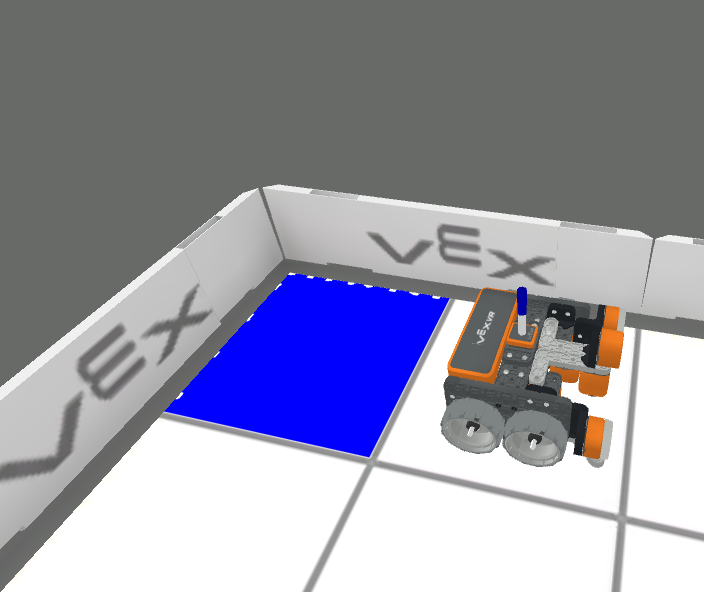
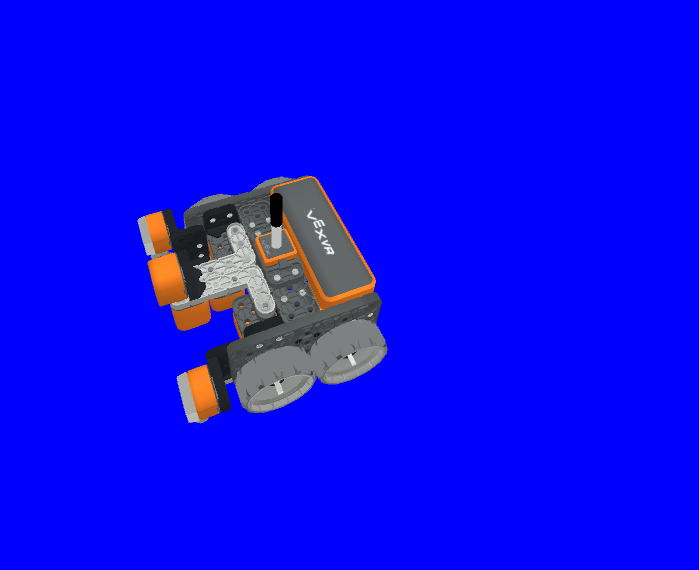
Tämä on ei-odotus-menetelmä ja sallii kaikkien seuraavien metodien suorittamisen viiveettä.
Parametrit |
Kuvaus |
|---|---|
|
Punaisen värin intensiteetti RGB-arvossa, joka vaihtelee välillä 0 - 255. |
|
Vihreän värin intensiteetti RGB-arvossa, joka vaihtelee välillä 0 - 255. |
|
Sinisen värin intensiteetti RGB-arvossa, joka vaihtelee välillä 0 - 255. |
|
VR-kynän värin läpinäkyvyys, vaihdellen 0–100 prosentin välillä. |
Palautukset: Ei mitään.
def main():
    # Fill the playground's floor with blue at full opacity.
    pen.fill(43, 162, 202, 100)
Painaa#
brain.print#
brain.print(value, precision = 0) -metodia käytetään sanojen, numeroiden ja raportoitujen arvojen tulostamiseen Print Consoleen.
Tämä on ei-odotus-menetelmä ja sallii kaikkien seuraavien metodien suorittamisen viiveettä.
Parametrit |
Kuvaus |
|---|---|
|
Mitkä tahansa sanat, numerot tai anturit, jotka raportoivat arvon. Sanat on oltava lainausmerkeissä: |
|
Valinnainen. Anturin tai muuttujan arvosta raportoitujen desimaalien määrä välillä |
Palautukset: Ei mitään.
def main():
    # Print the Drivetrain's current heading in degrees with 2 decimal points.
    brain.print("Drivetrain's heading:",
        drivetrain.heading(DEGREES), precision = 2)
brain.clear#
brain.clear() -metodia käytetään kaikkien Print Consolen rivien tyhjentämiseen ja kohdistimen palauttamiseen ensimmäiselle riville.
Tämä on ei-odotus-menetelmä ja sallii kaikkien seuraavien metodien suorittamisen viiveettä.
Palautukset: Ei mitään.
def main():
    # Print "Project has started."
    brain.print("Project has started.")
    # Wait 3 seconds.
    wait(3, SECONDS)
    # Clear the print console.
    brain.clear()
brain.new_line#
brain.new_line() -metodia käytetään kohdistimen sijoittamiseen uudelle riville Print Consolessa.
Tämä on ei-odotus-menetelmä ja sallii kaikkien seuraavien metodien suorittamisen viiveettä.
Palautukset: Ei mitään.
def main():
    # Print "Project has started."
    brain.print("Project has started.")
    # Move the cursor to a new line.
    brain.new_line()
brain.set_print_color#
brain.set_print_color(color) -metodia käytetään tulostuskonsoliin tulostettavan tekstin värin asettamiseen.
Tämä on ei-odotus-menetelmä ja sallii kaikkien seuraavien metodien suorittamisen viiveettä.
Parametrit |
Kuvaus |
|---|---|
|
Tulostettavan tekstin väri: |
Palautukset: Ei mitään.
def main():
    # Set the print text color to red.
    brain.set_print_color(RED)
    # Print a message.
    brain.print("This is red!")
monitori_muuttuja#
monitor_variable(“variable”, …) -metodia käytetään muuttujien lisäämiseen Monitor Consoleen, jotta muuttujien arvoja voidaan nähdä ja valvoa.
Tämä on ei-odotus-menetelmä ja sallii kaikkien seuraavien metodien suorittamisen viiveettä.
Parametrit |
Kuvaus |
|---|---|
|
Mikä tahansa aiemmin asetettu globaali muuttuja. |
Palautukset: Ei mitään.
# Create global variable.
disk_count = 1

def main():
    # Add disk_count to the Monitor Console.
    monitor_variable("disk_count")
monitorianturi#
monitor_sensor(“sensor”, …) -metodia käytetään antureiden lisäämiseen monitorikonsoliin, jotta anturien arvoja voidaan valvoa.
Tämä on ei-odotus-menetelmä ja sallii kaikkien seuraavien metodien suorittamisen viiveettä.
Parametrit |
Kuvaus |
|---|---|
|
Mikä tahansa tuettu anturin tunniste. |
Palautukset: Ei mitään.
Tuetut anturitunnisteet:
brain.timer.timedrivetrain.is_donedrivetrain.is_movingdrivetrain.headingdrivetrain.rotationdrivetrain.velocity_rpmdrivetrain.velocity_percentarm_motor.is_donearm_motor.is_spinningarm_motor.position_degreesarm_motor.position_turnsarm_motor.velocity_rpmarm_motor.velocity_percentarm_motor_group.is_donearm_motor_group.is_spinningarm_motor_group.position_degreesarm_motor_group.position_turnsarm_motor_group.velocity_rpmarm_motor_group.velocity_percentintake_motor.is_doneintake_motor.is_spinningintake_motor.position_degreesintake_motor.position_turnsintake_motor.velocity_rpmintake_motor.velocity_percentintake_motor_group.is_doneintake_motor_group.is_spinningintake_motor_group.position_degreesintake_motor_group.position_turnsintake_motor_group.velocity_rpmintake_motor_group.velocity_percentcatapult_motor.is_donecatapult_motor.is_spinningcatapult_motor.position_degreescatapult_motor.position_turnscatapult_motor.velocity_rpmcatapult_motor.velocity_percentcatapult_tension_motor.is_donecatapult_tension_motor.is_spinningcatapult_tension_motor.position_degreescatapult_tension_motor.position_turnscatapult_tension_motor.velocity_rpmcatapult_tension_motor.velocity_percentintake_bumper.pressingbumper.pressingfront_distance.is_object_detectedfront_distance.object_distance_mmfront_distance.object_distance_inchesfront_optical.is_near_objectfront_optical.colorfront_optical.brightnessfront_optical.huecolor.is_near_objectcolor.colorcolor.brightnesscolor.hue
def main():
    # Add the VR Robot's positional coordinates to the monitor console.
    monitor_sensor("location.position")