
Visual#
Caneta#
pen.move#
O método pen.move(action) é utilizado para definir a posição da caneta VR.
Este é um método sem espera e permite que quaisquer métodos subsequentes sejam executados sem demora.
Parâmetros |
Descrição |
|---|---|
|
A posição definida da caneta VR é |
Retornos: Nenhum.
UP- a caneta não desenhará uma linha no parque infantil.DOWN- a caneta desenhará uma linha colorida no recreio.
def main():
    # Position the VR Pen down.
    pen.move(DOWN)
    # Move forward for 400 mm to draw a line.
    drivetrain.drive_for(FORWARD, 400, MM)
pen.set_pen_color#
O método pen.set_pen_color(color) é utilizado para definir a cor da caneta VR.
Este é um método sem espera e permite que quaisquer métodos subsequentes sejam executados sem demora.
Parâmetros |
Descrição |
|---|---|
|
A cor da caneta VR: |
Retornos: Nenhum.
def main():
    # Move the VR Pen down.
    pen.move(DOWN)
    # Set the VR Pen color to blue.
    pen.set_pen_color(BLUE)
    # Drive forward for 400 mm to draw a line.
    drivetrain.drive_for(FORWARD, 400, MM)
pen.set_pen_width#
O método pen.set_pen_width(width) é utilizado para definir a largura da caneta VR.
Este é um método sem espera e permite que quaisquer métodos subsequentes sejam executados sem demora.
Parâmetros |
Descrição |
|---|---|
|
A largura da caneta VR: |
Retornos: Nenhum.
A largura predefinida da caneta VR é THIN.
def main():
    # Move the VR Pen down.
    pen.move(DOWN)
    # Set the VR Pen's width to medium.
    pen.set_pen_width(MEDIUM)
    # Drive forward for 400 mm to draw a line.
    drivetrain.drive_for(FORWARD, 400, MM)
pen.set_pen_color_rgb#
O método pen.set_pen_color_rgb(red, green, blue, opacity) é utilizado para definir o valor RGB para a cor da caneta VR.
Este é um método sem espera e permite que quaisquer métodos subsequentes sejam executados sem demora.
Parâmetros |
Descrição |
|---|---|
|
A intensidade da cor vermelha em valores RGB, que variam de 0 a 255. |
|
A intensidade da cor verde em valores RGB, que variam de 0 a 255. |
|
A intensidade da cor azul em valores RGB, que variam de 0 a 255. |
|
A transparência da cor da caneta VR varia de 0 a 100%. |
Retornos: Nenhum.
def main():
    # Move the VR Pen down.
    pen.move(DOWN)
    # Set the color to orange at full opacity.
    pen.set_pen_color_rgb(225, 112, 52, 100)
    # Drive forward for 400 MM to draw a line.
    drivetrain.drive_for(FORWARD, 400, MM)
pen.fill#
O método pen.fill(red, green, blue, opacity) preenche a forma da superfície sobre a qual a VR Pen está posicionada, por exemplo:
|
|
|
|---|---|---|
Linhas de grade |
Quadrado da grelha |
Em parques infantis sem grades, preenche todo o chão do parque. |
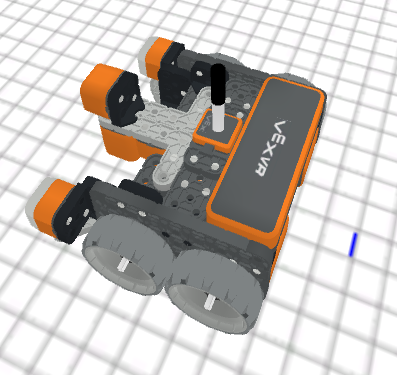
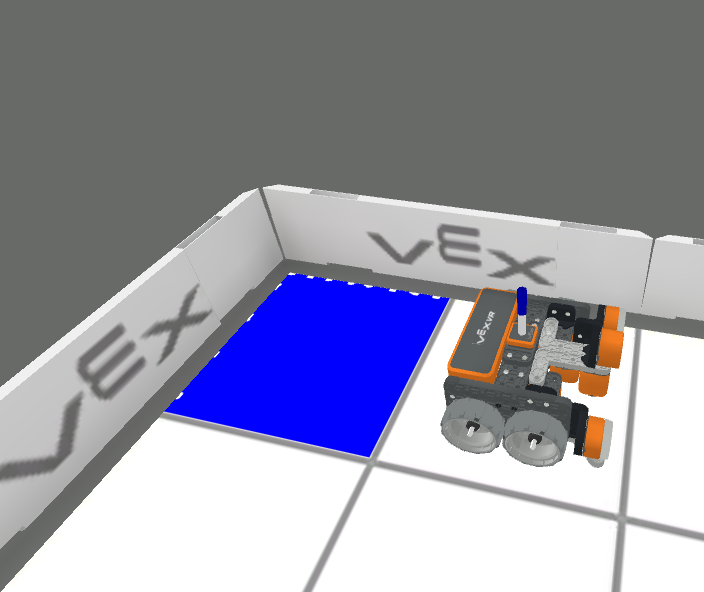
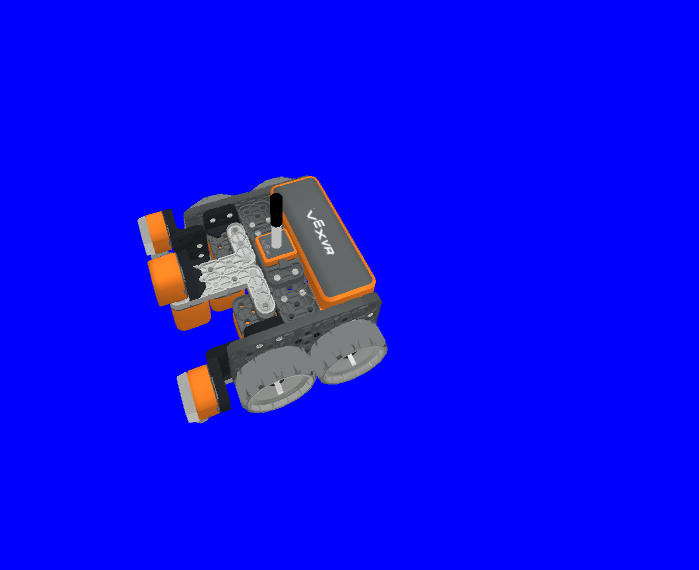
Este é um método sem espera e permite que quaisquer métodos subsequentes sejam executados sem demora.
Parâmetros |
Descrição |
|---|---|
|
A intensidade da cor vermelha em valores RGB, que variam de 0 a 255. |
|
A intensidade da cor verde em valores RGB, que variam de 0 a 255. |
|
A intensidade da cor azul em valores RGB, que variam de 0 a 255. |
|
A transparência da cor da caneta VR varia de 0 a 100%. |
Retornos: Nenhum.
def main():
    # Fill the playground's floor with blue at full opacity.
    pen.fill(43, 162, 202, 100)
Imprimir#
brain.print#
O método brain.print(value, precision = 0) é utilizado para imprimir palavras, números e valores reportados na Consola de Impressão.
Este é um método sem espera e permite que quaisquer métodos subsequentes sejam executados sem demora.
Parâmetros |
Descrição |
|---|---|
|
Quaisquer palavras, números ou sensores que reportem um valor. As palavras devem estar entre aspas: |
|
Opcional. A quantidade de casas decimais reportada a partir de um valor de um sensor ou variável, de |
Retornos: Nenhum.
def main():
    # Print the Drivetrain's current heading in degrees with 2 decimal points.
    brain.print("Drivetrain's heading:",
        drivetrain.heading(DEGREES), precision = 2)
brain.clear#
O método brain.clear() é utilizado para limpar todas as linhas na Consola de Impressão e reinicia o cursor para a primeira linha.
Este é um método sem espera e permite que quaisquer métodos subsequentes sejam executados sem demora.
Retornos: Nenhum.
def main():
    # Print "Project has started."
    brain.print("Project has started.")
    # Wait 3 seconds.
    wait(3, SECONDS)
    # Clear the print console.
    brain.clear()
brain.new_line#
O método brain.new_line() é utilizado para posicionar o cursor numa nova linha na Consola de Impressão.
Este é um método sem espera e permite que quaisquer métodos subsequentes sejam executados sem demora.
Retornos: Nenhum.
def main():
    # Print "Project has started."
    brain.print("Project has started.")
    # Move the cursor to a new line.
    brain.new_line()
brain.set_print_color#
O método brain.set_print_color(color) é utilizado para definir a cor do texto impresso na Consola de Impressão.
Este é um método sem espera e permite que quaisquer métodos subsequentes sejam executados sem demora.
Parâmetros |
Descrição |
|---|---|
|
A cor do texto a imprimir: |
Retornos: Nenhum.
def main():
    # Set the print text color to red.
    brain.set_print_color(RED)
    # Print a message.
    brain.print("This is red!")
variável_de_monitorização#
O método monitor_variable(“variable”, …) é utilizado para adicionar variáveis à Consola de Monitorização para que o valor das variáveis possa ser visto e monitorizado.
Este é um método sem espera e permite que quaisquer métodos subsequentes sejam executados sem demora.
Parâmetros |
Descrição |
|---|---|
|
Qualquer variável global previamente definida. |
Retornos: Nenhum.
# Create global variable.
disk_count = 1

def main():
    # Add disk_count to the Monitor Console.
    monitor_variable("disk_count")
sensor_monitor#
O método monitor_sensor(“sensor”, …) é utilizado para adicionar sensores à consola de monitorização, para que os valores do sensor possam ser monitorizados.
Este é um método sem espera e permite que quaisquer métodos subsequentes sejam executados sem demora.
Parâmetros |
Descrição |
|---|---|
|
Qualquer identificador de sensor compatível. |
Retornos: Nenhum.
Identificadores de sensores suportados:
brain.timer.timedrivetrain.is_donedrivetrain.is_movingdrivetrain.headingdrivetrain.rotationdrivetrain.velocity_rpmdrivetrain.velocity_percentarm_motor.is_donearm_motor.is_spinningarm_motor.position_degreesarm_motor.position_turnsarm_motor.velocity_rpmarm_motor.velocity_percentarm_motor_group.is_donearm_motor_group.is_spinningarm_motor_group.position_degreesarm_motor_group.position_turnsarm_motor_group.velocity_rpmarm_motor_group.velocity_percentintake_motor.is_doneintake_motor.is_spinningintake_motor.position_degreesintake_motor.position_turnsintake_motor.velocity_rpmintake_motor.velocity_percentintake_motor_group.is_doneintake_motor_group.is_spinningintake_motor_group.position_degreesintake_motor_group.position_turnsintake_motor_group.velocity_rpmintake_motor_group.velocity_percentcatapult_motor.is_donecatapult_motor.is_spinningcatapult_motor.position_degreescatapult_motor.position_turnscatapult_motor.velocity_rpmcatapult_motor.velocity_percentcatapult_tension_motor.is_donecatapult_tension_motor.is_spinningcatapult_tension_motor.position_degreescatapult_tension_motor.position_turnscatapult_tension_motor.velocity_rpmcatapult_tension_motor.velocity_percentintake_bumper.pressingbumper.pressingfront_distance.is_object_detectedfront_distance.object_distance_mmfront_distance.object_distance_inchesfront_optical.is_near_objectfront_optical.colorfront_optical.brightnessfront_optical.huecolor.is_near_objectcolor.colorcolor.brightnesscolor.hue
def main():
    # Add the VR Robot's positional coordinates to the monitor console.
    monitor_sensor("location.position")