
Görünüşler#
Dolma kalem#
pen.move#
pen.move(action) yöntemi, VR Kaleminin konumunu ayarlamak için kullanılır.
Bu, bekleme gerektirmeyen bir yöntemdir ve sonraki yöntemlerin gecikme olmadan yürütülmesine olanak tanır.
Parametreler |
Tanım |
|---|---|
|
VR Kalemin ayarlanan konumu |
Dönüş değeri: Yok.
UP- kalem oyun alanında çizgi çizmeyecek.DOWN- kalem oyun alanına renkli bir çizgi çizecek.
def main():
    # Position the VR Pen down.
    pen.move(DOWN)
    # Move forward for 400 mm to draw a line.
    drivetrain.drive_for(FORWARD, 400, MM)
pen.set_pen_color#
pen.set_pen_color(color) yöntemi, VR Kaleminin rengini ayarlamak için kullanılır.
Bu, bekleme gerektirmeyen bir yöntemdir ve sonraki yöntemlerin gecikme olmadan yürütülmesine olanak tanır.
Parametreler |
Tanım |
|---|---|
|
VR Kalemin rengi: |
Dönüş değeri: Yok.
def main():
    # Move the VR Pen down.
    pen.move(DOWN)
    # Set the VR Pen color to blue.
    pen.set_pen_color(BLUE)
    # Drive forward for 400 mm to draw a line.
    drivetrain.drive_for(FORWARD, 400, MM)
pen.set_pen_width#
pen.set_pen_width(width) yöntemi, VR Kalemin genişliğini ayarlamak için kullanılır.
Bu, bekleme gerektirmeyen bir yöntemdir ve sonraki yöntemlerin gecikme olmadan yürütülmesine olanak tanır.
Parametreler |
Tanım |
|---|---|
|
VR Kalemin genişliği: |
Dönüş değeri: Yok.
Varsayılan VR Kalem genişliği THIN.
def main():
    # Move the VR Pen down.
    pen.move(DOWN)
    # Set the VR Pen's width to medium.
    pen.set_pen_width(MEDIUM)
    # Drive forward for 400 mm to draw a line.
    drivetrain.drive_for(FORWARD, 400, MM)
pen.set_pen_color_rgb#
pen.set_pen_color_rgb(red, green, blue, opacity) yöntemi, VR Kalemin rengi için RGB değerini ayarlamak için kullanılır.
Bu, bekleme gerektirmeyen bir yöntemdir ve sonraki yöntemlerin gecikme olmadan yürütülmesine olanak tanır.
Parametreler |
Tanım |
|---|---|
|
Kırmızı rengin RGB değerindeki yoğunluğu, 0 ile 255 arasında değişir. |
|
Yeşil rengin RGB değerindeki yoğunluğu, 0 ile 255 arasında değişir. |
|
Mavi rengin RGB değerindeki yoğunluğu, 0 ile 255 arasında değişir. |
|
VR Kalemin renk geçirgenliği, %0 ile %100 arasında değişmektedir. |
Dönüş değeri: Yok.
def main():
    # Move the VR Pen down.
    pen.move(DOWN)
    # Set the color to orange at full opacity.
    pen.set_pen_color_rgb(225, 112, 52, 100)
    # Drive forward for 400 MM to draw a line.
    drivetrain.drive_for(FORWARD, 400, MM)
pen.fill#
pen.fill(red, green, blue, opacity) metodu, VR Kalemin üzerinde bulunduğu nesnenin şeklini doldurur; örneğin:
|
|
|
|---|---|---|
Izgara çizgileri |
Izgara karesi |
Izgara sistemi olmayan oyun alanlarında, oyun alanının tüm zeminini kaplar. |
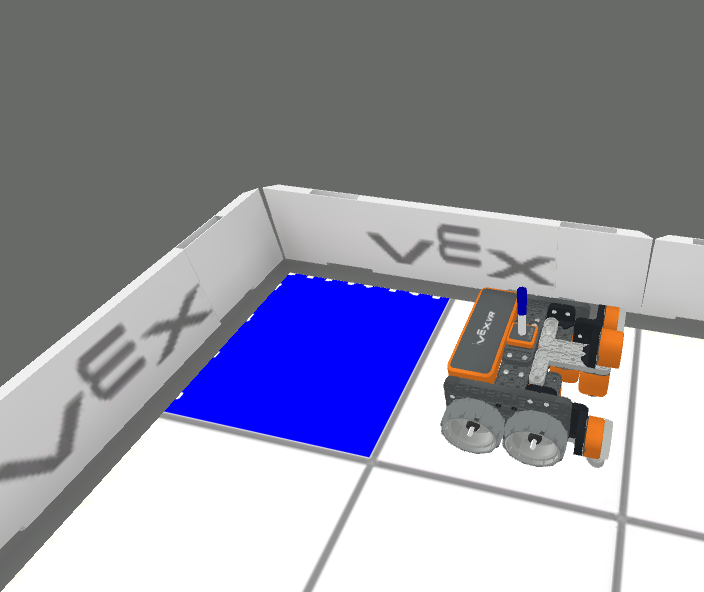
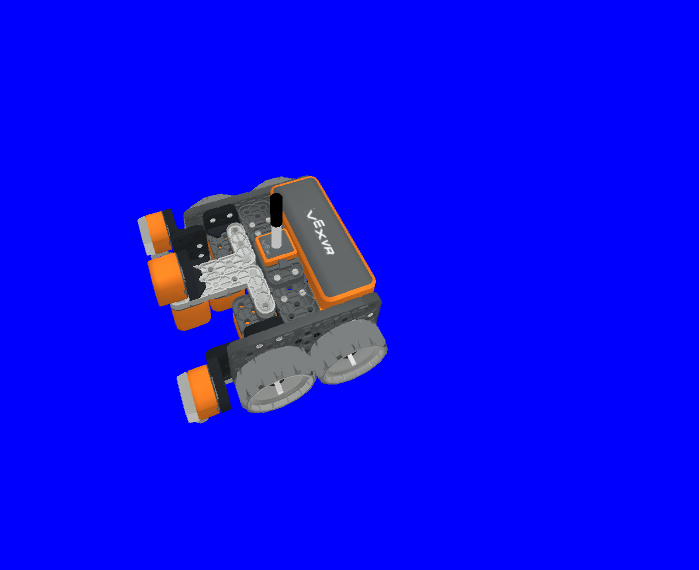
Bu, bekleme gerektirmeyen bir yöntemdir ve sonraki yöntemlerin gecikme olmadan yürütülmesine olanak tanır.
Parametreler |
Tanım |
|---|---|
|
Kırmızı rengin RGB değerindeki yoğunluğu, 0 ile 255 arasında değişir. |
|
Yeşil rengin RGB değerindeki yoğunluğu, 0 ile 255 arasında değişir. |
|
Mavi rengin RGB değerindeki yoğunluğu, 0 ile 255 arasında değişir. |
|
VR Kalemin renk geçirgenliği, %0 ile %100 arasında değişmektedir. |
Dönüş değeri: Yok.
def main():
    # Fill the playground's floor with blue at full opacity.
    pen.fill(43, 162, 202, 100)
Yazdır#
brain.print#
brain.print(value, precision = 0) yöntemi, kelimeleri, sayıları ve bildirilen değerleri Yazdırma Konsoluna yazdırmak için kullanılır.
Bu, bekleme gerektirmeyen bir yöntemdir ve sonraki yöntemlerin gecikme olmadan yürütülmesine olanak tanır.
Parametreler |
Tanım |
|---|---|
|
Değer bildiren herhangi bir kelime, sayı veya sensör. Kelimeler tırnak içinde olmalıdır: |
|
İsteğe bağlı. Bir sensörden veya değişkenden gelen değerin ondalık basamak sayısı, |
Dönüş değeri: Yok.
def main():
    # Print the Drivetrain's current heading in degrees with 2 decimal points.
    brain.print("Drivetrain's heading:",
        drivetrain.heading(DEGREES), precision = 2)
brain.clear#
brain.clear() metodu, Yazdırma Konsolundaki tüm satırları temizlemek ve imleci ilk satıra sıfırlamak için kullanılır.
Bu, bekleme gerektirmeyen bir yöntemdir ve sonraki yöntemlerin gecikme olmadan yürütülmesine olanak tanır.
Dönüş değeri: Yok.
def main():
    # Print "Project has started."
    brain.print("Project has started.")
    # Wait 3 seconds.
    wait(3, SECONDS)
    # Clear the print console.
    brain.clear()
brain.new_line#
Yazdırma Konsolunda imleci yeni bir satıra ayarlamak için brain.new_line() yöntemi kullanılır.
Bu, bekleme gerektirmeyen bir yöntemdir ve sonraki yöntemlerin gecikme olmadan yürütülmesine olanak tanır.
Dönüş değeri: Yok.
def main():
    # Print "Project has started."
    brain.print("Project has started.")
    # Move the cursor to a new line.
    brain.new_line()
brain.set_print_color#
brain.set_print_color(color) yöntemi, Yazdırma Konsoluna yazdırılan metnin rengini ayarlamak için kullanılır.
Bu, bekleme gerektirmeyen bir yöntemdir ve sonraki yöntemlerin gecikme olmadan yürütülmesine olanak tanır.
Parametreler |
Tanım |
|---|---|
|
Yazdırılacak metnin rengi: |
Dönüş değeri: Yok.
def main():
    # Set the print text color to red.
    brain.set_print_color(RED)
    # Print a message.
    brain.print("This is red!")
monitör_değişkeni#
monitor_variable(“variable”, …) yöntemi, değişkenlerin değerlerinin görülebilmesi ve izlenebilmesi için İzleme Konsoluna değişkenler eklemek amacıyla kullanılır.
Bu, bekleme gerektirmeyen bir yöntemdir ve sonraki yöntemlerin gecikme olmadan yürütülmesine olanak tanır.
Parametreler |
Tanım |
|---|---|
|
Önceden tanımlanmış herhangi bir genel değişken. |
Dönüş değeri: Yok.
# Create global variable.
disk_count = 1

def main():
    # Add disk_count to the Monitor Console.
    monitor_variable("disk_count")
monitör_sensörü#
monitor_sensor(“sensor”, …) yöntemi, sensör değerlerinin izlenebilmesi için sensörleri izleme konsoluna eklemek amacıyla kullanılır.
Bu, bekleme gerektirmeyen bir yöntemdir ve sonraki yöntemlerin gecikme olmadan yürütülmesine olanak tanır.
Parametreler |
Tanım |
|---|---|
|
Desteklenen herhangi bir sensör tanımlayıcısı. |
Dönüş değeri: Yok.
Desteklenen sensör tanımlayıcıları:
brain.timer.timedrivetrain.is_donedrivetrain.is_movingdrivetrain.headingdrivetrain.rotationdrivetrain.velocity_rpmdrivetrain.velocity_percentarm_motor.is_donearm_motor.is_spinningarm_motor.position_degreesarm_motor.position_turnsarm_motor.velocity_rpmarm_motor.velocity_percentarm_motor_group.is_donearm_motor_group.is_spinningarm_motor_group.position_degreesarm_motor_group.position_turnsarm_motor_group.velocity_rpmarm_motor_group.velocity_percentintake_motor.is_doneintake_motor.is_spinningintake_motor.position_degreesintake_motor.position_turnsintake_motor.velocity_rpmintake_motor.velocity_percentintake_motor_group.is_doneintake_motor_group.is_spinningintake_motor_group.position_degreesintake_motor_group.position_turnsintake_motor_group.velocity_rpmintake_motor_group.velocity_percentcatapult_motor.is_donecatapult_motor.is_spinningcatapult_motor.position_degreescatapult_motor.position_turnscatapult_motor.velocity_rpmcatapult_motor.velocity_percentcatapult_tension_motor.is_donecatapult_tension_motor.is_spinningcatapult_tension_motor.position_degreescatapult_tension_motor.position_turnscatapult_tension_motor.velocity_rpmcatapult_tension_motor.velocity_percentintake_bumper.pressingbumper.pressingfront_distance.is_object_detectedfront_distance.object_distance_mmfront_distance.object_distance_inchesfront_optical.is_near_objectfront_optical.colorfront_optical.brightnessfront_optical.huecolor.is_near_objectcolor.colorcolor.brightnesscolor.hue
def main():
    # Add the VR Robot's positional coordinates to the monitor console.
    monitor_sensor("location.position")