
Apparence#
Stylo#
pen.move#
La méthode pen.move(action) est utilisée pour définir la position du stylo VR.
Il s’agit d’une méthode sans attente qui permet à toutes les méthodes suivantes de s’exécuter sans délai.
Paramètres |
Description |
|---|---|
|
Position définie du stylo VR : |
Retours : Aucun.
UP- le stylo ne tracera pas de ligne sur la cour de récréation.DOWN- le stylo tracera une ligne colorée sur la cour de récréation.
def main():
    # Position the VR Pen down.
    pen.move(DOWN)
    # Move forward for 400 mm to draw a line.
    drivetrain.drive_for(FORWARD, 400, MM)
pen.set_pen_color#
La méthode pen.set_pen_color(color) est utilisée pour définir la couleur du stylet VR.
Il s’agit d’une méthode sans attente qui permet à toutes les méthodes suivantes de s’exécuter sans délai.
Paramètres |
Description |
|---|---|
|
La couleur du stylo VR : |
Retours : Aucun.
def main():
    # Move the VR Pen down.
    pen.move(DOWN)
    # Set the VR Pen color to blue.
    pen.set_pen_color(BLUE)
    # Drive forward for 400 mm to draw a line.
    drivetrain.drive_for(FORWARD, 400, MM)
pen.set_pen_width#
La méthode pen.set_pen_width(width) est utilisée pour définir la largeur du stylet VR.
Il s’agit d’une méthode sans attente qui permet à toutes les méthodes suivantes de s’exécuter sans délai.
Paramètres |
Description |
|---|---|
|
La largeur du stylo VR : |
Retours : Aucun.
La largeur par défaut du stylet VR est THIN.
def main():
    # Move the VR Pen down.
    pen.move(DOWN)
    # Set the VR Pen's width to medium.
    pen.set_pen_width(MEDIUM)
    # Drive forward for 400 mm to draw a line.
    drivetrain.drive_for(FORWARD, 400, MM)
pen.set_pen_color_rgb#
La méthode pen.set_pen_color_rgb(red, green, blue, opacity) est utilisée pour définir la valeur RGB de la couleur du stylet VR.
Il s’agit d’une méthode sans attente qui permet à toutes les méthodes suivantes de s’exécuter sans délai.
Paramètres |
Description |
|---|---|
|
L’intensité de la couleur rouge dans la valeur RGB, allant de 0 à 255. |
|
L’intensité de la couleur verte dans la valeur RGB, allant de 0 à 255. |
|
L’intensité de la couleur bleue dans la valeur RGB, allant de 0 à 255. |
|
La transparence de la couleur du stylet VR, allant de 0 à 100 %. |
Retours : Aucun.
def main():
    # Move the VR Pen down.
    pen.move(DOWN)
    # Set the color to orange at full opacity.
    pen.set_pen_color_rgb(225, 112, 52, 100)
    # Drive forward for 400 MM to draw a line.
    drivetrain.drive_for(FORWARD, 400, MM)
pen.fill#
La méthode pen.fill(red, green, blue, opacity) remplit la forme de ce sur quoi se trouve le stylet VR, par exemple :
|
|
|
|---|---|---|
lignes de la grille |
Carré de la grille |
Sur les terrains de jeu sans grille, il remplit toute la surface. |
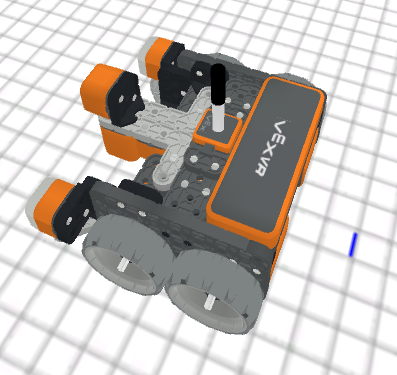
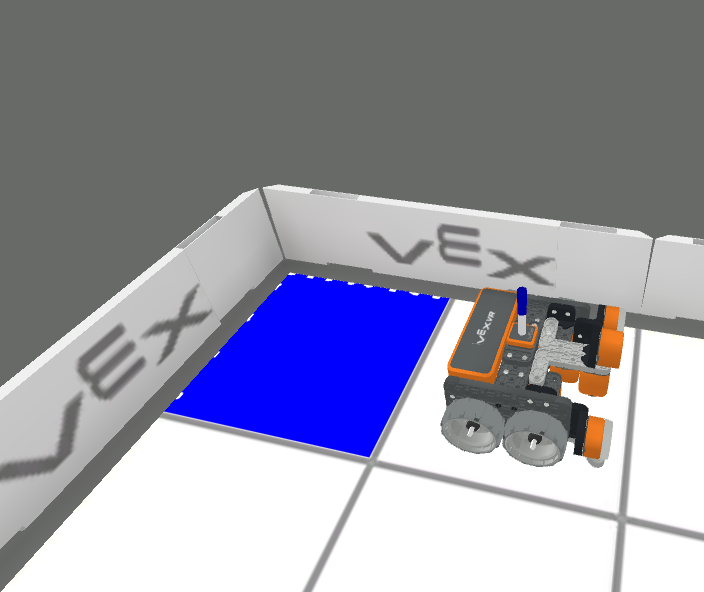
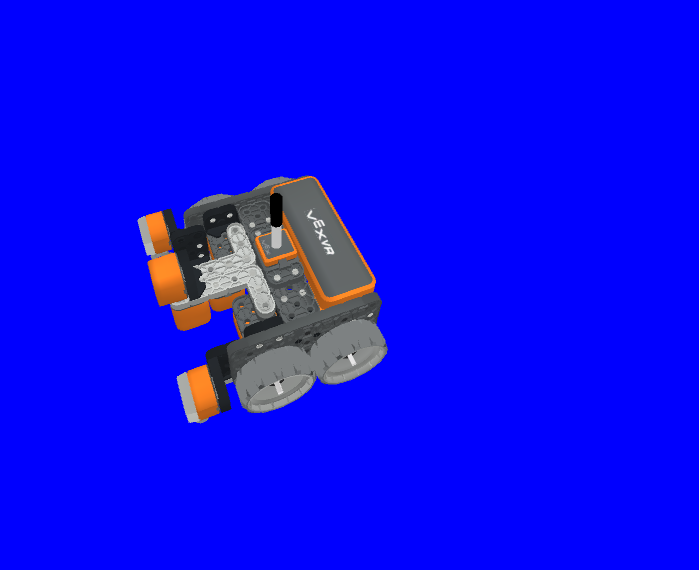
Il s’agit d’une méthode sans attente qui permet à toutes les méthodes suivantes de s’exécuter sans délai.
Paramètres |
Description |
|---|---|
|
L’intensité de la couleur rouge dans la valeur RGB, allant de 0 à 255. |
|
L’intensité de la couleur verte dans la valeur RGB, allant de 0 à 255. |
|
L’intensité de la couleur bleue dans la valeur RGB, allant de 0 à 255. |
|
La transparence de la couleur du stylet VR, allant de 0 à 100 %. |
Retours : Aucun.
def main():
    # Fill the playground's floor with blue at full opacity.
    pen.fill(43, 162, 202, 100)
Imprimer#
brain.print#
La méthode brain.print(value, precision = 0) est utilisée pour imprimer des mots, des nombres et des valeurs rapportées sur la console d’impression.
Il s’agit d’une méthode sans attente qui permet à toutes les méthodes suivantes de s’exécuter sans délai.
Paramètres |
Description |
|---|---|
|
Tout mot, nombre ou capteur qui signale une valeur. Les mots doivent être entre guillemets : |
|
Optional. The amount of decimals reported from a value from a sensor or variable, from |
Retours : Aucun.
def main():
    # Print the Drivetrain's current heading in degrees with 2 decimal points.
    brain.print("Drivetrain's heading:",
        drivetrain.heading(DEGREES), precision = 2)
brain.clear#
La méthode brain.clear() est utilisée pour effacer toutes les lignes de la console d’impression et réinitialiser le curseur à la première ligne.
Il s’agit d’une méthode sans attente qui permet à toutes les méthodes suivantes de s’exécuter sans délai.
Retours : Aucun.
def main():
    # Print "Project has started."
    brain.print("Project has started.")
    # Wait 3 seconds.
    wait(3, SECONDS)
    # Clear the print console.
    brain.clear()
brain.new_line#
La méthode brain.new_line() est utilisée pour placer le curseur sur une nouvelle ligne dans la console d’impression.
Il s’agit d’une méthode sans attente qui permet à toutes les méthodes suivantes de s’exécuter sans délai.
Retours : Aucun.
def main():
    # Print "Project has started."
    brain.print("Project has started.")
    # Move the cursor to a new line.
    brain.new_line()
brain.set_print_color#
La méthode brain.set_print_color(color) est utilisée pour définir la couleur du texte imprimé dans la console d’impression.
Il s’agit d’une méthode sans attente qui permet à toutes les méthodes suivantes de s’exécuter sans délai.
Paramètres |
Description |
|---|---|
|
La couleur du texte à imprimer : |
Retours : Aucun.
def main():
    # Set the print text color to red.
    brain.set_print_color(RED)
    # Print a message.
    brain.print("This is red!")
variable de surveillance#
La méthode monitor_variable(“variable”, …) est utilisée pour ajouter des variables à la console de surveillance afin que la valeur des variables puisse être vue et surveillée.
Il s’agit d’une méthode sans attente qui permet à toutes les méthodes suivantes de s’exécuter sans délai.
Paramètres |
Description |
|---|---|
|
Toute variable globale précédemment définie. |
Retours : Aucun.
# Create global variable.
disk_count = 1

def main():
    # Add disk_count to the Monitor Console.
    monitor_variable("disk_count")
capteur_de_surveillance#
La méthode monitor_sensor(“sensor”, …) est utilisée pour ajouter des capteurs à la console de surveillance afin que les valeurs des capteurs puissent être surveillées.
Il s’agit d’une méthode sans attente qui permet à toutes les méthodes suivantes de s’exécuter sans délai.
Paramètres |
Description |
|---|---|
|
Tout identifiant de capteur pris en charge. |
Retours : Aucun.
Identifiants de capteurs pris en charge :
brain.timer.timedrivetrain.is_donedrivetrain.is_movingdrivetrain.headingdrivetrain.rotationdrivetrain.velocity_rpmdrivetrain.velocity_percentarm_motor.is_donearm_motor.is_spinningarm_motor.position_degreesarm_motor.position_turnsarm_motor.velocity_rpmarm_motor.velocity_percentarm_motor_group.is_donearm_motor_group.is_spinningarm_motor_group.position_degreesarm_motor_group.position_turnsarm_motor_group.velocity_rpmarm_motor_group.velocity_percentintake_motor.is_doneintake_motor.is_spinningintake_motor.position_degreesintake_motor.position_turnsintake_motor.velocity_rpmintake_motor.velocity_percentintake_motor_group.is_doneintake_motor_group.is_spinningintake_motor_group.position_degreesintake_motor_group.position_turnsintake_motor_group.velocity_rpmintake_motor_group.velocity_percentcatapult_motor.is_donecatapult_motor.is_spinningcatapult_motor.position_degreescatapult_motor.position_turnscatapult_motor.velocity_rpmcatapult_motor.velocity_percentcatapult_tension_motor.is_donecatapult_tension_motor.is_spinningcatapult_tension_motor.position_degreescatapult_tension_motor.position_turnscatapult_tension_motor.velocity_rpmcatapult_tension_motor.velocity_percentintake_bumper.pressingbumper.pressingfront_distance.is_object_detectedfront_distance.object_distance_mmfront_distance.object_distance_inchesfront_optical.is_near_objectfront_optical.colorfront_optical.brightnessfront_optical.huecolor.is_near_objectcolor.colorcolor.brightnesscolor.hue
def main():
    # Add the VR Robot's positional coordinates to the monitor console.
    monitor_sensor("location.position")