
Looks#
Bolígrafo#
pen.move#
El pen.move(action) métodopen.move (acción) se utiliza para establecer la posición del lápiz VR.
Este es un método de * * no espera * * y permite que cualquier método posterior se ejecute sin demora.
Parámetros |
Descripción |
|---|---|
|
La posición establecida del lápiz VR como |
Devoluciones: Ninguna.
UP: el bolígrafo no dibujará una línea en el patio de recreo.DOWN: el bolígrafo dibujará una línea de color en el patio de recreo.
def main():
    # Position the VR Pen down.
    pen.move(DOWN)
    # Move forward for 400 mm to draw a line.
    drivetrain.drive_for(FORWARD, 400, MM)
pen.set_pen_color#
El pen.set_pen_color(color) métodopen.set_pen_color (color) se utiliza para establecer el color del lápiz VR.
Este es un método de * * no espera * * y permite que cualquier método posterior se ejecute sin demora.
Parámetros |
Descripción |
|---|---|
|
El color del lápiz VR: |
Devoluciones: Ninguna.
def main():
    # Move the VR Pen down.
    pen.move(DOWN)
    # Set the VR Pen color to blue.
    pen.set_pen_color(BLUE)
    # Drive forward for 400 mm to draw a line.
    drivetrain.drive_for(FORWARD, 400, MM)
pen.set_pen_width#
El pen.set_pen_width(width) métodopen.set_pen_width (width) se utiliza para establecer el ancho del lápiz VR.
Este es un método de * * no espera * * y permite que cualquier método posterior se ejecute sin demora.
Parámetros |
Descripción |
|---|---|
|
El ancho del VR Pen: |
Devoluciones: Ninguna.
El ancho predeterminado del lápiz VR es THIN.
def main():
    # Move the VR Pen down.
    pen.move(DOWN)
    # Set the VR Pen's width to medium.
    pen.set_pen_width(MEDIUM)
    # Drive forward for 400 mm to draw a line.
    drivetrain.drive_for(FORWARD, 400, MM)
pen.set_pen_color_rgb#
El pen.set_pen_color_rgb(red, green, blue, opacity) métodopen.set_pen_color_rgb (rojo, verde, azul, opacidad) se utiliza para establecer el valor RGB para el color del lápiz VR.
Este es un método de * * no espera * * y permite que cualquier método posterior se ejecute sin demora.
Parámetros |
Descripción |
|---|---|
|
La intensidad del color rojo en el valor RGB, que oscila entre 0 y 255. |
|
La intensidad del color verde en el valor RGB, que oscila entre 0 y 255. |
|
La intensidad del color azul en el valor RGB, que oscila entre 0 y 255. |
|
La transparencia del color del bolígrafo VR, que varía de 0 a 100 por ciento. |
Devoluciones: Ninguna.
def main():
    # Move the VR Pen down.
    pen.move(DOWN)
    # Set the color to orange at full opacity.
    pen.set_pen_color_rgb(225, 112, 52, 100)
    # Drive forward for 400 MM to draw a line.
    drivetrain.drive_for(FORWARD, 400, MM)
pen.fill#
El pen.fill(red, green, blue, opacity) métodopen.fill (rojo, verde, azul, opacidad) rellena la forma de lo que sea que tenga el VR Pen encima, por ejemplo:
|
|
|
|---|---|---|
Líneas de cuadrícula |
Cuadrícula cuadrada |
En los patios de recreo sin cuadrícula, llena toda la planta del patio de recreo. |
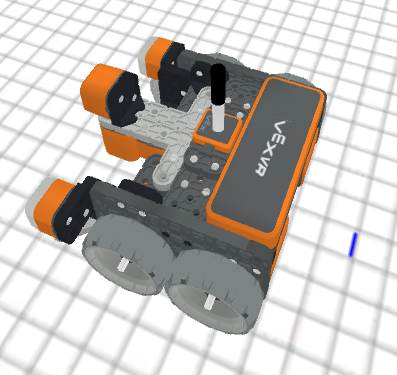
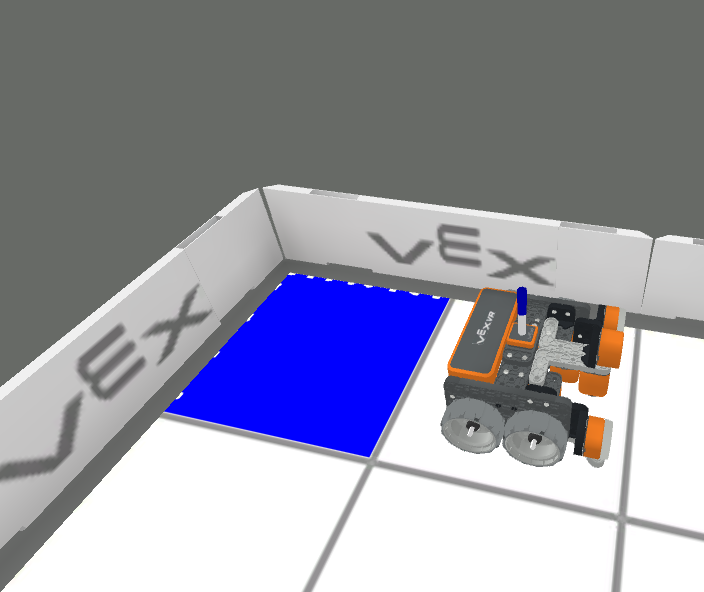
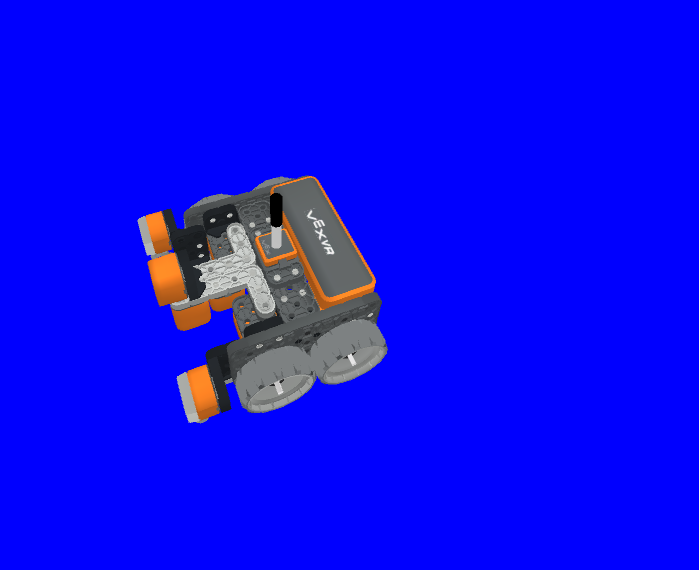
Este es un método de * * no espera * * y permite que cualquier método posterior se ejecute sin demora.
Parámetros |
Descripción |
|---|---|
|
La intensidad del color rojo en el valor RGB, que oscila entre 0 y 255. |
|
La intensidad del color verde en el valor RGB, que oscila entre 0 y 255. |
|
La intensidad del color azul en el valor RGB, que oscila entre 0 y 255. |
|
La transparencia del color del bolígrafo VR, que varía de 0 a 100 por ciento. |
Devoluciones: Ninguna.
def main():
    # Fill the playground's floor with blue at full opacity.
    pen.fill(43, 162, 202, 100)
Imprimir#
brain.print#
El brain.print(value, precision = 0) métodobrain.print (valor, precisión = 0) se utiliza para imprimir palabras, números y valores reportados a la Consola de impresión.
Este es un método de * * no espera * * y permite que cualquier método posterior se ejecute sin demora.
Parámetros |
Descripción |
|---|---|
|
Cualquier palabra, número o sensor que informe un valor. Las palabras deben estar entre comillas: |
|
Opcional. La cantidad de decimales informados a partir de un valor de un sensor o variable, desde |
Devoluciones: Ninguna.
def main():
    # Print the Drivetrain's current heading in degrees with 2 decimal points.
    brain.print("Drivetrain's heading:",
        drivetrain.heading(DEGREES), precision = 2)
brain.clear#
El brain.clear() métodobrain.clear () se utiliza para borrar todas las filas de la Consola de impresión y restablece el cursor a la primera línea.
Este es un método de * * no espera * * y permite que cualquier método posterior se ejecute sin demora.
Devoluciones: Ninguna.
def main():
    # Print "Project has started."
    brain.print("Project has started.")
    # Wait 3 seconds.
    wait(3, SECONDS)
    # Clear the print console.
    brain.clear()
brain.new_line#
El brain.new_line() métodobrain.new_line () se utiliza para establecer el cursor en una nueva línea en la Consola de impresión.
Este es un método de * * no espera * * y permite que cualquier método posterior se ejecute sin demora.
Devoluciones: Ninguna.
def main():
    # Print "Project has started."
    brain.print("Project has started.")
    # Move the cursor to a new line.
    brain.new_line()
brain.set_print_color#
El brain.set_print_color(color) métodobrain.set_print_color (color) se utiliza para establecer el color del texto impreso en la Consola de impresión.
Este es un método de * * no espera * * y permite que cualquier método posterior se ejecute sin demora.
Parámetros |
Descripción |
|---|---|
|
El color del texto a imprimir: |
Devoluciones: Ninguna.
def main():
    # Set the print text color to red.
    brain.set_print_color(RED)
    # Print a message.
    brain.print("This is red!")
monitor_variable#
El método monitor_variable(“variable”, …) se utiliza para agregar variables a la Consola de Monitoreo para que el valor de las variables pueda ser visto y monitoreado.
Este es un método de * * no espera * * y permite que cualquier método posterior se ejecute sin demora.
Parámetros |
Descripción |
|---|---|
|
Cualquier variable global establecida previamente. |
Devoluciones: Ninguna.
# Create global variable.
disk_count = 1

def main():
    # Add disk_count to the Monitor Console.
    monitor_variable("disk_count")
monitor_sensor#
El método monitor_sensor(“sensor”, …) se utiliza para agregar sensores a la consola del monitor para que se puedan monitorear los valores del sensor.
Este es un método de * * no espera * * y permite que cualquier método posterior se ejecute sin demora.
Parámetros |
Descripción |
|---|---|
|
Cualquier identificador de sensor compatible. |
Devoluciones: Ninguna.
Identificadores de sensores compatibles:
brain.timer.timedrivetrain.is_donedrivetrain.is_movingdrivetrain.headingdrivetrain.rotationdrivetrain.velocity_rpmdrivetrain.velocity_percentarm_motor.is_donearm_motor.is_spinningarm_motor.position_degreesarm_motor.position_turnsarm_motor.velocity_rpmarm_motor.velocity_percentarm_motor_group.is_donearm_motor_group.is_spinningarm_motor_group.position_degreesarm_motor_group.position_turnsarm_motor_group.velocity_rpmarm_motor_group.velocity_percentintake_motor.is_doneintake_motor.is_spinningintake_motor.position_degreesintake_motor.position_turnsintake_motor.velocity_rpmintake_motor.velocity_percentintake_motor_group.is_doneintake_motor_group.is_spinningintake_motor_group.position_degreesintake_motor_group.position_turnsintake_motor_group.velocity_rpmintake_motor_group.velocity_percentcatapult_motor.is_donecatapult_motor.is_spinningcatapult_motor.position_degreescatapult_motor.position_turnscatapult_motor.velocity_rpmcatapult_motor.velocity_percentcatapult_tension_motor.is_donecatapult_tension_motor.is_spinningcatapult_tension_motor.position_degreescatapult_tension_motor.position_turnscatapult_tension_motor.velocity_rpmcatapult_tension_motor.velocity_percentintake_bumper.pressingbumper.pressingfront_distance.is_object_detectedfront_distance.object_distance_mmfront_distance.object_distance_inchesfront_optical.is_near_objectfront_optical.colorfront_optical.brightnessfront_optical.huecolor.is_near_objectcolor.colorcolor.brightnesscolor.hue
def main():
    # Add the VR Robot's positional coordinates to the monitor console.
    monitor_sensor("location.position")