
Wygląd#
Pióro#
pen.move#
Metoda pen.move(action) służy do ustawienia położenia pióra VR.
Jest to metoda bez oczekiwania, która pozwala na wykonywanie wszelkich kolejnych metod bez opóźnień.
Parametry |
Opis |
|---|---|
|
Ustaw pozycję pióra VR na |
Zwroty: Brak.
UP- długopis nie narysuje linii na placu zabaw.DOWN- długopis narysuje kolorową linię na placu zabaw.
def main():
    # Position the VR Pen down.
    pen.move(DOWN)
    # Move forward for 400 mm to draw a line.
    drivetrain.drive_for(FORWARD, 400, MM)
pen.set_pen_color#
Metoda pen.set_pen_color(color) służy do ustawiania koloru pióra VR.
Jest to metoda bez oczekiwania, która pozwala na wykonywanie wszelkich kolejnych metod bez opóźnień.
Parametry |
Opis |
|---|---|
|
Kolor pióra VR: |
Zwroty: Brak.
def main():
    # Move the VR Pen down.
    pen.move(DOWN)
    # Set the VR Pen color to blue.
    pen.set_pen_color(BLUE)
    # Drive forward for 400 mm to draw a line.
    drivetrain.drive_for(FORWARD, 400, MM)
pen.set_pen_width#
Metoda pen.set_pen_width(width) służy do ustawienia szerokości pióra VR.
Jest to metoda bez oczekiwania, która pozwala na wykonywanie wszelkich kolejnych metod bez opóźnień.
Parametry |
Opis |
|---|---|
|
Szerokość pióra VR Pen: |
Zwroty: Brak.
Domyślna szerokość pióra VR wynosi THIN.
def main():
    # Move the VR Pen down.
    pen.move(DOWN)
    # Set the VR Pen's width to medium.
    pen.set_pen_width(MEDIUM)
    # Drive forward for 400 mm to draw a line.
    drivetrain.drive_for(FORWARD, 400, MM)
pen.set_pen_color_rgb#
Metoda pen.set_pen_color_rgb(red, green, blue, opacity) służy do ustawienia wartości RGB dla koloru pióra VR Pen.
Jest to metoda bez oczekiwania, która pozwala na wykonywanie wszelkich kolejnych metod bez opóźnień.
Parametry |
Opis |
|---|---|
|
Intensywność koloru czerwonego w zakresie RGB od 0 do 255. |
|
Intensywność koloru zielonego w wartościach RGB, od 0 do 255. |
|
Intensywność koloru niebieskiego w wartościach RGB, od 0 do 255. |
|
Przezroczystość koloru pióra VR Pen w zakresie od 0 do 100 procent. |
Zwroty: Brak.
def main():
    # Move the VR Pen down.
    pen.move(DOWN)
    # Set the color to orange at full opacity.
    pen.set_pen_color_rgb(225, 112, 52, 100)
    # Drive forward for 400 MM to draw a line.
    drivetrain.drive_for(FORWARD, 400, MM)
pen.fill#
Metoda pen.fill(red, green, blue, opacity) wypełnia kształt obiektu, na którym znajduje się pióro VR, na przykład:
|
|
|
|---|---|---|
Linie siatki |
Kwadrat siatki |
Na placach zabaw bez siatki wypełnia ona całą powierzchnię placu zabaw. |
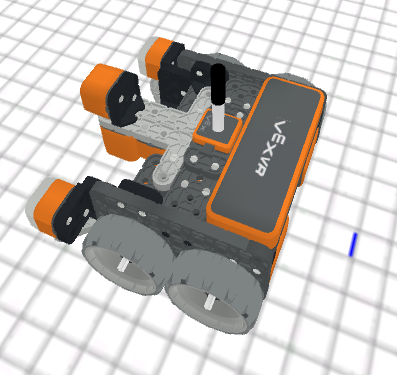
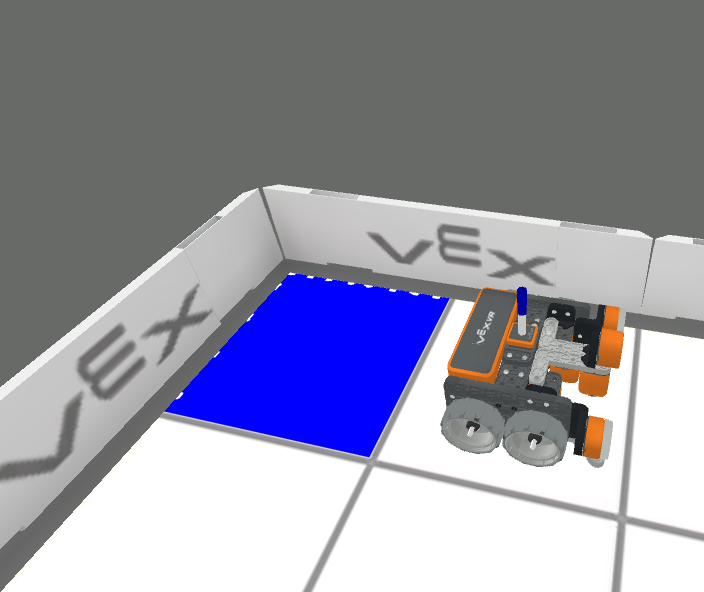
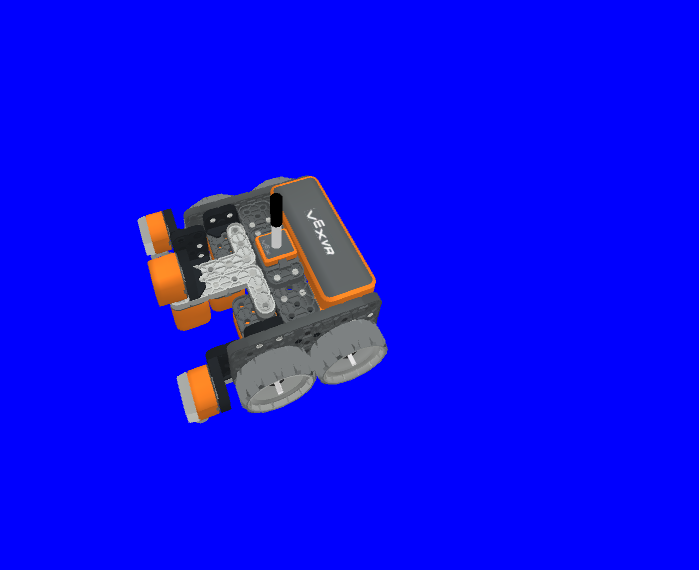
Jest to metoda bez oczekiwania, która pozwala na wykonywanie wszelkich kolejnych metod bez opóźnień.
Parametry |
Opis |
|---|---|
|
Intensywność koloru czerwonego w zakresie RGB od 0 do 255. |
|
Intensywność koloru zielonego w wartościach RGB, od 0 do 255. |
|
Intensywność koloru niebieskiego w wartościach RGB, od 0 do 255. |
|
Przezroczystość koloru pióra VR Pen w zakresie od 0 do 100 procent. |
Zwroty: Brak.
def main():
    # Fill the playground's floor with blue at full opacity.
    pen.fill(43, 162, 202, 100)
Wydrukować#
brain.print#
Metoda brain.print(value, precision = 0) służy do drukowania słów, liczb i zgłoszonych wartości w Konsoli drukowania.
Jest to metoda bez oczekiwania, która pozwala na wykonywanie wszelkich kolejnych metod bez opóźnień.
Parametry |
Opis |
|---|---|
|
Dowolne słowa, liczby lub czujniki, które zgłaszają wartość. Słowa muszą być ujęte w cudzysłów: |
|
Opcjonalnie. Liczba miejsc dziesiętnych zgłaszanych z wartości czujnika lub zmiennej, od precyzji |
Zwroty: Brak.
def main():
    # Print the Drivetrain's current heading in degrees with 2 decimal points.
    brain.print("Drivetrain's heading:",
        drivetrain.heading(DEGREES), precision = 2)
brain.clear#
Metoda brain.clear() służy do czyszczenia wszystkich wierszy w konsoli drukowania i resetowania kursora do pierwszego wiersza.
Jest to metoda bez oczekiwania, która pozwala na wykonywanie wszelkich kolejnych metod bez opóźnień.
Zwroty: Brak.
def main():
    # Print "Project has started."
    brain.print("Project has started.")
    # Wait 3 seconds.
    wait(3, SECONDS)
    # Clear the print console.
    brain.clear()
brain.new_line#
Metoda brain.new_line() służy do ustawienia kursora na nowym wierszu w konsoli drukowania.
Jest to metoda bez oczekiwania, która pozwala na wykonywanie wszelkich kolejnych metod bez opóźnień.
Zwroty: Brak.
def main():
    # Print "Project has started."
    brain.print("Project has started.")
    # Move the cursor to a new line.
    brain.new_line()
brain.set_print_color#
Metoda brain.set_print_color(color) służy do ustawienia koloru tekstu drukowanego w Konsoli drukowania.
Jest to metoda bez oczekiwania, która pozwala na wykonywanie wszelkich kolejnych metod bez opóźnień.
Parametry |
Opis |
|---|---|
|
Kolor drukowanego tekstu: |
Zwroty: Brak.
def main():
    # Set the print text color to red.
    brain.set_print_color(RED)
    # Print a message.
    brain.print("This is red!")
zmienna_monitora#
Metoda monitor_variable(“variable”, …) służy do dodawania zmiennych do konsoli monitora, dzięki czemu możliwe jest przeglądanie i monitorowanie wartości zmiennych.
Jest to metoda bez oczekiwania, która pozwala na wykonywanie wszelkich kolejnych metod bez opóźnień.
Parametry |
Opis |
|---|---|
|
Każda wcześniej ustawiona zmienna globalna. |
Zwroty: Brak.
# Create global variable.
disk_count = 1

def main():
    # Add disk_count to the Monitor Console.
    monitor_variable("disk_count")
czujnik_monitora#
Metoda monitor_sensor(“sensor”, …) służy do dodawania czujników do konsoli monitora, dzięki czemu możliwe jest monitorowanie wartości czujników.
Jest to metoda bez oczekiwania, która pozwala na wykonywanie wszelkich kolejnych metod bez opóźnień.
Parametry |
Opis |
|---|---|
|
Dowolny obsługiwany identyfikator czujnika. |
Zwroty: Brak.
Obsługiwane identyfikatory czujników:
brain.timer.timedrivetrain.is_donedrivetrain.is_movingdrivetrain.headingdrivetrain.rotationdrivetrain.velocity_rpmdrivetrain.velocity_percentarm_motor.is_donearm_motor.is_spinningarm_motor.position_degreesarm_motor.position_turnsarm_motor.velocity_rpmarm_motor.velocity_percentarm_motor_group.is_donearm_motor_group.is_spinningarm_motor_group.position_degreesarm_motor_group.position_turnsarm_motor_group.velocity_rpmarm_motor_group.velocity_percentintake_motor.is_doneintake_motor.is_spinningintake_motor.position_degreesintake_motor.position_turnsintake_motor.velocity_rpmintake_motor.velocity_percentintake_motor_group.is_doneintake_motor_group.is_spinningintake_motor_group.position_degreesintake_motor_group.position_turnsintake_motor_group.velocity_rpmintake_motor_group.velocity_percentcatapult_motor.is_donecatapult_motor.is_spinningcatapult_motor.position_degreescatapult_motor.position_turnscatapult_motor.velocity_rpmcatapult_motor.velocity_percentcatapult_tension_motor.is_donecatapult_tension_motor.is_spinningcatapult_tension_motor.position_degreescatapult_tension_motor.position_turnscatapult_tension_motor.velocity_rpmcatapult_tension_motor.velocity_percentintake_bumper.pressingbumper.pressingfront_distance.is_object_detectedfront_distance.object_distance_mmfront_distance.object_distance_inchesfront_optical.is_near_objectfront_optical.colorfront_optical.brightnessfront_optical.huecolor.is_near_objectcolor.colorcolor.brightnesscolor.hue
def main():
    # Add the VR Robot's positional coordinates to the monitor console.
    monitor_sensor("location.position")