
Kinézet#
Toll#
pen.move#
A pen.move(action) metódus a VR toll pozíciójának beállítására szolgál.
Ez egy nem várakozó metódus, és lehetővé teszi a további metódusok késedelem nélküli végrehajtását.
Paraméterek |
Leírás |
|---|---|
|
A VR toll beállított pozíciója |
Visszaküldések: Nincs.
UP- a toll nem húz vonalat a játszótéren.DOWN- a toll egy színes vonalat húz a játszótéren.
def main():
    # Position the VR Pen down.
    pen.move(DOWN)
    # Move forward for 400 mm to draw a line.
    drivetrain.drive_for(FORWARD, 400, MM)
pen.set_pen_color#
A pen.set_pen_color(color) metódus a VR toll színének beállítására szolgál.
Ez egy nem várakozó metódus, és lehetővé teszi a további metódusok késedelem nélküli végrehajtását.
Paraméterek |
Leírás |
|---|---|
|
A VR toll színe: |
Visszaküldések: Nincs.
def main():
    # Move the VR Pen down.
    pen.move(DOWN)
    # Set the VR Pen color to blue.
    pen.set_pen_color(BLUE)
    # Drive forward for 400 mm to draw a line.
    drivetrain.drive_for(FORWARD, 400, MM)
pen.set_pen_width#
A pen.set_pen_width(width) metódus a VR toll szélességének beállítására szolgál.
Ez egy nem várakozó metódus, és lehetővé teszi a további metódusok késedelem nélküli végrehajtását.
Paraméterek |
Leírás |
|---|---|
|
A VR-toll szélessége: |
Visszaküldések: Nincs.
Az alapértelmezett VR toll szélessége THIN.
def main():
    # Move the VR Pen down.
    pen.move(DOWN)
    # Set the VR Pen's width to medium.
    pen.set_pen_width(MEDIUM)
    # Drive forward for 400 mm to draw a line.
    drivetrain.drive_for(FORWARD, 400, MM)
pen.set_pen_color_rgb#
A pen.set_pen_color_rgb(red, green, blue, opacity) metódus a VR toll színének RGB értékének beállítására szolgál.
Ez egy nem várakozó metódus, és lehetővé teszi a további metódusok késedelem nélküli végrehajtását.
Paraméterek |
Leírás |
|---|---|
|
A vörös szín intenzitása az RGB-értékben, 0 és 255 között. |
|
A zöld szín intenzitása az RGB-értékben, 0 és 255 között. |
|
A kék szín intenzitása az RGB-értékben, 0 és 255 között. |
|
A VR-toll színének átlátszósága 0 és 100 százalék között. |
Visszaküldések: Nincs.
def main():
    # Move the VR Pen down.
    pen.move(DOWN)
    # Set the color to orange at full opacity.
    pen.set_pen_color_rgb(225, 112, 52, 100)
    # Drive forward for 400 MM to draw a line.
    drivetrain.drive_for(FORWARD, 400, MM)
pen.fill#
A pen.fill(red, green, blue, opacity) metódus kitölti az objektumot annak az alakjával, amin a VR toll van, például:
|
|
|
|---|---|---|
Rácsvonalak |
Rács négyzet |
A rács nélküli játszótereken kitölti a teljes játszótér padlóját. |
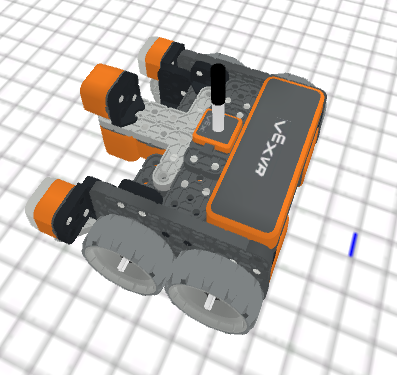
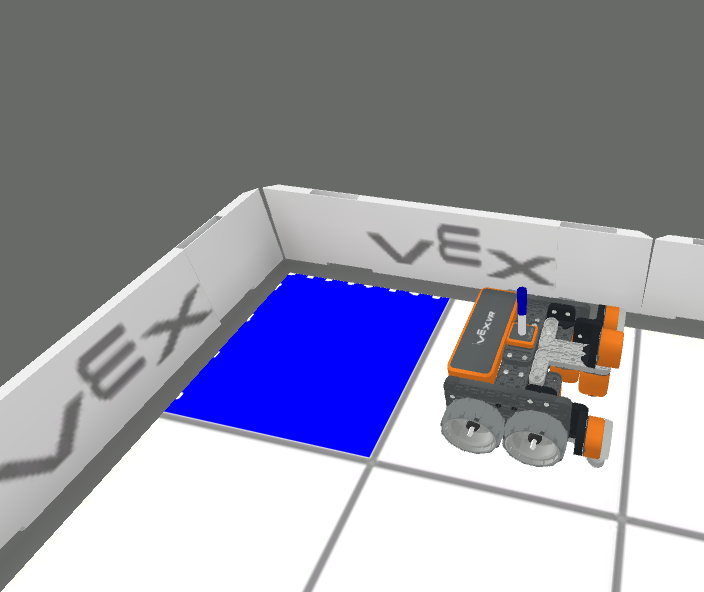
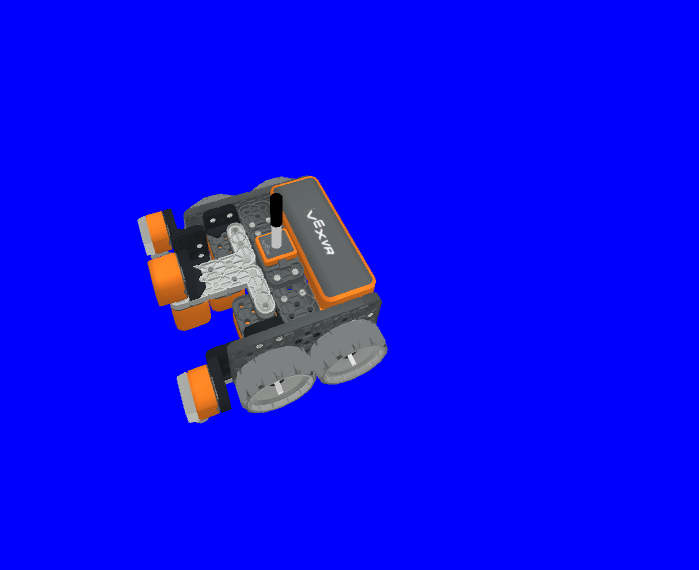
Ez egy nem várakozó metódus, és lehetővé teszi a további metódusok késedelem nélküli végrehajtását.
Paraméterek |
Leírás |
|---|---|
|
A vörös szín intenzitása az RGB-értékben, 0 és 255 között. |
|
A zöld szín intenzitása az RGB-értékben, 0 és 255 között. |
|
A kék szín intenzitása az RGB-értékben, 0 és 255 között. |
|
A VR-toll színének átlátszósága 0 és 100 százalék között. |
Visszaküldések: Nincs.
def main():
    # Fill the playground's floor with blue at full opacity.
    pen.fill(43, 162, 202, 100)
Nyomtatás#
brain.print#
A brain.print(value, precision = 0) metódus szavak, számok és jelentett értékek nyomtatására szolgál a Print Console-ra.
Ez egy nem várakozó metódus, és lehetővé teszi a további metódusok késedelem nélküli végrehajtását.
Paraméterek |
Leírás |
|---|---|
|
Bármilyen szó, szám vagy érzékelő, amely értéket jelent. A szavaknak idézőjelek között kell lenniük: |
|
Választható. Egy érzékelőből vagy változóból származó értékből jelentett tizedesjegyek száma, |
Visszaküldések: Nincs.
def main():
    # Print the Drivetrain's current heading in degrees with 2 decimal points.
    brain.print("Drivetrain's heading:",
        drivetrain.heading(DEGREES), precision = 2)
brain.clear#
A brain.clear() metódus a Print Console összes sorának törlésére szolgál, és a kurzort az első sorra állítja vissza.
Ez egy nem várakozó metódus, és lehetővé teszi a további metódusok késedelem nélküli végrehajtását.
Visszaküldések: Nincs.
def main():
    # Print "Project has started."
    brain.print("Project has started.")
    # Wait 3 seconds.
    wait(3, SECONDS)
    # Clear the print console.
    brain.clear()
brain.new_line#
A brain.new_line() metódus a kurzor új sorba állítására szolgál a Print Console-ban.
Ez egy nem várakozó metódus, és lehetővé teszi a további metódusok késedelem nélküli végrehajtását.
Visszaküldések: Nincs.
def main():
    # Print "Project has started."
    brain.print("Project has started.")
    # Move the cursor to a new line.
    brain.new_line()
brain.set_print_color#
A brain.set_print_color(color) metódus a Print Console-ra nyomtatott szöveg színének beállítására szolgál.
Ez egy nem várakozó metódus, és lehetővé teszi a további metódusok késedelem nélküli végrehajtását.
Paraméterek |
Leírás |
|---|---|
|
A nyomtatandó szöveg színe: |
Visszaküldések: Nincs.
def main():
    # Set the print text color to red.
    brain.set_print_color(RED)
    # Print a message.
    brain.print("This is red!")
monitor_változó#
A monitor_variable(“variable”, …) metódus segítségével változókat adhatunk a Monitor Console-hoz, hogy a változók értéke látható és monitorozható legyen.
Ez egy nem várakozó metódus, és lehetővé teszi a további metódusok késedelem nélküli végrehajtását.
Paraméterek |
Leírás |
|---|---|
|
Bármely korábban beállított globális változó. |
Visszaküldések: Nincs.
# Create global variable.
disk_count = 1

def main():
    # Add disk_count to the Monitor Console.
    monitor_variable("disk_count")
monitor_érzékelő#
A monitor_sensor(“sensor”, …) metódus érzékelők monitor konzolhoz adására szolgál, hogy az érzékelők értékei monitorozhatók legyenek.
Ez egy nem várakozó metódus, és lehetővé teszi a további metódusok késedelem nélküli végrehajtását.
Paraméterek |
Leírás |
|---|---|
|
Bármely támogatott érzékelőazonosító. |
Visszaküldések: Nincs.
Támogatott érzékelőazonosítók:
brain.timer.timedrivetrain.is_donedrivetrain.is_movingdrivetrain.headingdrivetrain.rotationdrivetrain.velocity_rpmdrivetrain.velocity_percentarm_motor.is_donearm_motor.is_spinningarm_motor.position_degreesarm_motor.position_turnsarm_motor.velocity_rpmarm_motor.velocity_percentarm_motor_group.is_donearm_motor_group.is_spinningarm_motor_group.position_degreesarm_motor_group.position_turnsarm_motor_group.velocity_rpmarm_motor_group.velocity_percentintake_motor.is_doneintake_motor.is_spinningintake_motor.position_degreesintake_motor.position_turnsintake_motor.velocity_rpmintake_motor.velocity_percentintake_motor_group.is_doneintake_motor_group.is_spinningintake_motor_group.position_degreesintake_motor_group.position_turnsintake_motor_group.velocity_rpmintake_motor_group.velocity_percentcatapult_motor.is_donecatapult_motor.is_spinningcatapult_motor.position_degreescatapult_motor.position_turnscatapult_motor.velocity_rpmcatapult_motor.velocity_percentcatapult_tension_motor.is_donecatapult_tension_motor.is_spinningcatapult_tension_motor.position_degreescatapult_tension_motor.position_turnscatapult_tension_motor.velocity_rpmcatapult_tension_motor.velocity_percentintake_bumper.pressingbumper.pressingfront_distance.is_object_detectedfront_distance.object_distance_mmfront_distance.object_distance_inchesfront_optical.is_near_objectfront_optical.colorfront_optical.brightnessfront_optical.huecolor.is_near_objectcolor.colorcolor.brightnesscolor.hue
def main():
    # Add the VR Robot's positional coordinates to the monitor console.
    monitor_sensor("location.position")