
Aussehen#
Stift#
pen.move#
Die Methode pen.move(action) wird verwendet, um die Position des VR-Stifts festzulegen.
Dies ist eine nicht-wartende Methode und ermöglicht es, dass alle nachfolgenden Methoden ohne Verzögerung ausgeführt werden.
Parameter |
Beschreibung |
|---|---|
|
Die Position des VR-Stifts ist |
Rückgabe: Keine.
UP- Der Stift zeichnet keine Linie auf dem Spielplatz.DOWN- Der Stift zeichnet eine farbige Linie auf den Spielplatz.
def main():
    # Position the VR Pen down.
    pen.move(DOWN)
    # Move forward for 400 mm to draw a line.
    drivetrain.drive_for(FORWARD, 400, MM)
pen.set_pen_color#
Die Methode pen.set_pen_color(color) pen.set_pen_color(color) um die Farbe des VR-Stifts festzulegen.
Dies ist eine nicht-wartende Methode und ermöglicht es, dass alle nachfolgenden Methoden ohne Verzögerung ausgeführt werden.
Parameter |
Beschreibung |
|---|---|
|
Die Farbe des VR-Stifts: |
Rückgabe: Keine.
def main():
    # Move the VR Pen down.
    pen.move(DOWN)
    # Set the VR Pen color to blue.
    pen.set_pen_color(BLUE)
    # Drive forward for 400 mm to draw a line.
    drivetrain.drive_for(FORWARD, 400, MM)
pen.set_pen_width#
Die Methode pen.set_pen_width(width) pen.set_pen_width(width) um die Breite des VR-Stifts festzulegen.
Dies ist eine nicht-wartende Methode und ermöglicht es, dass alle nachfolgenden Methoden ohne Verzögerung ausgeführt werden.
Parameter |
Beschreibung |
|---|---|
|
Die Breite des VR-Stifts: |
Rückgabe: Keine.
Die Standardbreite des VR-Stifts beträgt THIN.
def main():
    # Move the VR Pen down.
    pen.move(DOWN)
    # Set the VR Pen's width to medium.
    pen.set_pen_width(MEDIUM)
    # Drive forward for 400 mm to draw a line.
    drivetrain.drive_for(FORWARD, 400, MM)
pen.set_pen_color_rgb#
Mit der Methode pen.set_pen_color_rgb(red, green, blue, opacity) wird der RGB-Wert für die Farbe des VR-Stifts festgelegt.
Dies ist eine nicht-wartende Methode und ermöglicht es, dass alle nachfolgenden Methoden ohne Verzögerung ausgeführt werden.
Parameter |
Beschreibung |
|---|---|
|
Die Intensität der Farbe Rot im RGB-Wert, der von 0 bis 255 reicht. |
|
Die Intensität der Farbe Grün im RGB-Wertbereich von 0 bis 255. |
|
Die Intensität der Farbe Blau im RGB-Wert, der von 0 bis 255 reicht. |
|
Die Transparenz der Farbe des VR-Stifts reicht von 0 bis 100 Prozent. |
Rückgabe: Keine.
def main():
    # Move the VR Pen down.
    pen.move(DOWN)
    # Set the color to orange at full opacity.
    pen.set_pen_color_rgb(225, 112, 52, 100)
    # Drive forward for 400 MM to draw a line.
    drivetrain.drive_for(FORWARD, 400, MM)
pen.fill#
Die Methode pen.fill(red, green, blue, opacity) füllt die Form des Objekts aus, auf dem sich der VR-Stift befindet, zum Beispiel:
|
|
|
|---|---|---|
Gitterlinien |
Rasterquadrat |
Auf Spielplätzen ohne Raster füllt es die gesamte Spielplatzfläche aus. |
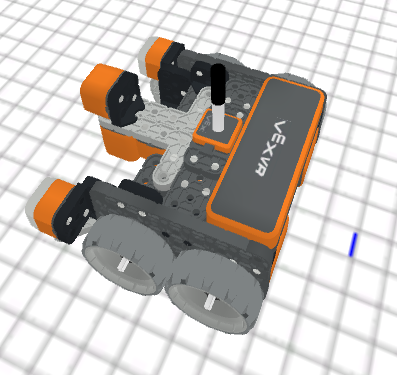
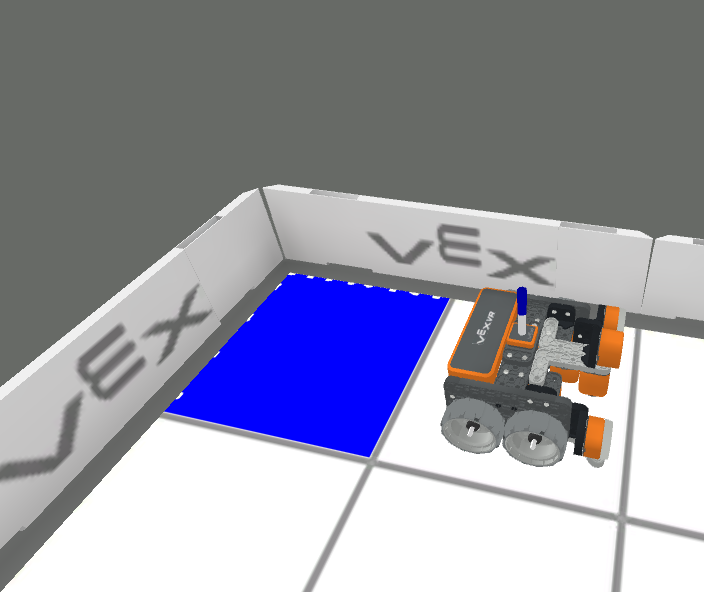
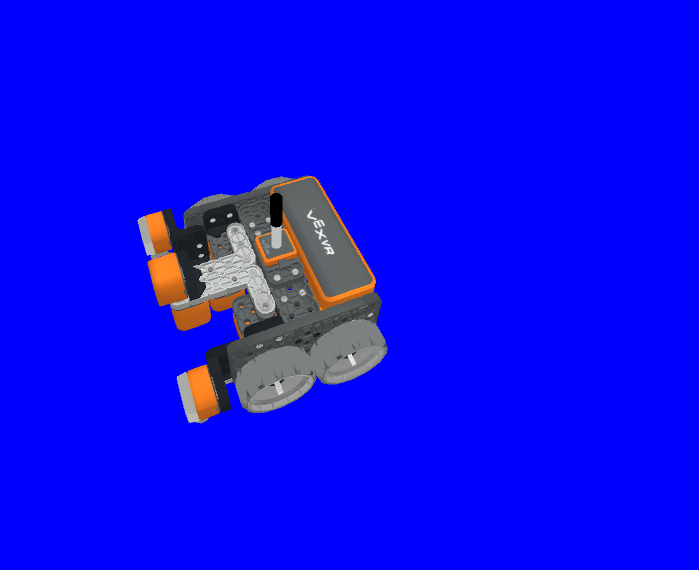
Dies ist eine nicht-wartende Methode und ermöglicht es, dass alle nachfolgenden Methoden ohne Verzögerung ausgeführt werden.
Parameter |
Beschreibung |
|---|---|
|
Die Intensität der Farbe Rot im RGB-Wert, der von 0 bis 255 reicht. |
|
Die Intensität der Farbe Grün im RGB-Wertbereich von 0 bis 255. |
|
Die Intensität der Farbe Blau im RGB-Wert, der von 0 bis 255 reicht. |
|
Die Transparenz der Farbe des VR-Stifts reicht von 0 bis 100 Prozent. |
Rückgabe: Keine.
def main():
    # Fill the playground's floor with blue at full opacity.
    pen.fill(43, 162, 202, 100)
Drucken#
brain.print#
The brain.print(value, precision = 0) method is used to print words, numbers, and reported values to the Print Console.
Dies ist eine nicht-wartende Methode und ermöglicht es, dass alle nachfolgenden Methoden ohne Verzögerung ausgeführt werden.
Parameter |
Beschreibung |
|---|---|
|
Alle Wörter, Zahlen oder Sensoren, die einen Wert melden. Wörter müssen in Anführungszeichen stehen: |
|
Optional. The amount of decimals reported from a value from a sensor or variable, from |
Rückgabe: Keine.
def main():
    # Print the Drivetrain's current heading in degrees with 2 decimal points.
    brain.print("Drivetrain's heading:",
        drivetrain.heading(DEGREES), precision = 2)
brain.clear#
Die Methode brain.clear() dient dazu, alle Zeilen in der Druckkonsole zu löschen und den Cursor auf die erste Zeile zurückzusetzen.
Dies ist eine nicht-wartende Methode und ermöglicht es, dass alle nachfolgenden Methoden ohne Verzögerung ausgeführt werden.
Rückgabe: Keine.
def main():
    # Print "Project has started."
    brain.print("Project has started.")
    # Wait 3 seconds.
    wait(3, SECONDS)
    # Clear the print console.
    brain.clear()
brain.new_line#
Die Methode brain.new_line() wird verwendet, um den Cursor in der Druckkonsole auf eine neue Zeile zu setzen.
Dies ist eine nicht-wartende Methode und ermöglicht es, dass alle nachfolgenden Methoden ohne Verzögerung ausgeführt werden.
Rückgabe: Keine.
def main():
    # Print "Project has started."
    brain.print("Project has started.")
    # Move the cursor to a new line.
    brain.new_line()
brain.set_print_color#
The brain.set_print_color(color) method is used to set the color of the text printed to the Print Console.
Dies ist eine nicht-wartende Methode und ermöglicht es, dass alle nachfolgenden Methoden ohne Verzögerung ausgeführt werden.
Parameter |
Beschreibung |
|---|---|
|
Die Farbe des zu druckenden Textes: |
Rückgabe: Keine.
def main():
    # Set the print text color to red.
    brain.set_print_color(RED)
    # Print a message.
    brain.print("This is red!")
Monitorvariable#
Die Methode monitor_variable(“variable”, …) wird verwendet, um Variablen zur Monitorkonsole hinzuzufügen, damit der Wert der Variablen angezeigt und überwacht werden kann.
Dies ist eine nicht-wartende Methode und ermöglicht es, dass alle nachfolgenden Methoden ohne Verzögerung ausgeführt werden.
Parameter |
Beschreibung |
|---|---|
|
Jede zuvor festgelegte globale Variable. |
Rückgabe: Keine.
# Create global variable.
disk_count = 1

def main():
    # Add disk_count to the Monitor Console.
    monitor_variable("disk_count")
Monitor-Sensor#
Die Methode monitor_sensor(“sensor”, …) monitor_sensor(“sensor”, …) damit die Sensorwerte überwacht werden können.
Dies ist eine nicht-wartende Methode und ermöglicht es, dass alle nachfolgenden Methoden ohne Verzögerung ausgeführt werden.
Parameter |
Beschreibung |
|---|---|
|
Jede unterstützte Sensorkennung. |
Rückgabe: Keine.
Unterstützte Sensorkennungen:
brain.timer.timedrivetrain.is_donedrivetrain.is_movingdrivetrain.headingdrivetrain.rotationdrivetrain.velocity_rpmdrivetrain.velocity_percentarm_motor.is_donearm_motor.is_spinningarm_motor.position_degreesarm_motor.position_turnsarm_motor.velocity_rpmarm_motor.velocity_percentarm_motor_group.is_donearm_motor_group.is_spinningarm_motor_group.position_degreesarm_motor_group.position_turnsarm_motor_group.velocity_rpmarm_motor_group.velocity_percentintake_motor.is_doneintake_motor.is_spinningintake_motor.position_degreesintake_motor.position_turnsintake_motor.velocity_rpmintake_motor.velocity_percentintake_motor_group.is_doneintake_motor_group.is_spinningintake_motor_group.position_degreesintake_motor_group.position_turnsintake_motor_group.velocity_rpmintake_motor_group.velocity_percentcatapult_motor.is_donecatapult_motor.is_spinningcatapult_motor.position_degreescatapult_motor.position_turnscatapult_motor.velocity_rpmcatapult_motor.velocity_percentcatapult_tension_motor.is_donecatapult_tension_motor.is_spinningcatapult_tension_motor.position_degreescatapult_tension_motor.position_turnscatapult_tension_motor.velocity_rpmcatapult_tension_motor.velocity_percentintake_bumper.pressingbumper.pressingfront_distance.is_object_detectedfront_distance.object_distance_mmfront_distance.object_distance_inchesfront_optical.is_near_objectfront_optical.colorfront_optical.brightnessfront_optical.huecolor.is_near_objectcolor.colorcolor.brightnesscolor.hue
def main():
    # Add the VR Robot's positional coordinates to the monitor console.
    monitor_sensor("location.position")