
Πρότυπο Διαγωνισμού#
Το Πρότυπο Διαγωνισμού χρησιμοποιείται για έργα που θα εκτελεστούν με το Σύστημα Ελέγχου Πεδίου κατά τη διάρκεια του Διαγωνισμού Ρομποτικής VEX V5 ή του Διαγωνισμού Ρομποτικής VEX U. Χωρίζει ένα έργο σε δύο περιόδους: την Αυτόνομη περίοδο, όπου το ρομπότ λειτουργεί μόνο του, και την Περίοδο Ελεγχόμενη από τον Οδηγό, όπου ο οδηγός χειρίζεται το ρομπότ με έναν Ελεγκτή.
Η χρήση αυτού του προτύπου διασφαλίζει ότι το έργο σας συμμορφώνεται με τους Κανόνες Αγώνων VEX V5 και ότι θα συνδεθεί σωστά στο Σύστημα Έξυπνου Ελέγχου Πεδίου κατά τη διάρκεια ενός αγώνα.
Άνοιγμα ενός έργου προτύπου διαγωνισμού#
Ανοιχτά παραδείγματα#
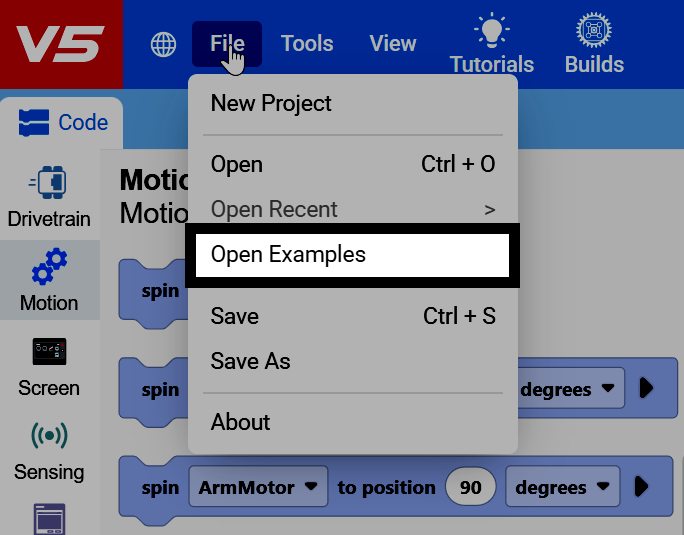
Επιλέξτε Αρχείο επάνω αριστερά στο VEXcode και, στη συνέχεια, επιλέξτε Άνοιγμα Παραδειγμάτων.
Βρείτε το πρότυπο διαγωνισμού#
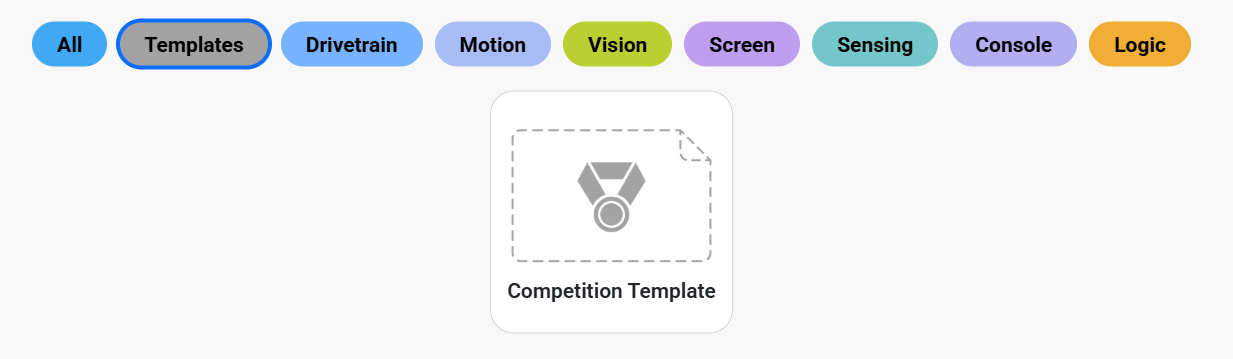
Φιλτράρετε κατά Πρότυπα για να βρείτε το Πρότυπο Διαγωνισμού.
Δημιουργήστε το Έργο#
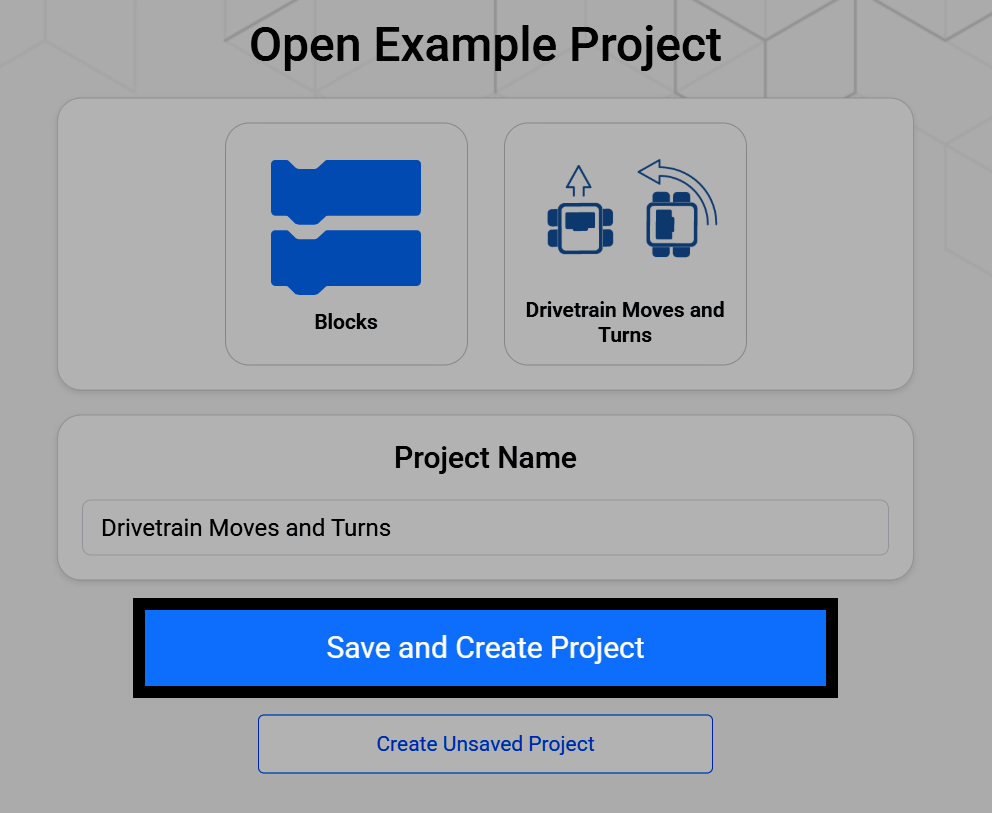
Επιλέγοντας το Πρότυπο Διαγωνισμού ανοίγει μια οθόνη όπου μπορείτε να το μετονομάσετε και να το αποθηκεύσετε στη συσκευή σας. Επιλέξτε Αποθήκευση και Δημιουργία Έργου για να αποθηκεύσετε το νέο έργο στη συσκευή σας.
Κατανοήστε τα μπλοκ καπέλων του προτύπου#
Ένα έργο Προτύπου Διαγωνισμού ξεκινά με τρία μπλοκ καπέλων που υπάρχουν ήδη στον χώρο εργασίας, ένα για κάθε μέρος ενός αγώνα: όταν ξεκινάει, όταν είναι αυτόνομο και όταν ο οδηγός ελέγχει με ένα μπλοκ για πάντα ήδη συνδεδεμένο.
όταν ξεκινά
όταν αυτόνομο :: hat events
when drive control :: hat events
για πάντα
τέλος
Στήνω#
Το μπλοκ όταν ξεκίνησε εκτελείται μία φορά, αμέσως μόλις ξεκινήσει το έργο, πριν ξεκινήσουν οι περίοδοι Αυτόνομης Λειτουργίας ή Ελεγχόμενης από τον Οδηγό περιόδου. Χρησιμοποιήστε το για οποιαδήποτε ρύθμιση χρειάζεται το ρομπότ σας, όπως η βαθμονόμηση ενός Γυροσκοπίου ή Αδρανειακού Αισθητήρα ή ο καθορισμός μεταβλητών.
Εάν δεν απαιτείται καμία ρύθμιση, το μπλοκ όταν ξεκινάει μπορεί να παραμείνει κενό.
όταν ξεκινά
βαθμονόμηση drivetrain
Αυτονόμος#
Τα μπλοκ που είναι προσαρτημένα στο μπλοκ καπέλου όταν είναι αυτόνομο εκτελούνται κατά την Περίοδο Αυτόνομης Λειτουργίας, όταν το Σύστημα Ελέγχου Πεδίου στέλνει το αυτόνομο σήμα και το ρομπότ ενεργεί μόνο του, χωρίς την παρέμβαση του οδηγού. Χρησιμοποιήστε αυτήν τη στοίβα για μια ρουτίνα βαθμολόγησης ή άλλη αυτόνομη συμπεριφορά.
Εάν δεν επιθυμείται αυτόνομη συμπεριφορά, το μπλοκ when autonomous μπορεί να παραμείνει κενό.
όταν αυτόνομο :: hat events
κίνηση [εμπρός v] για (600) [mm v] ▶
διακοπή κίνησης
Έλεγχος οδηγού#
Τα μπλοκ που είναι προσαρτημένα στο μπλοκ όταν ο οδηγός ελέγχει λειτουργούν κατά την περίοδο ελέγχου από τον οδηγό, όταν το Σύστημα Ελέγχου Πεδίου στέλνει το σήμα ελέγχου από τον οδηγό και ένας οδηγός χειρίζεται το ρομπότ με έναν ελεγκτή.
when drive control :: hat events
για πάντα
αν <[Controller1 v] [X v] πατημένο;> τότε
κίνηση [εμπρός v]
αλλιώς
διακοπή κίνησης
τέλος
τέλος