Μετακίνηση του νυχιού#
Αυτό το σεμινάριο καλύπτει τον τρόπο μετακίνησης του claw στο VEX V5 Clawbot σας στο VEXcode V5. Στο τέλος, θα έχετε ένα έργο που κλείνει το claw, περιμένει και μετά το ανοίγει ξανά.
Βεβαιωθείτε ότι το ρομπότ σας έχει ρυθμιστεί με την έκδοση Σύστημα μετάδοσης κίνησης, Αδρανειακή της έκδοσης Clawbot, ώστε να βλέπετε τα μπλοκ ClawMotor στην εργαλειοθήκη.
Συνδέστε δύο μπλοκ κινητήρα περιστροφής κάτω από το μπλοκ όταν είναι σε λειτουργία.
when started
spin [ArmMotor v] [up v] for (90) [degrees v] ▶
spin [ArmMotor v] [up v] for (90) [degrees v] ▶
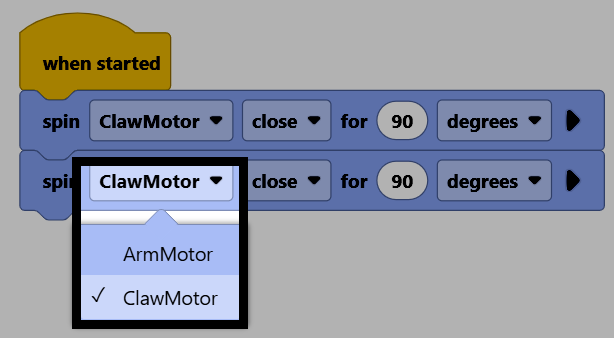
Αλλάξτε και τις δύο παραμέτρους κινητήρα τους σε ClawMotor ώστε να ελέγχουν το claw.
Συνδέστε ένα μπλοκ αναμονής ανάμεσα στα δύο μπλοκ, για να κάνετε παύση πριν ανοίξετε ξανά το νύχι.
when started
spin [ClawMotor v] [close v] for (90) [degrees v] ▶
wait (1) seconds
spin [ClawMotor v] [close v] for (90) [degrees v] ▶
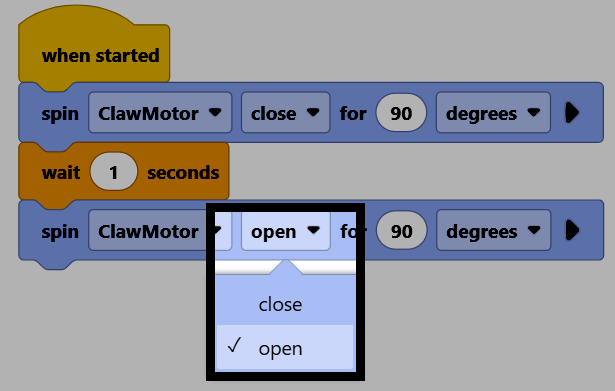
Αλλάξτε την παράμετρο κατεύθυνσης του δεύτερου μπλοκ κινητήρα περιστροφής για σε άνοιγμα, για να ανοίξετε ξανά το νύχι.
Βεβαιωθείτε ότι το ρομπότ σας είναι συνδεδεμένο στο VEXcode και, στη συνέχεια, επιλέξτε Λήψη για να κατεβάσετε το έργο στον εγκέφαλο.
Επιλέξτε Εκτέλεση για να εκτελέσετε το έργο. Αυτό το έργο θα κλείσει τώρα το claw, θα περιμένει και στη συνέχεια θα το ανοίξει ξανά.